
第五章习题轮系及其设计及答案
第五章轮系及其设计
习题
5-2 在题图5-2所示的手摇提升装置中,已知各轮齿数为:z1=20,z2=50,z3=15,z4=30,z6=40,z7=18,z8=51,蜗杆z5=1,右旋,试求传动比i18并确定提升重物时手柄的转向。
题图5-2
5-5 在题图5-5所示的压榨机中,螺杆4和5为一对旋向相反的螺杆,其螺距分别为6mm和3mm,螺杆5旋在螺杆4内,螺杆4与齿轮3固联在一起,螺杆5与盘B固联在一起,盘B插在框架两侧的槽内只能沿框架上下移动。
已知各轮齿数为z1=18,z2=24,z2'=24,z3=64,试求为使盘B下降19mm,轴A应转多少转,转向如何?
答案:8.4转
5-6题图5-6所示为手动起重葫芦,已知z l=z2'=10,z2=20,z3=40。
设由链轮A至链轮B的传动效率为η= 0. 9,为了能提升Q =1000N的重物,求必须加在链轮A上的圆周力P。
5-7题图5-7所示为一灯具的转动装置,已知:n1=19.5r/min,方向如图示,各轮齿数为z1=60,z2=z2'=30,z3= z4=40,z5=120。
求灯具箱体的转速及转向。
5-11 在题图5-11所示的三爪电动卡盘的传动轮系中,各轮齿数为z1=6,z2=z2 =25,z3=57,z4=56,求传动比i14。
题图5-11
5-12 在题图5-12所示的自行车里程表机构中,C为车轮轴,P为里程表指针。
已知各轮齿数为z1=17,z3=23,z4=19,z4'=20,z5=24。
设轮胎受压变形后车轮的有效直径为0.7m,当自行车行驶1km时,表上的指针刚好回转一周。
试求齿轮2的齿数。
5
-13
在题
图
5-13
所示
的双
螺旋
桨飞
机的
减速器中,已知z1=26,z2=20,z4=30,z5=18,n1=15000r/min,求螺旋桨P、Q的转速n P、n Q及转向。
题图5-13
5-16 题图5-16所示的减速器中,已知蜗杆1和5的头数均为1,蜗杆1为左旋,蜗杆5为右旋,各轮齿数为z 1'=101,z 2=99,z 2'=z 4,z 4'=100,z 5'=100。
1)试求传动比i 1H 。
2)若主动蜗杆1由转速为1375r/min 的电动机带动,问输出轴H 转一周需要多长时间
?
题图5-16
5-18 题图5-18所示的变速器,已知z 1= z 1'= z 6=28,z 3= z 5= z 3'=80,z 2=z 4= z 7=26,当鼓轮A 、B 、C 分别被制动时,求传动比i 1H 。
题图5 18。
轮系及其设计复习题及答案
07 轮系及其设计1.平 面 定 轴 轮 系 传 动 比 的 大 小 等 于 ;从 动 轮 的 回 转 方 向 可 用 方 法 来 确 定。
2.所 谓 定 轴 轮 系 是 指 ①, 而 周 转 轮 系 是 指 ②3.在 周 转 轮 系 中, 轴 线 固 定 的 齿 轮 为 ;兼 有 自 转 和 公 转 的 齿 轮 称 为 ; 而 这 种 齿 轮 的 动 轴 线 所 在 的 构 件 称 为 。
4.组 成 周 转 轮 系 的 基 本 构 件有: , , ;i k 1 与i k H1 有 区 别,i k 1 是 ;i k H 1 是 ;i k H1 的 计 算 公 式为 , 公 式 中 的 正 负 号 是 按 来确 定 的。
5. 行 星 轮 系 齿 数 与 行 星 轮 数 的 选 择 必 须 满 足 的 四 个 条件 是①条件、 ②条件、 ③条件、 ④条件。
6.定 轴 轮 系 的 传 动 比 等 于 各 对 齿 轮传 动 比 的 连 乘 积。
- - - - - - - - - - - - - -- - - ( )7.周 转 轮 系 的 传 动 比 等 于 各 对 齿 轮 传 动 比 的 连 乘 积。
- - - - - - - - - - - - -- - - - - ( )8.行 星 轮 系 中 若 系 杆 为 原 动 件 可 驱 动 中 心 轮, 则 反 之 不 论 什 么 情 况, 以 中 心 轮 为 原 动 件 时 也 一 定 可 驱 动 系 杆。
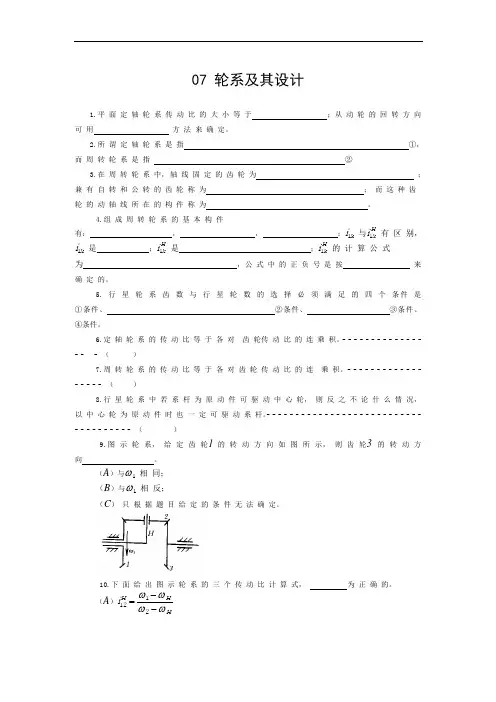
- - - - - - - - - - - - - - - - - - - - - - - - - - -- - - - - - - - - - ( )9.图 示 轮 系, 给 定 齿 轮1 的 转 动 方 向 如 图 所 示, 则 齿 轮3 的 转 动 方 向 。
(A )与ω1 相 同;(B )与ω1 相 反;(C ) 只 根 据 题 目 给 定 的 条 件 无 法 确 定。
机械设计基础第5章 轮系习题解答1

45 30 34 15 15 17
12
例2:在下图所示的轮系中,已知z1=20,z2=40,
z2'=20,z3=30,z4=80,试求传动比i1H。
解: i12
n1 n2
z2 z1
40 20
2
i2H4
n2 n4
nH nH
z4 z2
80 4 20
n2 n2
n4 0
联立求解得:
i1H
解: 将轮系分解
4 13
1-2为定轴轮系 2-2’共轴
2
H
H-4-3-2’为周转轮系
2’
定轴轮系: i12=ω1/ω2 =-z2/ z1
周转轮系: iH2’4=(1- i2’H) =-z4 /z2’
连接条件: ω2=ω2’
i12 • i2’HBiblioteka 联立解得 i1H1 H
z2 (1 z4 ) 40 (1 20) 10 z1 z2 20
n1 1 991909100
nH
1010000000
n1 19091909011 1100 1 nH 1100000 1010000000 100
iH 1
1 i1H
10100000
例题5.4:如图所示的轮系中 ,已知若 z1=20, z2=40,
z2’=20, z3=30,z4=80,试求传动比i1H。
z2=25,z2'=20,z3=75,齿轮1的转速为200r/min(箭头朝
上),齿轮3的转速为50r/min,求行星架转速的nH大小和
方向。
解: i13H
n1H n3 H
n1 nH n3 nH
z2z3 z1 z2
25 75 25 30 20 8
机械原理-轮系集合例题

第5章轮系典型例题例1在图示轮系中,已知各轮齿数为:z1 =z1' = 40,z2=z4=30,z3=z5=100,试求传动比i1H。
解:齿轮1',4,5和系杆H组成了一个差动轮系。
齿轮1,2,3和齿轮5(充当系杆)组成了一个行星轮系。
在由齿轮1,2,3和齿轮5(系杆)组成的行星轮系中由于n 3=0,故有在由齿轮1',4,5和系杆H组成的差动轮系中即分析两个基本轮系的联系,可知n1= n1'(c)将(a),(c)两式代入(b),可得计算结果为正,表明从动系杆H和主动齿轮1的转向相同。
例2 在图示轮系中,已知各轮齿数为:z 1 = 90,z 2 = 60,z 2' = 30,z 3 =30,z 3' = 24,z 4 = 18,z 5 = 60,z 5' = 36,z 6 = 32。
运动从A,B两轴输入,由构件H输出。
已知n A=100r/min,n B=900r/min,转向如图所示。
试求输出轴H的转速n H的大小和方向。
解:齿轮3',4,5和系杆H组成了一个差动轮系齿轮1,2,2',3组成了一个定轴轮系,齿轮5',6组成了另一个定轴轮系。
对于齿轮3',4,5和系杆H组成的差动轮系,有即对于齿轮1,2,2',3组成的定轴轮系,有即对于齿轮5,6组成的定轴轮系,有即分析三个轮系之间的基本联系,有将该结果带入(a)式,可得化简整理后得计算结果为负,说明n H转向与n 5 相同,即n A,n B转向相反。
例3 在图示轮系中,已知齿轮1的转速为n 1 =1650 r/min,齿轮4的转速n4=1000r/min,所有齿轮都是标准齿轮,且z 2=z 5=z 6=20。
求各个齿轮中未知的齿轮齿数。
解:由齿轮1与齿轮3和齿轮6与齿轮4的同轴条件得齿轮1,2,3及系杆H1组成差动轮系;齿轮4,5,6及系杆H2组成行星轮系。
机械设计基础习题解答

《机械设计基础》习题解答机械工程学院目录第0章绪论-------------------------------------------------------------------1第一章平面机构运动简图及其自由度----------------------------------2第二章平面连杆机构---------------------------------------------------------4第三章凸轮机构-------------------------------------------------------------6第四章齿轮机构------------------------------------------------------- -----8第五章轮系及其设计------------------------------------------------------19第六章间歇运动机构------------------------------------------------------26第七章机械的调速及平衡------------------------------------------------29第八章带传动---------------------------------------------------------------34第九章链传动---------------------------------------------------------------38第十章联接------------------------------------------------------------------42第十一章轴------------------------------------------------------------------46第十二章滚动轴承---------------------------------------------------------50第十三章滑动轴承-------------------------------------------------------- 56第十四章联轴器和离合器------------------------------- 59第十五章弹簧------------------------------------------62第十六章机械传动系统的设计----------------------------65第0章绪论0-1机器的特征是什么?机器和机构有何区别?[解] 1)都是许多人为实物的组合;2)实物之间具有确定的相对运动;3)能完成有用的机械功能或转换机械能。
机械设计第五章课后习题答案

5-1解:蜗轮 2和蜗轮3的转向如图粗箭头所示,即和。
图 5.5图5.6 5-2解:这是一个定轴轮系,依题意有:齿条 6 的线速度和齿轮5 ′分度圆上的线速度相等;而齿轮5 ′的转速和齿轮 5 的转速相等,因此有:通过箭头法判断得到齿轮5 ′的转向顺时针,齿条 6 方向水平向右。
5-3解:秒针到分针的传递路线为: 6→5→4→3,齿轮3上带着分针,齿轮6上带着秒针,因此有:。
分针到时针的传递路线为:9→10→11→12,齿轮9上带着分针,齿轮12上带着时针,因此有:。
图 5.7图5.85-4解:从图上分析这是一个周转轮系,其中齿轮 1、3为中心轮,齿轮2为行星轮,构件为行星架。
则有:∵∴∴当手柄转过,即时,转盘转过的角度,方向与手柄方向相同。
5-5解:这是一个周转轮系,其中齿轮 1、3为中心轮,齿轮2、2′为行星轮,构件为行星架。
则有:∵,∴∴传动比为10,构件与的转向相同。
图 5.9 图5.105-6解:这是一个周转轮系,其中齿轮 1为中心轮,齿轮2为行星轮,构件为行星架。
则有:∵,,∵∴∴5-7解:这是由四组完全一样的周转轮系组成的轮系,因此只需要计算一组即可。
取其中一组作分析,齿轮 4、3为中心轮,齿轮2为行星轮,构件1为行星架。
这里行星轮2是惰轮,因此它的齿数与传动比大小无关,可以自由选取。
(1)由图知(2)又挖叉固定在齿轮上,要使其始终保持一定的方向应有:(3)联立( 1)、(2)、(3)式得:图 5.11 图5.125-8解:这是一个周转轮系,其中齿轮 1、3为中心轮,齿轮2、2′为行星轮,为行星架。
∵,∴∴与方向相同5-9解:这是一个周转轮系,其中齿轮 1、3为中心轮,齿轮2、2′为行星轮,为行星架。
∵设齿轮 1方向为正,则,∴∴与方向相同图 5.13图5.145-10解:这是一个混合轮系。
其中齿轮 1、2、2′3、组成周转轮系,其中齿轮1、3为中心轮,齿轮2、2′为行星轮,为行星架。
轮系及其设计习题

轮系及其设计习题齿解答在图示的手摇提升装置中,已知各轮齿数为z120,z250,z315。
z430 ,z640。
试求传动比i16并指出提升重物时手柄的转向。
解:i16z2z4z6503040200 z1z3z520XX1方向:从左往右看为顺时针方向。
1O1O222'O333'4O4 题图题图在图示轮系中,各轮齿数为z120,z240,z220,z330,z320,传动比i14;如要变更i14的符号,可采取什么措施?z440。
试求:解: i14z2z3z44030406z1z2z3202020于该轮系为空间定轴轮系,其方向只能用画箭头的方法判断,又轮4的轴线与轮1平行,通过画箭头判断轮4和轮1的转向相反,故在传动比前加“—”如要变更i14的符号,可将齿轮3和4变为内啮合齿轮,或在3、4间加一个惰轮。
在图示的机械式钟表机构中,E为擒纵轮,N为发条盘,S、M、及H分别为秒针、分针和时针。
已知:z172,z212,z364,z48,z560,z68,z760。
z86,z98,z1024,z116,z1224,求秒针和分针的传动比iSM和分针与时针的传动比iMH。
解:该轮系为平面定轴轮系,故有iSMnSnzz6064i646(1)25360nMn4z6z488nzznM2424i9129(1)2101212 nHn12z9z1186iMH 1 题图题图图示为一滚齿机工作台的传动机构,工作台与蜗轮5固联。
已知:z1z120,蜗杆z4z61,旋向如图所示,若要加工一个齿数z532z235,z550z728,的齿轮,试求挂轮组齿数比z2z4。
解:该轮系为空间定轴轮系,故有i15zzzzn135z4502345 n5z1z2z3z420z21n1z7z52832 n5z1z6201i15又 i15i15 联立解得:z2125 z464 在图示轮系中,已知z118,z230,z218,z336,z318,z436,,z560,z520,齿轮的模数m2mm,若n11z420XXrmin,求齿条6的线速度的大小和方向。
机械设计基础_孙立鹏_习题第五章轮系
第五章轮系题5-1图示轮系中,已知1轮Array如图示。
各轮齿数为:Z1=20,转向n1Z=40,Z3= 15,Z4=60,Z5=Z6= 18,2Z=1(左旋蜗杆),Z8=40,Z9 =20 。
7若n1 =1000 r/min ,齿轮9的模数m =3 mm,试求齿条10的速度v及10其移动方向(可在图中用箭头标出)。
解题分析:判定轮系类型:因在轮系运转时,所有齿轮的轴线相对于机架的位置都是固定的,但有轴线相互不平行的空间齿轮传动,故为空间定轴轮系。
确定传动比计算式:其传动比的大小仍可用式(6-1)计算,但转向只能用画解答:1.确定齿条10的速度v 10 大小∵ 320118152040186040753186428118=⨯⨯⨯⨯⨯⨯===z z z z z z z z n n i∴min /125.3min /320100018189r r i n n n ====s /mm .s /mm .n mz n d v v 82960125320360609999910=⨯⨯⨯π=π=π==2.确定齿条10移动方向根据圆柱齿轮传动、锥齿轮传动及蜗杆传动的转向关系,可定出蜗轮转向n 8为逆时针方向,齿轮9与蜗轮8同轴,n 9 = n 8,齿条10线速度v 10与9轮线速度v 9方向一致,故齿条10的移动方向应朝上(↑)题5-2 图示轮系中,已知蜗杆1的齿数为Z 2= 50 ;蜗杆2′为单头右旋蜗杆, 蜗轮3的齿数为Z 3=40;其余各轮齿 数为;Z 3′=30,Z 4 = 20 ,Z 4′ = 26 , Z 5 =18,Z 5′=28,Z 6=16,Z 7=18。
要求:(1) 分别确定蜗轮2、蜗轮3的 轮齿螺旋线方向及转向n 2、n 3 ;(2) 计算传动比i 17 ,并确定齿 轮7的转向n 7。
解题分析:判定轮系类型:因在轮系运转时,所有齿轮的轴线相对于机架的 位置都是固定的,但有轴线相互不 平行的空间齿轮传动,故为空间定 轴轮系。
【机械设计基础】第五章 轮系
轮
系
三个运动件中,有两个构件为主动件 一个为从动 三个运动件中 有两个构件为主动件,一个为从动, 运动复合的差动轮系 有两个构件为主动件 一个为从动, 三个运动件中,有一件主动,两件从动, 三个运动件中,有一件主动,两件从动,运动分解的差动轮系 三个运动件中,两个中心轮之一固定, 三个运动件中,两个中心轮之一固定, 行星轮系 系杆H固定 演变为定轴轮系。 固定, 系杆 固定,演变为定轴轮系。
第五章
轮
系
重点学习内容
1.定轴轮系和周转轮系的传动比计算 2.轮系中从动轮转动方向的判定
机 械 设 计 基 础
第五章
轮
系
第一节 定轴轮系及其传动比计算 第二节 周转轮系及其传动比计算 第三节 轮系的功用
机 械 设 计 基 础
第五章
轮
系
现代机械中, 现代机械中,为了满足不同的工作要求只用一对齿轮传 动往往是不够的,通常用一系列齿轮共同传动。 动往往是不够的,通常用一系列齿轮共同传动。这种由一系列 齿轮(包括蜗杆蜗轮)组成的传动系统称为齿轮系(简称轮系)。 齿轮(包括蜗杆蜗轮)组成的传动系统称为齿轮系(简称轮系)。 齿轮系
机 械 设 计 基 础
周转轮系的分类: 周转轮系的分类:
第五章
轮
系
1、行星轮系:自由度为1的周转轮系,需要两个原动 、行星轮系:自由度为 的周转轮系 的周转轮系, 件才能有确定的运动。 件才能有确定的运动。 2、差动轮系:自由度为2的周转轮系,需要一个原动 、差动轮系:自由度为 的周转轮系 的周转轮系, 件才能有确定的运动。 件才能有确定的运动。
第五章
转化后的定轴轮系 的传动比为: 的传动比为:
H 13
n1 n1 − nH i = H = n3 n3 − nH
机械设计课后习题--轮系
5-1 在图示双级蜗轮传动中,已知右旋蜗杆1的转向如图所示,试判断蜗轮2和蜗轮3的转向,并以箭头表示。
5-2.在图示的轮系中,已知各轮齿数为z l =15,z 2=25,z 2´=15,z 3=30,z 3´=15,z 4=30,z 4´=2(右旋),z 5=60,z 5´=20,(m=4mm )若n l = 500r /min ,试问:1) 指出该轮系为何种轮系;2) 求传动比i 15 ; 3) 齿条6线速度的大小和方向?(10分)解:1) 此轮系为定轴轮系2) 200215151560303025'4'3'21543215=⨯⨯⨯⨯⨯⨯==z z z z z z z z i 3)min /5.22005001515'5r i n n n ==== s m n d v /0104.01000605.2204100060'5'56=⨯⨯⨯⨯=⨯=ππ方向如图所示向右5-4 在图示行星减速装置中,已知1721==z z , 513=z 。
当手柄转过090时,转盘H 转过多少度?解:由中心轮1和3、行星轮2、行星架H 以及机架组成行星轮系,转化轮系的传动比为:3175121323113-=-=-=--=z z z z n n n n i H H H 301-=--HH n n n 015.224904===n n H 题 5-4图题 5-1图方向相同5-5 在图示的手动葫芦中,S 为手动链轮,H 为起重链轮。
已知121=z ,282=z ,142='z ,543=z ,求传动比SH i 。
解:由中心轮1和3、行星轮2-2’、行星架H 行星轮系,故()914125428''1213221321313113-=⨯⨯-=-=-=--==z z z z z z z z n n n n n n i H H H H H 03=n ,1n n s =101===∴HH s sH n n n n i 5-8 在图示圆锥齿轮组成的行星轮系中,已知各轮的齿数为201=z ,302=z ,502='z ,803=z ,m in /501r n =,求H n 的大小和方向。
第五章 齿轮机构及其设计习题解答
5.1 设已知一对渐开线齿轮的基圆、齿顶圆及主动轮1的角速度1ω的方向如图5.4(a )所示。
试作出啮合线,并指出理论啮合线和实际啮合线。
【分析】根据渐开线的性质,啮合线必和两轮的基圆相切,由于1ω逆时针方向旋转,故其应切于轮1基圆的左下方和轮2的右上方,设切点分别为1N 、212N N N ,与轮1和轮2齿顶圆的交点分别为21B B 和,则21N N 为理论啮合线,21B B 为实际啮合线。
解:如图5.4(b )所示。
【评注】本题主要考查对渐开线齿轮啮合原理和渐开线的性质及其相关知识的理解。
(a) (b)图5.45.2 在图 5.5所示轮系中,已知系杆H 为输入端,1000=H n min /r ,而齿轮4为输出端,min /104r n =,它们的转向如图所示。
20mm,3,99,101321=====αm z z z ,且均为直齿圆柱齿轮。
试求:(1)轮4的齿数4z ?(2)若齿轮1、2采用标准齿轮传动,求齿轮3、4的啮合角,说明无侧隙啮合时采用的传动类型。
(3)若齿轮1、2采用标准齿轮,而齿轮3、4改用斜齿圆柱齿轮,法面模数mm 3=n m ,3、4轮的β角应为多少?【分析】本题第一问涉及行星轮系传动比的计算,关于这方面的内容在第11章中将专门讨论。
其余二问涉及到齿轮传动与啮合角的关系,斜齿轮传动的中心距计算公式等,有关公式应当在理解基础上能够记住。
解:(1)求轮4的齿数。
21431441z z z z n n n n i H H H⋅=--=10010001010009910199412134=+⨯⨯=--⋅=HH n n n n z z z z图5.5(2)计算啮合角。
1,2为标准齿轮 mm 30023)10199(2)(2112=⨯+=+=mz z a而 mm 5.29823)10099(2)(4334=⨯+=+=mz z a要使轮系满足同心条件,则mm,300'34=a 故3,4轮的啮合角'34a 为 ︒=︒==773.2030020cos 5.298cos arccos1234'34a a a α由于mm 5.2983003412'34=>==a a a 故为正传动。