
PID控制及FB41功能块介绍
Step7中PID控制器(FB41)在重介密度控制中的应用
Step7中PID控制器(FB41)在重介密度控制中的应用【摘要】可编程序控制器(PLC)在控制领域具有强大的功能,为了充分发挥PLC的功能,相应的编程软件也在不断地改进,本文在阐述西门子编程软件STEP7功能模块在密度控制中自动加水,调节密度的应用时间,着重量介绍了PID参数的作用及常用方法。
【关键词】PID连续控制器;密度控制系统一、引言自动控制理论与实践的发展,为人们设计自动化程度高的系统提供了很好的方法,自动控制,就是指在没人直接参与的情况下,利用外加的设备(控制器)操作被控制对象(电机、执行机构或生产过程)的某个状态或参数(控制量),使其按控制器预先设定的控制量规律的自动运行。
从而提高设备的运行性能、改善工作效率。
密度控制是重介选煤的核心部分,密度控制的好坏,直接影响产品的质量,介耗的大小,系统工艺的稳定,进而影响选煤生产的经济效益。
孔庄煤矿选煤厂密度控制系统为2003年重介工艺改造建立的控制系统,主要完成重介洗煤的密度调节,系统采用单片机,利用A/D转换技术,完成密度控制系统的数据采集与控制。
数据采集、转换精度不高,密度控制波动较大,造成产品质量稳定性较差,介耗高,生产系统经常性混乱,给重介系统带来很大的压力。
另外密度控制系统相对独立,与生产集中控制系统没有构成网络,形成了脱节,造成生产滞后。
图1 PID连续控制为改善密度控制系统对洗煤生产造成的影响,我厂从根本上修改了原有的控制方式,推倒重来,首先在硬件上增加了一个ET200西门子I/O分站,接入现场所有的开关量信号、模拟量信号,利用总线技术与原有的S7-300 315DP连接,从而与原有控制系统形成一体。
其次在控制方式上,考虑到密度控制中控制加水阀门开度大小来完成测量密度值与设定密度值的跟踪,从而控制重介生产密度在一个有效的范围内保持相对稳定,保证产品质量的稳定。
因此,控制方式要求要有快速度性与稳定性,所以,我们采取PID控制方式来实现控制。
西门子PID功能块介绍
6 功能块介绍 ......................................................................................................... 13 6.1 连续调节功能SFB 41/FB 41 “CONT_C”..................................................... 13
1.1 应用
借助于由你组态大量模块组成的控制器,可以完成带有 PID 算法的实际控制器。控制效率,即 处理速度取决于你所使用的 CPU 性能。对于给定的 CPU,必须在控制器的数量和控制器所需 要执行频率之间找到一个折衷方案。连接的控制电路越快,所安装的控制器数量越少,则每个
4 参数赋值工具介绍 .............................................................................................. 10 4.1 调试PID参数的用户界面 .............................................................................. 11 4.2 获取在线帮助的途径 .................................................................................... 12
FB41用法

FB41称为连续控制的PID用于控制连续变化的模拟量,与FB42的差别在于后者是离散型的,用于控制开关量,其他二者的使用方法和许多参数都相同或相似。
PID的初始化可以通过在OB100中调用一次,将参数COM-RST置位,当然也可在别的地方初始化它,关键的是要控制COM-RST;PID的调用可以在OB35中完成,一般设置时间为200MS,A:所有的输入参数:COM_RST: BOOL: 重新启动PID:当该位TURE时:PID执行重启动功能,复位PID内部参数到默认值;通常在系统重启动时执行一个扫描周期,或在PID 进入饱和状态需要退出时用这个位;MAN_ON:BOOL:手动值ON;当该位为TURE时,PID功能块直接将MAN 的值输出到LMN,这可以在PID框图中看到;也就是说,这个位是PID的手动/自动切换位;PEPER_ON:BOOL:过程变量外围值ON:过程变量即反馈量,此PID可直接使用过程变量PIW(不推荐),也可使用PIW规格化后的值(常用),因此,这个位为FALSE;P_SEL:BOOL:比例选择位:该位ON时,选择P(比例)控制有效;一般选择有效;I_SEL:BOOL:积分选择位;该位ON时,选择I(积分)控制有效;一般选择有效;INT_HOLD BOOL:积分保持,不去设置它;I_ITL_ON BOOL:积分初值有效,I-ITLVAL(积分初值)变量和这个位对应,当此位ON时,则使用I-ITLVAL变量积分初值。
一般当发现PID功能的积分值增长比较慢或系统反应不够时可以考虑使用积分初值;D_SEL :BOOL:微分选择位,该位ON时,选择D(微分)控制有效;一般的控制系统不用;CYCLE :TIME:PID采样周期,一般设为200MS;SP_INT:REAL:PID的给定值;PV_IN :REAL:PID的反馈值(也称过程变量);PV_PER:WORD:未经规格化的反馈值,由PEPER-ON选择有效;(不推荐)MAN :REAL:手动值,由MAN-ON选择有效;GAIN :REAL:比例增益;TI :TIME:积分时间;TD :TIME:微分时间;TM_LAG:TIME:我也不知道,没用过它,和微分有关;DEADB_W:REAL:死区宽度;如果输出在平衡点附近微小幅度振荡,可以考虑用死区来降低灵敏度;LMN_HLM:REAL:PID上极限,一般是100%;LMN_LLM:REAL:PID下极限;一般为0%,如果需要双极性调节,则需设置为-100%;(正负10V输出就是典型的双极性输出,此时需要设置-100%);PV_FAC:REAL:过程变量比例因子PV_OFF:REAL:过程变量偏置值(OFFSET)LMN_FAC:REAL:PID输出值比例因子;LMN_OFF:REAL:PID输出值偏置值(OFFSET);I_ITLVAL:REAL:PID的积分初值;有I-ITL-ON选择有效;DISV :REAL:允许的扰动量,前馈控制加入,一般不设置;B:部分输出参数说明:LMN :REAL:PID输出;LMN_P :REAL:PID输出中P的分量;(可用于在调试过程中观察效果)LMN_I :REAL:PID输出中I的分量;(可用于在调试过程中观察效果)LMN_D :REAL:PID输出中D的分量;(可用于在调试过程中观察效果)C:规格化概念及方法:PID参数中重要的几个变量,给定值,反馈值和输出值都是用0.0~1.0之间的实数表示,而这几个变量在实际中都是来自与模拟输入,或者输出控制模拟量的因此,需要将模拟输出转换为0.0~1.0的数据,或将0.0~1.0的数据转换为模拟输出,这个过程称为规格化规格化的方法:(即变量相对所占整个值域范围内的百分比对应与27648数字量范围内的量)对于输入和反馈,执行:变量*100/27648,然后将结果传送到PV-IN和SP-INT 对于输出变量,执行:LMN*27648/100,然后将结果取整传送给PQW即可;D:PID的调整方法:一般不用D,除非一些大功率加热控制等惯大的系统;仅使用PI即可,一般先使I等于0,P从0开始往上加,直到系统出现等幅振荡为止,记下此时振荡的周期,然后设置I为振荡周期的0.48倍,应该就可以满足大多数的需求。
用Step7中FB41实现PID控制

SLC A&D CS
May 2004
1
本文中所讨论的功能块(SFB41/FB41,SFB42/FB42,SFB43/FB43)仅仅是使用于S7和C7的CPU中的循环中断程序中。该功能块,定期计算所需要的数据,保存在指定的DB中(背景数据块)。允许多次调用该功能块。CONT_C块与PULSEGEN块组合使用,可以获得一个带有比例执行机构脉冲输出的控制器(例如,加热和冷却装置)。
6.1.1
SFB/FB“CONT_C”(连续控制器)用于使用连续的I/O变量在SIMATIC S7控制系统中控制技术过程。你可以通过参数打开或关闭PID控制器,以此来控制系统。通过参数赋值工具,可以很容易地做到这一点。调用:Start > SIMATIC > STEP 7 > PID Control Parameter Assignment(如图)。在线电子手册,见Start > SIMATIC > Documentation > English> STEP 7 – PID Control(如图11)。
图10
FB43/SFB43 “PULSEGEN”没有参数设置的用户界面工具。你必须在STEP 7中去设置它的参数。
4.2
当分配参数给FB41/ SFB41 “CONT_C”、FB42/ SFB42 “CONT_S”或者FB43/SFB43 “PULSEGEN”时,你可以通过以下三条途径获得帮助:
使用Step7菜单Help>Contents,获得相应的帮助信息;
图8
2.6
一个二级控制器只能采集两个输出状态(例如,开和关)。典型的控制为:一个加热的系统,通过继电器输出的脉冲宽度调制。
用S7-300PLC进行PID控制——功能块FB41的功能及用法介绍

用S7-300PLC进行PID控制——功能块FB41的功能及用法介绍一、控制系统假设图1 液压系统控制框图如图1为液压系统的简单控制框图。
控制方式为使用变频器拖动泵,使系统的实际压力等于设定压力。
本文基于此系统,探讨一下如何用S7-300进行PID控制。
为方便讨论,做以下假定:•· 系统压力的可调范围为:0 – 1MPa;•· 变频器的变频范围为:0 – 50Hz;•· 压力传感器的输入外设地址:PIW272;模拟量输出外设地址为PQW288。
二、FB41简介在STEP7中的库中,有专门用于PID控制的FB块——FB41。
PID控制必须在循环中断中执行,以确保其扫描、执行时间基本固定。
本例中的CPU仅有OB35一个循环中断,因此,要在OB35中调用FB41。
图2 FB41在库中的位置图3 FB41的逻辑图FB41的逻辑如图3所示。
分解介绍如下:•· SP_INT端为给定值,本例中即为给定压力,假设为0.5MPa;即:0.5==>'SP_INT';•· 实际值有两条通路可选:· 当PVPER_ON=0时,PV_IN端的值为实际值,该值通常有FC105转换而来;· 当PVPER_ON=1时,PV_PER端的值为实际的压力值,该值来自AI模块,为压力传感器的反馈值;本例中,我们以PVPER_ON=1时,来说明。
即:1==>'PVPER_ON'、PIW272==>'PV_PER'•· PV_FAC、PV_OFF对应压力的范围,即:1==>'PV_FAC'、0==>'PV_OFF'。
•· PV是根据PV_PER计算出的实际压力值。
具体来说:PV_PER=0时,对应的实际压力为PV_OFF,即0MPa;PV_PER=27648时,对应的实际压力为PV_FAC,即1MPa;PV=PV_PER/27648*(PV_FAC –PV_OFF),本例中,PV=PV_PER/27648;•· ER为给定值SP_INT和实际值PV的偏差,PID即是基于它进行调节的;•· GAIN、TI、TD分别为比例、积分、微分的系数。
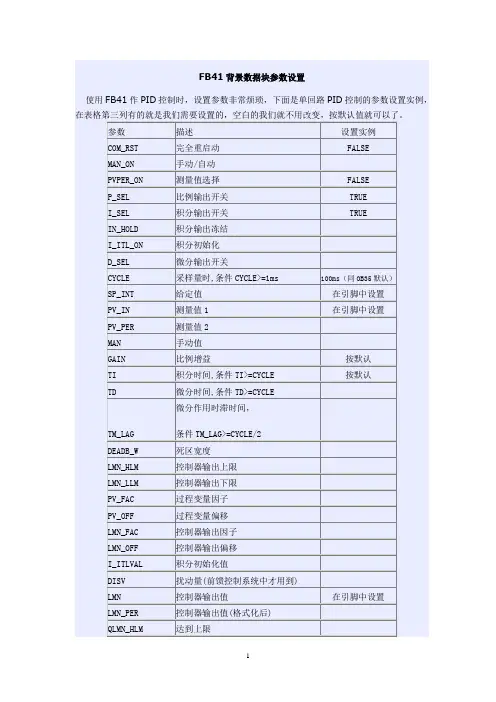
FB41背景数据块参数设置 及PID简介
一、PID控制原理:1、比例(P)控制:比例控制是一种最简单的控制方式。
其控制器的输出与输入误差信号成比例关系。
当仅有比例控制时系统输出存在稳态误差。
2、积分(I)控制:在积分控制中,控制器的输出与输入误差信号的积分成正比关系。
对一个自动控制系统,如果在进入稳态后存在稳态误差,则称这个控制系统是有稳态误差的或简称有差系统。
为了消除稳态误差,在控制器中必须引入“积分项”。
积分项对误差取决于时间的积分,随着时间的增加,积分项会增大。
这样,即便误差很小,积分项也会随着时间的增加而加大,它推动控制器的输出增大使稳态误差进一步减小,直到等于零。
因此,比例+积分(PI)控制器,可以使系统在进入稳态后无稳态误差。
3、微分(D)控制:在微分控制中,控制器的输出与输入误差信号的微分(即误差的变化率)成正比关系。
自动控制系统在克服误差的调节过程中可能会出现振荡甚至失稳。
其原因是由于存在有较大惯性组件(环节)或有滞后组件,具有抑制误差的作用,其变化总是落后于误差的变化。
解决的办法是使抑制误差的作用的变化“超前”,即在误差接近零时,抑制误差的作用就应该是零。
这就是说,在控制器中仅引入“比例”项往往是不够的,比例项的作用仅是放大误差的幅值,而目前需要增加的是“微分项”,它能预测误差变化的趋势,这样,具有比例+微分的控制器,就能够提前使抑制误差的控制作用等于零,甚至为负值,从而避免了被控量的严重超调。
所以对有较大惯性或滞后的被控对象,比例+微分(PD)控制器能改善系统在调节过程中的动态特性。
二、PID控制器参数整定的一般方法:PID控制器的参数整定是控制系统设计的核心内容。
它是根据被控过程的特性确定PID控制器的比例系数、积分时间和微分时间的大小。
PID控制器参数整定的方法很多,概括起来有两大类:一是理论计算整定法。
它主要是依据系统的数学模型,经过理论计算确定控制器参数。
这种方法所得到的计算数据未必可以直接用,还必须通过工程实际进行调整和修改;二是工程整定方法,它主要依赖工程经验,直接在控制系统的试验中进行,且方法简单、易于掌握,在工程实际中被广泛采用。
PID调节参数(FB41)
PID调节-----西门子FB41使用准备用连续PID调节来实验一个控制,在软件上做了一个简单的PID41用仿真模拟了一把,情况还好,基本可以运行,但是其中的一些小的功能还是没有做好.想仔细再看看说明.幸好有一位网又一起讨论,得到了一个比较好的说明.传上来以免以后找不到.使用FB41进行PID调整的说明FB41称为连续控制的PID用于控制连续变化的模拟量,与FB42的差别在于后者是离散型的,用于控制开关量,其他二者的使用方法和许多参数都相同或相似。
PID的初始化可以通过在OB100中调用一次,将参数COM-RST置位,当然也可在别的地方初始化它,关键的是要控制COM-RST;PID的调用可以在OB35中完成,一般设置时间为200MS,一定要结合帮助文档中的PID框图研究以下的参数,可以起到事半功倍的效果以下将重要参数用黑体标明.如果你比较懒一点,只需重点关注黑体字的参数就可以了。
其他的可以使用默认参数。
A:所有的输入参数:COM_RST: BOOL: 重新启动PID:当该位TURE时:PID执行重启动功能,复位PID内部参数到默认值;通常在系统重启动时执行一个扫描周期,或在PID进入饱和状态需要退出时用这个位;MAN_ON:BOOL:手动值ON;当该位为TURE时,PID 功能块直接将MAN的值输出到LMN,这可以在PID框图中看到;也就是说,这个位是PID的手动/自动切换位;PEPER_ON:BOOL:过程变量外围值ON:过程变量即反馈量,此PID可直接使用过程变量PIW(不推荐),也可使用PIW 规格化后的值(常用),因此,这个位为FALSE;P_SEL:BOOL:比例选择位:该位ON时,选择P(比例)控制有效;一般选择有效;I_SEL:BOOL:积分选择位;该位ON时,选择I(积分)控制有效;一般选择有效;INT_HOLD BOOL:积分保持,不去设置它;I_ITL_ON BOOL:积分初值有效,I-ITLV AL(积分初值)变量和这个位对应,当此位ON时,则使用I-ITLV AL变量积分初值。
s7300 FB41功能块简介及使用方法
FB41功能块简介SFB/FB "CONT_C" (连续控制器)在SIMATIC S7可编程逻辑控制器上使用,通过持续的输入和输出变量来控制工艺过程。
在参数分配期间,可以通过激活或取消激活PID控制器的子功能使控制器适应过程的需要。
使用参数分配工具可以轻松完成分配(菜单路径:开始 > Simatic > Step7 > 分配PID控制参数)。
开始 > Simatic > Step7 > 分配PID控制(英文)中提供了在线电子手册。
应用介绍:可以使用该控制器作为PID固定设定值控制器或在多循环控制中作为层叠、混料或比率控制器。
该控制器的功能基于使用模拟信号的采样控制器的PID控制算法,必要时可以通过加入脉冲发生器阶段进行扩展,为使用成比例执行机构的两个或三个步骤控制器生成脉冲持续时间调制输出信号。
注意只有在以固定时间间隔调用块时,在控制块中计算的值才是正确的。
为此,应该在周期性中断OB (OB30至OB38)中调用控制块。
在CYCLE参数中输入采样时间。
描述。
除了设定值和过程值分支中的功能,SFB/FB还通过持续操作变量输出和手动影响操作值的选项实现了完整的PID控制器。
下文提供了对这些子功能的详细说明:(1):设定值分支以浮点格式在SP_INT输入键入设定值。
(2):过程变量分支可以外设(I/O)或以浮点格式输入过程变量。
CRP_IN功能根据以下公式将PV_PER外设值转换为介于 -100和 +100 %间的浮点格式值:PV_NORM功能根据以下公式统一CRP_IN输出的格式:PV_NORM的输出 = (CPR_IN的输出) * PV_FAC + PV_OFFPV_FAC的默认值为1,PV_OFF的默认值为0。
(3)出错信号设定值和过程变量间的差异就是出错信号。
为消除由于操作变量量化导致的小幅恒定振荡(例如,在使用PULSEGEN进行脉宽调制时),将死区应用于出错信号(DEADBAND)。
使用FB41进行PID调整的说明
使用FB41进行PID调整的说明目前工业自动化水平已成为衡量各行各业现代化水平的一个重要标志。
同时,控制理论的发展也经历了古典控制理论、现代控制理论和智能控制理论三个阶段。
智能控制的典型实例是模糊全自动洗衣机等。
自动控制系统可分为开环控制系统和闭环控制系统。
一个控制系统包括控制器﹑传感器﹑变送器﹑执行机构﹑输入输出接口。
控制器的输出经过输出接口﹑执行机构﹐加到被控系统上﹔控制系统的被控量﹐经过传感器﹐变送器﹐通过输入接口送到控制器。
不同的控制系统﹐其传感器﹑变送器﹑执行机构是不一样的。
比如压力控制系统要采用压力传感器。
电加热控制系统的传感器是温度传感器。
目前,PID控制及其控制器或智能PID控制器(仪表)已经很多,产品已在工程实际中得到了广泛的应用,有各种各样的PID控制器产品,各大公司均开发了具有PID参数自整定功能的智能调节器(intelligent regulator),其中PID控制器参数的自动调整是通过智能化调整或自校正、自适应算法来实现。
有利用PID控制实现的压力、温度、流量、液位控制器,能实现PID控制功能的可编程控制器(PLC),还有可实现PID控制的PC系统等等。
可编程控制器(PLC)是利用其闭环控制模块来实现PID控制,而可编程控制器(PLC)可以直接与ControlNet相连,如Rockwell的PLC-5等。
还有可以实现PID 控制功能的控制器,如Rockwell 的Logix产品系列,它可以直接与ControlNet 相连,利用网络来实现其远程控制功能。
1、开环控制系统开环控制系统(open-loop control system)是指被控对象的输出(被控制量)对控制器(controller)的输出没有影响。
在这种控制系统中,不依赖将被控量反送回来以形成任何闭环回路。
2、闭环控制系统闭环控制系统(closed-loop control system)的特点是系统被控对象的输出(被控制量)会反送回来影响控制器的输出,形成一个或多个闭环。
FB41_PID
Out30
LMN_P
REAL
0.000000e+000
0.000000e+000
比例分量(“比例分量”输出包含了可调节变量的比例分量。)
Proportionality component
84.0
Out31
LMN_I
REAL
0.000000e+000
0.000000e+000
积分分量(“积分分量”输出包含了调节值的积分分量。)
14.0
In11
PV_PER
WORD
W#16#0
W#16#0
外设过程变量(I/O格式的过程变量连接到控制器的“外设过程变量”输入端上)
Process variable peripherie
16.0
In12
MAN
REAL
0.000000e+000(-100-----100)%
0.000000e+000
Manipulated value
76.0
Out27
LMN_PER
WORD
W#16#0
W#16#0
外设调节值(I/O格式的调节值被连接到控制器的“外设调节值”
输出端。)
Manipulated value peripherie
78.0
Out28
QLMN_HLM
BOOL
FALSE
FALSE
达到调节值上限(调节值总是受上限和下限的限制。输出“达到调节值
derivation action on
2.0
In8
CYCLE
TIME
T#1S(CYCLE≥1ms)
T#1S
采样时间(块调用之间的时间间隔必须恒定,采样时间输入确定了块调用之间的时间间隔)