
已知某系统连续控制器的传递函数试分别用阶跃响应和脉冲响应不
试用双线性变换法求出相应的数字控制器的脉冲传递函
数D(z) ,其中T=1s。
第五章习题
5.7 已知计算机控制系统开环脉冲传递函数 0.368z 0.264
G(z) z2 1.368z 0.368
(T=1s)试分别作下列双线性变换,然后作伯德图。
(1) 1 z1 ,即 z 1
第五章习题
5.11 已知
Gc
(
s)
1
0.15s 0.05s
写出等效的增量型数字PID控制器的差分形式。 5.12 已知某连续控制器的传递函数为
D(s) 1 0.17s 0.085s
现用数字PID算法实现它,试写出其相应的增量型PID算 法输出表达式。设采样周期 T=1s。
第五章习题
5.13 为什么说增量型PID控制器调节比位置型PID调节效果更
第五章习题
5.10 已知某被控对象的传递函数为
G(s) 1 s(s 1)
要求设计成单位反馈计算机控制系统,结构如图5. 21所示。 采样周期为T=0.5s。要求闭环特征根为1 0.4, 2 0.6 。 试求数字控制器。
r(t)
-
D(z)
T
Gh (s)
G(s) y(t)
图5.21题5.10图
1 2s
s)
(2) Gc (s)
40s 1 3s
第五章习题
5.5 已知某连续控制器的传递函数 D(s) s 0.5 (s 1)2
试用双线性变换法求出相应的数字控制器的脉冲传递函
数D(z),其中T=1s。
5.6 已知某连续控制器的传递函数为
D(s)
s2
n2 2n s
n2
第五章习题
5.3 某连续控制系统的校正装置的传递函数为 D(s) 1 T1s 1 T2s
试分别用前向差分法和后向差分法求该装置的递推输出 序列(设输入为e(t),输出为u(t) )。
5.4 用双线性变换法求下列模拟控制器的等效数字控制器, 设采样周期T=0.5s。
(1)
Gc
(s)
5(1
(3) 画出实现D(z)的程序框图。
好? 二者的区别是什么?
5.14 标准PID控制算法存在什么问题?主要针对哪几项进行改
进?
5.15 PID控制器参数整定方法有那些?试比较各自优缺点。
5.16 设被控对象传递函数为(T=1s)
G(s)
100
(40s 1)(0.5s 1)
(1) 试用“二阶工程最佳”设计法确定模拟控制器Gc(s)。 (2) 将Gc(s)用双线性变换法离散化为数字控制器D(z),并将其 转换为差分方程。
1 z1
1
1 T
(2) 2 1 z1
T 1 z1
,即 z 2
1 T
2
第五章习题
5.8 试分别用阶跃响应不变法和脉冲响应不变法求5.2题的
等效数字控制器。
5.9 已知某系统连续控制器的传递函数
D(s)
ห้องสมุดไป่ตู้
2
(s 1)(s 2)
试分别用阶跃响应和脉冲响应不变法求D(z)的等效数字 控制器,其中采样周期 T=1s。
自动控制原理及其应用试卷与答案8套

自动控制原理试卷与答案自动控制原理1单项选择题(每小题1分,共20分)1. 系统和输入已知,求输出并对动态特性进行研究,称为( c )A.系统综合B.系统辨识C.系统分析D.系统设计2. 惯性环节和积分环节的频率特性在( d )上相等。
A.幅频特性的斜率B.最小幅值C.相位变化率D.穿越频率3. 通过测量输出量,产生一个与输出信号存在确定函数比例关系值的元件称为( d )A.比较元件B.给定元件C.反馈元件D.放大元件4. ω从0变化到+∞时,延迟环节频率特性极坐标图为(a )A.圆B.半圆C.椭圆D.双曲线5. 当忽略电动机的电枢电感后,以电动机的转速为输出变量,电枢电压为输入变量时,电动机可看作一个( d )A.比例环节B.微分环节C.积分环节D.惯性环节6. 若系统的开环传 递函数为2)(5 10+s s ,则它的开环增益为(c ) A.1 B.2 C.5 D.107. 二阶系统的传递函数52 5)(2++=s s s G ,则该系统是(b ) A.临界阻尼系统 B.欠阻尼系统 C.过阻尼系统 D.零阻尼系统8. 若保持二阶系统的ζ不变,提高ωn ,则可以(b )A.提高上升时间和峰值时间B.减少上升时间和峰值时间C.提高上升时间和调整时间D.减少上升时间和超调量9. 一阶微分环节Ts s G +=1)(,当频率T1=ω时,则相频特性)(ωj G ∠为( a ) A.45° B.-45° C.90° D.-90°10.最小相位系统的开环增益越大,其( d )A.振荡次数越多B.稳定裕量越大C.相位变化越小D.稳态误差越小11.设系统的特征方程为()0516178234=++++=s s s s s D ,则此系统 ( )A.稳定B.临界稳定C.不稳定D.稳定性不确定。
12.某单位反馈系统的开环传递函数为:())5)(1(++=s s s k s G ,当k =( )时,闭环系统临界稳定。
《控制工程基础》课程作业习题(含解答)
第一章概论本章要求学生了解控制系统的基本概念、研究对象及任务,了解系统的信息传递、反馈和反馈控制的概念及控制系统的分类,开环控制与闭环控制的区别;闭环控制系统的基本原理和组成环节。
学会将简单系统原理图抽象成职能方块图。
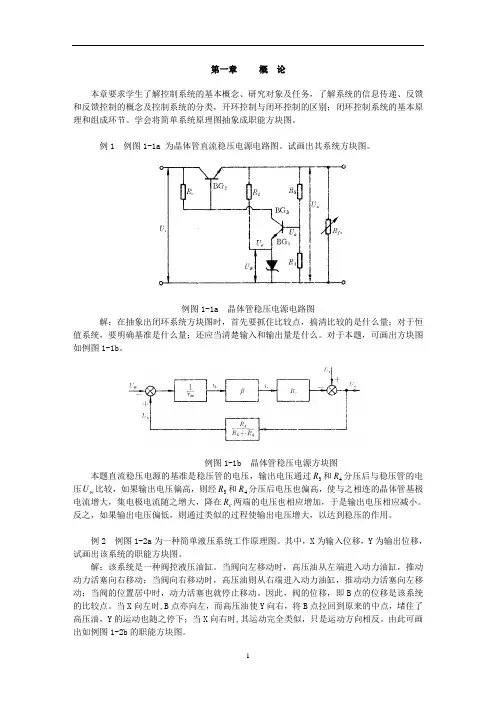
例1 例图1-1a 为晶体管直流稳压电源电路图。
试画出其系统方块图。
例图1-1a 晶体管稳压电源电路图解:在抽象出闭环系统方块图时,首先要抓住比较点,搞清比较的是什么量;对于恒值系统,要明确基准是什么量;还应当清楚输入和输出量是什么。
对于本题,可画出方块图如例图1-1b。
例图1-1b 晶体管稳压电源方块图本题直流稳压电源的基准是稳压管的电压,输出电压通过R和4R分压后与稳压管的电3压U比较,如果输出电压偏高,则经3R和4R分压后电压也偏高,使与之相连的晶体管基极w电流增大,集电极电流随之增大,降在R两端的电压也相应增加,于是输出电压相应减小。
c反之,如果输出电压偏低,则通过类似的过程使输出电压增大,以达到稳压的作用。
例2 例图1-2a为一种简单液压系统工作原理图。
其中,X为输入位移,Y为输出位移,试画出该系统的职能方块图。
解:该系统是一种阀控液压油缸。
当阀向左移动时,高压油从左端进入动力油缸,推动动力活塞向右移动;当阀向右移动时,高压油则从右端进入动力油缸,推动动力活塞向左移动;当阀的位置居中时,动力活塞也就停止移动。
因此,阀的位移,即B点的位移是该系统的比较点。
当X向左时,B点亦向左,而高压油使Y向右,将B点拉回到原来的中点,堵住了高压油,Y的运动也随之停下;当X向右时,其运动完全类似,只是运动方向相反。
由此可画出如例图1-2b的职能方块图。
例图1-2a 简单液压系统例图1-2b 职能方块图1.在给出的几种答案里,选择出正确的答案。
(1)以同等精度元件组成的开环系统和闭环系统,其精度比较为_______ (A )开环高; (B )闭环高; (C )相差不多; (D )一样高。
(2)系统的输出信号对控制作用的影响 (A )开环有; (B )闭环有; (C )都没有; (D )都有。
控制工程基础_课后答案

控制工程基础习题解答第一章1-5.图1-10为张力控制系统。
当送料速度在短时间内突然变化时,试说明该控制系统的作用情况。
画出该控制系统的框图。
由图可知,通过张紧轮将张力转为角位移,通过测量角位移即可获得当前张力的大小。
当送料速度发生变化时,使系统张力发生改变,角位移相应变化,通过测量元件获得当前实际的角位移,和标准张力时角位移的给定值进行比较,得到它们的偏差。
根据偏差的大小调节电动机的转速,使偏差减小达到张力控制的目的。
框图如图所示。
1-8.图1-13为自动防空火力随动控制系统示意图及原理图。
试说明该控制系统的作用情况。
题1-5 框图电动机给定值角位移误差张力-转速位移张紧轮滚轮输送带转速测量轮测量元件角位移角位移(电压等)放大电压测量 元件>电动机角位移给定值电动机图1-10 题1-5图该系统由两个自动控制系统串联而成:跟踪控制系统和瞄准控制系统,由跟踪控制系统获得目标的方位角和仰角,经过计算机进行弹道计算后给出火炮瞄准命令作为瞄准系统的给定值,瞄准系统控制火炮的水平旋转和垂直旋转实现瞄准。
跟踪控制系统根据敏感元件的输出获得对目标的跟踪误差,由此调整视线方向,保持敏感元件的最大输出,使视线始终对准目标,实现自动跟踪的功能。
瞄准系统分别由仰角伺服控制系统和方向角伺服控制系统并联组成,根据计算机给出的火炮瞄准命令,和仰角测量装置或水平方向角测量装置获得的火炮实际方位角比较,获得瞄准误差,通过定位伺服机构调整火炮瞄准的角度,实现火炮自动瞄准的功能。
控制工程基础习题解答第二章2-2.试求下列函数的拉氏变换,假定当t<0时,f(t)=0。
(3). ()t et f t10cos 5.0-=解:()[][]()1005.05.010cos 25.0+++==-s s t e L t f L t(5). ()⎪⎭⎫⎝⎛+=35sin πt t f 图1-13 题1-8图敏感 元件定位伺服机构 (方位和仰角)计算机指挥仪目标 方向跟踪环路跟踪 误差瞄准环路火炮方向火炮瞄准命令--视线瞄准 误差伺服机构(控制绕垂直轴转动)伺服机构(控制仰角)视线敏感元件计算机指挥仪解:()[]()252355cos 235sin 2135sin 2++=⎥⎦⎤⎢⎣⎡+=⎥⎦⎤⎢⎣⎡⎪⎭⎫ ⎝⎛+=s s t t L t L t f L π2-6.试求下列函数的拉氏反变换。
自动控制原理第三章课后习题 答案()

3-1 设系统的微分方程式如下:(1) )(2)(2.0t r t c= (2) )()()(24.0)(04.0t r t c t c t c=++ 试求系统闭环传递函数Φ(s),以及系统的单位脉冲响应g(t)和单位阶跃响应c(t)。
已知全部初始条件为零。
解:(1) 因为)(2)(2.0s R s sC =闭环传递函数ss R s C s 10)()()(==Φ 单位脉冲响应:s s C /10)(= 010)(≥=t t g单位阶跃响应c(t) 2/10)(s s C = 010)(≥=t t t c(2))()()124.004.0(2s R s C s s =++ 124.004.0)()(2++=s s s R s C `闭环传递函数124.004.01)()()(2++==s s s R s C s φ单位脉冲响应:124.004.01)(2++=s s s C t e t g t 4sin 325)(3-= 单位阶跃响应h(t) 16)3(61]16)3[(25)(22+++-=++=s s s s s s C t e t e t c t t 4sin 434cos 1)(33----=3-2 温度计的传递函数为11+Ts ,用其测量容器内的水温,1min 才能显示出该温度的98%的数值。
若加热容器使水温按10ºC/min 的速度匀速上升,问温度计的稳态指示误差有多大解法一 依题意,温度计闭环传递函数11)(+=ΦTs s 由一阶系统阶跃响应特性可知:o o T c 98)4(=,因此有 min 14=T ,得出 min 25.0=T 。
视温度计为单位反馈系统,则开环传递函数为Tss s s G 1)(1)()(=Φ-Φ=⎩⎨⎧==11v TK !用静态误差系数法,当t t r ⋅=10)( 时,C T Ke ss ︒===5.21010。
解法二 依题意,系统误差定义为 )()()(t c t r t e -=,应有 1111)()(1)()()(+=+-=-==ΦTs TsTs s R s C s R s E s e C T sTs Ts ss R s s e s e s ss ︒==⋅+=Φ=→→5.210101lim )()(lim 203-3 已知二阶系统的单位阶跃响应为)1.536.1sin(5.1210)(2.1o tt et c +-=-试求系统的超调量σ%、峰值时间tp 和调节时间ts 。
控制工程技术课后习题答案
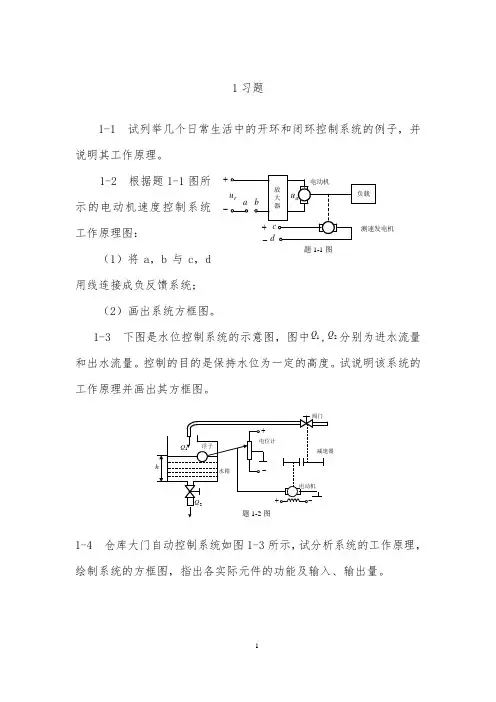
1习题1-1 试列举几个日常生活中的开环和闭环控制系统的例子,并说明其工作原理。
1-2 根据题1-1图所示的电动机速度控制系统工作原理图:(1)将a ,b 与c ,d 用线连接成负反馈系统;(2)画出系统方框图。
1-3 下图是水位控制系统的示意图,图中1Q ,2Q 分别为进水流量和出水流量。
控制的目的是保持水位为一定的高度。
试说明该系统的工作原理并画出其方框图。
1-4 仓库大门自动控制系统如图1-3所示,试分析系统的工作原理,绘制系统的方框图,指出各实际元件的功能及输入、输出量。
2习题2-1 求下列函数的拉氏变换。
(1)t t t f 4cos 4sin )(+= (2)t e t t f 43)(+= (3)t te t f --=1)( (4)()cos3t f t e t -=2-2求下列函数的拉氏反变换。
(1))3)(2(1)(+++=s s s s F(2)()()()2114F s s s =++(3)()225sF s s s =-+(4)()221225s F s s s +=++(5) )3()1(2)(2=++=s s s s s G (6) ))()(()()(c s b s a s d s s G ++++=(7) 152122)(2+++=s s s s G2-3 解微分方程()()()22681d y t dy t y t dt dt++=,初始条件:(0)1y =,'(0)0y = 。
2-4 试证明图2-75所示电气系统与机械系统具有相同的传递函数。
图2-75 题2-4 图2-5 试分别写出图2-76中各有源网络的传递函数。
(1) (2)图2-76 题2-5图2-6系统的方框图如图2-77所示,试求该系统的输入输出传递函数。
图2-77 题2-6图2-7 系统的方框图如图2-78所示,试用梅逊公式求传递函数。
图2-78 题2-7图2-8 已知系统结构如图2-79所示。
陈后金《信号与系统》(第2版)配套题库【名校考研真题+课后习题+章节题库+模拟试题】(上册)
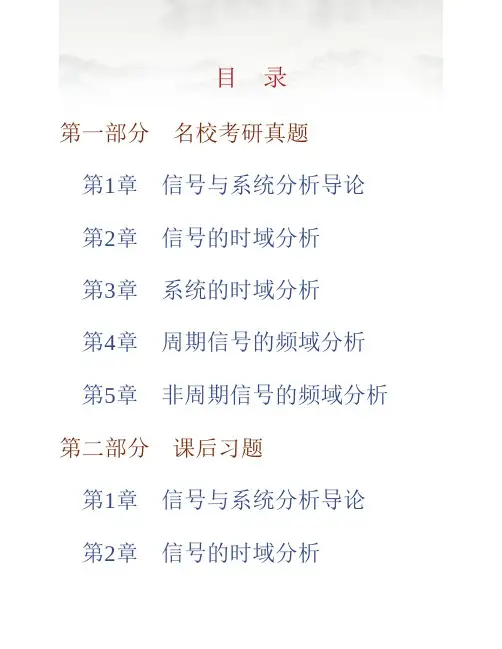
图2-2
3.有一离散时间信号
(1)画出
(2)求序列 学]
使之满足
解:(1)
又 比较上述两式可得: 故如图2-3所示。
[电子科技大
图2-3
4.已知 如图2-4(a),画出
和
的波形。[北
京理工大学]
解:将 反转得 如图2-4(b)所示,将它们相加、减得 ,波形如图2-4(c)、(d)所示。
图2-4 5.已知f(t)的波形如图2-5所示,令r(t)=tu(t)。
大学]
图1-2 解:因为:
故:
y2(t)的波形如图1-3所示。
图1-3 3.将如图1-4(a)、(b)所示的连续信号展成如下形式:
给出信号
最简单的解析表达形式。[北京航空航天大学]
图1-4
解:(a)该信号可分为两段:
和
可化简为
故
,即:
(b)该信号可分为三段: 可化简为 故
,即
4.求
的值。[北京航空航天大学2006研]
,应该与齐次解有关,即系统的特征根为-1和-3,故特征方程应为 ,即a0=4,a1=3。
(2)设系统对激励 rzs(t),则
的零输入响应和零状态响应分别为rzi(t)和
由于
,则由线性时不变系统的微分特性可知
同时,设系统的单位冲激响应为h(t),则由线性时不变系统的叠加性 可知
由式(1)、式(2),并设
陈后金《信号与系统》(第2版)配 套模拟试题及详解
第一部分 名校考研真题 第1章 信号与系统分析导论 一、选择题
1.方程 天大学2007研] A.线性时不变 B.非线性时不变 C.线性时变 D.非线性时变 E.都不对 【答案】B
描述的系统是( )。[北京航空航
计算机控制系统试题及答案
计算机控制系统试卷一答案一、简答题(每小题5分,共50分)1、画出典型计算机控制系统的基本框图。
答:典型计算机控制系统的基本框图如下:2、根据采样过程的特点,可以将采样分为哪几种类型?答(1)周期采样指相邻两次采样的时间间隔相等,也称为普通采样。
(3)(4)(5)3、答:K P过(3)4、传递函数的极点均位于z平面的单位圆内。
5、为什么会出现比例和微分饱和现象?答:当给定值发生很大跃变时,在PID增量控制算法中的比例部分和微分部分计算出的控制增量可能比较大(由于积分项的系数一般小得多,所以积分部分的增量相对比较小)。
如果该计算值超过了执行元件所允许的最大限度,那么,控制作用必然不如应有的计算值理想,其中计算值的多余信息没有执行就遗失了,从而影响控制效果。
二、已知系统的差分方程为(10分)输入信号是初始条件为1)0(=y ,试写出输出脉冲序列()y k 。
解:1)0(=y… 三、设被控对象传递函数为)1()(+=s s K s G p ,在对象前接有零阶保持器,试求广义对象的脉冲传递函数。
(10分)解:广义对象传递函数试用(10为使则有单解得c 则)718.01)(1()368.01)(5.01(435.5)()()()(1111----+---=ΦΦ=z z z z z G z z z D e 11223412()()()(2)234(1)z Y z R z z z z z z z z -------=Φ=-=+++-(图略)。
计算机控制系统试卷三答案班级:姓名:学号:成绩:一、简答题(每小题4分,共40分)1、简述开关量光电耦合输入电路中,光电耦合器的作用。
答:开关量光电耦合输入电路,它们除了实现电气隔离之外,还具有电平转换功能。
3、什么是采样或采样过程?答:采样或采样过程,就是抽取连续信号在离散时间瞬时值的序列过程,有时也称为离散化过程。
4、数z5、。
6、(7、答:最少拍设计,是指系统在典型输入信号(如阶跃信号,速度信号,加速度信号等)作用下,经过最少拍(有限拍),使系统输出的稳态误差为零。
自动控制原理 习题解答
3-8
已知系统的闭环传递函数为 GB (s)
=
Y (s) R(s)
=
(s2
15.36(s + 6.25)
,试估算
+ 2s + 2)(s + 6)(s + 8)
系统性能指标。
解:高阶系统可以降阶,系统有一对零极点 − 6.25 和 − 6 ,是对偶极子,可以相消。 系统剩下三个极点 −1 ± j 和-8,显然 −1 ± j 是系统的主导极点,所以系统降阶后,闭环传
解 (1) 当τ = 0时则原系统 的开环传递函数为
G(s) = 10 s(s + 2)
3-2
与G(s) =
ω
2 n
比较可知
s(s + 2ζωn )
由
ω2ζn2ω=n
10 =
2
得
ωn = 10
ζ =
10
10
(2) 当τ ≠ 0时则原系统 的开环传递函数为
G(s) =
10
s(s + 2 +10τ )
3-10 设单位反馈系统的开环传递函数如下,试确定系统稳定时 K 的取值范围。
(1) G(s)H (s) =
K
s(s + 1)(0.2s + 1)
(2) G(s)H (s) = K (0.2s + 1) s(s + 1)(s + 1)
解 (1) 闭环传递函数为
∴GB (s)
=
K s(s + 1)(0.2s + 1) + K
=
0.2s 3
K + 1.2s 2
+s+
K
自动控制原理习题解答
1、 已知系统方框图如图1所示,试计算传递函数)()(11s R s C ,)()(12s R s C ,)()(21s R s C 及)()(22s R s C 。
解: 计算传递函数)()(11s R s C 时,在方框图中需设0)(2=s R ,画出如图A-1(a)所示的)(1s R 为输入、)(1s C 为输出的方框图。
由图A-1(a)求得传递函数)()(11s R s C 为)()()()(1)()()(4321111s G s G s G s G s G s R s C -= 计算传递函数)()(12s R s C 时,在方框图中需设0)(2=s R ,画出如图A-1(b)所示的)(1s R 为输入、)(2s C 为输出的方框图。
图 1 第1题题图图A- 1(a )图A- 1(b )由图A-1(b)求得传递函数)()(12s R s C 为 )()()()(1)()()()()(432132112s G s G s G s G s G s G s G s R s C --= 计算传递函数)()(21s R s C 时,在方框图中需设0)(1=s R ,画出如图A-1(c)所示的)(2s R 为输入、)(1s C 为输出的方框图。
由图A-1(c)求得传递函数)()(21s R s C 为 )()()()(1)()()()()(432143121s G s G s G s G s G s G s G s R s C --= 计算传递函数)()(22s R s C 时,在方框图中需设0)(1=s R ,画出如图A-1(d)所示的)(2s R 为输入、)(2s C 为输出的方框图。
由图A-1(d)求得传递函数)()(22s R s C 为)()()()(1)()()(4321322s G s G s G s G s G s R s C -=2、设已知描述某控制系统的运动方程组如下)()()()(11t n t c t r t x +-=)()(112t x K t x =)()()(523t x t x t x -=图A- 1 (b)图A- 1(c )图A-1(d ))()(34t x dtt dx T = )()()(2245t n K t x t x -=dtt dc dt t c d t x K )()()(2250+= 式中 )(t r :系统控制信号输入(输入变量))(),(21t n t n :系统扰动信号(输出变量))(t c :系统的被控制信号(输出变量))()(51t x t x :中间变量210K K K :常值增益T :时间常数 试绘出系统的方框图,并由方框图求取闭环传递函数)()(s R s C 、)()(1s N s C 、)()(2s N s C解:(1)绘制系统方框图对题中运动方程组取拉氏变换,设初始条件为零,得:)()()()(11s N s C s R s X +-=)()(112s X K s X =)()()(523s X s X s X -=)()(34s X s TsX =)()()(2245s N K s X s X -=)()()(250s sC s C s s X K +=根据以上各式,按照变量之间传递关系,绘出系统结构如下图A-2-1所示(2)求取闭环传递函数)()(s R s C 、)()(1s N s C 、)()(2s N s C求取闭环传递函数)()(s R s C 时,令0)(1=s N 以及0)(2=s N ,由图A-2得 102310201201)1(1111111)()(K K s s T Ts K K s s K TsTs K s s K Ts Ts K s R s C 由于扰动信号)(1t n 与控制信号)(t r 在系统中作用点相同,所以1023101)1()()()()(K K s s T Ts K K s R s C s N s C 求取闭环传递函数)()(2s N s C 时,需令0)(1=s N 及0)(=s R ,图A-2-1改画成图A-2-2 (a),图(a )可等效画成图A-2-2(b ),由图A-2-1 (b)得:图A- 2- 1图A- 2-210232010022)1()1(1)1()1(1111)1()1(111)()(K K s s T Ts Ts K K K Ts s s K Tss s K Ts K s N s C ++++-=-⋅⋅+⋅---+⋅---=3、求取题图所示电路传递函数)()(12s U s U解答:首先计算传递函数)()(13s U s U ,此时将2LR 电路看做与电容C 并联的负载,应用复阻抗法写出传递函数)()(13s U s U 为 )(||1)(||1)()(21213R Ls CsR R Ls Cs s U s U +++= 式中:Cs1、Ls 分别为电容C 及电感线圈L 的复阻抗; )(||12R Ls Cs +表示复阻抗Cs1与复阻抗)(2R Ls +的并联值。
计算机控制复习题
一、简答题1、简述计算机控制的典型形式有几种。
2、简述接口和过程通道的定义。
3、什么是计算机控制系统?绘制结构图说明它由哪几部分组成。
5、简述积分饱和的含义。
7、简述数字控制器的连续化设计步骤(1)设计假想的模拟控制器()D s 。
(2)正确地选择采样周期T 。
(3)将()D s 离散化为()D z 。
(4)求出与()D z 对应的差分方程(5)根据差分方程编制相应程序,并仿真校验。
8、简要说明采样过程和采样定理的内容。
12、线性离散控制系统稳定的充要条件是什么?13.计算机控制系统的控制过程是怎样的?14、数据采集系统(DAS )的功能(1)生产过程的集中监视 DAS 通过输入通道对生产过程的参数进行实时采集、加工处理,并以一定格式在CRT 上显示,或通过打印机打印出来,实现生产过程的集中监视。
(2)操作指导 DAS 对采集到的数据进行分析处理,并以有利于指导生产过程的方式表示出来,实现生产过程的操作指导。
(3)越限报警 DAS 预先将各种工艺参数的极限存入计算机,DAS 在数据采集过程中进行越限判断和报警,以确保生产过程安全。
15、什么是最少拍系统?设计最少拍系统必须满足哪些条件?最少拍系统也称为最小调整时间系统或最快响应系统。
它是指系统对应于典型的输入具有最快的响应速度,被控量能经过最少个采样周期达到设定值,且稳态误差为零。
1.计算机控制系统的典型形式:(1)数据采集系统(DAS ),实现生产过程的集中监视,生产过程的操作指导,以及越限报警等功能。
(2)直接数字控制系统(DDC ),计算机代替模拟调节器,实时性好,可靠性高和适应性强。
(3)监督计算机控制系统(SCC ),使生产过程始终处于最优工况。
(4)集散控制系统(DCS ),分散控制,集中操作,分级管理。
(5)现场总线控制系统(FCS ),降低成本,提高可靠性,可实现真正的开放式互连系统结构2、接口定义:接口是连接通道与计算机的中间设备,经接口联系,通道便于接受微机的控制,使用它可达到由微机从多个通道中选择特定通道的目的。