
挖掘机动臂运动分析
挖掘机动臂有限元模态分析

中 图分 类 号 :H1 ,U 2 文 献标 识码 : T 6T 6 1 A
挖掘机工作装置的传统设计多采用静力计算确定工作装置
当系统的 自由度很大时对这样一组耦合方程进行求解将非 模态分析方法就是以无阻尼的各阶主振型所对应的模态 的受力 ,依靠 安全系数的选取保证其强度及 可靠性的经验方法 , 常困难 。 1解耦 , 变成各个独立的微分方程 。 对 而未能充分考虑其工作 过程 中所受动态载荷带来 的冲击与振动 坐标来 代替物理坐标使式( ) 问题 。挖掘机作业过程中工作装置时刻处于振动之 中, 且其振动 式() 1 进行拉氏变换后得到: 怕【] ) ()_ ) () s c+ { s }( } 2 陶 x 5
r dotntos e w i r asltfens adpat a rs i i .tatte o e 5moe r i u i w t s hc ae boue rees n r i etco A s. r1 dsae e t a h c c l rtn l h f aotdadetn e.sihrn eunyadm i ir i oeirve e.h td rvdsi— dpe n xeddI n eetrqec n anv a o m d s eiw dTes y poie m— t f b tn u p r t oe p a eefr ayio m cv o, dipoiefu dt no eaa s — ot dl a m tro l sf a o e aa ra t rvds on ai t l i o d n a m r n a s r f x t n o f h n y sf y n ip r r neadot i i rcua ya i caat ii frt m o cv o dte m f a c e omac i z o o s utr dn c hr esc o ea e aa ra n p m a nf t t l m c r ts h r f x t n h
液压挖掘机动臂有限元分析方法研究

A b s t r a c t : T  ̄i n g a c e r t a i n t y p e o f h y d r a u l i c e x c a v a t o r ( 2 0 t ) t h e r e s e a r c h o b j e c t 。b a s e d o n t h e s e a ml e s s c o n n e c t i o n f o
T h e na a l y s i s me t h o d c a d q u i c k l y b u i l d e n t i t y a n d in f i t e e l e m e n t mo d e l a n d c a r t g u ra a n t e e t h e q u li a t y fg o r i d a n d c o m p u t ti a o n l a e f i f c i e n c y . A t t h e 3 O ; l  ̄ e t i m e , i t a l s o s o l v e t h e s h ri a n g o f t h e i f n i t e e l e m e n t m o d e l i n d f i f e r e n t c o n d i t i o n s nd a t h e s i m u l a t i o n
摘
要: 以某型液压挖掘机 ( 2 0 t 级) 为研 究对 象, 基于 S o l i d Wo r k s 、 H y p e r m e s h 、 A n s y s 三种软件无缝连接 , 利 用各 自软件功
能特点对挖掘机反铲工作装置一动臂进行建模和分析 , 提 出了一种快速 、 方便 、 高效的有 限元分析 方法, 该分析方法能够 快速建立三维 实体和有限元分析模 型并能保证 网格质量和计算效率,同时也解决了不 同工况共享有限元模型和销 轴连 接模拟的问题 ; 分析结果表明该分析方法是切实可行的, 对其他工程机械有限元分析的研究也具有一定参考意义。
挖掘机工作装置运动和疲劳强度分析

设计计算DESIGN & CALCULATION挖掘机工作装置运动和疲劳强度分析武慧杰1,杨建伟1,张志强2(1. 北京建筑大学 机电与车辆学院,北京 100044;2. 中交路桥北方工程有限公司,北京 100024)[摘要]针对挖掘机工作装置的疲劳损伤,利用Pro/E 及ANSYS 进行三维建模及有限元分析。
通过Pro/E 平台中的机构模块分析工作装置的极限位姿以及运动参数,然后利用工作装置位姿转换,基于力矩平衡关系,对斗杆挖掘和铲斗挖掘工况下的铰点进行受力分析,获取工作装置各铰点的最大载荷。
在此基础上,利用ANSYS 疲劳强度分析得出挖掘机最小疲劳全寿命。
研究结果可为挖掘机工作装置结构设计提供理论参考。
[关键词]挖掘机;运动分析;疲劳强度;全寿命[中图分类号]TU621 [文献标识码]B [文章编号]1001-554X (2015)06-0089-05Kinematics and fatigue strength analysis of excavator working deviceWU Hui -jie ,YANG Jian -wei ,ZHANG Zhi -qiang本文在Pro/E 软件中对挖掘机整机进行实体三维建模,并运用Pro/E 的机构运动分析模块对挖掘机工作装置的包络图及铲斗齿尖的位移、速度和加速度进行仿真模拟。
然后基于ANSYS 软件,结合工作装置位姿关系计算工作装置各铰点承受的最大载荷,在此基础上对挖掘机动臂、斗杆进行应力和全寿命分析,得到挖掘机工作强度和使用寿命的校核结果,为挖掘机工作装置强度和可靠性分析提供了高效的解决办法。
1 挖掘机三维建模与虚拟仿真1.1 工作装置原理与结构液压挖掘机的作业过程包括铲土挖掘、满载回转、举升卸载、空斗返回等,其中反铲作业设备是液压挖掘机的主要工作装置[1],由动臂、斗杆、铲斗、动臂油缸、斗杆油缸、铲斗油缸、连杆等组成,其结构如图1所示。
挖掘机动臂运动分析

值 I0 , 时 动 油 长 L一云飞。 “aL 此 , 臂 缸 度 ‘ 了二歹 m 5 x
3 . 斗杆运 动 分析 .2 3 如下 图 3 -4所示 ,D 点为斗杆 油缸 与动臂 的饺 点,F点 为动 臂与斗
杆 的 铰 点 , E点 为 斗 杆 油 缸 与 斗 杆 的 铰 点 。
ao L C = a g= B U 材一 由图知a, U F , “ 二二 2 L = 。 : ,, = C a 一
故 图中几 何关 系知 : X, , ,cs , =X. +L ・oa, 2
. 3 6) ( 一 .… ( 一 7 . 3 )
Y 二 L-n Y十 , a1 s 2 i
二 3一 9 _( )
机 构型式 不过几 种 ,且它们之 间还存在 着许 多共同点 ,现对最典 型的结构 型式 作详细 的运动 分析 ,当反铲机构 的几何参 数确定以后 ,反铲 机构 的运 动就 取决 于动 臂 油缸的长 度 L , L、斗杆 油缸 的长度 L : L 和铲斗油 缸的长度 L3 L ,现 选取 固定直 角坐标 系 X Y对 反铲 机构进 行运动 分析 。 O 3 . 动臂运 动 分析 .1 3
户
习
d 4
fi olG i z , } d y y p l } m t
e s 丫
斌 习 嗽
乙, 川汤
图 32 动 臂运 动计 算简 图 -
图 33 动 臂摆角 范围 -
( )动臂的摆角o是动臂油缸长度 L 的函数,动臂上任意一点在任 I l i ,
为简化之 ,本文特 采用 以下方法 ,先分 析固定 坐标 系方式 下反铲工作装置 各 个机构 的运动 特性 ,得 到一系列 运动方程 ;再选 用变换矩 阵法来进 行综
合 运 动 分 析 , 同 时 得 到 数 学 公 式 表 述 更 简 洁 且 有 利 于 计 算 机 编 程 的运 动 关 系方程 。 反铲 装置的 具 体 结 构 型 式 有 多 种 ,按 运 动 学 分 析 ,其 中 有 实 质 差 别 的
挖掘机动臂工作原理
挖掘机动臂工作原理挖掘机是现代工程施工、矿山开采等领域中广泛使用的一种工程机械。
挖掘机的核心组成部分之一是动臂,它承担着挖掘、搬运和装载等重要任务。
动臂的工作原理涉及力学、液压和控制等多个方面。
本文将详细解释和讨论挖掘机动臂的工作原理,以及液压系统在其中的作用。
1. 动臂的结构和组成部分动臂是连接在挖掘机的回转平台上的一根长臂,其主要组成部分包括臂身、臂头、臂腕和油缸等。
臂身是动臂的主体部分,通常由钢材制成,具有足够的强度和刚度以承受挖掘和搬运工作中的应力和载荷。
臂头是连接臂身和臂腕的关键连接部件,它能够通过回转平台实现动臂的旋转。
臂腕是动臂的末端,用于连接挖斗等工具。
油缸是动臂的动力来源,通过液压系统驱动动臂的伸缩和旋转。
2. 动臂的伸缩原理动臂的伸缩是指动臂的长度可伸缩,使其适应不同工作场景和工况下的需求。
挖掘机动臂的伸缩主要通过油缸的伸缩实现。
油缸由油缸筒和油缸活塞组成,内部填充液压油。
在工作时,液压泵将液压油输送到油缸的一侧,使油缸活塞向外伸缩,从而推动动臂的伸展。
要缩回动臂,液压泵将液压油输送到油缸的另一侧,使油缸活塞收回,动臂也相应收回。
液压油在油缸两侧的流动实现了动臂的伸缩。
液压系统中的阀门控制油液的流动方向和流量,从而控制油缸活塞的伸缩速度。
通过控制阀门的开关状态,可以实现动臂的伸展和收回。
3. 动臂的旋转原理动臂的旋转是指动臂相对于回转平台的旋转运动。
动臂的旋转主要由油缸和回转平台上的回转机构实现。
油缸通过液压系统提供动力,推动动臂旋转机构的回转。
其中,回转机构包括回转齿圈、回转马达和其他配套部件。
当液压泵将液压油输送到回转齿圈的一侧时,回转齿圈会与动臂的回转马达相连,从而使动臂整体旋转。
反之,当液压泵将液压油输送到回转齿圈的另一侧时,动臂会旋转至另一个方向。
液压系统通过控制阀门的开关状态和油液的流动方向,实现动臂的旋转和停止。
4. 动臂的液压控制原理液压系统是挖掘机动臂工作的关键部分,它负责提供液压能量和控制油液的流动。
挖掘机的基本构造及工作原理分析
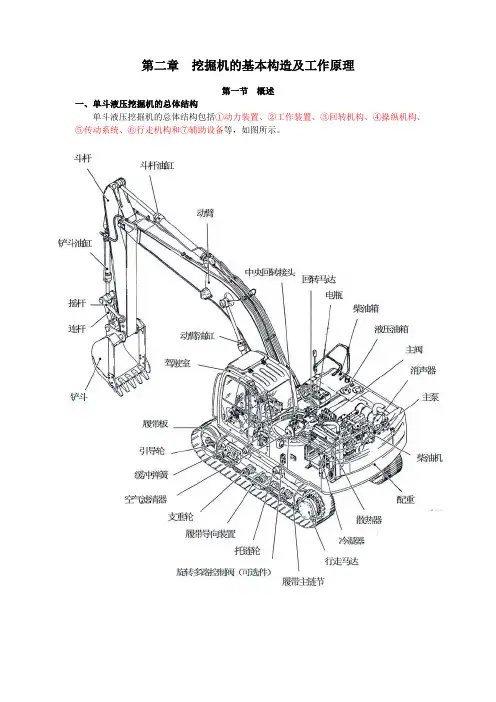
第二章挖掘机的基本构造及工作原理第一节概述一、单斗液压挖掘机的总体结构单斗液压挖掘机的总体结构包括①动力装置、②工作装置、③回转机构、④操纵机构、⑤传动系统、⑥行走机构和⑦辅助设备等,如图所示。
常用的全回转式液压挖掘机的动力装置、传动系统的主要部分、回转机构、辅助设备和驾驶室等都安装在可回转的平台上,通常称为上部转台。
因此又可将单斗液压挖掘机概括成工作装置、上部转台和行走机构等三部分。
工作装置——①动臂、②斗杆、③铲斗、④液压油缸、⑤连杆、⑥销轴、⑦管路上部转台——①发动机、②减震器主泵、③主阀、④驾驶室、⑤回转机构、⑥回转支承、⑦回转接头、⑧转台、⑨液压油箱、⑩燃油箱、○11控制油路、○12电器部件、○13配重行走机构——①履带架、②履带、③引导轮、④支重轮、⑤托轮、⑥终传动、⑦张紧装置挖掘机是通过柴油机把柴油的化学能转化为机械能,由液压柱塞泵把机械能转换成液压能,通过液压系统把液压能分配到各执行元件(液压油缸、回转马达+减速机、行走马达+减速机),由各执行元件再把液压能转化为机械能,实现工作装置的运动、回转平台的回转运动、整机的行走运动。
二、挖掘机动力系统1、挖掘机动力传输路线如下1)行走动力传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——中央回转接头——行走马达(液压能转化为机械能)——减速箱——驱动轮——轨链履带——实现行走2)回转运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——回转马达(液压能转化为机械能)——减速箱——回转支承——实现回转3)动臂运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——动臂油缸(液压能转化为机械能)——实现动臂运动4)斗杆运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——斗杆油缸(液压能转化为机械能)——实现斗杆运动5)铲斗运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——铲斗油缸(液压能转化为机械能)——实现铲斗运动1、引导轮2、中心回转接头3、控制阀4、终传动5、行走马达6、液压泵7、发动机8、行走速度电磁阀9、回转制动电磁阀10、回转马达11、回转机构12、回转支承2、动力装置单斗液压挖掘机的动力装置,多采用直立多缸式、水冷、一小时功率标定的柴油机。
挖掘机动臂自动下降故障的分析与排除
企
而 面 届
维普资讯
●
土Eoc&t o 石r nCueg 方w工rnihy 机r技 ot n a旌i sn l t ay cc 械M术 rTo hh o 与 e k
升位置时, 油缸小腔的液压油与回油油路接通 . 此时小 腔液压油流入 回油路, 平衡即被破坏, 于是下降速度变 快。但按上述方法检查后, 发现下降速度没有变化 . 则 表明液压缸的密封件没有损坏 ,因此判断可能是控制
2 引起 故 障 的 主 要 原 因
根据液压系统原理图分析可知 ,出现上述故障的 主要原因有以下4 个方面[ ] : ( 动臂控制阀有故障。 1 ) ( 动臂液压缸密封件损坏, 2 ) 导致内泄严重。 ( 控制该动作的过载阀故障。 3 ) ( 控制该动作的先导控制阀有故障。 4 )
阀、 先导控制阀和安全锁定阀等 . 因此还需要进一步 的 检查和判断。
33 置换法 .
用故障判断排除方法中的置换法 .将控制动臂的
过载 阀与控制铲斗或斗杆的过载阀互换来判断过载阀 有无故障。 具体方法是: 先确定控制铲斗或斗杆的过载
阀正常 , 在装车状态下再将各 自过载阀互换 , 然后切断 过载油路与回油油路, 若动臂不会下降, 则表 明过载阀
维普资讯
土石方机械与施工技术
E r wo kMa hn r at h r c iey&Co sr cin T c n lg n t t e h oo y u o
'啊 I l ■ 潮_墨_ ■ 删 I _■ ¨溷 ■ 审删 ■ 删 ■
挖掘机动臂 自动吓降故障 分析 与拂除
0 前 言
一
3 逐 步 分 析和 诊 断
31 顺 序检 查法 .
台小松P 20 C 0 挖掘机在工作一段时间后 .出现
挖掘机的工作原理
挖掘机的工作原理
挖掘机是通过柴油机把柴油的化学能转化为机械能,由液压柱塞泵把机械能转换成液压能,通过液压系统把液压能分配到各执行元件(济宁山鼎重工液压油缸、回转马达+减速机、行走马达+减速机),由各执行元件再把液压能转化为机械能,实现工作装置的运动、回转平台的回转运动、整机的行走运动。
1.行走动力传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——中央回转接头——行走马达(液压能转化为机械能)——减速箱——驱动轮——轨链履带——实现行走2.回转运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——回转马达(液压能转化为机械能)——减速箱——回转支承——实现回转
3.动臂运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——动臂油缸(液压能转化为机械能)——实现动臂运动
4.斗杆运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——斗杆油缸(液压能转化为机械能)——实现斗杆运动
5.铲斗运动传输路线:柴油机——联轴节——液压泵(机械能转化为液压能)——分配阀——铲斗油缸(液压能转化为机械能)——实现铲斗运动。
挖掘机的机械手臂的设计(已处理)
挖掘机的机械手臂的设计挖掘机的机械手臂的设计摘要挖掘机是一种应用广泛的多功能的建设施工机械,作为工程机械的主力机种。
由于液压挖掘机具有多品种,多功能,高质量及高效率等特点,因此受到了广大施工作业单位的青睐,其生产制造业也日益蓬勃发展。
挖掘机的主要特点为:能无级调速且调速范围大,能得到较低的稳定转速,快速作用时,液压元件产生的运动惯性小,加速性能好,并可作高速反转,传动平稳,结构简单,可吸收冲击和振动,操纵省力,易实现自动化控制,易于实现标准化、系列化、通用化。
本次设计的主要参数是斗容量0.2m3它属于中小型液压挖掘机,主要设计挖掘机的工作装置。
挖掘机的工作装置是直接完成挖掘任务的装置,本设计对工作装置的各个组成部分进行了较为详细的设计,这其中包括了动臂、斗杆和铲斗及其驱动装置的设计。
挖掘力约为30kN,最大卸载高度约为2.65m,最大挖掘深度4.2m,最大挖掘半径约为 5.728m,从中可以看出整机作业能力有了很大的改进,不仅挖掘力大,且机器重量轻,传动平稳,作业效率高,结构紧凑。
关键词挖掘机,机械手臂;斗杆目录摘要I第1章绪论 11.1 课题来源 11.2 课题的研究的背景和意义 11.3 国内外的发展与现状 21.4 本次设计概诉 3第2章机械手臂的设计 52.1 设计方案原则 52.2 确定动臂、斗杆、铲斗的结构形式52.2.1 确定动臂的结构形式 52.2.2 确定斗杆的结构形式72.2.3 确定铲斗的结构形式和斗齿安装结构7 2.2.4 铲斗与铲斗液压缸的连接方式92.3 确定动臂、斗杆、铲斗油缸的铰点布置9 2.3.1 动臂油缸的布置92.3.2 斗杆油缸的布置102.3.3 铲斗油缸的布置112.4 动臂、斗杆、铲斗机构参数的选择122.4.1 反铲装置总体方案的选择122.4.2 机构自身几何参数132.4.3 斗形参数的选择142.4.4 动臂机构参数的选择172.4.5 斗杆机构参数的选择212.4.6 连杆、摇臂参数的选择22第3章工作装置的强度计算233.1 斗杆的计算233.2 动臂的计算28结论30参考文献31致谢32绪论课题来源在学校组织的金工实习期间,对挖掘机的机械手臂的结构和工作原理有了一定的了解,本课题来源于此。
液压挖掘机动臂应力应变有限元分析
统给 出的一系列要求后就可以进行求解 。 求解是 自动完成
输入信息进行调整 , 输入后重新求解 。
F铰点 : 内侧 施加 Y 方向的约束 , 施加 X 、 Y、 Z方向 的 载荷 ; 外侧不加约束 , 但施加 x 、 Y、 Z方向的载荷。
7 动臂有 限元分析结果
弹性 模 E = 2 . 1 2 x 1 0 M p a 。 6 求解
通过对动臂有 限元模型施加 设计载 荷及约束 , 完成 系
的。 在 系统 处 理 求 解 过 程 中 , 若 要 详 细 了解 求解 过 程 的信 C铰点 : 内侧施加 X 、 Y 方向的约束 ; 外侧施加 X、 Y 、 Z 息, 通 常把 o u t p u t 窗 口放 到桌面 的最前面 。在 求解过程 中 方向的约束 , 均 不加 载 荷 。 如 果出现求解过程 中断现象 , 对 中断原 因进行 分析 、 研 究 B铰 点 : 施加载荷不加约束。 D铰 点 : 施加 载 荷 不 加 约 束 。 和 判断 ; 中断 不 能排 除 时 可 以 尝试 返 回 开 始 界 面 , 通 过 对
B外 侧 D 内侧 D外 侧 F内侧
F外 侧
— 1 1 1 7 0 0 - 2 6 2 3 4 — 2 6 2 3 4 6 5 4 8 0
4 3 4
— . 1 6 5 9 0 — 4 2 2 6 — 4 2 2 6 - 1 8 2 1 6
2 6 9 5 2
压 缸 作 用 力 作 为载 荷 依 据 动 臂 的 结 构 特 点 和 受 力 状 况 施
图 4 动臂各铰点载荷图
加在 动臂上 ,将动臂与斗杆 的连 接铰点作 为外载荷处理。 时受到 Z向力的作用。另一种 结构如 图 5 ( b ) 所示 , 动臂头 在有 限元分析时对动臂的各铰 点进行 约束和 施加 载荷 , 处 部 的轴固定在侧板上 ,动臂头部的一侧受力 ,另一侧不受