
计算机控制系统的稳态误差
计算机控制系统报告
--计算机控制系统的稳态误差
在计算机控制系统中存在稳态误差。
怎样计算稳态误差呢?
在连续系统中,稳态误差的计算可以通过两种方法计算:一是建立在拉氏变换中值定理基础上的计算方法,可以求出系统的终值误差;另一种是从系统误差传递函数出发的动态误差系数法,可以求出系统动态误差的稳态分量。
在离散系统中,根据连续系统稳态误差的两种计算方法,在一定的条件下可以推广到离散系统。
又由于离散系统没有唯一的典型结构形式,离散系统的稳态误差需要针对不同形式的离散系统来求取。
书上主要介绍了利用z 变换的终值定理方法,求取误差采样的离散系统在采样瞬时的终值误差。
设单位反馈误差采样系统如图4.12所示。
图4.12 单位反馈误差采样反馈系统
系统误差脉冲传递函数为
(4.1)
若离散系统是稳定的,则可用z 变换的终值定理求出采样瞬时的终值误差
(4.2)
Φ==+e ()1()()1()E z z R z G z )](1[)()1(lim )()1(lim )(lim )(1111*z G z R z z E z t e e z z t +-=-==∞-→-→∞
→
(4.2)式表明,线性定常离散系统的稳态误差,不但与系统本身的结构和参数有关,而且与输入序列的形式及幅值有关。
除此之外,离散系统的稳态误差与采样系统的周期的选取也有关。
上式只是计算单位反馈误差采样离散系统的基本公式,当开环脉冲传递函数G(z)比较复杂时,计算e(∞)仍然有一定的计算量,因此希望把线性定常连续系统中系统型别及静态误差系数的概念推广到线性定常离散系统,以简化稳态误差的计算过程。
在离散系统中,把开环脉冲传递函数G(z)具有z=1的极点数v 作为划分离散系统型别的标准,与连续系统类似地把G(z)中
v=0,1,2,…的系统,称为0型,Ⅰ型和Ⅱ型离散系统等。
下面讨论不同类别的离散系统在三种典型输入信号作用下的稳态误差,并建立离散系统静态误差系数的概念。
1.单位阶跃输入时的稳态误差
对于单位阶跃输入r(t)=1(t),其z 变换函数为
(4.3)
得单位阶跃输入响应的稳态误差 (4.4)
上式代表离散系统在采样瞬时的终值位置误差。
式中
(4.5)
称为静态位置误差系数。
若G(z)没有z=1的极点,则Kp ≠∞,从而e(∞)≠0;若G(z)有一个或一个以上z=1的极点,则Kp= ∞,从1
11)(--=z z R →∞==+1p 11()lim 1()z e G z K →=+p 1lim[1()]z K G z
而e(∞)=0,因而在单位阶跃函数作用下,0型离散系统在采样瞬时存在位置误差;I 型或I 型以上的离散系统,在采样瞬时没有位置误差,这与连续系统相似。
2.单位速度输入时的稳态误差
对于单位速度输入r(t)=t ,其z 变换函数为
(4.6)得单位速度输入响应的稳态误差
(4.7)
上式代表离散系统在采样瞬时的终值速度误差。
式中 (4.8)
称为静态速度误差系数。
因为0型系统的Kv=0;I 型系统的Kv 为有限值;II 型或II 型以上的系统Kv=∞。
因而在单位速度函数作用下,0型离散系统在采样瞬时稳态误差无穷大,I 型离散系统在采样瞬时存在速度误差;II 型或II 型以上的离散系统,在采样瞬时不存在稳态误差。
3.单位加速度输入时的稳态误差
对于单位加速度输入r(t)=t2/2,其z 变换函数为
(4.9) 得单位速度输入响应的稳态误差
211
)1()(---=z Tz z R ---→→∞===-+-11111()lim lim (1)[1()](1)()z z v Tz T T e z G z z G z K )()1(lim 11z G z K z v -→-=31112)1(2)1()(----+=z z z T z R
(4.10) 上式代表离散系统在采样瞬时的终值加速度误差。
式中
(4.11) 称为静态加速度误差系数。
因为0型及I 型系统Ka=0;II 型系统的Ka 为常值;III 型及III 型以上系统Ka=∞。
因而,0型和I 型离散系统不能承受单位加速度函数作用;II 型离散系统在单位加速度信号作用下存在加速度误差;只有III 型或III 型以上的离散系统,在采样瞬时不存在稳态误差。
不同型别单位反馈离散系统的稳态误差见表1. 表1 单位反馈离散系统的稳态误差
系统型别 位置误差 r (t )=1(t )
速度误差 r (t )=t 加速度误差 r (t )=t*t/2 0型
1/Kp ∞ ∞ I 型
0 T/Kv ∞ II 型
0 0 T*T/Ka III 型 0 0 0
通过对本节的学习,我们掌握了系统稳态误差的计算。
对于连续系统,可以通过两种方法进行计算稳态误差;对于离散系统的稳态误差的计算需要进行不同形式的离散系统来求取。
并且学习到不同类型的离散系统在三种典型输入信号(单位阶跃输入,单位速度输入和单位加速度输入)作用下的稳态误差。
21122
121211a (1)()lim lim 2(1)[1()](1)()z z T z z T T e z G z z G z K ----→→+∞===-+-12a 1lim(1)()z K z G z -→=-。
稳态误差的总结分析和例解

稳态误差的总结分析和例解控制系统稳态误差是系统控制准确度的一种度量,通常称为稳态性能。
只有当系统稳定时,研究稳态误差才有意义,对不能稳定的系统,根本不存在研究稳态误差的可能性。
一、 误差与稳态误差1、输入端的定义:对图一,比较输出得到:E(s)=R(s)-H(s)*Y(s)称E(s)为误差信号,简称误差图一2、输出端的定义:将图一转换为图二,便可定义输出端的稳态误差,并且与输入端的稳态误差有如下关系:E ’(s)=E(s)/H(s)输入端定义法可测量实现,输出端定义法常无法测量,因此只有数学意义,以后在不做特别说明时,系统误差总是指输入端定义误差。
图二再有误差的时域表达式:也有:e(t)= [E(S)]= [Φe (s)*R(S)]其中Φe (s)是误差传递函数,定义为:Φe (s)==根据拉氏变换终值定理,由上式求出稳态误差:(T j s+1)e ss (∞)= =二、 系统类型一般的,定义一个分子为m 阶次,分母为n 阶次的开环传递函数为:[]1()()()()ts ss e t L E s e t e t -==+G(S)H(S)=K为开环增益,ν表示系统类型数,ν=0,表示0型系统;ν=1表示Ⅰ型系统;当ν大于等于2时,除了符合系统外,想使得系统稳定相当困难。
四、阶跃输入下的ess(∞)与静态位置误差系数Kpr(t)=R*1(t),则有:ess (∞)=νν用Kp表示静态位置误差系数:ess(∞)==其中: Kp=且有一般式子:Kp=ν∞ν五、斜坡输入下的ess(∞)与静态速度误差系数Kvr(t)=Rt,则有:ess (∞)=ν用Kv表示静态速度误差系数:ess(∞)==其中: Kv=六、加速度输入下的ess(∞)与静态加速度误差系数Kar(t)=Rt2/2,则有: ess (∞)=ν、用Kv表示静态速度误差系数: ess(∞)==其中: Kv=且有: Ka=、七、扰动状况下的稳态误差系统的模型如图三所示对扰动状况下的稳态误差仍然有输入端与输出端的两种定义:图三1、输入端定义法:扰动状况下的系统的稳态误差传递函数:由拉氏变换终值定理,求得扰动状况下的稳态误差为:2、输出端定义法:212()'()0()()1()()()G s E s Y s N s G s G s H s =-=-+记Φe (s) =为误差传递函数,其中G(s)为:G(s)=G 1(s)*G 2(s)*H(s)八、减小或者消除稳态误差的措施: (1)保证系统中各个环节(或元件),特别是反馈回路中元件的参数具有一定的精度和恒定性;(2)对输入信号而言,增大开环放大系数(开环增益),以提高系统对给定输入的跟踪能力;(3)对干扰信号而言,增大输入和干扰作用点之间环节的放大系数(扰动点之前的前向通道增益),有利于减小稳态误差;(4)增加系统前向通道中积分环节数目,使系统型号提高,可以消除不同输入信号时的稳态误差。
控制系统的稳态误差ppt课件

(2) ?
(3)
22
小结
1)时域分析是通过直接求解系统在典型输入信号作用下的 时域响应来分析系统的性能的。通常是以系统阶跃响应的 超调量、调整时间和稳态误差等性能指标来评价系统性能 的优劣。
2)二阶系统在欠阻尼时的响应虽有振荡,但只要阻尼比取 值适当(如=0.7左右),则系统既有响应的快速性,又有 过渡过程的平稳性,因而在控制工程中常把二阶系统设计 为欠阻尼。
例题分析
根据 解得
。
把式子改写为二阶系统的标准形式,即
由上式得
例题分析
例题3-4 一单位反馈控制系统.若要求:①跟踪单位斜坡
输入时系统的稳态误差为2;②设该系统为三阶,其中一对复
数闭环极点为
。求满足上述要求的开环传递函数。
解 根据①和②的要求,可知该系统是I型三阶系统,因而 令其开环传递函数为
因为
例题分析
(2)当开环传递函数为
则其闭环特征方程变为
排劳斯表
例题分析
例题分析
欲使系统稳定,表中第一列的系数必须全为正值,即
由此得出系统稳定的条件是
例题分析
例题3-6 设一控制系统误差的传递函数为
输入信号
,求误差
。
解
由于输入是余弦信号,因而系统误差的终值将不存在。下
面用部分分式法去求
。因为
式中
例题分析
§3 控制系统的时域分析
§3.1 典型的试验信号 §3.2 一阶系统的时域响应 §3.3 二阶系统的时域响应 §3.4 高阶系统的时域响应 §3.5 线性定常系统的稳定性 §3.6 劳斯稳定判据 §3.7 控制系统的稳定误差
§3.7 控制系统的稳定误差
控制系统的稳态误差, 是控制精度(准确度)的 一种度量,是控制系统的 稳态性能指标。在实际系 统中,引起稳态误差的因 素是多种多样的。
3.7 控制系统的稳态误差

一、误差与稳态误差
R(s) E(s)
C(s)
G(s)
: ⑴从输入端定义:
系统偏差:系统的输入r (t) 和主反馈信号b (t)之差。
e(t) r(t) b(t)
⑵从输出端定义: 系统误差:输出量的希望值c’(t)与实际值c(t) 之差。
表示系统稳态误差
二、稳态误差的计算式
系统框图 给定作用下的偏差传递函数
误差的时域计算式:
采用拉氏变换终值定理计算稳态误差 (使用条件:
sE(s)的极点均在左半平面,包括原点)
3.8 稳态误差分析与计算
一、给定输入作用下系统的误差分析 1.系统型别 系统开环传递函数:GK(s)=G(s) H(s) 假设开环传递函数GK(s)的形式如下:
Ci 称为动态误差系数,Ci怎么得到?
⑴对
,在s=0的邻域内展开为泰勒级数。
⑵ 对 ,分子多项式除以分母多项式,商为:
① 0型系统 GK(s)=G(s) H(s)
给定有静差系统
②Ⅰ型系统
③Ⅱ型系统
给定无静差系统
给定无静差系统
⑵ 单位斜坡输人 ① 0型系统
大误差
②Ⅰ型系统
给定有静差
③Ⅱ型系统
给定无静差
⑶ 单位抛物线输人 ① 0型系统
大误差
②Ⅰ型系统
大误差
③Ⅱ型系统
有给定静差
无差系统:在阶跃函数作用下没有原理性稳态误差的系统。 有差系统:在阶跃函数作用下具有原理性稳态误差的系统。
式中,K:为系统的开环增益
v可称为系统无差度 ,表示系统的型别 由公式
可看出,稳态误差 ess与输入和开环传递函数型别有关。 v可称为系统无差度
2.静态误差系数 定义:
计算机控制系统-稳态误差

稳态速度误差常数
Kv
lim(z 1)D(z)HG(z)
z1
Kv ess
思考: 什么情况下ess=0?
(3)单位加速度输入时的稳态误差
r(t) 1 t2 2
T2
ess lim(z 1)2 D(z)HG(z
z1
)
R(z
) T2z(z 2(z
T2
Ka
1) 1)3
稳态加速度误差常数
Ka
lim(z 1)2 D(z)HG(z)
z1
Ka
ess
思考: 什么情况下ess=0?
注意:Kv,Ka 本身不显含采样周期T, 相应稳态误差必然显含采样周期T.
5.稳态误差与开环系统类型的关系
(1)系统的型次
D(z)HG(z) Wd (z) (z 1)q
---稳态误差为无限大并不等于系统不稳定,它只表明 该系统不能跟踪所输入的信号,或者说,跟踪该信号 时将产生无限大的跟踪误差。
---上述稳态误差是由系统的构造(如放大系数和积分 环节等)及外界输入作用所决定的原理误差。
---系统元部件精度仍可能引入稳态误差,计算机控制 系统,由于A/D及D/A字长有限,会带来附加的稳态 误差。
思考: 什么情况下ess=0?
D(z)HG(z)的分母含有(z-1)的因子时 “位置无差系统”
(2)单位速度输入时的稳态误差
r(t
)
t,
R(z)
(z
Tz 1)2
ess
lim(z
z1
1) 1
1 D(z)HG(z)
(z
Tz 1)2
T
lim(z 1)D(z)HG(z)
稳态误差分析
3-7 稳态误差分析控制系统在输入信号作用下,其输出信号中将含有两个分量。
其中一个分量是暂态分量。
它反映控制系统的动态性能,是控制系统的重要特性之一。
对于稳定的系统,暂态分量随着时间的增长而逐渐消失,最终将趋于零。
另一个分量称为稳态分量。
它反映控制系统跟踪输入信号或抑制扰动信号的能力和准确度,它是控制系统的另一个重要特性。
对于稳定的系统来说,稳态性能的优劣一般是根据系统反应某些典型输入信号的稳态误差来评价的。
因此,本节着重建立有关稳态误差的概念。
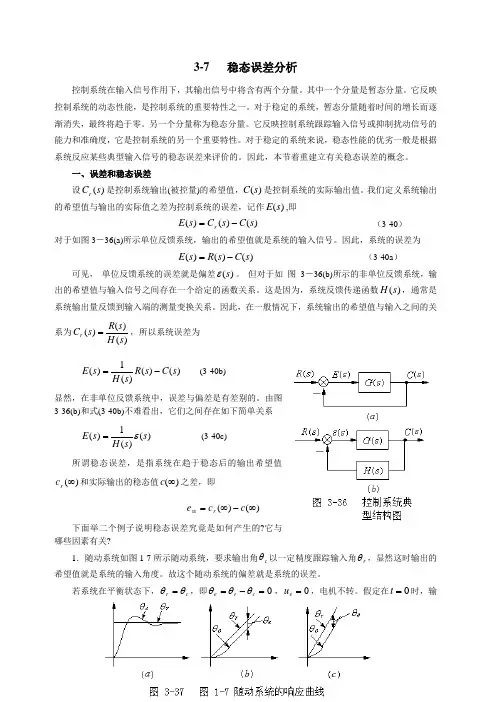
一、误差和稳态误差设)(s C r 是控制系统输出(被控量)的希望值,)(s C 是控制系统的实际输出值。
我们定义系统输出的希望值与输出的实际值之差为控制系统的误差,记作)(s E ,即)()()(s C s C s E r -= (3-40)对于如图3-36(a)所示单位反馈系统,输出的希望值就是系统的输入信号。
因此,系统的误差为)()()(s C s R s E -= (3-40a )可见, 单位反馈系统的误差就是偏差)(s ε。
但对于如 图 3-36(b)所示的非单位反馈系统,输出的希望值与输入信号之间存在一个给定的函数关系。
这是因为,系统反馈传递函数)(s H ,通常是系统输出量反馈到输入端的测量变换关系。
因此,在一般情况下,系统输出的希望值与输入之间的关 系为)()()(s H s R s C r =,所以系统误差为)()()(1)(s C s R s H s E -= (3-40b)显然,在非单位反馈系统中,误差与偏差是有差别的。
由图3-36(b)和式(3-40b)不难看出,它们之间存在如下简单关系)()(1)(s s H s E ε=(3-40c)所谓稳态误差,是指系统在趋于稳态后的输出希望值)(∞r c 和实际输出的稳态值)(∞c 之差,即)()(∞-∞=c c e r ss下面举二个例子说明稳态误差究竟是如何产生的?它与哪些因素有关?1.随动系统如图1-7所示随动系统,要求输出角c θ以一定精度跟踪输入角r θ,显然这时输出的希望值就是系统的输入角度。
自动控制原理稳态误差
自动控制原理稳态误差稳态误差是自动控制系统中一个非常重要的概念,它直接关系到系统的稳定性和准确性。
在控制系统中,我们经常会遇到一些误差,这些误差可能会影响系统的性能和稳定性。
因此,了解稳态误差的概念和计算方法对于控制系统的设计和分析都非常重要。
首先,我们来看一下稳态误差的定义。
稳态误差是指系统在稳定工作状态下,输出信号与期望值之间的差异。
换句话说,当输入信号保持不变时,系统输出与期望输出之间的偏差就是稳态误差。
稳态误差通常用于衡量系统的准确性和稳定性,它是评价控制系统性能的重要指标之一。
接下来,我们来看一下稳态误差的分类。
在自动控制系统中,稳态误差可以分为四种类型,静态误差、动态误差、稳态误差和瞬态误差。
静态误差是指系统在稳定工作状态下,输出信号与期望值之间的偏差;动态误差是指系统在工作过程中,输出信号与期望值之间的波动;稳态误差是指系统在长时间工作后,输出信号与期望值之间的偏差;瞬态误差是指系统在瞬时工作过程中,输出信号与期望值之间的偏差。
这四种误差类型各有特点,对于控制系统的设计和分析都有着重要的意义。
然后,我们来看一下稳态误差的计算方法。
在实际工程中,我们通常会用一些指标来衡量系统的稳态误差,比如静态误差增益、动态误差增益、稳态误差增益和瞬态误差增益等。
这些增益值可以帮助我们更好地了解系统的稳定性和准确性,从而指导控制系统的设计和分析工作。
最后,我们来看一下如何通过调节控制系统的参数来减小稳态误差。
在实际工程中,我们通常会通过调节控制系统的参数来改善系统的稳定性和准确性。
比如,可以通过增加控制器增益、改变控制器结构、优化控制器参数等方法来减小系统的稳态误差。
通过这些方法,我们可以更好地提高控制系统的性能和稳定性,从而更好地满足工程实际应用的需求。
总之,稳态误差是自动控制系统中一个非常重要的概念,它直接关系到系统的稳定性和准确性。
了解稳态误差的概念和计算方法对于控制系统的设计和分析都非常重要。
3.3 反馈控制系统的稳态误差
R ∞ k R Kp=? k lim s· ν K =? s s→0
e(t ) r (t ) b(t )
稳态误差定义为
ess e() lim e(t ) lim [r (t ) b(t )]
t t
对于单位反馈系统,稳态误差可写为
ess e() lim e(t ) lim [r (t ) c(t )]
t t
对于1型系统:N=1
K (1 T1s)(1 T2 s) K v lim s K s(1 Ta s)(1 Tb s) s 0
开环放大系数
1 ess K
具有单位反馈的1型系统,其输出能跟踪等速度输入,但总有一 定误差;其稳态误差与K成反比。 对于2型系统或2型以上系统:N≥2
3.3.3主扰动输入引起的稳态误差
系统的负载变化往往是系统 的主要扰动,假如主扰动 n(t)的作用点如图所示,现 在分析它对输出或稳态误差 的影响。 1 例 G1 (s) K G2 ( s )
分别计算当r(t)和n(t)为阶跃输入时的系统稳态误差 解: K
Js
H ( s) 1
GK ( s) G1 ( s)G2 ( s) H ( s)
若扰动为阶跃函数n(t)=1(t),则
G2 (0) H (0) essn 1 G1 (0)G2 (0) H (0)
当
G1 (0)G2 (0) H (0) 1 G2 (0) H (0) 1 essn 1 G1 (0)G2 (0) H (0) G1 (0)
扰动作用点以前的系统前向通道传递系数G1(0)越大,由一定 扰动引起的稳态误差就越小。 对于无差系统,即N≥1, G1(0) =∞.即应该是G1(s)中包含积 分环节,才保证扰动不影响稳态响应,由此产生的稳态误差为 零。
3-6 控制系统稳态误差的基本概念
.
..
ss (t) 0.909r(t) 0.0273r(t) 0.0073r(t)
.
又已知r(t) 1(t) , r(t) 0 代入上式得
ss (t) 0.909
已知
KH kc
→
ess
(t)
ss (t) kc
0.909 0.1 0.05
181.8
3.6.5 应用静态误差系数计算给定信号作用 下的稳态误差
……
.
已知 f (t) 1(t) ,则 f (t) 0
.
→
essf (t) [0.2 f (t) 0.016 f (t) ] =0.2
第三步,根据叠加原理,求得系统的总的稳态误差
ess (t) essr (t) essf (t) =0.1+0.2=0.3
例 4 调 速 系 统 的 方 块 图 如 图 3.7-3 所 示 。 图 中 K1=10 ,
系统的误差:被控量的希望值与实际被控量之差,记为 e(t)
e(t) cr (t) c(t)
c(t) :暂态分量和稳态分量。 e(t) :暂态分量和稳态分量。
稳态分量反映控制系统跟踪控制信号或干扰信号的能力和精度,即 反映控制系统的稳态性能。
稳态误差:当 t 时,系统误差称为稳态误差,记为ess 表示。
1 s (T 1 )s2 K K K2 1 1 s T s2 1 s T s2 KKKK
) 1 s 1 s2 T s3
K K2
K2
(T K
1 K2
)s2
T K2
s3
……
所以
e (s)
E(s) R(s)
1 K
s
(T K
1 K2
系统的稳态误差为
0型系统
A ess Ka
K a 0, ess K a 0, ess
K a K , ess A K
I型系统
II型系统
三、系统稳定误差的计算
输入信号作用下的稳态误差
系统 型别 静态误差 系数 阶跃输入 斜坡输入 抛物线输入
r (t ) 1(t )
r (t ) t
e ss
1
r (t ) t
e ss
1
2
Kp
0型 I型 II型
Kv
0
Ka
0 0
ess
1
1
2
1 K
K
p
Kv
Kp
1
1
Ka
K
0 0
Kv
K
0
Ka
三、系统稳定误差的计算
综述,系统的稳态误差与输入信号形式有 关,对于一个结构确定的系统,如果给定 输入形式不同,其稳态误差就不同;同时 稳态误差与系统结构也密切相关,如果给 定信号一定,不同结构的系统稳态误差也 不同。 按静态误差系数法计算稳态误差的方法, 是基于拉氏变换的终值定理,只能使用阶 跃、斜坡及加速度或他们的组合,如果输 入是其他任意时间函数,以上结论则不能 成立。
一、系统误差及稳态误差概念
系统误差传递函数
sR ( s) sR ( s) ess lim e(t ) lim sE ( s) lim lim t s 0 s 0 1 G1G2 H s 0 1 GK ( s )
在误差信号e(t)中,包含瞬态分量 ets (t ) 和稳态分量 ess (t ) 两部分,由于系统必须稳定,故当时间趋于无穷时, 瞬态分量必须趋于零,因而系统的稳态误差定义为, ess () ess 系统误差的稳态分量 ,常以 表示。 E ( s) 1 对上式 Ge (s) ,根据拉氏变换的终值定 R( s) 1 G1G2 H 理,得
第3章 系统分析稳定性与稳态误差
2
3.1.1 S平面到Z平面之间映射关系
s平面与z平面映射关系: z esT s j z e( j )T eT e jT eT / T
R | z | eT
z T
1. s平面虚轴映射为z平面单位圆,左半平面映射在z平面单位圆内
系统稳定必要条件 (z) a0 zn a1zn1 an1z an 0 或者
判断系统稳定性步骤: 1. 判断必要条件是否成立,若不成立则系统不稳定 2. 若必要条件成立,构造朱利表
17
二阶系统稳定性条件
(z) z2 a1z a2 0
必要条件: (1) 0 (1) 0
在z平面
z e e e sT
T cos jT sin z esT e e Tn cos jTn sin
n
n
R eTn cos ,z Tn sin
等自然频率轨迹
图3-10 等 自然频率轨 迹映射
11
12
图形对横轴是对称的:
z平面
j
2 3
5
n ,
cos( ) n
| z | eT enT cos z T
8
9
10
6. 等自然频率轨迹的映射
ωn =常数
在s平面 s j ne j n cos jn sin cot1( /)
lim(1
z 1
z 1 ) 1
1 D(z)G(z)
R(z)
es*s 与输入信号R(z)及系统 D(z)G(z) 结构特性均有关
29
1.输入信号为单位阶跃函数 r(t) 1(t)
R(z) 1/(1 z1)