
信捷PLC特殊指令篇
XC系列可编程控制器
用户手册[特殊指令篇](XC1/XC2/XC3/XC5/XCM/XCC)
信捷科技电子有限公司
资料编号 PC13 20101120 3.3
信捷电子
XC系列可编程控制器
用户手册[特殊指令篇]
(XC1/XC2/XC3/XC5/XCM/XCC)
资料编号 PC13 20101120 3.3
1
2
3
4
前言
————————————————————
PID控制功能
————————————————————
C语言功能块
————————————————————
顺序功能块BLOCK
————————————————————
特殊功能指令
————————————————————
附录
———————————————————— 基本说明
z 感谢您购买了信捷XC系列可编程序控制器。
z 本手册主要介绍XC系列可编程序控制器的高级指令应用等内容。
z 在使用产品之前,请仔细阅读本手册,并在充分理解手册内容的前提下,进行接线。
z 软件及硬件方面的介绍,请查阅相关手册。
z 请将本手册交付给最终用户。
用户须知
z 只有具备一定的电气知识的操作人员才可以对产品进行接线等其他操作,如有使用不
明的地方,请咨询本公司的技术部门。
z 手册等其他技术资料中所列举的示例仅供用户理解、参考用,不保证一定动作。
z 将该产品与其他产品组合使用的时候,请确认是否符合有关规格、原则等。
z 使用该产品时,请自行确认是否符合要求以及安全,对于本产品故障而可能引发机器
故障或损失时,请自行设置后备及安全功能。
责任申明
z 手册中的内容虽然已经过仔细的核对,但差错难免,我们不能保证完全一致。
z 我们会经常检查手册中的内容,并在后续版本中进行更正,欢迎提出宝贵意见。
z 手册中所介绍的内容,如有变动,请谅解不另行通知。
联系方式
如果您有任何关于本产品的使用问题,请与购买产品的代理商、办事处联系,也可以直
接与信捷公司联系。
z 电话:0510-85134136 85123803
z 传真:0510-85111290
z 地址:无锡市滴翠路100号创意产业园7号楼4楼
z 邮编:214072
Xinje Electronic Co., Ltd. 版权所有
未经明确的书面许可,不得复制、传翻或使用本资料及其中的内容,违者要对造成的
损失承担责任。保留包括实用模块或设计的专利许可及注册中提供的所有权力。
二O一O年 四月 目录
i 目 录
前言..............................................................................................................................................- 1 -
本手册的内容构成..............................................................................................................- 1 -
手册的适用范围..................................................................................................................- 2 -
手册中的约定俗成..............................................................................................................- 3 -
关联手册..............................................................................................................................- 3 -
手册的获取途径..................................................................................................................- 4 -
1 PID控制功能.................................................................................................................................1
1-1.概述.................................................................................................................................2
1-2.指令形式.........................................................................................................................2
1-3.参数设置.........................................................................................................................4
1-3-1.寄存器定义表......................................................................................................4
1-3-2.参数说明..............................................................................................................5
1-4.自整定模式.....................................................................................................................7
1-5.高级模式.........................................................................................................................8
1-6.应用要点.........................................................................................................................9
1-7.程序举例.........................................................................................................................9
2 C语言功能块...............................................................................................................................11
2-1.概述...............................................................................................................................12
2-2.指令形式.......................................................................................................................12
2-3.操作步骤.......................................................................................................................13
2-4.函数的导入、导出.......................................................................................................15
2-5.功能块的编辑...............................................................................................................16
2-6.程序举例.......................................................................................................................17
2-7.应用要点.......................................................................................................................18
2-8.函数表...........................................................................................................................19
3 顺序功能块BLOCK...................................................................................................................21
3-1.BLOCK基本概念..........................................................................................................23
3-1-1.BLOCK概述.......................................................................................................23
信捷plc批量求和

信捷plc批量求和
摘要:
1.信捷 PLC 概述
2.批量求和的概念
3.信捷 PLC 实现批量求和的方法
4.批量求和在信捷 PLC 中的应用实例
5.总结
正文:
一、信捷 PLC 概述
信捷 PLC(可编程逻辑控制器)是一种广泛应用于工业自动化控制的设备。它能够实现对各种工业过程的控制和管理,具有高性能、可靠性强、操作简便等特点。在现代工业生产中,信捷 PLC 已经逐渐取代了传统的继电器控制系统,成为工业自动化领域的主流设备。
二、批量求和的概念
批量求和是指在 PLC 控制系统中,对一组数据进行求和操作。在实际应用中,批量求和常用于对一系列工艺过程参数的计算,以实现对生产过程的精确控制。
三、信捷 PLC 实现批量求和的方法
信捷 PLC 通过内置的指令和函数实现批量求和操作。常用的方法有以下两种:
1.使用循环指令:循环指令是 PLC 中的一种基本指令,可以通过对一组数据进行循环遍历,实现对每个数据求和的目的。例如,可以使用 FOR 循环指令对一组数据进行遍历,并使用 SUM 函数对每个数据求和。
2.使用数组:数组是 PLC 中一种重要的数据组织方式,可以用来存储一系列相关数据。通过使用数组,可以简化批量求和的操作,提高程序的执行效率。例如,可以使用数组存储一组数据,然后使用数组函数对数据进行求和操作。
四、批量求和在信捷 PLC 中的应用实例
假设某生产线上有 10 个传感器分别检测产品的尺寸,需要计算这 10 个尺寸的平均值以实现对生产过程的精确控制。在这种情况下,可以使用信捷
PLC 实现批量求和功能。具体操作如下:
1.使用 FOR 循环指令对传感器的数据进行遍历,并将每个数据存入数组。
2.使用数组函数对数组中的数据进行求和操作,得到总和。
3.使用数组函数将总和除以数据个数,得到平均值。
4.将平均值输出到控制屏幕或执行其他控制操作。
信捷XC系列PLC-编程1

信捷XC系列PLC-编程1
内容包括信捷PLC硬件与其软元件介绍,编程软件使⽤,编程实践总结与通⽤程序汇总。紫⾊⽂字是超链接,点击⾃动跳转⾄相关博⽂。持续
更新,原创不易!
⽬录:
⼀、信捷PLC硬件简介1、PLC硬件介绍
2、PLC脱机处理
⼆、信捷PLC软元件1、输⼊继电器X
2、输出继电器Y
3、辅助继电器M
4、状态继电器S
5、定时器T
1)不累计定时器 2)累计定时器
6、计数器C
1)内部计数⽤(⼀般使⽤/停电保持⽤) 2)⾼速计数⽤(停电保持⽤)
7、数据寄存器D
8、FlashROM寄存器(FD)
9、内部扩展寄存器(ED)
10、常数(B、K、H)
11、标记P/I
12、特殊含义软元件
三、PLC软件使⽤1、程序中查看软元件注释与使⽤情况
2、监控软元件
3、程序加密
1)上传加密 2)保密下载⽤户程序
4、更改输⼊⼝的有效电平
四、编程实践总结与通⽤程序汇总1、编程实践总结
2、通⽤程序汇总
1)输出延时关断控制
----------------------------------------------------------------------------------------------------------------
⼀、信捷PLC硬件简介1、PLC硬件介绍
1)本体
------------------------------
2)扩展模块
(1)使⽤PLC本体上的24V电源,避免⼲扰。
(2)扩展模块的输⼊继电器地址号,按第1路扩展从X100、Y100开始,第2路扩展从X200、Y200开始……⼀共可带7个扩展模块,如下图所⽰,更为详细的介绍参
看“XC系列可编程序控制器⽤户⼿册(硬件篇)20200525”。
-----------------------------------------------------------
2、PLC脱机处理
上电停⽌PLC:选择“PLC操作/上电停⽌PLC”。
断电过2S后再上电,PLC的RUN灯灭,点击“PLC设置/PLC初始化”。
信捷堆栈指令使用实例

信捷堆栈指令使用实例
信捷堆栈指令是一种用于处理数据的指令,它的主要功能是将数据存储在堆栈中,以便后续使用。堆栈是一种先进后出的数据结构,类似于我们日常生活中的栈。在堆栈中,最后进入的数据将首先被取出。
在信捷堆栈指令中,主要包含了入栈和出栈两种操作。入栈操作将数据存储到堆栈中,而出栈操作则从堆栈中取出数据。这两种操作可以通过特定的指令来完成,下面我们就来看一下具体的实例。
我们来看一下如何使用信捷堆栈指令进行入栈操作。假设我们有一个堆栈,初始状态为空。现在有一组数据需要存储到堆栈中,这组数据分别是1、2、3和4。我们可以使用以下指令来完成入栈操作:
1. PUSH 1
2. PUSH 2
3. PUSH 3
4. PUSH 4
通过以上指令,我们将数据1、2、3和4依次入栈。值得注意的是,入栈操作是按照先后顺序进行的,所以最后入栈的数据将位于堆栈的顶部。
接下来,我们来看一下如何使用信捷堆栈指令进行出栈操作。假设我们已经完成了入栈操作,现在需要从堆栈中取出数据。我们可以使用以下指令来完成出栈操作:
1. POP
2. POP
3. POP
4. POP
通过以上指令,我们将从堆栈中依次取出数据4、3、2和1。值得注意的是,出栈操作也是按照先后顺序进行的,所以最后入栈的数据将首先被取出。
除了入栈和出栈操作之外,信捷堆栈指令还提供了其他一些常用的操作,如清空堆栈和获取堆栈长度。下面我们来看一下具体的实例。
假设我们已经完成了入栈操作,并且堆栈中存储了一些数据。现在我们需要清空堆栈,可以使用以下指令完成:
1. CLEAR
通过以上指令,我们可以清空堆栈中的所有数据,使其恢复到初始状态。
如果我们需要获取堆栈的长度,可以使用以下指令完成:
1. LENGTH
通过以上指令,我们可以得到堆栈中存储的数据个数。
信捷堆栈指令是一种用于处理数据的指令,它可以实现数据的入栈、出栈、清空堆栈和获取堆栈长度等操作。通过以上的实例,我们可以更好地理解信捷堆栈指令的使用方法和功能。在实际应用中,我们可以根据需要灵活地运用信捷堆栈指令,以提高数据处理的效率和准确性。
信捷电气 XG 系列中型可编程控制器 用户手册[基本指令篇]说明书

XG系列可编程控制器
用户手册[基本指令篇]
无锡信捷电气股份有限公司
资料编号 PG02 20210810 3.7
信捷电气
XG系列中型可编程控制器
用户手册[基本指令篇]
第一版
前言
—————————————————
编程方式概述
—————————————————
软元件的作用和功能
—————————————————
基本顺控指令说明
—————————————————
应用指令说明
—————————————————
高速计数
—————————————————
通讯功能
—————————————————
PID控制功能
—————————————————
C语言功能块
—————————————————
顺序功能块BLOCK
—————————————————
特殊功能指令
—————————————————
常见问题及处理方法
—————————————————
附录
—————————————————
1
2
3
4
5
6
7
8
9
10
11
基本说明
感谢您购买了信捷XG系列中型可编程序控制器。
本手册主要介绍XG系列中型可编程序控制器的指令应用等内容。
在使用产品之前,请仔细阅读本手册,并在充分理解手册内容的前提下,进行接线。
软件及硬件方面的介绍,请查阅相关手册。
请将本手册交付给最终用户。
用户须知
只有具备一定的电气知识的操作人员才可以对产品进行接线等其他操作,如有使用不明的地方,
请咨询本公司的技术部门。
手册等其他技术资料中所列举的示例仅供用户理解、参考用,不保证一定动作。
将该产品与其他产品组合使用的时候,请确认是否符合有关规格、原则等。
使用该产品时,请自行确认是否符合要求以及安全,对于本产品故障而可能引发机器故障或损失
时,请自行设置后备及安全功能。
责任申明
手册中的内容虽然已经过仔细的核对,但差错难免,我们不能保证完全一致。
信捷系列PLC应用案例

1 XC系列PLC应用案例
一. 通过流程指令实现小车控制 .................................................................................................... 2
二. 两路脉冲输出 ............................................................................................................................ 6
三. 高速计数中断 .......................................................................................................................... 10
四. MODBUS指令应用 ................................................................................................................. 14
五. 自由格式通讯 .......................................................................................................................... 20
2 一. 通过流程指令实现小车控制
概述:
XC系列提供STL、STLE、SET、ST四条指令。PLC指令均STL与STLE必需配对使用。STL表示一个流程的开始,STLE表示一个流程的结束。执行SET Sxxx将所在的流程关闭,并将流程Sxxx打开。执行ST Sxxx将流程Sxxx打开,但不将关闭自身流程。 本例是一个运货小车的自动控制的流程。本程序实现了按事件步顺序执行的例子。每步包含一系列动作,一步紧跟一步,并且只有条件满足时,才能执行。
信捷PLC脉冲输出PLSAPLSA
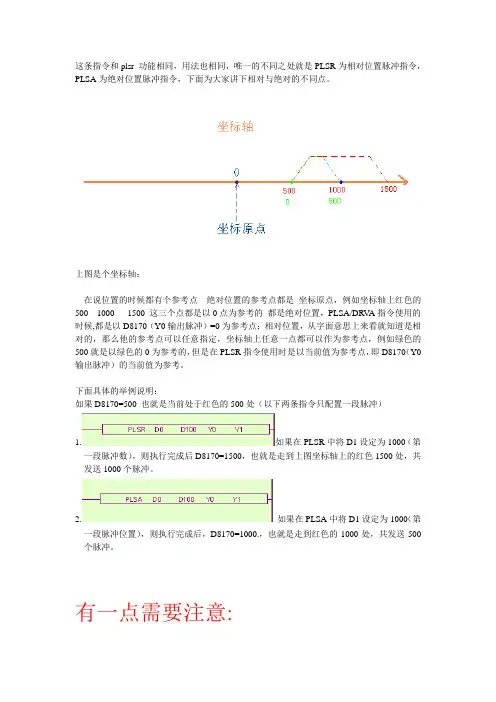
这条指令和plsr 功能相同,用法也相同,唯一的不同之处就是PLSR为相对位置脉冲指令,PLSA为绝对位置脉冲指令,下面为大家讲下相对与绝对的不同点。
上图是个坐标轴:
在说位置的时候都有个参考点 绝对位置的参考点都是 坐标原点,例如坐标轴上红色的500 1000 1500 这三个点都是以0点为参考的 都是绝对位置,PLSA/DRVA指令使用的时候,都是以D8170(Y0输出脉冲)=0为参考点;相对位置,从字面意思上来看就知道是相对的,那么他的参考点可以任意指定,坐标轴上任意一点都可以作为参考点,例如绿色的500就是以绿色的0为参考的,但是在PLSR指令使用时是以当前值为参考点,即D8170(Y0输出脉冲)的当前值为参考。
下面具体的举例说明:
如果D8170=500 也就是当前处于红色的500处(以下两条指令只配置一段脉冲)
1.如果在PLSR中将D1设定为1000(第一段脉冲数),则执行完成后D8170=1500,也就是走到上图坐标轴上的红色1500处,共发送1000个脉冲。
2. 如果在PLSA中将D1设定为1000(第一段脉冲位置),则执行完成后,D8170=1000.,也就是走到红色的1000处,共发送500个脉冲。
有一点需要注意: 信捷3.3版以前出的指令,也就是除了3.3新增的指令,当多次使用同一个脉冲端口输出脉冲的时候,都必须放到流程中,如果使用的指令相同,还可以控制个脉冲输出的条件。这点在步进电机正反转的文件夹中两个例子程序可以体现出来。
VRVA/DRVI关系与这个完全相同,且效果和PLSA/ PLSR配置一段脉冲的效果相同,就不再描述了,有什么疑问大家自己动手试试,其实这些指令多试试就明白了
DRVA的案例在步进电机正反转文件夹里有,如果还要DRVI得样例那我也只能写一条指令了,所有指令其实用法都一样,只不过发脉冲的实现方式不一样,关键是怎么用方便效果好。
另外再做一点补充:
信捷plc编程手册
信捷plc使用手册内容
1.编程方式概述
本章主要介绍 xc 系列可编程控制器的性能特点、型号构成以及全系列产品构成、产品各部分说明等。
2.软元件的作用和功能
对于程序而言,操作对象是极为重要的元素之一,这些对象涉及到控制器内部的继电器和寄存器等。本章将一一介绍这些继电器、寄存器的作用和功能,以及使用要点。
3.基本顺控指令说明
本章主要介绍 xc 系列可编程控制器共用的基本顺控指令的种类及其功能。
4.应用指令说明
本章主要介绍 xc 系列可编程控制器的应用指令的种类及其功能。
5.高速计数
本章主要介绍 xc 系列可编程控制器的高速计数功能,内容包括了高速计数的模式、接线方法、高速计数值的读写、复位等。
6.脉冲输出
本章主要介绍 xc 系列可编程控制器的脉冲输出功能,内容包括脉冲输出指令用法及编程应用、输出端子的接线、注意事项以及相关线圈和寄存器等。
7.通讯功能
本章论述了 xc 系列可编程控制器的通讯功能,内容主要包括通讯的基本概念、modbus 通讯、自由格式通讯以及 can-bus 通讯等。
8.应用程序举例
本章主要就一些主要的、用法较多的指令,以程序举例的形式,加以深入介绍,这些程序重点涉及脉冲输出指令、modbus 通讯指令,以及自由格式通讯指令等。
9.附录
附录 1.特殊软元件一览表
本章主要介绍 xc 系列可编程控制器中功能性软元件、寄存器,以及扩展模块地址分配等。
附录 2.特殊功能版本要求
本章主要介绍 xc 系列可编程控制器的部分功能相对应的软件和硬件版本要求。
附录 3.应用指令一览
本章将列出应用指令及特殊功能指令的基本信息,以及与 xc 系列
plc 的适用关系。
附录 4.plc 资源冲突表
本章将列出各个 plc 机型需要注意的可能导致冲突的资源,这部分主要指高速计数、精确定时、脉冲输出、脉宽调制和频率测量。
用户须知
— 只有具备一定的电气知识的操作人员才可以对产品进行接线等其他操作,如有使用不明的地方,请咨询本公司的技术部门。
信捷堆栈指令使用实例 2
信捷堆栈指令使用实例
信捷堆栈指令是一种用于处理数据的指令集,它们可以帮助我们在程序中有效地管理数据结构。堆栈是一种后进先出(LIFO)的数据结构,类似于我们平常生活中的一个堆叠的盘子。我们可以将数据压入堆栈顶部,也可以从堆栈顶部弹出数据。信捷堆栈指令提供了一系列操作,让我们可以轻松地实现这些功能。
我们来看看如何创建一个堆栈。在信捷堆栈指令中,我们使用PUSH指令将数据压入堆栈顶部。例如,我们可以使用PUSH指令将数字1压入堆栈。接着,我们可以使用PUSH指令将数字2压入堆栈。现在,堆栈中的数据顺序是2在1的上方。我们可以继续使用PUSH指令将更多的数据压入堆栈。
接下来,我们来看看如何从堆栈中弹出数据。在信捷堆栈指令中,我们使用POP指令将数据从堆栈顶部弹出。例如,我们可以使用POP指令将之前压入堆栈的2弹出。此时,堆栈中的数据顺序变为1在2的上方。我们可以继续使用POP指令将更多的数据弹出堆栈。
除了PUSH和POP指令,信捷堆栈指令还提供了其他一些常用的操作。例如,我们可以使用CLEAR指令清空整个堆栈,将堆栈恢复到初始状态。我们还可以使用SIZE指令获取堆栈中的数据个数。这些操作都可以帮助我们更好地管理堆栈。
除了基本的堆栈操作,信捷堆栈指令还提供了一些高级功能。例如,我们可以使用SWAP指令交换堆栈顶部的两个元素。这对于重新排序堆栈中的数据非常有用。我们还可以使用DUP指令复制堆栈顶部的元素,将其再次压入堆栈。这样可以方便地复制数据,进行一些特定的操作。
信捷堆栈指令还支持一些条件判断操作。例如,我们可以使用IF指令根据堆栈顶部的条件值来执行不同的操作。这样可以根据堆栈中的数据来动态地控制程序的行为。
总结一下,信捷堆栈指令是一种强大而灵活的工具,用于处理数据结构。通过使用PUSH和POP指令,我们可以轻松地对堆栈进行操作。同时,信捷堆栈指令还提供了其他一些常用的操作,例如CLEAR、SIZE、SWAP和DUP指令,使我们能够更好地管理和处理堆栈中的数据。此外,信捷堆栈指令还支持条件判断操作,可以根据堆栈中的数据来动态地控制程序的行为。
PLC常用指令(很全的)
一、 顺控指令
1 触点指令
00 LD 逻辑操作开始
01 LDI 逻辑非操作开始
02 AND 逻辑乘
03 ANI 逻辑乘非
04 OR 逻辑加
05 ORI 逻辑加非
2 连接指令
06 ANB AND逻辑块与
07 ORB OR逻辑块或
08 MPS 存储操作结果
09 MRD 从MPS读取操作结果
10 MPP 从MPS读取操作结果
并清除结果
3 输出指令
11 OUT 软元件输出
12 SET 软元件置位
13 RST 软元件复位
14 PLS 在输入信号的上升沿 15 PLF 在输入信号的下降沿
16 CHK 软元件输出翻转
4 移位指令
17 SFT 元件移1位
18 SFTP 元件移1位
5 主控指令
19 MC 主控开始
20 MCR 主控复位
6 结束指令
21 FEND 结束主程序
22 END 总的程序末尾,
返回第0步
7 其它指令
23 STOP 停止
24 NOP 空操作
二 基本指令
1 比较指令
16位数据比较
25 LD= 当S1=S2, 接通,
当S1≠S2, 断开
26 AND=
27 OR= 28 LD<> 当S1≠S2, 接通,
当S1=S2, 断开
29 AND<>
30 OR<>
31 LD> 当S1>S2, 接通,
当S1≤S2, 断开
32 AND>
33 OR>
34 LD<= 当S1≤S2, 接通,
当S1>S2, 断开
35 AND<=
36 OR<=
37 LD< 当S1
当S1≥S2, 断开
38 AND<
39 OR<
40 LD>= 当S1≥S2, 接通,
当S1
41 AND>=
42 OR>=
32位数据比较
43 LDD= 当(S1+1,S1)=(S2+1,S2), 接通
44 ANDD=
plc指令大全详解【详解】
以下为PLC指令大全详解,跟着小编一起来看一下吧。
指令( 英文全称意思 ) :指令含义
1、LD ( Load 装载 ) :动合触点
2、LDN ( Load Not 不装载 ) : 动断触点
3、A ( And 与 动合) : 用于动合触点串联
4、AN ( And Not 与 动断 ) :用于动断触点串联
5、O ( Or 或 动合 ) :用于动合触点并联
6、ON ( Or Not 或 动断 ) : 用于动断触点并联
7、= ( Out 输出 ) : 用于线圈输出
8、OLD ( Or Lode): 块或
9、ALD ( And Lode): 块与
10、LPS ( Logic Push ) :逻辑入栈
11、LRD ( Logic Read ) :逻辑读栈
12、LPP ( Logic Pop ) :逻辑出栈
13、NOT ( not 并非 ) :非
14、NOP ( No Operation Performed ) : 无操作
15、AENO ( And ENO ) :指令盒输出端ENO相与
16、S ( Set 放置 ) : 置1
17、R ( Reset 重置,清零 ) :清零
18、P ( Positive) :上升沿
19、N ( Negative) :下降沿
20、TON ( On_Delay Timer ) :接通延时定时器
21、TONR ( Retentive On_Delay Timer ) : 有记忆接通延时定时器
22、TOF ( Off_ Delay Timer ) :断开延时定时器
23、CTU ( Count Up ) : 增计数器
24、CTD ( Count Down ) : 减计数器
25、CTDU ( Count Up/ Count Down ) :增减计数器
26、ADD ( add 加 ) : 加注意
//ADD_I (_ I 表示整数)