
Yamaha机器人控制器 网络使用说明
RS232C\ YC-LINK \ CC-LINK等等
主要内容
• • • • • 1、RS23C串口通信 2、Yc-link 3、Cc-link/DeviceNet 4、Profibus 5、Ethernet
1、RS232C串口通信
• 用RS232C串口通信将YAMAHA控制器组 成网络,并连接到PLC系统中;通过触摸屏, 经过PLC与YAMAHA控制器连接,实现对 机器人的控制;
程序例子
例一:以松下PLC为例:松下PLC中,需要在系统寄存器 中设置串口通信信息,如下图所示;
例二:用通讯方式按人机上的一点就移动 到P1点.并在人机上任意设定P1点 的数据. 人机上的设定P1的4轴数据为D100, D101,D102,D103; 设定数据交换的按扭为M100. 设定移动到P1点的按扭为M110.
RCX系列
4、Profibus
• YAMAHA控制器与外部设备相连接时,使 用FC双绞线,实现省线化;
5、Ethernet
• 用RJ-45将YAMAHA连接到以太网内;可简 单实现操作机器人,命令格式与串口通信 一样; • 很多控制器组成网络,可实现远距离管理 机器人;
3、Cc-lLC相连时,只需要一 根线,实现省线化: CC-LINK:1根4线专用电缆; DeviceNet:1根5线专用电缆;
cc-link 分为如下两种:
SRCP/SRCD/ERCX/SRCX/DRCX Series
单多轴cc-link 连接
• YAMAHA的通讯格式为: 传输速度:9600BPS 数据长度:8位 停止位数:1位 奇偶检查:ODD 注意: 通讯时,二者的通讯格式一定要完全 设置一致才能顺利实现通讯;
YAMAHA与三菱PLC通讯线脚号
ASCII 码
通讯控制的命令
1.程序启动:@RUNCRLF 2.程序停止:@STOPCRLF 3.程序复位:@RESETCRLF 4.程序自动模态:@AUTOCRLF 5.修改程序号:@SWI 1CRLF 6.修改点位:@P1=0.00 1.00 2.00 3.00 0.00 0.00CRLF 7.移动到指定点:@MOVE P,P1CRLF
2、Yc-link
• 一个Yc-link系统由1个主站和1个或1个以上 从站组成,主站控制从站;其中RCX系列 为主站,SR1系列为从站; • 此系统最多控制8轴机器人;如果需要多轴 联动时,最多控制6轴;
Yc-link通讯板说明
• ①、②:Yc-link电缆线连接端,两个完全 一样,可随意连接;网络始末两端需连接 附带电阻器; • ③:站号设置;对RCX系列,固定设置为0; 对SR1系列,当设置为“F”时,此站则脱离 网络,为一普通标准单轴控制器; • ④:LED指示灯; • ⑤:FG端子; • ⑥:Dip 开关:仅RCX系列上有,全打到 ON位置;
雅马哈机械手ERC 使用说明

3,1 (DI或MI号,输入状态)
根据指定时间量等待后,进入下一个步序 100 (时间) 点变量的定义
1
(点变量)
点变量加算
点变量减算
SRVO 执行伺服的NO/OFF
SRVO 1
(伺服状态)
STOP STOP ORGN ORGN TON
TON
TOFF TOFF JMPP
程序执行的暂时中断
执行回原点动作
标签
1,3,1 (标签号,DI或MI号,输入状态)
L
L
CALL CALL DO DO WAIT
WAIT
TIMR TIMR P P P+ P+ P-
P-
定义JPM指令、JPMF指令等的跳跃目的地 1 (标签号)
呼叫其他执行程序
1,6 (程序号,调用的次数) 执行通用输出或记忆体输出的NO/OFF控制 3,1 (DO或MO号,输出状态) 一直等待到通用输入或记忆体输入成为指定状态为止
编后语
感谢您能抽空浏览《YAMAHA产 品介绍》!
希望YAMAHA机器人的系列产品 能为您带来无尽的效益!
速美达公司将时刻准备着为您提供 优质的服务!
商祺!
1
002:MOVA 1,100
003: TIMR 100
004:MOVA 2,100 005:TIMR 100
006:JMP 1,0
注解
定义标签1
移动到P1点 等待1秒 移动到P2点 等待1秒 跳转到0号程序的1号标签
例二:等距离的移动
点参数
P0:开动点
程序
[NO0]
001:L
1
002:MOVA 0,100
003: MOVI 1,100
Yamaha机器人控制器网络使用说明
5、Ethernet
• 用RJ-45将YAMAHA连接到以太网内;可简 单实现操作机器人,命令格式与串口通信 一样;
• 很多控制器组成网络,可实现远距离管理 机器人;
主要内容
• 1、RS23C串口通信 • 2、Yc-link • 3、Cc-link/DeviceNet • 4、Profibus • 5、Ethernet
1、RS232C串口通信
• 用RS232C串口通信将YAMAHA控制器组成 网络,并连接到PLC系统中;通过触摸屏, 经过PLC与YAMAHA控制器连接,实现对 机器人的控制;
2、Yc-link
• 一个Yc-link系统由1个主站和1个或1个以上 从站组成,主站控制从站;其中RCX系列 为主站,SR1系列为从站;
• 此系统最多控制8轴机器人;如果需要多轴 联动时,最多控制6轴;
Yc-link通讯板说明
• ①、②:Yc-link电缆线连接端,两个完全 一样,可随意连接;网络始末两端需连接 附带电阻器;
0.00 0.00CRLF 7.移动到指定点:@MOVE P,P1CRLF
程序例子
例一:以松下PLC为例:松下PLC中,需要在系统寄存器 中设置串口通信信息,如下图所示;
例二:用通讯方式按人机上的一点就移动 到P1点.并在人机上任意设定P1点 的数据. 人机上的设定P1的4轴数据为D100, D101,D102,D103; 设定数据交换的按扭为M100. 设定移动到P1点的按扭为M110.
CC-LIN电缆;
cc-link 分为如下两种:
SRCP/SRCD/ERCX/SRCX/DRCX Series
单多轴cc-link 连接
RCX系列
4、Profibus
• YAMAHA控制器与外部设备相连接时,使 用FC双绞线,实现省线化;
YAMAHA-RCX使用说明

手动主页面点Interpolate Trace---
执行动作。 按“GO”执行动作。 执行动作
自动页面
自动页面
自动页面
系统页面
下载程序. 上传程序. 按“Load”下载程序 按“Save”上传程序 下载程序 上传程序 则恢复出厂值. 查看历史事件. 按“Initialize”则恢复出厂值.按“History”查看历史事件. 则恢复出厂值 查看历史事件
YAMAHA机器人系统结构图 机器人系统结构图
YAMAHA-RCX I/O定义图 定义图
YAMAHA-RCX控制器使用的软件
VIPWIN
本公司的光牒里都有VIPWIN的英语和日语版的安装文件,无须注 册可直接安装。
打开VIPWIN后,有三个选择。
选择“Connect Robot Controller”后,进入下面窗口选择通讯口。
ONLINE页面点Shift
双击其中的每一S 行可在线修改偏移点位 行可在线修改偏移点位。 双击其中的每一Sn行可在线修改偏移点位。
ONLINE页面点Palette
I/O监控页面
监控页面
效用设置页面
YAMAHA-RCX的编程语言 的编程语言
MOVE P 往点资料的位置移动,以原点为基准的绝对值(点点) MOVE P,P1,S=20 (点号码,速度) MOVE L 往点资料的位置移动,以原点为基准的绝对值(直线) MOVE L,P1,S=20 ,Z=10 (点号码,速度,Z轴先到10个脉冲) MOVE C往点资料的位置移动,以原点为基准的绝对值(圆弧) MOVE C, P1,P2,P3 (点号码,点号码,点号码) MOVEI P以当前点为基准移动点资料的值的相对移动(点点) MOVEI P,P1,S=20 (点号码,速度)
YAMAHA-RCX通讯使用说明

程序例子: 例一:在两点之间移动
程序 YANSHI 001:*KAISHI: 002:MOVE P,1,S=100 003: DELAY 1000 004:MOVE P,2,S=100 005:DELAY 1000 006:GOTO*KAISHI
注解
定义标签 移动到P1点 等待1秒 移动到P2点 等待1秒 跳转到开始标签
8.查询当前点位 :@?WHRXYCRLF 9.查询P1的值:@READ P1CRLF 10.回原点:@ABSRST CRLF
CCD与YAMAHA的通讯
一般很多CCD都能够把测得的数据转为 字符串发出去.这样就可以通过CCD软件的 编程给YAMAHA发字符串就形成了它们之 间的通讯. 但有些CCD也不能发YAMAHA能识别 的字符串.这样的话就只能通过和工控机连 接,用VB编程通过工控机串口发字符串来实 现它们之间的通讯联系了.
YAMAHA通讯格式
• YAMAHA的RCX的9针脚定义
• YAMAHA的通讯格式为: 传输速度:9600BPS 数据长度:8位 停止位数:1位 奇偶检查:ODD 注意:格式一定要和三菱的格式一样才能 通讯
YAMAHA和三菱连线
ASCII码表
通讯控制的命令
1.程序启动:@RUNCRLF 2.程序停止:@STOPCRLF 3.程序复位:@RESETCRLF 4.程序自动模态:@AUTOCRLF 5.修改程序号:@SWI 1CRLF 6.修改点位:@P1=0.00 1.00 2.00 3.00 0.00 0.00CRLF 7.移动到指定点:@MOVE P,P1CRLF
程序例子:
例二:用通讯方式按人机上的一点就移动 到P1点.并在人机上任意设定P1点 的数据. 人机上的设定P1的4轴数据为D100, D101,D102,D103; 设定数据交换的按扭为M100. 设定移动到P1点的按扭为M110.
Yamaha Z 254F 机器人操作手册说明书

Parts ManualZ 254F / 967954001-00 Please read the operator manual carefully and make sure you understand the instructionsbefore using the machine. Gasoline containing a maximum of 10% ethanol (E10)is permitted for use in this machine.The use of gasoline with more than 10% ethanol(E10) will void the product warranty.114 08 93-27 Rev. 3When you need spare parts or support in service questions,warranty issues, etc., please consult the followingprofessional:Engine Transmission This manual belongs to the machine withthe manufacturing number:Manufacturing NumberThe machine’s manufacturing number can be found on the printed plate affixed to the engine compartment.Stated on the plate, from the top are:• The machine’s type designation (I.D.).• The manufacturer’s type number (Model).• The machine’s serial number (Serial no.)Please have the type designation and serial number available when ordering spare parts.©2018 All rights reserved.Orangeburg SC. Printed in U.S.A.CONTENTSFRAME (4)ENGINE MOUNTING, GUARDS & MUFFLER (6)STEERING (8)IGNITION SYSTEM (10)BRAKE / LIFT (12)HYDRAULIC PUMP-MOTOR (14)WHEELS & TIRES (16)MOWER DECK / CUTTING DECK (18)SEAT (20)DECALS (22)Illustrations may or may not represent the actual assemblies and it is not recommended to use this manual as a guide to assemble or disassemble the mower.NOTE: All fasteners are Grade 5 unless otherwise specified.FRAME4Z 254F, 967954001-005ENGINE MOUNTING, GUARDS & MUFFLER6Z 254F, 967954001-007STEERING8Z 254F, 967954001-009IGNITION SYSTEM10Z 254F, 967954001-00BRAKE / LIFTZ 254F, 967954001-00HYDRAULIC PUMP-MOTORZ 254F, 967954001-00WHEELS & TIRESZ 254F, 967954001-00MOWER DECK / CUTTING DECKZ 254F, 967954001-001954122728291831161420262510202231771321192120SEATZ 254F, 967954001-0021DECALS22Z 254F, 967954001-00232018-10-25 JSE/SR。
YAMAHA机器人控制器
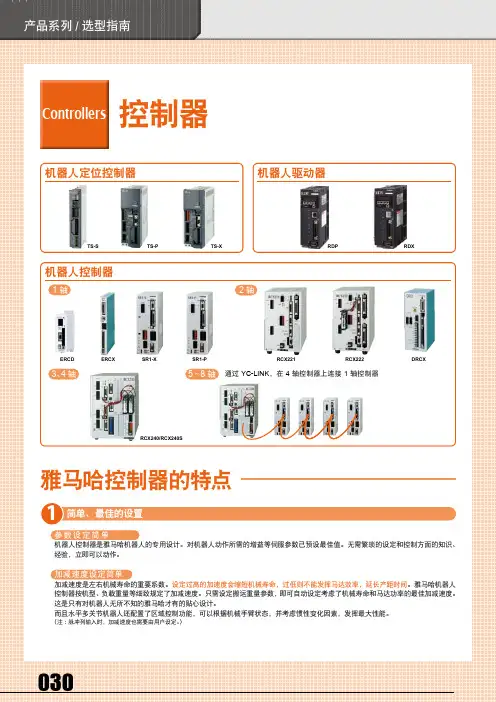
参数设定简单
机器人控制器是雅马哈机器人的专用设计。对机器人动作所需的增益等伺服参数已预设最佳值。无需繁琐的设定和控制方面的知识、 经验,立即可以动作。
加减速度设定简单
加减速度是左右机械寿命的重要系数。设定过高的加速度会缩短机械寿命,过低则不能发挥马达效率,延长产距时间。雅马哈机器人 控制器按机型、负载重量等细致规定了加减速度。只需设定搬运重量参数,即可自动设定考虑了机械寿命和马达功率的最佳加减速度。 这是只有对机器人无所不知的雅马哈才有的贴心设计。 而且水平多关节机器人还配置了区域控制功能,可以根据机械手臂状态,并考虑惯性变化因素,发挥最大性能。
在 3 号点写入当前位置。 定义 “END” 名称的标签。 程序暂停。
单轴机器人控制器使用简易的、具备 I/O 输出和条件分歧等必要功能的雅马哈 SRC 语言※。多轴控制器 RCX 系列使用雅马哈 BASIC 语言,其可进行
各种计算和自由变量设定、各种条件分歧等更高功能的编程。它们都是以 BASIC 为标准的简单易用的机器人语言。可以应对从简单动作到专家用户的
031
产品系列 / 选型指南
按控制方式的分类表
ő I/O ࢰٞځཤ
TRANSERVO Ԟॣମ،
FLIP-X
T4/T5/YMS
ဆဲ๔ܵମ، DŽ24Vࠊ30WDž
ᅂ๔ܵମ، DŽ30ࠥ600WDž
TS-S
TS-X
PHASER ္ମ،
TS-P
TS-S/ TS-X/TS-P
P.354
1ቺ
ő ଷ֤ળ
2ቺ 3ɺ4 ቺ 5ࠥ8 ቺ
7. 丰富的支持软件 :TS-Manager
新开发了 TS 系列用的低价格、高功能支持软件“TS-Manager”。通过它可 执行点数据的设定、编辑、备份、示教等所有操作。还配备了当前值、速度、 载荷比、电流值、电压值等的实时跟踪功能。
yamaha-rcx240使用说明
ONLINE页面点Shift
双击其中的每一Sn行可在线修改偏移点位。
ONLINE页面点Palette
I/O监控页面
监控页面
效用设置页面
RCX控制器手持编程器的使用 手持编程器的形状:
ห้องสมุดไป่ตู้
手持编程器的连接位置和方法
先把图中箭头处的短接头拔掉,再插上MPB 的接头就行。
手持编程器的按键使用方法
GOTO *AA
SET 执行通用输出或记忆体输出的ON控制
SET DO(20) (DO或MO号) RESET 执行通用输出或记忆体输出的OFF控制
RESET DO(20) (DO或MO号)
WAIT 一直等待到通用输入或记忆体输入成为指定状态为止
WAIT DI(22)=1 (DI或MI号,输入状态) DELAY 根据指定时间量等待后,进入下一个步序 DELAY 1000 (时间:MS)
MOVEI P,P1,S=20 (点号码,速度)
DRIVE 指定轴的绝对位置移动
DRIVE (3, 5.00)
(轴号,到的位置处)
DRIVEI 指定轴的相对位置移动
DRIVEI (2, 5.00)
(轴号,移动的距离)
*AA : 定义GOTO指令等的跳跃目的地(标签名)
*AA : (标签名) GOTO 跳跃到指定的标签处
上海裕飞机电公司将时刻准备着为 您提供优质的服务!
商祺!
YAMAHA-RCX的编程语言
MOVE P 往点资料的位置移动,以原点为基准的绝对值(点点) MOVE P,P1,S=20 ,Z=10.00 (点号码,速度,Z轴先到10.00处) MOVE L 往点资料的位置移动,以原点为基准的绝对值(直线)
YAMAHA-RCX240使用说明
程序例子: 例一:在两点之间移动
程序 SUMIDA 001:*AA: 002:MOVE P,P1,S=20 003: DELAY 1000 004:MOVE L,P2 005:DELAY 1000 006:GOTO *AA
注解
定义AA 移动到P1点,速度20%. 等待1秒 移动到P2点(直线式) 等待1秒 跳转到标签AA
手持编程器的PROGRAM操作方法
按“上”“下”键和不按“上”“下”键会出现下面的画 面的按扭
手持编程器的PROGRAM操作方法
以上为PROGRAM的按键功能,在编辑程序时还可以直接在光 标处输入相应的字符,从而来编辑程序。
手持编程器的MANUAL操作方法
按“上”“下”键和不按“上”“下”键会出现下面的画 面的按扭
手动主页面点Point Trace---
按“GO”执行动作。
手动主页面点Interpolate Trace---
按“GO”执行动作。
自动页面
自动页面
自动页面
系统页面
按“Load”下载程序. 按“Save”上传程序. 按“Initialize”则恢复出厂值.按“History”查看历史事件.
DRIVE 指定轴的绝对位置移动 DRIVE (3, 5.00) (轴号,到的位置处) DRIVEI 指定轴的相对位置移动 DRIVEI (2, 5.00) (轴号,移动的距离)
*AA : 定义GOTO指令等的跳跃目的地(标签名) *AA : (标签名) GOTO 跳跃到指定的标签处 GOTO *AA SET 执行通用输出或记忆体输出的ON控制 SET DO(20) (DO或MO号) RESET 执行通用输出或记忆体输出的OFF控制 RESET DO(20) (DO或MO号) WAIT 一直等待到通用输入或记忆体输入成为指定状态为止 WAIT DI(22)=1 (DI或MI号,输入状态) DELAY 根据指定时间量等待后,进入下一个步序 DELAY 1000 (时间:MS) SHIFT 指定迁移坐标 SHIFT S0 (移转坐标号) START 启动指定的多任务 START *AA ,T2 (标签号) CUT 停止指定的多任务 CUT T2 (标签号)
Yamaha机器人控制器 网络使用说明
Yamaha控制器网络使用说明Yamaha控制器网络使用说明1、简介1.1 概述本文档旨在提供Yamaha控制器网络使用的详细说明,包括网络连接设置、配置和故障排除等。
2、网络连接设置2.1 硬件连接2.1.1 确保控制器与网络交换机或路由器之间的物理连接正常。
2.1.2 如果需要连接到外部网络,确保控制器与外部网络之间的物理连接正常。
2.2 IP地质设置2.2.1 在控制器中设置静态IP地质。
2.2.2 在网络交换机或路由器中配置静态IP地质。
2.3 子网掩码设置2.3.1 在控制器中设置子网掩码。
2.3.2 在网络交换机或路由器中配置子网掩码。
2.4 网关设置2.4.1 在控制器中设置网关。
2.4.2 在网络交换机或路由器中配置网关。
3、配置网络3.1 DNS设置3.1.1 在控制器中设置DNS服务器地质。
3.1.2 在网络交换机或路由器中配置DNS服务器地质。
3.2 DHCP设置3.2.1 在控制器中启用动态主机配置协议(DHCP)。
3.2.2 在网络交换机或路由器中配置DHCP服务器。
3.3 防火墙设置3.3.1 配置网络防火墙以允许通过特定端口进行远程访问。
4、故障排除4.1 硬件故障排除4.1.1 检查网络连接是否正常。
4.1.2 检查网络设备是否正常工作。
4.2 IP地质故障排除4.2.1 确保控制器和网络交换机或路由器的IP地质配置一致。
4.3 网络连接问题排除4.3.1 检查网络连接是否稳定。
4.3.2 检查网络设备是否正常工作。
5、附件本文档附带以下附件:- Yamaha控制器网络连接示意图6、法律名词及注释- IP地质:互联网协议地质,用于标识网络上的设备。
- 子网掩码:用于划分网络ID和主机ID的二进制数字。
- 网关:连接两个不同网络的设备,实现数据包的转发。
- DNS服务器:域名系统服务器,用于将域名转换为IP地质。
- DHCP:动态主机配置协议,用于自动分配IP地质和其他网络配置信息。
机器人网络连接说明书
机器人网络连接说明书一、概述本说明书旨在向用户提供机器人网络连接的相关指导和操作步骤。
通过正确连接机器人到网络,用户可以实现对机器人的远程控制和管理,以及享受更多的智能化功能。
二、准备工作1. 确认网络环境:请先确保您的网络环境能够满足机器人连接的要求。
通常情况下,您需要拥有一个可稳定接入互联网的宽带网络,并提供给机器人一个可以正常工作的无线网络信号。
2. 检查机器人设置:在开始连接前,请确保机器人已经接通电源并处于待机状态。
同时,确保机器人的网络设置功能已经被打开。
三、无线网络连接步骤1. 打开机器人网络设置功能:根据您使用的机器人型号和品牌不同,操作步骤可能稍有差异。
请查阅机器人的用户手册或者访问相关官方网站,获取准确的操作指导。
2. 搜索可用网络:机器人会自动搜索附近的无线网络信号,请确保机器人所在的位置信号覆盖良好,并且您的无线路由器已经正常工作。
3. 选择并连接网络:根据机器人界面提示,在搜索到的网络列表中选择您要连接的网络,并输入正确的网络密码进行连接。
4. 等待网络连接成功:机器人会进行自动连接并验证网络设置,请耐心等待连接成功的提示。
四、验证网络连接1. 检查连接状态:在机器人连接网络成功后,您可以查看机器人显示屏或者指示灯的状态来验证连接是否正常。
2. 连接其他设备:您可以尝试使用其他设备连接同一网络,并通过网络访问机器人的IP地址来进一步验证网络连接是否成功。
五、常见问题解决办法1. 连接失败:如果机器人不能成功连接到网络,请检查您输入的网络密码是否正确,或者将机器人靠近路由器以获得更好的信号强度。
2. 连接中断:如果机器人在使用过程中时常断开连接,请检查您的无线网络环境是否稳定,或者尝试重新连接网络。
3. 其他问题:如果您在网络连接过程中遇到其他问题,请参阅机器人的用户手册或者咨询机器人厂家的技术支持。
六、安全与隐私在连接机器人到网络时,请确保您的网络设置处于安全状态,以防止未经授权的访问。