
嘉应学院电子信息工程学院自动控制原理考试题(A卷)答案
1 Kd sn2
s2 2 ns n2
据此画出图所示的方框图。
1
ct
c1
t
c2
t
t-2 n NhomakorabeaKd
当Kd
2 n
,ct t
rt, ess
0
4.答:
s3
1
517
0
s2
41.5 16701 K
s1 41.5 517 -16701 K
0
41.5
s0
16701 K
欲使系统稳定则应满足:
41.5517 -16701 K> 0 16701 K> 0
6.解: (1)幅频特性
3
10(1 j )
G( j)
j (1
10 j)
2
L() 20lg10 20lg 20lg
1
(
)
2
20 lg
1 ( )2
2
10
1)低频段斜率为 20dB dec,在 1处,高度为20lg10 20dB。
2)为 2,斜率由 20dB dec 40dB dec;
2
特征方程:
ss 1s 2 K 0
K s3 3s2 2s
求导:
dK 3s2 6s 2 0,
ds 解:
s1 0.423, s2 1.577不含稳定
6)求根轨迹与虚轴交点:
s jw带入特征方程得到: - K jw3 3w2 2 jw 实部和虚部为0得到: 2w2 w3 0 K 3w2 0 解方程: w 1.414 K 6
3)为 10,斜率由 40dB dec 20dB dec。
(2)相频特性
() 90 arctan arctan
2
10
相位与频率的关系:
频 率0
0.5
1
2
5
10
20
∞
(1/s)
相位 -90 -101.18 -110.86 -123.69 -132.67 -123.7 -110.86 -90
解不等式组得:
1<K<11.9
5.解: 1) 有三条根轨迹分支,它们的始点为开环极点(0,-1,-2) 2) 三条根轨迹分支的终点均在无限远 3) 渐近线与正实轴的夹角
2k 1 , , 5 , k 0,1,2
3
33
渐近线与实轴的交点为
-A
1 2 3
1
图中虚线为渐近线
4)实轴上的 0 至-1 和-2 至-∞间的线段为根轨迹 5) 系统的分离点:
嘉应学院电子信息工程学院 自动控制原理 考试题( A 卷)答案
(2009 年 6 月 11 日)
1.答:
Z1
R1 / C1s R1 1/ C1s
R1 R1C1s
1
Z2
R2
1 C2s
R2C2 1 C2s
R2C2 1
Uc (s) Z2 Ur (s) Z1 Z2
R1
C2s R2C2
1
(R2C2s 1)(R1C1s 1) R1R2C1C2s2 (R2C2 R1C1 R1C2 )s 1
R1C1s 1 C2s
2. 答: 1)列写运动方程
I1
s
U
r
s
U
R1
c1
s
,
Uc s
I1s I2 s
C1S
,
I
2
s
U
r1
s
R
U
c
s
2
Uc s
1 C2S
I2 s
2)画出上述四式对应的方框图,如图 2-28a 所示
3)根据信号的流向,将各方框单元依次连接起来,就得到图 2-28b 所示的方框图
3.答:
Cs Rs
°°
°
°
°
°
°
°
7.解
4
G( j) K 1 T 2 2
() 180 arctanT 由于p 1, N z 1,若使z 0, 则N 1,即GH ( j)曲线逆时针 包围(1, j0)一周。显然只要 K 1就能使系统稳定。
5
自动控制原理试题库(含答案)
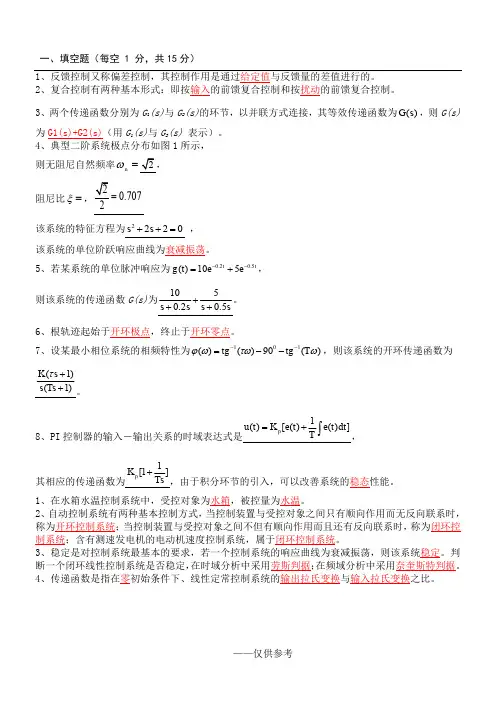
一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过给定值与反馈量的差值进行的。
2、复合控制有两种基本形式:即按输入的前馈复合控制和按扰动的前馈复合控制。
3、两个传递函数分别为G1(s)与G2(s)的环节,以并联方式连接,其等效传递函数为()G s,则G(s)为G1(s)+G2(s)(用G1(s)与G2(s)表示)。
4、典型二阶系统极点分布如图1所示,ω,则无阻尼自然频率=n2、自动控制系统有两种基本控制方式,当控制装置与受控对象之间只有顺向作用而无反向联系时,称为开环控制系统;当控制装置与受控对象之间不但有顺向作用而且还有反向联系时,称为闭环控制系统;含有测速发电机的电动机速度控制系统,属于闭环控制系统。
3、稳定是对控制系统最基本的要求,若一个控制系统的响应曲线为衰减振荡,则该系统稳定。
判断一个闭环线性控制系统是否稳定,在时域分析中采用劳斯判据;在频域分析中采用奈奎斯特判据。
4、传递函数是指在零初始条件下、线性定常控制系统的输出拉氏变换与输入拉氏变换之比。
5、设系统的开环传递函数为2(1)(1)K s s Ts τ++,则其开环幅频特性为,相频特性为arctan 180arctan T τωω--。
6、频域性能指标与时域性能指标有着对应关系,开环频域性能指标中的幅值穿越频率c ω对应时域性能指标调整时间s t ,它们反映了系统动态过程的。
1、对自动控制系统的基本要求可以概括为三个方面,即:稳定性、快速性和准确性。
Z 是指 系统的性能要求可以概括为三个方面,即:稳定性、准确性 和快速性,其中最基本的要求是稳定性。
2、若某单位负反馈控制系统的前向传递函数为()G s ,则该系统的开环传递函数为()G s 。
3、能表达控制系统各变量之间关系的数学表达式或表示方法,叫系统的数学模型,在古典控制理论中系统数学模型有微分方程、传递函数等。
4、判断一个闭环线性控制系统是否稳定,可采用劳思判据、根轨迹、奈奎斯特判据等方法。
自动控制原理考试试卷及答案30套

−b
Im
Re
B2 ω B1
A
−1 N ( A)
0
K
−
b
K = 1, b = 1
题 7 图 (a)
4 s(s + 1)(s + 2)
G ( jω )
题 7 图(b)
8. (15 分)某离散控制系统如下图,采样周期 T=0.2 秒,试求闭环稳定的 K1、K2 的取值 范围。
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
7. (15 分)已知系统结构图如下图所示,试求传递函数
C ( s) E ( s ) 。 , R ( s ) R( s )
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
第 6 页 共 70 页
自动控制原理试卷 A(4)
第 5 页 共 70 页
自动控制原理试卷 A(3)
1、 . (10 分)已知某单位负反馈系统的开环传递函数为 G ( s ) =
6 ,试求系统的单位脉 s ( s + 5)
冲响应和单位阶跃响应。 2、 (10 分)已知单位负反馈系统的闭环零点为 -1,闭环根轨迹起点为 0,-2,-3,试确定系 统稳定时开环增益的取值范围。 3、 (10 分)已知系统的结构图如下,试求: (1)闭环的幅相特性曲线; (2)开环的对数幅频和相频特性曲线; (3)单位阶跃响应的超调量σ%,调节时间 ts; (4)相位裕量γ,幅值裕量 h。
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
第 4 页 共 70 页
(1)试写出系统的传递函数 G(s); (2)画出对应的对数相频特性的大致 形状; (3)在图上标出相位裕量Υ。 7. (15 分)题 7 图(a)所示为一个具有间隙非线性的系统,非线性环节的负倒幅相特性与 线性环节的频率特性如题 6 图(b)所示。这两条曲线相交于 B1 和 B 2 两点,判断两个交点处 是否存在稳定的自持振荡。
自动控制原理及其应用试卷A

2012~2013学年第1学期期末试卷《自动控制原理及其应用》(A )一、单项选择题(每小题2分,共40分):1.关于系统零极点位置对系统性能的影响,下列观点中正确的是( )A 、如果闭环极点全部位于S 左半平面,则系统一定是稳定的。
稳定性与闭环零点位置无关;B 、如果闭环系统无零点,且闭环极点均为负实数极点,则时间响应一定是衰减振荡的;C 、超调量仅取决于闭环复数主导极点的衰减率,与其它零极点位置无关;D 、如果系统有开环极点处于S 右半平面,则系统不稳定。
2.若某负反馈控制系统的开环传递函数为5(1)s s +,则该系统的闭环特征方程为 ( )。
A 、(1)0s s +=B 、(1)50s s ++=C 、(1)10s s ++=D 、与是否为单位反馈系统有关3.如图1所示系统,传递函数()()()C s G s R s =为( )。
A 、12231G G G G ++B 、12131G G G G ++ C 、13231G G G G ++ D 、以上都错4.同一系统,不同输入信号和输出信号之间传递函数的特征方程( ) A 、相同 B 、不同 C 、不存在 D 、不定5.某系统的开环传函0()(1)KG s s s =+,相角稳定裕量45γ=,则K 为:( )A 、1B 、2 CD、 6.已知某些系统的开环传递函数如下,属于最小相位系统的是( )A 、 (2)(1)K s s s -+B 、(1)(5K s s s +-+)C 、2(1)K s s s +- D 、(1)(2)K s s s -- 7.开环频域性能指标中的相角裕度γ对应时域性能指标( ) 。
A 、超调%σB 、稳态误差ss eC 、调整时间s tD 、峰值时间p t8.单位反馈系统的开环传函为:03210()3210G s s s s =+++,系统的闭环极点在s 左半平面分布的个数为:( )A 、0个B 、1个C 、2个 D.3个 9.对于以下情况应绘制0°根轨迹的是( )A 、主反馈口符号为“-” ;B 、除r K 外的其他参数变化时;C 、非单位反馈系统;D 、根轨迹方程(标准形式)为1)()(+=s H s G 。
《自动控制原理》期末试卷(A)(附答案)
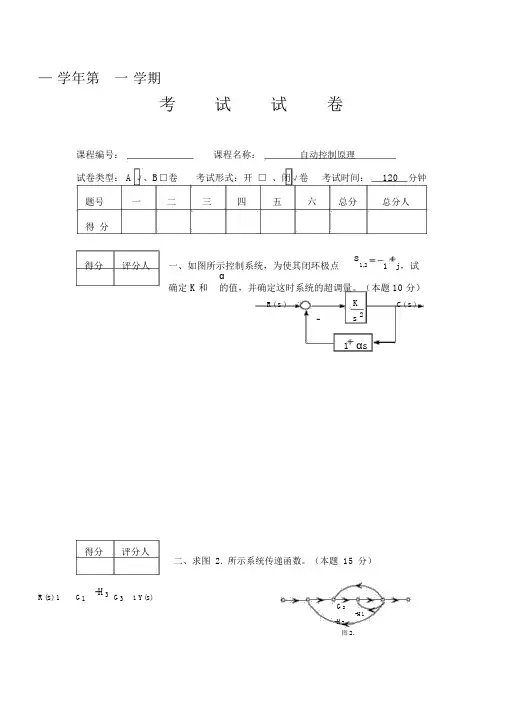
—学年第一学期考试试卷课程编号:课程名称:自动控制原理试卷类型: A √、B□卷考试形式:开□ 、闭√卷考试时间:120分钟题号一二三四五六总分总分人得分得分评分人一、如图所示控制系统,为使其闭环极点s1,2 1 j ,试确定 K和α的值,并确定这时系统的超调量。
(本题 10 分)R( s )K C( s )-s21αs得分评分人二、求图2.所示系统传递函数。
(本题15分)R(s) 1G1-H3G3 1 Y(s)G2-H1-H2图2.得分三、非线性系统线性部分的极坐标图、非线性部分的负评分人倒特性如下图所示。
试判断系统是否稳定,是否存在自振荡。
(本题 15 分)Im ImA Q ReωReQ1G( j ω)N(A)ωAG ( j ω)1N( A)(a)(b)得分评分人四、系统如图所示。
(本题 20 分)1.试分析速度反馈系统 K f对系统稳定性的影响;2.试求 K p、K v、K a,并说明内反馈对稳态误差的影响。
R( s )s 110C( s)__1)s s( sK f s得分评分人五、系统如方框图所示。
(本题 20 分)1.绘制 a = 2时,K由0 ~∞变化时的根轨迹2.并确定阻尼比ζ= 0.707 时的 K 值;3.绘制 K = 4 时,a由 0 ~ ∞变化时的根轨迹4.并确定阻尼比ζ= 0.707 时的a值;R( s )K C( s )_s( s a )六、某单位反馈控制系统之开环传递函数为得分评分人1( 0 .1 s 1 ) 2 ( 0 .008 s 1 )今希望校正后的系统能具有图所示之开环频率特性。
(本题 20 分)1.试求校正后系统的相位裕量;2.确定其校正装置的传递函数;3.采用的是何校正环节,并说明校正目的。
参考答案一、 (10 分 ) 如图所示控制系统,为使其闭环极点 s 1,21 j ,试确定 K 和 α的值,并确定这时系统的超调量。
C ( s)解:① 系统闭环传递函数为R( s )K-KK( s)s 21 αsK (1 s)s2K s K1s 2s1 j2K , 2解得nζ 1 /2 ,j n12nK2 1 ,n121nn2 ,K 2 , α 1② 系统超调量为 %exp(12 )100% 4.32%二、( 15 分)求图 2. 所示系统传递函数。
自动控制原理试卷及答案
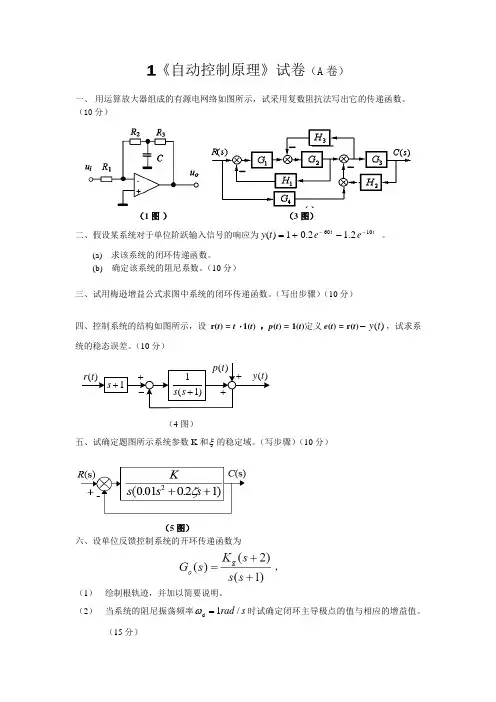
1《自动控制原理》试卷(A 卷)一、 用运算放大器组成的有源电网络如图所示,试采用复数阻抗法写出它的传递函数。
(10分)(1图 )(3图)二、假设某系统对于单位阶跃输入信号的响应为t te et y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、试用梅逊增益公式求图中系统的闭环传递函数。
(写出步骤)(10分)四、控制系统的结构如图所示,设 r(t ) = t ⋅ 1(t ) ,p (t ) = 1(t )定义e (t ) = r(t ))(t y -,试求系统的稳态误差。
(10分))(t p )(t r -++)(t y 1+s )1(1+s s +(4图)五、试确定题图所示系统参数K 和ξ的稳定域。
(写步骤)(10分)(5图)六、设单位反馈控制系统的开环传递函数为(1) 绘制根轨迹,并加以简要说明。
(2) 当系统的阻尼振荡频率s rad /1d =ω时试确定闭环主导极点的值与相应的增益值。
(15分)七、最小相位系统的开环对数幅频特性的渐近线如图所示,确定系统的开环传递函数。
(10分)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);(3)计算校正后系统的相位裕度γ。
(15分)cp为s右半平面上的开环根的个数,v为开九、设开环系统的奈氏曲线如下图所示,其中,环积分环节的个数,试判别闭环系统的稳定性。
(10分)(a)(b)2《自动控制原理》试卷(B 卷)一、 求下图所示系统的传递函数)(/)(0s U s U i 。
(10分)(1图) (3图)二、假设某系统对于单位阶跃输入信号的响应为t t e e t y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
自动控制原理试卷及答案
1《自动控制原理》试卷(A 卷)一、 用运算放大器组成的有源电网络如图所示,试采用复数阻抗法写出它的传递函数。
(10分)(1图 )(3图)二、假设某系统对于单位阶跃输入信号的响应为t t e e t y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、试用梅逊增益公式求图中系统的闭环传递函数。
(写出步骤)(10分)四、控制系统的结构如图所示,设 r(t ) = t ⋅ 1(t ) ,p (t ) = 1(t )定义e (t ) = r(t ))(t y -,试求系统的稳态误差。
(10分)(4图)五、试确定题图所示系统参数K 和ξ的稳定域。
(写步骤)(10分)(5图)六、设单位反馈控制系统的开环传递函数为(1) 绘制根轨迹,并加以简要说明。
(2) 当系统的阻尼振荡频率s rad /1d =ω时试确定闭环主导极点的值与相应的增益值。
(15分)七、最小相位系统的开环对数幅频特性的渐近线如图所示,确定系统的开环传递函数。
(10分)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);(3)计算校正后系统的相位裕度γ。
(15分)cp为s右半平面上的开环根的个数,v为开九、设开环系统的奈氏曲线如下图所示,其中,环积分环节的个数,试判别闭环系统的稳定性。
(10分)(a)(b)2《自动控制原理》试卷(B 卷)一、 求下图所示系统的传递函数)(/)(0s U s U i 。
(10分)(1图) (3图)二、假设某系统对于单位阶跃输入信号的响应为t t e e t y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、系统的信号流图如图所示,求输出C (S )的表达式。
自动控制原理试题(A卷)答案
广东技术师范学院20 —20 学年度第( )学期期末考试试卷(参考答案及评分标准)科 目:自动控制原理 (A )卷考试形式:闭卷 考试时间: 120 分钟一、填空题(每空2分,共20分)1、大多数控制系统具有 闭环 方式的控制结构,它是根据 负反馈 原理,按 偏差 量进行控制的。
2、线性定常系统传递函数是指,在零初始条件下, 输出量和输入量的 拉式变换(拉普拉斯变换)之比。
4、已知系统的传递函数为1s Ke TS τ-+,其幅频特性 ()G j ω应为221ωT K +。
5、经增益补偿的相位超前校正装置的传递函数形式为11)(++=Ts Ts sG c α,参数α与1的大小关系:1<α。
6、非线性系统在无外作用时,产生频率和振幅一定的持续振荡,这种现象称为 自激振荡(自持振荡、自振) 。
7、离散控制系统是指 系统中有一处或几处的信号是以脉冲或数码的形式传递的系统(含有采样开关的系统)二、单项选择题(每题2分,共20分)1、下图系统中,开环传递函数是指( A )A 、B(s)/E(s);B 、Y(s)/R(s);C 、E(s)/R(s);D 、Y(s)/E(s)。
2、系统在2)(t t r =作用下的稳态误差∞=ss e ,说明( B )A 、系统不稳定;B 、 型别2<v ;C 、闭环传递函数中有一个积分环节;D 、 输入幅值过大。
3、单位反馈系统稳态速度误差的正确含义是( C )A 、在r(t)=A 时,输出速度与输入速度的稳态误差;B 、在r(t)=A 时,输出位置与输入位置的稳态误差;C 、在r(t)=At 时,输出位置与输入位置的稳态误差;D 、在r(t)=At 时,输出速度与输入速度的稳态误差。
4、系统特征方程为 05432)(234=++++=s s s s s D ,则系统( B ): A 、 稳定; B 、右半平面闭环极点数2=Z ;C 、 临界稳定;D 、 型别1=v 。
自动控制原理试题及答案
自动控制原理试题及答案【简介】自动控制原理是电子信息工程专业中的一门基础课程,主要涉及控制系统的基本概念、数学模型、传递函数、稳定性分析、根轨迹、频率响应等内容。
本文针对自动控制原理的试题及答案进行了整理和解答,共计1500字。
【第一部分:选择题】1. 控制系统的基本组成部分是()。
A. 感受器B. 控制器C. 执行器D. 以上选项都正确答案:D2. 传递函数的定义是()。
A. Y(s)/X(s)B. X(s)/Y(s)C. X(t)/Y(t)D. Y(t)/X(t)答案:A3. 控制系统的稳定性分析常使用()方法。
A. 根轨迹B. 频率响应C. 传递函数D. 线性回归答案:A【第二部分:填空题】4. __________是控制系统的核心部分,是控制器。
答案:比例控制器、积分控制器、微分控制器或PID控制器5. 在频率域中,传递函数的模为__________,相位角为__________。
答案:增益,相位【第三部分:解答题】6. 简述控制系统的开环和闭环控制的原理及区别。
解答:开环控制是指控制器的输出信号不受反馈信号的影响,仅仅由输入信号决定,因此开环控制系统是非自动调节的。
闭环控制是指控制器的输出信号受到反馈信号的调节,通过与预期输出进行比较,使输出信号逐渐接近预期输出,即使系统发生干扰也能够进行修正。
开环控制适用于要求不高、易实现的系统,闭环控制则更适用于要求较高、对系统稳定性和精度要求较高的系统。
7. 根据控制系统的传递函数D(s)与输入信号X(s)之间的关系,推导出控制系统的输出信号Y(s)与输入信号X(s)之间的关系。
解答:根据传递函数的定义,传递函数D(s)表示系统输出信号与输入信号之间的关系,即D(s) = Y(s)/X(s)。
将Y(s)独立解出,则Y(s) =D(s) * X(s)。
因此,控制系统的输出信号Y(s)与输入信号X(s)的关系为Y(s) = D(s) * X(s)。
【第四部分:编程题】8. 使用MATLAB编程,求解以下控制系统的根轨迹,并分析系统的稳定性。
自动控制原理试题库(含答案).
2、适合应用传递函数描述的系统是( )。
A、单输入,单输出的线性定常系统;
B、单输入,单输出的线性时变系统;
C、单输入,单输出的定常系统;
D、非线性系统。
3、若某负反馈控制系统的开环传递函数为 ,则该系统的闭环特征方程为( )。
A、 B、
C、 D、与是否为单位反馈系统有关
课程名称:自动控制理论(A/B卷闭卷)
一、填空题(每空 1 分,共15分)
1、反馈控制又称偏差控制,其控制作用是通过与反馈量的差值进行的。
2、复合控制有两种基本形式:即按的前馈复合控制和按的前馈复合控制。
3、两个传递函数分别为G1(s)与G2(s)的环节,以并联方式连接,其等效传递函数为 ,则G(s)为(用G1(s)与G2(s)表示)。
系统①系统②系统③
图2
A、系统①B、系统②C、系统③D、都不稳定
8、若某最小相位系统的相角裕度 ,则下列说法正确的是 ( )。
A、不稳定; B、只有当幅值裕度 时才稳定;
C、稳定;D、不能判用相角裕度判断系统的稳定性。
9、若某串联校正装置的传递函数为 ,则该校正装置属于( )。
A、超前校正B、滞后校正C、滞后-超前校正D、不能判断
4、非单位负反馈系统,其前向通道传递函数为G(S),反馈通道传递函数为H(S),当输入信号为R(S),则从输入端定义的误差E(S)为( )
A、 B、
C、 D、
5、已知下列负反馈系统的开环传递函数,应画零度根轨迹的是( )。
A、 B、 C、 D、
6、闭环系统的动态性能主要取决于开环对数幅频特性的:
A、低频段B、开环增益C、高频段D、中频段
自控试题及答案
《自动控制原理》试卷(五)A一、选择题:(共20分)1、(本小题4分)系统的传递函数可通过求取该系统的――而求得.A.阶跃响应函数B.脉冲响应函数C.斜坡响应函数D.抛物线响应函数2、(本小题4分)如图所示是某系统的单位阶跃响应曲线,下面关于性能指标正确的是――A. s t r6= B. s t s 4= C. s t p 14= D. %30%=δ3、(本小题5分)已知控制系统开环传递函数为)5)(2(10)(2++=s s s s W ,当输入46)(+=t t r 时,系统稳态误差为――A.0B. ∞C. 0.6D. 64、(本小题4分)系统根轨迹如图所示,当根轨迹与虚轴相交时,下述正确的是――13.102468101214tA. 1=ξB. 162=KC. 42.2=ωD. 0=ω5、(本小题4分)下列线性系统判断中正确的是――A.(1)稳定B.(2)稳定C.(3)稳定D. 全不稳定二、 控制系统的方框图如图所示,试用梅逊公式求系统的传递函数。
10分三、系统的传递函数方块图如图所示。
试确定K 和a 取何值时,系统将维持以角频率12-=s ω的持续振荡。
(10分)四、已知已知单位反馈系统的开环传递函数为)1()(41)(2++=s s a s s G a 的变化范围为[0,+∞),试绘制系统的闭环根轨迹。
(15分)五、已知一最小相位系统开环的对数幅频特性如下图所示, (15分)试写出系统开环传递函数()s W k ,求系统相位裕量和增益裕量。
六、非线性制起始点在(,1)0(0>=c c c 的cc -七、线性离散控制系统如下图所示,试确定使系统稳定的K值范围。
(15分)《自动控制原理》试卷(五)A标准答案与评分标准一、选择题:(每题4分)1、B2、D3、A4、B5、A二、.(本题共10分)解:…………………………………………2分两条前向通道及为)()()()(423211s G p s G s G s G p == …………………………………………2分三个相互接触的回路)()()()()()()()(23231212121s H s G s G L s H s G s G L s H s G L -==-= ………………………………………………1.5分信号流程图的特征式为:∆=∆=∆+-+=++-=∆21232121123211)()()()()()()()(1)(1s H s G s G s H s G s G s H s G L L L ……………3分根据梅逊公式,系统的传递函数为)()()()()()()()()(1)()()()(1)()(4232121123212211s G s H s G s G s H s G s G s H s G s G s G s G p p s G s C ++-+=∆+∆∆=……………………………………1.5分 三、(本大题10分)系统的结构图,系统的特征方程为:()01223=+++++K s K as s ………………………………………….2分 列写劳斯表:…………………………………………………………………3分()1211210123++-+++K s a K a K s K a s K s欲使系统振荡,1s 行各元素应全为0,即:………………………………2分()021=+-+a K a K由辅助方程:………………………………………………………………….1分 ()012=++=K as s F解得:21=+=a K n ω由式(1)、(2)解得系统振荡时2,75.0==K a …………………………2分四、(本题共15分) 解 系统闭环特征方程为04141)(23=+++=a s s s s D即有4141123=+++ss s a等效开环传递函数为2*11)21()(+=s s K s G ……………………………………………………3分aK 41*1=,变化范围为 [0,+∞)。