
机械的效率和自锁概述
解:该机构为串联机构
3
1.串联机构的总效率各级效率的连乘积,
4
故机构总效率:
2′
2
2.求机构的工作功率 载荷上升的速度:
1 5
机构的工作功率为:
Q
3. 电机的功率为:
例2 减速箱如图所示,已知每一对圆柱齿轮和圆锥齿轮的效率分别为0.95 和 0.92 , 求其总 效率η。
解:1. 分析传动路线。减速箱分两路输出:
P8 P14 0.79 79% P8 P14
18 114 0.79 0.79
例3 在图示的滚柱传动机构中,已知其局部效率η1-2=0.95 , η3-4 =η5-6 =η7-8 =η9-10=0.93 ,求该机构的效率η。
解:1. 分析机构 该机构为混联机构
串联部分:圆柱齿轮1、2 并联部分:锥齿轮3、4;5、6;
以上为机械效率的计算法,但在实际设计中,更常用到的是 实验法和经验法,即确定机械效率的三种方法分别为:
计算法 实验法 —适用于创新机器产品、无经验可循的效率确定; 经验法 —适用于传统机械产品设计。 三种不同机器组合的效率计算
(1)串联组合机器的效率计算 (2)并联组合机器的效率计算 (3)混联组合机器的效率计算
(1)串联组合机器的效率计算 串联组合机器传递功率的特点: 前一机器的输出功率为后一机器的输入功率。
1
2
串联组合机器的总效率
1
P1 Pd
2
P2 P1
3
…
K3ຫໍສະໝຸດ P3 P2KPK PK 1
▲总效率为各机器效率的连乘积。即: ▲串联机器中任一机器的效率很低,都会使整部机器的效率很低; ▲串联的机器数目越多,效率越低。
(3)混联组合机器的效率计算
P2 3 P3 4 1 P1 2 P2
P2 3 P3 4 P4 5
混联组合机器的总效率
η′—串联机构的效率 η″—并联机构的效率
例1 在图示的电动卷扬机中,已知其每一对齿轮的效率η12、 η2′3以及鼓轮的效率η4均为 0.95,滑轮的效率η5为0.96,载荷 Q = 50000N。其上升的速度V=12m/min , 求电机的功 率?
n
发生自锁的条件
1.平面移动副的自锁条件
F
将 F 分解为两个分力
接触面给滑块的法向反力: Ft 使物体具有向右水平滑动趋势 接触面给滑块的摩擦阻力:
全反力FR与法线n-n的夹角为φ,且有:
F n
Ff max Fn tan
Ft Fn tan
当极限摩擦力Ffmax大于或等于水平 驱动力 Ft 时,滑块静止不动。即:
①电机
齿轮1、2
3、4
5、6
7、8
②电机
齿轮1、2
9、10
11、12
13、14
2. 每一路的总效率分别为:
2
1
0.953 0.92 0.79
6
5
11 12
84
3 13
0.953 0.92 0.79
7
9 10
14
3. 整个机构的总效率为:
2
1
6
5
11 12
84
3 13
7
9 10
14
P8 P14 P8 P14
n F
由于:
得出:
由上述推导可知,平面移动副的自锁条件为: 或:
结论:当β≤φ,无论驱动力 F 如何增大,水平驱动力Ft 总是小于驱动力 F 引起的极限摩擦力Ffmax,因而不能使滑块 运动, 这就是自锁现象。
F n
自锁条件:驱动力F 作用在摩擦角φ之内。 小结: (1)移动副自锁条件:
n
F F
(2)在下列三种情况下:
例5-1 在图5-4所示的机械传动中,设各传动机构的效率分别为
1 2 0.98, 3 4 0.96, 3 4 0.94, 5 0.42;
并已知输出的功率分别为
求该机械传动装置的机械效率。 解: 由于1、2、3′、4 ′为串联,故:
P1 1
P2 3 P3 4 P2 2
P2 3 P3 4 P4 5
如果原来是静止的,则将仍然保持静止状态
n
如果原来在运动,将减速直至静止不动
在 F 作用下,滑块匀速滑动(或处于临界状态);
在 F 作用下(F必须足够大),滑块将加速滑动;
以功率的形式表示,则有: 将上式等号两边同除以输入功率Nd ,得:
令式中: 得到机械效率的表达式为:
令: 机械损失系数
由于机械摩擦不可避免,故必有:
效率恒小于一
图5-1为机械传动装置的示意图 设F为驱动力,G为生产阻力, VF、VG 分别为F 、G作用点沿该 力作用线方向的分速度,其效率 为:
(a)
图5-4
/1 2 3 4 5 / 0.982 0.962
而机构 1、2、3″、4 ″、5 ″也为串联,故:
/1 2 34 5 0.2 /(0.982 0.942 0.42)
机构的总效率为:
§5-2 机械的自锁 自锁现象
—驱动力的作用角,也称传动角
无论物体上作用的驱动力有多大,在摩擦力的作用下,物体都不会沿着驱动力的方 向运动,这种现象称作自锁。
(2)并联组合机器的效率计算 各机器的输入功率为: P1、P2 …PK , 输出功率为: 并联机组的特点:
※机组的输入功率为各机器输入功率之和;
※机组的输出功率为各机器输出功率之和;
…
1
2
K
—机器的输入功率 —机器的输出功率
并联组合机器的总效率
P1 P2 PK P1 P2 PK
7、8 ; 9、10。
2. 分别计算效率
10
864
2
(1)串联部分: (2)并联部分:
9
7 5 31
P4 P6 P8 P10
34 56 78 910
P4
P4 P6 P8 P10 P6 P8
P10
0.93
0.93 0.93 0.93 0.93
3. 总效率
0.95 0.93
0.8835 88.35%
理想驱动力 实际驱动力
理想驱动力矩
= 实际驱动力矩
效率也可用阻力或租力矩表示为:
实际工作阻力 理想工作阻力
实际工作阻力矩
= 理想工作阻力矩
(c)
小结: 用驱动力或驱动力矩表示的效率公式为:
用工作阻力或工作阻力矩表示的效率公式为:
理想驱动力、理想驱动力矩; 实际驱动力、实际驱动力矩;
理想工作阻力、理想工作阻力矩; 实际工作阻力、实际工作阻力矩;
为了将上式简化,引入理想机械的概念,即在理想机械中 不存在摩擦,当工作阻力为G时,所需的驱动力为理想驱动力 F0 由于理想机械不存在摩擦,显然理想驱动力F0小于实际驱动 力F,此时机械的效率为:
(b)
将(b)代入(a)中
(a)
(b)
F0F FF
如用力矩表示,则有:
(d)
综合(c)、 (d),可得到:
机械原理机械的效率和自锁

P2 3 P3 4 P4 5 Pr
混联组合机器的总效率
Pr
Pd
η′—串联机构的效率
η″—并联机构的效率
例1 在图示的电动卷扬机中,已知其每一对齿轮的效率η12、 η2′3 以及鼓轮的效率η4均为0.95,滑轮的效率η5为0.96,载荷 Q = 50000N。其上升的速度V=12m/min , 求电机的功率?
(2)并联组合机器的效率计算
各机器的输入功率为: P1、P2 、…、PK ,
输出功率为: P1 P1 1 P2 P2 2 PK PK K
并联机组的特点:
※机组的输入功率为各机器输入功率之和;Pd —机器的输入功率
Pd P1 P2 P3 PK
Pd Pr /1 2 34 5 0.2 /(0.982 0.942 0.42) 0.561KW
机构的总效率为:
Pr Pd
Pr Pd
PPdr
5 0.2 0.837 5.649 0.561
§5-2 机械的自锁
2. 每一路的总效率分别为:
2
1
18 12 34 56 78
0.953 0.92 0.79
114 12 910 1112 1314
0.953 0.92 0.79
6
5
11 12
84
3 13
7
9 10
14
3.
整个机构的总效率为:
1 2 0.98, 3 4 0.96, 3 4 0.94, 5 0.42;
并已知输出的功率分别为 Pr 5KW, Pr 0.2KW.
求该机械传动装置的机械效率。
机械原理 第五章机械的效率

(机械自锁时已不能运动,它已不能克服任何工作阻力(即使很小),工作阻力
G〈 0 意味着只有工作阻力反向而变成驱动力后,才可能使机械运动,即G〈 0 机 械自锁)
机械原理
第5章机械的效率和自锁
例1偏心夹具
确定当作用在手柄上的力去 掉后夹具不至松开的条件 (即自锁条件)
7。 风 力 发 电 机 中 的 叶 轮 受 到 流 动 空 气 的 作 用 力,
此力在机械中属于
。
A) 驱 动 力;B) 生 产 阻 力; C) 有 害 阻 力; D) 惯 性 力。
8。在机械中阻力与 其作用点速度方向
。
A).相 同; B).一定相反; C).成锐角; D).相反或成钝角 。
机械原理
第5章机械的效率和自锁
思考题:
1。移动副的自锁条件是—————————,转动副的自锁条件是—————— ———,螺旋副的自锁条件是—————————。
2。机械中V带比平带应用广泛,从摩擦角度来看,其主要原因是——————。
3。在由 若 干机 器 并 联 构 成 的 机 组 中, 若 这 些 机 器 的 单 机 效
A) 都 不 可 能;B) 不 全 是;C) 一 定 都。
6。在 车 床 刀 架 驱 动 机 构 中, 丝 杠 的 转 动 使 与 刀 架 固
联 的 螺 母 作 移 动, 则 丝 杠 与 螺 母 之 间 的 摩 擦 力 矩
属于
。
A)驱 动 力;B)生 产 阻 力;C)有 害 阻 力;D)惯 性 力。
(2)并联:由几种机器并联组成的机组。
(3)混联:包含串、并联。
机械原理
第5章机械的效率和自锁
机械的效率和自锁

F = G tan(α − 2ϕ )
结束
§2 机械的自锁
四、举例
3、偏心卡具:在工件反力作用下的自锁条件 、偏心卡具:
结束
§2 机械的自锁
四、举例
3、偏心卡具:在工件反力作用下的自锁条件 、偏心卡具: 去除后,卡具不松脱, F 去除后,卡具不松脱,则必 须使反力FR23与摩擦圆 ρ 相割 由几何条件: 由几何条件: S-S ≤ ρ 由直角三角形ABC知: 知 由直角三角形 S1 = AC = R sinϕ ϕ 又由直角三角形OAE知: 知 又由直角三角形 S = OE = e sin(δ - ϕ ) 自锁条件: 自锁条件: O δ s1
自锁条件: 自锁条件: a [ ρ 驱动力(外力的合力)作用于摩擦圆之内时,则发生自锁。 驱动力(外力的合力)作用于摩擦圆之内时,则发生自锁。
结束
§2 机械的自锁
三、自锁时的力学特征
3、机械的自锁 、
1)由力分析求得的机械可以克服的生产阻力 G ≤ 0 ) 2)机械效率 η ≤ 0(效率越小自锁越可靠) ) (效率越小自锁越可靠)
§1 机械的效率
一、机械效率及其表达形式
1、机械效率 η Wd = Wr + Wf
输入功 (动力)
输出功 (克服生产阻力)
损耗功 (摩擦等)
机械效率: 机械效率:
η = Wr / Wd = 1 - Wf / Wd
机械损失率: 机械损失率: ξ = Wf / Wd
η + ξ = 1 损失不可避免 Wf → ξ > 0; η < 1 ;
s
.E
C R23 A ϕ B
e
F
D
ρ
e sin(δ − φ ) − R sin ϕ ≤ ρ
机械的效率和自锁

机械的效率和自锁引言在机械工程领域,机械的效率和自锁是两个重要的概念。
机械的效率指的是机械设备在能量转换和传递过程中的损耗情况,而自锁则是指一种机械装置在停止外力加入时能够锁定在某种位置或状态的特性。
本文将从机械的效率和自锁的概念、原理和应用领域三个方面来进行探讨。
机械的效率概念机械的效率是指一个机械设备在能量转换和传递过程中的能量损耗比例。
通常以百分比表示,机械的效率越高,表示损能越少,能量转换和传递越高效。
影响因素机械的效率受到多种因素的影响,包括机械设备本身的设计、材料选择、制造工艺等因素。
以下是一些常见的影响机械效率的因素:1.摩擦损失:摩擦是机械能量转换和传递过程中不可避免的因素,会产生能量损失。
减小摩擦损耗是提高机械效率的重要途径,常用的方法包括使用润滑剂、改善表面光洁度等。
2.内部损耗:机械设备内部的能量转换引起的内部损耗也会降低机械效率。
例如,传动带、齿轮传动、轴承等部件的摩擦、振动和磨损都会导致能量损失。
3.热损失:机械设备在能量转换过程中会产生热能,如果不能有效地利用这部分热能,将会导致机械效率的降低。
4.机械松动:机械元件之间的松动会导致能量转换和传递时的额外振动和能量损耗,降低机械效率。
5.设备运行条件:机械设备的运行条件,如温度、湿度、载荷等也会影响机械效率。
提高机械效率的方法为了提高机械设备的效率,可以采取以下方法:1.优化设计:通过合理的设计减小能量转换和传递过程中的能量损耗。
2.材料选择:选择高强度、低摩擦系数的材料,减小机械摩擦和热损失。
3.润滑剂的应用:合理选择和使用润滑剂,减小机械摩擦和磨损。
4.良好的制造工艺:采用先进的加工和组装工艺,确保机械设备的精度和质量,减小内部损耗。
5.定期维护和保养:定期检查和保养机械设备,补充润滑剂,调整各部件的间隙等,保持机械设备的良好运行状态。
自锁概念自锁是指一种机械装置在停止外力加入时能够锁定在某种位置或状态的特性。
自锁可以防止机械设备意外运动或发生事故,确保安全。
机械原理(机械效率和自锁)
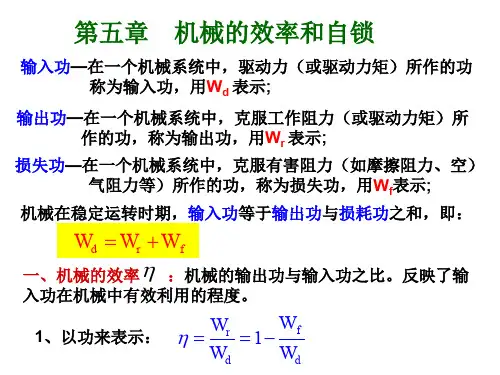
输入功—在一个机械系统中,驱动力(或驱动力矩)所作的功 称为输入功,用Wd 表示;
输出功—在一个机械系统中,克服工作阻力(或驱动力矩)所 作的功,称为输出功,用Wr 表示;
损失功—在一个机械系统中,克服有害阻力(如摩擦阻力、空) 气阻力等)所作的功,称为损失功,用Wf表示;
机械在稳定运转时期,输入功等于输出功与损耗功之和,即:
G0、M0 — 理想工作阻力、理想工作阻力矩;
G、M — 实际工作阻力、实际工作阻力矩;
当需计算整台机器或整个机组的机械效率时,常用以下三种 方法,其中在实际设计中,更常用到的是实验法和经验法, 即确定机械效率的三种方法分别为: 计算法 实验法 —对于已有的机器,可以用实验法直接测得机械效率。 经验法 —对于正在设计和制造的机器,不能直接用实验法测
定效率,但由于各种机器都是由一些基本机构组合而 成,而这些基本机构的效率通过实验积累的资料却是 可以预先估定的,在已知这些基本机构和运动副的机 械效率后,就可以通过计算确定出整个机器的效率。 同理,对于由多个机器组成的机组,只要知道各台机 器的效率,就可以根据各机组的组合情况用计算的办 法求出该机组的总效率。(见P76表5-1) 三种不同机器组合的效率计算
Pd
Pd
令式中: Pr
Pd
得到机械效率的表达式为:
1
Pf
令: Pf Wf
Pd
Pd Wd
效率恒小于1
— 机械损失系数 1
由于机械摩擦不可避免,故必有: 0, 1
由以上公式可知:为使其具有较高的机械效率,应尽量减小 机械中的损耗,主要是磨擦损耗。这就要求:一方面应尽量 简化机械传动系统,使功率传递通过的运动副数目越少越好。 另一方面,应设法减少运动副中的磨擦,如采用滚动磨擦代 替滑动磨擦,选用适当的润滑剂及润滑装置进行润滑,合理 选用运动副元素的材料等。
机械原理5机械效率与自锁
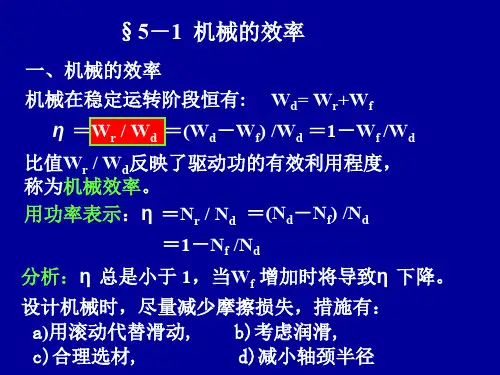
一、机械的效率
机械在稳定运转阶段恒有: Wd= Wr+Wf η =Wr / Wd =(Wd-Wf) /Wd =1-Wf /Wd
比值Wr / Wd反映了驱动功的有效利用程度, 称为机械效率。
用功率表示:η =Nr / Nd =(Nd-Nf) /Nd
=1-Nf /Nd
分析:η 总是小于 1,当Wf 增加时将导致η 下降。
以上为效率计算方法,工程上更多地是用实验法
测定η ,表5-1列出由实验所得简单传动机构和运
动副的机械效率(P69-P70)。
表5-1 简单传动机械和运动副的效率
名称
传动形式
效率值
备注
圆柱齿 轮传动
6~7级精度齿轮传动
8级精度齿轮传动 9级精度齿轮传动 切制齿、开式齿轮传动
铸造齿、开式齿轮传动
6~7级精度齿轮传动
拧紧时:
M
d2 2
Gtg(
v )
理想机械: M0=(d2 G tgα) / 2 η=M0 / M =tgα/tg(α+φv )
拧松时,驱动力为G,M’为阻力矩,则有:
实际驱动力:
G=2M’/d2 tg(α-φv )
理想驱动力: ∴
G0=2M’/d2 tgα η’=G0/G =tg(α-φv ) / tgα
良好跑合、稀油润滑 稀油润滑 干油润滑
0.40~0.45 0.70~0.75
0.75~0.82 0.80~0.92 0.85~0.95
润滑良好
名称 带传动
链传动 摩擦轮
传动 滑动轴承 滚动轴承
螺旋传动
续表5-1 简单传动机械和运动副的效率
传动形式
效率值
备注
机械的效率和自锁
G
GvG 0 1 F0 v F
vG
将(b)式代入式(a),得
(b) Fv F 0 F 0 FvF F
同理,机械效率也可以用力矩之比的形式来表示,即 所以,机械效率可以表示为
M0 M
F0 M0 F M 理想驱动力 理想驱动力矩 实际驱动力 实际驱动力矩
例:如图所示螺旋机构,其机械效率可如下求出。
1)输出功与输入功的比值称为机械效率,用η表示,即
Wf Wr Wd W f 1 Wd Wd Wd
2)用功率表示效率,即
Pf Pr 1 Pd Pd
3)用力的比值的形式来表示效率,即
Pr GvG Pd FvF
F vF
(a)
若机械不存在摩擦(即理想机械),则设 驱动力为F0(即理想驱动力)。这时机械的效 率η0应为
G
解题要点: 本题要求求自锁条件。首 先要按不自锁进行受力分析, 才能求得自锁条件。其次,在 工件夹紧后,实际上F力已经 不存在了,但我们分析时要把 F力考虑进去。
FR13 FR23 FR32 FR12
FR13 FR23
FR12
F
FR32 F
G
2)分别取滑块2、3为分离体 F2 0 列出力平衡方程式 F3 0
(2)并联 总输入功率为 ΣPd = P1+P2+……+P k
总输出功率为
ΣPr = P1´+P2´+……+ Pk´= P1η1+ P2η2+……+Pkηk 所以总效率为 1 P22 Pkk Pr P 1 Pd P 1P 2 P k (3)混联
1)当螺母向上运动(拧紧螺母)时: 计摩擦时,所需的驱动 力矩为: M = d2G tan (α+)/ 2 G/2 G/2 F G G
第五章机构的效率与自锁
计算公式:
η= Nr /Nd =G vG/(F vF) 设: η0=1的理想机械 η0=1= G vG/ (F0 vF) 则有: η= F0/ F 或η= M0/ M
(F0/ M0不考虑摩擦时的理想驱动力/矩)
斜面机构的效率
正行程:F=G*tg(α+ φ)
φ)
反行程 F’=G*tg(α-
(F为驱动力)
3。利用效率≤0(驱动力所作的功不足克服其所引起的最 大损失功 因驱动力G=FR32 G=FR32 = F sin(90+) /sin(-2) =F cos / sin(-2) G0 = F / sin = G0/G = (F/sin)/(Fcos /sin(-2)) = sin(-2)/ (sin cos ) ≤0 sin(-2) ≤0 -2≤0 即自锁条件为 ≤ 2
2、驱动力F ≤0(即必须加一个反向的作用力才能将楔形块拉出 对上例中楔形块2,F+FR12+FR32=0 利用正弦定律: F/sin(-2)= FR32 /sin(90+) = FR12 /sin(90-+) 因为 F ≤0 所以 sin(-2) ≤0 即自锁条件为: ≤ 2
3)混联系统
§5-2机构的自锁
一.定义 由于摩擦力的存在,使机构无论在多大的驱动力的作用下 都无法运动的现象,称为自锁. 例: 1、螺旋千斤顶 A 旋转螺母,使重物上升 B 撤去旋转力F,则无论 重物多重,都不能使螺 母反转,使重物下降。 - - - - - -可利用的自锁
二、自锁的条件
1、移动副 分析右图所示滑块机构,要使滑块 向右滑动或有向右滑动的趋势, 则:Ff<Ft 因 Ft=Fsin Fn=Fcos Ff=Fn tg= F cos tg 有 F sin> F cos tg tg > tg 故 > 反之,当≤时,无论作用在滑 块上的力有多大,Ff≥Ft,机构自锁, 也即当驱动力作用在摩擦锥内时, 机构自锁。
机械的效率与自锁
3.生产阻抗力G等于或小于零; G 0
机电工程学院电子机械系
第四章 运动副中的摩擦和机械效率
例3:已知机构位置、摩擦圆半径ρ、摩擦角φ如图所示。图中Q 为已知生产阻力。
(1)在图中画出各运动副总反力作用线。
(2)求出机构在图示位置的驱动力P及瞬时效率η。
α
机电工程学院电子机械系
Nd
N1 N2 NK
并联系统的总效率不仅与各组成机器的效率有关,而且与
各机器所传递的功率也有关。设ηmax和ηmin为各个机器中效 率的最大值和最小值,则ηmin<η<ηmax。
若各台机器的效率均相等,并联系统的总效率等于 任一台机器的效率。
机电工程学院电子机械系
3.混联
由串联和并联组成的混联式机械系统。其 总效率的求法按其具体组合方式而定。
如果判断反行程自锁条件,则
P0 tg ( ) P tg ( )
根据斜面机构可推出反行程的 P'
P' Q tg ( )
机电工程学院电子机械系
P' 0
作业及思考:
1、习题4-5、5-8、4-13、4-20、4-22。 2、思考什么实际工作情况下应该考虑或 者不考虑摩擦力?举例说明,并分析考虑 与否对结果产生的影响的程度。
第四章 运动副中的摩擦和机械效率
2.自锁条件
机构是许多构件由运动副联接起来的,如机构 中有一个运动副发生自锁,则该机构出现自锁,即 机械发生自锁的实质是运动副发生自锁。
1)运动副的自锁条件 FR21
①移动副的自锁条件
P
β Pn
Pt P sin Pn tan
V12
Ff 21 f Pn Pn tan
机械原理(机械的效率和自锁)
摩擦自锁原理 来保持齿轮停止。
安全钳
安全钳使用支点原理和重力来 实现自锁。
楼梯式推车
楼梯式推车使用滑轮和重力来 实现自锁。
结论
机械效率影响重大
了解机械效率对于开发出更高效、可持续的机器非常重要。
自锁是安全的基础
机械原理(机械的效率和 自锁)
在这个演讲中,我们将介绍机械原理、机械效率、自锁的概念和原理、以及 这些因素是如何影响机械性能的。
什么是机械效率?
定义
机械效率是指将输入的能量转换 成有用输出的能力。它是衡量机 械能力的重要标准。
意义
了解机械效率对于设计、生产和 维护能效机器非常重要,因为它 可以使机器的运行更节能、更可 持续。
润滑
润滑可减少磨损和摩擦,并增加 机器效率和寿命。
更换磨损部件
损坏的部件会对机器的效率和性 能产生影响。及时更换会让机器 保持良好的工作状态。
机械原理的重要性
1 推动技术进步
了解机械原理对于发展先 进技术非常重要。
2 提高机械效率
了解机械效率的计算方法 让我们更容易地优化机器 以提高效率。
3 提高机械安全性
计算方法
机械效率计算公式:(实际输出工 作)÷(输入能量或功率)*100%。 这可以帮助我们了解如何提高机 器的效率。
什么是自锁?
概念
自锁是一种避免装置因不当 使用而发生事故的设计。它 可以使机器在运行时自动锁 定,避免作为输入源的能量 产生反作用。
原理
这是通过使用特殊的机械结 构来实现的。这些结构包括 正反馈,使用滑轮、齿轮以 及其他机械属性来实现。
应用
自锁广泛应用于许多机械装 置中,包括建筑、运输和工 业机械。