
1.集总和分布参数系统
系统建模与仿真

先验 知识
先验 知识
演绎分析
演绎分析 目 标 协 调 归 纳 程 序
目的 目 标 协 调
框架定义 归 纳 程 序 试验 数据
目的
模型构造
试验 数据
结构特征化
参数估计
可信性分析
可信性分析
最终模型
最终模型
建模过程总框图
建模过程的框架表示
返回主目录
1.5 系统仿真
1.5.1 仿真的依据 1.5.2 仿真的定义 1.5.3 系统仿真的必要性 1.5.4 系统仿真技术的发展 1.5.5 系统仿真的分类 1.5.6 仿真的一般步骤 1.5.7 仿真技术的应用 1.5.8 仿真的特点
2. 系统仿真三要素和3项基本活动
系统仿真体系
√
面向过程仿真 连续系统仿真 采样控制系统仿真
√
定量仿真
离散事件系统仿真 面向对象仿真 数学仿真 面向对象建模与仿真
系 统 仿 真 数学物理仿真
定性仿真
定性仿真
半实物仿真 分布交互仿真
物理仿真
仿真置信水平评估
课程主要内容
第1章 绪论
第2章 系统的数学描述
第3章 连续系统的建模与仿真
第4章 采样控制系统的建模与仿真 第5章 基于系统辨识的建模方法
返回子目录
1.5.2 仿真的定义
1. 仿真二字,顾名思义,是指模仿真实事物的意 义。 比较有代表性的定义有如下几个:
a. 1961 年 , 摩 根 扎 特 ( Morgenthater ) 首 次 对 “仿真”进行了技术性定义:即“在实际系统 尚不存在的情况下对系统或活动本质的实现”。 b. 1984年,奥伦(Oren)在给出了仿真的基本概 念框架“建模-实验-分析”的基础上,提出 了“仿真是一种基于模型的活动”的定义,被 认为是现代仿真技术的一个重要概念。
第1讲电路、信号与系统

第1章 导 论
1.2.3 系统 . . 所谓系统,是由若干相互联系、 所谓系统,是由若干相互联系、相互作用的单元 组成的具有一定功能的整体。系统种类很多,如通信 组成的具有一定功能的整体。系统种类很多, 系统、计算机系统、自动控制系统、生态系统、 系统、计算机系统、自动控制系统、生态系统、经济 系统、社会系统等。 系统、社会系统等。 按照数学模型的差异系统可分为: 按照数学模型的差异系统可分为: (1)集总参数系统与分布参数系统; )集总参数系统与分布参数系统; (2)即时系统与动态系统; )即时系统与动态系统; 若系统在任一时刻的响应不仅与该时刻的激励有 而且与它过去的历史状况有关, 关,而且与它过去的历史状况有关,则称为动态系统 或记忆系统。含有记忆元件(电容、电感等)的系统是 或记忆系统。含有记忆元件(电容、电感等) 动态系统。否则称即时系统或无记忆系统。 动态系统。否则称即时系统或无记忆系统。
第1章 导 论
1.2.2 信号 . . 电路的灵魂是传递和处理各种信号。 电路的灵魂是传递和处理各种信号。信号是消息 的表现形式,通常是时间的函数, 的表现形式,通常是时间的函数,该函数的图象称为 信号的波形。 信号的波形。根据信号波形表现形式可以分为周期信 非周期信号、模拟信号、数字信号和随机信号。 号、非周期信号、模拟信号、数字信号和随机信号。 为了传送消息(语言、文字、图象或数据等), 为了传送消息(语言、文字、图象或数据等), 需要用适当的设备将消息转换为电信号。 需要用适当的设备将消息转换为电信号。电信号简称 信号(广义而言,信号还应包括光、声信号等, 信号(广义而言,信号还应包括光、声信号等,本课 程只讨论电信号), ),它的基本形式是随时间变化的电 程只讨论电信号),它的基本形式是随时间变化的电 流或电压。 流或电压。 在电子学领域中, 在电子学领域中,最常采用的基本信号是正弦信 复指数型信号、冲激信号、阶跃信号、方波信号、 号、复指数型信号、冲激信号、阶跃信号、方波信号、 尖脉冲信号、锯齿信号、直流信号等。 尖脉冲信号、锯齿信号、直流信号等。
线性系统(2011)
离散时间线性时变系统
X (k 1) G (k ) x(k ) H (k )u (k ) Y (k ) C (k ) x(k ) D(k )u (k )
6/7,10/50
状态空间描述的特点 一是:状态方程形式上的差分型属性 二是:描述方程的线性属性 三是:变量取值时间的离散属性 离散时间线性系统的方块图
5/7,9/50
离散时间线性系统的状态空间描述 状态空间描述形式
离散时间线性时不变系统
X (k 1) Gx (k ) Hu (k ) Y (k ) Cx(k ) Du (k )
n n阵G : 系统矩阵 n p阵H : 输入矩阵 q n阵C : 输出矩阵 q p阵D : 传输矩阵
u1
yq
u2
up
x1 , x2 ,, xn
y2
yq
1/4,1/50
(1)系统的外部描述 外部描述常被称作为输出—输入描述 例如.对SISO线性定常系统:时间域的外部描述:
u1
yq
u2
up
x1 , x2 ,, xn
y2
yq
y ( n ) an 1 y ( n 1) a1 y (1) a0 y bn1u ( n 1) b1u (1) b0u
x1 (k 1) 1.01 (1 0.04) x1 (k ) 1.01 0.02 x2 (k ) 1.01 5 10 4 u (k ) x2 (k 1) 1.01 (1 0.02) x2 (k ) 1.01 0.04 x1 (k ) 1.01 5 10 4 u (k )
描述系统输入、输出和状态变量之间关系的方程组称为系统的状态空间表达式 (动态方程或运动方程),包括状态方程(描述输入和状态变量之间的关系)和 输出方程(描述输出和输入、状态变量之间的关系)。 i 电路系统状态空间描述的列写示例
08第八讲:分布参数系统的动力响应(II)
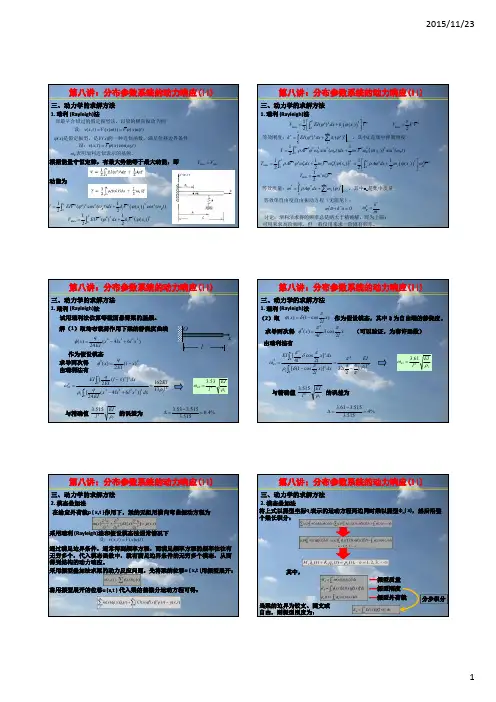
等效刚度:k * EI ( ) 2 dx ki ( ) 2
0
,其中ki 是集中弹簧刚度
根据能量守恒定律,有最大势能等于最大动能,即 动能为
Tmax Vmax
Tmax
1 L 1 2 2 T AV 2 2 R sin 2 (Rt )dx msV 2R ( xs ) 2 sin 2 (Rt ) 2 0 2 L 1 L 1 1 2 2 2 2 2 2 AV 2 2R dx msV 2R ( xs ) 2 1 RV A dx 2 ms ( xs ) 2 0 2 2 0 1 2 2 Tmax m RV 2
第八讲:分布参数系统的动力响应(II) 第八讲:分布参数系统的动力响应 (II)
三、动力学的求解方法
2. 模态叠加法 梁中弯矩:
荷载作用点ξ = L /2 时梁的动力反应
梁的位移:
梁的弯矩:
将x=L /2 代入相应方程可得梁中点的挠度和弯矩:
第八讲:分布参数系统的动力响应(II) 第八讲:分布参数系统的动力响应 (II)
L n 1 x xs
等效质量:m* A 2 dx ms ( )2
0
,其中m s是集中质量
V
1 L 1 2 EIV 2 ( ) 2 cos 2 ( Rt )dx kiV 2 ( xi ) cos2 ( Rt ) 2 0 2 1 L 1 2 Vmax EIV 2 ( )2 dx kiV 2 ( xi ) 2 0 2
2l
O
求导两次得 ( x)
2
4l 2
cos
2l
x
(可以验证,为容许函数)
x
l
高速电路信号完整的基本概念
高速电路设计/信号完整性的一些基本概念1.信号完整性(Signal Integrity):就是指电路系统中信号的质量,如果在要求的时间内,信号能不失真地从源端传送到接收端,我们就称该信号是完整的。
2.传输线(Transmission Line):由两个具有一定长度的导体组成回路的连接我们称之为传输线,有时也被称为延迟线。
3.集总电路(Lumped circuit):在一般的电路分析中,电路的所有参数,如阻抗、容抗、感抗都集中于空间的各个点上,各个元件上,各点之间的信号是瞬间传递的,这种理想化的电路模型称为集总电路。
4.分布式系统(Distributed System):实际的电路情况是各种参数分布于电路所在空间的各处,当这种分散性造成的信号延迟时间与信号本身的变化时间相比已不能忽略的时侯,整个信号通道是带有电阻、电容、电感的复杂网络,这就是一个典型的分布参数系统。
5.上升/下降时间(Rise/Fall Time):信号从低电平跳变为高电平所需要的时间,通常是量度上升/下降沿在10%-90%电压幅值之间的持续时间,记为Tr。
6.截止频率(Knee Frequency):这是表征数字电路中集中了大部分能量的频率范围(0.5/Tr),记为Fkn ee,一般认为超过这个频率的能量对数字信号的传输没有任何影响。
7.特征阻抗(Characteristic ImpEDAnce):交流信号在传输线上传播中的每一步遇到不变的瞬间阻抗就被称为特征阻抗,也称为浪涌阻抗,记为Z0。
可以通过传输线上输入电压对输入电流的比率值(V/I)来表示。
8.传输延迟(Propagation delay):指信号在传输线上的传播延时,与线长和信号传播速度有关,记为tP D。
9.微带线(Micro-Strip):指只有一边存在参考平面的传输线。
10.带状线(Strip-Line):指两边都有参考平面的传输线。
11.趋肤效应(Skin effect):指当信号频率提高时,流动电荷会渐渐向传输线的边缘靠近,甚至中间将没有电流通过。
信号与系统(郑君里版河北工程大学)第一章 绪论

反褶
f(2t)
0
1
t
1.2 信号的运算
1 t 代替f(2t)中的t,所得的f(t)波形将是f(2t)波 (3)比例:以 2 形在时间轴上扩展两倍。
4 (t 1)
f (t )
比例 由f(2t)
-1 0 1 2
f(t)
t 两边积分,得
证明: ( at )
1 (t ) |a|
f (t ) f e (t ) f o (t ) f e t f e t e : even f e (t ): 偶分量 f o (t ): 奇分量 f o t f o t
o : odd
1 f e (t ) f (t ) f (t ) 2
一、定义:
系统:是一个有若干互有关联的单元组成的 并具有 某种功能用来达到某些特定目的的有机整体。 系统(电):指的是各种不同复杂程度用作信号传输 和处理的元件或部件的组合体。
1.5 系统的描述与分类
四、系统分类
1、按特性分: 1)线性系统:同时满足齐次性和叠加性的系统。 线性系统和非线性系统 a、齐次性 若 e(t)→r(t) 则 ke(t)→kr(t) b、叠加性 若 e1(t)→r1(t), e2(t)→r2(t) 则 e1(t)+e2(t)→ r1(t)+r2(t) c、齐次性和叠加性 若 e1(t)→r1(t), e2(t)→r2(t) 则 k 1e1(t)+k 2e2(t)→ k1 r1(t)+k2 r2(t)
1.2 信号的运算
例1-1:已知f(t)波形,求 f (t t0 ), f (t t0 )
解:方法一、先反转后平移
f (t )
夏德钤自动控制理论(第4版)知识点总结笔记课后答案
第1章引论1.1复习笔记自动控制,就是采用控制装置使被控对象自动地按照给定的规律运行,使被控对象的一个或数个物理量能够在一定的精度范围内按照给定的规律变化。
一、开环控制和闭环控制自动控制系统有两种最基本的形式:开环控制和闭环控制。
1.开环控制(1)开环控制的框图开环控制的示意框图如图1-1所示图1-1 开环控制示意框图(2)开环控制的特点在控制器与被控对象之间只有正向控制作用而没有反馈控制作用,即系统的输出量对控制量没有影响。
2.闭环控制(1)闭环控制的框图闭环控制的示意框图如图1-2所示图1-2 闭环控制示意框图(2)闭环控制的特点在控制器与被控对象之间,不仅存在着正向作用,而且存在着反馈作用,即系统的输出量对控制量有直接影响。
二、自动控制系统的类型根据不同的分类方法,自动控制系统的类型有如下分类:1.随动系统与自动调整系统(1)随动系统:输入量总在频繁地或缓慢地变化,要求系统的输出量能够以一定的准确度跟随输入量而变化。
(2)自动调整系统:输入保持为常量,或整定后相对保持常量,而系统的任务是尽量排除扰动的影响,以一定准确度将输出量保持在希望的数值上。
2.线性系统和非线性系统(1)线性系统:组成系统的元器件的特性均为线性(或基本为线性),能用线性常微分方程描述其输入与输出关系的系统。
(2)非线性系统:组成系统的元器件中,只要有一个元器件的特性不能用线性方程描述,该系统即为非线性系统。
3.连续系统与离散系统(1)连续系统:各部分的输入和输出信号都是连续函数的模拟量。
(2)离散系统:某一处或数处的信号以脉冲列或数码的形式传递的系统。
4.单输入单输出系统与多输入多输出系统(1)单输入单输出系统:其输入量和输出量各为一个,系统结构较为简单。
(2)多输入多输出系统:其输入量和输出量多于一个,系统结构较为复杂,回路多。
5.确定系统与不确定系统(1)确定系统:系统的结构和参数是确定的、已知的,系统的输入信号(包括参考输入及扰动)也是确定的,可用解析式或图表确切表示。
一般力学-1
合
材 料
一般力学作为基础学科,它的成就往往可对其他学科产生重要、 深远的影响。例如,运动稳定性理论是一般力学的重要分支,是100 年前由李雅普诺夫(A.M.Lyapunov)的工作所奠基的,其后由于航天、 航空、武器系统、控制理论发展的推动,获得了极大的发展,现今其 触角已深入到工程技术、自然科学以至社会、经济、生态、管理诸多 领域,它的理论和方法,可说已成为耗散结构论、协同论、突变论等 横断学科发展的基础。
物体的大系统的动力学、振动与控制。这是对自然对象(如天体、生物体),
以及对工程对象(如机械、航天航空飞行器、船舰、车辆、机器人等)的运动 规律的抽象,其特点是多学科的交叉和各分系统间的强耦合和强非线性,其动 力学行为十分复杂. 一般力学是一门基础性学科,同时又具有很强的、直接的自然科学和工程 技术应用的背景,在近代科技发展中占有重要的地位.
程
复
合
材 料
④
⑤
─ 14 ─
工
一般力学
2) 运动稳定性
当前运动稳定性研究最活跃的几个方面是:力学系统的稳 定性,控制系统的稳定性,大系统的稳定性,鲁棒稳定性,分 布参数系统稳定性,以及李雅普诺夫函数的构造等。研究的趋 势是由简单到复杂,由小到大,由局部到全局,由确定到不确 定,由单一到分岔和混沌。 力学系统的运动稳定性理论,对线性定常系统已经比较成 熟,而对于非定常(时变)系统还有不少难点,另外对于如何应 用于解决工程实际问题则还有大量工作要做;对非线性系统, 则难度较大,并且与分岔、混沌密切相关。充液分布参数系统 通常有两个研究方向:即,充液自旋系统稳定性和晃动动力学 与控制;而对于充液腔体的运动稳定性问题,自从鲁面采夫 (V.V.Rumyantsev)于50年代前后用李雅普诺夫函数进行研究以 来,已取得很大进展。
信 号 与 线 性 系 统-第1章 绪论
∑a r
i =1
m
i ei
(t ) .
数学上线性=齐次性+迭加性; 乘法器 r ( t )
= e1 (t ) e2 (t ) 不属于线性系统,但是它在通信系统中有
很重要的作用.所以它同样是我们课程研究的内容之一.
17:15:43
东南大学 信息科学与工程学院
11
2. 时变(变参)与时不变(恒参) ; 时不变: 若 e(t) → r(t); 则 e(t-t0) → r(t-t0) 3. 连续(时间)系统(or 模拟系统) 与 字系统) . 4. 因果系统:若冲激响应 非因果系统. 离散(时间)系统(or 数
m. 则线性系统须同时满足:
(1) 分解性: r (t ) = rzi (t ) + rzs (t ), t ≥ 0 ; (2) rzi (t ) 线性: rzi (t ) =
∑x
j =1
n
j
( 0 ) rx j (t ), t ≥ 0 ;
(3) rzs (t ) 线性: rzs (t ) =
注 1: 注 2:
2.
3.
赋以物理解释.
17:15:43
东南大学 信息科学与工程学院
14
四, 关于间接法求零状态响应 rzs (t ).
1.
将激励 e(t)分解成单元信号迭加;
2.
求单元信号作用下的响应(子响应) ;
3.
最后将子响应迭加.具体情况见下表 1-1:
东南大学 信息科学与工程学院
17:15:43
15
零
状 态 连
17:15:43
E →∞.
5
东南大学 信息科学与工程学院
3. 周期信号:是功率信号;
信号与系统 第一章
§1.4
系统的概念
一、系统(Systems)的定义
一般而言,系统是一个由若干相互关联的事物构成的, 用以达到某些特定目的的有机整体。 本课主要讨论电路系统。 电路系统 ———— 处理信号的电路之组合。
系统与网络、电路的区别:主要在于分析问 题的着眼点,而不在于组成的复杂程度。
•系统 ——— 着重在输入输出间的关系, 或者运算功能上。
t t
4.抽样函数sampling
sin t f (t ) Sa(t ) t
Sa(t ) 是偶函数, t , 2 , Sa(t ) 具有以下性质:
0
f (t )
t
时,函数值为0。
Sa (t ) dt
2
Sa(t )dt
另一种类似的表示形式为
3.从信号特性上划分continuous-time,discrete连续时间系统 ——— 激励信号与响应信号都 是连续时间信号。 离散时间系统 ——— 激励信号与响应信号 都是离散时间信号。
系统还可划分为集总参数系统和分布参数 系统等。
三、系统的数学模型
方程:equation
线性系统 ———— 线性方程 非线性系统 ———— 非线性方程 时变系统 ———— 变参数方程 非时变系统———— 常参数方程
•Variable-coefficient •Constant- coefficient 连续时间系统———— 微分方程differential 离散时间系统———— 差分方程difference
四、基本系统性质(1.6节) 1.记忆系统与无记忆系统(systems with and without memory)
t
2. 从时间取值的连续性划分 在某一时间间隔内,对于一切时 间值,除了若干不连续点外,函 (continuous-time signals) 数都能给出确定的函数值。 离散时间信号——— 只在某些不连续的规定瞬时给出 函数值,其它时间没有定义的信 (discrete-time signals) 号。 连续时间信号———