
最新阵列信号处理6ESPRIT类算法
III.仿真结果
A.独立信号源的情况
选择天线阵为8阵元的均匀线阵,阵单 元间间距为半个工作波长,两个独立窄 带等功率信号源位于远场,其入射角分 别为80°、84°。噪声为加性零均值高 斯 白 噪 声 , 信 噪 比 为 15db 。 快 拍 数 为 16 , 独 立 进 行 1000 次 实 验 , 结 果 如 图 所示。
阵列信号处理6ESPRIT类算法
第6章 ESPRIT(旋转不变子 空间技术)类DOA估计算法
Estimation of Signal Parameters via Rotational Invariance Techniques
Ⅰ.引言
信号处理的目标是从测量值中估计出接 收到信号所依赖的一系列参数 ,高分 辨率的到达角(DOA)估计问题就是信 号参数估计中重要的一类 。
Schmidt提出的子空间方法MUSIC,由 于在实际问题中给出了很好的结果而在 近些年得到了广泛的应用。然而,尽管 MUSIC的性能优势很明显,但这却是以 可观的计算量(参数空间搜索)和存储 量(阵列流形)为代价获得的。
这里介绍ESPRIT算法,它和MUSIC一样 应用了正确的信号模型,估计的结果渐 近无偏、有效。不仅如此,ESPRIT比 MUSIC有显著的优点。
列的不变性结构意味着 E s 可以分解为 E x 和 E y ,从而
Es EExyAATT
从上式容易看出 R {E x}R {Ey}R {A }
def
由于 E x 和 E y 共享列空间,定义 Exy [Ex | Ey]
它的秩为d。这意味着存在一个2d d阶矩阵F,
使得
0 [E x|E y]F E xF x E yF y
样信号子空间可以通过采集足够数目的
测量值并找到所有的d个线性独立矢量而 获得。数据的协方差为
*
RzzARssA
2n
对应d个最大特征值的特征矢量构成信
号子空间 E s n[e 1| |ed]
由于 E
的列矢量构成的子空间与子空间是相同的。必然存在
非奇异矩阵T,使得 Es AT 。此外,阵
中 k0sink/c。被称为旋转算子
定义整个阵列的输出矢量为z(t)
x(t) z(t)y(t)As(t)nz(t)
A
A A
nz
(t)
nx ny
(t) (t)
正是 A 的结构用来得到 的对角元素的
估计值而不需要知道 A 的信息
C.ESPRIT-不变性方法
在已知d个信号源的情况下,ESPRIT算 法基于如下结论:无噪声时,同以前一
图1 应用ESPRIT进行多源DOA估计的 阵列几何特性
B.数据模型
假设有d m个中心频率为 0的窄带信
号源,并且信号位于远场从而在均匀各 向同性的介质中到达阵列的是平面波。 加性噪声在所有2m个天线单元上存在, 是平稳零均值随机过程。
将阵列描述为由两个子阵 Z x和Z y 组成。Z x 和 Z y 在各方面都是相同的,只是彼此有 一个已知的位移矢量的偏移。第i个偶极 天线的接收信号可以表达为
a)ESPRIT不需要天线阵元位置和阵元特 性的信息,从而不必进行阵列校准和阵 流形存储的工作。
b)ESPRIT的计算复杂性有实质上的减 小。
c)ESPRIT算法的稳健性更好。
当然,ESPRIT算法的优越性的获得是有 代价的,在DOA估计中,就是要求天线 阵具有平移不变性。幸运的是,这个限 制在很多实际应用中是满足的或是可以 被满足的。
Histogram of ESPRIT result 100 90 80 70 60 50 40 30 20 10
0 76 77 78 79 80 81 82 83 84 85 86 87 88
d
xi(t) sk(t)ai(k)nxi(t) k1 d
yi(t) sk(t)ej0sin k/cai(k) ny(it) k 1
其中 k 是第k个信号源的到达角。
将两个子阵中每一组阵元的输出结合起 来,接收数据矢量可以写成如下形式:
x(t)A(ts )nx(t)
y(t)A s(t)ny(t) 矩阵 是两个子阵间相位延迟形成的对 角阵。表示为 d{ ie ja 1, g ,e jd} ,其
His/bin(0.1/bin) His/bin(0.1deg/bin)
Histogram of MUSIC result 100
90
MUSIC failure rate 38.9%
80
70
60
50
40
30
20
10
0 76 77 78 79 80 81 82 83 84 85 86 87 88
DOA(deg)
ATxF ATF y.
(*)
定义
,
def
Fx[Fy ]1
式(*)重新整理为
A T A T A T T 1 A
如果A是满秩的,则有
TT1
从上式可见,的特征值就是 的对角 线元素,表明了信号入射角 e jk ,因此, 计算过程并不需要知道A。
D.子空间旋转算子的估计
实际应用中,我们只能得到有限的有噪 声的测量数据。这样 R{Es}就只是 S z 的 估计值,从而有可能 R{Es}R{A},甚 至 R{Ex}R{Ey}。所以这时我们无法找 到 使得 ExEy。必须寻找一个准 则以获得 的合适估计,通常情况下 应用的是最小二乘(LS)估计。
Ⅱ.ESRRIT
接下来的讨论都是以一个阵列所接收数 据的多源到达角问题来表述的。只考虑 一维参数空间的情况,也就是远场点源 的方位角分辨。
A.阵列几何结构
ESPRIT保留了任意阵列的多数本质特性, 它对阵列结构的限制就是要求阵元以具 有相同平移矢量的匹配对的形式存在 , 这一点通过下面的例子很容易解释。
假设模型 AXB中,A已知且误差由B 引起,若要获得X的估计通常应用标准 的LS准则。这里容易证明 E x 和 E y 中同 样存在噪声,那么 LS 准则就是不合适 的。考虑A和B都有噪声存在的准则是整 体最小二乘(TLS) 。
应用TLS准则得到 的估计步骤为:
令F为 EXY*EXY 的d个最小特征值对应的 特征矢量。这样,如上所定义的 由 F X 和 FY 计算得到, 的特征值就是 的 对角元素的估计。
ESPRIT算法
ESPRIT 算法(Estimating Signal Parameters via Rotational Invariance Techniques)利用子空间旋转方法估计噪声中复正弦信号的频率和幅度, ESPRIT 方法利用了两个时间上互相位移的数据集张成的信号子空间的旋转不变性, 通过广义特征值估计复正弦信号的频率.预备知识: 广义特征值和特征向量设A 和B 是两个n n ⨯的矩阵, 具有形式B A λ-的所有矩阵组称为矩阵束(Matrix pencil)(也表示成(A,B)), λ是任意复数, 矩阵束的广义特征值集合),(B A λ定义为:{}0)det(),(=-∈=zB A C z B A λ更一般的定义: 使(A-zB)降秩的z 值集合若),(B A λλ∈, 如果有一矢量0x x ≠,, 满足x x B A λ= 则称x 是矩阵束B A λ-的广义特征矢量.ESPRIT 算法:信号模型为)()(1k n e s k x d i jk i i +=∑=ω(1)这里, ),(ππω-∈i 是归一化频率, i s 是第i 个复正弦的复幅度值. n(k)是零均值平稳的复高斯白噪声, 目的是通过观察数据估计各复正弦的频率和幅度.为了利用复正弦信号的相关矩阵的性质, 定义x(n)的时间位移信号y(n).y(n)=x(n+1)并定义如下m 维矢量(这里要求m>d )[][][][]T T T T m k x k x m k y k y k m k n k n k m k x k x k )(,),1()1(,),()()1(,),()()1(,),()(++=-+=-+=-+= y n x (2) 由信号模型(1), 我们可以得到如下矩阵表示.)1()()()(++Φ=+=k A k k A k n s y n s x 这里, Td s s ],[1 =s 是复正弦的幅度矢量, Φ是d ⨯d 矩阵, 它反映了x 和y 之间的时移关系,又称为旋转算子.它可以写成],[1d j j e e diag ωω =ΦA 是m ⨯d V andermonde 矩阵, 它的列矢量{}d i i ,1);(=ωa 定义为:[]Tm j j i i i e e ωωω)1(,,1)(-= a . 通过这些表示, x 的自相关矩阵可以写成:[]I ASA k k E R H H xx 2)()(σ+==x x 这里, S 是d ⨯d 对角矩阵, 每个元素对应于一个复正弦的功率, 即 []221,d s s diag S =但实际上ESPRIT 算法并不要求S 一定是对角矩阵, 它只要是非奇异的. 类似地, x 和y 的互相关矩阵为:[]Z A AS k k E R H H H xy 2)()(σ+Φ==y x注意, [])1()(2+=k k E Z H n n σ, Z 是m ⨯m 矩阵, 它的次对角元素为1, 其它元素为零, 即⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡=010********* Z 两个相关矩阵分别可以写成:[][]**)()(i j j i ij xx r r j x i x E R --=== 即⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡=----021*201*1*10r r r r r r r r r R m m m m xx 互相关[][]1*)1()(--=+=j i ij xy r j x i x E R ⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡=---*132*1*10**2*1r r r r r r r r r R m m m m xy 根据这些模型关系和一组相关值, 估计复正弦参数.估计算法的基础是如下定理, 这个定理的证明主要依赖于x 和y 矢量构成的信号子空间的旋转不变性.定理:定义矩阵束{}xy xx C C ,, 这里I R C xx xx min λ-=和Z R C xy xy min λ-=, min λ是xx R 的最小特征值. 定义Γ是矩阵束的广义特征值矩阵, 如果S 是非奇异的, 则Φ和Γ具备如下关系:⎥⎦⎤⎢⎣⎡Φ=Γ000 该式中Φ的元素可能是重排列的.#证明:A 是满秩矩阵, S 是非奇异的, 故H ASA 的秩是d , 因此xx R 具有m-d 阶特征值2σ, 它是最小特征值, 因此,H H xy xy xy Hxx xx xx AAS Z R Z R C ASA I R I R C Φ=-=-==-=-=2min 2min σλσλ 现在考虑矩阵束H H xy xx A I AS C C )(Φ-=-γγ容易检查, H ASA 和H H A AS Φ的列空间是一致的, 对一般的γ取值, H H xy xx A I AS C C )(Φ-=-γγ的秩为d, 只有当i j e ωγ=, )(H I Φ-γ的第i 行为零, H H xy xx A I AS C C )(Φ-=-γγ的秩降为d-1, 按定义, i j e ωγ=是矩阵束的一个广义特征值, 这样的特征值有d 个, 其余m-d 个广义特征值为零.#由如上定理, 得到ESPRIT 算法如下:1) 由观测数据得到{}m r r r ,,10的估计值.2) 由{}m r r r ,,10构造自相关和互相关矩阵xy xx R R ,3) 对xx R 作特征分解, 对于m>d, 最小特征值是2σ4) 计算(xy xx C C ,), (H ASA ,H H A AS Φ)5) 计算矩阵束(xy xx C C ,)= (H ASA ,H H A AS Φ)的广义特征值, 在单位圆上的对应复正弦的频率, 其它为0.6) 设广义特征值i γ的特征矢量记为:i v , 由()0=Φ-i H H i A I AS v γ可以导出:)(2i H i i xx H i i C s ωa v v v =实际中,由于只有估计的自相关序列值, 因此, 如上理论只是被近似满足, 在这些限制条件下, 有一些改进方法已经用于ESPRIT估计算法中.参考文献:1.R. Roy, A. Paulraj, and T. Kailath, “ESPRIT—A Subspace rotation approach to estimation ofparameters of cissoids in noise”, IEEE Trans. On Acoustics, Speech, and Signal Processing, V ol. 34, No.5, Oct. 19862.R. Roy, and T. Kailath, “ESPRIT—Estimation of Signal Parameters Via RotationalInvariance Techniques”, IEEE Trans. On Acoustics, Speech, and Signal Processing, V ol.37, No.7, July 1989.。
阵列信号处理中DOA算法分类总结(大全)讲述

阵列信号处理中的DOA (窄带)/接收过程中的信号增强。
参数估计:从而对目标进行定位/给空域滤波提供空域参数。
(DOA)θ的函数,P(θ)./经典波束形成器 注,延迟相加法和CBF 法本质相同,仅仅是CBF 法的最优权向量是归一化了的。
CBF / Bartlett 波束形成器 CBF :Conventional Beam Former ) 最小方差法/Capon 波束形成器/ MVDR 波束形成器MVDR :minimum variance distortionless response )Root-MUSIC 算法多重信号分类法解相干的MUSIC 算法 (MUSIC )基于波束空间的MUSIC 算法 TAM 旋转不变子空间法 LS-ESPRIT TLS-ESPRIT 确定性最大似然法(DML :deterministic ML )随机性最大似然法(SML :stochastic ML )最大似然估计法是最优的方法,即便是在信噪比很低的环境下仍然具有良好的性能,但是通常计算量很大。
同子空间方法不同的是,最大似然法在原信号为相关信号的情况下也能保持良好的性能。
只要确定了阵列各阵元之间的延迟τ,就可以很容易地得出一个传统的波达方向估计方法是基于波束形成和零波导引概念的,并没有利用接收信号向量的模型(或信号和噪声的统计特性)。
知道阵列流形 A 以后,可以对阵列进行电子导引,利用电子导引可以把波束调整到任意方向上,从而寻找输出功率的峰值。
①常规波束形成(CBF)法CBF法,也称延迟—相加法/经典波束形成器法/傅里叶法/Bartlett波束形成法,是最简单的DOA 估计方法之一。
这种算法是使波束形成器的输出功率相对于某个信号为最大。
(参考自:阵列信号处理中DOA估计及DBF技术研究_赵娜)注意:上式中,导向矩阵A表示第K个天线阵元对N个不同的信号s(i)示第i个信号s(i)在M个不同的天线上的附加权值。
空间谱估计基本原理 MUSICESPRIT算法PPT学习教案
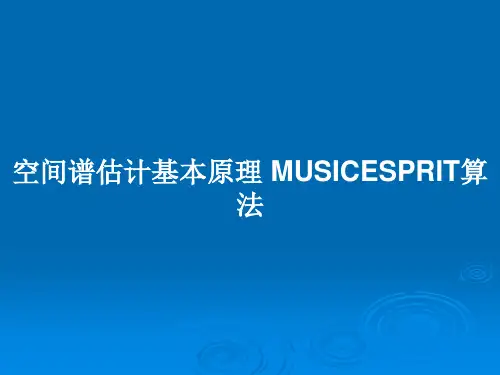
R ARSAH RN ARSAH 2I
对R进行特征分解有
M
R UΣU H ieieiH , U [e1 i 1
eM ], Σ diag{1, 2, M }
特征值满足关系 1 2 N N1 M 2
定义 ΣS diag[1, ,N ], ΣN diag[N1, , M ] 2I
PMUSIC
第20页/共66页
aH ( )a( ) aH ( )Uˆ NUˆ NHa( )
应用MUSIC算法应注意的问题
➢ 非理想情况下,协方差矩阵的特征值满足下式,不能判断信号源数
1 2 N N1 M
根据性质USUSH UNUNH ,I 有 1
PMUSIC aH ( )(I UˆSUˆSH )a( ) 理论上,利用信号子空间和噪声子空间估计参数是一致的,但实际应用 时两者估计性能有差别 线阵的信号参数搜索范围为[ 90 ,90 ] ,而面阵的范围为[ 180 ,180 ] 随着扫描角度的变化,当导向矢量属于信号子空间时,Q是一个趋
具体实现中,数据协方差矩阵是用采样协方差矩阵的代替的
Rˆ 1 L XX H Li1
➢ 数据协方差矩阵的最大似然估计 ➢ 实际采样数据是有限长度的,影响了模型的假设,改变了数据的相
关性,也影响了两个子空间的正交性。 ➢ 实质上,整个问题变成了在有色噪声环境中,对相关信号源做目标
参数估计的问题。 ➢ 常规波束形成器
Q aH()UˆN 0
因此,实际DOA估计是以最小优化搜索实现的,即
ˆMUSIC arg min aH ( )Uˆ NUˆ NHa( )
ˆMUSIC
arg min aH ( )Uˆ NUˆ NHa( )
aH ( )a( )
而定义MUSIC算法的空间谱为
阵列信号处理原理、方法与新

阵列信号处理原理、方法与新
阵列信号处理是一种利用多个传感器(如麦克风、天线等)获取信号,通过信号处理
算法将其合成为一个复合信号,并在此基础上分离、定位、去除、增强等操作的新型信号
处理技术。
在目前的通信、雷达、声学、医学等领域都有广泛应用。
阵列信号处理的基本原理是通过获取多个传感器采样的信号,根据它们的相对位置和
接收到信号的时间差异,构建一个信号阵列,然后通过信号合成的方法将这些信号合成为
一个复合信号。
根据复合信号的特征,进行后续的信号处理。
阵列信号处理的主要方法包括波束形成、空间滤波、方向估计等。
波束形成的主要目
的是聚焦探测器的接收能力,使其在目标方向上获得更高的灵敏度。
空间滤波的主要目的
是通过利用阵列传感器之间的相对位置和互相之间的传感器响应差异,对信号进行滤波,
达到抑制噪声、增强信号等效果。
方向估计则是通过对信号在阵列中传播的速度和波束方
向的监测,对信号的方向进行估计。
阵列信号处理技术的应用十分广泛,其中最为常见的应用领域是通信、雷达和声学等。
在通信中,利用阵列信号处理技术进行信号增强和去除干扰,并根据信号的传播速度和方
向进行信号定位和跟踪。
在雷达中,利用阵列信号处理技术对雷达信号进行波束形成和目
标方向估计,提高雷达的探测效率和目标定位精度。
在声学中,利用阵列信号处理技术进
行声波信号的定位、分离和降噪等操作,提高语音识别和音频娱乐的质量。
总之,阵列信号处理技术是一种高效、可靠的信号处理方法,可以广泛应用于各个领域,有着十分重要的实际应用价值。
最新DOA估计算法

D O A估计算法阵列信号处理中的DOA估计算法摘要:本文简要介绍了阵列信号处理的基本知识和其数学模型,并且对阵列信号处理中很重要的来波方向(DOA)估计方法进行了比较,主要包括古典谱估计方法、Capon最小方差法、多重信号分类(MUSIC)算法以及旋转不变因子空间(ESPRIT)算法。
通过这些算法的介绍和比较,我们可以很方便地在不同的情况下选择不同的算法去对信号的来波方向进行估计。
关键词:阵列信号处理;来波方向(DOA);MUSIC;自相关矩阵;特征分解;ESPRITDOA Estimation Algorithms in Array Signal Processing Abstract:In this paper, we have introduced the basic knowledge and data model of array signal processing and have compared many DOA estimation methods in array signal processing,which included classical spectrum estimation method、Capon minimum variance method、MUSIC method and ESPRIT method。
Through the introduction and comparison of these algorithms,we can choose different algorithm to estimate the DOA of signal in different situation,conveniently。
Key word s:array signal processing;DOA;MUSIC;self-correction matrix;eigendecomposition;ESPRIT1.引言近几十年来,阵列信号处理作为信号处理的一个重要分支,在声纳、雷达、通信以及医学诊断等领域得到了相当广泛的应用和发展。
阵列信号处理的基本知识分析
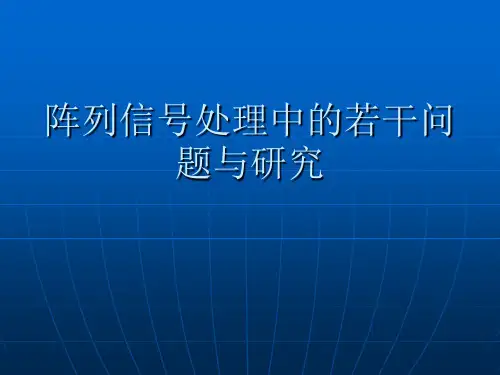
diag{g ej1 ,, g e } jM
1
M
阵元之间的互藕 有关因素:阵元之间的间距大小,系统工作 频段,采用的传感器类型等。 设所有阵元之间的藕合系数矩阵为C,则考 虑到阵元间互藕的阵列输出信号模型为:
x(t) CAs(t) n(t)
阵元位置 阵元测向的关键信息是空间信号入射到各阵 元的相对延迟相位,而这一相位依赖于阵元 之间的空间位置,阵元位置误差直接导致延 迟相位估计误差,从而影响信号参数估计。
信号参数估计(DOA,频率,极化参数,距离, 时延等): 谱估计方法(子空间方法,波束形成 方法),参数化方法(最大似然,基于子空间逼 近方法)。
Ref[1] H.krim and M.Viberg, Two decdees of array processing research: the parametric approach, IEEE signal processing Magazine, Vol.13, Vol.4, 1996. Ref.[2] D.H.Johnson, D.E.Dudgeon, Array signal processing, Prentice-Hall,1993. Ref.[3] IEE Proc. 1991. Ref.[4] Vaccaro, R.J, The past, present, and the future of underwater acoustic signal processing, IEEE Signal Processing Magazine, Vol.15 , No.4 , 1998.
-25
-30
-35
-40
-45
-50
-80 -60 -40 -20
0
20
(完整版)阵列信号处理中DOA算法分类总结(大全),推荐文档
阵列信号处理中的DOA (窄带)/接收过程中的信号增强。
参数估计:从而对目标进行定位/给空域滤波提供空域参数。
(DOA)空间谱:输出功率P 关于波达角θ的函数,P(θ).——相加法/经典波束形成器注,延迟相加法和CBF 法本质相同,仅仅是CBF 法的最优权向量是归一化了的。
CBF / Bartlett 波束形成器CBF :Conventional Beam Former )最小方差法/Capon 波束形成器/ MVDR 波束形成器MVDR :minimum variance distortionless response )Root-MUSIC 算法多重信号分类法解相干的MUSIC 算法(MUSIC )基于波束空间的MUSIC 算法TAM旋转不变子空间法LS-ESPRIT TLS-ESPRIT 确定性最大似然法(DML :deterministic ML )随机性最大似然法(SML :stochastic ML )最大似然估计法是最优的方法,即便是在信噪比很低的环境下仍然具有良好的性能,但是通常计算量很大。
同子空间方法不同的是,最大似然法在原信号为相关信号的情况下也能保持良好的性能。
阵列流形矩阵(导向矢量矩阵)只要确定了阵列各阵元之间的延迟τ,就可以很容易地得出一个特定阵列天线的阵列流形矩阵A。
传统的波达方向估计方法是基于波束形成和零波导引概念的,并没有利用接收信号向量的模型(或信号和噪声的统计特性)。
知道阵列流形 A 以后,可以对阵列进行电子导引,利用电子导引可以把波束调整到任意方向上,从而寻找输出功率的峰值。
①常规波束形成(CBF)法CBF法,也称延迟—相加法/经典波束形成器法/傅里叶法/Bartlett波束形成法,是最简单的DOA 估计方法之一。
这种算法是使波束形成器的输出功率相对于某个信号为最大。
(参考自:阵列信号处理中DOA估计及DBF技术研究_赵娜)注意:理解信号模型注意:上式中,导向矩阵A的行向量表示第K个天线阵元对N个不同的信号s(i)的附加权值,列向量表示第i个信号s(i)在M个不同的天线上的附加权值。
esprit算法研究
课程设计报告实验名称:ESPRIT算法研究实验日期:姓名:学号:哈尔滨工业大学(威海)一、设计任务实现空间谱估计算法,并考察算法性能。
二、方案设计1)由均匀线阵形式,确定阵列的导向矢量;2)由阵列导向矢量,对接收信号进行建模仿真;3)由ESPRIT算法实现信号DOA估计;4)考察算法性能与信噪比,采样率,观测时间等参数的关系。
三、设计原理3.1空间谱估计数学模型空间谱估计就是利用空间阵列实现空间信号的参数估计的一项专门技术。
整个空间谱估计系统应该由三部分组成:空间信号入射、空间阵列接收及参数估计。
相应地可分为三个空间,即目标空间、观察空间及估计空间,也就是说空间谱估计系统由这三个空间组成,其框图见图1。
图1 空间谱估计的系统结构对于上述的系统结构,作以下几点说明。
(1)目标空间是一个由信号源的参数与复杂环境参数张成的空间。
对于空间谱估计系统,就是利用特定的一些方法从这个复杂的目标空间中估计出信号的未知参数。
(2)观察空间是利用空间按一定方式排列的阵元,来接收目标空间的辐射信号。
由于环境的复杂性,所以接收数据中包括信号特征(方位、距离、极化等)和空间环境特征(噪声、杂波、干扰等)。
另外由于空间阵元的影响,接收数据中同样也含有空间阵列的某些特征(互耦、通道不一致、频带不一致等)。
这里的观察空间是一个多维空间,即系统的接收数据是由多个通道组成,而传统的时域处理方法通常只有一个通道。
特别需要指出的是:通道与阵元并不是一一对应,通道是由空间的一个、几个或所有阵元合成的(可用加权或不加权),当然空间某个特定的阵元可包含在不同的通道内。
(3)估计空间是利用空间谱估计技术(包括阵列信号处理中的一些技术,如阵列校正、空域滤波等技术)从复杂的观察数据中提取信号的特征参数。
从系统框图中可以清晰的看出,估计空间相当于是对目标空间的一个重构过程,这个重构的精度由众多因素决定,如环境的复杂性、空间阵元间的互耦、通道不一致、频带不一致等。
esprit算法研究解析
课程设计报告实验名称:ESPRIT算法研究实验日期:姓名:学号:哈尔滨工业大学(威海)一、设计任务实现空间谱估计算法,并考察算法性能。
二、方案设计1)由均匀线阵形式,确定阵列的导向矢量;2)由阵列导向矢量,对接收信号进行建模仿真;3)由ESPRIT算法实现信号DOA估计;4)考察算法性能与信噪比,采样率,观测时间等参数的关系。
三、设计原理3.1空间谱估计数学模型空间谱估计就是利用空间阵列实现空间信号的参数估计的一项专门技术。
整个空间谱估计系统应该由三部分组成:空间信号入射、空间阵列接收及参数估计。
相应地可分为三个空间,即目标空间、观察空间及估计空间,也就是说空间谱估计系统由这三个空间组成,其框图见图1。
图1 空间谱估计的系统结构对于上述的系统结构,作以下几点说明。
(1)目标空间是一个由信号源的参数与复杂环境参数张成的空间。
对于空间谱估计系统,就是利用特定的一些方法从这个复杂的目标空间中估计出信号的未知参数。
(2)观察空间是利用空间按一定方式排列的阵元,来接收目标空间的辐射信号。
由于环境的复杂性,所以接收数据中包括信号特征(方位、距离、极化等)和空间环境特征(噪声、杂波、干扰等)。
另外由于空间阵元的影响,接收数据中同样也含有空间阵列的某些特征(互耦、通道不一致、频带不一致等)。
这里的观察空间是一个多维空间,即系统的接收数据是由多个通道组成,而传统的时域处理方法通常只有一个通道。
特别需要指出的是:通道与阵元并不是一一对应,通道是由空间的一个、几个或所有阵元合成的(可用加权或不加权),当然空间某个特定的阵元可包含在不同的通道内。
(3)估计空间是利用空间谱估计技术(包括阵列信号处理中的一些技术,如阵列校正、空域滤波等技术)从复杂的观察数据中提取信号的特征参数。
从系统框图中可以清晰的看出,估计空间相当于是对目标空间的一个重构过程,这个重构的精度由众多因素决定,如环境的复杂性、空间阵元间的互耦、通道不一致、频带不一致等。
2024年相控阵培训教程
相控阵培训教程引言:相控阵技术是一种先进的雷达信号处理技术,广泛应用于雷达、通信、声纳等领域。
为了更好地推广和应用相控阵技术,本教程旨在为读者提供相控阵技术的入门级培训,帮助读者了解相控阵的基本原理、关键技术和应用领域。
第一部分:相控阵基本原理1.1相控阵的定义相控阵是一种由多个辐射单元组成的阵列,通过控制各个辐射单元的相位和幅度,实现对波束的精确控制和调整。
1.2相控阵的工作原理相控阵的工作原理基于波的干涉和衍射。
通过控制各个辐射单元的相位和幅度,使得各个单元发射的波在空间中相互干涉,形成特定的波束形状和方向。
1.3相控阵的相位控制相控阵的相位控制是通过对各个辐射单元的信号进行相位延迟或相位偏移来实现的。
通过精确控制各个单元的相位,可以实现对波束的精确控制。
第二部分:相控阵关键技术2.1波束形成技术波束形成技术是相控阵技术的核心,通过对各个辐射单元的信号进行相位和幅度的加权,实现对波束的精确控制和调整。
2.2波束扫描技术波束扫描技术是相控阵技术的重要应用之一,通过改变波束的指向,实现对空间目标的扫描和跟踪。
2.3信号处理技术信号处理技术是相控阵技术的关键,通过对接收到的信号进行处理,实现对目标的检测、跟踪和识别。
第三部分:相控阵应用领域3.1雷达系统相控阵技术在雷达系统中得到广泛应用,可以提高雷达的探测距离、分辨率和抗干扰能力。
3.2通信系统相控阵技术在通信系统中得到广泛应用,可以提高通信系统的覆盖范围、容量和抗干扰能力。
3.3声纳系统相控阵技术在声纳系统中得到广泛应用,可以提高声纳的探测距离、分辨率和抗干扰能力。
结论:相控阵技术是一种先进的雷达信号处理技术,具有广泛的应用前景。
通过本教程的培训,读者可以了解相控阵的基本原理、关键技术和应用领域,为进一步学习和应用相控阵技术奠定基础。
重点关注的细节:波束形成技术1.波束形成的基本原理波束形成的基本原理是基于波的干涉和衍射。
当多个辐射单元同时发射或接收信号时,它们在空间中相互干涉,形成特定的波束形状和方向。