
实现有速度要求轨迹的凸轮连杆组合机构设计
l 机构型及运动要求分析
在工作中,要求设计一 种机构,该机构执行端B的 工作段与另外一个凸轮|f}| 柄滑块机构执行端A的T 作段实现同步直线运动。 如图l所示 1.1速度要求分析
已知A点工作段的位
移要求为多项式3—4—5 运动规律,这就要求还要求按照多坝式3—4—5 运动规律来运动规律束动作:这是这个机构的要求之一。
▲图2机构简图
AB和杆Fn为五轩机构的两个输入端。凸轮轴0上丽有两
个凸轮,其中一个直接驱动杆ED,另外一个通过驱动四十r机 构AFGH,将动动传递给杆AFB,作为五杆机构的一个输入。
第4期
黄德良等:实现有速度要求轨迹的凸轮连杆组合机构设计
33
1 3轨迹的连续性 从上面的分析可以看fJ{轨迹有两部分组成,一段是有速
3五杆机构逆运动学分析
设执行端M坐标为(‰,y。),两个凸轮分别驱动杆 AB和杆DE。首先分析朴组ABc,给定杆艮r,、-、已则自 下式:
arc 。s【!:—!二;i;等]) ▲圈3五杆机构
一·=ar“am(:i t
(5) 式中,正负号由机构装配的初始位置决定。
”一tan芸吾
(6)
r片』=7l【1()s日l
show that the t‘司ectory w1血stra培ht ilne a】1d sh3rp poim can b8 genemt甜used B—saljne,the ac∽kration。f execunVe
hodv and cam c蚰he continuous.
Key words:B spljneⅡ旬ec【ory;c锄_1mk89e mechanlsm;comPosite删(1hani8m“aJectory with velocity clajm
B点的坐标:
{付,:”i。B
(7)
rc,:8;+r2cos以
G点的坐标:
{c。:峨+掣in吼
{8’
下面分析组cDF,给定E点坐标(E。,E。)和r4、h这样便 可得到另一个输人的运动规律:
吼…一(}专)…“(≮≯)㈤
其中
f。。= ̄,(E,一t)2十(E,一c,)2
(10)
根据以上分析,采用模块化设计思想用V《:++编制五
其次,在执行动作完结,机构不能原路直线返回,由于结
收稿日期·2006—04—2l
万方数据
构的影响,要进行避让.从而形成一条不规则的回程轨迹。
该轨迹如图l所示。
1.2机构构型分析
下面对饿机构进行构型甜析。对于交现轨迹的机构来
说,四杆机构的轨迹只能精确现有限点的位置,带一个凸轮
的五杆机构,或者混合驱动
度要求的直线段,另外一段是回程避让段。回程度避让段的 运动规律会对凸轮的轮廓造成影响。如果该段采用圆弧睦 接,会使与直线段连接的交点处只能c‘连续,而不能曲率连 续,这就造成了n轮的轮廓不能曲率连续,加速度产牛阶跃, 从而影响高速运动时机构的动态特陛。因此使用B样条曲 线利用其造型灵活的特点米设计轨迹,并将该轨迹离散成密 度较高的数据点来设计凸轮迕杆机构。
。磊+。只[熹鼍‰㈤+荸杀‰一㈤】=
善只[三÷≥+等毒K一。,
万方数据
令 P5“(£)
(3)
P。,r=OJ=J—k+1√一≈+2, J
i考去,…㈩+:竺暑删m)(4)
r=l,2.‘,t
则式(3)可表示为:
I;L2J
^十,+I,J—A
P(£)=∑尸。ⅣⅢ(£)=∑P.”(£)Mt一,(f) (5)
上式是同一条曲线p(1)从≈阶矗样条表示到可南一l阶露样 条表示的递推公式,反复应片{此公式,得到:尸(£)=刊卜‘(f) 于是,P(£)的值可以通过递推关第(4)式求得。这是著名的 (1e Boor算法,.
f5]周双林实现轨迹的混合驱动血杆机构设计理论及其实驻研 究[D].上海:上海交通大学,2001.
16f葛正浩,杨美莲凸轮连杆机构模块化设计[J]机械设计, 2002.【l(1):32—34
[7j蓝北辉,邻慧君.墓j‘轨迹局部特性的机掏并行优化缘台[J】. 机械丁茬学报,1999.35(5),1b
作者简介:黄德良(1948一),男,禹锻工程师;研究方向:包装 机械。
在烟草包装机中,有很多包装工艺要求执行机构形成一 个比较复杂的轨迹来对烟包进行折叠.同时还璎考虑对其周 围结构进行避记。这种机构除了有运动轨迹的要求,而且轨 迹的工作段还有速度要求;,下面设计一种双凸轮五朴机构 来实现有速度要求的轨迹,使用B样条曲线利用其造璎灵活 的特点来设计轨迹,并将该轨迹离散成密度较高的数据点来 设计凸轮连杆机构。
关键词:H样条轨迹:凸轮连杆机构;组合机构;有速度要求的轨迹
中图分类号:THll2
义献标识码:^
Design of the Cam·Linkage Composite—MecaIlism Realizing Trajectory With Velocity Clailll
HUANG De.“ang, REN Zi.wen, SHI Zhi—fang
对于一条轨迹,我们可以先定义耍通过的几个点,然后 用B样条曲线进行插值。设~组数据点吼(注o,l,…,m), 是曲线的分段连接点分别依次与B样条曲线定义域内的节 点一一对应,即g,点有节点值£㈧(江o,1¨·,册)。该曲线将 由n个控制顶点P.(bO,1…,n)与节点矢量r=[£。,‘¨.··
l川+。)来定义,其中,n=m+&一l,即控制点的数目要比数据
G
的五杆机构能够精确实现
轨迹,但不能实现有速度要
求的轨迹。,f:且南电机直
接驱动五轩机构,必须要求
五杆机构的尺寸满足连续
运转条件,约速太多,不易 进行尺度综合”:这就需
要机构有更多的是适应性,
在这里选用两个凸轮来驱
动五杆机构的结构形式,来 实现由速度要求的轨迹。
如图2所示。
ABCDE为一个五杆机 构,其中M点为输出,杆
摘要:将B样务理论应用于凸轮连杆组合机构轨迹的设计.使用山Boor算法特B样鲁轨迹进行离散 化。在对凸轮五杆机构进行递运动学分析的基础上,鳊制了五杆机构逆运曲分折模块。设计了实现带有直线
工作段.并且有速度要求的轨迹的凸轮五杆机构。仿真实例结果表明使用B样备曲线设计凸轮五杆机构的轨 迹,不倪可烈满足生产上要求的直线段和尖点的运动轨迹,同时还可硝保证执行端和凸轮的加速度连续..
f∈[{。,£。+1][L£t.£川!;。=k,≈+l,…,n在实际构造B 样条插值曲线时,厂泛采用铲连续的三次B样条曲线作插 值曲线:
样条方程确定后,需要在其卜找出足够多的点来计算机 构位置,从而计算凸轮。苜先将£固定在区问[£,,t….(b 1 兰倍,I),由de boo卜c似公式有:
P(})=∑一蹦泓(z)=∑P:f、心(£)=
▲圉5运动规律设计
▲圈6凸轮设计
4设计实例及仿真
t≮、 为r保证执行动作的准确,上作
段末端戊该为一个尖点。采用B样条 设计,如图7所示,拧制点l,2,3共线,
可咀保证工作段为一条直线,控制点4 在线123上,可以形成一个尖点。绘制 完成后,使用de b∞r算法,将谈轨迹离 散为721个点=这样可以使凸轮计算
什生成杆』F、杆皿的运动规律。
给定四杆机构的杆长k=95mm。z所=62mm,‰=67 5mm,f。。=75mm再根据四杆机梅运动学原理和凸轮设计方 法[6],设计出凸轮轮廓。如图6所示。
仿真支例如图8所示,通过生成的轨迹工向和y向的速 度和位移曲线可以看到,执行机构可以在一段时问内实现直 线运动,该直线段与其它段为曲率连续,整个机构和凸轮的 运转加速度都是连续的,适合在高速情况下工作。
第23卷第4期 2007年8月
机械设计与研究 Mac}line Deslgn alld Rese丑“’h
Vo 23 No 4 Auz,2{)。7
文章编号:1006-2343(2007)04-032-03
实现有速度要求轨迹的凸轮连杆组合机构设计
黄德良,任子文,史志芳 (中烟机械技术中心有限责任公司,上海2叭206,E—mail:hua“g-dI@nmtc.com)
弋丰
I
的精度足够高。
▲图7轨迹设计
▲图8机构仿真实例
5结论
从阻上分析和仿真结果来看,使用双凸轮驱动五杆机 构,可以满足有速度要求的轨迹,同时使用B条曲线设计凸 轮五杆机构的轨迹,还可以保证执行端和凸轮在两段轨迹连 接处和尖点处的运动轨迹加速度连续,在高速运转的情况下 减小冲击。
参考文献
:j- 吕庸厚组台机构设计[M上海:上海科学技术出版社.1996:
参考文献(7条)
1.蓝北辉;邹慧君 基于轨迹局部特性的机构并行优化综合[期刊论文]-机械工程学报 1999(05) 2.葛正浩;杨芙莲 凸轮连杆机构模块化设计[期刊论文]-机械设计 2002(01)
3.周双林 实现轨迹的混合驱动五杆机构设计理论及其实验研究[学位论文] 2001
Abs㈣t:ne li她tHjectory.The (chlm T0ha州)Machin8ry TechⅡ0logy centre CO L1_D,Shang}lai 201026,china)
theory of B—sPhne is 8pphed ir|the design o“he
u刈ec加ry诂d18Persed by
机构的创新设计

电动玩具马的传动机构,其
由曲柄摇块机构安装在两杆机构 的转动构件4上组合而成。当机
构工作时分别由转动构件4和曲
柄1输入转动,从而使马的运动 轨迹是旋转运动和平面运动的叠
加,产生了一种飞奔向前的动态
效果。
4.2
工业机械手
机构的组合与实例分析
工业机械手的手指A为一开式运 动链机构,安装在水平移动的气缸B 上,而气缸B叠加在链传动机构的回 转链轮C上,链传动机构又叠加在“X” 形连杆机构D的连杆上,使机械手的 终端实现上下移动、回转运动、水平 移动以及机械手本身的手腕转动和手 指抓取的多自由度、多方位的动作效 果,以适应各种场合的作业要求。
4.2
机构的组合与实例分析
机构的组合方式可划分为以下4种:串联式机构组合、并联式 机构组合、复合式机构组合、叠加式机构组合。 机构的组合原理是指将几个基本机构按一定的原则或规律组合成 一个复杂的机构,这个复杂的机构一般有两种形式,一种是几种基本
机构融合,成为性能更加完善、运动形式更加多样化的新机构,被称
4.2
增程功能
机构的组合与实例分析
下齿条固定,当曲柄回转一周,齿条的行程又是 滑块的2倍。
4.2
机构的组合与实例分析
实现输出构件特定的运动规律
用于毛纺针梳 机导条机构上的椭 圆齿轮连杆机构。 前置机构是椭圆齿 轮机出非匀速转动; 中间串联一个齿轮 机构,用于减速; 后置机构是曲柄导 杆机构,将变为移 动,使输出构件5 实现近似的匀速移 动,以满足工作要 求。
4.2
机构的组合与实例分析
常用的基本机构可以胜任一般性的设计要求,随着生产的发展, 以及机械化、自动化程度的提高,对其运动规律和动力特性都提出了 更高的要求。这些常用的基本机构往往不能满足要求。为解决这些问 题,可以将两种以上的基本机构进行组合,充分利用各自的良好性能, 改善其不良特性,创造出能够满足原理方案要求的、具有良好运动和 动力特性的新型组合机构。
基于AutoCAD图解设计双凸轮-连杆组合机构

析 法而 无 需编程 , 具有 一定 实用意 义.
关键 词 : 组合机 构 ; 轨迹 ; 图解 法 ; 凸轮 ; 双 连杆 ; uo A At D C 中图分 类号 :HI2 T 1 文献 标识 码 : A
De in fdo bl a ・i ka e c m b ne e ha s sba e o sg o u e c m ln g o i d m c nim s n Aut oCAD
t an d s rb d ta e p e iey b s d o tCAD si to u e I a e v rfe y e a l h t te o g i e c e r c r cs l a e n Au o i wa n r d c d. tc n b e i d b x mpe t a h i
o to fda a i ls o t e o to fa a yia t o s u c me o i g m s co e t h uc meo n ltc lme h d .Th ig a meh d a a et e p a e o r e da m t o sc n t k h lc f r t e a ay ia t o s i et i e ii n wi u r ga I a e a n v u n p a t e h n ltc me h d n c ra n prc so t tp o m.th sc r i a e i r ci . l ho r t l c
度 、 速 度 ) 轨迹 , 具 有 一 定 的 局 限 性 . 一 的 加 或 都 单 铰 链连杆 机 构 虽 然 能 够 近 似 实 现 一 定 的运 动 规 律 和某些 轨迹 , 但无 法 实 现从 动件 精 确 的 停 歇运 动 和
机械原理大作业凸轮机构设计
机械原理大作业凸轮机构设计一、凸轮机构概述凸轮机构是一种常见的传动机构,它通过凸轮的旋转运动,带动相应零件做直线或曲线运动。
凸轮机构具有结构简单、运动平稳、传递力矩大等优点,在各种机械设备中得到广泛应用。
二、凸轮基本结构1. 凸轮凸轮是凸起的圆柱体,通常安装在主轴上。
其表面通常为圆弧形或其他曲线形状,以便实现所需的运动规律。
2. 跟随件跟随件是与凸轮配合的零件,它们通过接触面与凸轮相互作用,并沿着规定的路径做直线或曲线运动。
跟随件可以是滑块、滚子、摇臂等。
3. 连杆连杆连接跟随件和被驱动部件,将跟随件的运动转化为被驱动部件所需的运动。
连杆可以是直杆、摇杆等。
三、凸轮机构设计要点1. 几何参数设计设计时需要确定凸轮半径、角度和曲率半径等参数,这些参数的选择将直接影响凸轮机构的运动规律和性能。
2. 运动规律设计根据被驱动部件的运动要求,选择合适的凸轮曲线形状,以实现所需的运动规律。
3. 稳定性设计在设计凸轮机构时,需要考虑其稳定性。
例如,在高速旋转时,可能会发生跟随件脱离凸轮或者产生振动等问题,因此需要采取相应措施提高稳定性。
4. 材料和制造工艺设计在材料和制造工艺方面,需要考虑凸轮机构所承受的载荷和工作环境等因素,选择合适的材料和制造工艺。
四、几种常见凸轮机构及其应用1. 摇臂式凸轮机构摇臂式凸轮机构由摇臂、连杆和被驱动部件组成。
它通常用于实现直线运动或旋转运动,并且具有结构简单、运动平稳等优点。
摇臂式凸轮机构广泛应用于各种机械设备中,如发动机气门控制系统、纺织设备等。
2. 滑块式凸轮机构滑块式凸轮机构由凸轮、滑块、连杆和被驱动部件组成。
它通常用于实现直线运动,并且具有结构简单、运动平稳等优点。
滑块式凸轮机构广泛应用于各种机械设备中,如冲压设备、印刷设备等。
3. 滚子式凸轮机构滚子式凸轮机构由凸轮、滚子、连杆和被驱动部件组成。
它通常用于实现圆弧形运动,并且具有运动平稳、传递力矩大等优点。
滚子式凸轮机构广泛应用于各种机械设备中,如汽车发动机气门控制系统等。
机械设计基础 第四章
(1) 盘形凸轮机构
盘形凸轮机构是最常见的凸轮机构, 其机构中的凸轮是绕固定轴线转动并具 有变化向径的盘形零件,如图4-2所示。
图4-2 内燃机配气机构
(2) 移动凸轮机构
当盘形凸轮的 回转中心趋于无穷 远时,凸轮不再转 动,而是相对于机 架作直线往复运动, 这种凸轮机构称为 移动凸轮机构(参见 图4-4)。
用光滑的曲线连接这些点便得到推程等加速段的位移线图,等
减速段的位移线图可用同样的方法求得。
等加速、等减速运动规律的位移、速度、加速度线图如图 4-10所示。由图4-10(c) 可知,等加速、等减速运动规律在运动 起点O、中点A 和终点B 的加速度突变为有限值,从动件会产生 柔性冲击,适用于中速场合。
4.3 盘形凸轮轮廓的绘制
凸轮轮廓的设计方法有作图法和解析法两种。其中,作图 法直观、方便,精确度较低,但一般能满足机械的要求;解析 法精确高,计算工作量大。本节主要介绍作图法。
4.3.1 凸轮轮廓曲线设计的基本原理
凸轮机构工作时,凸轮是运动的,而绘在图纸上的凸轮是静 止的。因此,绘制凸轮轮廓时可采用反转法。
s
2h
2 0
2
(4-2)
等加速、等减速运动规律的位移线图的画法为:
将推程角
0 两等分,每等分为
0 2
;
将行程两等分,每等分 h ,将 0 若干等分,
2
2
得点1、2、3、…,过这些点作横坐标的垂线。
将 h 分成相同的等分,得点1′、2′、3′、…,连01′、02′、
2
03′、…与相应的横坐标的垂线分别相交于点1″、2″、3″、…,
图4-5 平底从动件
3. 按从动件与凸轮保持接触的方式分
(1) 力锁合的凸轮机构
凸轮机构

机械设计基础
3.4 凸轮设计中的几个问题 设计凸轮机构时,不仅要保证从动件能实 现预定的运动规律,还要求整个机构传力性能 良好、结构紧凑。这些要求与凸轮机构的压力 角、基圆半径、滚子半径等因素相关。 3.4.1 凸轮机构的压力角问题 如图3-15所示为凸轮机构在推程中某瞬时 位置的情况,为作用在从动件上的外载荷,在 忽略摩擦的情况下,则凸轮作用在从动件上的 力将沿着接触点处的法线方向。此时凸轮机构 中凸轮对从动件的作用力(法向力)方向与从 动件上受力点速度方向所夹的锐角即为机构在 该瞬时的压力角,如图3-15所示。将力正交分 解为沿从动件轴向和径向两个分力,即
min
3.4.2 基圆半径的确定
从传动效率来看,压力角越小越好,但压力角减小将导致凸轮尺寸增大。由图315得压力角的计算公式
ds e d arctan
r02 e2 s
机械设计基础
其中,“-”为导路在凸轮轴的右侧,“+”为导路在凸轮轴的左侧。
显然,如果从动件位移s已给定,代表运动规律的
机械设计基础
2)滚子从动件凸轮机构 在从动件的尖顶处安装一个滚子,即成为滚子从动件,这样通过 将滑动摩擦转变为滚动摩擦,克服了尖顶从动件易磨损的缺点。滚子从 动件耐磨损,可以承受较大载荷,是最常用的一种从动件型式,如图35(b)所示。缺点是凸轮上凹陷的轮廓未必能很好地与滚子接触,从 而影响实现预期的运动规律。 3)平底从动件凸轮机构 在从动件的尖顶处固定一个平板,即成为平底从动件,这种从动 件与凸轮轮廓表面接触的端面为一平面,所以它不能与凹陷的凸轮轮廓 相接触,如图3-5(c)所示。这种从动件的优点是:当不考虑摩擦时, 凸轮与从动件之间的作用力始终与从动件的平底相垂直,传动效率较高, 且接触面易于形成油膜,利于润滑,故常用于高速凸轮机构。 在凸轮机构中,从动件不仅有不同的形状,而且也可以有不同的 运动形式。根据从动件的运动形式不同,可以把从动件分为直动从动件 (直线运动)和摆动从动件两种。在直动从动件中,若导路轴线通过凸 轮的回转轴,则称为对心直动从动件,否则称为偏置直动从动件。将不 同形式的从动件和相应的凸轮组合起来,就构成了种类繁多的各种不同 的凸轮机构。
机械设计综合课程设计题目
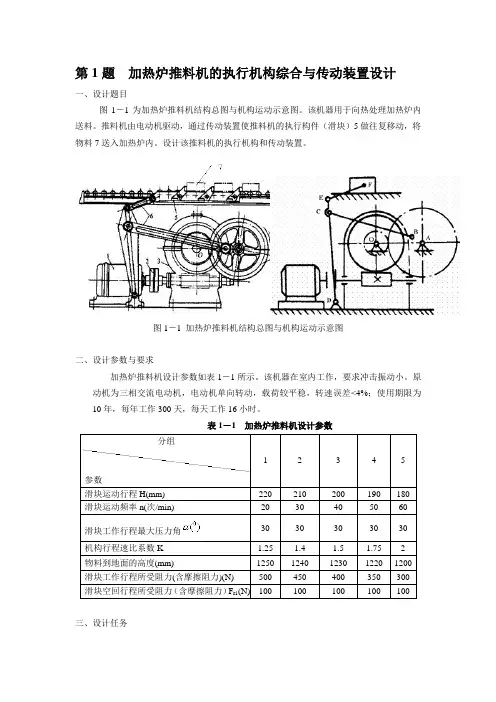
第1题加热炉推料机的执行机构综合与传动装置设计一、设计题目图1-1为加热炉推料机结构总图与机构运动示意图。
该机器用于向热处理加热炉内送料。
推料机由电动机驱动,通过传动装置使推料机的执行构件(滑块)5做往复移动,将物料7送入加热炉内。
设计该推料机的执行机构和传动装置。
图1-1 加热炉推料机结构总图与机构运动示意图二、设计参数与要求加热炉推料机设计参数如表1-1所示。
该机器在室内工作,要求冲击振动小。
原动机为三相交流电动机,电动机单向转动,载荷较平稳,转速误差<4%;使用期限为10年,每年工作300天,每天工作16小时。
表1-1 加热炉推料机设计参数分组参数滑块工作行程最大压力角三、设计任务1.针对图1-1所示的加热炉推料机传动方案,依据设计要求和已知参数,确定各构件的运动尺寸,绘制机构运动简图;2.假设曲柄AB等速转动,画出滑块F的位移和速度的变化规律曲线;3.在工作行程中,滑块F所受的阻力为常数F r1,在空回行程中,滑块F所受的阻力为常数F r2;不考虑各处摩擦、其他构件重力和惯性力的条件下,分析曲柄所需的驱动力矩;4.确定电动机的功率与转速;5.取曲柄轴为等效构件,确定应加于曲柄轴上的飞轮转动惯量;6.设计减速传动系统中各零部件的结构尺寸;7.绘制减速传动系统的装配图和齿轮、轴的零件图;8.编写课程设计说明书。
第2题块状物品推送机的机构综合与结构设计一、设计题目在自动包裹机的包装作业过程中,经常需要将物品从前一工序转送到下一工序。
现要求设计一用于糖果、香皂等包裹机中的物品推送机,将块状物品从一位置向上推送到所需的另一位置,如图2-1所示。
二、设计数据与要求1.向上推送距离H=120mm,生产率为每分钟推送物品120件;2.推送机的原动机为同步转速为3000转/分的三相交流电动机,通过减速装置带动执行机构主动件等速转动;3.由物品处于最低位置时开始,当执行机构主动件转过1500时,推杆从最低位置运动到最高位置;当主动件再转过1200时,推杆从最高位置又回到最低位置;最后当主动件再转过900时,推杆在最低位置停留不动;4.设推杆在上升运动过程中,推杆所受的物品重力和摩擦力为常数,其值为500N;设推杆在下降运动过程中,推杆所受的摩擦力为常数,其值为100N;图2-1 推送机工作要求5.使用寿命10年,每年300工作日,每日工作16小时;6.在满足行程的条件下,要求推送机的效率高(推程最大压力角小于350),结构紧凑,振动噪声小。
洗瓶机推瓶机构设计
机械原理课程设计洗瓶机推瓶机构设计学院:计算机与信息科学学院专业:机械设计制造及其自动化姓名:陈夷康指导教师:李玉梅2015年12月10日目录摘要洗瓶设备主要用于制药、化工、食品等行业灌装前的瓶子清洗.机构装置,洗瓶机的推瓶机构的功能利用推头平稳的将瓶子送进的一个过程,在急回到原点,反复运动。
推瓶机构原理是利用铰链四杆机构和凸轮组合成一个洗瓶机推瓶机构,通过凸轮和铰链四杆机构本身特性来完成平稳送瓶和机构急回。
经过多个方案对比分析,确定比较合适方案为凸轮铰链四杆机构,对其进行了参数设计。
本设计对推瓶机构传动系统进行了设计和选择:首先,对洗瓶机推瓶机构的电机、减速器等主要的传动系统进行了设计选择,同时对推瓶机构的凸轮—铰链四杆机构进行了具体参数化设计,使的它的运动状态和运动规律能更好的实现其实际的工作。
最后通过对凸轮的轮廓曲线的调整和对铰链四杆机构杆长的局部修改,使推瓶机构的运动状态、工作行程等更加平稳流畅。
关键词:洗瓶机, 推瓶机构,凸轮机构,铰链四杆机构第一章绪论研究背景随着社会的发展,生活节奏的加快,人们对于生活水平要求的越来越高,科技也不断发展,在工业,生活中科技含量已经逐渐体现。
本设计主要是针对自动洗瓶机的推瓶机构进行设计。
由于工业生产和社会生活的需要,大量的玻璃瓶、塑料瓶需要进行回收清洗后再利用,节省了大量制瓶洗所需要的费用同时也提高了工业生产的生产效率。
然而就在此时也出现了回收后再清洗的问题。
产品盛载是车间的最后一道关键工序,因此玻璃瓶的供应速度也就决定了总的生产效率的高低。
从而产生了对洗瓶机设备的研究与改进工作。
洗瓶机器设备的出现并且运用到实际生产中,改变了人工刷洗的传统工艺,实现了自动化生产方式,达到了减少劳动力、节约费用、提高工作效率、增加企业经济效益之目的。
并且得到了广大用户的支持和好评,而且使得化、制药、食品等行业的生产率产生了质的飞跃。
自动洗瓶机目前已经广泛应用于啤酒及饮料生产线上。
连杆机构和凸轮机构分析和设计
连杆机构和凸轮机构分析和设计1.连杆机构连杆机构是若干刚性构件用低副连接而成的机构,故又称为低副机构。
连杆机构分为平面连杆机构和空间连杆机构两大类,本文主要讨论平面连杆机构,而平面连杆机构中结构最简单、应用最广泛的是四杆机构。
1.1平面四杆机构的基本类型全部运动副均为转动副的四杆机构称为铰链四杆机构,它是四杆机构的最基本型式。
在此机构中,固定不动的构件AD称为机架;与机架相连接的杆件AB、CD称为连架杆,其中能作整周回转运动的连架杆(AB)称为曲柄,只能在一定范围内作往复摆动的连架杆(CD)称为摇杆;机构中作平面运动的构件BC称为连杆。
铰链四杆机构根据其两连架杆的不同运动情况,又可分为:曲柄摇杆机构、双曲柄机构和双摇杆机构。
1.2平面四杆机构有曲柄的条件铰链四杆机构有曲柄的条件为:1)最短杆和最长杆长度之和小于或等于其它两杆长度之和;2)最短杆连架杆或机架。
当最短杆为连架杆时,该铰链四杆机构成为曲柄摇杆机构;当最短杆为机架时,成为双曲柄机构;当最短杆不为连架杆或机架(即最短杆为连杆)时,铰链四杆机构中无曲柄,此时称为双摇杆机构。
1.3压力角和传动角1)压力角铰链四杆机构中,如果不考虑构件的惯性力和铰链中的摩檫力,则原动件AB通过连杆BC作用到从动件CD上的力F将沿BC方向,该力的作用线与受力点C的绝对速度v c所夹的锐角δ称为压力角。
为使机构传动灵活,效率高,要求F t越大越好,即要求压力角δ越小越好。
2)传动角压力角的余角称为传动角,由上面分析可知,传动角θ愈大(压力角δ愈小)对传动愈有利。
所以,为了保证所设计的机构具有良好的传动性能,通常应使最小传动角θmin大于等于40°,在传递力矩较大的情况下,应使θmin大于等于50°。
(当传动角θ=0°时机构所处的位置为死点位置,也就是从动件与连杆共线的位置。
)2.凸轮机构及其设计凸轮机构是含有凸轮的一种高副机构。
凸轮是一个具有曲面轮廓的构件,一般多为原动件(有时为机架);当凸轮为原动件时,通常作等速连续转动或移动,而从动件则按预期输出特性要求作连续或间歇的往复摆动、移动或平面复杂运动。
实验三机构组合创新实验指导书
机构运动创新设计实验一、 实验目的:1、培养学生对机械系统运动方案的整体认识,加强学生的工程实践背景的训练,拓宽学生的知识面,培养学生的创新意识、综合设计及工程实践动手能力。
2、通过机构的拼接,在培养工程实践动手能力的同时,可以发现一些基本机构及机械设计中的典型问题,通过解决问题,可以对运动方案设计中的一些基本知识点融会贯通,对机构系统的运动特性有一个更全面的理解。
3、加深学生对平面机构的组成原理、结构组成的认识,了解平面机构组成及运动特性,进一步掌握机构运动方案构型的各种创新设计方法。
二、实验设备及工具:1、创新组合模型一套,包括组成机构的各种运动副、构件、动力源及一套实验工具。
设备名称:ZBS-C 机构运动创新设计方案实验台,实验台组件清单如下:序号 名称示意图规格数 量备注1 齿 轮M=2,α=20° Z=28、35、42、56 各3共12 D=56㎜;70㎜; 84㎜;112㎜ 2 凸轮基圆半径R=20㎜升回型; 行程30㎜ 33 齿条M=2 α=20°34槽轮4槽15拨盘双销,销回转半径R=49.5㎜ 1 6主动轴15㎜ 30㎜ 45㎜60㎜ 75㎜ 4 4 3 2 2序号名 称 示意图 规 格 数 量 备 注7 从动轴(形成回转副)15㎜ 30㎜ 45㎜60㎜ 75㎜8 6 6 4 4L= L=8 从动轴(形成移动副)15㎜ 30㎜ 45㎜60㎜ 75㎜8 6 6 4 49转动副轴(或滑块)L=5㎜3210复合铰链Ⅰ(或滑块)L=20㎜811复合铰链Ⅱ(或滑块)L=20㎜812 主动滑块插件40㎜55㎜1113 主动滑块座114 活动铰链座Ⅰ螺孔M816可在杆件任意位置形成转-移副15活动铰链座Ⅱ螺孔M516可在杆件任意位置形成移动副或转动副 16 滑块导向杆(或连杆)L=330㎜417 连杆Ⅰ100㎜ 110㎜ 150㎜160㎜ 240㎜ 300㎜ 12 12 8 8 8 8 序号名 称 示意图 规 格数 量备 注 18 连杆ⅡL 1=22㎜ L 2=138㎜819 压紧螺栓M564L= L= L=20 带垫片螺栓M54821 层面限位套4㎜ 7㎜ 10㎜ 15㎜30㎜ 45㎜ 60㎜ 6 6 20 40 20 20 1022紧固垫片(限制轴回转)厚2㎜孔¢16,外径¢222023 高副锁紧弹簧324 齿条护板625 T 型螺母20用于电机座和行程开关座的固定 26 行程开关碰块127 皮带轮628 张紧轮329 张紧轮支承杆330 张紧轮销轴3序号名 称 示意图规 格数 量备 注31 螺栓ⅠM10×15632 螺栓ⅡM10×206L=33 螺栓ⅢM8×15 1634 直线电机10㎜/s 1 带电机座及安装螺栓/螺母35 旋转电机10r/min 3 带电机座及安装螺栓/螺母36 实验台机架机架内可移动立柱5根,每根立柱上可移动滑块3块。
满足轨迹点速度要求的轨迹机构设计方法
满足轨迹点速度要求的轨迹机构设计方法
陈玉华;王鑫;郭卫东
【期刊名称】《机械设计与研究》
【年(卷),期】2010(0)1
【摘要】提出基于机构执行末端速度运动规律在理想运动轨迹上选取给定轨迹点的方法,使所选取的轨迹点具有了速度的物理意义,基于该方法建立连续轨迹生成机构优化综合模型,以对应轨迹点差值最小为目标函数。
应用matlab软件进行模型优化综合计算,计算得到符合运动轨迹和速度要求的连续轨迹生成机构,实现了预期的设计目标。
综合实例结果说明了该优化设计方法的可行性和有效性。
【总页数】6页(P22-27)
【关键词】运动规律;轨迹综合;优化综合
【作者】陈玉华;王鑫;郭卫东
【作者单位】北京印刷学院继续教育学院;北京航空航天大学机器人研究所
【正文语种】中文
【中图分类】TH112
【相关文献】
1.基于微型遗传算法实现特定轨迹和姿态要求的新型机构设计及优化 [J], 刘桂萍;薛青青
2.基于轨迹-速度双目标的平面连杆机构设计 [J], 郭卫东;王鑫
3.一种四杆轨迹发生机构的综合新方法(1):设计方程和五个精确点问题 [J], 钱
志良
4.具有速度和姿态要求轨迹的凸轮连杆机构设计 [J], 吴旭;任子文
5.实现有速度要求轨迹的凸轮连杆组合机构设计 [J], 黄德良;任子文;史志芳
因版权原因,仅展示原文概要,查看原文内容请购买。