
齿轮啮合APDL精确建模与仿真
基于APDL的渐开线直齿圆柱齿轮参数化精确建模
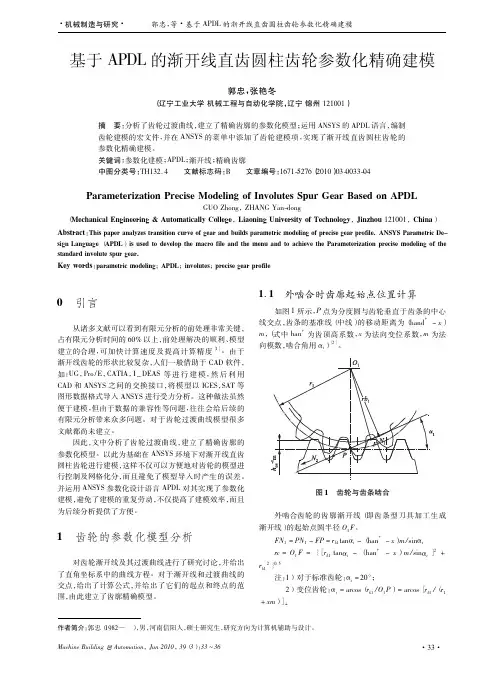
+ r b1 2 } 0. 5
1. 2
渐开线齿轮的齿廓曲线方程
如图 2 所示, 齿轮的齿廓曲线一般由 3 段曲线组成: AB 是刀具齿廓直线部分包络的渐开线, BC 是齿根过渡曲 CD 是齿槽底部的圆弧。 线,
图2 1. 2. 1
齿轮的齿廓曲线
分是由刀具直线部分切出的, 过渡曲线部分是由刀具的圆 角部分切出的。加工过程中, 刀具的加工节线与齿轮的节 圆相切做纯滚动。显然, 刀具的圆角降描绘出延伸渐开线。 因此, 所得到的齿轮过渡曲线是延伸渐开线的等距曲线。 刀具齿廓如图 4 所示, 其中参数关系如下:
Automation,Jun 2010 , 39 ( 3 ) : 33 ~ 36
· 33·
·机械制造与研究·
郭忠, 等·基于 APDL 的渐开线直齿圆柱齿轮参数化精确建模
2
( r b1 tanαt - han * m / sinα t ) 即 1 ) 对于标准齿轮: rc = [ + r b1 ]
渐开线曲线方程 ANSYS 中创建几何模型时, 首先要定义坐标系。AN-
SYS 中提供了直角坐标系、 极坐标系、 球面坐标系。现采用 直角坐标系建立齿轮的渐开线方程和过渡曲线方程。由机 械原理的有关知识及齿轮几何关系可推出齿廓的渐开线方 建立了如图 3 所示的直角坐标系。渐开线方程为: 程, x = r i sin( ψ) y = r i cos( ψ) 式中: ψ = π / 2 Z - ( invα i - invα) ; ri — — —渐开线齿廓上任意点到齿轮中心的距离; r— — —分度圆半径; rb — — —基圆半径; invα— — —分度圆上的渐开线展角; invα i — — —半径为 r i 的圆上的渐开线展角; — —分度圆压力角; α— — —渐开线上任意点的压力角, αi — α i = arcos( r b / r i ) 。 在方程中, α i 是变参数, α i 在 α a ~ α c 范围内变化。 r a r c 是齿条型刀具加工生成渐开线的 是齿轮的齿顶圆半径, 起始点圆半径; α a = arcos( r b / r a ) , 对应于齿轮的齿顶圆上 的压力角; α c = arcos ( r b / r c ) , 对应于刀具加工生成的渐开 线的起始点圆压力角。
基于有限元法的齿轮啮合仿真分析

第1期(总第212期)2019年2月机械工程与自动化M E C HA N I C A L ㊀E N G I N E E R I N G㊀&㊀A U T OMA T I O NN o .1F e b .文章编号:1672G6413(2019)01G0089G02基于有限元法的齿轮啮合仿真分析段双龙,黄金凤(华北理工大学机械工程学院,河北㊀唐山㊀063000)摘要:以R V 减速器中所用的一级渐开线直齿圆柱齿轮啮合为研究对象,利用S o l i d W o r k s 建立三维模型.将建好的齿轮模型导入到有限元软件A N S Y S W o r k b e n c h 中,在W o r k b e n c h 环境中根据齿轮的实际运行情况为齿轮添加接触和边界条件,进行网格划分及添加载荷,然后对两齿轮啮合中的接触应力和最大变形进行分析.关键词:直齿圆柱齿轮;A N S Y S ;接触应力;最大变形;仿真中图分类号:T P 391 7ʒT H 132 417㊀㊀㊀文献标识码:A收稿日期:2018G07G18;修订日期:2018G11G25作者简介:段双龙(1995G),男,河北邢台人,在读硕士研究生,研究方向:机械制造理论.0㊀引言有限元技术在20世纪90年代被应用于接触问题的研究,但早期受到计算机技术以及有限元方法和能力的限制,齿轮传动接触问题的建模和有限元分析计算的精度存在许多不足.近年来,虽然计算机技术和有限元分析方法取得了很大的进步,但对接触问题的建模和分析的精度仍然需要改进.齿轮接触应力和接触效应的研究是齿轮传动㊁传动寿命和优化设计研究的重要基础,因此,对渐开线齿轮啮合过程中的接触问题进行研究对于提高渐开线齿轮传动的设计和制造水平具有重要意义.本文以R V 减速器中所用的一级渐开线直齿圆柱齿轮啮合为研究对象,使用S o l i d W o r k s 建立啮合齿轮的三维模型,将模型导入A N S Y S W o r k b e n c h 中对齿轮副进行仿真,计算出齿面的接触应力和最大变形.1㊀齿轮传动啮合过程的接触状态分析图1为R V 减速器中一对重合度大于1的渐开线直齿圆柱齿轮外齿轮副啮合情况.其中齿轮1为太阳轮(主动轮),齿轮2为行星轮(被动轮);N 1㊁N 2分别为两个齿轮基圆公切线上的两个切点,线段N 1N 2为这对齿轮的理论啮合线;A 点为齿轮1的齿根处与齿轮2的齿顶圆的啮合点;B 点为齿轮1单齿啮合区域的下界点;C 点为节点;D 点为齿轮1单齿啮合区域的上界点;E 点为齿轮2齿根与齿轮1齿顶圆上的啮合点;B D 为单齿啮合区;A B 和D E 为双齿啮合区;A E 为齿轮传动的实际啮合线.图2为啮合过程中轮齿上的载荷在不同啮合点上的分布情况.其中,A B D E 为实际啮合线,A B 和D E 为双齿啮合区,B D 为单齿啮合区,载荷分布为A L M N O P Q .2㊀齿轮啮合过程有限元分析2.1㊀创建模型及设置接触对A N S Y S W o r k b e n c h 能够自动识别接触,但是对于齿轮啮合,自动生成的接触对不足以完成仿真,需要将自动生成的接触对删除,然后手动添加更为合适的接触.利用S o l i d W o r k s 软件建立的齿轮接触对模型如图3所示.图1㊀渐开线直齿圆柱齿轮外齿轮副的啮合情况图2㊀啮合过程中轮齿上的载荷在不同啮合点的分布情况图3㊀齿轮接触对模型2.2㊀材料定义及划分网格齿轮所用材料为结构钢(S t r u c t u r a lS t e e l),其泊松比为0.27㊁弹性模量为172G P a.网格划分是有限元求解中重要的一环,是求解的基础,好的网格质量能够分析出最为精确的结果,本文在自动划分网格的基础上对局部的网格进行了更精确的细化,从而能够得到更加精确的数据结果.本文设置单元大小为5m m ,总体划分网格的光顺性为适中,最后完成的齿轮接触对网格模型如图4所示.图4㊀齿轮接触对网格划分结果2.3㊀边界约束及载荷施加根据工作实际情况,对齿轮进行边界约束和载荷施加.在传动过程中,太阳轮是主动轮,行星轮是从动轮.电机的输入转矩通过电机的输入轴传递到太阳轮,然后通过两个齿轮的接触从行星齿轮输出.施加载荷及约束如下:①在行星轮的轴孔上添加转动副(R e v o l u t e ),并设置负载为-1000N m ;②在太阳轮上添加转动副(R e v o l u t e),并在其轴孔处添加载荷步,每步0.5ʎ.2.4㊀求解结果仿真得到的啮合齿轮的最大变形云图和接触应力云图分别如图5㊁图6所示.啮合齿轮的最大变形为7.4153m m ,最大接触应力为109.64M P a,出现在两个齿轮接触的齿根圆上,在实际的齿轮啮合中,此处最容易发生断裂,是齿轮的主要失效形式之一.因此,仿真反映的应力分布与齿轮啮合过程中的实际情况是一致的.图5㊀啮合齿轮的最大变形云图齿面接触应力计算公式为:σH =1π1-μ21E 1()+1-μ22E 2()[]2K T b d 21u +1u 2c o s 2αt a n αᶄ.其中:K 为载荷系数,取K =1;T 为添加在主动齿轮上的转矩,T =1000N m ;d 1为从动齿轮分度圆直径,d 1=60m m ;α为压力角;αᶄ为啮合角:E 1㊁E 2分别为主动齿轮和从动齿轮材料的弹性模量,E 1=E 2=172G P a ;μ1㊁μ2分别为主动齿轮和从动齿材料的泊松比,μ1=μ2=0.27;u 为传动比,u =1;b 为接触长度,b =15m m .本文的两个齿轮是按照标准中心距安装的,所以α=αᶄ=20ʎ.将数值代入公式计算得:σH =116.7M P a .理论计算值与仿真值很接近,该结果说明了在使用W o r k b e n c h 进行仿真时,求解出的最大变形和接触应力是很有说服力的,所以计算结果可信.图6㊀啮合齿轮的接触应力云图3㊀结语以R V 减速器上的一对直齿圆柱齿轮为研究对象,使用S o l i d W o r k s 建模,将模型导入A N S Y SW o r k b e n c h 中,然后设置齿面接触㊁网格划分㊁边界和载荷进行仿真分析.仿真分析的结果与实际情况一致,这说明用A N S Y S W o r k b e n c h 进行齿轮的仿真处理很有说服力,对齿轮的设计㊁生产㊁校核更加方便快捷.相比于传统的校核方法,有限元仿真的优势非常明显,效率更高.参考文献:[1]㊀常山,徐振忠.重载齿轮齿面接触应力分布及轮齿修形[J ].矿山机械,1995(11):21G24.[2]㊀佟维,吴昌华.机车牵引齿轮系统的接触强度分析[J ].大连交通大学学报,1998(4):45G50.[3]㊀刘道玉,迟毅林,徐兆红,等.渐开线直齿圆柱齿轮有限元仿真分析[J ].陕西理工学院学报(自科版),2004,20(3):4G6.[4]㊀齿轮手册编委会.齿轮手册[M ].第2版.北京:机械工业出版社,2001.[5]㊀魏延刚,管荣嵘.渐开线直齿圆柱齿轮啮合过程接触应力有限元分析[J ].大连交通大学学报,2009,30(2):22G25.[6]㊀陆凤仪,钟守炎.机械设计[M ].北京:机械工业出版社,2007.G e a rM e s h i n g S i m u l a t i o nA n a l ys i sB a s e d o nF i n i t eE l e m e n tM e t h o d D U A NS h u a n g Gl o n g ,H U A N GJ i n Gf e n g(C o l l e g e o fM e c h a n i c a l E n g i n e e r i n g ,N o r t hC h i n aU n i v e r s i t y o fT e c h n o l o g y ,T a n gs h a n063000,C h i n a )A b s t r a c t :T o s t u d y t h em e s h i n g o f o n e Gs t a g e s p u r g e a r s i nR Vr e d u c e r ,t h e3D m o d e l o f t h em e s h i n g s p u r g e a r sw a ss e tu p u s i n gS o l i d W o r k s ,a n d t h eb u i l tm o d e l w a s i m po r t e d i n t o t h e f i n i t e e l e m e n t s o f t w a r eA N S Y SW o r k b e n c h .I n t h eW o r k b e n c h e n v i r o n m e n t ,t h e g e a r sm o d e l w a sm e s h e d a n d s e t t h e b o u n d a r y co n d i t i o n s a n d a d d e d t h e l o a d s ,a n d t h e c o n t a c t s t r e s s a n dm a x i m u md e f o r m a t i o n o f t h e t w om e s h i n gg e a r sw e r e a n a l yz e d .K e y wo r d s :s p u r g e a r ;A N S Y S ;c o n t a c t s t r e s s ;m a x i m u md e f o r m a t i o n ;s i m u l a t i o n09 机械工程与自动化㊀㊀㊀㊀㊀㊀㊀㊀㊀㊀㊀㊀㊀㊀㊀2019年第1期㊀。
齿轮的精确建模及其接触应力有限元分析
齿轮的精确建模及其接触应力有限元分析齿轮是机械设备中重要的元件,它们的使用范围十分广泛,在它们的设计和制造中,准确的建模和模拟计算对于确定传动性能和寿命至关重要。
然而,齿轮传动存在不确定性和实际复杂度,传统的理论分析方法难以完全表述齿轮传动的特性,因此不能准确预测传动系统的状态及性能。
随着计算机技术的不断发展,由于有限元分析技术的出现,对齿轮传动性能和寿命的计算变得十分方便。
以精确建模及其接触应力有限元分析为目标,可以精确模拟齿轮传动的接触状态和接触应力,从而更好地表达系统性能、可靠性和可持续性,实现传动性能和精度的优化。
首先,要正确建模齿轮的接触过程,必须完善模型的拓扑结构和几何结构。
若要真实地反映齿轮接触过程,需要建立具有齿轮几何和物理特性的有限元模型,并分析参数要求,建立模型以进行计算。
其次,要准确模拟出齿轮接触过程,必须准确地定义接触点的表面特性;为了获得准确的接触应力分布,必须建立解析模型,采用物理尺度分析参数,综合考虑不同材料的特性,并考虑载荷的特点,以保证模型的准确性和可靠性。
此外,需要考虑齿轮接触过程中的多相现象。
实际情况下,在齿轮接触过程中,热变形和武豆形齿面接触过程会产生润滑膜,需要考虑润滑膜的影响,以获得更准确的模拟结果。
在实际计算中,润滑膜会影响接触应力的分布,因此,精确分析齿轮接触过程中的润滑膜结构及其特性是非常必要的。
此外,有限元法用于齿轮传动性能分析时,也必须考虑轴、轴承、定位器及其他各种传动元件的性能。
轴承等各种元件的设计,会影响齿轮的接触侧的咬合情况,因此也会影响齿轮的接触状态和接触应力。
在完成模型的建立后,就可以使用有限元分析技术,通过不断改变不同的参数和条件,对齿轮传动性能进行精确模拟,并得出合理的结果和结论。
使用该方法,可以分析齿轮传动系统中各种参数和齿轮及其接触表面的特性,比如形象、弯曲度、几何曲线、接触条件等,可以得出齿轮传动的最佳设计参数,提高传动精度和可靠性。
齿轮仿真耦合实验报告(3篇)

第1篇一、实验背景齿轮作为机械传动系统中的重要组成部分,其性能直接影响着整个系统的效率和寿命。
为了提高齿轮设计的准确性和可靠性,本研究采用有限元分析(FEA)和刚柔耦合动力学仿真(Rigid-Flexibility Coupling)方法,对齿轮进行仿真耦合实验,以评估齿轮在实际工作条件下的力学行为和性能。
二、实验目的1. 建立齿轮的有限元模型,并进行网格划分。
2. 通过有限元分析,计算齿轮在静态载荷作用下的应力分布和变形情况。
3. 利用刚柔耦合动力学仿真,模拟齿轮在实际工作条件下的动态响应。
4. 分析齿轮的疲劳寿命和强度性能,为齿轮设计和优化提供理论依据。
三、实验方法1. 有限元模型建立与网格划分首先,根据齿轮的实际尺寸和材料属性,建立齿轮的几何模型。
然后,采用四面体网格对齿轮进行网格划分,确保网格质量满足仿真要求。
2. 静态载荷下的有限元分析在有限元分析中,将齿轮置于静态载荷作用下,通过求解非线性方程组,得到齿轮的应力分布和变形情况。
主要关注齿轮的齿面接触应力、齿根应力、齿面磨损和齿面疲劳寿命。
3. 刚柔耦合动力学仿真为了模拟齿轮在实际工作条件下的动态响应,采用刚柔耦合动力学仿真方法。
将齿轮视为柔性体,同时考虑齿轮与轴承、轴等部件的相互作用。
通过施加转速和扭矩等激励,模拟齿轮在旋转过程中的动态响应。
4. 疲劳寿命和强度性能分析在仿真过程中,对齿轮的疲劳寿命和强度性能进行分析。
通过计算齿面接触应力、齿根应力等参数,评估齿轮的疲劳寿命和强度性能。
四、实验结果与分析1. 静态载荷下的应力分布和变形通过有限元分析,得到齿轮在静态载荷作用下的应力分布和变形情况。
结果表明,齿轮的齿面接触应力主要集中在齿根附近,齿根应力较大。
同时,齿轮的变形主要集中在齿面和齿根处。
2. 刚柔耦合动力学仿真结果通过刚柔耦合动力学仿真,模拟齿轮在实际工作条件下的动态响应。
结果表明,齿轮的齿面接触应力、齿根应力等参数在旋转过程中发生变化,但总体上满足设计要求。
齿轮的精确建模及其接触应力有限元分析

齿轮的精确建模及其接触应力有限元分析随着现代技术的发展,齿轮已经成为机械系统中不可或缺的元素之一,已经成为汽车、航空、海洋、涡轮机械和其他机械行业的主要组件。
因此,齿轮准确建模和性能分析对于满足行业需求至关重要。
首先,要精确建模齿轮,必须考虑齿轮的几何建模,其中包括齿轮几何尺寸,齿轮的轮子数量和齿轮的接触形式。
如采用普通传动,则齿轮的几何建模可以基于螺旋角、压力角和基底角实现。
在几何建模中,可以利用压力角确定齿面接触形式,此时必须考虑到内外齿圈的接触状态。
此外,齿轮的有限元模型的建立也是齿轮的精确建模的重要一环。
为此,应将齿轮的建模看作是一个有限元分析的过程,使用有限元方法实现结构的建模和接触分析。
有限元模型的正确性将直接影响到模型的准确性,因此需要根据实际情况采用适当的形式接触和材料参数来实现模型建模。
此外,接触应力也是齿轮精确建模的关键因素。
传统的有限元模型很难正确表征接触部件的精确接触应力。
因此,齿轮接触应力有限元分析被广泛应用于齿轮精确建模中。
这种方法主要是使用更细粒度的有限元模型对齿轮接触情况进行分析,以更精确的方式模拟接触应力分布,进而实现对齿轮的准确建模。
本文介绍了齿轮的精确建模及其接触应力有限元分析过程。
在几何建模中,考虑齿轮的几何尺寸、齿轮的轮子数量和接触形式。
然后,利用有限元方法实现结构的建模和接触分析,对齿轮接触应力进行分析,以更精确的方式模拟接触应力分布,实现齿轮精确建模。
在机械行业中,齿轮准确建模和性能分析的重要性显而易见。
此外,由于接触应力的影响,齿轮的精确建模也受到越来越多的关注。
必须通过准确的建模和分析,才能解决日益复杂的工程挑战。
因此,有关精确建模和接触应力有限元分析的研究有着重要的意义。
基于ANSYS的斜齿锥齿轮APDL参数化建模
基于ANSYS的斜齿锥齿轮APDL参数化建模白国静;黄恺;纪红【摘要】通过展成加工的方法,利用共轭啮合原理建立斜齿锥齿轮的数学模型;借助于ANSYS分析软件中的APDL高级语言,实现斜齿锥齿轮的三维参数化造型;并在该环境下对该齿轮副进行装配.【期刊名称】《机械制造与自动化》【年(卷),期】2009(038)002【总页数】3页(P122-124)【关键词】斜齿锥齿轮;共扼啮合原理;ANSYS;三维参数化造型【作者】白国静;黄恺;纪红【作者单位】辽宁工业大学,机械与自动化学院,辽宁,锦州,121001;辽宁工业大学,机械与自动化学院,辽宁,锦州,121001;辽宁工业大学,机械与自动化学院,辽宁,锦州,121001【正文语种】中文【中图分类】工业技术· 信息与技术·白国静,等· 基于 ANSYS 的斜齿锥齿轮 APDL 参数化建模基于ANSYS的斜齿锥齿轮 APDL 参数化建模白国静,黄恺,纪红(辽宁工业大学机械与自动化学院,辽宁锦州 121001 )摘要:通过展成加工的方法,利用共轭啮合原理建立斜齿锥齿轮的数学模型;借助于 ANSYS 分析软件中的 APDL 高级语言,实现斜齿锥齿轮的三维参数化造型;并在该环境下对该齿轮副进行装配。
关键词:斜齿锥齿轮;共扼啮合原理; ANSYS ;三维参数化造型中图分类号:TH132.421文献标识码:B文章编号:1671-5276( 2009)02-0122-03 APDL ParametricSolidModeling of SkewBevelGearBasedonANSYS BAIGuo-jing,HUANGKai,JI Hong ( LiaoningUniversity ofTechnology,Jinzhou121001,China) Abstract:Themathematicmodelof skewbevelgearis establishedthroughthegeneratingmachiningmethodandtheconjugatemashi ngprinciple.3Dparametricsolid modelingis carriedoutwiththeaid of APDLof thesoftwareANSYS.Andassemblingtheskew bevelgearpair is accomplishedunderthis softwareenvironment.Keywords:skewbevelgear;conjugatemashingprinciple;ANSYS;3Dparametricsolid modeling O 引言ANSYS 作为有限元分析的典型,在工程中的应用日益成熟和广泛。
基于APDL的斜齿轮应力分析方法
基于APDL的斜齿轮应力分析方法【摘要】介绍了渐开线斜齿轮的精确建模方法,并通过APDL语言建立了齿轮副模型,对齿轮啮合进行了应力分析,对应力分布有了直观的认识,对工况使用及齿轮设计提供了理论依据。
【关键词】齿轮;仿真;应力分析ANSYS作为有限元分析的主流软件,在工程中的应用日益成熟和广泛。
多数使用者认为,其建模功能是一大瓶颈。
虽然ANSYS提供了同大多数CAD软件,如CATIA、PROE、UG的接口,并可将模型通过IGES、SAT等图形数据格式导人,以减少建模的周期,提高建模效率。
但在外部数据导人的同时,由于数据的兼容性等问题,有时并不是很理想。
本文则采用APDL语言,在ANSYS中实现了齿轮副模型的参数化建立,并进行了应力分析。
1.斜齿轮轮齿齿廓的精确建模1.1渐开线生成技术齿轮的渐开线方程是以齿轮的回转中心为极点的极坐标参数方程[1-3],方程:rk=rb/cosαkθk=invαk=tanαk-αk (1)式中:rk——轮齿渐开线上任意点半径rb——齿轮的基圆αk——轮齿渐开线上任意点的压力角θk——轮齿渐开线上任意点的展角在直角坐标系下,渐开线的曲线方程为:x’=rbsinu-rbucosuy’=rbcosu-rbusinu (2)式中,u——为在渐开线k点的滚动角由于在ANSYS下齿廓渐开线是以齿轮的中心线为轴左右对称来建模的,因此式(1)需要经过坐标的转换才能应用。
故按照坐标转换原理,将图1的坐标旋转?,使旋转后的新坐标与原坐标的关系变为:1.2过渡曲线的生成技术由于齿根过渡曲线是在加工过程中形成的,直接取决于加工工艺和刀具齿顶形状。
本文齿轮采用滚刀加工的齿轮,所以过渡曲线为延伸渐开线。
齿根过渡曲线是在按展成法加工齿轮时与渐开线一起形成的一段曲线,其参数方程[4-6]为:1.3齿顶圆弧参数方程齿顶圆圆弧参数方程为:1.4齿根圆弧参数方程齿根圆弧曲线参数方程为:3.齿轮副的建模齿轮的参数化建模必须建立一对啮合的齿轮才有意义,才能进行虚拟装配,研究啮合状态下齿轮的各种问题。
论WN齿轮传动的三维建模与啮合仿真分析
论WN齿轮传动的三维建模与啮合仿真分析发布时间:2022-04-24T03:30:07.774Z 来源:《中国科技信息》2022年1期作者:马延庭[导读] 三维建模,顾名思义,主要是利于三维技术搭建模型,啮合仿真主要指的是针对啮合这个环节进行仿真分析。
马延庭佳木斯职业学院【摘要】三维建模,顾名思义,主要是利于三维技术搭建模型,啮合仿真主要指的是针对啮合这个环节进行仿真分析。
通过三维建模与啮合仿真分析,可以加强其理论的了解,进而掌握相关齿轮啮合的特征。
基于此,本文主要围绕WN齿轮传动的三维建模与啮合仿真加以探究。
首先,简单阐述了WN齿轮、Pro/E软件、Ansys软件的含义,而后针对WN齿轮传动的三维建模与啮合仿真进行分析,围绕WN齿轮的建模、WN齿轮啮合仿真及啮合特征、WN齿轮接触区域及接触模型展开探讨,希望可以为有关技术研究人员提供参考。
【关键词】WN齿轮;三维建模;啮合仿真在WN齿轮传动过程中,啮合度的高低对于齿轮传动效果有着较大的影响,由于各种因素的影响,很可能降低齿轮啮合,为此,有必要进行三维建模与啮合仿真分析。
但是如何实施建模和仿真则成为工作的难点。
为解决这个问题,本文选择使用Pro/E软件、ANSYS软件,依托联合建模方法构建WN齿轮传动实体模型,同时利用三维建模技术,针对其传动的整个动态加以啮合仿真,并进行有限元分析,研究其中的复合影响因素,探究WN齿轮啮合的实际情况与接触强度等。
1概述1.1WN齿轮齿轮指的是一种零件,在机械设计中比较常见。
但是,不同齿轮的特征不一,工艺不一,作为成本较低,工艺又较为简单的齿轮之一,WN齿轮被广泛应用在冶金、电力等领域,各类机械设备都可以应用该齿轮,有着较好的应用前景。
就WN齿轮传动而言,主要表现为空间点多接触啮合传动,对比渐开线齿轮,其承载力更高,有着较大的应用价值,很多学者对此进行研究。
1.2Pro/E软件Pro/E软件的诞生满足了三维建模的要求,该软件中融合了特征技术、参数化技术等,而且通过加强该软件的应用,不仅能够实现三维建模,还具有零部件设计、动态仿真等功能,往往能够进行通用,由于Pro/E软件造型功能较多,而且自带接口,可以实现各类图形格式的输出。
基于adams的齿轮啮合过程中齿轮力的动态仿真
0.1
0.2 0.3 time(sec)
0.4
0.5
0.2
0.3 Time(sec)
0.4
1000.0
2000.0 frequency(Hz)
机械 2005 年第3 期 总第32期 ・15・ 设计与研究
5 结论
由以上仿真分析结果可知:从时域分析来看, 由于在相同的静态负载作用下,所以每组齿轮啮合 力都在同一值附近上下波动,齿轮啮合力成周期性 变化;从频域分析来看,随着转速的增加,主频率 大小增加,这与转速与啮合频率的关系相吻合。所
0.2 0.3 Time(sec) meshing force 0.4 0.5
以利用动力学仿真软件ADAMS可以较准确的仿真 出齿轮间的啮合力。 这为进一步利用 ADAMS研究齿 轮传动系统的静、动态特性奠定了基础。
——————————————— 收稿日期:2004-10-20 作者简介:李金玉(1979-) ,女,汉,吉林人,长春工业大学机电工程学院硕士研究生;勾志践( 1958-) ,男,汉,吉林人 ,长春工业大 学机电工程学院教授,主要研究方向:机床动力学及切削过程振动诊断与控制。
・16・ 设计与研究 机械 2005 年第3 期 总第32 卷
1.5E+005 1.0E+005 ewton-mm 50000.0 0.0 0.0 0.1 Analysis:Last-Run torque
0.1
0.2 0.3 time(sec)
0.4
0.5
500.0
1000.0 frequency(Hz)
基于APDL的渐开线斜齿圆柱齿轮的参数化建模
也相同 , 只需 变 换 为 该 圆 柱 面 上 的 螺 旋角 和直 径 就 可实 现 ,其 变 换 方 法 见 参 考 文
献 [ 。 1 J
*e ,, 3 0 b /z !齿宽 2 stq (6 " ) p O对应的螺旋展角 * M, ,5 1定义两个数组来定义生成的点 DI U ,
/RE 7 1进 入 前 处 理 器 P P
本文 基 于 A D 语 言 的 参 数化 建 模 技 术 ,实 现 了标 PL
* O i1 1 1生成渐开线齿廓上的关键点 D ,, ,2
k ix i,() ,,()Yi
ENDD0
准渐开线斜齿 圆柱齿轮几何模型及三维有 限元模 型的参 数化设计。 齿轮的参数化建模完成后 , 当再设计同类齿轮 时, 可直接调用完成的齿轮设计宏程序 , 修改相应的参数
即可 快速 准 确地 绘 制标 准 渐开 线 斜齿 轮 。
[ 参考文献 ]
() b 当齿 根 圆半径 大 于基 圆半径 时 : r r 即 fb >
* E a, csr/ ) !齿根 圆压力 角 S T,fA o(br f
* E ivftn a)a S T, a, (f一 f n a
* I X, 1 1定义两个数组用来定义生成 的点 D M, ,2
* M, ,1 DI Y , 2
的程 序 可 在 系 统 的 文 本 编辑 器 中编辑 , 以扩 展 并 名 .a m c的 宏 文 件 保 存 。 本例 将 其 另 存 为 m ga. yer m c 可 以 命 令 “U E a, * S
C Y , 1激活当前坐标系为柱坐标系 S S1
* DO,, , 1循环生成螺旋线上 的关键点 i15
k iru i,() ,,, ()v i