
发那科、法兰克机器人单轴原点设置
ENTER键
2.在系统变量中找到第304个选项SMASTER ENB,将后面设置的0改成1 并按下ENTER确定键
将0改成1
二、在系统中找到零点标定/校准功能
1、按下“MENU” 菜单键,选中“系统”菜单就会看到“零点标定/校准” 菜单,选中“零点标定/校准”菜单按下“ENTER”确定键进入
四、更新零点标定结果
按下“PREV”返回键,返 回“零点标定/校准功能 ”页面,选择“更新零点标 定结果”,按下“ENTER” 键确认,再按“F5”完成。 至此,单轴零点设置完成。
五、更换减速机后的故障消除
1.按下示教器MENU键,选中系统选项,找到变量选项,按下ENTER键进入。
MENU 键
机械手单轴 原点设置及 故障处理
2019年3月
目录
一、在系统设置中打开隐藏的原点设置功能 二、在系统中找到零点标定/校准功能 三、将所需设定原点的轴手动移至原点处设定 四、更新零点标定结果 五、更换减速机后的故障消除
一、在系统设置中打开隐藏的原点设置功能
1.按下示教器MENU键,选中系统选项,找到变量选项,按下ENTER键进入 。
零点标定/校准界面
2.选择“单轴零点标定”并按下 “EБайду номын сангаасTER”确定键进入
单轴零点标定界面
三、将所需设定原点的轴手动移至原点处设 定
以此轴未 例,刻度 线互相对 齐,轴就 到达零点
以J1轴为例,先将“零点标 定位置”设为“0.000”, 按下“ENTER”键确认,然 后将“SEL”的值由“0” 改为“1”,再按下 “ENTER”键确认,最后按 “F5”键执行
ENTER键
2.在系统变量中找到第307个选项“MCR”,选中后面的“MCR T”,按 下ENTER确定键
3、按下ENTER确定键,进入“MCR”菜单,选中第14个“SPC-RESET”,再选 择后面的“1”,然后按下“F4”设置成有效,至此报警消除。
谢谢聆听
发那科原点复归的方法

原点复归一.准备工作开电后,将合模,推顶,螺杆相对应的马达旋转一周以上,关电再开电。
再按下急停按钮二.将机械位置置于零位a)模板打开合模侧后盖板,按图示方向拉动皮带(动模板向前),拉到无法再向前拉动为止,然后再反向回退,使皮带上的记号与皮带轮及机器本体上的记号第一次相对应起来。
假如皮带因跳齿而使得记号不可信的话,那么要使用以下方法。
使机构部的三个PIN在一直线上。
b)推顶器可按照类似模板的方法,即顶杆后退到最后,然后再向前至记号对上。
或者更简单的办法:使顶杆后退至不冒出模板即可。
c)螺杆升温到指定温度后,用手拉动皮带,使螺杆向前移动到最前端,然后后退1mm。
*在用手拉动皮带时,须按下紧急停止按钮,否则拉不动皮带。
在执行以上操作时请注意安全。
三.参数设定a)进入CNC画面:输入-9999然后按模开闭组键(下图)。
进入如下画面再按两下模具文件(有时也可能是别的按键(W-6#机是两下,这时要退到第一个画面再进行),到如下画面(SETTING画面)b)关闭写保护:将SETTING画面中的第一项PARAMETERWRITE改为1(使得参数允许被修改)。
c)按一下模开闭组键,进入PARAMETER画面;d)输入1815然后选择触摸屏上的NO.SRH(1815参数是原点位置记录的参数;按NO.SRH是表示搜寻1815号参数)其中列APC是表示电池的电量:1有,0无(即当外部电池电量过低时,会发生APC电池电量过低报警,此时此参数会自动变为0);列APZ表示原点位置的纪录:1记录,0丢失(电池电量过低时,丢失)。
e)将现在机械位置记为原点:将所需做原点复归的轴的APZ位先改为0,然后再改为1。
(X —射出,Y —模板,A —顶杆,C轴无原点)f)将写保护重新打开。
g)在黑色画面以外的部分点一下,退出CNC画面。
在操作画面的右上方检查一下校正过以后的原点位置。
h)关操作面板电源,关总电源。
i)再开机,再次确认位置后,原点复归结束。
发那科、法兰克机器人单轴原点设置
2.在系统变量 中找到第307 个选项 “MCR”,选 中后面的 “MCR T”, 按下ENTER确 定键
3、按下ENTER确 定键,进入 “MCR”菜单, 选中第14个 “SPC-RESET”, 再选择后面的 “1”,然后按下 “F4”设置成有 效,至此报警消除。
谢谢聆听
——
单击此处添加正文,文字是您思想的提炼,请尽量言简意赅的阐述观点。
四、更新零点标定 结果
按下“PREV”返回键,返回 “零点标定/校准功能 ”页面,选择“更新零点标定 结果”,按下“ENTER”键确 认,再按“F5”完成。 至此,单轴零点设置完成。
五、更换减速机后的故障消除
1.按下示教器MENU键,选中 系统选项,找到变量选项,按 下ENTER键进入。 MENU键 ENTER键
零点标定/校 准界面
2.选择“单轴零点标 定”并按下“ENTER” 确定键进入
单轴零 点标定 界面
三、将所需设 定原点的轴手 动移至原点处 设定
以此轴未例,刻度线互 相对齐,轴就到达零点
以J1轴为例,先将“零 点标定位置”设为 “0.000”,按下 “ENTER”键确认,然 后将“SEL”的值由“0” 改为“1”,再按下 “ENTER”键确认,最 后按“F5”键执行
机械手单轴原点设置及故障处理
——
2019年3月
目录
• 一、在系统设置中打开隐藏的原点设置功能
01.
单击此处添加标题
• 二、在系统中找到零点标定/校准功能 单击此处添加文本具体内容
02.
单击此处添加标题
单击此处添加文本具体内容
• 三、将所需设定原点的轴手动移至原点处设定
• 四、更新零点标定结果
一、在系统设置中打开隐藏的原ห้องสมุดไป่ตู้设置功能
FANUC机器人修改设置的内容

FANUC机器人修改设置的内容一、介绍FANUC机器人是一款广泛应用于制造业的自动化设备,其高效、精确和可靠的特点深受广大用户的喜爱。
然而,为了使机器人在实际应用中更好地适应各种不同的工作环境和任务,我们有时需要对机器人的设置进行修改。
本文将详细介绍在FANUC机器人上修改设置的内容以及相关的步骤。
二、修改设置前的准备工作在进行任何设置修改之前,用户应首先确保自己具备足够的机器人知识和相关的安全操作经验。
还应注意以下几点:1、备份原始设置:在修改设置之前,建议先备份机器人的原始设置,以防止误操作导致的问题。
2、了解机器人的工作原理:在进行设置修改之前,建议用户深入了解机器人的工作原理和结构,以避免因不合适的设置导致的潜在问题。
3、遵循操作指南:在进行任何设置修改时,应始终遵循FANUC提供的操作指南和安全规范。
三、修改设置的步骤1、进入设置界面:通过控制面板或远程连接方式进入机器人的设置界面。
2、选择修改项:在设置界面中,根据需要选择要修改的项。
例如,如果需要修改机器人的运动模式,则需要在设置菜单中找到“运动模式”选项。
3、修改设置:选择要修改的设置项后,根据界面的提示进行操作。
例如,在修改运动模式时,可能需要选择新的模式并确认修改。
4、保存设置:完成修改后,务必记得保存所做的更改。
5、验证修改:为了确保修改的设置已生效,建议在安全的环境下进行测试验证。
四、常见设置项及修改建议1、运动模式:根据应用场景的不同,用户可能需要调整机器人的运动模式。
例如,对于需要高精度定位的应用,可以选择“精密模式”以提高定位精度。
2、速度与加速度:为了提高生产效率,用户可能需要增加机器人的移动速度或加速度。
然而,过快的移动速度可能导致机器人出现震动或不稳定现象。
因此,在修改这些设置时,建议先进行速度和加速度的逐步增加,并观察机器人的反应以确保稳定性。
3、传感器设置:对于依赖传感器进行定位或避障的机器人应用,用户可能需要调整传感器的设置。
法兰克系统原点设置参数
法兰克系统原点设置参数The origin setting parameter in a Frank system plays a crucial role in determining the starting point of the coordinate system. It is important to establish the origin accurately to ensure precise and consistent measurements and calculations in various applications. Setting the origin correctly is essential for proper alignment and calibration of the system, which ultimately affects the performance and accuracy of the system.在法兰克系统中,原点设置参数对于确定坐标系的起始点至关重要。
准确建立原点对于确保在各种应用中的精确和一致的测量和计算至关重要。
正确设置原点对于系统的正确对准和校准至关重要,最终影响系统的性能和准确性。
The process of setting the origin in a Frank system involves identifying a reference point within the system that serves as the starting point for all measurements and movements. This reference point is typically defined based on the physical structure of the system or a specific component within the system. It is important to establish a clear and unambiguous reference point to ensure consistency and accuracy in all operations.在法兰克系统中设置原点的过程涉及识别系统内的一个参考点,该点作为所有测量和移动的起始点。
最新发那科、法兰克机器人单轴原点设置
发那科、法兰克机器人单轴原点设置
目录
一、在系统设置中打开隐藏的原点设置功能 二、在系统中找到零点标定/校准功能 三、将所需设定原点的轴手动移至原点处设定 四、更新零点标定结果 五、更换减速机后的故障消除
一、在系统设置中打开隐藏的原点设置 功能
1.按下示教器MENU键,选中系统选项,找到变量选项,按下ENTER键进入。
进 入 夏 天 ,少 不了一 个热字 当头, 电扇空 调陆续 登场, 每逢此 时,总 会想起 那 一 把 蒲 扇 。蒲扇 ,是记 忆中的 农村, 夏季经 常用的 一件物 品。 记 忆 中 的故 乡 , 每 逢 进 入夏天 ,集市 上最常 见的便 是蒲扇 、凉席 ,不论 男女老 少,个 个手持 一 把 , 忽 闪 忽闪个 不停, 嘴里叨 叨着“ 怎么这 么热” ,于是 三五成 群,聚 在大树 下 , 或 站 着 ,或随 即坐在 石头上 ,手持 那把扇 子,边 唠嗑边 乘凉。 孩子们 却在周 围 跑 跑 跳 跳 ,热得 满头大 汗,不 时听到 “强子 ,别跑 了,快 来我给 你扇扇 ”。孩 子 们 才 不 听 这一套 ,跑个 没完, 直到累 气喘吁 吁,这 才一跑 一踮地 围过了 ,这时 母 亲总是 ,好似 生气的 样子, 边扇边 训,“ 你看热 的,跑 什么? ”此时 这把蒲 扇, 是 那 么 凉 快 ,那么 的温馨 幸福, 有母亲 的味道 ! 蒲 扇 是 中 国传 统工艺 品,在 我 国 已 有 三 千年多 年的历 史。取 材于棕 榈树, 制作简 单,方 便携带 ,且蒲 扇的表 面 光 滑 , 因 而,古 人常会 在上面 作画。 古有棕 扇、葵 扇、蒲 扇、蕉 扇诸名 ,实即 今 日 的 蒲 扇 ,江浙 称之为 芭蕉扇 。六七 十年代 ,人们 最常用 的就是 这种, 似圆非 圆 , 轻 巧 又 便宜的 蒲扇。 蒲 扇 流 传 至今, 我的记 忆中, 它跨越 了半个 世纪, 也 走 过 了 我 们的半 个人生 的轨迹 ,携带 着特有 的念想 ,一年 年,一 天天, 流向长
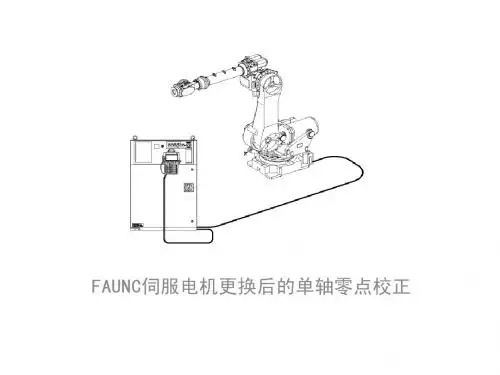
FAUNC伺服电机更换后的单轴零点校正
12.验证校正结果 在JOINT模式下将 J1移至零点位置 (J1数据为0,见 右上图) 查看J1轴上下刻 度线是否中心对 齐,如对齐就证 明成功完成J1的 零点校正。
备注:如果遇到 备用伺服马达没 有条件及时更换 的情况时,可暂 时通过修改变量 表中的变量参数 以达到临时维持 生产的目的。
例如:出现抱闸老化而造成 SRVO-50频繁出现,可以修 改SYSTEM Variables中 $PARAM GROUP1的45 $SVOFF-ALL为FALSE,并进入46 $SV-OFF-ENB中(按DETAIL进 入)将第1项改为TURE,同时 将47 $SV-OFF-TIME中的第1 项的时间修改延长。
J1的数据(2)
9.按MENU---0--SYSTEM-TYPEMASTER/CAL进入 如右面的画面, 选择SINGLE AXIS MASTER 10.将J1的SEL修 改为1,在将MSTR POS值修改成为 (1)值见步骤1, 按F5(EXEC), 按PREV键退出 11.选择6CALIBRATE 断电重启完成校正
FAUNC伺服电机更换后的单轴零点校正
1.记录所需拆卸 轴(伺服电机)的 位置信息(见右 上图,备注:本 说明以J1为例), 并在设备上做上 标记(见右下画 面。
按MENU---0---POSITION进入 如右上画面 记录当前J1的机器人的 总电源,并做好 安全措施---主要 防止因拆卸而造 成位置的变动 如:J2轴,J3轴 等。
7.断电重启或如 右画面重启---按 Fctn键---选择 CYCLE POWER并确 认。
机器人重启
8.重启后,会出 现SRVO-075报警, 在JOINT模式下左 右移动J1大于 20°然后按下 RESET键复位 SRVO-075报警 。 8.1.在JOINT模式 下将J1回到标记 点位置(即J1= (2)。另如像 4.1.节中标记位 置有变动,就需 移动J1将标记对 其机器人的刻度 中点
发那科第六轴零点标记
发那科第六轴零点标记
在发那科工业机器人得到充分和正确标定零点时,它的使用效果才会最好。
因为只有这样,机器人才能达到它最高的点精度和轨迹精度,完全能够以编程设定的动作运动,所以这篇文章介绍一下发那科工业机器人如何进行零点标定。
如果因电池长时间电量低出现的零位丢失,更换电池后首先需要做以下步骤↓
一、按下示教器中的MENU键,选择下一页,然后选择系统,发现没有零点标定的选项,这时其他的一切无从谈起,我们必须把这个选项调出来。
于是我们进入系统下面的变量。
按下“Shift”键+下方向键快速下翻找到“MASET_ENB”这一项。
将其修改成1,默认为0,即不显示零点标定选项。
再次进入系统菜单就会发现“零点标定/校准”菜单了,这时我们进去进行操作。
然后就会进入如下界面。
二、消除SRVO—062报警(此时机器人完全不可以动)
在电池电量耗尽,零位丢失,换完电池准备额零点标定时会遇到
SRVO—062报警,这时候必须先消除这个报警,具体方法如下:还是在这个界面按下F3“RES_PCA”复位编码器脉冲。
选择“是”关机,这样再开机机器人就可以单轴运动了。
三、若出现SRVO—075报警(此时机器人关节可动—即可以单轴运动)
消除该报警处理方法为使用示教器运动机器人报警轴关节20度左右,若有多个报警轴依次移动该报警轴20度左右即可消除该报警。
四、进行全轴零点标定
首先将机器人机械调零,调零顺序4-5-6-1-2-3(实际机器人每个周都有零位标记,请按该标记调整机器人到零位位置),即下图位置。
然后选择全轴零点位置标定
选择“是”。
然后点击完成即可。
FANUC绝对原点机床原点设定
FANUC绝对原点机床原点设定
FANUC 绝对原点机床原点设定
大连YNU-5**系列除外,以X 轴为例进行说明。
1.将模式开关选到“手摇轮”模式,用手摇轮将X 轴移动到正确的原点位置;或者在“手动模式”,按X 轴移动按钮,将X 轴移动到正确的原点位置。
(正确的原点位置为如图1所示箭头对齐的位置,NX2系列正确位置为X 轴移动按钮指示灯亮的时候。
)
2.将模式开关选到“MDI ”模式,按操作面板上按键,出现如图1
所示画面,按“SETING ”菜单键,出现图2画面,如果未出现,按操作面板上的“上、下”方向键,直到找到图2所示画面。
图1 图2 3.
将图2所示“参数写入=0”改为“参数写入=1”。
4.按操作面板上按键,再按屏幕上的“参数”菜单键,出现图3所示画面,输入1815,再按“搜索”菜单键,(注意:绝对不能按INPUT 键)。
图3
SYSTEM OFFSET SETTING X 轴(移动部分)
两箭头对齐
X 轴导轨(不动部分)
图1
5.执行完第4步出现图4的画面,按操作面板的方向键,将光标移动到1815
参数X轴所对应的APC位,输入0,将X轴所对应的APC和APZ 两位改为0。
图4
6.关电重启。
7.找到图4所示画面,将1815参数X轴所对应的APC和APZ两位依次改为1。
8.找到图2所示画面,将“参数写入=1”改为“参数写入=0”。
9.关电重启。
10.重新对刀,确认机械位置正确后方可加工。
发那科机器人零点标定说明
发那科机器人零点标定说明
在发那科工业机器人得到充分和正确标定零点时,它的使用效果才会最好。
因为只有这样,机器人才能达到它最高的点精度和轨迹精度,完全能够以编程设定的动作运动,所以这篇文章介绍一下发那科工业机器人如何进行零点标定。
如果因电池长时间电量低出现的零位丢失,更换电池后首先需要做以下步骤↓
一、按下示教器中的MENU键,选择下一页,然后选择系统,发现没有零点标定的选项,这时其他的一切无从谈起,我们必须把这个选项调出来。
于是我们进入系统下面的变量。
按下“Shift”键+下方向键快速下翻找到“MASET_ENB”这一项。
发那科、法兰克机器人单轴原点设置
确认设置
在确认轴已经到达设定位置后 ,通过操作面板或示教器完成
原点设置。
注意事项和常见问题
安全注意事项
在设置原点过程中,要确保机 器人处于安全位置,避免发生
意外碰撞或损坏。
坐标系确认
在设置原点之前,要确保机器 人坐标系设置正确,以免影响 后续的编程和操作。
精度要求
在设置原点时,要保证对应轴 的移动精度,以免影响机器人 的运动轨迹和定位精度。
保存设置
完成参数修改后,保存设置并重新 启动机器人。
注意事项和常见问题
确保机器人处于安全状态
01
在设置原点前,应确保机器人处于安全位置,避免意外碰撞或
损伤。
参数设置错误
02
如果参数设置不正确,可能导致机器人无法正常工作或产生误
差。因此,在设置参数时务必仔细核对并确保准确性。
原点丢失
03
如果机器人发生故障或受到干扰,可能导致原点数据丢失。为
简化维护流程
单轴原点设置通常与特定 的机械部件相关,这使得 维护和故障诊断更为简单 。
案例分析
背景介绍
该汽车制造企业使用发那 科和法兰克机器人进行自 动化生产。
实施过程
为提高生产效率和设备可 靠性,企业决定对所有机 器人进行单轴原点设置。
效果评估
实施后,生产线的停机时 间减少了30%,生产效率 提高了20%。
常见问题解决
如果在设置原点过程中遇到问 题,可以通过查看机器人手册 或联系技术支持寻求解决方案
。
04
原点设置的实际应用和案 例分析
原点设置在生产线上的应用
01
02
03
提高生产效率
机器人单轴原点设置可以 快速定位,减少生产停机 时间,提高整体生产效率 。