
按转子磁链定向的矢量控制系统
中华人民共和国教育部东北林业大学毕业设计设计题目:按转子磁链定向的矢量控制系统设计学生:黄建龙指导教师:李克新讲师学院:机电工程学院专业:电气工程及其自动化2007级3班2011年6月按转子磁链定向的矢量控制系统设计摘要本文在对交流异步电动机坐标变换原理的概念,异步电动机的数学模型和在不同坐标系上的数学模型表达方程式介绍的基础上,指出了异步电动机模型多变量、强耦合非线性的特点,介绍了SVPWM空间矢量变频调速技术,并对基于高速数字信号处理器(DSP)的交流电动机按转子磁链定向的矢量控制调速系统进行了研究。
本设计完成了基于TMS320F2812DSP的交流电机按转子磁链定向的矢量控制系统设计。
在系统总体设计方面,系统由功率电路、控制系统及辅助电路组成。
功率电路包括整流电路、直流中间电路、逆变电路以及驱动电路等组成;控制电路由F2812芯片及其外围电路组成,用来完成矢量控制核心算法、SVPWM产生、相关电压电流的检测量处理等功能;辅助电路由开关电源、串行通信电路等组成,以实现给系统提供多路直流电源以及上位机的监控等功能。
系统硬件电路主要是由主电路、驱动电路、微控制电路、检测电路、信号采集与故障综合电路等组成;软件程序主要由主程序、中断程序以及键盘程序等组成。
关键字:SVPWM;矢量控制;磁链定向;DSPThe Design of Orientated by the Rotor Flux VectorControl SystemAbstractIn this paper, we introduces the ac induction motor concept, the principle of coordinate transformation of asynchronous motor in different reference frames mathematical model and mathematical model of the express equations, and pointed out the characteristics asynchronous motor model multivariable and strong coupling nonlinear characteristics, and introduced the SVPWM space vector, and the technology of frequency conversion based on high speed digital signal processor (DSP) according to the ac motor rotor flux vector control speed control system is studied.This design completed the design of ac motor according to rotor flux vector control system based on TMS320F2812DSP.In the design of the whole system, this system consists of power circuit, auxiliary circuit and control system. The Power circuit includes rectifier circuit, dc intermediate circuit, inverter circuits and drive circuit etc; Control circuit is composed of F2812 chip and its peripheral circuit, to complete vector control core algorithm, SVPWM production, related voltage current detection quantity processing function; Auxiliary circuit by switching power supply, Serial communication circuit etc, so as to realize the system to provide multi-channel to dc power supply and PC monitoring, and other functions.The hardware circuit is mainly composed of main circuit, drive circuit, micro control circuit, detection circuit, signal acquisition and fault integrated circuit etc; Software program mainly by the main program, interruption program and keyboard program etc.Key word: SVPWM;Vector control; Flux; DSP目录摘要Abstract1.绪论 .......................................................................................................... 错误!未指定书签。
1.1矢量控制技术的发展现状 ................................................................... 错误!未指定书签。
1.1.1交流电动机调速技术的发展现状 .................................................... 错误!未指定书签。
1.1.2 矢量控制技术的发展现状 ............................................................... 错误!未指定书签。
1.2 矢量控制的思想及其优点 .................................................................. 错误!未指定书签。
1.2.1 矢量控制的基本思想 ....................................................................... 错误!未指定书签。
1.2.2 矢量控制的优点 ............................................................................... 错误!未指定书签。
2.矢量控制技术的基本原理 ...................................................................... 错误!未指定书签。
2.1异步电动机的动态数学模型 ............................................................... 错误!未指定书签。
2.1.1 三相异步电动机的物理模型 ........................................................... 错误!未指定书签。
2.1.2 三相异步电动机的动态数学模型 ................................................... 错误!未指定书签。
2.1.3 SVPWM基本原理............................................................................. 错误!未指定书签。
2.2矢量控制的基本原理 ........................................................................... 错误!未指定书签。
2.2.1 三相—两相静止坐标系变换(3/2变换) ......................................... 错误!未指定书签。
2.2.2 两相—两相旋转变换(2s/2r变换) .............................................. 错误!未指定书签。
2.3 按转子磁链定向的矢量控制技术的实现 .......................................... 错误!未指定书签。
2.3.1电流闭环控制方式 ............................................................................ 错误!未指定书签。
2.3.2 转矩控制方式 ................................................................................... 错误!未指定书签。
2.3.3 转子磁链的计算 ............................................................................... 错误!未指定书签。
2.4 系统的总体设计 .................................................................................. 错误!未指定书签。
3.系统硬件电路设计.......................................................................... 错误!未指定书签。
3.1 核心芯片选择与介绍 .......................................................................... 错误!未指定书签。
3.2 系统主电路的设计 .............................................................................. 错误!未指定书签。
3.3 控制电路及其外围电路设计 .............................................................. 错误!未指定书签。
按照转子磁链定向的矢量控制系统仿真

按照转子磁链定向旳矢量控制系统仿真1.矢量控制技术概述异步电机旳动态数学模型是一种高阶、非线性、强耦合旳多变量系统,其控制十分复杂。
矢量控制实现旳基本原理是通过测量和控制异步电动机定子电流矢量,根据磁场定向原理分别对机旳励磁电流和转矩电流进行控制,从而到达控制异步电动机转矩旳目旳。
将异步电动机旳异步电动定子电流矢量分解为产生磁场旳电流分量(励磁电流) 和产生转矩旳电流分量(转矩电流) 分别加以控制,并同步控制两分量间旳幅值和相位,即控制定子电流矢量,因此称这种控制方式称为矢量控制方式。
ω图1 带转矩内环节磁链闭环旳矢量控制系统构造图2.几种关键问题:●转子磁链函数发生器根据电机旳调速范围和给定旳转速信号,在恒转矩范围内恒磁通调速、转子磁通保持额定磁通;在恒功率范围内弱磁调速,转子磁通随转速指令旳增大而减小。
转子磁链函数发生器用来产生磁链大小信号。
这里采用下面旳曲线。
转子磁链旳幅值一般为1。
●转子磁链旳观测与定向转子磁链旳观测模型重要有二种:(1) 在两相静止坐标系上旳转子磁链模型电机旳定子电压和电流由传感器测得后,通过3S/2S 变换,再根据异步电机在两项静止坐标系下旳数学模型,计算转子磁链旳大小。
()r αm s αr r βr 11L i T T p ψωψ=-+ ()r βm s βr r αr 11L i T T p ψωψ=++ (2) 按磁场定向两相旋转坐标系上旳转子磁链模型三相定子电流 iA 、 iB 、iC 经3/2变换变成两相静止坐标系电流 is α 、 is β ,再经同步旋转变换并按转子磁链定向,得到M ,T 坐标系上旳电流 ism 、ist ,运用矢量控制方程式m st1s r rL i T ωωωψ-==mr smr 1L i T p ψ=+可以获得 ψr 和 ωs 信号,由ωs 与实测转速 ω 相加得到定子频率信号ω1,再经积分即为转子磁链旳相位角ϕ ,它也就是同步旋转变换旳旋转相位角。
感应电动机转差型矢量控制系统的设计

感应电动机转差型矢量控制系统的设计1 引言感应电动机具有结构简单、坚固耐用、转速高、容量大、运行可靠等优点。
但是,由于感应电动机是一个高阶、非线性、强耦合的多变量系统,磁通和转矩耦合在一起,不能像直流电动机那样,磁通和转矩可以分别控制。
所以,一直到20世纪80年代都没有获得高性能的感应电动机调速系统。
近年来,随着电力电子技术、现代控制理论等相关技术的发展,使得感应电动机在可调传动中获得了越来越广泛的应用。
矢量控制策略的提出,更是实现了磁通和转矩的解耦控制,其控制效果可媲美直流电动机。
本文在分析感应电动机矢量控制原理的基础上,基于matlab/simulink建立了感应电动机转差型矢量控制系统仿真模型,仿真结果证明了该模型的合理性。
并在此基础上进行系统的软、硬件设计,通过实验验证控制策略的正确性。
2 矢量控制的基本原理长期以来,直流电动机具有很好的运行特性和控制特性,通过调节励磁电流和电枢电流可以很容易的实现对转矩的控制。
因为它的转矩在主磁极励磁磁通保持恒定的情况下与电枢电流成线性关系,所以通过电枢电流环作用就可以快速而准确地实现转矩控制,不仅使系统具有良好稳态性能,又具有良好的动态性能。
但是,由于换向器和电刷的原因,直流电动机有它固有的缺点,如制造复杂,成本高,需要定期维修,运行速度受到限制,难以在有防腐防暴特殊要求的场合下应用等等。
矢量控制的设计思想是模拟直流电动机的控制特点进行交流电动机控制。
基于交流电动机动态模型,通过矢量坐标变换和转子磁链定向,得到等效直流电动机的数学模型,使交流电动机的动态模型简化,并实现磁链和转矩的解耦。
然后按照直流电动机模型设计控制系统,可以实现优良的静、动态性能。
转子磁链ψr仅由定子电流励磁电流ism产生,与定子电流转矩分量ist无关,而电磁转矩te正比于转子磁链和定子电流转矩分量的乘积,这充分说明了感应电动机矢量控制系统按转子磁链定向可以实现磁通和转矩的完全解耦。
异步电机矢量控制可以转子磁链定向
iα 3/2 iβ
i 2s/2r m (VR) i t
等 效 直 流 电 动 机模型
ω
图2异步电动机坐标变换 φ—M轴与α轴的夹角
把上述等效关系用结构图的形式画出 来,示于图2中。从整体上看,输入为iA、 iB、iC三相电流,输出为转速ω,是一台交 流电机。从内部看,经过3/2变换和同步旋 转变换,变成了一台以im、it为输入,ω为 输出的直流电动机。
在同步旋转d-q坐标系上控制异步电动机,所有 的交流量都变成了直流量,应该也能达到类似直 流电动机那样的性能水平。 图1(b)示出了这个构想,其中i*ds和i*qs分别是同 步旋转坐标系上定子电流的直轴分量和交轴分量 , 对于矢量控制来说,i*ds类似于直流电动机的励磁 电流If,i*qs类似于直流电动机的电枢电流Ia。相 应地,我们希望类似地写出异步电动机的转矩表 达式为 (1) Te CT r iqs
励磁分量 转矩分量 图1 (a)他励直流电动机 (b)矢量控制异步电动机
但是,能够这样写转矩表达式应该满足一 个条件,那就是d轴应该按Ψr定向,如图1(b)右 边所示。选择d轴与转子磁链Ψr同方向。这就 叫“按转子磁链定向”。
按转子磁链定向后,异步电动机在同步旋转 d-q坐标系上的数学模型和直流电动机相比,如 果说还有什么不一样的话,那就是异步电动机的 空间矢量在以同步转速旋转,直流电动机的空间 矢量静止不动,但是从相对运动的观点看,这没 有什么本质不同。
第六章
笼型异步电动机变压变频调速系 统-转差功率不变型系统
异步电动机矢量控制
1. 概论
标量控制简单、容易实现,但是异步电动机固有 的耦合效应使系统响应缓慢,数学模型的高阶效应 使系统稳定性差。对于需要高动态性能的调速系统 或伺服系统,如轧钢机、数控机床、机器人、载客 电梯等,就不能完全适应了。 70年代初发明的磁场定向矢量控制可以很好地解 决上述问题,能够把异步电动机控制得像直流电动 机一样的好。直流电动机的励磁电流和转矩电流 (电枢电流)是解耦的,因此矢量控制也称为“解 耦控制”.矢量控制既适用于异步电动机,也适用于 同步电动机。
20 按转子磁链定向的矢量控制2

用除法环节消去对象中固有的乘法环节,实
现了转矩与转子磁链的动态解耦。
18
转矩闭环控制
图6-28 带除法环节的矢量控制系统原理框图
19
带转矩内环的矢量控制仿真
带转矩内环的矢量控制结构
20
Simulink实现
21
转矩控制器
22
磁链观察-电流模型
23
坐标变换
24
电流跟随
25
定子电流
(6-44)
Hale Waihona Puke 9计算转子磁链的电压模型
图6-31 计算转子磁链的电压模型
10
计算转子磁链的电压模型
电压模型包含纯积分项,积分的初始值和
累积误差都影响计算结果,在低速时,定子 电阻压降变化的影响也较大。
电压模型更适合于中、高速范围,而电流
模型能适应低速。有时为了提高准确度,把 两种模型结合起来。
3. 省略电流调节器,电流与电压的关系通 过下式计算 usm =Rsism 1 Lsist dist ust 1Lsism Rsist Ls dt
34
简化后的系统原理图
35
仿真模型
36
定、转子电流
37
转速、转矩
转子磁场定向矢量控制与气隙磁场定向矢量控制的区别

1. 气隙磁场定向控制方案。
气隙磁场的定向控制是将旋转坐标系的M轴定向于气隙磁场的方向,此时气隙磁场的T轴分量为零。
如果保持气隙磁通M轴分量恒定,转矩直接和T轴电流成正比。
因此,通过控制T轴电流,可以实现转矩的瞬时控制,从而达到控制电机的目的。
2. 定子磁场定向控制方案。
定子磁场定向的控制方法,是将旋转坐标的M轴放在定子磁场方向上,此时,定子磁通的T轴分量为零。
如果保持定子磁通恒定,转矩直接和T轴电流成正比,从而控制电机。
定子磁场定向控制使定子方程大大简化,从而有利于定子磁通观测器的实现。
然而此方案在进行磁通控制时,不论采用直接磁通闭环控制,还是采用间接磁通闭环控制,均须消除耦合项的影响。
因此,需要设计一个解耦器,对电流进行解耦。
3. 转子磁场定向控制方案。
转子磁场定向的控制方法是在磁场定向矢量控制方法中,将M,T坐标系放在同步旋转磁场上,将电机转子磁通作为旋转坐标系的M坐标轴。
若忽略由反电动势引起的交叉祸合,只需检测出定子电流的M轴分量,就可以观测转子磁通幅值。
当转子磁通恒定时,电磁转矩与定子电流的T轴分量成正比,通过控制定子电流的T轴分量就可以控制电磁转矩。
因此称定子电流的M轴分量为励磁分量,定子电流的T轴分量为转矩分量。
可由电压方程M轴分量控制转子磁通,T轴分量控制转矩,从而实现磁通和转矩的解耦控制。
下面对它们进行简要的总结和比较:气隙磁场定向系统中磁通关系和转差关系中存在耦合,需要增加解耦器这使得它比转子磁通的控制方式要复杂,但具有一些状态能直接测量的优点,比如气隙磁通。
同时电机磁通的饱和程度与气隙磁通一致,故基于气隙磁通的控制方式更适合于处理饱和效应。
定子磁场定向的矢量控制方案,在一般的调速范围内可利用定子方程作磁通观测器,非常易于实现,且不包括对温度变化敏感的转子参数,可达到相当好的动静态性能,同时控制系统结构也相对简单,然而在低速时,由定子电阻压降占端电压的大部分,致使反电动势测量误差较大,导致定子磁通观测不准,影响系统性能。
三相异步电机按转子磁链定向的矢量控制系统实验研究
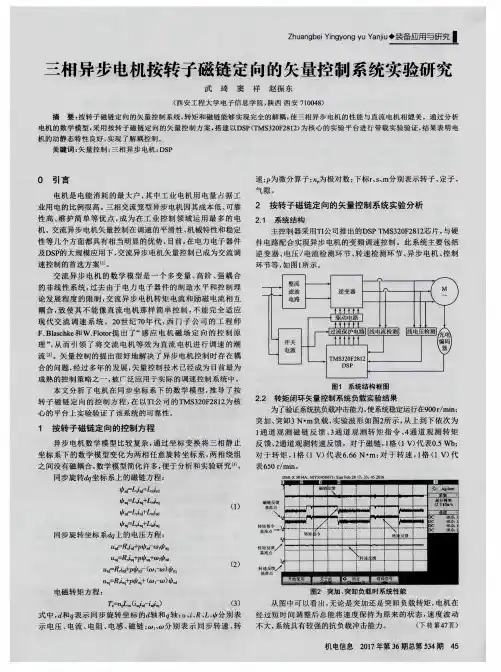
突加 、 突卸3 N・ m负载 , 实验 波形 如图2 所示 , 从上 到下依次 为
1 通 道 观测 磁 链 反 馈 、 3 通道 观 测 转矩 指 令 、 4 通 道 观 测 转 矩
反 馈、 2 通道观 测转速 反馈 。对 于磁链 , l 格( 1 v) 代表0 . 5 Wb : 对 于转 矩 , 1 格( 1 v) 代表6 . 6 6 N・ m; 对 于转 速 , l 格 ( 1 V) 代
关 键词 : 矢量控制; 三 相 异步 电机 ; DS P
0 引 言
电机 是 电能消 耗 的最 大户 , 其中 工业 电机用 电量 占据 工 业用 电的比例 很高 。 三相 交流笼型异步 电机 因其成本低 、 可靠 性高、 维护 简 单 等优 点 , 成 为 在工 业控 制 领域 运用 最 多 的 电
L 忆
( 1 )
同步 旋 转 坐 标 系 幽 上 的 电 压 方 程 :
r } q ,  ̄ - 2l 0 县 q
M, 。 。 D J 9 d
…
u , d = R, i , #p d / ,  ̄ -( t o I 一 ) m u 尺 ( 2 ̄ 0 - 2) 0 t d
…
电磁 转 矩 方 程 :
n ( i , q i T d — i g ) ( 3 )
图2 突加 、 突卸负载 时系统性能
从 图中可 以看 出, 无论 是突加还 是突 卸负载转矩 , 电机在
经 过短 时间调 整后 总能将 速度 保持为 原来 的状 态, 速 度 波 动 不 大, 系统具有较 强的抗负载冲击能 力。 ( 下 转 第4 7 页)
转子磁链定向间接矢量控制系统解析与展望转子磁链定向间接矢量控制系统解析与展望
o sre b e r;Ve tr c nr l v c o o to
0 引 言
矢 量控 制 技 术 实 现 了对 交 流 电机 的磁 通 和 转
矩分别独立控 制 ,从而使交 流电动机变频调速 系 统具有 了直流电动机类似 的控 制性能。本文 主要 介绍了间接矢量控制技术 ,在 dq . 旋转坐标系下化 简电动机数学模 型,建立磁通 状态观测 器,推导 出算法公式 ,并对矢量控制的发展方 向作 了展望。
ABSTRACT: T t e tc mo e f t r e h s a y c r n u moo s rc e he ma h mai s d l o h e p a e s n h o o s tr i e e td, smp iid a d i l e n f
s l td I h sp p rt e r tr i d r c ed oi n ain s s m s r s l td a d s t u h d lo i a e . n t i a e oo n i t l r tt y t i e ou e n e p t e mo e f mu h e f i e o e l - ac ltr b a ft t e o s r e mo e c n r e r f x c l ua o y t e w y o e s t b e v r i d m o t l h o , i gv st e e u t n fa i - u s h h a n o t y t ie q ai so rt h o h mei . T i s d o t b t st n r s li g p a t a r b e b d m o t lt e r , a d p v dn t c h s t y c n r u e o a e ovn r ci l p o lm y mo e c nr o u i c o h y n r i ig o a n oa in t h o to o r e p a e a y c r n u t r i h o . I gv s a n e s n i g i n a n tt o t e c n r l f t e h s s n h o o s moo n t e r o h y t i e n u d r t d n n a
按转子磁链定向的矢量控制系统仿真研究
科技 论坛 j
郭 璃 壬庆 贤
按转子磁链 定 向的矢量控制系统仿真研究
( 兰州交通 大学 自动化与电气工程 学院, 甘肃 兰州 7 o 7 ) 3 oo
摘 要: 详细分析矢量 控幸 系统对异步电机 电磁转矩 实时控幸的原理, I l 构建蒂转矩 内环磁链闭环按 熙转子磁 链定向 矢量控制结构 , 系统的各 对 部分进行 了详细的阐述。科 用仿真工具建立 了 仿真模 型。 结果表明谈方法实现 电磁转矩控幸 , I达捌 良 的调速性侥。 好
、
一
角。
ts
图 5 转 速 波 形 矩 指 令 R
图 l 带 转矩 内环磁 链 闭环 的 矢量 控 制 结 构 图 转子磁链反馈信号包含 了转子磁链的大小
和位置 , 转子磁链的观测模型主要有二种目: () 1在两相静止坐标 系的模型。 定子电压和 电流由传感 器测得后 , 经过 3/s变换 , s 2 根据 异
得 到的 、 以及零轴 电流 i= o变换到定子三 相坐标系上 , 得到定子电流给定信号 、 。 、 C r n e a0 模块利用 自定义封装 , ur tR 1 e r 实 现滞环调节 , 内部结构如 图 4 使用 时只需 指 其 , 定滞环环宽 ,滞 环宽度 的大小影响开关 器件 的 开关频率 , 环宽越小 , 开关频率 越高 , 电流控 且 制精度越高 , 反之亦然 。 、 4仿真结果 与分析 仿真采用固定步长的 oe 仿 真算法 , d3 为保 证精度 , 限制最 大步长取 l -。 e 5 . 电机 空载启 动,启动过程充 分利用 电机 的 过载能力 ,以最大加速度加速 , 启动时 间只需 0 s快速性好 , 图 5 其 中虚线为转 速给定 , ., 1 如 , 实线为实际转速 。 启动进入稳态后 , 1 s 在 . 时刻 加 7 %额定 5 5 图 3 调 节 器 的 内部 结 构 负载 , 转速稍微有 降落 , 但是能跟随 给定值 , 系 T a so ma i n q t ac模 块 将 上 一级 统呈现良好 的抗扰性。在 2 时刻进行减速 r n f r to d 0 o b _ s
转子磁链定向间接矢量控制系统的解析与展望
l 囊缀转子磁链定向间接矢量控制系统的解析与展望田建文李国芳(兰州交通大学甘肃兰州730070)应用摹毒拳[摘要]建立三相异步电机的数学模型并化简。
应用现代控制理论中的状态观测器的构建方法对转子磁链定向问解矢量控制进行解析。
应用现代控制理论解决实际问题,并从理论的角度为三相异步电机的矢量控制作了一下诠释。
为理解异步电机矢量控制理论提供了有益的启示并对矢量控制进行展望。
[关键词】三相异步电动机数学模型现代控制理论状态观铡器矢量控制中图分类号:T Pl 3文献标识码:^文章编号:1671—7597(2D 08)0720099一02本文主要介绍了间接矢量控制技术,在旋转坐标dq 轴系下化简电动机数学模型,建立磁通状态观测器,推导出算法公式;并对矢量控制的发展方向作了展望。
一、异步电动机的教掌模噩由电机学知识,我们建立异步电动机的坐标模型:A B c 轴为三相交流静止坐标,dq 轴是以同步角速度_“旋转的二相直流旋转坐标。
图1异步电动机的坐标模趔:、在d q 轴下化简电机的数掌模受由交流电机坐标变换理论,我们可以得到在同步旋转的d q 轴下的电机模型。
在dq 轴下的磁链方程:£JOO厶kOOkkOO k£.0L(1)其中k=主k 。
为dq 坐标系同轴等效定子与转子绕组间的互感;1t3厶,+号k-为dq 坐标系等效二相定子绕组的自感:L ,=厶:+兰k 。
为dq 坐标系等效二相转子绕组的自感。
在dq 轴下电压方程:c ,m%U .2U t 2焉oooT i 。
o 焉ooKIo o 如oI ‘ooo 露:上k唯一y .1P 只妒-l ,岛一y 。
2p 吼虬2pB(2)其中PB 为dq 旋转坐标系相对于定子的角速度。
P 幺为dq 坐标系相对于转子的角速度M 。
在dq 轴下的转矩方程为:t=~驯“:一t 岛)去(3)由此可得异步动机在dq 轴上的数学模型的基本方程式(1)、(2)、(3).兰、应用状夺空同分析d q 轴下的数学模型选取状态量x=k 。
电力拖动自动控制系统(陈伯时)ppt,按转子磁链定向的矢量控制系统
的影响,两个子系统仍旧是耦合着的。
电电力力拖传动动自控动制控系制统系统
8
带除法环节的解耦矢量控制系统 (采用电流控制变频器)
r AR
ASR
Lr n p Lm
ism
i
A
iA
r
异步电机
i
CB 2r /3s
电流 控制
iB
矢量
÷
电电力力拖传动动自控动制控系制统系统
4
按转子磁链定向后的系统模型
代入转矩方程式和状态方程式,并 用m,t替代d,q,即得
Te
n p Lm Lr
ist r
d r
dt
1 Tr
r
Lm Tr
ism
0
(1
) r
Lm Tr
ist
电电力力拖传动动自控动制控系制统系统
5
矢量控制方程
1
i1
im1
等效直流
3/2 iβ1 VR
电机模型
异步电动机 it1
反馈信号
这样的矢量控制交流变压变频调速系统在静、 动态性能上完全能够与直流调速系统相媲美。
电电力力拖传动动自控动制控系制统系统
3
6.7.2按转子磁链定向
(Field Orientation)
rd rm r rq rt 0
14
• 在两相静止坐标系上的转子磁链模型
is
Lm
+
1
r
-
Tr p+1
Tr
isβ
Lm
+
1