
差错控制方式
R=(n-1)/n
通信原理
13
第9章 差错控制编码
9.2.2 行列监督码 行列监督码又称水平垂直一致监督码或 二维奇偶监督码, 二维奇偶监督码,有时还被称为矩阵码。 有时还被称为矩阵码。
1 0 0 1 1 1 1 1 0 0 0 0 1 0 1 0 0 1 1 0 1 0 1 1 1 0 0 0 1 0 1 1 0 0 1 0 1 0 0 0 0 0 0 0 1 0 1 1 0 0 0 0 1 0 1 0
7
第9章 差错控制编码
(5)按照纠正错误的类型不同, 按照纠正错误的类型不同,可以将 它分为纠正随机错误码和纠正突发错误码。 它分为纠正随机错误码和纠正突发错误码。 随着数字通信系统的发展, 随着数字通信系统的发展,可以将信道 编码器和调制器统一起来综合设计, 编码器和调制器统一起来综合设计,这就是 所谓的网格编码调制。 所谓的网格编码调制。 9.1.4 纠错编码的基本原理 1、分组码 表示为( 表示为(n,k), n表示码组的长度; 表示码组的长度; k 信息的长度; 信息的长度;r = n-k表示监督位长度。 表示监督位长度。 几个概念: 几个概念:
1 1 0 0 0 1 1 1 1 0
2009-5-15
通信原理
14
第9章 差错控制编码
二维奇偶监督码适于检测突发错码。 二维奇偶监督码适于检测突发错码。二 维奇偶监督码不仅可用来检错, 维奇偶监督码不仅可用来检错,还可用来纠 正一些错码。 正一些错码。 9.2.3 恒比码 恒比码又称等重码, 恒比码又称等重码,该码的码字中1和0 的位数保持恒定的比例。 的位数保持恒定的比例。具体情况见表 9.2.1。 目前我国电传通信中普遍采用3:2码, 国际上通用的ARQ电报通信系统中, 电报通信系统中,采用 3:4码即7中取3码。 2009-5-15 通信原理
15
第9章 差错控制编码
9.3
9.3.1 基本概念
线性分组码
分组码是一组固定长度的码组, 分组码是一组固定长度的码组,可表 示为( 示为(n , k),通常它用于前向纠错 ),通常它用于前向纠错。 通常它用于前向纠错。在 编码时, 编码时,k个信息位被编为n位码组长度, 位码组长度, 而n-k个监督位的作用就是实现检错与纠 错。 这样, 这样,一个k比特信息的线性分组码可 以映射到一个长度为n码组上。 码组上。
2009-5-15
通信原理
5
第9章 差错控制编码
2、前向纠错 发送端经信道编码后可以发出具有纠错 能力的码字; 能力的码字;接收端译码后不仅可以发现错 误码, 误码,而且可以判断错误码的位置并予以自 动纠正。 动纠正。 3、混合纠错方式 混合纠错方式是前向纠错方式和检错重 发方式的结合。 发方式的结合。
2009-5-15
通信原理
17
第9章 差错控制编码
以(7,4)码为例进行分析, 码为例进行分析,可以设码 字A=[a6,a5 , a4,a3 a2,a1 ,a0],其中[ 其中[a6,a5 , a4,a3] 为信息位, 为监督位,进而得到下 进而得到下 为信息位,[a2,a1 ,a0]为监督位, 面的方程组形式: 面的方程组形式:
2009-5-15
通信原理
3
第9章 差错控制编码
9.1.2 差错控制方式
发 可以纠正错误的码 收
(a) 前向纠错(FEC) 发 能够发现错误的码 应答信号 (b) 检错重发(ARQ) 发 可以发现和纠正错误的码 应答信号
2009-5-15
收
收
(c) 混合纠错检错(HEC)
通信原理
4
第9章 差错控制编码
2009-5-15
通信原理
8
第9章 差错控制编码
码长: 码长:码字中码元的数目; 码字中码元的数目; 码重: 码重:码字中非0数字的数目; 数字的数目; 码距: 码距 : 两个等长码字之间对应位不同的 数目, 数目,有时也称作这两个码字的汉明距离。 有时也称作这两个码字的汉明距离。 最小码距: 最小码距 : 在码字集合中全体码字之间 距离的最小数值。 距离的最小数值。 纠错码的抗干扰能力完全取决于许用码 字之间的距离, 字之间的距离 , 码的最小距离越大, 码的最小距离越大,说明码 字间的最小差别越大, 字间的最小差别越大,抗干扰能力就越强。 抗干扰能力就越强。
2009-5-15
通信原理
9
第9章 差错控制编码
分组码的最小汉明距离为 分组码的最小汉明距离为d0 2、检错和纠错能力 (1)当码字用于检测错误时, 当码字用于检测错误时,如果要检 如果要检 测e个错误, 个错误,则 d0 ≥ e + 1; (2)当码字用于纠正错误时, 当码字用于纠正错误时,如果要纠 如果要纠 正t个错误, 个错误,则 d0 ≥ 2t + 1; (3)若码字用于纠t个错误, 个错误,同时检e个 错误时( 错误时(e > t),则 ),则 d0≥ t + e +1。
9.2.1 奇偶监督码 可以表示成为( 可以表示成为(n,n-1)。如果是 )。如果是奇 如果是奇 监督码, 监督码,在附加上一个监督元以后, 在附加上一个监督元以后,码长 为n的码字中“1”的个数为奇数个; 的个数为奇数个;如果是 偶监督码, 偶监督码,在附加上一个监督元以后, 在附加上一个监督元以后,码 长为n的码字中“1”的个数为偶数个。 的个数为偶数个。 an-1+ an-2+ … + a1+ a0 = 0
1 1 1 0 1 0 0 0 T 1 1 0 1 0 1 0 ⋅ [ 0 ] = a6 a5 a 4 a3 a 2 a1 a0 1 0 1 1 0 0 1 0
上式可以记作: 上式可以记作:HAT=0T或AHT=0 ,其中
2009-5-15
a 6 + a 5 + a 4 + a 2 = 0 a 6 + a5 + a3 + a1 = 0 + + + =0 a 6 a 4 a3 a 0
a 6 + a 5 + a 4 = a 2 a 6 + a5 + a3 = a1 + + = a 6 a 4 a3 a 0
不难看出, 不难看出,上述( 上述(7,4)码的最小码距 dmin=3。
2009-5-15
通信原理
6
第9章 差错控制编码
9.1.3 纠错编码的分类 (1)按照信道编码的不同功能, 按照信道编码的不同功能,可以将 它分为检错码和纠错码。 它分为检错码和纠错码。 (2)按照信息码元和监督码元之间的检 验关系, 验关系,可以将它分为线性和非线性码。 可以将它分为线性和非线性码。 (3)按照信息码元和监督码元之间的约 束方式不同, 束方式不同,可以将它分为分组码和卷积 码。 (4)按照信息码元在编码后是否保持原 来的形式, 来的形式,可以将它分为系统码和非系统 2009-5-15 通信原理 码。
1 1 1 0 = [a6 0 1 1 1
这时Q = PT,如果在Q矩阵的左边在加上一 个k×k的单位矩阵, 的单位矩阵,就形成了一个新矩阵G:
2009-5-15
通信原理
20
第9章 差错控制编码
G = [I k
1 0 Q] = 0 0
0 0 0 1 1 1 1 0 0 1 1 0 0 1 0 1 0 1 0 0 1 0 1 1
第9章 差错控制编码
第9章
差错控制编码
9.1 概述 9.2 常用的几种简单分组码 9.3 线性分组码 9.4 循环码 9.5 纠正和检测突发错误的分组码 9.6 卷积码
2009-5-15
通信原理
1
第9章 差错控制编码
本章内容目的要求
• 教学要求:了解差错控制编码的基本方法和 基本原理,掌握线性分组码的一般构造原 理及汉明码、循环码、卷积码的概念。理 解m序列的产生原理、性质及数字加密的 概念。 • 内容提要:差错控制的基本方式及信道编码 的概念;检错码;线性分组码;卷积码;m 序列;数字加密基本方法介绍。 • 重点:汉明码的生成矩阵、监督矩阵的计 重点 算;循环码的生成矩阵、监督矩阵的计 算。 难点: 难点:卷积码的原理。
[a
2
a2 a 1 a0
a6 1 1 1 0 a5 = 1 1 0 1 ⋅ a4 1 0 1 1 a 3
a5 a4 a3 ] ⋅ Q
a1 a0 ] = [a6
a5 a4
1 1 ] a3 ⋅ 1 0
2009-5-15
通信原理
12
第9章 差错控制编码
奇偶监督码的编码可以用软件实现, 奇偶监督码的编码可以用软件实现,也 可用硬件电路实现。 可用硬件电路实现。
编码输出 A a4 a3 a2 a1 信息组 a4 a3 a2 a1 a0 S 检错信号 M 接收码组 B b0 b1 b2 b3 b4
如果码组B无错, 无错,B=A,则M=0;如果 码组B有单个( 有单个(或奇数个) 或奇数个)错误, 错误,则M=1。 编码效率 :
2009-5-15
通信原理
18
第9章 差错控制编码
9.3.2 监督矩阵H和生成矩阵G 将(7,4)码的三个监督方程式可以重 新改写为如下形式: 新改写为如下形式:
1 ⋅ a6 + 1 ⋅ a5 + 1 ⋅ a4 + 0 ⋅ a3 + 1 ⋅ a2 + 0 ⋅ a1 + 0 ⋅ a0 = 0 1 ⋅ a6 + 1 ⋅ a5 + 0 ⋅ a4 + 1 ⋅ a3 + 0 ⋅ a2 + 1 ⋅ a1 + 0 ⋅ a0 = 0 1 ⋅ a + 0 ⋅ a + 1 ⋅ a + 1 ⋅ a + 0 ⋅ a + 0 ⋅ a + 1 ⋅ a = 0 5 4 3 2 1 0 6
计算机网络 差错控制的基本方式
计算机网络 差错控制的基本方式
在通信系统中,差错控制方式基本上分为两类,即反馈纠错和前向纠错。
在这两类基础上又演变出一种称为混合纠错。
1.反馈纠错
该纠错方式是在数据发送端采用一种能够发现传输差错的简单编码方法对发送的信息进行编码,附加少量的冗余码元。
在接收端接收到编码信号后,根据编码规则对编码信号进行检查,一旦检查到错码时,向发送端发出询问信号,要求重发。
发送端接收到询问信号后,重发已发生传输差错的那部分信息,直到接收端正确接收为止。
所谓的发现差错是指在接收到码元中,知道有一个或一些错码,但不一定知道错码的准确位置。
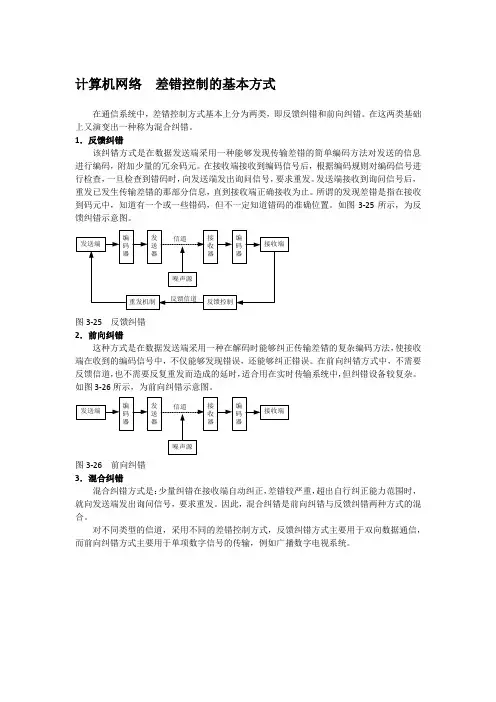
如图3-25所示,为反馈纠错示意图。
图3-25 反馈纠错
2.前向纠错
这种方式是在数据发送端采用一种在解码时能够纠正传输差错的复杂编码方法,使接收端在收到的编码信号中,不仅能够发现错误,还能够纠正错误。
在前向纠错方式中,不需要反馈信道,也不需要反复重发而造成的延时,适合用在实时传输系统中,
但纠错设备较复杂。
如图3-26所示,为前向纠错示意图。
图3-26 前向纠错
3.混合纠错
混合纠错方式是:少量纠错在接收端自动纠正,差错较严重,超出自行纠正能力范围时,就向发送端发出询问信号,要求重发。
因此,混合纠错是前向纠错与反馈纠错两种方式的混合。
对不同类型的信道,采用不同的差错控制方式,反馈纠错方式主要用于双向数据通信,而前向纠错方式主要用于单项数字信号的传输,例如广播数字电视系统。
简述差错控制技术

简述差错控制技术
差错控制技术是一种通信系统中用于检测和纠正数据传输过程中出现的错误的技术。
差错控制技术主要包括以下几种方法:
1. 错误检测:通过添加冗余信息来检测数据传输过程中的错误。
常见的错误检测方法包括奇偶校验、循环冗余检验(CRC)、海明码等。
2. 自动重传请求(ARQ):在数据传输过程中,如果发现数
据出现错误,接收端可以向发送端发送一个请求重传的信号,从而实现错误的纠正。
3. 前向纠错(FEC):在数据传输过程中,发送端可通过添加
纠错码使得接收端能够校验和修复一定数量的错误。
4. 正确性确认:接收端在收到数据之后,向发送端发送一个确认信号,以表示数据已被正确接收。
差错控制技术的主要目标是保证数据传输的可靠性和完整性,并尽量降低错误率。
不同的差错控制技术可以根据具体的需求选择使用,例如,在对数据传输的稳定性要求较高的无线通信系统中,可以采用ARQ和FEC结合的方式来保证可靠性。
计算机网络基础(第2版)教案:3.5差错控制(机械工业出版社)范兴福 李宇明 编

2.循环冗余码
奇偶校验作为一种检验码虽然简单,但是漏检率太高。在计算机网络和数据通信中用的最广泛的检错码,是一种漏检率低得多也便于实现的循环冗余码CRC (Cyclic Redundancy .Code),CRC码又称为多项式码。
数据通信中数据的传输通常需要经过很多个中间转接设备,这些设备通常采用电路交换、报文交换和分组交换技术进行数据交换。
数据在信道上传输会受到内因和外因的影响,传输差错不可避免。所以采用了相应的差错控制机制。常用的差错控制方式有:自动请求重发、有向纠错和混合纠错三种方式,常用的检纠错码有奇偶检验码、循环冗余码、海明码、等重码以及方阵检验码等。
小结
本章主要介绍了数据通信的相关基础知识及基本概念,重点介绍了数据传输、数据交换以及差错控制等方面的知识。同时由于数据传输一定需要传输媒体,所以本章中也对常用的传输媒体做了介绍。
信息是数据的内在含义或解释,数据是信息的载体,而信号是数据的编码。通信系统的基本技术指标有:比特率、波特率、误码率、吞吐量和信道的传播延迟。通信系统的基本作用是在发送方和接收方之间传递和交换信息。根据通信系统是利用模拟信号还是数字信号来传递信息,可以分为模拟通信系统和数字通信系统。现在使用比较广泛的是数字通信系统。
2.前向纠错方式
在前向纠错(Forward Error Correct,FEC)方式中,接收端不但能发现差错,而且能确定二进制出错的位置,从而就可以加以纠正。采用这种方法时就必须用纠错码,但它可以不需要反向信道来传递请求重发的信息。
3.混合纠错方式
混合纠错(Hybrid Error Correct,HEC)方式综合了上述两种纠错方式。接收端对所收到的数据进行检测,若发现错误,就对少量的能纠正的错误进行纠正,而对于超过纠错能力的差错通过ARQ方式予以纠正。该方法在一定程序上弥补了反馈重发和前向纠错的缺点。
差错控制方式
– 混合纠错(HEC:hybrid error correction)
• 前向纠错方式和检错重发方式的结合与折衷 • 外层先采用前向纠错,当前向纠错不能解决问题时,内层再采用检错 重发。
通信原理简明教程(第2版)
1 差错控制方式
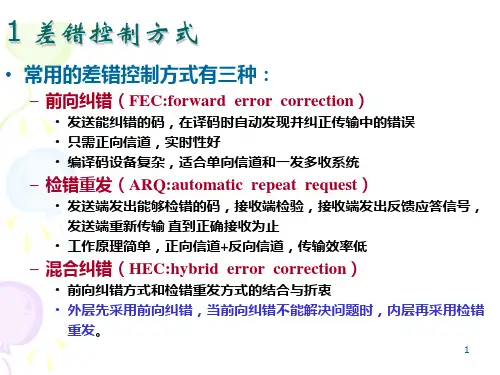
• 常用的差错控制方式有三种:
– 前向纠错(FEC:forward error correction)
• 发送能纠错的码,在译码时自动发现并纠正传输中的错误 • 只需正向信道,实时性好 • 编译码设备复杂,适合单向信道和一发多收系统
– 检错重发(ARQ:automatic repeat request)
返回重发和选择重发方式需要全双工数据链路,而
停发等候重发方式 只要求半双工的数据链路。
通信原理简明教程(第2版)
检错重发 – 优点
• 只需少量的多余码元(一般为总码元的5%~20%)就能获得 极低的误码率;
• 要求使用的检错码基本上与信道的差错统计特性无关,即对 各种信道的不同差错特性,有一定的自适应能力; • 其检错译码器与前向纠错法中的纠错译码器相比,成本和复 杂性均低得多;
– 缺点
• 有反向信道,不能用于单向传输系统,也难以用于广播(一 发多收)系统,并且实现重发控制比较复杂; • 当信道干扰增大时,整个系统可能处于重发循环中,因而通 信效率降低,甚至不能通信; • 不太适合严格实时传输的系统;
1
通信原理简明教程(第2版)
Hale Waihona Puke (a) FEC方式(b) ARQ方式
(c) HEC方式
差错控制

3.1.4 差错控制编码原理
2.码重和码距的概念
(1)码重 在信道编码中,定义码组中非零码元的数目为码组的重量, 简称码重。 (2)码距与汉明距离 把两个码组中对应码位上具有不同二进制码元的个数定义为 两码组的距离,简称码距。 而在一种编码中,任意两个许用码组间的距离的最小值,称 为这一编码的汉明(Hamming)距离,用dmin来表示。
3.1 差错控制的基本概念
3.1.3 差错控制方式
2.前向纠错(FEC) 前向纠错(Forward Error Correcting,FEC)方式。前向纠 错系统中,发送端的信道编码器将输入数据序列按某种规 则变换成能够纠正错误的码,接收端的译码器根据编码规 律不仅可以检测出错码,而且能够确定错码的位置并自动 纠正。 这种方式的优点是不需要反馈信道,也不存在由于反复重 发而延误时间,实时性好。其缺点是要求附加的监督码较 多,传输效率低,纠错设备比检错设备复杂。
c2 = c6 ⊕ c5 ⊕ c4 c1 = c6 ⊕ c5 ⊕ c3 c = c ⊕ c ⊕ c 6 4 3 0
3.2 常用的差错控制编码
3.2.2 线性分组码及汉明码
(2)线性分组码的监督矩阵和生成矩阵
表3-5 (7,4)线性分组码的编码表
信息位 c6 c5 c4 c3 0 0 0 0 0 0 0 1 0 0 1 0 0 0 1 1 0 1 0 0 0 1 0 1 0 1 1 0 0 1 1 1 监督位 c2 c1 c0 0 0 0 0 1 1 1 0 1 1 1 0 1 1 0 1 0 1 0 1 1 0 0 0 信息位 c6 c5 c4 c3 1 0 0 0 1 0 0 1 1 0 1 0 1 0 1 1 1 1 0 0 1 1 0 1 1 1 1 0 1 1 1 1 监督位 c2 c1 c0 1 1 1 1 0 0 0 1 0 0 0 1 0 0 1 0 1 0 1 0 0 1 1 1
arq差错控制方式

arq差错控制方式1 ARQ差错控制方式简介ARQ(Automatic Repeat Request,自动重发请求)是广泛采用的一种差错控制方式,常用于在数据通信中确保传输数据的可靠性。
ARQ控制通过使用肯定应答(ACK)和否定应答(NAK)信号,监测数据包的送达情况,以及需要重传的数据包数量,在数据由发送方传输到接收方时,自动重发那些被识别出来的丢失或损坏数据包。
2 ARQ的工作原理ARQ控制方式是利用发送方和接收方之间的交互式通信实现的。
当发送方传输一个数据包到接收方时,接收方会确认所收到的数据包,并发送一个肯定应答信号(ACK)。
如果数据包存在丢失或损坏的情况,接收方将发送否定应答信号(NAK),请求重传。
发送方一旦接收到否定应答信号,就会自动按照事先设定的机制进行重传操作,以确保数据的可靠性。
ARQ控制方式可以在物理层和数据链路层中使用。
3 ARQ的类型ARQ控制方式有三种主要类型:停止-等待(Stop-and-Wait)、回退N(Go-Back-N)和选择重传(Selective-Repeat)。
1.停止等待(Stop-and-Wait)ARQ控制方式这种ARQ控制方式将传输数据分成一块块的数据包,接着发送一个数据包并等待接收方的肯定应答信号(ACK)。
只有在接收到确认信号后,才会继续发送下一个数据包。
如果接收方在规定的时间内未接收到数据包,则会发送一个否定应答信号(NAK),要求发送方再次发送数据包。
2.回退N(Go-Back-N)ARQ控制方式这种ARQ控制方式是在发送多个数据包之后,接收方仅确认已接收的最新数据包,请求发送方重传其余的数据包。
该方式可以提高数据传输速度,但会增加重传数据包的数量。
3.选择重传(Selective-Repeat)ARQ控制方式这种ARQ控制方式对于发送的多个数据包进行编号,并对于任何丢失的数据包进行单独重传。
接收方在接收到数据后,会向发送方发送一个肯定应答信号(ACK),并同时告诉发送方接下来需要重传哪些数据包,以提高传输效率和可靠性。
差错控制的四种基本方式
差错控制的四种基本方式差错控制是计算机通信中非常重要的一项技术,其目的是在数据传输过程中发现并纠正错误,保证数据的可靠性和完整性。
常见的差错控制方式有四种:1. 奇偶校验码奇偶校验码是最简单的差错控制方式之一,它通过在数据中添加一个奇偶位来检测错误。
具体来说,将每个字节中所有位的值相加,如果结果为奇数,则奇偶位为1;如果结果为偶数,则奇偶位为0。
接收方在接收到数据后也进行相同的计算,并将计算结果与发送方发送的奇偶位进行比较,如果不一致则说明出现了错误。
2. 校验和校验和是一种更复杂但更可靠的差错控制方式。
它将数据分成若干个固定长度(通常为16位或32位)的块,并对每个块进行求和运算得到一个校验和。
发送方将这个校验和添加到数据末尾发送给接收方,在接收方收到数据后也进行相同的操作,并将计算出来的校验和与发送方发送过来的校验和进行比较,如果不一致则说明出现了错误。
3. 循环冗余检测(CRC)循环冗余检测是一种更高级的差错控制方式,它通过生成一个多项式来检测错误。
具体来说,发送方将数据按照一定的规则转换成一个二进制数,并将这个数与一个预设的多项式进行除法运算得到一个余数,这个余数就是CRC校验码。
接收方在接收到数据后也进行相同的操作,并将计算出来的CRC校验码与发送方发送过来的CRC校验码进行比较,如果不一致则说明出现了错误。
4. 奇偶校验位组合奇偶校验位组合是一种将奇偶校验和校验和两种方式结合起来使用的差错控制方式。
具体来说,在每个字节中添加一个奇偶位用于奇偶校验,并对每个块进行求和运算得到一个校验和用于校验和。
发送方将这两个值添加到数据末尾发送给接收方,在接收方收到数据后也进行相同的操作,并将计算出来的奇偶位和校验和与发送方发送过来的值进行比较,如果不一致则说明出现了错误。
总之,不同的差错控制方式有各自优缺点,在实际应用中需要选择适合自己需求的方式。
差错控制的方法
差错控制的方法
差错控制是确保数据或信号在传输过程中的正确性和准确性,常用的差错控制方法包括以下几种:
1. 奇偶校验:对于二进制数字或字符,通过在传输前计算其二进制位上的位数为1的个数的奇偶性,来确定校验位的值,然后通过对传输后数据的奇偶位进行校验,可检查数据是否传输出错。
2. CRC(循环冗余校验):是一种基于多项式计算的差错控制方法,通过对传输数据进行多项式求余运算并将结果作为校验码,传输方在接收端也进行相同的多项式求余运算,并将结果与发送方传输的校验码比较,确认数据是否传输错误。
3. 海明码:是一种能够纠正多比特错误的编码方式,将发送的数据分解为多个数据块,并增加一些校验位来纠正传输中的错误。
4. 交织编码:将数据分块,通过交错方式进行传输,从而达到一定的纠错能力。
常配合其他差错控制方法一起使用。
5. 重传机制:传输方在接收到数据后,需要对数据进行确认。
如果传输的数据有错误,发起重传请求重新传输数据,以确保数据的正确传输。
6. 故障检测和修复技术:通过制定完善的故障检测和修复方案,对传输过程中发生的故障进行及时检测和修复,保证数据传输的正确性。
需要根据实际情况选择合适的差错控制方法,以确保数据在传输过程中的正确性和可靠性。
差错控制方式
差错控制方式 (1)检错重发(ARQ) ①ARQ的思路 ARQ是在发送端对数据序列进行分组编码,加入一定监督码元使之具有一定的检错能力,成为能够发现错误的码组。
接收端收到码组后,按一定规则对其进行有无错误的判别,并把判决结果(应答信号)通过反向信道送回发送端。
如有错误,发送端把前面发出的信息重新传送一次,直到接收端认为已正确接收到信息为止。
②ARQ的重发方式 ARQ有3种重发方式,即停发等候重发,返回重发和选择重发。
a)停发等候重发 b)返回重发 &nb sp; c) 选择重发 ③ARQ的优缺点 ●需反向信道,实时性差。
●ARQ方式在信息码后面所加的监督码不多,所以信息传输效率较高。
●译码设备较简单。
第六章差错控制
第六章差错控制第六章差错控制1 差错控制的基本概念1.1 差错的特点由于通信线路上总有噪声存在,噪声和有⽤信息中的结果,就会出现差错。
噪声可分为两类,⼀类是热噪声,另⼀类是冲击噪声,热噪声引起的差错是⼀种随机差错,亦即某个码元的出错具有独⽴性,与前后码元⽆关。
冲击噪声是由短暂原因造成的,例如电机的启动、停⽌,电器设备的放弧等,冲击噪声引起的差错是成群的,其差错持续时间称为突发错的长度。
衡量信道传输性能的指标之⼀是误码率po。
po=错误接收的码元数/接收的总码元数⽬前普通电话线路中,当传输速率在600~2400bit/s时,po在之间,对于⼤多数通信系统,po在之间,⽽计算机之间的数据传输则要求误码率低于。
1.2 差错控制的基本⽅式差错控制⽅式基本上分为两类,⼀类称为“反馈纠错”,另⼀类称为“前向纠错”。
在这两类基础上⼜派⽣出⼀种称为“混合纠错”。
(1)反馈纠错这种⽅式在是发信端采⽤某种能发现⼀定程度传输差错的简单编码⽅法对所传信息进⾏编码,加⼊少量监督码元,在接收端则根据编码规则收到的编码信号进⾏检查,⼀量检测出(发现)有错码时,即向发信端发出询问的信号,要求重发。
发信端收到询问信号时,⽴即重发已发⽣传输差错的那部分发信息,直到正确收到为⽌。
所谓发现差错是指在若⼲接收码元中知道有⼀个或⼀些是错的,但不⼀定知道错误的准确位置。
图6-1给出了“差错控制”的⽰意⽅框图。
オ(2)前向纠错这种⽅式是发信端采⽤某种在解码时能纠正⼀定程度传输差错的较复杂的编码⽅法,使接收端在收到信码中不仅能发现错码,还能够纠正错码。
在图6-1中,除去虚线所框部分就是前向纠错的⽅框⽰意图。
采⽤前向纠错⽅式时,不需要反馈信道,也⽆需反复重发⽽延误传输时间,对实时传输有利,但是纠错设备⽐较复杂。
(3)混合纠错混合纠错的⽅式是:少量纠错在接收端⾃动纠正,差错较严重,超出⾃⾏纠正能⼒时,就向发信端发出询问信号,要求重发。
因此,“混合纠错”是“前向纠错”及“反馈纠错”两种⽅式的混合。