
第3章传递函数矩阵的结构特性
4 几点讨论
(1)传递函数矩阵G(s)在复平面上的同一点出现零、 极点时, 可以不形成对消。例
s 2 s3 G( s) 0 0 1 s 2
(2)由定义3可知,传递函数矩阵G(s)的极点,必是 它的某一元素的极点;反之,G(s)的某个元素的极 点,也是G(s)的极点。“一致性”
2018/10/15
15
定义: S zp {s | s C, i (s) 0, i (s) 0, i 1,2,, r} 则 S zp 是G(s)的有限极点和零点的集合。
diag{
S zp
i
i }可表为
1 ( ) r ( ) M ( s ) diag {( s ) , , ( s ) }
2018/10/15 10
(3)对零点,不存在如(2)所述的“一致性”,尽管 有时相同。 (4)若s=是G(s)的零点,则必有
rankN( s) |s rankG( s) rankB( s) |s rankG( s) 但不一定rankG(s= )<rankG(s).
如:
s 2 s3 G( s) 0 0 1 s 2
G(s)的零点为s=-2, rankG(-2)=rankG(s) 因此,不能误把rankG(s)降秩与否作为判断G(s)零点 的依据。 2018/10/15 11
三. 传递函数矩阵的零极点的性质
1. 极点的性质
SISO系统:考虑具有正则传递函数g(s)及不可简
约实现—{A,b,c,d}的单变量系统
定理:数是g(s)的极点的充分必要条件是,存 在一个初始状态 x0 ,使得系统输出的零输入响应
y(t ) ret , t 0, r为非零常数
2018/10/15
12
定理的意义: • 若是g(s)的极点,则能用初始状态在输出端产 生模态 e t ,而不必施加任何输入; • 若不是g(s)的极点,则不能产生。在输出端产 生 e t 的唯一途径是在输入端施加 e t 对MIMO系统,有相同的结论。 即:考虑具有正则传递矩阵G(s)及不可简约实现 {A,B,C,D}的多变量系统。 数是G(s)的极点的充分必要条件是,存在一个 初始状态 x0 ,使得系统输出端的零输入响应为 y(t ) ret ,其中r为非零向量。
G(s) N (s)D1 (s) A1 (s)B(s)
G(s)的极点:detD(s)=0的根,或detA(s)=0的根 G(s)的零点:使N(s)或B(s)降秩的s值。
(注:该定义等价于Rosenbrock定义)
证:设G(s)的Smith-Mcmillan标准形为M(s),则
M ( s) U ( s)G ( s)V ( s) E ( s)r ( s) 2018/10/15 1 ( s) 0 0 r ( s) 0 1 ( s) 0 r ( s) 0 I
1 1
6
则
G ( s ) U 1 ( s ) M ( s )V 1 ( s ) U 1 ( s ) E ( s )r ( s )V 1 ( s ) [U 1 ( s ) E ( s )][V ( s )r ( s )]1 N 0 ( s ) D01 ( s ) G ( s ) N 0 ( s ) D01 ( s )为右不可简约MFD 另一不可简约矩阵分式 描述G ( s ) N ( s ) D 1 ( s )中, N ( s ) N 0 ( s )W ( s ) U 1 ( s ) E ( s )W ( s ) D( s ) D0 ( s )W ( s ) V ( s )r ( s )W ( s ) 故rankN( s ) rankE( s ), det D( s ) c det r ( s ) 由Rosenbrock 定义, G ( s )的零点 i ( s ) 0的根, i 1,2, r 使E ( s )降秩的s值 使N ( s )降秩的s值
i 1
m
(s p
j 1
2018/10/15
n
j
) 0的根 p j 作为G ( s )的极点.
2
定义:
零点——当输入u为有限值时,使输出y(s) 为0的那些s值。
显然,零点是使G(s)的模为0的那些s值; 极点是使G(s)的模为 的那些s值。 对MIMO系统,则要复杂得多。
s ( s 2) 2 s ( s 2) 2 0 2 s ( s 2)
所以,零点:s=0处有三个零点; 极点:s=-1处有两个极点; s=-2处有三个极点。
2018/10/15 5
二. 其它对零极点的定义
1. 基于不可简约矩阵分式描述的定义
G ( s )的极点 det (sI A) 0的根 sI A G ( s )的零点 使 C 2018/10/15 B 降秩的s值 0
8
3. 方便计算的定义
(1)G(s)的极点 G(s)的所有非零子式的最小公分母,就是G(s) 的极点多项式,记为p(s),p(s)=0的根就是G(s)的极 点. (2)G(s)的零点 当G(s)的r阶子式,以p(s)为共同分母时,其分 子的首1最大公因式,即为G(s)的零点多项式z(s), z(s)=0的根,即为G(s)的零点。 注:各阶子式必须化为不可简约形式。
定义:G(s)的极点为M(s)中 i (s) 0 的根,i=1,2,…,r G(s)的零点为M(s)中 i (s) 0 的根,i=1,2,…,r
2018/10/15
4
• 例如
s ( s 1) 2 ( s 2) 2 G( s) s 2 ( s 2 ) Sm ith Mcm illan 形 s ( s 1) 2 ( s 2) 2 M (s) 0
2018/10/15 18
3.3 无穷远处的零极点
一. 无穷远处零极点的定义
SISO系统:s时,若G(s)趋于0,则在处有零点; 若G(s)趋于,则在处有极点(非真时)。
MIMO系统:在G(s)中,以 s 1 代入,化成H()有理
~ 分式矩阵,对应的Smith-Mcmillan标准形为 M ( )
2018/10/15 7
1
而
G( s)的极点 i ( s) 0的根, i 1,2, r det r ( s) 0的根 det D( s) 0的根
对左不可简约MFD有同样的结论。
2.基于状态空间描述的定义
G(s)严格真时,对应的状态空间描述{A,B,C}能 控,能观,则
( s 1) 2 1 ( s 2)
2处的结构指数为{2, 1} 1处的结构指数为{2, 0}
2018/10/15
0处的结构指数为{1, 2}
17
二 对结构指数的几点讨论
(1)不管是零点,还是极点,统一表达成一个对角 阵形式。 i ( ) 0 在处有零点 i ( ) 0 在处有极点 i ( ) 0 在处既无零点 , 也无极点 (2)零极点的重数 在s=处的极点重数={ i ( ) }中负指数之和取 绝对值。 在s=处的零点重数={ i ( ) }中正指数之和
2 s=处极零点重数 G(s)在s=处极点重数
1 (0),, r (0)}中负指数之和绝对值 {
2018/10/15
3
一. Rosenbrock对零极点的定义
给定 G(s)q p , rankG(s) r min(q, p)
其Smith-Mcmillan形为:
1 ( s ) ( s) 1 U ( s)G ( s)V ( s) M ( s ) r ( s) r ( s) 0 0 0
2018/10/15 13
2.零点的性质
考虑严真G(s)及不可简约实现{A,B,C}, 为G(s)的任一零点,则对满足
cx0 0 的x0 , u0 , ( z0 I A) x0 Bu0 系统对u (t ) u0 e 的一类输入, 输出y (t )
z0t
z0
恒为0.
2018/10/15
第3章 传递函数矩阵的结构特性
3.1 3.2 3.3 3.4 传递函数矩阵的有限极点和零点 传递函数矩阵的结构指数 无穷远处的极点和零点 传递函数矩阵的评价值
3.1 传递函数矩阵的有限极点和零点
SISO系统:
G (s) K ( s zi )
i 1 m
(s p
j 1
n
j
)
以 ( s zi ) 0的根 zi作为G ( s )的零点;
14
3.2
传递函数矩阵的结构指数
一. 结构指数的定义 给定 G(s)q p , rankG(s) r min(q, p)
1 ( s) ( s ) 1 M ( s) r (s) r ( s) 0 i ( s) 0 0 diag i ( s ) 0 0 0
i ( )为包括0在内的整数
由 i ( s ) | i 1 ( s ), i 1 ( s ) | i ( s )可知, { i ( )}是一个非降序列
1 ( ) 2 ( ) r ( ) 称{ 1 ( ), 2 ( ), , r ( )}为G ( s )在处的结构指数 .
则:
~ ~ ( ) 0的零根, i 1,2,, r G ( s)在处的极点 M ( )中 i ~ ~ ( s) 0的零根, i 1,2,, r G ( s)在处的零点 M ( )中 i
注:只需确定无穷远处零极点的个数。 2018/10/15
传递函数阵

传递函数阵传递函数矩阵指的是在多输入、多输出线性时不变系统下,将系统各个输入与各个输出之间的关系统一表示为矩阵的形式。
该矩阵被称为传递函数矩阵。
系统的物理特性可以用数学模型来描述,通常采用微分方程的形式来表示。
而当系统具有多个输入和多个输出时,为了方便描述,我们可以采用矩阵的形式表示系统的状态,即将状态向量、输入向量和输出向量都表示为矩阵的形式:$$\mathbf{x} = \begin{bmatrix} x_1 \\ x_2 \\ \vdots \\ x_n \end{bmatrix} , \quad\mathbf{u} = \begin{bmatrix} u_1 \\ u_2 \\ \vdots \\ u_m \end{bmatrix} , \quad\mathbf{y} = \begin{bmatrix} y_1 \\ y_2 \\ \vdots \\ y_p \end{bmatrix}$$其中$\mathbf{x}$表示状态量矩阵,$\mathbf{u}$表示输入量矩阵,$\mathbf{y}$表示输出量矩阵。
$n, m, p$分别表示状态量、输入量和输出量的个数。
在线性时不变系统中,系统的状态方程可用矩阵形式表示:$$\begin{aligned}\dot{\mathbf{x}} &= \mathbf{Ax}+\mathbf{Bu} \\\mathbf{y} &= \mathbf{Cx}+\mathbf{Du}\end{aligned}$$我们可以根据线性时不变系统的传输特性,将输入矩阵$\mathbf{B}$和直流增益矩阵$\mathbf{D}$组成一个$m\times p$的矩阵,称为传递函数矩阵$\mathbf{G}(s)$:其中,$\mathbf{G}_{ij}(s)$表示第$i$个输入对第$j$个输出的传递函数。
传递函数矩阵$\mathbf{G}(s)$反映了系统各个输入与各个输出之间的传递特性。
现代控制理论第3章传递函数矩阵的结构特性

现代控制理论第3章传递函数矩阵的结构特性控制理论是现代科学技术的重要组成部分,它主要研究如何通过合理的方式对动力系统进行控制。
传递函数是控制理论中的一个重要概念,它是描述控制系统中输入和输出之间关系的数学模型。
在现代控制理论中,传递函数矩阵作为传递函数的扩展,是一种描述多输入多输出系统的数学模型,具有一些特殊的结构特性。
首先,传递函数矩阵的维度决定了系统的输入和输出的数量。
设系统的输入和输出分别为u和y,传递函数矩阵的维度为p×m,其中p是输出的数量,m是输入的数量。
这意味着系统的输出是由m个输入共同作用决定的,而系统的输出也会影响到m个输入。
传递函数矩阵的维度结构清晰明确,可以直观地反映系统的复杂性和耦合程度。
其次,传递函数矩阵可以通过分块矩阵的形式表示。
在传递函数矩阵中,每个元素都是一个标量传递函数,表示输入对应输出的单一影响。
将传递函数矩阵按照行和列的方式进行分块,可以更好地表示系统的结构和功能,方便进行系统分析和设计。
例如,可以将传递函数矩阵按照行进行分块,每个分块表示一个输出对所有输入的传递函数,即系统的局部传递函数。
这种分块的方式有助于分析系统的稳定性、可控性和可观性等性质。
第三,传递函数矩阵具有可乘性和可加性。
传递函数矩阵之间可以进行乘法和加法运算,得到的结果仍然是一个传递函数矩阵。
这使得系统的复杂行为可以通过简单的计算表达出来。
例如,两个传递函数矩阵相乘可以表示两个系统级联的结果,即一个系统的输出作为另一个系统的输入,从而形成一个新的系统。
传递函数矩阵的可乘性和可加性为系统分析和设计提供了便利。
最后,传递函数矩阵具有一些特殊结构,如分数阶传递函数矩阵和时滞传递函数矩阵等。
分数阶传递函数矩阵是一类常见的非整数阶动力系统的数学模型,广泛应用于控制系统、信号处理和通信系统等领域。
时滞传递函数矩阵描述的是系统的输入和输出之间存在一定的延迟,这在实际控制系统中是常见的现象。
对于这些特殊结构的传递函数矩阵,需要采用不同的方法进行分析和设计,以满足系统要求。
13 传递函数矩阵及离散系统

待定系数为:
0 b3 1 b2 a20 2 b1 a10 a21
3 b0 a00 a11 a22
系统状态方程为
x1(k 1) 0 1 0 x1(k) 1
x2
(k
1)
0
0
1
x2
(k
0 1 0
G
0
0
1
a0 a1 a2
输出方程
x1(k)
y(k) 1 0 0x2 (k)
x3 (k )
或者 y(k) Cx(k) 其中 C 1 0 0
0
H
0
b0
推广到n阶线性定常差分方程所描述的系统
综上所示,传递函数(矩阵)和状态空间表达式这两种描述各 有所长,在系统分析和设计中都得到广泛应用。
1.4 离散系统的数学描述
1.4.1 状态空间表达式
1. 差分方程中不含有输入量差分项 首先,考察三阶差分方程
y(k 3) a2 y(k 2) a1 y(k 1) a0 y(k) b0u(k)
2)传递函数仅适用于线性定常系统;而状态空间表达式可以在定 常系统中应用,也可以在时变系统中应用。
3)对于数学模型不明的线性定常系统,难以建立状态空间表达式; 用实验法获得频率特性,进而可以获得传递函数。
4)传递函数仅适用于单入单出系统;状态空间表达式可用于多入 多出系统的描述。
5)传递函数只能给出系统的输出信息;而状态空间表达式不仅给 出输出信息,还能够提供系统内部状态信息。
z 0.4
z 1
绪论
出生日期: 1831年06月13日 逝世日期: 1879年11月5日 职业: 物理学家
Harbin Engineering University
3 公因子和最大公因子
公因子的定义
• 相同列数的两个多项式矩阵间可以定义右公因子(是多项式 矩阵).假定N(s)和D(s)列数相同,若 N ( s) N ( s) R( s)
D(s) D (s) R(s) 则R(s)称为N(s)和D(s)的右公因子.
认识他们吗??
Edward John Routh :1831年1月20日出 生在加拿大的魁北克。
Routh 11岁那年回到英国,在de Morgan指导下学 习数学。在剑桥学习的毕业考试中,他获得第一名。并 得到了“Senior Wrangler”的荣誉称号。 毕业后Routh开始从事私人数学教师的工作。从 1855年到1888年Routh教了600多名学生,其中有27位获 得“SEnior Wrangler”称号。建立了无可匹敌的业绩。
Harbin Engineering University
哈罗德·史蒂芬·布莱克( Harold Stephen Black)
Harold Stephen Black (April 14, 1898 – December 11, 1983) was an American electrical engineer, who revolutionized the field of applied electronics by inventing the negative feedback amplifier in 1927. To some, his invention is considered the most important breakthrough of the twentieth century in the field of electronics, since it has a wide area of application. However, a negative feedback amplifier can be unstable such that it may oscillate. Once the stability problem is solved, the negative feedback amplifier is extremely useful in the field of electronics. Black published a famous paper, Stabilized feedback amplifiers, in 1934.
现代控制理论习题解答(第三章)
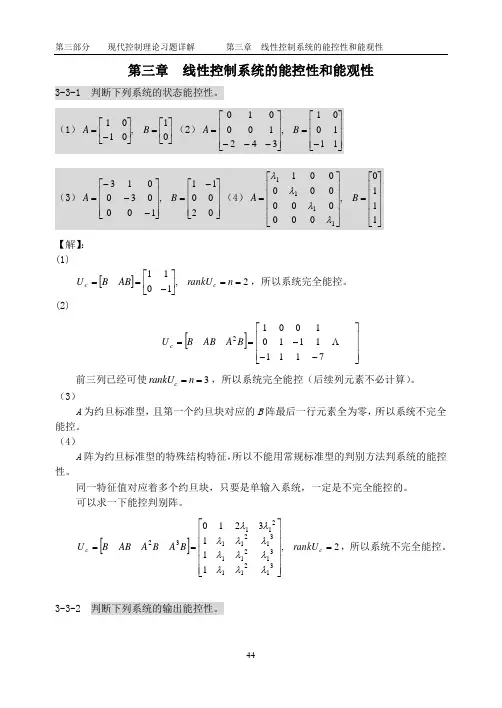
第三章 线性控制系统的能控性和能观性3-3-1 判断下列系统的状态能控性。
(1)⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡-=01,0101B A (2)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=111001,342100010B A (3)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=020011,100030013B A (4)⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=1110,0000000011111B A λλλλ 【解】:(1)[]2,1011==⎥⎦⎤⎢⎣⎡-==n rankU AB BU c c ,所以系统完全能控。
(2)[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---==7111111010012B A ABBU c 前三列已经可使3==n rankU c ,所以系统完全能控(后续列元素不必计算)。
(3)A 为约旦标准型,且第一个约旦块对应的B 阵最后一行元素全为零,所以系统不完全能控。
(4)A 阵为约旦标准型的特殊结构特征,所以不能用常规标准型的判别方法判系统的能控性。
同一特征值对应着多个约旦块,只要是单输入系统,一定是不完全能控的。
可以求一下能控判别阵。
[]2,111321031211312113121121132=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡==c c rankU B A BA AB BU λλλλλλλλλλλ,所以系统不完全能控。
3-3-2 判断下列系统的输出能控性。
(1) ⎪⎪⎪⎩⎪⎪⎪⎨⎧⎥⎦⎤⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=xy u x x 011101020011100030013 (2) []⎪⎪⎩⎪⎪⎨⎧=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=x y u x x 0011006116100010【解】: (1)已知⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=020011,100030013B A ,⎥⎦⎤⎢⎣⎡-=011101C ,⎥⎦⎤⎢⎣⎡=0000D []⎥⎦⎤⎢⎣⎡--=111300002B CA CAB CB D前两列已经使[]22==m B CA CAB CB D rank ,所以系统输出能控。
控制工程基础(第三章,控制系统的复数域描述)
负载效应
2、动态结构图的等效变换 结构图表示了系统中各信号之间的传递与运算的全部关 系。但有时结构图比较复杂,需简化后才能求出传递函数, 等效原则是:对结构图任何部分进行变换时,变换前后该 部分的输入量、输出量及其相互之间的数学关系应保持不 变。 (1)串联环节的简化
X 0 (s)
G1 ( s )
4. 积分环节 积分环节的动态方程和传递函数分别为
c (t ) K r (t ) dt
K G (s) s
特点:输出量与输入量的积分成正比例,当输入 消失,输出具有记忆功能。 实例:电动机角速度与角度间的传递函数、电容 充电、模拟计算机中的积分器等。
5. 二阶振荡环节
振荡环节的运动方程和传递函数分别为
(a)
(b)
结构图的相加点(a)和分支点(b)
绘制系统方框图的一般步骤 1) 写出系统中每一个部件的运动方程式 2) 根据部件的运动方程式写出相应的传递函数,一个 部件用一个方框表示在框中填入相应的传递函数
3)根据信号的流向,将各方框单元依次连接起来,并 把系统的输入量置于系统方框图的最左端,输出量置 于最右端 例 绘制下图所示电路的方框图 方程有
Gs 就是该系统的传递函数 阵
用拉氏变换做微分方程组的传递函数矩阵,中间变量的消元
三、典型环节的传递函数 1. 比例环节
比例环节又称放大环节,该环节的运动方程和相 对应的传递函数分别为
c(t ) Kr (t )
式中K为增益。
C ( s) G( s) K R( s )
特点:输入输出量成比例,无失真和时间延迟。
R-L-C电路
c
弹簧-质量-阻尼器系统
6. 纯时间延时环节
延时环节的动态方程和传递函数分别为
线性系统理论第三章(1)
第三章 线性时不变系统的标准形与最小阶实现把系统动态方程化为等价的简单而典型的形式,对于揭示系统代数结构的本质特征,以及系统的分析与设计将会带来很大的方便,因此利用等价变换化系统动态方程为标准形的问题成为线性系统理论中的一个重要课题。
在第一章中已经指出,动态方程等价变换的矩阵P 是由状态空间基底的选取来决定的。
因此常把构造P 阵的问题化为选取状态空间适当基底的问题来讨论。
由于所给的条件不同和选取基底的方法不同,从而可以得到各种不同形式的标准形。
在实际实用中,常是根据所研究问题的需要而决定采用什么样的标准形。
本章所介绍的几种标准形,是以后讨论极点配置和观测器设计等问题时要用到的。
实现问题,也是线性系统理论的重要课题之一。
这是因为:状态空间方法在系统设计和计算上都是以动态方程为基础的,为了应用这些方法,我们需要把传递函数阵用动态方程予以实现,特别是在有些实际问题中,由于系统物理过程比较复杂,通过分析的方法来建立它的动态方程十分困难,甚至不可能,这时可能采取途径之一就是先确定输入输出间的传递函数阵,然后根据传递函数阵来确定系统的动态方程。
其次,复杂系统的设计往往希望能在模拟计算机或数字计算机上仿真,以便在构成物理系统之前就能检查它的特性,系统的动态方程描述则比较便于仿真,例如在模拟机上指定积分器的输出作为变量,就很容易仿真系统。
在实际应用中,动态方程实现也提供了运算放大器电路综合传递函数的一个方法。
每一个可实现的传递函数阵,可以有无限多个实现。
我们感兴趣的是这些实现中维数最小的实现,即最小阶实现。
在实用中,最小阶实现在网络综合和系统仿真时,所用到的元件和积分器最少,从经济和灵敏度的角度来看是必要的。
关于有理函数阵的最小阶实现问题,定理2—20及定理2—21是基本的,本章则着重于构成最小阶实现的方法。
§3—1系统的标准形关于等价变换 等价变换的关系A PAPB PBC CP 11,,--===其中P 为坐标变换阵,即有x Px =。
对偶系统的传递函数矩阵
在线性系统理论中,偶系统是指只有偶次幂项的系统,常见的偶系统有传递函数表示和状态空间表示两种表示方法。
传递函数表示偶系统时,需要使用传递函数矩阵来表示偶系统的输入输出关系。
传递函数矩阵是一个多项式矩阵,其中的每个元素都是一个多项式,用来表示偶系统的输入输出关系。
例如,对于一个二阶偶系统,其传递函数矩阵可以表示为:
$$G(s) = \begin{bmatrix} G_{11}(s) & G_{12}(s) \ G_{21}(s) & G_{22}(s) \end{bmatrix}$$
其中,$G_{ij}(s)$ 表示系统的第 $i$ 个输入与第 $j$ 个输出之间的传递函数。
在使用传递函数矩阵表示偶系统时,还可以利用矩阵的性质来对偶系统进行分析和设计。
例如,可以使用矩阵的逆矩阵来求出偶系统的反馈传递函数矩阵,从而分析偶系统的稳定性和阻尼性等特性。
此外,还可以使用矩阵乘法的性质来求出偶系统的输入输出关系,从而设计出满足特定要求的偶系统。
在实际应用中,偶系统的传递函数矩阵可以用来分析和设计各种复杂的线性系统,例如控制系统、信号处理系统等。
第3章传递函数矩阵的结构特性
第3章传递函数矩阵的结构特性3.1 传递函数矩阵的有限极点和零点3.2 传递函数矩阵的结构指数3.3 无穷远处的极点和零点3.1 SISO3定义:零点——当输入u为有限值时,使输出y(s)为0的那些s值。
极点——当输入u为有限值时,使输出y(s)为∞的那些s值。
显然,零点是使G(s)的模为0的那些s值;极点是使G(s)的模为∞的那些s值。
对MIMO系统,则要复杂得多。
一. Rosenbrock (s U 定义:G(s G(s 其Smith 给定•例如所以,零点:6二. 其它对零极点的定义1. 基于不可简约矩阵分式描述的定义G(s)的极点:detD(s)=0的根,或detA(s)=0的根G(s)的零点:使N(s)或B(s)降秩的s值。
(注:该定义等价于Rosenbrock定义)证:设G(s)的Smith-Mcmillan标准形为M(s),则)()()()()(11sBsAsDsNsG--==1111)()()()()()()()()()(--⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=ψ==IssssssEsVsGsUsMrrrϕϕεε则由故另一不可简约矩阵分式G D N G ==8而对左不可简约MFD有同样的结论。
2.基于状态空间描述的定义G(s)严格真时,对应的状态空间描述{A,B,C}能控,能观,则的根的根的根的极点)(det)(det,2,1,)()(===ψ====sDsrissGriϕ值降秩的使的零点的根的极点sCBAsIsGAsIsG⎥⎦⎤⎢⎣⎡--==-=)()det()(3. 方便计算的定义(1)G(s)的极点G(s)的所有非零子式的最小公分母,就是G(s)的极点多项式,记为p(s),p(s)=0的根就是G(s)的极点.(2)G(s)的零点当G(s)的r阶子式,以p(s)为共同分母时,其分子的首1最大公因式,即为G(s)的零点多项式z(s),z(s)=0的根,即为G(s)的零点。
传递函数矩阵基本关系式
传递函数矩阵基本关系式
函数矩阵是一种用于描述线性变换的矩阵形式。
在传递函数矩
阵的基本关系式中,我们需要考虑以下几个方面:
1. 线性变换,函数矩阵描述了一个线性变换,它将一个向量空
间中的向量映射到另一个向量空间中的向量。
线性变换具有保持向
量加法和标量乘法的性质。
2. 基向量的映射,函数矩阵的列向量表示了基向量在变换后的
映射结果。
通过函数矩阵乘以一个列向量,可以得到变换后的向量。
3. 基向量的线性组合,任意一个向量可以表示为基向量的线性
组合。
函数矩阵的作用是将基向量的线性组合映射为另一个向量空
间中的线性组合。
4. 矩阵乘法,函数矩阵的乘法运算可以用来表示多个线性变换
的复合。
通过将多个函数矩阵相乘,可以得到复合变换的函数矩阵。
5. 基变换,函数矩阵可以用来描述基向量的变换。
通过将函数
矩阵乘以一个基向量,可以得到基向量在变换后的映射结果。
综上所述,传递函数矩阵的基本关系式包括线性变换、基向量的映射、基向量的线性组合、矩阵乘法和基变换等方面。
这些关系式可以用函数矩阵的定义和性质来推导和解释。