
理论力学平面任意力系_1简化与平衡
第四章
平面任意力系
平面任意力系: 力系中各力的作用线在同一平面内任意分布
本章讨论平面任意力系的简化(合成)与平衡问题
第一节 平面任意力系向一点的简化
一、力的平移定理 作用于刚体上的力可等效地平移至任一指定点,但必须附加一力 偶,附加力偶的矩就等于原力对指定点的矩
F
F
B d
A
F
B d
F
B
说明: 1)可解 2 个未知量
2)矩心位置可任意选择
[例2] 如图,悬臂梁 AB 上作用有矩为 M 的力偶和集度为 q 的均 布载荷,在梁的自由端还受一集中力 F 的作用,梁长为 l ,试求 固定端 A 处的约束力。
q
A
M
F
FAx
B
q
A
M
F
a
l
MA
B
FAy
解: 1)选取梁 AB 为研究对象 2)受力分析
2. (一投影两矩式 )
F 0 M F 0 M F 0
ix
A
i
B
i
其中,A、B 两点连线不垂直于 x 轴
3. (三矩式)
M F 0 M F 0 M F 0
A i B i C i
所受的力大小为 0.85 kN,是拉力。
[例5] 横梁 AB 用三根杆支撑,受图示载荷。已知 F = 10 kN, M = 50 kN· m,若不计构件自重,试求三杆 所受的力。
F
2m 3m
30
2m
3m
30
F
M
B
A
1
45
B
A
45
2
3
M
F1
F2
F3
解: 1)选取横梁 AB 为研究对象 2)受力分析
3)选取坐标轴,列平衡方程
3)选取坐标轴,列平衡方程
MC (Fi ) 0,
a FB 2a F
y
a
3qa
a
F
q
A
Fiy 0,
FC FB 3qa F 0
C
FC
B
FB
4)求解未知量
解得铰支座 C、B 的约束力分别为 FB 10kN
FC 22kN
M A (Fi ) 0,
FB b G e b W a 0
FB 1 G e b W a b
解得
将其代入条件 FB ≥ 0,即得空载时平衡块的重量应满足
G e b W≤ a
2)确定满载时平衡块的重量 当满载时,为使起重机不绕点 B 翻 倒,必须满足 FA ≥ 0
说明: 1)主矢与简化中心无关 2)主矩与简化中心有关
F1
F2
FR
Fn
MO
O
三、平面任意力系简化结果的讨论
0 且 MO = 0 : 原力系平衡 1) FR 0 但 MO ≠ 0 : 原力系合成为一个合力偶 2) FR 0 但 MO = 0 : 原力系合成为一个作用线通过简化中心 O 3) FR 的合力 0 且 MO ≠ 0 : 原力系合成为一个作用线不通过简化中心 4) FR
FAy ql F
ql 2 MA Fl M 2
[例3] 外伸梁 AB 如图所示,沿全长有均布载荷 q = 8 kN/m 作用,两 支座中间有一集中力 F = 8 kN 作用。已知 a = 1 m ,若不计梁自重, 试求铰支座 C、B 的约束力。
q
F
解: 1)选取外伸梁 AB 为研究对 象 2)受力分析
y
y
F2
30
(2,3)
F1
O
(3, 3)
O
(5, 2)
x
FR
60
45
MO
x
F4
F3
解: 力系向坐标原点 O 简化,结果为 1 个主矢和 1 个主矩
在 x 、y 轴上的投影分别为 其中,力系主矢 FR
x Fix F1 F2 cos30 F3 cos60 F4 cos 45 3.304 N FR
F
解得三杆所受的力分别为
M
B
F1 5.33 kN (压)
F2 7.07 kN (拉)
杆1 杆2 杆3
F1
x
F2
F3
F3 8.33 kN (压)
D
说明:还可利用平衡方程∑MD ( Fi ) = 0 校核上述计算结果
[例6] 图示塔式起重机,已知机架自重为 G,作用线距右轨 B为 e ; 满载时荷重为 P ,距右轨 B 为 l ;平衡块重为 W ,距左轨 A 为 a ; 轨道 A、B 的间距为 b 。要保证起重机在空载和满载时都不翻倒, 试问平衡块重 W 应为多少? 解: (1)选取起重机整体为研究对象 (2)受力分析 1)确定空载时平衡块的重量 当空载时,P = 0。为使起重机不 绕点 A 翻倒,必须满足FB ≥ 0 列平衡方程
Fiy F2 sin30 F3 sin 60 F4 sin 45 20.20 N FRy
x 3.304 N FR
的大小 主矢 FR
20.20 N FRy
2 2 FR x y FR FR 20.46 N
y
F2
30
(2,3)
F1
M1 O
M n M O Fn Fn Fn
平面任意力系向其作用面内任一点 O 简化,结果一般为一个力和 一个力偶。 该力矢等于原力系中各力的矢量和,称为原力系的主 矢; 该力偶的矩等于原力系中各力对简化中心 O 的矩的代数和, 称为原力系的主矩。 主矢: 主矩:
Fi FR MO MO Fi
[例4] 一重 P = 1.8 kN 的物块悬挂在图示构架上。已知 = 45°,若 不计构架自重,试求支座 A 处的约束力以及杆 BC 所受的力。
解: 1)选取滑轮、杆 AB 与物块组成的系统为研究对象 2)受力分析
3)选取坐标轴,列平衡方程
M A (Fi ) 0,
FB sin 45 6 P 3 FT 1 0
合力作用线的位置如图所示
y
y
d
FR
O
MO
x
FR
O
x
思考:最终得到的力的作用点是不是唯一的?
第二节 平面任意力系的平衡方程
一、平面任意力系的平衡方程
1. 基本形式 (两投影一矩式)
F 0 F 0 M F 0
ix
iy
O
i
说明: 1)可解 3 个未知量 2)投影轴与矩心位置均可任意选择
q
A
M
F
FAx
B
q
A
ql
M
F
a
l
MA
y
O
B
FAy
x
3)选取坐标轴,列平衡方程
Fi x 0, Fi y 0,
M A (Fi ) 0,
4)求解未知量
FAx 0
FAy ql F 0
l M A ql Fl M 0 2
解得固定端 A 处的约束力
FAx 0
O 的合力
四、若干重要结论
1. 平面固定端的约束力
平面固定端的约束力可表达为一对正交约束力和一个约束力偶
2. 分布载荷的合成结果
Fq ql /2
q
A
Fq ql
l
B
2l /3
l /2
均布载荷
线性分布载荷
[例1] 如图,已知 F1 = 10 N、F2 = 20 N、F3 = 25 N、 F4 = 12 N,各力 作用点的坐标如图,单位为 cm 。试向坐标原点 O 简化此力系并求其 合成结果。
M B (Fi ) 0,
FAy 6 P 3 FT 1 0
Fix 0,
FAx FT FB cos 45 0
4)求解未知量 解得
FAx 2.4 kN
FAy 1.2 kN
FB 0.85 kN
杆 BC 所受的力与 FB 是作用力与反作用力的关系,即杆 BC
MC (Fi ) 0,
F3 7 F sin 30 2 F cos30 5 M 0
Fix 0,
Fiy 0,
F2 cos 45 F sin 30 0
F1 F2 sin 45 F cos30 F3 0
y
C
A
45
30
4)求解未知量
75.0 N cm
注意符号的判断!!!
FR
O
MO
x
20.46 N FR
M O 75.0 N cm
0 且 MO ≠ 0 ,故此力系可合成为一个合力 由于主矢 FR ,其作用线离坐标原点 O 的距离 合力矢 FR FR
M O 75.02 d 3.667 cm FR 20.46
G e b W≤ a
1 W≥ G e P l ab
所以,要保证起重机在空载和 满载时都不翻倒,平衡块重应 满足不等式
G e b 1 G e P l ≤W ≤ ab a
F F
A
M
F
A
M Fd M B F
结论:同一平面内的一个力和一个力偶可以合成为一个力
二、平面任意力系向一点的简化
F1 F2 F1
F2 F2 M 2 M O F2
M2 Mn
FR
MO
O
F2
Fn
平面任意力系
平面任意力系: 力系中各力的作用线在同一平面内任意分布
本章讨论平面任意力系的简化(合成)与平衡问题
第一节 平面任意力系向一点的简化
一、力的平移定理 作用于刚体上的力可等效地平移至任一指定点,但必须附加一力 偶,附加力偶的矩就等于原力对指定点的矩
F
F
B d
A
F
B d
F
B
说明: 1)可解 2 个未知量
2)矩心位置可任意选择
[例2] 如图,悬臂梁 AB 上作用有矩为 M 的力偶和集度为 q 的均 布载荷,在梁的自由端还受一集中力 F 的作用,梁长为 l ,试求 固定端 A 处的约束力。
q
A
M
F
FAx
B
q
A
M
F
a
l
MA
B
FAy
解: 1)选取梁 AB 为研究对象 2)受力分析
2. (一投影两矩式 )
F 0 M F 0 M F 0
ix
A
i
B
i
其中,A、B 两点连线不垂直于 x 轴
3. (三矩式)
M F 0 M F 0 M F 0
A i B i C i
所受的力大小为 0.85 kN,是拉力。
[例5] 横梁 AB 用三根杆支撑,受图示载荷。已知 F = 10 kN, M = 50 kN· m,若不计构件自重,试求三杆 所受的力。
F
2m 3m
30
2m
3m
30
F
M
B
A
1
45
B
A
45
2
3
M
F1
F2
F3
解: 1)选取横梁 AB 为研究对象 2)受力分析
3)选取坐标轴,列平衡方程
3)选取坐标轴,列平衡方程
MC (Fi ) 0,
a FB 2a F
y
a
3qa
a
F
q
A
Fiy 0,
FC FB 3qa F 0
C
FC
B
FB
4)求解未知量
解得铰支座 C、B 的约束力分别为 FB 10kN
FC 22kN
M A (Fi ) 0,
FB b G e b W a 0
FB 1 G e b W a b
解得
将其代入条件 FB ≥ 0,即得空载时平衡块的重量应满足
G e b W≤ a
2)确定满载时平衡块的重量 当满载时,为使起重机不绕点 B 翻 倒,必须满足 FA ≥ 0
说明: 1)主矢与简化中心无关 2)主矩与简化中心有关
F1
F2
FR
Fn
MO
O
三、平面任意力系简化结果的讨论
0 且 MO = 0 : 原力系平衡 1) FR 0 但 MO ≠ 0 : 原力系合成为一个合力偶 2) FR 0 但 MO = 0 : 原力系合成为一个作用线通过简化中心 O 3) FR 的合力 0 且 MO ≠ 0 : 原力系合成为一个作用线不通过简化中心 4) FR
FAy ql F
ql 2 MA Fl M 2
[例3] 外伸梁 AB 如图所示,沿全长有均布载荷 q = 8 kN/m 作用,两 支座中间有一集中力 F = 8 kN 作用。已知 a = 1 m ,若不计梁自重, 试求铰支座 C、B 的约束力。
q
F
解: 1)选取外伸梁 AB 为研究对 象 2)受力分析
y
y
F2
30
(2,3)
F1
O
(3, 3)
O
(5, 2)
x
FR
60
45
MO
x
F4
F3
解: 力系向坐标原点 O 简化,结果为 1 个主矢和 1 个主矩
在 x 、y 轴上的投影分别为 其中,力系主矢 FR
x Fix F1 F2 cos30 F3 cos60 F4 cos 45 3.304 N FR
F
解得三杆所受的力分别为
M
B
F1 5.33 kN (压)
F2 7.07 kN (拉)
杆1 杆2 杆3
F1
x
F2
F3
F3 8.33 kN (压)
D
说明:还可利用平衡方程∑MD ( Fi ) = 0 校核上述计算结果
[例6] 图示塔式起重机,已知机架自重为 G,作用线距右轨 B为 e ; 满载时荷重为 P ,距右轨 B 为 l ;平衡块重为 W ,距左轨 A 为 a ; 轨道 A、B 的间距为 b 。要保证起重机在空载和满载时都不翻倒, 试问平衡块重 W 应为多少? 解: (1)选取起重机整体为研究对象 (2)受力分析 1)确定空载时平衡块的重量 当空载时,P = 0。为使起重机不 绕点 A 翻倒,必须满足FB ≥ 0 列平衡方程
Fiy F2 sin30 F3 sin 60 F4 sin 45 20.20 N FRy
x 3.304 N FR
的大小 主矢 FR
20.20 N FRy
2 2 FR x y FR FR 20.46 N
y
F2
30
(2,3)
F1
M1 O
M n M O Fn Fn Fn
平面任意力系向其作用面内任一点 O 简化,结果一般为一个力和 一个力偶。 该力矢等于原力系中各力的矢量和,称为原力系的主 矢; 该力偶的矩等于原力系中各力对简化中心 O 的矩的代数和, 称为原力系的主矩。 主矢: 主矩:
Fi FR MO MO Fi
[例4] 一重 P = 1.8 kN 的物块悬挂在图示构架上。已知 = 45°,若 不计构架自重,试求支座 A 处的约束力以及杆 BC 所受的力。
解: 1)选取滑轮、杆 AB 与物块组成的系统为研究对象 2)受力分析
3)选取坐标轴,列平衡方程
M A (Fi ) 0,
FB sin 45 6 P 3 FT 1 0
合力作用线的位置如图所示
y
y
d
FR
O
MO
x
FR
O
x
思考:最终得到的力的作用点是不是唯一的?
第二节 平面任意力系的平衡方程
一、平面任意力系的平衡方程
1. 基本形式 (两投影一矩式)
F 0 F 0 M F 0
ix
iy
O
i
说明: 1)可解 3 个未知量 2)投影轴与矩心位置均可任意选择
q
A
M
F
FAx
B
q
A
ql
M
F
a
l
MA
y
O
B
FAy
x
3)选取坐标轴,列平衡方程
Fi x 0, Fi y 0,
M A (Fi ) 0,
4)求解未知量
FAx 0
FAy ql F 0
l M A ql Fl M 0 2
解得固定端 A 处的约束力
FAx 0
O 的合力
四、若干重要结论
1. 平面固定端的约束力
平面固定端的约束力可表达为一对正交约束力和一个约束力偶
2. 分布载荷的合成结果
Fq ql /2
q
A
Fq ql
l
B
2l /3
l /2
均布载荷
线性分布载荷
[例1] 如图,已知 F1 = 10 N、F2 = 20 N、F3 = 25 N、 F4 = 12 N,各力 作用点的坐标如图,单位为 cm 。试向坐标原点 O 简化此力系并求其 合成结果。
M B (Fi ) 0,
FAy 6 P 3 FT 1 0
Fix 0,
FAx FT FB cos 45 0
4)求解未知量 解得
FAx 2.4 kN
FAy 1.2 kN
FB 0.85 kN
杆 BC 所受的力与 FB 是作用力与反作用力的关系,即杆 BC
MC (Fi ) 0,
F3 7 F sin 30 2 F cos30 5 M 0
Fix 0,
Fiy 0,
F2 cos 45 F sin 30 0
F1 F2 sin 45 F cos30 F3 0
y
C
A
45
30
4)求解未知量
75.0 N cm
注意符号的判断!!!
FR
O
MO
x
20.46 N FR
M O 75.0 N cm
0 且 MO ≠ 0 ,故此力系可合成为一个合力 由于主矢 FR ,其作用线离坐标原点 O 的距离 合力矢 FR FR
M O 75.02 d 3.667 cm FR 20.46
G e b W≤ a
1 W≥ G e P l ab
所以,要保证起重机在空载和 满载时都不翻倒,平衡块重应 满足不等式
G e b 1 G e P l ≤W ≤ ab a
F F
A
M
F
A
M Fd M B F
结论:同一平面内的一个力和一个力偶可以合成为一个力
二、平面任意力系向一点的简化
F1 F2 F1
F2 F2 M 2 M O F2
M2 Mn
FR
MO
O
F2
Fn
合集下载
理论力学L4-4 空间力系简化
c ) 一般主矢和主矩矢既不平行也不垂直 由共点矢量知,它们在同一平面内, 假设两矢量正向夹角为α。 ' FR 1) 将 M O分解为垂直于 ' ' ' 的 及平行于 F M R MO MO O " 的 MO , ' ' O M O 的大小: " FR ' MO M O M O sin
' b) 若主矢平行于主矩:FR // M o
O
MO
' 由一个力和一个力偶(且力 FR 垂直于力偶作用面)组成的
力系,称为力螺旋。 力和力偶都是基本力学量, 力螺旋不能再简化。
力偶矩矢与力矢同方向的称为右螺旋(力偶的转 向与力的方向符合右手关系);反之称左螺旋。 但一般主矢和主矩矢既不平行也不垂直。
§4-4 空间任意力系向一点简化
一、空间任意力系向一点简化 与平面任意力系向一点简化相似,空间任意力 系也是利用力的平移定理将各力平移到简化中 心 O 处,并附加矢量表示的空间力偶,则原力 系与空间汇交力系+空间力偶系等效。
MO m m1 n
F2 F’2
F’R
O
F’n
Fn
F’1 m2
F 又由于力偶矩矢是自由矢量,再将平行于 的 R '' 力偶矩矢 M o 平行移动与FR 重合,成为力螺旋。 一般情况下,空间力系简化结果是一个力螺旋。
约束类型
约束反力
数量
空 间 约 束 类 型 和 约 束 反 力
3
4
5 6
MO
F’R
对于空间汇交力系的合 ' 力FR :
O
' FR 等于该力系各力的矢量和, 称其为该力系的主矢; 对于空间力偶系的合力偶,其力偶矩矢 M O等于 各附加力偶矩的矢量和,也是力系中各力对点O 力矩矢的矢量和: MO mi mO ( Fi ) 称为该力系对简化中心O点的主矩。
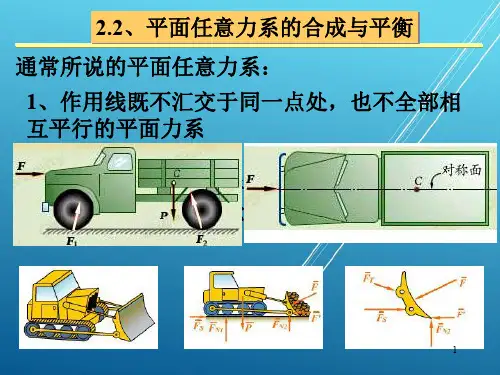
理论力学2.2、平面任意力系的合成与平衡
m F1 OA F2 OB F1 ( OB OA) F1 AB
m F1 OA F2 OB F1 ( OA OB ) F1 AB
3
力 线 作用在刚体上的力可以离开其作用线而平 平 行移动到刚体上任意位置处,但必须对刚体 移 附加一个力偶,附加力偶的力偶矩等于原力 定 对平移后所得新力作用点的力矩。 理
求细绳的拉力和A、B两处的支持力。
解、研究对象:AB,受力 如图所示,则有:
Fix Fiy mD
0 0
(Fi )
0
FB FD G FA c
FA
os
sin 0
FB
BD
G
AB 2
0 sin
FA
AD
0
FA 115.5(N) FB 72.2(N ) FD 129.9(N) 12
例2.2-6、匀质细杆AB长度为L,重量为mg,静 止在半径为r的光滑半圆槽内(图2.2-17),
L=3r;求AB杆与水平线之间的夹角
解、研究对象:AB杆,受力如 图所示,则有:
Fix 0 Fiy 0 mO (Fi ) 0
FB FB
cos(2 ) FD sin sin(2 ) FD cos
d mO 2402 3.39(m) FR 709 .5
xE
d
sin
3.39 sin 70.8
3.59(m)
y yE tan 70.8 (x xE ) y 2.87x 10.31 0
10
课堂练习题(图示):
m F1 OA F2 OB F1 ( OA OB ) F1 AB
3
力 线 作用在刚体上的力可以离开其作用线而平 平 行移动到刚体上任意位置处,但必须对刚体 移 附加一个力偶,附加力偶的力偶矩等于原力 定 对平移后所得新力作用点的力矩。 理
求细绳的拉力和A、B两处的支持力。
解、研究对象:AB,受力 如图所示,则有:
Fix Fiy mD
0 0
(Fi )
0
FB FD G FA c
FA
os
sin 0
FB
BD
G
AB 2
0 sin
FA
AD
0
FA 115.5(N) FB 72.2(N ) FD 129.9(N) 12
例2.2-6、匀质细杆AB长度为L,重量为mg,静 止在半径为r的光滑半圆槽内(图2.2-17),
L=3r;求AB杆与水平线之间的夹角
解、研究对象:AB杆,受力如 图所示,则有:
Fix 0 Fiy 0 mO (Fi ) 0
FB FB
cos(2 ) FD sin sin(2 ) FD cos
d mO 2402 3.39(m) FR 709 .5
xE
d
sin
3.39 sin 70.8
3.59(m)
y yE tan 70.8 (x xE ) y 2.87x 10.31 0
10
课堂练习题(图示):
平面任意力系的平衡条件和平衡方程

理论力学 3-2平面任意力系的平衡条件和平衡方程 图 3-8 b
理论力学 3-2平面任意力系的平衡条件和平衡方程
(2)按图示坐标列平衡方程
理论力学 3-2平面任意力系的平衡条件和平衡方程
(3)解方程 解方程,求得
负号说明图中所设方向与实际情况相反,即 MA 为顺时针转向。
理论力学 3-2平面任意力系的平衡条件和平衡方程
二、关于平面任意力系 的例题
理论力学 3-2平面任意力系的平衡条件和平衡方程
例3-2 起重机 P1 = 10 kN,可绕铅直轴AB转动;
起重机的挂钩上挂一重为 P2 = 40 kN 的重物, 如图 3-6 所示。
起重机的重心C到转动轴的距离为1.5 m, 其他尺寸如图所示。
求在止推轴承 A 和轴承 B 处的约束力。
理论力学 3-2平面任意力系的平衡条件和平衡方程
b.如果力系对另一点 B的主矩也同时为 零,则这个力系或一合力沿 A,B 两点的连 线,或者平衡(图3-9)。
c.如果再加上
,那么力系如
有合力,则此合力必与 x 轴垂直。
理论力学 3-2平面任意力系的平衡条件和平衡方程 图 3-9
理论力学 3-2平面任意力系的平衡条件和平衡方程
理论力学 3-2平面任意力系的平衡条件和平衡方程
解: (1)选梁AB为研究对象 梁 AB 所受的主动力有: 均布载荷 q,
重力 P 和矩为 M 的力偶。 梁AB所受的约束力有: 铰链 A 的两个分力 Fax 和 FAy ,滚动支
座 B 处铅直向上的约束力FB。
理论力学 3-2平面任意力系的平衡条件和平衡方程
(2)列平衡方程 取坐标系如图3-7所示,列出平衡方程:
理论力学 3-2平面任意力系的平衡条件和平衡方程
第四章、平面任意力系

分布力系说明
q
qB
A
L 2L/3 Q1 L/3
B
A L L/2 A Q L/2
B
A
L (a)三角形分布力
厚接分布力
B L (b)均匀分布力
在以后碰到分布力时,先进行简化处理,然后再求解。
第四章 平面任意力系
理 论 力 学
§4- 4 平衡条件、平衡方程
例 4-1
已知:梁AD的支承及受力如图所示。
F = 500N, FA = 1000N, q = 1000N/m
A、B、C是平面内不共线的任意三点.
应当指出:投影轴和矩心是可以任意选取的。 在解决实际问题时适当选取矩心与投影轴可以简化计算。
一般地说,矩心应选多个力的交点,尤其是选
未知力的交点,投影轴则尽可能选取与该力系中多数力的 后接例题 作用线平行或垂直。
第四章 平面任意力系
理 论 力 学
§4- 5 平面平行力系的合成与平衡
即两个力矩式一个投影式,其中A、B是平面内任意两点。 但连线不能垂直投影轴 X 。 B A x
第四章 平面任意力系
理 论 力 学
§4- 4 平衡条件、平衡方程
平衡方程
2、平面力系任意力系的平衡方程 B
A 即三个力矩式, C
(2)三力矩形式的平衡方程
∑MA (F)= 0,
∑MB (F)= 0 ∑MC (F)= 0
即距D点的距离为a/3。
应用平面力系平衡方程求解。
第四章 平面任意力系
理 论 力 学
§4- 4 平衡条件、平衡方程
例 4-1 ∑Fx = 0 ∑Fy= 0
步骤3:取坐标系Bxy,列平衡方程
FBx+ F = 0 FBy+ FC- Fp- FA= 0
理论力学大总结

课堂例题以及作业
动量矩定理的系列定理 动量定理(质心运动定理)
机构
两个自由度的系统
动能定理
除机械能守恒以外的守恒定理
机构
课堂上的例题
4
静
第二章 全 部 概 念
力
学
有关的概念---第一章 全 部 概 念 包括课上思考题 包括课上思考题
第二章
第二章 重心 第二章
简化问题 桁架问题
力在坐标轴上的投影 课上思考题 摩擦力的计算
理论力学大总结
大 篇 刚体 (系统) 三 平面任意力系简化 第一、二、 静力学 物体系统平衡 静定结构或平 三章 衡的机构 点的速度合成定理 10.1和3 点的加速度合成定理 运动学 有关速度和角速度的计算 10.2和4 有关加速度和角加速度的计算 研究对象
动量定理以及守恒 动力学
动量矩系列定理以及守恒 重点是综合应用 动能定理
牵连运动为转动时时点的加速度合成定理
14
二
动点
动系选取的几种情况
C C C
O
b
A
D
D
q
O B
A
q
O
变化的接触点 以速度计算为主
滑块连接
不变的接触点
15
三
1
三个非常重要的概念
牵连速度(加速度)
B M‘ B M
O
O A
A
16
OA杆转动,带动半径为R的园轮转动。 图示瞬时OA与水平线的夹角60度。
O
45º
四连杆机构
90º O1
A
O
OA
13
第十章 三个定理
理论力学平面力系的简化和平衡

原力偶系的合力偶矩
n
M Mi i 1
只受平面力偶系作用的刚体平衡充要条件:
n
M Mi 0 i 1
对BC物块对B点取矩,以逆时针为正列方程应为:
M 2 M B (FC ) M FCY a FCx b M FC (b a) cos45 0
[例] 在一钻床上水平放置工件,在工件上同时钻四个等直径 的孔,每个钻头的力偶矩为 m1m2 m3 m4 15Nm 求工件的总切削力偶矩和A 、B端水平反力?
两轴不平行即 条件:x 轴不 AB
可,矩心任意
连线
mA (Fi ) 0 mB (Fi ) 0 mC (Fi ) 0
③三矩式 条件:A,B,C不在
同一直线上
上式有三个独立方程,只能求出三个未知数。
4. 平面一般力系的简化结果分析
简化结果: 主矢R ,主矩 MO ,下面分别讨论。 ① R =0, MO =0,则力系平衡,下节专门讨论。 ② R =0,MO≠0 即简化结果为一合力偶, MO=M 此时刚
解除约束,可把支反
力直接画在整体结构
的原图上)
解除约束
由
mA (Fi
)
0
P2a N B
3a0,
N B
2P 3
X 0 XA 0
Y 0 YB NB P0,
YA
P 3
2.5物体系统的平衡、静定与超静定问题
1、物体系统的平衡问题 物体系统(物系):由若干个物体通过约束所组成的系统叫∼。 [例]
外力:外界物体作用于系统上的力叫外力。 内力:系统内部各物体之间的相互作用力叫内力。
N2个物体受平面汇交力系(或平面平行力系)
X 0 Y 0
2*n2个独立平衡方程
N3个物体受平 X 0 面任意力系 Y 0
工程力学-材料力学-第03章 平面任意力系(邱清水)
3.1
(2 M O F M 2 F2 cos 60 2 F3 3F4 sin 30 2.5 kN m
由于主矢和主矩都不为零,故最后合成结果是一个合力 FR,合力到O点的距离为
d M O FR 0.421 m
A B C
附加条件:A,B,C 三点不共线直
为什么要附加条件?
3.2 平面任意力系的平衡条件和平衡方程
平面平行力系的平衡方程:
如果选Oxy坐标系的y轴与各力平
行,则不论力系是否平衡,各力在x轴
上的投影恒等于零。 于是,平面平行力系的平衡的数 目只有两个 即
F 0 M F 0
y O
或
M F 0 M F 0
A B
3.2 平面任意力系的平衡条件和平衡方程
3.平面任意力系平衡方程的应用
力系平衡方程主要用于求解单个物体或物体系统平衡时 的未知约束力,也可用于求解物体的平衡位置和确定主动 力之间的关系。 应用平衡方程解题的大致步骤如下: 1)选取研究对象,画出受力分析图; 2)选取坐标系,列出平衡方程; 3)求解方程组。
2
FRy arctan FRx
F F F arctan F
2
2
2
x
y
y
x
3.1 平面任意力系的简化.主矢与主矩 3.固定端(或插入端)约束
图(a)为固定端约束在计算时所用的简图。物体在固嵌部分所 受力是比较复杂的(图(b)),但当物体所受主动力为一平面 力系时,这些约束力亦为平面力系,可将它们向A点简化得一 力和一力偶(图(c))。这个力可用两个未知正交分力来代替。 因此,在平面力系情形下,固定端A处的约束作用可简化为两 F 个约束力 F Ax , Ay和一个约束力偶 M A (图(d))。
理论力学第2章平面任意力系
空载时轨道A 、 B的约束反力,并问此起重机在使用过程中有无翻
倒的危险。
解:
(1)起重机受力图如图
(2)列平衡方程 :
MA 0:
Q
Q(6 2) RB 4 W 2 P(12 2) 0
MB 0:
Q(6 2) W 2 P(12 2) RA 4 0
6m
解方程得:
W
P
12m
RA 170 2.5P
FR' Fi Fxi Fy j
MO MO (Fi )
3. 平面任意力系的简化结果
(1)FR´= 0,Mo ≠ 0, (2)FR´ ≠ 0,Mo = 0, (3)FR´≠ 0,Mo ≠ 0, (4)FR´= 0,Mo = 0,
合力偶,合力偶矩,MO MO (Fi )
合力,合力作用线通过简化中心O。
3
F2
j
F3
x
(437.6)2 (161.6)2
F1
1 1
100
Oi
1 2
466.5N
200
MO 21.44N m
y
合力及其与原点O的距离如图(c) 。 MO
x
y
d
x
O
FR FR′ 466.5N FR´
FR
O
d MO 45.96mm
(b)
(c)
FR
10
例11 水平梁AB受按三角形分布的载荷作用,如图示。载荷的
M
l
l
30
B
D
° F
3l
P
q
A
21
解:T字形刚架ABD的受力如图所示。
M
l
l
Fx 0
30
B
FAx 1 • q • 3a Fcos30 0
论力学第三章课件
Fq
FAx
MA
FAy
解:取ABD为对象,受力图如图示。 其中Fq=1/2×q×3l=30kN
∑X=0: FAx+Fq–Fsin600=0
∑Y=0: FAy–P–Fcos600=0
MA–M–Fql+Fcos600l+Fsin6003l=0
解得:FAx=316.4kN; FAy=300kN MA=–1188kN.m (与图示转向相反)
静力学/第三章:平面任意力系
■ 平衡方程的其它形式
1 二矩式: X = 0
B
A
x
C
A
A、B 连线不垂直 于x 轴
A、B、C 三点不 在同一条直线上
附加条件:
附加条件:
B
2 三矩式:
静力学/第三章:平面任意力系
■二矩式的证明:
必要性
即
力系平衡
二矩式成立
由力系平衡→
F1
F2
F3
Fn
二、 平面任意力系向一点简化,主矢和主矩
1、 简化 思路:用力的平移定理将各力移至同一点,然后再合成。
将每个力向简化中心O平移
任选一个 简化中心O
其中:
O
因此:
平面任意力系
平面汇交力系
+ 平面力偶系
O
F1’
M1
F2’
M2
F3’
M3
Fn’
Mn
静力学/第三章:平面任意力系
向O点简化
F1
静力学/第三章:平面任意力系
几点讨论: 根据题意选择研究对象 分析研究对象的受力情况,正确地画出其受力图 研究对象与其他物体相互连接处的约束,按约束的性质表示约束反力 正确地运用二力杆的性质和三力平衡定理来确定约束反力的方位
FAx
MA
FAy
解:取ABD为对象,受力图如图示。 其中Fq=1/2×q×3l=30kN
∑X=0: FAx+Fq–Fsin600=0
∑Y=0: FAy–P–Fcos600=0
MA–M–Fql+Fcos600l+Fsin6003l=0
解得:FAx=316.4kN; FAy=300kN MA=–1188kN.m (与图示转向相反)
静力学/第三章:平面任意力系
■ 平衡方程的其它形式
1 二矩式: X = 0
B
A
x
C
A
A、B 连线不垂直 于x 轴
A、B、C 三点不 在同一条直线上
附加条件:
附加条件:
B
2 三矩式:
静力学/第三章:平面任意力系
■二矩式的证明:
必要性
即
力系平衡
二矩式成立
由力系平衡→
F1
F2
F3
Fn
二、 平面任意力系向一点简化,主矢和主矩
1、 简化 思路:用力的平移定理将各力移至同一点,然后再合成。
将每个力向简化中心O平移
任选一个 简化中心O
其中:
O
因此:
平面任意力系
平面汇交力系
+ 平面力偶系
O
F1’
M1
F2’
M2
F3’
M3
Fn’
Mn
静力学/第三章:平面任意力系
向O点简化
F1
静力学/第三章:平面任意力系
几点讨论: 根据题意选择研究对象 分析研究对象的受力情况,正确地画出其受力图 研究对象与其他物体相互连接处的约束,按约束的性质表示约束反力 正确地运用二力杆的性质和三力平衡定理来确定约束反力的方位
理论力学教学材料-第二章
3 . 固定端支座
固定端(插入端)约束 : 既不能移动,又不能 转动的约束
FAx 固定端约束简图 FAy
4 . 简化结果分析 合力矩定理
● F′ =0,MO≠0 R ● F′ ≠ 0,MO=0 R
● F′ ≠ 0,MO ≠0 R
● F′ =0,MO=0 R
1. 平面任意力系简化为一个力偶的情形
MO=0
力 偶
平 衡
此力偶为原力系的合力偶,在这种情 况下主矩与简化中心的位置无关
8. 力在空间直角坐标轴上的投影
z
直 接 投 影 法
二次投影法
O F z
y
O
F
Fxy
y
x
X F cos Y F cos Z F cos
x
X F sin cos Y F sin sin Z F cos
例题3
在长方形平板的O, A,B,C点上分别作用有四 个力:F1=1 kN,F2=2 kN, F3=F4=3 kN(如图),试求 以上四个力构成的力系对O点 的简化结果,以及该力系的最 后合成结果。
y
F2 A
60°
B
F3
2m
F1
C
F4
30°
x 3m
O
解:(1)求向O点简化结果
1).求主矢 FR 。
§2-3 平面任意力系向一点简化
1.力的平移定理
F′ F B d A F′′ M B A F′
M=F. d=MB(F)
可以把作用于刚体上点A 的力F平行移到同一刚体上 的任意点B,但必须同时附 加一个力偶,这个附加力偶 的矩等于原来的力F对新作 用点B的矩。