
运算放大器电路固有噪声的分析与测量1
Analysis And Measurement Of Intrinsic Noise In Op Amp CircuitsPart I: Introduction And Review Of Statisticsby Art Kay, Senior Applications Engineer, Texas Instruments Incorporated Noise can be defined as any unwanted signal in an electronic system. Noise is responsible for reducing the quality of audio signals or introducing errors into precision measurements. Board and system level electrical design engineers are interested in determining the worst case noise they can expect in their design and design methods for reducing noise and measurement techniques to accurately verify their design.Intrinsic and extrinsic noise are the two fundamental types of noise that affect electrical circuits. Extrinsic noise is generated by external sources. Digital switching, 60 Hz noise and power supply switching are common examples of extrinsic noise. Intrinsic noise is generated by the circuit element itself. Broadband noise, thermal noise and flicker noise are the most common examples of intrinsic noise. This article series will describe how to predict the level of intrinsic noise in a circuit with calculations, and using SPICE simulations. Noise measurement techniques will be discussed also.Thermal NoiseThermal noise is generated by the random motion of electrons in a conductor. Because this motion increases with temperature so does the magnitude of thermal noise. Thermal noise can be viewed as a random variation in the voltage present across a component (eg a resistor). Fig. 1.1 shows what thermal noise looks like in the time domain (standard oscilloscope measurement). It also shows that if you look at this random signal statistically, it can be represented as a Gaussian distribution. The distribution is drawn sideways to help show its relationship with the time domain signal.Fig. 1.1: White noise Shown In Time Domain And StatisticallyThe power contained within a thermal noise signal is directly proportional to temperature and bandwidth. Note that a simple application of the power formula can be used to express the relationship in terms of voltage and resistance (see Equation 1.1). This expression is useful because it allows you to estimate the root-mean square (rms) noise in the circuit. Furthermore, it illustrates the importance of using low resistance components when possible in low noise circuits.Equation 1.1: Rms Thermal Noise VoltageThe important thing to know about Equation 1.1 is that it allows you to find an rms noise voltage. In most cases, engineers want to know, "What is the worst case noise scenario?" In other words, they are most interested in the peak-to-peak voltage. When attempting to translate an rms thermal noise voltage to peak-to-peak noise, it is important to remember the thermal noise has Gaussian distribution. There are some simple rules of thumb that are based on statistical relationships that can be used to convert rms to peak-to-peak value. Before presenting these, however, we will discuss some of the mathematical background. The focus of this article is to review this statistical background; subsequent articles will cover the measurement and analysis of practical analog circuits. Probability Density FunctionThe mathematical equation that forms the normal distribution function is called the Probability Density Function (see Equation 1.2). Plotting a histogram of noise voltage measured over a time interval will approximate the shape of this function. Fig. 1.2 shows a measured noise histogram with the probability distribution function superimposed on it.Equation 1.2: Probability Density Function For Gaussian DistributionFig. 1.2: Measured Distribution With Superimposed Probability Density FunctionProbability Distribution FunctionThe Probability Distribution Function is the integral of the probability density function. This function is very useful because it tells us what the probability is that an event will occur in a given interval (see Equation 1.3, and Figure 1.3). For example, assume that Figure 1.3 is a noise probability distribution function. The function tells us that there is a 30% chance that you will measure a noise voltage between -1 V and +1 V (ie the interval [-1, 1]) at any instant in time.Equation 1.3: Probability Distribution FunctionFig. 1.3: Probability Density Function And Probability Distribution Function This Probability Distribution Function is instrumental in helping us translate rms to peak-to-peak. Note that the tails of the Gaussian distribution are infinite. This implies that any noise voltage is possible. While this is theoretically true, in practical terms the probability that extremely large instantaneous noise voltages are generated is very small. For example, the probability that we measure a noise voltage between -3σ and +3σ is 99.7 %. In other words, there is only a 0.3 % chance of measuring a voltage outside of this interval. So for this reason, ±3σ (ie 6σ ) is often used to estimate the peak-to-peak value for a noise signal. Note that some engineers use 6.6σ to estimate the peak-to-peak value of noise. There is no agreed upon standard for this estimation. Figure 1.4 graphically shows how 2σ will catch 68 % of the noise. Table 1.1 summarizes the relationship between standard deviation and probability of measuring a noise voltage.Fig. 1.4: Illustrates How Standard Deviation Relates To Peak-To-PeakNUMBER OF STANDARD DEVIATIONS CHANCE OF MEASURING VOLTAGE2σ (same as ±σ) 68.3%3σ (same as ±1.5σ) 86.6%4σ (same as ±2σ) 95.4%5σ (same as ±2.5σ) 98.8%6σ (same as ±3σ) 99.7%6.6σ (same as ±3.3σ) 99.9%Table 1.1: Number Of Standard Deviations And Percentage Chance Of Measuring Thus, we have a relationship that allows us to estimate peak-to-peak noise given the standard deviation. In general, however, we want to convert rms to peak-to-peak. Often people assume that the rms and standard deviation are the same. This is not always the case. The two values are equal only when there is no dc component (the dc component is the average value µ). In the case of thermal noise, there is no dc component so the standard deviation and rms values are equal. Two examples are in the Appendix showing cases where the standard deviation is equal to rms and where it is not.At the start of this article the formula for computing rms thermal noise voltage was introduced. Another way of computing the rms noise voltage is to measure a large number of discrete points and use statistics to estimate the standard deviation. For example, if you have a large number of samples from an ADC you could use Equation 1.4, 1.5 and 1.6 to compute the mean, standard deviation and rms of the noise signal. Example 1.3 in the Appendix illustrates how these formulae could be used in a simple Basic program. The Appendix also lists a more comprehensive set of useful statistical equations for your reference.Equations 1.4, 1.5, 1.6: Statistical Equations For A Discrete PopulationOne final concept to cover in this review is the addition of noise signals. In order to add two noise signals, you must know if the signals are correlated or uncorrelated. Noise signals from two independent sources are uncorrelated. For example, the noise from two independent resistors or two op amps is uncorrelated. A noise source can become correlated through a feedback mechanism. Noise-canceling headphones are a good example of the addition of correlated noise sources. They cancel acoustic noise by summing inversely-correlated noise. Equation 1.7 shows how to add correlated noise signals. Note that in the case of the noise-canceling headphones the correlation factor would be C= -1.Equation 1.7: Addition Of Random Correlated SignalsEquation 1.8: Addition Of Random Uncorrelated SignalsIn most cases we will add uncorrelated noise sources (see Equation 1.8). Adding noise in this form is effectively summing two vectors using the Pythagorean Theorem. Figure 1.5 shows the addition graphically. A useful approximation is that if one of these sources is one-third the amplitude of the other, the smaller source can be ignored.Fig. 1.5: Pythagorean Theorem For NoiseSummary And PreviewThis part of the noise series introduced the concept of noise and reviewed some of the statistical fundamentals necessary to perform noise analysis. These fundamentals will be used throughout this series. Part II of this series will introduce the noise model of the op amp and describe some methods for calculating total output noise. AcknowledgmentsSpecial thanks to all of the technical insights from the following individuals atBurr-Brown Products from Texas Instruments:•Rod Burt Senior Analog IC Design Manager•Bruce Trump Manager Linear Products•Tim Green Applications Engineering Manager•Neil Albaugh Senior Applications EngineerReferencesRobert V. Hogg, and Elliot A Tanis, Probability and Statistical Inference, 3rd Edition, Macmillan Publishing CoC. D. Motchenbacher, and J. A. Connelly, Low-Noise Electronic System Design, A Wiley-Interscience PublicationAbout the authorArthur Kay is a Senior Applications Engineer at Texas Instruments Incorporated. He specializes in the support of sensor signal conditioning devices. He graduated from Georgia Institute of Technology with an MSEE in 1993. He has worked as a semiconductor test engineer for Burr-Brown and Northrop Grumman Corporation.Example 1: This example shows a mathematical calculation where rms is not equal to standard deviation. In general, the standard deviation and rms are not equal when there isa dc component (ie non-zero mean value).Example 2: This example shows a mathematical calculation where rms is equal to standard deviation. In general, the standard deviation and rms are equal when there is a no DC component (i.e., zero mean value).Example 3: Basic Program Used To Implement Mean, Standard Deviation And RmsStatistical Equations Using the Probability Distribution Function:Statistical Equations Using For Measured Data。
运算放大器的噪声分析

运算放大器的噪声分析07-06-04 10:37 发表于:《活石家园》分类:未分类问:有关运算放大器的噪声我应该知道些什么?答:首先,必须注意到运算放大器及其电路中元器件本身产生的噪声与外界干扰或无用信号并且在放大器的某一端产生的电压或电流噪声或其相关电路产生的噪声之间的区别。
干扰可以表现为尖峰、阶跃、正弦波或随机噪声而且干扰源到处都存在:机械、靠近电源线、射频发送器与接收器、计算机及同一设备的内部电路(例如,数字电路或开关电源)。
认识干扰,防止干扰在你的电路附近出现,知道它是如何进来的并且如何消除它或者找到对干扰的方法是一个很大的题目。
如果所有的干扰都被消除,那么还存在与运算放大器及其阻性电路有关的随机噪声。
它构成运算放大器的控制分辨能力的终极限制。
我们下面的讨论就从这个题目开始。
问:好,那就请你讲一下有关运算放大器的随机噪声。
它是怎么产生的?答:在运算放大器的输出端出现的噪声用电压噪声来度量。
但是电压噪声源和电流噪声源都能产生噪声。
运算放大器所有内部噪声源通常都折合到输入端,即看作与理想的无噪声放大器的两个输入端相串联或并联不相关或独立的随机噪声发生器。
我们认为运算放大器噪声有三个基本来源:★一个噪声电压发生器(类似失调电压,通常表现为同相输入端串联)。
★两个噪声电流发生器(类似偏置电流,通过两个差分输入端排出电流)。
★电阻噪声发生器(如果运算放大器电路中存在任何电阻,它们也会产生噪声。
可把这种噪声看作来自电流源或电压源,不论哪种形式在给定电路中都很常见)。
运算放大器的电压噪声可低至3 nV/Hz。
电压噪声是通常比较强调的一项技术指标,但是在阻抗很高的情况下电流噪声常常是系统噪声性能的限制因素。
这种情况类似于失调,失调电压常常要对输出失调负责,但是偏置电流却有真正的责任。
双极型运算放大器的电压噪声比传统的FET运算放大器低,虽然有这个优点,但实际上电流噪声仍然比较大。
现在的FET运算放大器在保持低电流噪声的同时,又可达到双极型运算放大器的电压噪声水平。
运放的噪声特性和放大电路的噪声分析 (1)

七、两级放大的放大电路举例门l
P:15是十m两级故大器组成的放大电路所使用的 运算放大器是最为普及的低噪声运算放大器5532 f日运
放).其折算到输^端的噪声频谱密度为5nv,、/矶。当围
5的放大电路的带宽为20kHz时把噪声频谱懈崖换算成
20kHz带宽的噪声电压有效惶为5nv・、/丽丽=707nvnⅢ。
器构成同棚放大应*撤大具有定增盎的放大器时就
大器刘信号进行放大的H时对输入端输入的噪声同样罂 进行放大所咀艘大器存在噪声增益cn、 没输m嵘声电腰为E…噪声增益为Cn折换到输^ 端的噪声电压为v儿'它们一者之间存在F式的关系:
F.爿:n・V“
为IOOdBH.I『的噪卉电压容许值20p.V腓杠蜊=120dBt¥佯
娃的噪声顿僻密度N为10nV^/№音颈带宽Bw蹬)自20kFlz
的话噪声电压的打妓值N帅s为
Nmls=NV‰=10V20x101=1.414 f{xVnnsl
坦值襻注意舯屉由信号豫的内阻融和电流噪声11吨 样会J“生电压噪声存情呼源内阻小的场台耐丈际的电路 儿子小会产乍1t么影响世是岩信号源内阻太副IOkll. IMn的程度时蟛响有时就会显露出束此时的输m噪
唰
在缭Ⅱ;嵘声有效伉时.在数蚶袅中部会跗加有顿率 范附!£拧滤池荣件所“在佳用数据表中规定的噪一有 敬恤时必需确认丝算坡凡器的额率应川范l目c*者滤波 器的特性楚卉与表巾的附加条件扣符,荣件水同时相互 之问不能简啦地进行}E较
运算放大器电路固有噪声的分析与测量 第八部分:爆米花噪声
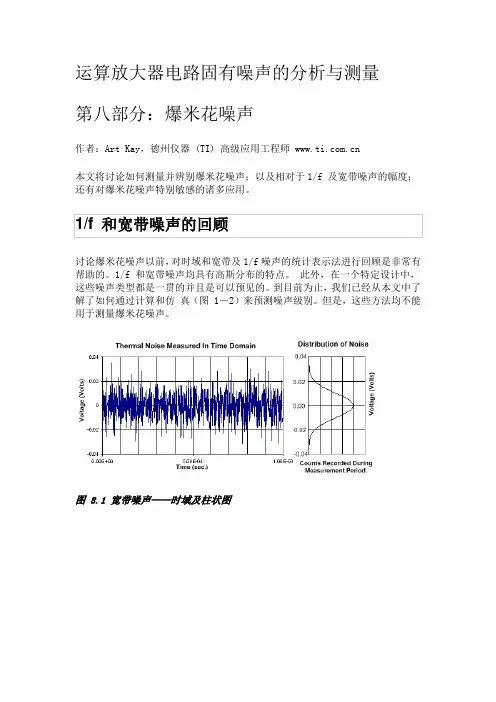
运算放大器电路固有噪声的分析与测量第八部分:爆米花噪声作者:Art Kay,德州仪器 (TI) 高级应用工程师 本文将讨论如何测量并辨别爆米花噪声;以及相对于1/f 及宽带噪声的幅度;还有对爆米花噪声特别敏感的诸多应用。
讨论爆米花噪声以前,对时域和宽带及1/f噪声的统计表示法进行回顾是非常有帮助的。
1/f 和宽带噪声均具有高斯分布的特点。
此外,在一个特定设计中,这些噪声类型都是一贯的并且是可以预见的。
到目前为止,我们已经从本文中了解了如何通过计算和仿真(图 1-2)来预测噪声级别。
但是,这些方法均不能用于测量爆米花噪声。
图 8.1 宽带噪声——时域及柱状图图 8.2 1/f 噪声——时域及柱状图爆米花噪声是一种在双极晶体管基极电流中的突然阶跃或跳跃,或 FET 晶体管阈值电压中的一种阶跃。
之所以将其称为爆米花噪声,是因为当通过扬声器播放出来时其听起来类似爆米花的声音。
这种噪声也被称为猝发噪声和随机电报信号 (RTS)。
爆米花噪声出现在低频率(通常为 f < 1kHz)下。
每秒钟可以发生数次猝发,在极少数情况下,可能数分钟才发生。
图 8.3 显示了时域中的爆米花噪声及其相关的统计分布情况。
需要注意的是,噪声级别的不同跳跃与分布峰值相对应。
很明显,该分布情况与非高斯爆米花噪声相关。
实际上,本例中显示的分布情况为三条放置于彼此顶部的高斯曲线(三模分布)。
出现这种情况的原因是,本例中的爆米花噪声具有三个离散电平。
各猝发间的噪声为宽带和 1/f 噪声的组合。
因此,该噪声由三个不同的 1/f 及宽带噪声高斯分布组成,而 1/f 及宽带噪声又被爆米花噪声转换为不同的电平。
图 8.3爆米花噪声时域及柱状图人们认为,爆米花噪声是由电荷陷阱或半导体材料中的微小缺陷引起的。
我们已经知道重金属原子污染是引起爆米花噪声的原因。
在失效分析时,专家通常会对具有较多爆米花噪声的器件进行仔细的检查。
失效分析将查找会引起爆米花噪声的微小缺陷。
(完整word)运算放大器电路固有噪声的分析与测量(七)

运算放大器电路的固有噪声分析与测量(七):放大器的内部噪声本文将讨论决定运算放大器(op amp) 固有噪声的基本物理关系.集成电路设计人员在噪声和其他运算放大器参数之间进行了一些性能折衷的设计,而电路板和系统级设计人员将从中得到一些启发。
另外,工程师们还能了解到,如何根据产品说明书的典型规范在室温及超过室温时估算最坏情况下的噪声。
最坏情况下的噪声分析和设计的五条经验法则大多数运算放大器产品说明书列出的仅仅是一个运算放大器噪声的典型值,没有任何关于噪声温度漂移的信息。
电路板和系统级设计人员希望能根据典型值找出一种可以估算最大噪声的方法,此外,这种方法应该还可以有效地估算出随着温度变化的噪声漂移。
这里给出了一些有助于进行这些估算的基本的晶体管噪声关系.但是为了能准确地利用这些关系,我们有必要对内部拓扑结构(如偏置结构和晶体管类型等等)进行一些了解。
不过,如果我们考虑到最坏情况下的结构,也可以做一些包括大多数结构类型的概略性说明。
本节总结了最坏情况下的噪声分析和设计的 5 条经验法则.下一节给出了与这些经验法则相关的详细数学计算方法。
1. 经验法则一对半导体工艺进行一些改变,不会影响到宽带电压噪声。
这是因为运算放大器的噪声通常是由运算放大器偏置电流引起的。
一般说来,从一个器件到另一个器件的偏置电流是相对恒定的。
在一些设计中的噪声主要来自输入 ESD 保护电阻的热噪声。
这样的话,宽带噪声的变化超过典型值的 10% 是非常不可能的.事实上,许多低噪声器件的这种变化一般都低于 10%。
请参见图 7。
1 示例。
宽带电流噪声要比电压噪声更容易受影响(主要是对双极工艺而言)。
这是因为电流噪声与基极电流密切相关,而基极电流又取决于晶体管电流增益 (beta)。
通常来说,宽带电流噪声频谱密度的变化不到 30%。
2. 经验法则二放大器噪声会随着温度变化而变化.对于许多偏置方案 (bias scheme)来说(如,与绝对温度成正比的方案,PTAT),噪声以绝对温度的平方根成正比地增大,因此在大范围的工业温度内噪声的变化相对很小(如,在 25℃至 125 ℃之间仅发生 15% 的变化)。
如何测量运算放大器的输入电容以尽可能降低噪声
如何测量运算放大器的输入电容以尽可能降低噪声要测量运算放大器的输入电容以尽可能降低噪声,可以采取以下步骤:1.了解输入电容的定义和重要性,以及与噪声的关系:输入电容是指输入信号到达运算放大器的输入端之前被放大器感知的电容。
输入电容可以对噪声产生显著的影响,尤其是在高频范围内,因此降低输入电容可以减少噪声。
2.确定测试方法:可以采用两种方法来测量运算放大器的输入电容:直流法和交流法。
直流法适用于输入电容较小的情况,而交流法适用于输入电容较大的情况。
为了尽可能降低噪声,可以选择使用交流法进行测试。
3.选择测试设备:为了测试运算放大器的输入电容,需要一台信号发生器和一台示波器。
信号发生器用于产生测试信号,示波器用于测量输入和输出信号。
4.连接测试电路:将信号发生器的输出端与运算放大器的输入端相连,将示波器的输入端与运算放大器的输出端相连。
5.设置测试参数:根据测试需求,设定信号发生器的频率、幅度和形状。
可以选择一个适当的频率范围和幅度,以覆盖运算放大器的工作范围。
6.测量输出信号:通过示波器测量运算放大器的输出信号。
记录并分析输出信号的幅度和相位信息。
7.计算输入电容:通过输入和输出信号之间的相位信息,可以计算出运算放大器的输入电容。
使用以下公式计算输入电容:C_in = (1 / 2πf) * tan(φ)其中,C_in为输入电容,f为信号发生器的频率,φ为输出信号的相位差。
8.重复测试:可以使用不同的频率进行重复测试,以获得更准确的输入电容值。
可以选择一系列离散的频率值,以获得输入电容与频率的关系曲线。
9.分析结果:根据测试结果,可以评估运算放大器的输入电容大小,并对降低噪声的影响进行评估。
如果输入电容较大,可以考虑采取一些措施来降低噪声,如使用补偿电路或选择输入电容较小的运算放大器。
总之,通过以上步骤可以测量运算放大器的输入电容,并采取相应的措施以尽可能降低噪声。
这样可以提高运算放大器的性能,并满足特定应用的要求。
实验一 放大器噪声测试实验
实验一放大器噪声测试实验一、实验目的1.熟悉低噪声放大器的基本特性及其各个指标;2.掌握仪器噪声对前置放大器的要求;二、预习要求1.课前预习本实验习题,熟悉实验内容,掌握频率特性的测量原理和测量方法。
2.按实验电路图中给定元器件参数,估算出静态工作点、电压放大倍数。
3.根据实验习题和实验要求来设计实验数据表格,供实验时记录数据用。
三、实验设备模拟电路实验箱、双踪示波器、信号发生器、稳压电源、万用表四、实验原理放大器是仪器模拟电路中的重要功能单元,其主要作用是为传感器输出的微弱信号提供电压增益,以适应后续滤波和A/D转换对信号电平的要求。
作为重要的模拟部件,放大器的失真度、频率响应范围、幅值响应动态范围是决定整个系统相关特性的重要因素。
由于在实际应用中,对放大器的失真度、频率响应范围、幅值响应动态范围的概念比较混淆,在此给出以下定义。
失真度:又称为非线性失真(NLD:None Linear Distortion),是指放大器输入一单一频率的正弦信号时,其输出信号中谐波频率成分的总和与基波成分的比值。
频率响应范围:又称为通频带(BW:Band Width),是指放大器的放大倍数在高频和低频段分别下降到其标准放大倍数(中频段)的0.707倍时的频率范围。
放大器噪声:又称为本底噪声(Base Noise),是指放大器在没有信号输入(放大器入口接地)时,由于放大电路内部噪声源的存在,放大器仍有输出信号,该信号即为放大器的本底噪声。
把放大器电路输出端测得的噪声有效值V ON除以该电路的增益K,即得到放大器的等效输入噪声V INKVVONIN/=幅值响应动态范围:又简称为动态范围(DR:Dynamic Range),是指放大器在其规定的失真度和频率响应范围内其最大输出信号幅值与其最大本底噪声信号幅值的比值,该值通常用分贝形式给出,即nsVVDR log20=(dB)这里,V s为失真度规定范围以内的最大输出信号电压幅值;V n为最大本底噪声信号电压幅值。
运算放大器电路的噪声分析和设计
运算放大器电路的噪声分析和设计赵俊俊【摘要】本文将运算放大器的设计原理做了一个详细的分析,并且将生活中常见的一些电路图的设计做了计算与分析.【期刊名称】《电子测试》【年(卷),期】2018(000)016【总页数】2页(P62-63)【关键词】运算放大器;电路图;噪声;设计原理【作者】赵俊俊【作者单位】第七一五研究所,浙江杭州,311101【正文语种】中文1 反相放大电路的噪声分析1.1 总输入噪声谱密度计算在传统的运算放大器中,其中噪音主要由三个等级的来表示,主要是谱密度为e。
的电压源,还有谱密度为K的电流源以及同中类型的谱密度为0的电流源,并且,在一定的特殊情况中,电路图中的电阻也会产生一些比较低的噪音。
而在这四种噪音的效果叠加的基础上,在与放大器的噪声增幅度相乘就可以算出反放大器电路图中的总噪音。
在这里反相放大电路,噪声增幅度为:散粒噪声通常定义为这个平均值变化量的均方值,记为∶电压噪声源或电流噪声源的均方值分别记为∶其中,露为波尔兹曼常数,r为绝对温度,Af 为噪声带宽。
将上述各项相加可得总输入噪声谱密度为1.2 总输出噪声计算噪声的有效值与噪声谱密度关系为∶对于运算放大器,其噪声是由白噪声和噪声叠加而成的网。
高频部分与低频部分起到作用的分别是白噪声与噪声。
2 低噪声运放放大电路的设计原则首先,我们分析输入噪声谱密度的各个组成部分对最终结果的影响,具有对称输入端和不相关噪声电流的运算放大器,为了便于计算,取R2=R3,则公式化简为放输入频谱噪声e及它的三个单独分量关于的函数曲线。
观察发现,电压噪声项e 与R无关,电流噪声项随着的增加以1.0dec/dec的速率增加,R的增加以0.5dec/dec的速率增加。
当R值足够小时,电压噪声起主要作用,R值足够大时,电流噪声起主要作用,尺值居中时,热噪声也会起作用,取决于相对于其他两相的幅度。
热噪声在A点超过电压噪声,电流噪声在日点超过电压噪声,电流噪声在C点超过热声。
运算放大器电路固有噪声的分析与测量(一)
运算放大器电路中固有噪声的分析与测量(一)第一部分:引言与统计数据评论我们可将噪声定义为电子系统中任何不需要的信号。
噪声会导致音频信号质量下降以及精确测量方面的错误。
板级与系统级电子设计工程师希望能确定其设计方案在最差条件下的噪声到底有多大,并找到降低噪声的方法以及准确确认其设计方案可性的测量技术。
噪声包括固有噪声及外部噪声,这两种基本类型的噪声均会影响电子电路的性能。
外部噪声来自外部噪声源,典型例子包括数字开关、60Hz 噪声以及电源开关等。
固有噪声由电路元件本身生成,最常见的例子包括宽带噪声、热噪声以及闪烁噪声等。
本系列文章将介绍如何通过计算来预测电路的固有噪声大小,如何采用 SPICE模拟技术,以及噪声测量技术等。
热噪声热噪声由导体中电子的不规则运动而产生。
由于运动会随温度的升高而加剧,因此热噪声的幅度会随温度的上升而提高。
我们可将热噪声视为组件(如电阻器)电压的不规则变化。
图 1.1 显示了标准示波器测得的一定时域中热噪声波形,我们从图中还可看到,如果从统计学的角度来分析随机信号的话,那么它可表现为高斯分布曲线。
我们给出分布曲线的侧面图,从中可以看出它与时域信号之间的关系。
图 1.1: 在时间域中显示白噪声以及统计学分析结果热噪声信号所包含的功率与温度及带宽直接成正比。
请注意,我们可简单应用功率方程式来表达电压与电阻之间的关系(见方程式1.1),根据该表达式,我们可以估算出电路均方根 (RMS) 噪声的大小。
此外,它还说明了在低噪声电路中尽可能采用低电阻元件的重要性。
方程式 1.1:热电压方程式 1.1 中有一点值得重视的是,根据该表达式我们还可计算出 RMS 噪声电压。
在大多数情况下,工程师希望了解“最差条件下噪声会有多严重?”换言之,他们非常关心峰峰值电压的情况。
如果我们要将 RMS 热噪声电压转化为峰峰值噪声的话,那么必须记住的一点是:噪声会表现为高斯分布曲线。
这里有一些单凭经验的方法即根据统计学上的关系,我们可将 RMS 热噪声电压转化为峰峰值噪声。
运算放大器电路固有噪声的分析与测量(6)噪声测量实例
运算放大器电路固有噪声的分析与测量第六部分:噪声测量简介作者:Arthur Kay,德州仪器(TI) 高级应用工程师内容摘要:在第5部分我们介绍了不同类型的噪声测量设备。
我们将在第6部分讨论与噪声测量相关的参数和操作模式。
在这里我们将列举一些实际应用的例子,来说明如何使用该设备对第3部分及第4部分所描述的电路进行测量。
关键字:运算放大器噪声1/f 噪声噪声测量屏蔽失调漂移屏蔽测量固有噪声时,消除外来噪声源是很重要的。
常见的外来噪声源有:电源线路“拾取”(“拾取”是指引入外来噪声,比如60Hz噪声)、监视器噪声、开关电源噪声以及无线通信噪声。
通常利用屏蔽外壳将所测电路放置于其中。
屏蔽外壳通常由铜、铁或铝制成,而重要的是屏蔽外壳应与系统接地相连。
一般来说,电源线缆和信号线缆是通过外壳上的小孔连接到屏蔽外壳内电路的。
这些小孔尽可能地小,数量也要尽可能地少,这一点非常重要。
实际上,解决好接缝、接合点以及小孔的(电磁)泄露,就可以实现较好的屏蔽效果。
[1]图6.1举例显示了一种极易构建且非常有效的屏蔽外壳,该屏蔽外壳是采用钢漆罐制成的(这些材料可从绝大多数五金商店买到,而且价格也不高)。
漆罐有紧密的接缝,并且罐盖的设计可以使我们方便地接触到所测电路。
请注意,I/O信号是采用屏蔽式同轴线缆进行连接的,该同轴线缆采用BNC 插孔-插孔式连接器将其连接到所测试的电路;BNC 插孔-插孔式连接器壳体与漆罐进行电气连接。
外壳唯一的泄露路径是将电源连接到所测电路的三个香蕉插头(banana connector)。
为了实现最佳的屏蔽效果,应确保漆罐密封紧固。
图6.1 使用钢漆罐进行测试图6.2为测试用漆罐装配示意图。
图6.2 测试用漆罐装配示意图检测噪声底限一个常见的噪声测量目标是测量低噪声系统或组件的输出噪声。
通常的情况是,电路输出噪声太小,以至于绝大多数的标准测试设备都无法对其进行测量。
通常,会在所测试电路与测试设备之间放一个低噪声升压放大器(boost amplifier)(见图6.3)。
运算放大器电路固有噪声的分析与测量
作者:Art Kay,德州仪器 (TI) 高级应用工程师本文主要阐述仪表放大器电路中的噪声分析与仿真。
此外,我们还将探讨将仪表放大器设计中噪声最小化的方法。
三运放仪表放大器的简单回顾仪表放大器 (INA) 对小差动信号进行了放大。
大多数 INA 都包括若干个电阻和运算放大器 (op amps)。
虽然可以使用分立组件来构建这些 INA,但是使用单片集成电路 INA 的优点颇多。
使用分立组件很难达到单片 INA 的精度和尺寸。
图 10.1 显示了三运放INA 的拓扑结构以及一些主要连接。
就仪表放大器而言,三运放INA 是最流行的拓扑结构。
在本节,我们将开发针对 INA 的增益方程式,这是进行噪声分析的一个重要的方程式。
但是本文并不会全面阐述如何设计并分析仪表放大器。
图 10.1 三运放仪表放大器概述诸如电阻式桥接的传感器生成用于 INA 的输入信号。
为了理解 INA 增益方程式,您必须要首先理解输入信号中的共模和差动组件的正式定义。
共模信号是 INA 两个输入端上的平均信号,差动信号是两信号之间的差。
因此按照定义,有一半的差动信号会高于共模电压,一半的差动信号会低于共模电压。
图 10.2 中的信号源描述了共模信号和差动信号的定义。
图 10.2 共模信号和差动信号的定义现在我们将图 10.2 中的共模和差动电压信号源表示法应用于三运放INA,并对增益方程求解。
这一练习给我们的噪声分析提供了颇具价值的启发。
通过分离输入级和输出级(请参见图 10.3),我们将简化这一分析过程。
这就允许我们可以单独分析每一半,从而我们可以在后期将二者整合,以得出全部的结果。
图 10.3 开始三运放INA 分析在图 10.4 中我们对称地将输入级的上半部分和下半部分分离后开始进行分析。
放大器的每一半均可视为一个简单的、非反相放大器(增益= Rf/Rin +1)。
请注意,增益设置电阻也被分成了两半,因此每一半的增益为:增益= 2Rf/Rg+1。