
自动控制原理结构图及等效变换
[例X(t]):放结大器构:Y(t)
结构X(s)图:G(s)=K Y(s)
微分方程:y(t)=kx(t)
若已知系统的组成和各部分的传递函数,则可以画出各个部 分的结构图并连成整个系统的结构图。
Saturday,
2
结构图的基本概念
[例2-10]求例2-5所示的速度控制统的结
构图。各部分传递函数见例2-6.
比较环节:
运放Ⅰ:
ue (s) ug (s) u f (s)
ug (s) ue (s) u f (s)
u1 ( s) ue (s)
K1,
ue (s) K1 u1(s)
运放Ⅱ:
功放环节:
u2 (s) u1(s)
K2
(s
1)
ua (s) u2 (s)
K3
u1(s) K2(s 1) u2 (s)
u2 (s)K3 ua (s)
I 2 (s)
1 C2s
uo (s)
I (s)
1 C1s
u(s)
u(s) uo (s)
I2 (s)
1 R2
1 C2s
I2 (s)
uo (s)
Saturday,
14
结构图等效变换例子||例2-11
环节的串联:
X (s) G1(s) …
Y (s) Gn (s)
环节的并联:
G1 ( s )
X (s)
Y (s)
G(s) Y (s) X (s) 反馈联接:
n i 1
Gi
(s)
X (s) E(s) G(s) Y (s)
Gn (s)
Y (s) n
G(s) X (s) i1 Gi (s)
Saturday,
N(s) ? X1(s)G(s) Y(s), X1(s)N(s) Y(s),N(s) G(s)
[注意]: 相临的信号相加点位置可以互换;见下例
X1(s)
X2(s)
X3(s)
2 (s)
Y (s)
Saturday,
11
信号相加点和分支点的移动和互换
同一信号的分支点位置可以互换:见下例
G(s) Y (s)
N(s) ? Y (s) X1(s)G(s) X 2(s), Y (s) X1(s)G(s) X 2(s)N(s)G(s), N(s) 1
G(s)
Saturday,
9
信号分支点的移动和互换
②信号分支点的移动: 分支点从环节的输入端移到输出端
X1(s) G(s) Y (s)
Saturday,
3
反馈环节:
u f (s) (s)
K
f
(s)
Kf
u f (s)
电动机环节返:回例2-6
(Tms 1)(s) Kuua (s) KmMc (s)
Mc (s)
Km Tms 1
Ua (s)
Ku Tms 1
-
(s)
将上面几部分按照逻辑连接起来,形成下页所示的 完整结构图。
Saturday,
X1(s)
X (s) G(s) Y (s)
X 2 (s)
X (s) G(s) Y (s)
X 2 (s)
X1(s)
相加点和分支点在一般情况下,不能互换。
X (s)
X 3 (s)
G(s)
X (s)
X 3 (s)
G(s)
所以,一X般2 (情s)况下,相加点向相加点移动,X分2支(s点) 向
分支点移动。
Saturday,
学模型,是复域的数学模型。
Saturday,
5
结构图的等效变换
二、结构图的等效变换 [定义]:在:结构图上进行数学方程的代数运算。
[原则]:变换前后环节的数学关系保持不变。
[类型]:①环节的合并; --串联 --并联 --反馈连接
②信号分支点或相加点的移动。
Saturday,
6
环节的合并
(一)环节的合并:有串联、并联和反馈三种形式。
4
结构图的基本概念
M c (s) Km (Tas 1)
TaTms Tms 1
ug (s)
ue (s)
K1
u1(s) K2(s 1) u2 (s)
K3
ua (s)
Ku TaTms Tms 1
u f (s)
Kf
- (s)
在结构图中,不仅能反映系统的组成和信号流向,还 能表示信号传递过程中的数学关系。系统结构图也是系统的数
12
结构图的化简, 应注意以下两点:
1. 化简的关键是解除环路与环路的交叉,或形成大环套小环的 形式.
2. 解除交叉连接的有效方法是移动相加点或分支点.
Saturday,
13
结构图[例等效2变-11换11例]利子|用|例结2- 构图等效变换讨论两级RC串联电路的传递函数 。
ui
R1
i1
i, u
R2
C1i2 C2
[解]:不能把左图简单地看成两
i2
uo
个RC电路的串联,有负载效应。根 据电路定理,有以下式子:
[ui (s) u(s)]
1 R1
I1(s)
ui (s)
-
1 R1
u(s) I-(s)
I1(s)
I1(s) I (s) I2(s)
I1(s)
I2 (s)
1
I(s) u(s)
C1s
1
[u(s) uo (s)] R2 I2 (s)
Y (s) E(s)G(s)
H (s)
E(s) X (s) H (s)Y (s),
G(s) Y(s) G(s) X (s) 1 G(s)H (s)
7
信号相加点的移动
(二)信号相加点和分支点的移动和互换 :
如果上述三种连接交叉在一起而无法化简,则要考虑 移动某些信号的相加点和分支点。
①信号相加点的移动:
X1(s)
X1(s) G(s)
Y (s)
N(s) X1(s)
N(s) ? 1
X1(s)G(s)N (s) X1(s), N (s) G(s)
Saturday,
10
信号相加点和分支点的移动和互换
分支点从环节的输出端移到输入端:
X1(s) G(s) Y (s) Y (s)
X1(s) G(s) Y (s) N(s) Y (s)
第三节 结构图及其等效变换
Saturday,
1
结构图的基本概念
一、结构图的基本概念
我们可以用:方块图表示系统的组成和信号流向。在引入传
递函数后,可以把环节的传递函数标在方块图的方块里,并把 输入量和输出量用拉氏变换表示。这时Y(s)=G(s)X(s)的关系可
以在结构图中体现出来。
[定义]:表示变量之间数学关系的方块图称为动态结构图或结 构图。
把相加点从环节的输入端移到输出端
X1(s) X2(s)
G(s) Y (s)
Saturday,
X1(s) G(s) X2(s) N(s)
N(s) G(s)
Y (s)
8
信号相加点的移动和互换
把相加点从环节的输出端移到输入端:
X1(s) G(s) X 2 (s)
Y (s)
X1(s)
X2(s) N(s)
合集下载
自动控制原理结构图
x5 = a25 x2 + a45 x4
a32
a43
a44
x1
a12 x2
a23
a34
x3
a45 x4
x5
a24
a25
41
自动控制原理结构图
2.信号流图的基本元素 (1) 节点:用来表示变量,用符号“ O ”表示,并在
近旁标出所代表的变量。
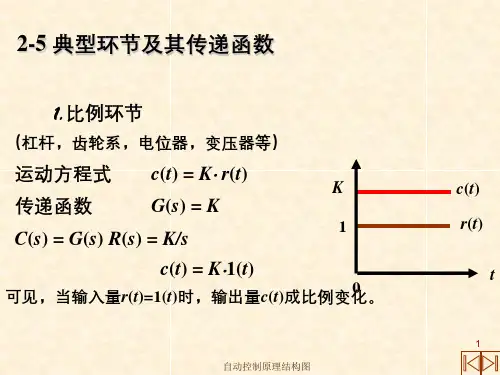
2-5 典型环节及其传递函数
1.比例环节
(杠杆,齿轮系,电位器,变压器等)
运动方程式 c(t) = K r(t)
K
传递函数
G(s) = K
1
C(s) = G(s) R(s) = K/s
c(t) = K1(t)
可见,当输入量r(t)=1(t)时,输出量c(t)成比例变化0 。
自动控制原理结构图
c(t) r(t)
-
+
流入量Q 水箱
h
7
自动控制原理结构图
A
4.微分环节 微分方程式为:c(t) T dr(t)
dt
传递函数为: G(s)=Ts
1 r(t)
单位阶跃响应:C(s)Ts 1 T
s
0
t
c(t) = T(t)
c(t)
由于阶跃信号在时刻t = 0有一跃变,
T
其他时刻均不变化,所以微分环节对
阶跃输入的响应只在t = 0时刻产生一
12
nt s
i ndt()
式中,β=cos-1 。响应曲线是按指数衰减振荡的,故称
振荡环节。
j
s1
jd
n
c(t) 1
n
0
t 0 s2
11
自动控制原理结构图
西工大、西交大自动控制原理 第二章 控制系统的数学模型_2
5 比较点的移动 比较点的前移:
Rs
Cs
Rs
Cs
Gs
Gs
Qs
1 Qs
Gs
若要将比较点由方框后移至方框的前面,为保持信号 的等效,要在移动后的信号线上加入一个比较点所越 过的方框的倒数。
5 比较点的移动 比较点的后移:
Rs
Cs Gs
Rs Gs
Cs
Qs
Qs
G(s)
若要将比较点由方框前移至方框的后面,为保持信号的 等效,要在移动后的信号线上加入一个比较点所越过的 方框。
2-3 控制系统的结构图与信号流图
控制系统的结构图概述
控制系统的结构图(block diagram)是描述系统各元部 件之间信号传递关系的数学图形,表示了系统中各变量 间的因果关系以及对各变量所进行的运算。通过对系统 结构图进行等效变换(equivalent transform)后,可 求出系统的传递函数。
G1(s)
-1 H(s)
R(s)=0
f
(s)
C(s) F(s)
G2 ( s) 1 G2 (s)H (s)(1)G1(s)
G2 ( s) 1 G2 (s)G1(s)H (s)
G2(s) G2(s) 1 G(s)H(s) 1 Gk (s)
单位反馈系统H(s)=1,有
f
(s)
C(s) F(s)
若令:G(s) G1(s)G2(s) 为前向通路传递函数,
则:
B(s)
Gk (s) (s) G(s)H(s)
可见:系统开环传递函数Gk(s)等于前向通路传递函 数G(s)=G1(s)G2(s)与反馈通道传递函数H(s)的乘积。
R(S) ε(s) G1(s)
F(s)
自动控制原理控制系统的结构图

比较点后移
R(s)
G(s)
比较点前移
+
Q(s)
C(s)
R(s)
+
C(s) G(s)
比较点后移
Q(s)
R(s)
+
C(s) G(s)
Q(s)
C(s) R(s)G(s) Q(s)
[R(s) Q(s) ]G(s) G(s)
R(s)
C(s) G(s)
+
Q(s)
G(s)
C(s) [R(s) Q(s)]G(s)
R(s)G(s) Q(s)G(1s6 )
(5)引出点旳移动(前移、后移)
引出点前移
R(s)
G(s)
分支点(引出点)前移
C(s) C(s)
引出点后移
R(s)
G(s)
R(s)
分支点(引出点)后移
R(s)
G(s)
C(s)
G(s)
C(s)
C(s) R(s)G(s)
G(s) R(s)
C(s) R(s)
将 C(s) E(s)G(s) 代入上式,消去G(s)即得:
E(s) R(s)
1
H
1 (s)G(s)
1
1 开环传递函数
31
N(s)
+ E(s)
++
C(s)
R(s)
G1(s)
G2 (s)
-
B(s)
H(s)
(1)
打开反馈
C(s) R(s)
1
G(s) H (s)G(s)
前向通路传递函数 1 开环传递函数
注意:进行相加减旳量,必须具有相同旳量纲。
X1 +
+
X1+X2 R1(s)
自动控制原理结构图及等效变换.概要

G1G2 1 G1G2 H
输出量为: G1G2 C ( s) R( s) 1 G1G2 H
上式中,G1 (s)G2 (s) 称为前向通道传递函数,前向通道指从输入 端到输出端沿信号传送方向的通道。前向通道和反馈通道的乘 积称为开环传递函数 G1 (s)G2 (s) H (s) 。含义是主反馈通道断开时 从输入信号到反馈信号B( s)之间的传递函数。
Y ( s)
N ( s) G( s)
Saturday, January 12, 2019
8
信号相加点的移动和互换
把相加点从环节的输出端移到输入端:
X 1 ( s)
X 2 ( s)
G (s)
Y ( s)
X 1 ( s)
X 2 ( s)
N (s)
G (s)
Y ( s)
N ( s) ? Y ( s) X 1 ( s)G ( s) X 2 ( s), Y ( s) X 1 ( s)G ( s) X 2 ( s) N ( s)G ( s), 1 N ( s) G (s)
u g ( s ) ue ( s )
u f ( s)
K1
u1 ( s)
K 2 (s 1)
u2 ( s )
K3
ua ( s )
Ku TaTm s Tm s 1
-
( s )
Kf
在结构图中,不仅能反映系统的组成和信号流向,还能表 示信号传递过程中的数学关系。系统结构图也是系统的数学模 型,是复域的数学模型。
Saturday, January 12, 2019
9
信号分支点的移动和互换
②信号分支点的移动: 分支点从环节的输入端移到输出端
自动控制原理(2-2)
1 G(s)
B A
B
+
+
C
D
A
+
C
+
D
(a)
(b)
图2-17 相邻相加点的移动
A A
(a)
A A
A A
A A(b)AA源自图2-18 相邻分支点的移动
应当指出,在结构图简化过程中,两个相邻的相加
点和分支点不能轻易交换。 总之,根据实际系统中各环节(子系统)的结构图 和信息流向,可建立系统的结构图。在确定输入量
加,就可得到系统的总输出量。
系统对扰动N(s)的响应CN(s)为:
G2 ( s) CN ( s ) N ( s) 1 G1 ( s)G2 ( s) H ( s)
系统对参考输入量R(s)的响应CR(s)为:
G1 ( s )G2 ( s ) CR ( s ) R( s) 1 G1 ( s )G2 ( s ) H ( s )
X 3 ( s)
X 0 (s)
G1 ( s )G2 ( s )G3 ( s)
(b)
X 3 ( s)
图2-10 串联环节的简化
n个环节(每个环节的传递函数为Gi(s) ,i=1,2,3,…) 串联的等效传递函数等于各传递函数相乘。
G( s) G1 (s)G2 (s) Gn (s)
2.并联环节的简化
上式就是系统输出量C(s)和输入量R(s)之间的传递函 数,称为闭环传递函数。
闭环传递函数将闭环系统的动态特性与前向通道环 节和反馈通道环节的动态特性联系在一起。
G( s) C (s) R( s ) 1 G( s) H ( s)
可见,闭环系统的输出量取决于闭环传递函数和输 入量的性质。
自动控制原理第二章3
Uc(s)
第三节控制系统的结构图和信号流图
N(s) R(s) C(s) G1(s) G2(s)
+ _
H(s) 典型反馈控制系统方框图 1)信号线:带单向箭头,表示信号流向 信号线:带单向箭头, 2)引出点:信号从引出点分开,大小和性质相同 引出点:信号从引出点分开, 3)比较点:两个或两个以上的信号相加减 比较点: 4)方框:对信号进行数学变换,方框中写入环节的传递函数 方框:对信号进行数学变换,
R1 C2S 1 C(S) 1 1 R2 +R1C R2 +1)C2S C2S2S
R(s)
_
1 R1C1S+1 R1C2S
1 R2C2S+1
C(s)
第三节控制系统的结构图和信号流图
三、控制系统的信号流图: 控制系统的信号流图:
1、定义 、 一组线性代数方程式变量间传递关系的图形表示, 一组线性代数方程式变量间传递关系的图形表示,由节 支路和支路增益组成。 点、支路和支路增益组成。 y1 典型的信号流图 x1 1 x2 a e a y2=ay1 d x3 b f x4 c x5 g 1 x6 y2
第三节控制系统的结构图和信号流图
绘制动态结构图的一般步骤为: 绘制动态结构图的一般步骤为 (1)确定系统中各元件或环节的传递函数。 )确定系统中各元件或环节的传递函数。 (2)绘出各环节的方框,方框中标出其传 )绘出各环节的方框, 递函数、输入量和输出量。 递函数、输入量和输出量。 (3)根据信号在系统中的流向,依次将各 )根据信号在系统中的流向, 方框连接起来。 方框连接起来。
p1 = abc
L1与L3
p2 = d
L3 = g L2与L3
L1 = ae
L2 = bf
第三节控制系统的结构图和信号流图
N(s) R(s) C(s) G1(s) G2(s)
+ _
H(s) 典型反馈控制系统方框图 1)信号线:带单向箭头,表示信号流向 信号线:带单向箭头, 2)引出点:信号从引出点分开,大小和性质相同 引出点:信号从引出点分开, 3)比较点:两个或两个以上的信号相加减 比较点: 4)方框:对信号进行数学变换,方框中写入环节的传递函数 方框:对信号进行数学变换,
R1 C2S 1 C(S) 1 1 R2 +R1C R2 +1)C2S C2S2S
R(s)
_
1 R1C1S+1 R1C2S
1 R2C2S+1
C(s)
第三节控制系统的结构图和信号流图
三、控制系统的信号流图: 控制系统的信号流图:
1、定义 、 一组线性代数方程式变量间传递关系的图形表示, 一组线性代数方程式变量间传递关系的图形表示,由节 支路和支路增益组成。 点、支路和支路增益组成。 y1 典型的信号流图 x1 1 x2 a e a y2=ay1 d x3 b f x4 c x5 g 1 x6 y2
第三节控制系统的结构图和信号流图
绘制动态结构图的一般步骤为: 绘制动态结构图的一般步骤为 (1)确定系统中各元件或环节的传递函数。 )确定系统中各元件或环节的传递函数。 (2)绘出各环节的方框,方框中标出其传 )绘出各环节的方框, 递函数、输入量和输出量。 递函数、输入量和输出量。 (3)根据信号在系统中的流向,依次将各 )根据信号在系统中的流向, 方框连接起来。 方框连接起来。
p1 = abc
L1与L3
p2 = d
L3 = g L2与L3
L1 = ae
L2 = bf
(自动控制原理)2.4控制系统的结构图及其等效变换
实例二:复杂控制系统的等效变换
总结词
通过等效变换简化复杂控制系统的结构图,便于分析。
详细描述
以一个包含多个回路和元件的液压控制系统为例,介绍如何 通过等效变换简化其结构图。通过合并、化简等步骤,将复 杂的结构图简化为易于分析的形式,以便更好地理解系统的 工作原理和控制性能。
实例三:实际应用中的控制系统等效变换
控制系统的性能指标
总结词
控制系统的性能指标是用来评估控制系统性能优劣的一系列参数。常见的性能指标包括稳定性、快速 性、准确性等。
详细描述
稳定性是指控制系统在受到扰动后能够恢复到原来的平衡状态的能力。快速性是指控制系统对于输入 信号的响应速度。准确性是指控制系统对于输入信号的跟踪精度。这些性能指标可以通过数学分析和 实验测试等方法进行评估。
不断调整和完善结 构图,确保其准确 反映系统的工作原 理。
结构图的基本元件及其作用
控制器
根据设定值与实际值的偏差, 计算出控制量并输出给执行器。
被控对象
需要被控制的设备或系统,如 温度、压力、流量等。
传感器
用于检测被控对象的参数变化, 并将检测到的信号转换为电信 号或数字信号输出。
执行器
根据控制器输出的控制量,驱 动被控对象进行相应的动作或 调节。
课程背景
自动控制原理是自动化专业的一门核心课程,主要介绍控制系统的基本原理、分 析和设计方法。
本节内容是该课程的重要章节之一,通过学习结构图及其等效变换,学生可以深 入理解控制系统的组成和动态行为,为后续章节的学习打下基础。
02 控制系统的基本概念
控制系统的定义
总结词
控制系统的定义是指通过一定的控制装置,对被控对象施加控制作用,从而使 被控对象的输出量按照预期的规律变化的过程。
自动控制原理2.4 结构图及其等效变换1.4 结构图及其等效变换
u R1
i1
u R1 R1
ur
i2
C
duR1 dt
uc iR2 (i1 i2 )R2
R1
R2
uc
结构图(续)
第二章 数学模型
U R1 (s) U r (s) U c (s) 1
I1 (s) R1 U R1 (s)
I 2 (s) CSU R1 (s) I(s) I1(s) I2(s) U c (s) R2 I (s)
-
(s)
Kf
三、结构图的等效变换:
第二章 数学模型
建立结构图的目的是求系统传递函数,对系统性能
进行分析。所以对于复杂的结构图就需要进行运算
和变换,设法将其化为一个等效的方框,其中的数
学表达式即为总传递函数。这一步骤相当于对方程
消元。
R
C
G
总传递函数
等效原则:
变换前后,输入输出总的数学关系应保持不变
Uc (s)
则
1
U ( s)
I(s)) 1
I(s)
R
R
及U c (s)
1 Cs
I(s)
(3)
I(s)
1 Uc (s) Cs
结构图(续)
第二章 数学模型
1.定义:由具有一定函数关系组成的、并标明信号 传递方向的系统方框图称为动态结构图。
2.组成:4个基本单元。
①信号线:带箭头的直线,表示信号传递的方向,
线上标注信号所对应的变量,信号传递
具有单向性。 X
②引出点:信号引出或测量的位置,从同一信号线
自动控制原理02结构图及其等效变换
e)
R( s )
G 1 G 2 G3G 4 C (s) 1 G 1 G 2 G3G 4 G 2 G3 H 1 G3G 4 H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统
N (s)
R( s )
E ( s)
G1 (s)
结构图。
2.3.2 结构图的建立
例2-7 RLC电路网络的结构图
解: U (s) U (s) U (s) U (s) i R L 0
U R ( s) RI ( s)
U L ( s) LsI ( s)
{
I ( s)
U i ( s) U 0 ( s ) U R ( s ) U L ( s )
C 传输到 ( s)
单位反馈: H ( s) 1 开环传递函数:
G( s) H ( s)
2.3.3 结构图的等效变换和简化
(4)比较点的移动
R1 (s)
G(s)
R2 ( s )
a)
C (s)
R2 ( s )
R1 (s)
G(s)
C (s)
1/ G(s)
b)
R1 (s)
R2 ( s )
a)
G(s)
C (s) G(s) ( s) R( s) 1 G ( s) H ( s )
2.3.3 结构图的等效变换和简化
反馈连接中的术语:
R( s)
E (s)
G (s)
H (s)
C (s)
B( s)
前向通道:信号从 R( 传输到 s) 反馈通道:信号从
的通道 C ( s) 的通道 R( s )
R(s)
R( s )
G 1 G 2 G3G 4 C (s) 1 G 1 G 2 G3G 4 G 2 G3 H 1 G3G 4 H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统
N (s)
R( s )
E ( s)
G1 (s)
结构图。
2.3.2 结构图的建立
例2-7 RLC电路网络的结构图
解: U (s) U (s) U (s) U (s) i R L 0
U R ( s) RI ( s)
U L ( s) LsI ( s)
{
I ( s)
U i ( s) U 0 ( s ) U R ( s ) U L ( s )
C 传输到 ( s)
单位反馈: H ( s) 1 开环传递函数:
G( s) H ( s)
2.3.3 结构图的等效变换和简化
(4)比较点的移动
R1 (s)
G(s)
R2 ( s )
a)
C (s)
R2 ( s )
R1 (s)
G(s)
C (s)
1/ G(s)
b)
R1 (s)
R2 ( s )
a)
G(s)
C (s) G(s) ( s) R( s) 1 G ( s) H ( s )
2.3.3 结构图的等效变换和简化
反馈连接中的术语:
R( s)
E (s)
G (s)
H (s)
C (s)
B( s)
前向通道:信号从 R( 传输到 s) 反馈通道:信号从
的通道 C ( s) 的通道 R( s )
R(s)
自动控制原理02结构图及其等效变换课件
G1 (s)
N (s)
G2 (s)
C (s)
B(s) H (s)
(1)R(s)作用下的系统闭环传递函数
此时, N(s) 0
R(s) E(s)
G1 (s)
B(s)
G2 (s) C1(s)
(s) C1(s) R(s)
H (s)
C1
(s)
(s)R(s)
1
G1 (s)G2 (s) G1 (s)G2 (s)H
d)
2.3.3 结构图的等效变换和简化
例2-9 R(s)
G2G3G4
C(s)
G1
1 G2G3H1 G3G4H 2
e)
R(s)
G1G2G3G4
C(s)
1G1G2G3G4 G2G3H1 G3G4H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统 的结构图:
R(s) E(s)
I (s)
1 Ls U L (s)
U0
(s)
1 Cs
I (s)
Ui (s)
UL (s) UR (s)
Uo (s)
a)
UR (s) 1/ R I (s)
b)
UL (s) 1/ Ls I (s)
c)
I (s) 1 / Cs U o (s)
d)
2.3.2 结构图的建立
例2-7 按照信号的流向将以上各个环节连接起来。就构成了 系统的动态结构图。
(6)多个比较点与引出点的交换与合并
R(s)
C(s)
G(s)
B1(s) B2(s) a)
R(s)
C(s)
G(s) R(s)
R(s)
N (s)
G2 (s)
C (s)
B(s) H (s)
(1)R(s)作用下的系统闭环传递函数
此时, N(s) 0
R(s) E(s)
G1 (s)
B(s)
G2 (s) C1(s)
(s) C1(s) R(s)
H (s)
C1
(s)
(s)R(s)
1
G1 (s)G2 (s) G1 (s)G2 (s)H
d)
2.3.3 结构图的等效变换和简化
例2-9 R(s)
G2G3G4
C(s)
G1
1 G2G3H1 G3G4H 2
e)
R(s)
G1G2G3G4
C(s)
1G1G2G3G4 G2G3H1 G3G4H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统 的结构图:
R(s) E(s)
I (s)
1 Ls U L (s)
U0
(s)
1 Cs
I (s)
Ui (s)
UL (s) UR (s)
Uo (s)
a)
UR (s) 1/ R I (s)
b)
UL (s) 1/ Ls I (s)
c)
I (s) 1 / Cs U o (s)
d)
2.3.2 结构图的建立
例2-7 按照信号的流向将以上各个环节连接起来。就构成了 系统的动态结构图。
(6)多个比较点与引出点的交换与合并
R(s)
C(s)
G(s)
B1(s) B2(s) a)
R(s)
C(s)
G(s) R(s)
R(s)