
曲柄摇杆机构双曲柄机构和双摇杆机构
教学重点:
铰链四杆机构的基本类型
教学目标:
1.认识铰链四杆机构的类型 2.了解铰链四杆机构的应用 3.培养学生的概括能力,观察能力,激发
学生的学习兴趣
基本构件:
连杆-不与Leabharlann 架相联B连架杆 1
A
2
C
连架杆-与机架相联
3
4
D
机架-参考系(固定件)
一、铰链四杆机构 的基本类型:
机架、连杆、连架杆
曲柄(整转) 摇杆(摆杆)(摆动) 在两个连架杆中能作整周回转的构件称为 曲柄,若只能绕其回转轴线作往复摆动的 构件称为摇杆。
换为曲柄的连续回转运动。
应用:刮雨器
应用:飞剪机
应用: 搅拌机
应用: 破碎机
2、双曲柄机构
铰链四杆机构中的两连杆架均为曲柄时,称 为双曲柄机构。
特点:
能将等角速度转动转变为周期性的变角 速度转动。
平行双曲柄机构:
当双曲柄机构中两组相对构件分别相等且平行时, 称为正平行四边形机构。
平行双曲柄机构的特点:
回顾前一节课内容
平面机构:
所有构件都在同一平 面或相互平行的平面 内运动的机构。
当平面四杆机构中的运 动副均为转动副时,称 为铰链四杆机构。
平面四杆机 构(铰链四
杆机构)
引入新课
第六章 常用机构
第一节 平面连杆机构 一、铰链四杆机构的基本类型
本节课的主要内容:
1.铰链四杆机构的基本类型 2.铰链四杆机构的应用
2、尝试将四杆机构中其中一杆固定,使一 连架杆作为主动件,然后观察另一连架 杆的运动特点,指出此机构属于哪一类 铰链四杆机构?
下节课介绍
如何判别铰链四杆机构的类型?
若铰链四杆机构中两连架杆均为摇杆时,则 称为双摇杆机构。
应用: 起重机
应用:飞机起落架
应用: 翻台机构
课后总结
本节主 要内容:
铰链四杆机构的基本类型(曲柄摇杆机构、 双曲柄机构和双摇杆机构), 铰链四杆机构 的应用。
课后练习
书面作业:(P120 6-1、6-2)
实践操作
1、用合适的材料,做出一个铰链四杆机构, 要求:美观、能运动
铰链四杆机构的三种基本形式:
根据两个连架杆是否有曲柄存在,铰 链四杆机构可分为三种基本形式:
1.曲柄摇杆机构
2.双曲柄机构
3.双摇杆机构
1、曲柄摇杆机构
铰链四杆机构中的两个连架杆,若一个是曲 柄,另一个是摇杆时,称为曲柄摇杆机构。
特点:
既能将曲柄的整周转动变换为摇杆的 往复摆动,又能将摇杆的往复摆动变
两曲柄以相同的角速度沿相同的方 向回转,这时连杆作平移运动。
反平行四边形机构
当双曲柄机构中对边的长度相等 但不平行时,称为反平行四边形 机构。
反平行双曲柄机构的特点:
两曲柄的运动不相同,转向不同,角速 度不相等。
反平行四边形机构的应用
车门的启闭
平行四边形机构
应用: 双曲柄惯性筛
3、双摇杆机构
安徽能源技术学校
机械教研室 刘茹
回顾前一节课内容
各种机械的主要 部分都是由一些
机构所组成
平面连杆机构(四杆机构最常用) 凸轮机构 螺旋机构 间歇运动机构
内燃机
连杆机构 齿轮机构 凸轮机构
内燃机
1 箱体 4 曲轴 7 凸轮
2 活塞 3 连杆 5、6 齿轮 8 推杆
连杆机构的应用 牛头刨床
连杆机构的应用 牛头刨床
铰链四杆机构基本形式和特性-PPT文档资料

3.1 铰链四杆机构的类型
汽车前轮转向机构
CopyRight ZDJ
3.2 平面四杆机构的特性曲柄拉伸共线 极限位置2 连杆与曲柄重叠共线
180º +
A B2 C2 C1
B1
D
180º -
最大摆角:摇杆在两 个极限位置间的夹角 极位夹角 —机构从动件处于两极限位置时,主动件在对 应位置所夹的锐角。
柄,另一个是摇杆,则称为曲柄摇杆机构。 (2)作用:回转运动与往复摆动转换。 应用举例 ①雷达天线俯仰机构
②汽车雨刮机构
③搅拌器中搅拌机构
CopyRight ZDJ
3.1 铰链四杆机构的类型
雷达天线俯仰机构
搅拌机构
雨刮机构
CopyRight ZDJ
3.1 铰链四杆机构的类型
2、双曲柄机构
(1)概念:具有两个曲柄的铰链四杆机构。 (2)作用:转动-转动,通常二转速不相等 应用举例 ①惯性筛机构 ②平行双曲柄机构 ③反平行双曲柄机构
CopyRight ZDJ
平面连杆机构
1
2 3
铰链四杆机构形式及应用 铰链四杆机构的特性 四杆机构的曲柄存在条件
CopyRight ZDJ
教学目标、重难点
Ø教学目标
u了解平面四杆机构的基本类型、应用。 u熟练掌握铰链四杆的类型的判断。 u理解平面四杆的工作特性。
Ø教学重点和难点
u铰链四杆机构类型的判断。
案例导入
案例分析:如图所示为缝纫机踏板机构,为其机构运动 简图和结构示意图。缝纫机传动路线为:操作者踩踏踏板使 摇杆1(原动件)往复摆动→连杆2驱→曲柄3(从动件)→ 带动带轮使机头主轴连续转动。
缝纫机踏板机构
问题:(1)各构件的长度如何才能保证实现相关的运动? (2)该机构在工作时,出现卡死现象如何处理?
四杆机构特性

存在曲柄且满足杆长条件的铰链四杆机构有 以下三种类型: 以下三种类型:
三种类型 曲柄摇杆机构 双曲柄机构 双摇杆机构 存在条件
以最短杆的相邻杆作为机架 以最短杆作为机架 以连杆作为机架
引申: 引申:不满足杆长条件的四杆机构均为双摇杆机 构。
5.2 铰链四杆机构的基本特性
基 本 特 性
运动特性
应用:通过死点位置设计相关的夹具。 应用:通过死点位置设计相关夹具。
(夹紧机构) 夹紧机构)
9.3平面四杆机构的设计 9.3平面四杆机构的设计
设计类型 :
1.实现给定的运动规律: 1.实现给定的运动规律:给定行程速 实现给定的运动规律 比系数以实现预期的急回特性、 比系数以实现预期的急回特性、实现 连杆的几组给定位置等。 连杆的几组给定位置等。 2.实现给定的运动轨迹:要求连杆上 2.实现给定的运动轨迹: 实现给定的运动轨迹 某点沿着给定轨迹运动等。 某点沿着给定轨迹运动等。
例:设计一铰链四杆 机构作为加热炉炉门 的启闭机构。 的启闭机构。已知炉 门上两活动铰链B 门上两活动铰链B、C 的中心距为50 50。 的中心距为50。要求 炉门打开后成水平位 且热面朝下( 置,且热面朝下(如 虚线所示)。 )。如果规 虚线所示)。如果规 定铰链A 定铰链A、D安装在炉 体的y 坚直线上, 体的y-y坚直线上, 其相关尺寸如图所示。 其相关尺寸如图所示。 用图解法求此铰链四 杆机构其余三杆的尺 寸。
2.行程速比系数 行程速比系数
为描述从动摇杆的急 回特性, 回特性,在此引入行 程速比系数 K,即:
K =
180 180
+ -
θ θ
K值的大小反映了急回运动特性的显著程度。K值的大 值的大小反映了急回运动特性的显著程度。 小取决于极位夹角θ , 角越大,K值越大,急回运动 θ 角越大, 值越大, 特性越明显;反之,则愈不明显。 特性越明显;反之,则愈不明显。当时 θ = 0 ,K=1 , 机构无急回特性。 机构无急回特性。
简述连杆机构的分类

简述连杆机构的分类
连杆机构是机械工程中的一种常见机构,它由一系列杆件通过铰链连接而成。
根据不同的分类标准,连杆机构可以分为多种类型。
以下是对连杆机构分类的简述:
按照运动形式分类:
a. 曲柄摇杆机构:曲柄为主动件,摇杆为从动件,当曲柄做等速转动时,摇杆做往复摆动。
b. 直杆机构:直杆既是主动件也是从动件,往复直线运动。
c. 球面机构:主动件带动从动件做球面运动。
按照杆件数目分类:
a. 单杆机构:只有一个杆件的机构。
常见的单杆机构包括曲柄摇杆机构、直杆机构和球面机构等。
b. 双杆机构:由两个杆件组成的机构。
常见的双杆机构包括平行双曲柄机构、双曲柄机构、双摇杆机构等。
c. 多杆机构:由多个杆件组成的机构,通常用于实现复杂的运动规律或完成特定的
任务。
按照功能分类:
a. 传动机构:用于传递运动和动力,如曲柄滑块机构、凸轮机构等。
b. 导向机构:用于控制机构的运动方向,如斜面机构、螺旋机构等。
c. 平衡机构:用于平衡机构的惯性力或离心力,如飞轮机构等。
按照构造特征分类:
a. 平面连杆机构:所有杆件都在同一平面内运动的连杆机构。
b. 空间连杆机构:至少有一个杆件不在平面内运动的连杆机构。
以上是对连杆机构的分类简述,不同类型的连杆机构具有不同的运动特性、功能和应用范围。
在实际应用中,选择合适的连杆机构能够有效地实现所需的功能和性能要求。
机械原理复习题答案
考试题型填空、选择、简答、计算、作图绪论和第一章1、机器和(机构)统称为机械;(构件)是机械的最小运动单元体。
2、(由两个构件直接接触而组成的可动的连接)称运动副。
3、两构件之间以点、线接触所组成的平面运动副,称为(高)副。
以面接触所组成的平面运动副称(低)副。
4、两个以上的构件同在一处以转动副相连接,构成了(复合铰链)。
机构中常出现一种与输出构件无关的自由度称(局部自由度)。
5、机构中按给定的已知运动规律独立运动的构件称为(原动件)。
6、(机构相对机架具有的独立运动的数目)称为机构的自由度。
7、机构具有确定性运动的条件是(机构自由度大于0,且等于原动件数)。
8、平面机构自由度计算的公式(F=3n-2P L-P H)。
9、(两构件的瞬时等速重合点)称为两构件的瞬心。
10、以转动副相连接的两构件的瞬心在(转动副的中心);以移动副相连接的两构件间的瞬心位于(垂直于导路的无穷远处)。
以两构件以纯滚动的高副连接,瞬心在(在接触点);当高副元素有相对滑动时,瞬心在(过接触点的公法线上)。
11、对不通过运动副直接相连的两构件间的瞬心位置,可用(三心定理)求出。
12、对含有N个构件的平面机构,其瞬心总数K=(N(N-1)/2)。
则含有7个活动构件的平面机构,其瞬心总数为(28)。
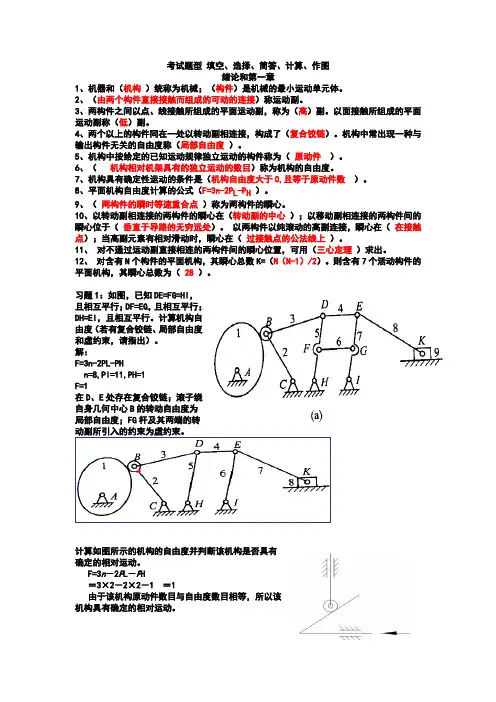
习题1:如图,已知DE=FG=HI,且相互平行;DF=EG,且相互平行;DH=EI,且相互平行。
计算机构自由度(若有复合铰链、局部自由度和虚约束,请指出)。
解:F=3n-2PL-PHn=8,Pl=11,PH=1F=1在D、E处存在复合铰链;滚子绕自身几何中心B的转动自由度为局部自由度;FG杆及其两端的转动副所引入的约束为虚约束。
计算如图所示的机构的自由度并判断该机构是否具有确定的相对运动。
F=3n-2P L-P H=3×2-2×2-1 =1由于该机构原动件数目与自由度数目相等,所以该机构具有确定的相对运动。
习题2:如图,已知AD∥BE∥CF,并且AD=BE=CF;LN=MN=NO,构件1、2为齿轮,且齿轮2与凸轮固连。
考研机械原理选择+填空题(含答案)总结

考研机械原理选择+填空题(含答案)1.速度影像的相似原理只能应用于同一构件的各点,而不能应用于整个机构的各点。
2.在右图所示铰链四杆机构中,若机构以AB杆为机架时,Array则为双曲柄机构;以BC杆为机架时,则为曲柄摇杆机构;以CD杆为机架时,则为双摇杆机构;以AD杆为机架时,则为曲柄摇杆机构。
3.在凸轮机构推杆的几种常用运动规律中,等速运动规律有刚性冲击;等加速等减速运动规律和余弦加速度运动规律有柔性冲击;高次多项式运动规律和正弦加速度运动规律没有刚性冲击也没有柔性冲击。
4.机构瞬心的数目N与机构的构件数k的关系是N=k(k-1)/2.5.作相对运动的3个构件的3个瞬心必然共线。
6.所谓定轴轮系是指所有轴线在运动中保持固定,而周转轮系是指至少有一根轴在运动中位置是变化的。
7. 渐开线齿廓上K点的压力角应是法线方向和速度方向所夹的锐角。
2、作用于机械上驱动力的方向与其作用点速度方向之间的夹角为锐角(锐角,钝角,直角或其他)。
3、当回转件的d/b>5时需进行_静_____平衡,当d/b<5时须进行__动____平衡。
4、铰链四杆机构的三种基本类型是曲柄摇杆机构、双曲柄机构和双摇杆机构。
5、凸轮机构的从动件常用运动规律中,等速运动规律具有刚性冲击,等加速等减速运动规律具有柔性冲击。
6、斜齿圆柱齿轮的法面参数为标准值。
7、国家标准规定将蜗杆分度圆直径标准化是为了__减少蜗轮滚刀的数量__。
8.标准斜齿圆柱齿轮传动的中心距与模数,齿数和螺旋角等参数有关。
1、齿轮齿廓上压力角的定义为啮合点受力方向和速度方向之间所夹的锐角,标准压力角的位置在分度圆上,在齿顶圆压力角最大。
2、标准齿轮的概念是m、a、h a*、c*四个基本参数为标准值,分度圆齿厚与槽宽相等,具有标准齿顶高和齿根高。
3、渐开线齿廓的正确啮合条件是m1=m2,α1= α2;标准安装条件是分度圆与节圆重合;连续传动条件是应使实际啮合线段大于或等于基圆齿距,此两者之比称为重合度。
机械原理第四章常用机构
B
B
AA
C γ
F”
FF”’ C γFα
F
F’
设计:潘存云
DD
当∠BCD最小或最大时,都有可能出现γmin
此位置一定是:主动件与机架共线两处之一。
机构的传动角一般在运动链 最终一个从动件上度量。
B2
A
l1
B1
l l C2γ2
2γ1
设计:潘存云
C1
3
D
l4
死点特性
摇杆为主动件, F 且连杆与曲柄两 γ=0 次共线时,有:
曲柄摇杆机构(crank-rocker)
何为曲柄摇杆机构? 既有曲柄又有摇杆的机构。如下动画中,两个
连架杆中一个是曲柄,一个是摇杆。
曲柄摇杆机构(crank-rocker)
日常生活中常见的雷达、缝纫机等就是有曲柄 摇杆机构构成的。
双曲柄机构(double-crank)
何为双曲柄机构? 两个连架杆都是曲柄的机构。如下动画
正弦机构
曲柄滑块机构的实例
内燃机实例
曲柄滑块机构的实例
往复式抽水机
运动副转化机构的演化
曲柄滑块机构
2
2
1 4
31
2
4
3
1
34
曲柄摇杆机构
曲柄移动导杆机构
三、曲柄摇杆机构的演化
(1)取不同构件为机架,曲柄摇杆机构、 双曲柄、双摇杆可以相互演化
2
1
3
4
曲柄摇杆
2
1
3
4
双曲柄
2
1
3
4
双摇杆
(2)曲柄存在的条件(GRASHOF)
滚子从动件
为减小摩擦磨损,在 从动件端部安装一个 滚轮,把从动件与凸 轮之间的滑动摩擦变 成滚动摩擦,因此摩 擦磨损较小,可用来 传递较大的动力,故 这种形式的从动件应 用很广。
铰链四杆机构试题参考答案
一、填空题1.平面连杆机构中的运动副均是低副,因此平面连杆机构是低副机构。
2.构件间用四个转动副相连的平面四杆机构,称为平面铰链四杆机构。
3.铰链四杆机构中曲柄存在的条件是:连架杆与机架中必有一个是最短杆和最短杆与最长杆长度之和必小于或等于其余两杆长度之和,两条件必须同时满足。
4.连杆与机架的长度相等、两个曲柄的长度相等且转向相同的双曲柄机构,称为平行四边形机构。
5.曲柄滑块机构是由曲柄摇杆机构演化而来的。
6.若导杆机构机架长度l1与曲柄长度l2的关系为l1<l2则构成转动导杆机构。
7.铰链四杆机构中最短杆与最长杆长度之和大于其余两杆长度之和时,则不论取哪一杆作为机架,均能构成双摇杆机构。
8.家用缝纫机的踏板机构属于曲柄摇杆机构,主动件是踏板(摇杆)。
9.单缸内燃机属于曲柄滑块机构,它以活塞(滑块)为主动件。
10.平面连杆机构中的摇杆往复摆动时所需时间一般并不相同,要求返回空行程明显快于工作行程急回特性。
二、判断题1.平面连杆机构各构件的运动轨迹一定在同一平面或相互平行的平面内。
(√) 2.在曲柄长度不相等的双曲柄机构中,主动曲柄作等速回转时,从动曲柄作变速回转运动(√)3.在曲柄摇杆机构中,摇杆两极限位置的夹角称为极位夹角。
(×)4.铰链四杆机构中的最短杆就是曲柄。
(×)5.偏心轮机构的工作原理与曲柄滑块机构的工作原理相同。
(√)6.当机构的极位夹角θ=00时,机构无急回特性。
(√)7.极位夹角口愈大,机构的急回特性愈不明显。
(×)8.偏心轮机构不存在死点位置。
(√)9.曲柄摇杆机构,双曲柄机构和双摇杆机构,它们都具有产生“死点”位置和急回运动特性的可能。
(×)10.铰链四杆机构各杆的长度分别为a=175mm,b:150mm,c。
135mm,d=190mm,分别以不同杆件作为机架,该机构一定能构成三种基本类型的铰链四杆机构。
(√)11.在曲柄摇杆机构中,空回行程比工作行程的速度要慢。
《机械设计基础》习题与解答
《南昌工程学院机械设计基础》习题与解答一、选择题1.曲柄摇杆机构中,摇杆为主动件时,B死点位置。
(A)不存在(B)曲柄与连杆共线时为(C)摇杆与连杆共线时为2.曲柄摇杆机构中,曲柄为主动件时,C死点位置。
(A)曲柄与连杆共线时(B)摇杆与连杆共线时(C)不存在3.为保证四杆机构良好的机械性能,B不应小于最小许用值。
(A)压力角;(B)传动角(C)极位夹角4.平面四杆机构无急回特性时的行程速比系数C。
(A)K>1(B)K<1(C)K=15.在双曲柄机构中,已知三杆长度为a=80mm,b=150mm,c=120mm,则d杆长度为B。
(A)<110mm(B)110mm≤d≤190mm(C)≥190mm6.凸轮机构中的压力角是指A间的夹角。
(A)凸轮上接触点的法线与从动件的运动方向(B)凸轮上接触点的法线与该点线速度(C)凸轮上接触点的切线与从动件的运动方向7.B决定了从动杆的运动规律。
(A)凸轮转速(B)凸轮轮廓曲线(C)凸轮形状8.凸轮机构中,基圆半径是指凸轮转动中心至_C_向径。
(A)理论轮廓线上的最大(B)实际轮廓线上的最大(C)理论轮廓线上的最小(D)实际轮廓线上的最小9.在曲柄滑块机构中,当取滑块为原动件时,_C_死点位置。
(A)有一个(B)没有(C)有两个(D)有三个10.对于铰链四杆机构,当满足杆长之和的条件时,若取__C_为机架,将得到双曲柄机构。
(A)最长杆(B)与最短杆相邻的构件(C)最短杆(D)与最短杆相对的构件11.曲柄摇杆机构中,曲柄为主动件,则传动角是_B_。
(A)摇杆两个极限位置之间的夹角(B)连杆与摇杆之间所夹锐角(C)连杆与曲柄之间所夹锐角(D)摇杆与机架之间所夹锐角12.普通平键联接传递动力是靠B。
(A)两侧面的摩擦力(B)两侧面的挤压力(C)上下面的挤压力(D)上下面的摩擦力13.设计键联接的几项主要内容是:(a)按轮毂长度选择键的长度;(b)按要求选择键类型;(c)按内径选择键的剖面尺寸;(d)进行必要强度校核。
机械基础复习题
机械基础复习题一、填空题(25分,1分/空)1.两构件之间为2.如图所示铰链四杆机构中,若机构以AB杆为机架时,为机构;以CD杆为机架时,为机构;以AD杆为机架时,为机构。
3.在凸轮机构从动件的常用运动规律中,、4.采用标准齿条刀具加工标准齿轮时,其刀具的位齿轮时,其刀具的线与轮坯圆之间做纯滚动。
一对相啮合的大小齿轮齿面接触应力的关系是,其接触强度的关系是。
5.普通平键的工作面是,工作时靠据决定。
6.螺纹常用于联接,螺纹联接常用的防松方法有和改变联接性质三类。
7.轴按照承载情况可分为自行车的前轴是。
二、问答题(16分,4分/题)1.加大四杆机构原动件上的驱动力,能否是该机构越过死点位置?为什么?2.一对标准直齿轮,安装中心距比标准值略大,试定性说明以下参数变化情况:(1)齿侧间隙;(2)节圆直径;(3)啮合角;(4)顶隙3.在机械传动系统中,为什么经常将带传动布置在高速级?带传动正常运行的条件是什么?4.移动滚子从动件盘形凸轮机构若出现运动失真,可采取什么改进措施?三、计算题(49分)1.某变速箱中,原设计一对直齿轮,其参数为m=2.5mm,z1=15,z2=38;由于两轮轴孔中心距为70mm,试改变设计采用斜齿轮传动,以适应轴孔中心距。
试确定一对斜齿轮的主要参数(模数、齿数、压力角、螺旋角),并判断小齿轮是否根切。
(15分)2.图示轮系中,已知各轮齿数为:z1= z2′= z3′=15,z2=25,z3= z4=30,z4′=2(左旋),z5=60,z5′=20(m=4mm)。
若n1=500r/min,转向如图所示,求齿条6的线速度v的大小和方向。
(16分)3.一对__/P6的圆锥滚子轴承的轴系,轴上径向载荷FR=3000N,FA=500N,尺寸关系如图所示,求两轴承的径向当量动载荷Pr1、Pr2。
__轴承:派生轴向力FS=Fr/(2Y),e=0.35,当Fa/Fr≤e时,X=1,Y=0;当Fa/Fr≥e时,X=0.4,Y=1.7)(18分)计算题第2题图四、结构改错(10分)指出下图设计中的错误,并改正。
机器人技术等级考试二级理论知识点
旗开得胜1七.特殊机械机构11.凸轮机构 12.连杆机构 113.曲柄机构 134. 滑杆机构 195. 棘轮机构216.间歇运动机构 26八. 电学常识 301.电的发展 30九. 编程常识 31七.特殊机械机构1.凸轮机构凸轮机构是由凸轮,从动件和机架三个基本构件组成的高副机构。
高副机构是指在机械工程中机构的两构件通过点或线的接触而构成的运动副。
低副机构是指机械工程中机构的两构件通过面的接触而构成的运动副。
凸轮是一个具有曲线轮廓或凹槽的构件,它一般为主动件,作等速回转运动。
从动件一般为长杆型,作为传递动力和实现预定的运动规律的构件。
从动件一般作连续或间歇性的往复直线运动或摆动,从动件直线运动或者摆动的最大距离叫做行程。
12分类凸轮机构在应用时衍生各种各样的状态。
凸轮机构可以根据不同的方式分类,分别介绍如下:(1)按照凸轮形状不同分类,可以分为盘形凸轮,移动凸轮和圆柱凸轮三种,如下图所示。
图15.11 凸轮形状不同盘形凸轮中凸轮形状像盘子一样的凸轮机构,是凸轮机构中是最基本的形式。
盘形凸轮结构简单,应用最为广泛,凸轮一般作匀速圆周运动(等速回转运动)。
移动凸轮中凸轮形状可能是个“山”形或者斜面形,凸轮相对机架做直线移动。
圆柱凸轮中凸轮形状为圆柱形,这种凸轮机构属于空间凸轮机构,凸轮绕自己中心轴作圆周转动。
(2)按从动件形状不同可以将凸轮机构分为尖顶从动件,滚子从动件和平底从动件。
下面我们依次介绍:尖顶从动件是最基本从动件的形式,从动件与凸轮接触的部分为尖顶形状。
如下图分别为尖顶从动件盘形凸轮,尖顶从动件圆柱凸轮,尖顶从动件移动凸轮。
尖顶从动件能够与任意复杂的能与任意复杂的凸轮轮廓保持接触,从而使从动件实现任意的运动规律。
但尖端处摩擦较大,极易磨损,所以尖顶从动件只能用在传力不大的低速机构。
34图15.12 尖顶从动件凸轮机构滚子从动件是将从动件与凸轮接触的顶端变为滚轮,将滑动摩擦变为滚动摩擦,如下图所示,依次为滚子从动件盘形凸轮,滚子从动件移动凸轮,滚子从动件圆柱凸轮。