
空间轴对称问题的基本微分方程
空间轴对称问题的基本微分方程
在描述轴对称问题各分量时,用圆柱坐标r 、
θ、z 比用直角坐标x 、y 、z 方便得多,如以z 轴
为对称轴,如图1所示则所有应力分量、应变分量
和位移分量都将只是r 和z 的函数,不随θ而变。
如
图,取微小六面体。
注意到应力分量是(r ,z )将
各面上的应力分量写出。
单位体积内的体积力在r 、
z 方向的分量分别表示为r f 、z f 。
根据单元体在r
和z 方向的平衡方程,略去高阶微量,同时除以
rdrd dz θ,因为d θ很小,近似认为()sin 22d d θθ≈,加以整理后得到r 方向和z 方向的平衡微分方程为: 图1柱坐标下微小六面体
r r z 0r 0zr r rz rz z f z r
f z r r θστσσσττ∂∂-⎫+++=⎪⎪∂∂⎬∂∂⎪+++=⎪∂∂⎭
公式(1) 进一步推导空间轴对称问题的几何变形方程:
设u 、w 分别代表r 及z 轴方向的位移分量,由极坐标内位移与应变的关系以及直角坐标的关系式,很容易得到
r u r ∂∂=ε,r u =θε,z w z ∂∂=ε,0==z r θθγγ,r
w z u rz ∂∂+∂∂=γ 公式(2) 最后,根据广义胡克定律,可得出物理方程:
1[()]1[()]1[()]2(1)r r z r z z z r rz rz rz E
E
E
G E θθθθεσμσσεσμσσεσμσστμγτ⎫=-+⎪⎪⎪=-+⎪⎬⎪=-+⎪⎪+==⎪⎭
公式(3) 或 ()()2112112()()2112112()()2112112()2(1)2(1)r r r z z z rz rz rz E E u e e e G r E E u e e e G r E E w e e e G z E E u w G z r
θθθμμσελεμμμμμμσελεμμμμμμσελεμμμμτγγμμ∂⎫=
+=+=+⎪+-+-∂⎪⎪=+=+=+⎪+-+-⎪⎬∂⎪=+=+=+⎪+-+-∂⎪∂∂⎪==+=⎪++∂∂⎭ 公式(4) 式中,r z u u w e r r z θεεε∂∂==++∂∂++为体积应变。
上式中共有10个未知数,必须满足(1)(2)(3)或(4)等10个方程式。
当体积力0r z f f ==时,将(4)代入(1),并采用记号22
2221r r r z ∂∂∂∇=++∂∂∂,便可得到以位移表达的平衡方程,即为解空间轴对称问题的位移法的基本方程:
2221
0121
012e u u r r e w z μ
μ∂⎫+∇-=⎪-∂⎪⎬∂⎪+∇=⎪-∂⎭
公式(5) 当由(5)式解得满足边界条件的位移函数后,代回(2)、(4)等式,即可求得应变及应力分量。
空间轴对称问题
现举一个按以上位移法基本方程求解空间轴对称问题的例子,即具有重要实际意义的布希涅斯克(J.V.Boussinesq )问题。
设在弹性半空间体(即在一个方向有界面,
在其余各方向皆为无限大)的界面上,受垂直于
界面集中力P 的作用,如图2所示。
现用位移法
求些时的位移及应力分量。
(一)求位移函数u 、w
对此空间轴对称问题,把z 轴放在P 力作用
线方向,将P 力作用点作为坐标原点。
因此,当
用位移法求解时,问题在于如何求出方程式(1-5)
的解,并使之满足边界条件。
可找到方程式(1-5)的两组特解,亦即满足
方程式(1-5)的两组位移函数,其中第一组为: 图2 弹性半空间体界面集中力
1
3
2131[(34)]rz u A R z w A R R μ⎫=⎪⎪⎬⎪=+-⎪⎭ (1) 其第二组为
2
2()1r u A R R z w A R ⎫
=⎪+⎪⎬⎪=⎪⎭ (2) 式中r 和z 是被考察点M 的两个坐标,2
2z r R +=是被考察点M 到坐标原点O 的距离。
1A 、2A 是两个任意常数。
为此,可将二阶偏微分方程式(1-5)的通解写为:
1232123()
11(34)rz r u A A R R R z z w A A R R R ⎫=+⎪+⎪⎬⎡⎤⎪=+-+⎢⎥⎪⎣⎦⎭
μ (3) 现已找出能基本方程的位移函数。
以下将利用边界条件确定常数1A 、2A 。
将(3)式的结果代入到(1-4)并注意到r z u u w e r r z
θεεε∂∂==
++∂∂++,则可得到以下四个应力分量的函数: ()()()()23222135222133125332125333A 12()1()A 121()3A 12A 13A 12A 1r z rz E z r z A z z r R R R R z R E z A R R R z E z r z R R R E rz r r R R R θσμμσμμσμμτμμ⎫⎧⎫⎡⎤=--+-+⎪⎨⎬⎢⎥++⎣⎦
⎩⎭⎪⎪⎡⎤⎪=-+⎢⎥++⎪⎣⎦
⎪⎬⎧⎫⎡⎤⎪=-+-+⎨⎬⎢⎥⎪+⎣⎦⎩⎭
⎪⎪⎧⎫⎡⎤=-+-+⎪⎨⎬⎢⎥+⎣⎦⎪⎩⎭
⎭
(4) 由于在边界上无剪应力,则0z =时,0rz τ=,由式(4)最后一式可得到:
12(12)0A A μ-+= (5)
另外,过M 点作一个与边界面平行的面,将弹性半空间体的上部切下,根据被切下部分的z 方向的平衡条件: 0(2)0z rdr P σπ∞+=⎰
(6) 将(4)式中的z σ代入(6)式积分后可得到: []122P 2(1)01E A A πμμ
-
-+=+ (7) 联立式(5、(7)可得: 12P(1+)P(1+)A =,A (12)22E
E μμμππ=-- (8) 将(8)式代入(3)式,最后得位移函数为:
32320(1)[(12)]2()(1)2(1)[]2(1)()z P rz r u E R R R z P z w E R R P w Er μμπμμπμπ=+⎫=
--⎪+⎪+-⎪=+⎬⎪⎪-=⎪⎭ (9) (二)求应力分量
将(8)式代入(4)式,可得到应力分量的计算公式为:
2533
5
25P 1232()P 1(12)2()P 32P 32r z rz zr R R z R z R R R z z R z r R θμσπσμπσπτπ⎫⎡⎤-=-⎪⎢⎥+⎣⎦
⎪⎪⎡⎤⎪=--⎢⎥⎪+⎣⎦
⎬⎪=-⎪⎪⎪=-⎪⎭
(10)
(三)讨论
由以上所得的(9)、(10)可以看出,随着R 的增大,位移和应力都迅速减小。
当∞→R 时,位移和应力分量皆趋于零。
这说明此物体受力状态下的应力与位移带有局部的性质。
又当0→R 时,各应力分量都趋于无限大。
所以在集中力P 作用点处早已进入塑性,由于实际载荷也不可能加在一个几何点上,而是分布在一个小面积上,所以实际应力也不是无限大。
以上位移和应力公式根据圣维南原理,只在稍离接触区的地方才是正确的。
由(10)式可以得到:当0z =时,在弹性半空间表面边界上的各点:
221212220,0r z rz P P R r θμμσσππστ--⎫=-==⎪⎬⎪==⎭
(11)
也就是说,边界表面上各点受到纯剪切作用。
又当0=r ,z R =时,亦即在z 轴上的各点,由(10)可得:
222
12221222320r z rz P z P z P z θμ
σπμ
σπσπτ-⎫
=⎪⎪
-⎪=⎪⎬
⎪=-⎪⎪
=⎪⎭
(12)
这说明,在z 轴上各点受到两向拉伸,一向压缩,它的主应力分别为
12232122232P z P z μσσπσπ-⎫
==⎪⎪⎬
⎪=-⎪⎭
(13) 以绝对值比较,3σσ=z 比径向及周向应力1σ,2σ大得多。
以上结果是研究接触问题的基础,因此是很重要的。
第七章 弹性力学空间问题解答

§7-1 空间问题的基本方程 1. 平衡微分方程方程
2. 几何方程
3. 物理方程
各种弹性常数之间的关系
4. 相容方程
5. 边界条件:
位移边界条件:对于给定的表面Su,其上沿 x,y,z方向给定位移为 ,则
应力边界条件:给定表面上的面力为
• 求解空间问题同样有位移法、应力法和应力函 数法三种方法。
§7-2柱坐标和球坐标系下的基本方程
• 一. 柱坐标系下的基本方程
直角坐标系下,空间一点M的位置由(x,y,z)表示,在柱坐 标系下,空间一点M的位置由(r, q, z)表示。两坐标间的关 系为:
在柱坐标系下的应力分量为
应变分量为 位移分量为
柱坐标表示的基本方程 • 1. 平衡方程
(7-1)
• 2. 几何方程
(7-6)
(2)几何方程:将式(7-5)代入式(7-2),得
(7-7)
(3)物理方程:将式(7-5)代入式(7-4),得
(7-8)
(4)空间轴对称问题位移求解的基本方程
空间轴对称问题共有四个应力分量,两个位移分量。 以位移求解更方便。 将几何方程(7-7)代入物理方程(7-8),得
(7-9)
• 将式(7-9)代入平衡方程(7-6),化简后得
1. 位移法:将几何方程代入物理方程,得到用位移
表示的应力分量,再将应力分量代入平衡方程和应力边 界条件,即得到空间问题的位移法控制方程。
2. 应力法:以应力作为基本未知量。将相容方程用应 力表示——应力控制方程
3. 应力函数法:先引入应力函数,满足微分平衡方
程。 由微分平衡方程得应力函数与应力分量的关系,再将 用应力函数表示的应力分量代入相容方程,得到一组 用应力函数表示的相容方程,即应力函数表示的控制 方程。
《弹性力学与有限元》第2章轴对称圆板的弯曲

《弹性理学与有限元法》
第 2 章 轴对称圆板的弯曲
面清晰,将正应力及剪应力τ rz 分别绘在图 2-3-2a 及 b 上。
图 2-3-1 圆形薄板的应力分量
在垂直于 r 轴的截面上,作用着σ r 和τ rz 。由式(2-2-4)比,是关于 z 的奇 函数,所以它在薄板全厚上的代数和为零,只能合成为弯矩。在该截面的单位宽
线垂直于变形后的中曲面,而且线段长度也保持不变。这与材料力学中梁弯曲问
题平面假设相似。该假定进一步表明:①
εz
=
∂w ∂z
=
0 ,也即 w
=
w( x,
y) ②不考
虑薄板的横剪力对板的影响,即应力分量τ zx 、τ zy 远小于σ x 、σ y 、τ xy ,它们引
起的变形可以忽略不计,即:γ zx = 0 ,γ zy = 0
d dr
(∇2w)
+
C1
考虑到圆形薄板的下面和上面的边界条件为
τ( )zr z=±h / 2 = 0
即可得出 w 表示τ zr 的表达式:
( ) ( ) τ zr
=
2
E 1− µ2
⎛ ⎜ ⎝
z
2
−
h2 4
⎞ ⎟ ⎠
d dr
∇2w
(2-2-6)
(4)将应力分量σ z 也用 w 表示,利用(1-1)中的第三式,取体力分量 Fvz = 0 得:
ω = Cr2 + D + p0 r4 64D0
此时薄板的内力
Mr
= −2(1+ µ)D0C3
− 3+ µ 16
p0r 2
Mθ
=
−2(1
+
µ
空间轴对称问题

空间轴对称在三维几何、建筑设计、工程学等 领域中具有重要的应用。
03 空间轴对称问题的分类
点对称问题
定义
点对称是指一个图形关于某一点 对称,即对于图形上的任意一点,
都存在一个关于该点对称的点在 图形上。
性质
点对称图形的任意两点关于对称中 心对称,且对称中心到两点的距离 相等。
• 推动相关领域的进步:空间轴对称问题在物理、化学、工程等领域也有广泛的 应用。对其进行研究不仅有助于解决这些领域中的实际问题,还能推动相关领 域的进步和发展。例如,在物理学中,空间对称性对于理解基本粒子和相互作 用具有重要意义;在化学中,分子的空间对称性与其物理和化学性质密切相关 ;在工程领域,利用空间对称性可以优化结构设计和提高工程效率。
• 揭示自然现象的内在规律:许多自然现象都表现出一定的空间对称性。对这些 现象进行研究有助于揭示其内在规律,并加深我们对自然界的认识和理解。例 如,在晶体学中,晶体的结构往往具有高度的空间对称性,这种对称性不仅决 定了晶体的物理和化学性质,还反映了晶体形成过程中的内在规律。
THANKS FOR WATCHING
未来研究方向探讨
深入研究复杂图形的空间对称性
目前对于简单图形的空间对称性已有较深入的研究,但对于复杂图形(如分形、不规则图 形等)的空间对称性仍需进一步探讨。
拓展空间轴对称问题的应用领域
除了在数学领域的研究外,空间轴对称问题在物理、化学、工程等领域也有广泛的应用前 景。未来可以进一步拓展其应用领域,并探索其在解决实际问题中的潜力。
感谢您的观看
坐标法
01
02
03
建立坐标系
根据题目条件,选择合适 的点作为坐标原点,建立 空间直角坐标系。
弹性力学第四章 (5)轴对称问题
u
1 A [(1 ) 2 (3 ) B 2(1 ) B ln 2(1 )C E
u
u u 1 u 0
(a )
由(a)第一式积分: 1 A u (1 ) B[(1 3 ) 2(1 ) (ln 1)] E 2(1 )C f ( ) (b) 由(a)第二式,将(b)带入,整理:
A 2 BC (1 2 ln ) 2C A 2 B (3 2 ln ) 2C 0
(4—11)
三、位移分量:
(4-11) 代 (4-3) 代 (4-2)
1 1 A ( ) (1 ) 2 B[(1 3 ) E E
1 2 2 0
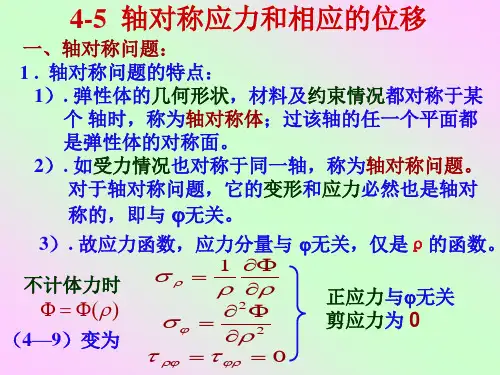
3). 故应力函数,应力分量与 无关,仅是ρ 的函数。
不计体力时
( )
(4—9)变为
正应力与无关 剪应力为 0
2 . 平微方程:
1 f 0 由: 2 1 f 0
将 (h)、(f) 代入(c)式
位移分量: 1 A u [(1 ) 2(1 ) B (ln 1) (1 3 ) B E 2(1 )C ] I cos K sin (4—12)
4 B u H I sin K cos E
1??????不计体力时??49变为??022?????????????????正应力与?无关剪应力为0????????????????????????????????02?101?f??????f???????????由
弹性力学与有限元智慧树知到答案章节测试2023年武汉工程大学

第一章测试1.下列不属于弹性力学研究对象的是()。
A:板壳B:刚体C:杆件D:实体结构答案:B2.下列不属于弹性力学中基本未知量的是()。
A:位移分量B:应力分量C:面力分量D:应变分量答案:C3.在工程强度校核中起着重要作用的是()。
A:应力分量B:主应力C:正应力D:切应力答案:B4.已知物体内某点的应力张量(单位:Pa),则沿方向的正应力大小为()。
A:222.22 PaB:888.89 PaC:666.67 PaD:444.44 Pa答案:D5.下列关于应力分量的说法,正确的有()。
A:坐标面上的应力B:一点的9个应力分量可以完全确定该点的应力状态C:应力分量与面力分量的正负号规定相同D:正截面上的应力E:弹性力学中应力分量的正负号规定反映了作用力与反作用力原理以及“受拉为正、受压为负”的传统观念。
答案:ABDE6.理想弹性体满足的假设有()。
A:无初始应力假设B:均匀性假设C:连续性假设D:完全弹性假设E:各向同性假设答案:BCDE7.建立在基本假设上的弹性力学,也称为()。
A:弹性理论B:线性弹性力学C:应用弹性力学D:数学弹性力学答案:ABD8.弹性力学的主要任务是解决各类工程中所提出的问题,这些问题包括()。
A:稳定B:刚度C:强度D:动力答案:ABC9.弹性力学的研究方法是在弹性体的区域内严格考虑三方面条件,建立三套基本方程,这三方面条件包括()。
A:几何学B:物理学C:静力学D:动力学答案:ABC10.中国科学家胡海昌于1954年最早提出了三类变量的广义变分原理。
()A:错B:对答案:B11.物体内任意一点的应力分量、应变分量和位移分量,都不随该点的位置而变化,它们与位置坐标无关。
()A:对B:错答案:B12.在最大正应力的作用面上切应力为零,在最大切应力的作用面上正应力为零。
()A:对B:错答案:B13.应力张量的三个不变量是与坐标选择无关的标量。
()A:错B:对答案:B14.弹性力学与材料力学在研究方法上是完全相同的。
空间问题的基本理论专选课件

轴对称问题
§5-1 平衡微分方程 在外力作用下,物体整体平衡的同时,任
何一部分也将保持平衡。从中取出一个单元体 加以分析。
在物体内的任一点P取一微小的正六面体,其 六面垂直于坐标轴,棱长为dx,dy,dz。
xz
xz
x
dxLeabharlann xzzoy x考虑图示单元体z轴方向的平衡:
在z面的负面z处,正应力为
由x方向的平衡得到:
pxdS - σx ldS-τyx mdS -τzx ndS + fxdv=0
除以ds ,然后令dv/ds→0, 得:
px= l σx + m τyx + n τzx
同理可得 y,z方向的平衡 条件,于是得:
px= l σx + m τyx + n τzx
py= mσy + n τzy + l τxy pz= n σz + l τxz +m τyz
d
x
z
oy x
yz
yz
y
d
y
由 Fz 0:
(z
z
z
dz)dxdy
zdxdy
(yz
yz
y
dy)dxdz
yzdxdz
(xzxxzdx)dydz xzdydzfzdxdyd0z
整理便得到z方向的平衡方程:
z
z
xxzyyzfz
0
同样得到x、y方向的平衡方程。
空间问题中的平衡微分方程:
x
x
yyx zzxfx
0
y
y
zzyx xyfy
0
z
z
xxzyyzfz
0
(5-1)
4空间与轴对称
o
wm urm
m(r z)
m m
uri
i(ri z) i r
1 Ni (ai bi r ci z ) i,j,m轮换 2A
4-2 轴对称问题
4、应变矩阵
bi r 1 fi { } z 2A 0 rz ci = Bi Bj 0 0 ci bi bj fj 0 cj 0 0 cj bj bm fm 0 cm 0 uri 0 wi cm bm wm
B2 B 3
63
e B4 B e 612 121
其中
bi 0 1 0 Bi c 6V i 0 di
0 ci
0 bi di 0
0 0 di 0 ci bi
显然[B]为常量矩阵,故四面 体单元为常应变单元
e T
4-2 轴对称问题
6、轴对称单元的特点(与平面三角形单元的区别)
轴对称单元为圆环体,单元与单元间为节圆相连 接; 节点力与节点载荷是施加于节圆上的均布力; 单元边界是一回转面; ur 应变分量 中出现了 r ,即应变不是常量; 且应变矩阵在r--》0时,存在奇异点,需特殊处理, 通常用该单元的形心坐标替代节点坐标。
4-2 轴对称问题
2、基本方程
应变分量
{ } { r z rz }T ={ ur r ur r w z ur z w
1 2 2(1 ) 0 1
r
}T
0
轴对称问题的弹性矩阵:
虚功方程
d 2 则 { *}T {F} 2 { *}T { }rdrdz
空间直线的对称式方程
空间直线的对称式方程一、概述空间直线的对称式方程是指通过给定直线和一个点,求与这个点关于给定直线对称的点的坐标表示式。
这个问题在几何学和物理学中都有重要应用。
二、基本概念1. 空间直线:由两个不重合的点确定的一条直线。
2. 对称轴:空间中的一条直线,将一个点关于该轴对称得到的新点与原来的点之间距离相等。
3. 对称点:关于对称轴对称得到的新点。
三、求解方法1. 以给定直线为坐标系的x轴,建立三维笛卡尔坐标系。
2. 设给定直线上一点为A(x1,y1,z1),过A作垂线交给定直线于B(x2,y2,z2)。
3. 设对称点为C(x,y,z),则AC与BC垂直,即向量AC·向量BC=0。
4. 根据向量叉积公式可得到两个方程:(x-x1)(y2-y1)-(y-y1)(x2-x1)=0(z-z1)(y2-y1)-(y-y1)(z2-z1)=05. 化简后即可得到空间直线的对称式方程:(x-x1)/(x2-x1)=(y-y1)/(y2-y1)=(z-z1)/(z2-z1)四、应用举例假设给定直线为L: x+y+z=1,点P(2,3,4)关于直线L的对称点为P',求P'的坐标。
1. 以L为坐标系的x轴,建立三维笛卡尔坐标系。
2. 设L上一点A(1,0,0),过A作垂线交L于B(2,-1,0)。
3. 设对称点为C(x,y,z),则AC与BC垂直,即向量AC·向量BC=0。
4. 根据向量叉积公式可得到两个方程:(x-2)+(y-3)+(z-4)=0(x-1)/(-1)=(y-0)/(-3)=(z-0)/(-4)5. 化简后可得到对称式方程:x=5/2-y/3-z/46. 将点P带入方程中可得到对称点P'的坐标:P'(5/2,-7/3,-10/4)五、总结空间直线的对称式方程是通过给定直线和一个点求与该点关于给定直线对称的点的坐标表示式。
其求解方法是建立三维笛卡尔坐标系,设定一些基本概念,并根据向量叉积公式推导出两个方程,化简后即可得到对称式方程。
轴对称与空间问题
上一页 下一页 返回
6.1 轴对称问题
• 整体刚度矩阵为: • 于是式(6.49)便可以写成与平面问题相同的标准形式,即: • 这就是求解得到的节点位移的平衡方程。
上一页 下一页 返回
6.1 轴对称问题
• 整体刚度矩阵也可以写成分块形式,即:
上一页
返回
6.2 四面体单元
• 工程结构一般都是立体的弹性体,当受到力的作用后,其内部各点将 沿x、y、z 坐标轴的方向产生位移,即三维空间问题,空间问题所选 用的单元形状如图6.7 所示。
上一页 下一页 返回
6.1 轴对称问题
• 即: • 其中 • 且单元内任意一点的位移与节点位移之间有如下关系:
上一页 下一页 返回
6.1 轴对称问题
• 因此有: • {δ *}e 为任意列向量,所以有: • 式(6.31)中的第一项为环单元上的集中力移置到节点的等效力,第
二项为环单元边界上的表面力移置到节点的等效力,第三项为环单元 上的体积力移置到节点的等效力。
6.2 四面体单元
• 6.2.2 四面体单元应变
• 四面体单元应变为:
• 将单元位移代入上式,得:
上一页 下一页 返回
• 其中
6.2 四面体单元
上一页 下一页 返回
6.2 四面体单元
• 6.2.3 四面体单元应力
• 为求单元应力,由四面体单元的物理方程式可得: • 则应力分量为: • 应变分量为:
• 轴对称问题的几何方程(应变与位移之间的关系)为:
上一页 下一页 返回
6.1 轴对称问题
• 写成矩阵形式为:
上一页 下一页 返回
6.1 轴对称问题
• 根据胡克定律,其应力与应变的关系为:
弹性力学第七章 主应力
(7-3)
p2
2 n
2 n
px2
p
2 y
pz2
2 n
px2
p
2 y
pz2
2 n
(7-4)
弹性力学简明教程
NORTHEASTERN UNIVERSITY
§7-2 物体内一点的应力状态
如果ABC是边界面,px, py , pz 成为面力分量
fx, fy, fz
弹性力学简明教程
NORTHEASTERN UNIVERSITY
§7-5 轴对称问题的基本方程
弹性力学简明教程
NORTHEASTERN UNIVERSITY
§7-5 轴对称问题的基本方程
轴对称问题: 在空间问题中,如果弹性体的几何形状、约束情况,以及所受的外
力作用,都是对称于某一轴(通过这个轴的任一平面都是对称面),则 所有的应力、变形和位移也就对称于这一轴。轴对称问题的弹性体的形 状一般为是圆柱或半空间。
( x
1)
m1 l1
yx
n1 l1
zx
0
xy
m1 l1
( y
1)
n1 l1
zy
0
可以求得 m1 , n1 的比值,再利用 l 2 m2 n2 1 求出:
l1 l1
l1
1
2
2
1
m1 l1
n1 l1
同样也可以求出其他主应力的方向余弦。
弹性力学简明教程
NORTHEASTERN UNIVERSITY
E
(7-13)
弹性力学简明教程
NORTHEASTERN UNIVERSITY
§7-4 几何方程及物理方程