
北航有限元第3讲弹性问题有限元方法2
构造位移函数: 对u,v分别利用节点条件:
对于一般四边形,逆矩阵的表达式比较复杂。
N—单元形状函数矩阵 qe —单元节点位移矩阵
特例:4节点矩形单元
矩形单元的重心坐标
对于一般的四边形单元,在总体坐标系下构造 位移插值函数,则计算形状函数矩阵、单元刚 度矩阵及等效节点载荷列阵时十分冗繁;而对 于矩形单元,相应的计算要简单的多。
单元集成:系统的总势能 变分处理:系统的平衡方程(组) 应用位移边界条件求出节点位移 由节点位移求出单元的应变、应力
Step 1. 几何离散——采用3节点三角形单元
体力:重力(密度 )
ห้องสมุดไป่ตู้
整体节点 位移列阵
整体等效节 点力列阵
厚度:t p
表面力
单位体积力
Step 2. 单元分析——构造单元位移函数
矩形单元明显的缺点是不能很好的符合曲线边 界,因此可以采用矩形单元和三角形单元混合 使用。更为一般的方法是通过等参变换将局部 自然坐标系内的规格化矩形单元变换为总体坐 标系内的任意四边形单元(包括高次曲边四边 形单元)。
三维问题的有限元求解过程
• 离散时采用体单元:四面体或六面体 • 求解步骤和平面问题完全一样 • 单元分析的时候将二维扩充到三维
准则1:完备性—包含常应变项和刚体位移项
➢ 如果在势能泛函中所出现的位移函数的最 高阶导数是m阶,则选取的位移函数至少是 m阶完全多项式。
准则2:协调性—相邻单元公共边界保持位移连
续
➢ 如果在势能泛函中所出现的位移函数的最 高阶导数是m阶,则位移函数在单元交界面 上必须具有直至(m-1)阶的连续导数,即Cm1连续性。
Step 3. 单元分析——单元势能
单元应变能:
单元刚度矩阵
单元外力功:
单元等效节点力列阵
Step 4. 单元集成——系统势能
扩充叠加 扩充叠加
关于单元刚度矩阵的扩充叠加
mi j
单元编号
m<i<j
m
i
j
关于单元等效节点载荷列阵的扩充叠加
单元编号
m<i<j
m
i
j
Step 5. 变分处理
Step 6: 处理位移边界条件并求解 Step 7: 计算每个单元的应变及应 力
形状函数矩阵
应变矩阵
单元刚度矩阵
对称
单元等效节点力列阵
3.4 有限元分析中的若干问题探讨
单元位移函数的构造 单元形状函数的性质 单元刚度矩阵的特点 整体刚度矩阵的特点 位移边界条件的处理 位移单元解的下限性
单元位移函数的构造满足收敛性要求
收敛——单元尺寸趋于零时,有限元解趋于真解
分块检验由B.M.Irons首先提出,已经证明它给出了收敛性的充分条件。
单元形状函数的性质(m个节点)
平面问题Pascal三角形
三维问题Pascal四面体
C0型单元——势能泛函中所出现的位移 函数的最高阶导数是1阶,在单元交界面 上具有0阶的连续导数(平面问题单元、 空间问题单元)。
C1型单元——势能泛函中所出现的位移 函数的最高阶导数是2阶,在单元交界面 上具有1阶的连续导数(梁单元、板壳单 元等)。
3.3 连续体弹性问题的有限元求解过程
首先看一个简单的平面问题:
材料:低碳钢 体力:重力(密度 ) 面力:p=1 N/mm2 厚度:t 等腰直角三角形腰长: l=20mm 求:顶点处的位移? p
平面问题的有限元求解过程
几何离散:三角形单元或四边形单元
三角形单元——平面问题中最简单的单元
单元特征分析 ➢构造位移函数 ➢单元应变能 ➢单元外力功(单元等效节点力)
构造位移函数:
1i
编号对应关系: 2 j
(局部 整体)
3m
先采用局部编号,最后换成整体
对u利用节点条件:
A: 三角形面积
因此: 同理可得:
N—单元形状函数矩阵 qe —单元节点位移矩阵
Step 2. 单元分析——应变
应变矩阵
Step 2. 单元分析——应力
平面应力:
应力矩阵
平面应变:用平面应变弹性矩阵代入得到类似结果。
北航有限元第3讲弹性问 题有限元方法2
2020年4月22日星期三
第3讲 弹性问题的有限元方法(2)
3.3 连续体弹性问题的有限元求解过程
➢ 平面问题 (三角形单元、四边形单元) ➢ 三维问题(四面体单元、六面体单元)
3.4 有限元分析中若干问题的探讨
➢ 位移函数的构造要求 ➢ 单元形状函数的性质 ➢ 刚度矩阵(单元、整体)的特点 ➢ 位移边界条件的处理 ➢ 位移单元解的下限性
位移函数(模式)是指单元内位移分布状态,事先并不知 道,合理选择一种函数来逼近这种分布是有限元分析计算 过程中关键性的一环。
在实际应用中普遍采用的是多项式函数,这是因为多项式 函数的数学运算(微分和积分)比较方便,而且所有光滑 函数的局部都可以用多项式来逼近。
关于多项式的项数和阶次,要根据单元的节点自由度数和 有关解的收敛性要求来确定。对于平面问题,位移函数如 下:
如果在单元交界面上位移不连续,表现 为当结构变形时将在相邻单元间产生缝 隙或重叠,这意味着将引起无限大的应 变,这时必然会发生交界面上的附加应 变能补充到系统的应变能中去,有限元 解就不可能收敛于真正解。
多项式的Pascal模式
构造一个单元的位移模式时,应参考由多项式函数构 成的Pascal三角形或四面体 ➢ 从低阶到高阶 ➢ 多项式的项数由节点位移条件确定
关于非协调单元
当单元的位移函数满足完备性要求时,称单元 是完备的(通常较容易满足)。当单元的位移 函数满足协调性要求时,称单元是协调的。
当势能泛函中位移函数的导数是2阶时,要求 位移函数在单元的交界面上具有C1或更高的连 续性,这时构造单元的插值函数往往比较困难 。在某些情况下,可以放松对协调性的要求, 只要单元能够通过分块试验 (Patch test),有限 元分析的解答仍然可以收敛于正确的解。这种 单元称为非协调单元。
关于三角形单元
3节点三角形单元是常应变(常应力)单元。在应变 梯度较大的部位(亦即应力梯度较大的部位),单元 划分应适当密集,否则不能反映真实的应变变化而导 致较大的误差。
提高计算精度的其它措施 ➢ 采用高精度三角形单元(2次单元、3次单元…) ➢ 采用四边形单元(1次单元、2次单元…)
4节点四边形单元
北航有限元第3讲弹性问题有限元方法(1)PPT课件

关于集中力的说明
II U W 1 2ijijd V b iu id V S pp iu id A
单独考虑集中力
I I U W 1 2ijijd V b iu id V S pp iu id A P iu i
体积力 分布面力 集中力
WbiuidVSp piuidA
b i 单位体积力 p i 面力
北京航空航天大学
弹性体系统的总势能
对于保守力场作用下的弹性体系统 总势能:
II=U-W U-弹性势能或变形(应变)能 W-外力功
北京航空航天大学
3.2 弹性问题的变分原理
最小势(位)能原理 最小势能原理的等价性
北京航空航天大学
外力载荷
北京航空航天大学
3.3 简单杆系问题的有限元求解过程
F
北京航空航天大学
Step 1: 几何离散——自然离散为2个杆单元 Setp 2: 单元特征分析
➢ 构造单元位移函数 ➢ 应变的表达 ➢ 应力的表达 ➢ 单元的应变能 ➢ 单元的外力功
北京航空航天大学
Step 3: 单元集成—系统的总势能 Step 4: 变分处理—线性方程组 Step 5: 处理位移边界条件并求解 Step 6: 计算每个单元的应变及应力
说明: S Sp Su
满足位移边界条件: ui 0
S ij uiljdASp ij uiljdA
北京航空航天大学
ijijdV biuidV Sp piuidA
SpijuiljdA ij,juidV biuidV Sp piuidA
[ ij,j
bi]uidV
[
Sp
ijlj
pi]uidA
[ij,j b i]u id V S p [ijlj p i]u i件
有限单元法 第3章 弹性力学平面问题的有限元分析
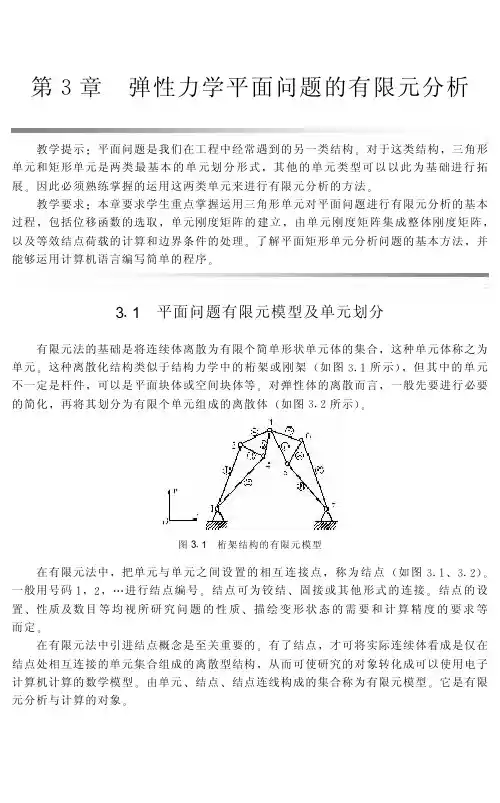
图! ""! 桁架结构的有限元模型
在有限元法中 ! 把单元与 单 元 之 间 设 置 的 相 互 连 接 点 ! 称 为 结 点 # 如图! " " #%! " $$ 一般用号码 #!$!& 进行结 点 编 号 " 结 点 可 为 铰 结 % 固 接 或 其 他 形 式 的 连 接 " 结 点 的 设 置 % 性质及数 目 等 均 视 所 研 究 问 题 的 性 质 % 描 绘 变 形 状 态 的 需 要 和 计 算 精 度 的 要 求 等 而定 " 在有限元法中引进结点概念是至关重要的 " 有了结点 ! 才可将实际连续体看成是仅在 结点处相互连接的单元集合组成的离散型结构 ! 从而可使研究的对象转化成可以使用电子 计算机计算的数学模型 " 由单元 % 结点 % 结点连线构成的集合称为有限元模型 " 它是有限 元分析与计算的对象 "
性和连续性的要求 # 为了使位移模式尽可能地反映物体中的真实位移形态 " 它应满足下列 条件 ’ &位移模式必须能反映单元的刚体位移 # % # % &位移模式必须能反映单元的常量应变 # $ % &位移模式应尽可能地反映位移的连续性 # ! 由于有限元模型中单元之 间 仅 通 过 结 点 连 接 # 但 实 际 上 " 两 个 相 邻 的 单 元 在 整 个 交 界处 % 包括结点 & 都是相互连接 ( 相互作用的 " 所以在有限元分析中 " 选择位移模式时除 了要求单元之间在结点处有共同的结点位移值外 " 还应尽可能反映在单元之间公共交界处 的变形协调 #
第二章 弹性力学问题有限元方法的一般原理和表达格式

第二章 弹性力学问题有限元方法的一般原理和表达格式 2.1 引言本章将讨论通过弹性力学变分原理建立弹性力学问题有限元法列式的基本步骤。
最小位能原理的未知场变量是位移,以结点位移为基本未知量,并以最小位能为基础建立的有限单元位移元。
它是有限元方法中应用最普遍的单元。
对于一个力学或物理问题,在建立其数学模型以后,用有限元方法对它进行分析的首要步骤是选择单元形式。
平面问题三结点三角形单元是有限元方法最早采用,而且至今仍经常采用的单元形式。
我们将以此作为典型,讨论如何应用广义坐标建立单元位移模式与位移插值函数,以及如何根据最小位能原理建立有限元求解方程的原理、方法与步骤,并进而导出弹性力学问题有限元方法的一般列式。
2.2 弹性力学平面问题的有限元列式2.2.1 单元位移模式及插值函数典型的三结点三角形单元结点编码为i,j,m 。
每个结点有两个位移分量,如图2.2所示。
每个结点的位移可用位移矢量i α表示,即⎥⎦⎤⎢⎣⎡=i i i v u α ),,(m j i每个单元有6个结点位移分量(称为6个自由度),于是单元结点的位移向量可表示为[]Tm m j j i im j i e v u v u v u =⎥⎥⎦⎤⎢⎢⎣⎡=ααααe α为单元结点位移列阵。
1.单元的位移模式和广义坐标在有限元方法中单元的位移模式,是指在单元内位移的插值函数,其一般形式采用多项式作为近似函数,因为多项式运算简单,并且随着项数的增多,可以逼近任何一段光滑的函数曲线。
假设3结点三角形单元位移模式选取一次多项式y x u 321βββ++=y x v 654βββ++= (2.2.1)它的矩阵形式是φβ=u (2.2.2)其中⎥⎦⎤⎢⎣⎡=v u u ,⎥⎦⎤⎢⎣⎡=ϕϕφ00 []y x 1=ϕ[]T 654321βββββββ=由于三个结点也在单元内,满足位移模式,于是得i i i y x u 321βββ++=j j j y x u 321βββ++= (2.2.3) m m m y x u 321βββ++=上式是关于321,,βββ的线性方程组。
第三章弹性力学有限元法

3.3 单元分析
2.单元分析
K
11 rp
b a
rp(1
13r p
)
1
2
a b
r
p
(
1
1 3
r
p
)
其中:
K
12 rp
r p
1
2
r
p
K
22 rp
b a
r
p
(
1
1 3
r
p
)
1
2
a b
r p(1
1 3
r
p
)
K
21 rp
r p
a5 xy a11 xy
a6 y2 a12 y 2
i
j
l
3.3 单元分析
1. 单元的插值函数(各种多项式)
四节点矩形单元 的插值多项式
ue
v
e
a1 a7
a2 x a8 x
a3 a9
y y
a4 xy a11xy
N
i
1 (1 4
x a
)(1
y b
z
三角形环单元
O
y
x
3.2 连续体离散化
5.轴对称单元
四边形环单元
回转圆锥薄壳单元
z
O
y
x z
O
y
x
3.3 单元分析
1. 单元的插值函数(各种多项式)
m
u e
v
e
a1 a4
有限元分析方法第3章弹性力学基础知识3

合并同类项,得
u u v w v v w w u y z yx x yz xz dxdydz y z z z x y x y x
二、弹性体的虚功原理
同理,计算左右、上下两对面上应力及y和z方向体力所做虚功
u v w 左右两面应力虚功= y yz yx dxdydz y y y yx u y v yz w dxdydz y y y
=
v w u xy xz x dxdydz x x x xy x xz u v w dxdydz x x x 高阶小量
X方向体力做功: bx udxdydz
u u v w v v w w u y z yx x yz xz dxdydz y z z z x y x y x
已知:如图所示椭圆规机构中,连杆AB 长为l,滑块A,B与杆重均不计,忽略各 处摩擦,机构在图示位置平衡.
求:主动力FA与FB之间的关系。
解: 给虚位移 rA , rB ,
Fi ri 0
FA rA FB rB 0
由 rB cos rA sin ( rA , rB 在 A ,B 连线上投影相等)
二、弹性体的虚功原理
dxdydz b u b v b w dxdydz p u p v p w dS
x x y y z z xy xy yz yz zx zx x y z Sp x y z
有限元 2-弹性力学平面问题有限单元法(2.1三角形单元,2.2几个问题的讨论)

第2章 弹性力学平面问题有限单元法2.1 三角形单元(triangular Element)三角形单元是有限元分析中的常见单元形式之一,它的优点是:①对边界形状的适应性较好,②单刚形式及其推导比较简单,故首先介绍之。
一、结点位移和结点力列阵设右图为从某一结构中取出的一典型三角形单元。
在平面应力问题中,单元的每个结点上有沿x 、y 两个方向的力和位移,单元的结点位移列阵规定为: 相应结点力列阵为: (式2-1-1)二、单元位移函数和形状函数前已述及,有限单元法是一种近似方法,在单元分析中,首先要求假定(构造)一组在单元内有定义的位移函数作为近似计算的基础。
即以结点位移为已知量,假定一个能表示单元内部(包括边界)任意点位移变化规律的函数。
构造位移函数的方法是:以结点(i,j,m)为定点。
以位移(u i ,v i ,…u m v m )为定点上的函数值,利用普通的函数插值法构造出一个单元位移函数。
在平面应力问题中,有u,v 两个方向的位移,若假定单元位移函数是线性的,则可表示成:(,)123u u x y x y ααα==++546(,)v v x y x y ααα==++ (2-1-2)a式中的6个待定常数α1 ,…, α6 可由已知的6个结点位移分量(3个结点的坐标){}⎪⎭⎪⎬⎫⎪⎩⎪⎨⎧=⎪⎪⎪⎪⎭⎪⎪⎪⎪⎬⎫⎪⎪⎪⎪⎩⎪⎪⎪⎪⎨⎧=m j i m ed d d d m j j i v u v u v u i {}ii j j m X Y X (2-1-1)Y X Y iej m m F F F F ⎧⎫⎪⎪⎪⎪⎧⎫⎪⎪⎪⎪⎪⎪==⎨⎬⎨⎬⎪⎪⎪⎪⎩⎭⎪⎪⎪⎪⎪⎪⎩⎭确定。
将3个结点坐标(x i,y i ),(x j,y j ),(x m,y m )代入上式得如下两组线性方程:123i i i u x y ααα=++123j j j u x y ααα=++ (a)123m m m u x y ααα=++和546i i i v x y ααα=++546j j j v x y ααα=++ (b)546m m m v x y ααα=++利用线性代数中解方程组的克来姆法则,由(a)可解出待定常数1α 、2α 、3α :11A Aα=22A Aα=33A Aα=式中行列式:1i i i j j j m m m u x y A u x y u x y =2111i i j j m mu y A u y u y =3111i i j jm mx u A x u x u =2111i i j j m mAx y A x y x y ==A 为△ijm 的面积,只要A 不为0,则可由上式解出:11()2m m i ij j a u a u a u A α=++ 21()2m m i ij j bu b u b u A α=++ (C )31()2m mi i j j c u c u c u A α=++式中:m m i j j a x y x y =- m m j i i a x y x y =- m i j j i a x y x y =-m i j b y y =- m j i b y y =- m i j b y y =- (d )m i j c x x =- m j i c x x =- m j i c x x =-为了书写方便,可将上式记为: m m i j i a x y x y =- m ij by y =- (,,)i j m m i jc x x =-(,,)i j m 表示按顺序调换下标,即代表采用i,j,m 作轮换的方式便可得到(d)式。
有限元分析第3章弹性力学基础知识2
有限元分析Finite Element Analysis李建宇天津科技大学内容Chp.3 弹性力学基础知识2:补充内容1. 边界条件2. 弹性力学中的能量表示3. 弹性力学边值问题要求理解:弹性力学边界条件的提法了解:弹性力学边值问题的内涵掌握:弹性力学中的能量表述课后作业继续检索、阅读弹性力学基本文献有限元分析——弹性力学补充内容弹性力学的“三个基本”1、基本假定2、基本变量3、基本方程弹性力学的基本假定五个基本假定:1、连续性(Continuity)2、线弹性(Linear elastic)3、均匀性(Homogeneity)4、各向同性(Isotropy)5、小变形假定(Small deformation)弹性力学基本变量变形体的描述:在外部力和约束作用下的变形体位移的描述形状改变的描述力的描述材料的描述弹性力学基本变量材料参数位移物体变形后的位置物体的变形程度物体的受力状态物体的材料特性应变应力描述变形体的三类变量:dyxyzuvwdzdx(x,y,z)S uS pΩT位移(displacement)是指位置的移动。
它在x, y 和z轴上的投影用u, v和w。
dyxyzuvwdzdx(x,y,z)S uS pΩT微元体( Representative volume)应力张量(stress tensor )x xy xz yx y yz zx zy z στττστττσ⎡⎤⎢⎥⎢⎥⎢⎥⎣⎦应变张量(strain tensor )dyuvwdzdx(x,y,z )xu x d d =εd xxσxσuu +d uτβαγ=α+βx xy xz yx y yz zx zy z εγγγεγγγε⎡⎤⎢⎥⎢⎥⎢⎥⎣⎦弹性力学的基本方程应力应变位移几何方程物理方程平衡方程弹性力学三大方程上节回顾上节回顾弹性力学基本方程x y z xy yz zx u x v y w z u v y x v w z y w u x zεεεγγγ∂=∂∂=∂∂=∂∂∂=+∂∂∂∂=+∂∂∂∂=+∂∂几何方程00000000x y z xy yz zx x y u z v w y x z y zx εεεγγγ∂⎡⎤⎢⎥∂⎢⎥∂⎢⎥⎧⎫⎢⎥∂⎪⎪⎢⎥∂⎪⎪⎢⎥⎧⎫⎪⎪⎢⎥∂⎪⎪⎪⎪=⎢⎥⎨⎬⎨⎬∂∂⎢⎥⎪⎪⎪⎪⎩⎭⎢⎥∂∂⎪⎪⎢⎥⎪⎪∂∂⎢⎥⎪⎪⎩⎭⎢⎥∂∂⎢⎥∂∂⎢⎥⎢⎥∂∂⎣⎦Luε=L :微分算子上节回顾弹性力学基本方程000yx x zx x xy y zyy yz xz z z b x y z b x y zb x y zτσττστττσ∂∂∂+++=∂∂∂∂∂∂+++=∂∂∂∂∂∂+++=∂∂∂平衡方程000000000x y x z y yx zzy xz x y z b b y x z b zyx σσστττ⎧⎫⎡⎤∂∂∂⎪⎪⎢⎥∂∂∂⎪⎪⎢⎥⎧⎫⎪⎪⎢⎥∂∂∂⎪⎪⎪⎪+=⎨⎬⎨⎬⎢⎥∂∂∂⎪⎪⎪⎪⎢⎥⎩⎭⎪⎪⎢⎥∂∂∂⎪⎪⎢⎥∂∂∂⎪⎪⎣⎦⎩⎭A :微分算子A b σ+=TA L=上节回顾弹性力学基本方程物理方程()()()111x x y z y y z x z z x y xyxy yzyz zxzx E EE GGGεσνσσεσνσσεσνσστγτγτγ⎡⎤=-+⎣⎦⎡⎤=-+⎣⎦⎡⎤=-+⎣⎦===()()()()()()1000111000111000111121120000021120000021120021x x y y z z xy xy yz yz zx zx E ννννννσεννσεννννσενντγννντγντγννν⎡⎤⎢⎥--⎢⎥⎢⎥⎧⎫⎧⎫⎢⎥--⎪⎪⎪⎪⎢⎥⎪⎪⎪⎪⎢⎥⎪⎪⎪⎪⎢⎥---⎪⎪⎪⎪⎢⎥=⎨⎬⎨⎬-+-⎢⎥⎪⎪⎪⎪-⎢⎥⎪⎪⎪⎪⎢⎥⎪⎪⎪⎪-⎢⎥⎪⎪⎪⎪⎩⎭⎩⎭-⎢⎥⎢⎥-⎢⎥⎢⎥-⎣⎦D :弹性矩阵D σε=对称上节回顾弹性力学基本方程dyxyzuvwdzdx(x,y,z )S uS pΩT0Lu A b D σεσε+===弹性力学三大方程in Ω边界上呢?一、弹性力学的边界条件(Boundary condition)dyxyzuvwdzdx(x,y,z)S uS pΩT两类边界条件:S p:力的边界S u:位移边界一、弹性力学的边界条件1、位移边界条件边界上已知位移时,应建立物体边界上点的位移与给定位移相等的条件dyxyzuvwdzdx(x,y,z )S uS pΩTuu u v v on S w w =⎧⎪=⎨⎪=⎩一、弹性力学的边界条件以二维问题为例2、力的边界条件边界上给定面力时,则物体边界上的应力应满足与面力相平衡的力的平衡条件∑X=注意ds为边界斜边的长度,边界外法线n的方向余弦l=dy/ds,m=dx/ds有:一、弹性力学的边界条件以二维问题为例Y =∑同理:M =∑一、弹性力学的边界条件以二维问题为例二维情形的力的边界条件00x x x y y yx y xy p n n n n p σστ⎧⎫⎧⎫⎡⎤⎪⎪⎪⎪=⎨⎬⎨⎬⎢⎥⎪⎪⎣⎦⎩⎭⎪⎪⎩⎭其中:n x =l ;n y =m一、弹性力学的边界条件扩展到三维情形的力的边界条件00000000x y xy z x z y x z y xy zyx z yz zx n n n p n n n p n n n p σσστττ⎧⎫⎪⎪⎪⎪⎡⎤⎧⎫⎪⎪⎢⎥⎪⎪⎪⎪=⎨⎬⎨⎬⎢⎥⎪⎪⎪⎪⎢⎥⎩⎭⎣⎦⎪⎪⎪⎪⎪⎪⎩⎭n ppon S σ=二、弹性力学中的能量表述功能原理的两个基本概念:功(work):外力功;能量(energy):如动能、势能、热能等弹性问题中的功和能量:外力功:施加外力在可能位移上所做的功应变能:变形体由于变形而储存的能量二、弹性力学中的能量表述1. 弹性力学中的外力功(work by force )弹性力学中的外力包括:面力和体力,故外力功包括:Part 1:面力p i 在对应位移上u i 上的功(on S p )Part 2:体力b i 在对应位移上u i 上的功(in Ω)外力总功为:()()d d pxyzxyzS W p u p v p w S b u b v b w Ω=+++++Ω⎰⎰二、弹性力学中的能量表述2. 弹性力学中的应变能(strain energy)设加载缓慢,系统功能可忽略,同时略去其它能量(如热能等)的消耗,则所做的功全部以应变能的形式储存于内部。
弹性力学中的有限单元法
∑N y
i
∑N
由插值基函数的性质及坐标变换的定义,可得 u = a0 x + a1 y + a 2
v = b0 x + b1 y + b2 即,在节点位移分布满足刚体模式或常应变模式时,对于等 参数插值,单元内的位移模式也满足刚体模式或常应变模式
刚体模式或常应变模式的一般形式为
u = a0 x + a1 y + a 2 v = b0 x + b1 y + b2
i 0 i 1 i 2
则根据插值模式,单元内任一点的位移为
u= v=
∑N u
i =1 8 i =1
8
i i
= a0 = b0
∑N x ∑N x
i =1 i =1 8
8
i i
+ a1 + b1
∑N y
i i =1 8 i i =1
8
i
+ a2 + b2
∑N
i =1 8 i i =1
8
i
∑N v
i i
i i
N 1II = 0.25(1 ξ )(1 η ) 0.5 N 8II
ξ
7
N 2II = 0.25(1 + ξ )(1 η ) N 3II = 0.25(1 + ξ )(1 + η ) N 4II = 0.25(1 ξ )(1 + η ) 0.5 N 8II
N 8II = 0.5(1 ξ )(1 η 2 ) 在节点1,2和3构成的边上 II u P = 0.5[(1 η ) (1 η 2 )]u1 + 0.5[(1 + η ) (1 η 2 )]u 2 + (1 η 2 )u 3
弹性力学平面问题的有限元法
用于描述四节点四边形单元内任意一点的位移和 应力状态。
刚度矩阵
由四节点四边形单元的形状函数和弹性力学基本 公式构建,用于描述单元的刚度特性。
平面六面体八节点单元
六面体八节点单元
是一种三维有限元单元, 具有六个面和八个节点。
形状函数
用于描述六面体八节点 单元内任意一点的位移 和应力状态。
刚度矩阵
对复杂问题的处理能力有限
对于一些高度非线性或耦合问题,有限元法可能难以获得准确解,需要采用其他数值方法 或实验手段。
对高维问题的处理难度较大
随着问题维度的增加,有限元法的计算量和内存消耗会急剧增加,限制了其在高维问题中 的应用。
未来发展方向与挑战
高效算法设计
研究更高效的有限元算法,提高计算速度和精度,降低计算成本。
载荷向量的确定
根据边界条件和外力分布,确定每个节点的载荷 向量。
3
系统刚度矩阵与总载荷向量
将各个单元的刚度矩阵和载荷向量组合起来,形 成系统刚度矩阵和总载荷向量。
求解线性方程组
线性方程组的求解
利用数值方法(如Gauss消去法、迭代法等)求解由 系统刚度矩阵和总载荷向量构成的线性方程组。
解的收敛性与稳定性
02 弹性力学基本方程
应力和应变的关系
01
02
03
胡克定律
在弹性范围内,应力与应 变之间存在线性关系,即 应力与应变成正比。
应变分量
描述物体变形的量,包括 线应变和角应变。
应力分量
描述物体内部受力情况的 量,包括正应力和剪切应 力。
平衡方程
静力平衡
物体在无外力作用下保持静止状态, 即合力为零。
弹性力学平面问题的有限元法
弹性力学平面问题有限元法
静力分析: (动态分析) 结构所受外力是不随时间变化的恒力。
一、弹性力学中的物理量
载荷、应力、应变、位移
1.载荷
载荷是外界作用在弹性体上的力,又称为外力。它包括体力、面力和 集中力三内任一点,单位体积的体力用 Pv 表示,它可分解为给定坐标系x、y和z 三个坐标轴上的投影 P v x 、P v y 、P v z ,称为体力分量。
3 弹性力学平面问题有限元法
材料力学主要研究杆、梁、柱 结构力学主要研究杆系(或梁系) 弹性力学主要研究实体和板得受力和变形
弹性力学假设所研究的物体:连续的、完全弹性的 均匀的、各向同性的、微小变形的和无初应力的
在这假设基础上研究受力物体一点上的应力、应变、 变形和平衡关系。
线性: (非线性) 结构的应力与应变的关系(本构关系)呈线性变化。
➢除了在推导公式过程中沿坐标轴分解外,通常
采用沿截面法向和切向分解的方式,即分解为正
应力 和切应力 , 因为与物体形变和材料强
度之间相关的是应力在其作用截面的法线方向和 切线方向的分量。
C
z
y
zx
yx yz
zx dz
z
z
z dz
zy
z
zy
z
dz
xz x
xz
x f
fx
x
x
dx
z
xy
vu4125xx36yy
1 2
x,yuv10
x 0
y 0
0 1
0 x
0y43fx,y
65
(4-9)
第三步: 求单元中任一点位移 x,y与节点位移 e 的关系
这一步的目的是求出待定系数。