
高程导线计算表(含公式)
工作常用坐标高程计算公式

S=0.5*R²(a*π /180-sin a ) (其中a为弓形弧所对圆心角)
R 25.000
10
圆环面积
S=π (R²-r²) (其中R为外圆半径,r为内圆半径)
R 25.000
X
后点 2569.950
求点21 1253.655
B
X 1013.205
B
1086.603
S= 5000.040
B
100.000
夹角 ° ′ ″ 底边长度
89 36 25 7.047
等腰边长
5
方法:用10米的一半细线固定夹角的一边 及顶点,移动另5米使线的两端长度等于
左侧的计算长度即得到需要的夹角
半径
15.0
△x-△Y
手工放任意小半径 转角 56 45 20 2△x-△Y
21
圆曲线(不用仪器) 配合上面公式使用
切线
8.103
Sb c
Sa
a
b
Sc
顶角 ° ′ ″
已知边
所求边
a 45 26 35 Sa 100.000 Sa= 100.000
b 82 54 06
Sb= 139.265
c
Sc= 110.068
三角形求边、角 14 已知两边及一夹角
(余弦定理求边)
说明:已知Sa,Sb,和∠c 求Sc,∠a,∠b
Sc²=a²+b²-2*Sa*Sb*cos c ∠a,∠b用正弦定理求
(系数)a
a1
1.50
a2
3.00
a3
2.50
X= 1.0000
(系数)b b1 1.50 b2 -2.00 b3 2.00 Y= 2.0000
测量,闭合导线等计算及表格
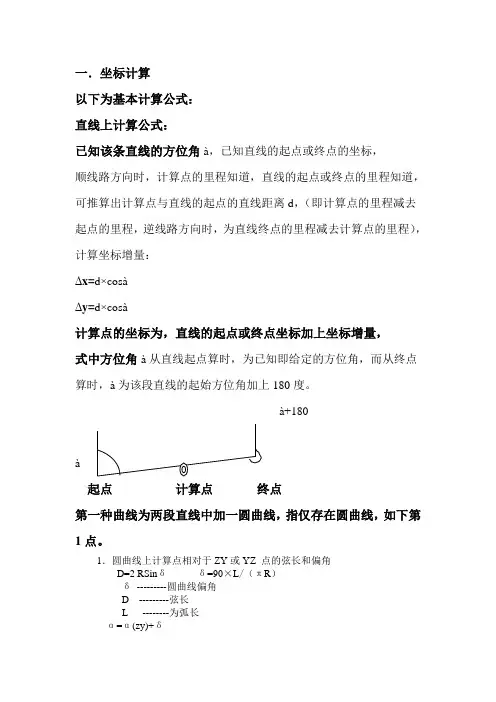
一.坐标计算以下为基本计算公式:直线上计算公式:已知该条直线的方位角à,已知直线的起点或终点的坐标,顺线路方向时,计算点的里程知道,直线的起点或终点的里程知道,可推算出计算点与直线的起点的直线距离d,(即计算点的里程减去起点的里程,逆线路方向时,为直线终点的里程减去计算点的里程),计算坐标增量:∆x=d×cosà∆y=d×cosà计算点的坐标为,直线的起点或终点坐标加上坐标增量,式中方位角à从直线起点算时,为已知即给定的方位角,而从终点算时,à为该段直线的起始方位角加上180度。
à+180à起点计算点终点第一种曲线为两段直线中加一圆曲线,指仅存在圆曲线,如下第1点。
1.圆曲线上计算点相对于ZY或YZ 点的弦长和偏角D=2 RSinδδ=90×L/(πR)δ---------圆曲线偏角D ---------弦长L --------为弧长α=α(zy)+δα------------为计算点的方位角,此α为顺着线路方向计算时。
α=α(yz)-δα------------为计算点的方位角,此α为逆着线路方向计算时。
α(zy)、α(yz)---------为圆曲线的起始方位角。
一般为已知。
计算点相对与直圆点或圆直点的坐标增量:△x=D*COSα△y=D*SINα坐标增量计算完毕后,要算某一点的坐标,用直圆点或圆直点的坐标加上计算点与直圆点或圆直点的坐标增量,即为计算点的坐标。
缓和曲线同理。
第二种曲线为两段直线中始端加一缓和曲线,末端加一缓和曲线,两段缓和曲线中加一圆曲线,如下第2点。
2.缓和曲线上计算点相对于HY或YH点的弦长和偏角δ=L²/6RL0X1=L-(L^5/40R²L0²)Y1=L³/6RL0D=√(X1²+Y1²)α=α(hy)+δα------------为计算点的方位角,此α为顺着线路方向计算时。
《导线测量内业计算》课件

利用几何学原理,通过测量相邻点之间的角度和距离,按照 一定的数学模型进行计算,从而确定点的平面坐标。
导线测量的分类
按照精度要求分类
可以分为一等、二等、三等、四等以 及一级、二级、三级、四级导线测量 。不同精度的导线测量对应不同的测 量仪器和测量方法。
按照布设形式分类
可以分为闭合导线、附合导线、支导 线等形式。不同的布设形式适用于不 同的测量环境和测量需求。
高程计算方法
高程计算方法包括水准测量、三角高 程测量和GPS高程测量等,其中水准 测量是最常用的一种方法。
角度计算步骤和方法
角度计算步骤
首先需要确定各导线边的方位角,然后根据测量数据计算各导线边的转折角,最后根据已知点坐标和方位角、转 折角计算出未知点坐标和方位角。
角度计算方法
角度计算方法包括方向法、距离法、导线法和前方交会法等,其中方向法是最常用的一种方法。
《导线测量内业计算 》PPT课件
• 导线测量概述 • 导线测量的内业计算 • 导线测量内业计算的步骤和方法 • 导线测量内业计算的注意事项 • 导线测量内业计算的实例分析
目录
01
导线测量概述
导线测量的定义
导线测量定义
导线测量是利用测量仪器和工具,通过一定的测量方法,测 定一系列点的位置,从而根据这些点的平面坐标推算出某段 直线的长度、某个点的位置以及待测点的坐标的方法。
04
导线测量内业计算的注意事
项
数据检查和校核
01
02
03
数据完整性
确保所有测量数据都已准 确录入,无遗漏。
数据准确性
对录入的数据进行核实, 排除可能的错误或异常值 。
数据匹配性
检查各数据之间是否相互 一致,无矛盾。
巧用Excel计算经纬仪导线和罗盘导线

巧用Excel计算经纬仪导线和罗盘导线(湖南黑金时代长沙矿业集团刘洪元)摘要:经纬仪导线和罗盘导线计算是矿山测量内业中最重要和最经常的工作。
本文利用Excel的函数功能巧妙编辑方位角、坐标和高程计算公式,在不改变传统计算表格的前提下,通过编辑函数,一次性计算出所测边和点的方位角、坐标以及高程,极大地提高了计算速度、减轻了劳动强度,减少了出现差错的机率,同时也便于测量内业成果的保存。
关键词:Excel函数导线方位角坐标高程煤矿测量最经常的内业工作之一就是计算经纬仪导线和罗盘导线。
传统的计算方法需用计算器对方位角逐一推算,然后计算水平边长、三角高程和坐标,并且完全用手工在计算簿上填写。
这样的计算方法比较繁杂、费时,也容易因笔误而出现差错。
如果利用Excel工作表,巧妙编辑计算公式,则可将所有这些工作通过拖动鼠标一键完成,既省时省力,又可避免差错,还可统一表格格式并轻松建立导线成果电子档案。
一、经纬仪和罗盘导线计算所用的数学公式(数学模型)1、经纬仪导线计算数学公式1)方位角推算αn+ 1=αn + β左 + 180式中α--- 方位角;β---水平角( 左角) ;2)导线水平边长计算Dn+1= Ln * cosγ式中 L ---导线的斜长; D ---导线的水平边长;γ---垂直角。
3)导线坐标推算Xn+ 1 = Xn + D* cosαn+ 1Yn+ 1 = Yn + D* sinαn+ 1式中 D --- 导线水平边长α--- 方位角4)高程推算Hn+ 1= Hn + D * tgγ+ v - i式中 D---导线水平边长;γ--- 垂直角;v --- 前视高;i --- 仪器高。
2、罗盘导线计算数学公式罗盘导线与经纬仪导线的区别在于罗盘导线直接用磁方位角减去磁偏角得到导线方位角。
此外,罗盘导线高程计算中没有仪器高。
其余计算公式与经纬仪导线相同。
罗盘导线方位角推算αn+ 1=αn - β偏式中α--- 方位角;β--- 磁偏角(当推算方位角小于零时,加360O)二、Excel公式编辑(一)经纬仪导线计算公式编辑如图1所示,新建Excel表格,将经纬仪导线测量数据填入F5-P14区域(当竖直角为负时,度分秒都要输入负号),同时将起算边方位角和起始点坐标、高程填入R5-W5,并将测量日期、计算日期以及测点编号填入相应栏目后,开始编辑计算公式。
浅述光电测距高程导线测量的方法及应用
浅述光电测距高程导线测量的方法及应用摘要:本文主要论述了三角高程测量原理以及光电测距高程导线中常用的每点设站法和隔点设站法。
并比较两种方法的优缺点及实际应用。
关键词:光电测距高程导线;每点设站法;隔点设站法0 前言随着高精度电子全站仪的不断普及,光电测距三角高程测量以其快捷的优点逐渐被广泛应用。
为了消除地球弯曲差和大气垂直折光差的影响,用此方法传递高程一般采取每点设站和隔点设站法进行。
1 三角高程测量原理在不考虑垂线偏差情况下,如图1所示,A为测站点,仪器高为。
B为照准点,觇标高为。
S为A、B两点的实地水平距离。
为P点的水准面,为P点的水平视线,CE为地球弯曲差。
为目标N的光程曲线,为P点望远镜照准目标N时视准轴所指的方向,MN为大气垂直折光差。
为P点望远镜观测目标N的垂直角。
AF为A点的水准面,BF为B点对A点的高差。
在平面三角形PCM中,∠PCM≈90°,PC≈,故MC≈,由图1可看出:== (1)式中K为大气垂直折光系数。
上式为三角高程测量单向观测高差的基本计算公式。
同样可得在B点观测A 点的高差计算公式:(2)如果三角高程的边长由电磁波测距仪直接观测,则电磁波测距三角高程测量可按斜距由下列公式计算高差(3)式中,为测站与镜站之间的高差;为垂直角;为经气象改正后的斜距;为大气折光系数;为经纬仪水平轴到地面点的高度;为反光镜瞄准中心到地面点的高度。
该计算公式为光电测距三角高程测量单向观测高差的基本计算公式。
由(1)、(2)、(3)式可看出,如不考虑垂线偏差影响,则三角高程测量的主要误差来源是边长、垂直角、仪器高、觇标高的测量误差,以及球曲差和大气垂直折光差的影响。
属于人或仪器影响的误差一般都可以通过提高仪器精度,选择有利的观测条件及认真作业等加以消除。
关于球曲差,在同一测区,可认为其地球平均曲率半径相同,可通过对向观测或控制前后边长差加以消除。
大气垂直折光由大气密度的分布不均匀引起,它随大气压、温度、湿度、风场、植被、海拔等的变化而变化,具有不稳定性。
导线测量及计算..

右角
观测方法:单导线采用方向观测法观测左角或右角,支导线 观测左右角,导线网采用全圆方向观测法测角。 (二)、测边: 光电测距仪:目前是测距的主要方法,测距仪等级不同对不 同等级的导线测距的技术要求不同。测距仪的等级是按标 称精度划分。 mD=(a+b×D) mD—测距中误差: a-标称精度中的固定误差: b—标称精度中的比例误差系数: D—测距长度:
f
f x2 f y2
1 K S T f
考虑导线误差与边长有关,衡量导线精度用相对误差表示。
图根导线精度要求:
K
1 2000
3、坐标增量闭合差的调整:
调整原则:以相反符号按边长比例分配到各边长的坐标增量 中去。其坐标增量改正数为:
Vxi V yi fx Si S
S
导 线 测 量
要点: 1、导线的布设形式, 各种形式使用条件。 2、导线的外业工作 包括的内容及精度 要求。 3、导线测量计算
导线的布设形式及要求
一、导线的形式: (一)、闭合导线:如图,从一点开始 经过一系列的导线点,最后又回到原来 的起始点形成一多边形。 (二)、附和导线:如图, B βA 1 2 3 βp P B βA A 7 5 6 3 2 Q 4
∆xAB
α
AB
S
∆yAB
x AB xB x A d cos AB y AB y B y A d sin AB
xA o
A yA
yB
y
以上,根据已知点的坐标、已知边长和坐标方位角计算出 该边的坐标增量,并计算出另一点的坐标的方法称为坐 标正算。用普通计算机计算坐标增量的方法: 例:已知坐标方位角α 12=24°36′00“ 已知边长231.30m
(整理)导线测量平差教程—计算方案设置
计算方案的设置一、导线类型:1.闭、附合导线(图1)2.无定向导线(图2)3.支导线(图3)4.特殊导线及导线网、高程网(见数据输入一节),该选项适用于所有的导线,但不计算闭合差。
而且该类型不需要填写未知点数目。
当点击表格最后一行时自动添加一行,计算时删除后面的空行。
5.坐标导线。
指使用全站仪直接观测坐标、高程的闭、附合导线。
6.单面单程水准测量记录计算。
指仅进行单面读数且仅进行往测而无返测的水准测量记录计算。
当数据中没有输入“中视”时可以用作五等、等外水准等的记录计算。
当输入了“中视”时可以用作中平测量等的记录计算。
说明:除“单面单程水准测量记录计算”仅用于低等级的水准测量记录计算外,其它类型选项都可以进行平面及高程的平差计算,输入了平面数据则进行平面的平差,输入了高程数据则进行高程的平差,同时输入则同时平差。
如果不需进行平面的平差,仅计算闭、附合高程路线,可以选择类型为“无定向导线”,或者选择类型为“闭附合导线”但表格中第一行及最后一行数据(均为定向点)不必输入,因为高程路线不需定向点。
二、概算1.对方向、边长进行投影改化及边长的高程归化,也可以只选择其中的一项改正。
2.应选择相应的坐标系统,以及Y坐标是否包含500KM。
选择了概算时,Y坐标不应包含带号。
三、等级与限差1.在选择好导线类型后,再选择平面及高程的等级,以便根据《工程测量规范》自动填写限差等设置。
如果填写的值不符合您所使用的规范,则再修改各项值的设置。
比如现行的《公路勘测规范》的三级导线比《工程测量规范》的三级导线要求要低一些。
2.导线测量平差4.2及以前版本没有设置限差,打开4.2及以前版本时请注意重新设置限差。
四、近似平差与严密平差的选择及近似平差的方位角、边长是否反算1.近似平差:程序先分配角度闭合差再分配坐标增量闭合差,即分别平差法。
2.严密平差:按最小二乘法原理平差。
3.《工程测量规范》规定:一级及以上平面控制网的计算,应采用严密平差法,二级及以下平面控制网,可根据需要采用严密或简化方法平差。
【测量学】导线测量常用计算公式
一、方位角的计算公式二、平曲线转角点偏角计算公式三、平曲线直缓、缓直点的坐标计算公式四、平曲线上任意点的坐标计算公式五、竖曲线上点的高程计算公式六、超高计算公式七、地基承载力计算公式八、标准差计算公式九、坐标中线测量与计算十、全站仪的使用方法和坐标测量步骤一、 方位角的计算公式1. 字母所代表的意义:x 1:QD 的X 坐标 y 1:QD 的Y 坐标 x 2:ZD 的X 坐标 y 2:ZD 的Y 坐标 S :QD ~ZD 的距离 α:QD ~ZD 的方位角2. 计算公式:()()212212y y x x S -+-=1)当y 2- y 1>0,x 2- x 1>0时:1212x x y y arctg--=α 2)当y 2- y 1<0,x 2- x 1>0时:1212360x x y y arctg --+︒=α 3)当x 2- x 1<0时:1212180x x y y arctg--+︒=α 二、 平曲线转角点偏角计算公式1. 字母所代表的意义:α1:QD ~JD 的方位角 α2:JD ~ZD 的方位角β:JD 处的偏角2. 计算公式:β=α2-α1(负值为左偏、正值为右偏)三、 平曲线直缓、缓直点的坐标计算公式1. 字母所代表的意义:U :JD 的X 坐标 V :JD 的Y 坐标 A :方位角(ZH ~JD )T :曲线的切线长,2322402224R L L D tg R L R T ss s -+⎪⎪⎭⎫ ⎝⎛+=D :JD 偏角,左偏为-、右偏为+2. 计算公式:直缓(直圆)点的国家坐标:X ′=U+T cos(A+180°)Y ′=V+Tsin(A+180°)缓直(圆直)点的国家坐标:X ″=U+T cos(A+D)Y ″=V+Tsin(A+D)四、 平曲线上任意点的坐标计算公式1. 字母所代表的意义:P :所求点的桩号B :所求边桩~中桩距离,左-、右+ M :左偏-1,右偏+1C :JD 桩号 D :JD 偏角 L s :缓和曲线长 A :方位角(ZH ~JD ) U :JD 的X 坐标 V :JD 的Y 坐标T :曲线的切线长,2322402224R L L D tg R L R T ss s -+⎪⎪⎭⎫ ⎝⎛+=I=C-T :直缓桩号 J=I+L :缓圆桩号s L DRJ H -+=180π:圆缓桩号K=H+L :缓直桩号2. 计算公式: 1)当P<I 时中桩坐标:X m =U+(C-P)cos(A+180°) Y m =V+(C-P)sin(A+180°)边桩坐标:X b =X m +Bcos(A+90°) Y b =Y m +Bsin(A+90°)2)当I<P<J 时()s230RL I P MA O π-︒+= ()()2390R I P I P G ---=中桩坐标:X m =U+Tcos(A+180°)+GcosO Y m =V+Tsin(A+180°)+GsinO()s290RL I P W π-︒=边桩坐标:X b =X m +Bcos(A+MW+90°) Y b =Y m +Bsin(A+MW+90°)3)当J<P<H 时()()R J P L M A R J P R L M A O s s πππ-+︒+=⎪⎭⎫⎝⎛-︒+︒+=909090 ()RJ P R G π-︒=90sin2中桩坐标:()O G R L M A R L L A T U X s ss m cos 30cos 90180cos 23+⎪⎭⎫ ⎝⎛︒+⎪⎪⎭⎫ ⎝⎛-+︒++=π ()O G R L M A R L L A T V Y s ss m sin 30sin 90180sin 23+⎪⎭⎫ ⎝⎛︒+⎪⎪⎭⎫ ⎝⎛-+︒++=π ()RJ P W π-︒=90边桩坐标:X b =X m +Bcos(O+MW+90°)Y b =Y m +Bsin(O+MW+90°)4)当H<P<K 时()sRL K P MMD A O π230180-︒-︒++= ()2390R P K P K G ---=中桩坐标:X m =U+Tcos(A+MD)+GcosO Y m =V+Tsin(A+MD)+GsinO()s290RL K P W π-︒=边桩坐标:X b =X m +Bcos(A+MD-MW+90°) Y b =Y m +Bsin(A+MD-MW+90°)5)当P>K 时中桩坐标:X m =U+(T+P-K)cos(A+MD) Y m =V+(T+P-K)sin(A+MD) 边桩坐标:X b =X m +Bcos(A+MD+90°) Y b =Y m +Bsin(A+MD+90°)注:计算公式中距离、长度、桩号单位:“米”;角度测量单位:“度”;若要以“弧度”为角度测量单位,请将公式中带°的数字换算为弧度。
测量大题及答案
六、计算题:1、一测回角度测量,得上半测回A左=63°34′43″,下半测回A右=63°34′48″。
求一测回角度测量结果,结果取值到秒。
2、表中各直线的已知方向值换算出它们的正、反方位角或象限角,并填在表中。
直线名称正方位角(0 /)反方位角(0 /)象限角(0 /)AB 315 30AC 60 20CD 127 24 52 363、计算下表闭合水准路线各水准点的高程, 见表。
测站点号方向高差观测值h'i(m) 测段长Di(km) 测站数nI 高差改正数vi=-Wni/N(mm) 改正后高差值(m) 高程(m)BM 67.6481 1.224 0.535 10A2 -2.424 0.980 15B3 -1.781 0.551 8C4 1.714 0.842 11D5 1.108 0.833 12BM 67.648(2)W=∑h'i= mmW容=±58mm (5)[D]= km (6)N= (10)∑v= mm ∑h=4、下图中,A点坐标xA=600.25m,yA=1300.78m;B点坐标xB=300.25m,yB=1000.78m。
水平角=15°36′27″,=84°25′45″,=96°47′14″。
求方位角,,,。
5、计算下图闭合水准路线各水准点的高程。
闭合水准路线的计算测站点号方向高差观测值h'i(m) 测段长Di(km) 测站数nI 高差改正数vi=-Wni/N(mm) 高差(m) 高程(m)BM 67.6481 1.224 0.535 10A2 -2.424 0.980 15B3 -1.781 0.551 8C4 1.714 0.842 11D5 1.108 0.833 12BM 67.648Wni=∑h’i= mmW容=±58mm [D]= km N= ∑v= mm ∑h=6、已知A点坐标XA=140m,YA=70m;B点坐标XB=90m,YB=120m。
电磁波测距高程导线测量观测计算表
表名称
功能说明
备注ቤተ መጻሕፍቲ ባይዱ
公共申明
B1
观测记录计算综合表
球气差改正数依武汉大学测量学第三版第252页公式
B2
观测记录计算综合表
球气差改正数依GB/T 12898—2009第13页9.3.2.1式(2) 浅黄色(C7单元格所示)为数据输入区域,茶色
B3
观测记录表(依GB/T 12898—2009)
依国家三、四等水准测量规范GB/T 12898—2009第53页表D.1
(C8单元格所示)为公式计算显示区域(本区域 包含公式,切勿删除或改动)。B1、B2、B3表均
B4 高差计算表(依GB/T 12898—2009) 依国家三、四等水准测量规范GB/T 12898—2009第54页表D.2 可单独使用,唯B4表必须与B3表一起方能使用。
PA
转换PA2004表
GS
B4表备用公式6页