
PID控制器参数整定与应用
仿真举例 #2
Output of Transmitter 63 62.5 62 61.5
广义对象特性参数: K = 1.75 T = 6.5,τ= 6.3 min 若采用 PI 控制器, Z-N 法:Kc = 0.53,
%
61 60.5 60 59.5 59 Z-N tuning Lambda tuning set point 0 50 100 Time, min 150 200
若采用 PI 控制器, Z-N 法:Kc = 1.0, Ti = 11 min
Ziegler-Nichols method Lambda tuning method set point 0 50 Time, min 100 150
%
61 60.5 60 59.5 59
Lambda 法:Kc = 0.56, Ti = 6.5 min
Td s 1 1 Gc ( s) K c 1 Td A s 1 Ti s d
Ad 为微分增益, 通常Ad = 10 。
单回路PID控制系统应用问题
DVs 干扰通道 ysp + 控制器 _ 被控过程 传感变送器 ym(t) u(t) 控制阀 MV + + y(t)
74
72
T 1.5 t0.632O t0.283O
t0.632O T T0
10 20 30 40 50 min 60 70 80 90 100
%
70 68 66 0
步骤 3:获取初始PID参数
(Ziegler-Nichols 方法)
Kc
1 T K 0.9 T K 1.2 T ) % CO
其中 A 为储罐的截面积。假设 液位变送器LT 41与控制阀满 足 h(t )
y(t )
Fo(t)
hmax
,
F0 (t ) KV u (t )
液位均匀控制系统的分析(续)
Fi (s) ysp
+ -
u(s) Gc KV
Fo (s)
-
+
1 As
h(s)
1 hmax
y(s)
流量回路的PI 控制参数选择
t 1 u (t ) K C e(t ) 0e( )d u0 Ti
% TO y(t) % CO
FC
ysp(t)
Ti 整定原则: Ti = 0.10min or Ti = 0.05min Kc 整定原则: 控制增益可人工调整,但对 于设定值的阶跃变化,实际流 量不应出现超调。.
进行阶跃响应测试。 当进料流量变化为主要扰动时,对于液位 控制回路,可能存在两种不同的控制目标 (1) 常规液位控制,也称“紧液位控制”; (2) 液位均匀控制,也称“平均液位控制”
常规液位控制
控制目标是使液位与其设定值的偏差尽可能小, 而对MV(如输出流量)的波动无限制。
假设该液位过程为自衡过程,则可采用阶跃响 应获取K、T、τ,并可采用常规的参数整定法 假设该液位过程为非自衡过程,常采用PI控制器, 而且控制增益大、积分作用弱(即接近纯比例 控制器)(为什么?)
PID控制器参数整定
戴连奎 浙江大学工业控制研究所 2012/03/02
PID(比例-积分-微分)控制器
理论PID 控制器
1 u (t ) K c (e(t ) Ti de(t ) 0 e( )d Td dt ) u0 ,
t
1 Td 为微分时间 Gc ( s) K c (1 Td s) Ti s 工业 PID 控制器(如何构造其仿真模型?)
在线整定仿真举例
Output of Transmitter 66
加热炉 工艺介质 Ti (t) 燃料油
65 64
Ti = 6000 min, Td = 0 min Tu Kc = 2 set point
Kc = 4
T(t)
63
Kc = 3.5
TT 27
%
62 61 60 Kc = 1 Kc = 0.5
30
40
50
未知过程的PID参数整定举例
详见以下Simulink模型: ../PIDControl/PIDTuningforUnknownProcess.mdl
流量回路的动态特性
动态响应的快速性 纯滞后时间接近零,即从理论上讲控制器
增益可无限大
测量噪声大
为减少控制阀的频繁波动,宜采用PI控制 器,而且控制增益应小、而积分作用应大 (即接近纯积分控制器)(为什么?)
Ti = 20.8 min
Lambda 法:Kc = 0.30, Ti = 6.5 min
PID参数在线整定法
步骤 1:将在线闭环运行的控制器,完全去除 积分作用与微分作用(Ti =最大值,Td = 0) 成为纯比例控制器,并设置较小的 Kc 值。 步骤 2:施加小幅度的设定值或扰动变化, 并观察CV的响应曲线。 步骤 3:若CV 的响应未达到等幅振荡,则增 大Kc(减少比例带 PB);若CV 响应为发散振 荡,则减少Kc。重复步骤 2。 步骤 4:重复步骤 3,直至产生等幅振荡。
在线整定仿真举例
Output of Transmitter 63
加热炉
%
62 61 60 set point Inlet temp. drops 5 Cent.
工艺介质 Ti (t) 燃料油
T(t)
TT 27
59
0
20
40
60
80
100
ym(t) u(t) CO, %
TC 27
TO, %
Output of Controller 100 Kcu = 3.4, Tu = 11 min
请比较控制器的比例增 益与积分增益
%
20 0 0
20
40 60 Time, min
80
100
分析下列液位控制问题的不同点
Product C201 FIC 102
LT 201 LC 201 LT 301 LC 301
C301
FC 201
FC 302
液位回路的动态特性
不少液位对象为非自衡的积分过程,无法
%
ysp(t)
80 PID: Kc = 2.2, Ti = 5.5 min, Td = 1.4 min 60
仿真模型详见 ../PIDControl/PIDLoop.mdl
40
0
20
40 Time, min
60
80
100
在线整定法的局限性分析
Output of Transmitter 66
加热炉 工艺介质 Ti (t) 燃料油
试分析上述模型参数 对动态特性的响应
液位均匀控制仿真举例
Ysp SW1 e PID u 0.2 Man/Auto Kv Fi
1 10s Gp Y
Uman
DU
Fo
离线整定仿真举例 步骤 1:阶跃响应测试
Controller Output
加热炉 工艺介质 Ti (t) 燃料油
%
62 60
T(t)
TT 27
58 56 54 0 10 20 30 40 50 60 70 80 90 100
ym(t) u(t) CO, %
TC 27
TO, %
Transmitter Output 80 78 76
65 64 63
Ti = 6000 min, Td = 0 min Tu Kc = 2 set point
Kc = 4
T(t)
TT 27
Kc = 3.5
%
62 61 60 Kc = 1 Kc = 0.5
ym(t) u(t) CO, %
TC 27
TO, %
ysp(t)
59 58
0
10
20 Time, min
控制器 P PI PID
Ti ∞ T T
Td 0 0 τ/2
取值
0
0.2
注意:上述整定规则不受τ/T 取值的限制
仿真举例 #1
Output of Transmitter 63 62.5 62 61.5
广义对象特性参数: K = 1.75
T = 6.5,τ= 3.3 min
液位控制仿真举例
Fi(t) h(t)
LT 41
y(t) % TO
LC 41
ysp
A
u(t) % CO
Fo(t)
详见仿真模型
../PIDControl/ LevelLoop.mdl
液位均匀控制系统的分析
假设被控过程的动态方程为
Fi(t) h(t)
LT 41
y(t) % TO
A
LC 41
dh(t ) Fi (t ) F0 (t ) dt
ym(t) u(t) CO, %
TC 27
TO, %
ysp(t)
59 58
0
10
20 Time, min
30
40
50
参见仿真模型 ../PIDControl/PIDLoop.mdl
在线整定准则: Ziegler-Nichols 法
由纯比例控制下的等幅振荡曲线,获得临界控制器增 益 Kcu与临界振荡周期 Tu,并按下表得到正常工作下的 控制器参数。 控制器 P PI PID Kc 0.5Kcu 0.45Kcu 0.65Kcu Ti Tu /1.2 Tu /2 Tu /8 Td
液位均匀控制
控制目标是使操作变量(如储罐输出流量)尽 可能平缓,以减少对下游装置的干扰,而允许 贮罐液位在上下限之间波动。 液位均匀控制常采用比例控制器(在实际应用 中,可采用PI控制器,并选择积分时间足够大, 以减少积分作用)。 比例增益的整定原则:比例增益应尽可能小, 只要液位的波动幅度不超过允许的上下限(对 于可能的大幅度输入流量干扰)。
PID控制器设计及其参数整定
一、绪论PID 参数的整定就是合理的选取PID 三个参数。
从系统的稳定性、响应速度、超调量和稳态误差等方面考虑问题,三参数作用如下:比例调节作用:成比例地反映系统的偏差信号,系统一旦出现了偏差,比例调节立即产生与其成比例的调节作用,以减小偏差。
随着P K 增大,系统的响应速度加快,系统的稳态误差减小,调节应精度越高,但是系统容易产生超调,并且加大P K 只能减小稳态误差,却不能消除稳态误差。
比例调节的显著特点是有差调节。
积分调节作用:消除系统的稳态误差,提高系统的误差度。
积分作用的强弱取决于积分时间常数i T ,i T 越小,积分速度越快,积分作用就越强,系统震荡次数较多。
当然i T 也不能过小。
积分调节的特点是误差调节。
微分调节作用:微分作用参数d T 的作用是改善系统的动态性能,在d T 选择合适情况下,可以减小超调,减小调节时间,允许加大比例控制,使稳态误差减小,提高控制精度。
因此,可以改善系统的动态性能,得到比较满意的过渡过程。
微分作用特点是不能单独使用,通常与另外两种调节规律相结合组成PD 或PID 控制器。
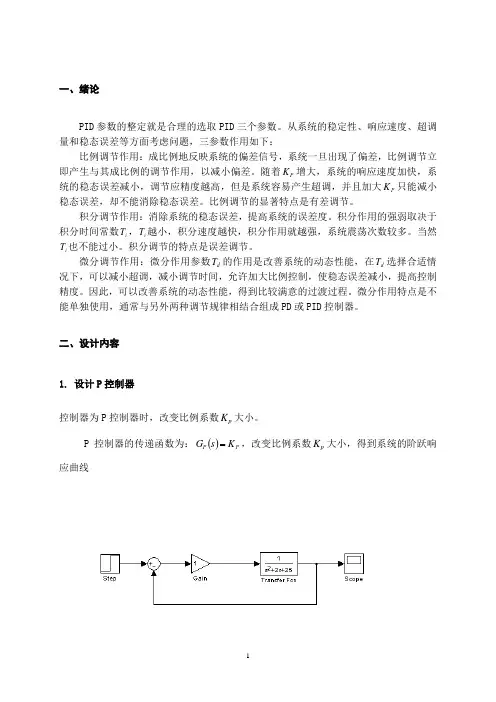
二、设计内容1. 设计P 控制器控制器为P 控制器时,改变比例系数p K 大小。
P 控制器的传递函数为:()P P K s G =,改变比例系数p K 大小,得到系统的阶跃响应曲线当K=1时,P当K=10时,PK=50时,当P当P K =100时,p K 超调量σ% 峰值时间p T 上升时间r T 稳定时间s T 稳态误差ss e 1 49.8044 0.5582 0.2702 3.7870 0.9615 10 56.5638 0.5809 0.1229 3.6983 0.7143 50 66.4205 0.3317 0.1689 3.6652 0.3333 10070.71480.25060.07443.64100.2002仿真结果表明:随着P K 值的增大,系统响应超调量加大,动作灵敏,系统的响应速度加快。
PID控制器的参数整定及其应用

PID控制器未来的发展方向与应用前景
随着工业自动化技术的不断发展, PID控制器将朝着智能化、网络
化、集成化的方向发展。
新型的PID控制器将不断涌现, 如自适应PID控制器、模糊PID 控制器等,以满足更复杂、更高
要求的控制需求。
PID控制器在智能制造、机器人、 新能源等领域将得到更广泛的应 用,为工业自动化水平的提升做
PID控制器的改进与优化
积分分离PID
在积分作用较强的场合,通过将积分项进行分离,减小系统超调 量,提高系统稳定性。
抗积分饱和PID
在系统出现大幅度误差时,避免积分饱和导致系统失控,提高系 统的鲁棒性。
微分先行PID
将微分项放在偏差信号的前面,减小系统的超调量,提高系统的 动态性能。
PID控制器在物联网与人工智能时代的应用前景
02
PID控制器参数整定
比例系数(P)的作用与整定
总结词
比例系数是PID控制器中最重要的参数, 它决定了系统响应的增益和速度。
VS
详细描述
比例系数的作用是调节系统输出的增益, 当比例系数增大时,系统输出的响应速度 会加快,但过大会导致系统超调量增大, 甚至产生振荡;反之,过小则会使系统响 应速度变慢,甚至无法消除误差。在整定 时,需要根据系统的具体情况和要求,反 复调整比例系数,以达到理想的响应效果 。
pid控制器的参数整定及其 应用
目录
• PID控制器概述 • PID控制器参数整定 • PID控制器的应用 • PID控制器的发展趋势与展望 • 结论
01
PID控制器概述
PID控制器的定义
总结词
PID控制器是一种线性控制器,通过比例、积分和微分三个环节来调整系统输出 。
PID控制器的作用分析及参数整定
PID控制器的作用分析及参数整定PID控制器是一种常用的自动控制器,可以根据系统的反馈信号和设定值进行调整,从而实现控制系统的稳定和精确控制。
PID控制器通过调整输出信号,使得被控对象的输出值尽可能地接近设定值,通过不断地迭代修正,实现对系统的自动调节和控制。
1.实现系统的稳定控制:PID控制器通过不断地调整输出信号,使得被控对象的输出值尽可能地接近设定值,从而实现系统的稳定控制。
PID 控制器的输出信号与系统的误差、误差变化率以及误差积分值有关,通过调整这些参数的权重,可以实现对系统的稳定控制。
2.快速响应和抗干扰能力:PID控制器能够根据系统的反馈信号和设定值的变化情况,快速地调整输出信号,使得系统能够快速响应,并具有一定的抗干扰能力。
通过合理地设置PID控制器的参数,可以提高系统的响应速度和抗干扰能力,实现更加准确的控制。
3.自动调节和优化:PID控制器可以根据系统的反馈信号和设定值自动调节输出信号,实现对系统的自动调节和优化。
通过不断地迭代修正,PID控制器可以根据系统的实际状况和要求,自动调整参数,使得系统的控制效果达到最佳状态。
参数整定是PID控制器应用的关键环节,合理的参数设置可以有效地提高PID控制器的性能。
常见的PID控制器参数包括比例增益(Kp)、积分时间(Ti)和微分时间(Td)。
1.比例增益(Kp):控制器输出与误差的线性关系,越大控制器对误差的修正约大。
Kp的选择会影响系统的响应速度和稳定性,过大会导致震荡或不稳定,过小则响应较慢或无法消除稳态误差。
2.积分时间(Ti):控制器对误差累积值的补偿作用,用于消除稳态误差。
Ti的选择对系统的响应速度和稳态误差的消除有影响,过大会导致响应变慢,过小则可能导致震荡。
3.微分时间(Td):控制器对误差变化率的补偿作用,用于消除超调和减小误差上升的速率。
Td的选择可以改善系统的动态响应速度和稳定性,但过大或过小可能引起震荡。
参数整定的方法较为复杂,常用的方法包括经验调整法、试探法、理论分析法和优化算法等。
pid控制器参数整定方法及应用
pid控制器参数整定方法及应用1 绪论随着科技的发展,使用PID控制器参数及其应用已经成为当今时代中用于控制和调节机械系统的必需技术。
PID控制器的参数整定有助于更好地控制被控对象,提高控制性能。
本文述了PID控制器的参数整定方法,以及其在机械系统中的应用。
2 Pid控制器参数整定PID控制器参数整定通过选择适当的分子和分母系数来实现,这些系数实际上是控制器的“参数”,可以指导控制器对机械系统的控制行为。
下面通过实例来说明如何进行PID控制器参数整定: 假设我们正在使用PID控制一个汽车的控制系统,我们需要进行PID参数整定。
首先,我们需要通过试验来观察汽车的转弯能力以及汽车对转弯操作的响应,并记录读数。
然后,我们需要根据所获得的实验数据,确定PID控制器的Kp,Ki,Kd参数。
Kp:Kp参数可以定义为系统的放大系数,它可以保持系统的闭环响应更快。
Ki:Ki参数可以定义为系统的微调系数,它可以调整系统的稳定性。
Kd:Kd参数可以定义为系统的衰减系数,以防止系统产生过大的振荡。
根据实验数据,我们可以根据汽车的控制系统调节PID参数,使它能够更好地控制汽车的运动,并达到期望的控制效果。
3 Pid控制器的应用PID控制器的应用可以被广泛应用于机械系统,尤其是自动控制系统。
例如,它可以用于控制建筑电梯的运动,以达到轿厢精确控制的目的。
它还可以用于机器人控制,如翻转、移动或抓取物体。
此外,PID控制器可以被应用于各种控制系统中,如电力系统、工业系统、火车系统等。
在这些系统中,PID控制器可以用于控制速度,以达到预期的控制目标。
4 结论PID控制器参数整定是实现机械系统控制和调节的关键技术。
正确进行PID参数整定可以获得最佳的性能,而错误的参数设置可能会导致系统失控。
此外,PID控制器的应用可以被广泛应用于机械系统中以实现精确控制和调节。
PID控制器参数整定与应用
PID控制器参数整定与应用PID控制器由比例(P)、积分(I)和微分(D)三个部分组成。
比例控制器根据当前的偏差与参考值之间的差异给出一个输出。
积分控制器根据偏差随时间的累积计算输出,用于消除系统的稳态误差。
微分控制器根据偏差的变化率给出输出,用于稳定系统的动态响应。
PID控制器的输出是比例、积分和微分控制器的输出之和。
参数整定是指选择合适的PID控制器参数,使得控制系统能够稳定工作且具有良好的响应速度和抗干扰能力。
PID控制器的参数整定一般有以下几种方法:1.经验法:根据经验和实际控制系统的特点选择参数。
这种方法适用于控制系统较简单的情况,但不具有普适性。
2. Ziegler-Nichols方法:通过实验数据来确定参数。
首先将积分和微分参数设为零,逐渐增加比例参数,直到系统出现较小的超调(即超过参考值后回波的百分比),然后根据超调曲线确定比例和时间参数。
3. Chien-Hrones-Reswick方法:通过频域分析来确定参数。
首先将系统转化为频域传递函数,然后根据传递函数的特性来选择参数。
4.自整定方法:使用专门设计的算法来进行参数整定。
这些算法根据系统的频率响应和阶跃响应等特征进行参数的优化。
1.温度控制:PID控制器可以通过调节加热元件的功率来控制温度的稳定性和响应速度。
例如,在恒温恒湿箱中,通过测量温度偏差,计算出PID控制器的输出,来控制加热器的功率,使系统保持在设定温度下。
2.流量控制:PID控制器可以通过调节阀门的开度来控制液体或气体的流量。
例如,在一个水罐中,通过测量液位偏差,计算出PID控制器的输出,来控制阀门的开度,以维持设定的液位。
3.速度控制:PID控制器可以通过调节电机的输入电压或转矩来控制机械系统的速度。
例如,在一个电动机驱动的输送带系统中,PID控制器可以根据输送带的位置偏差,计算出对电机的控制信号,来控制输送带的速度。
4.位置控制:PID控制器可以通过调节电机的转矩或位置来控制机械系统的位置。
pid控制器参数整定方法及应用

pid控制器参数整定方法及应用PID控制器是工业自动化中常用的一种控制器,其参数整定方法及应用对于控制系统的稳定性和性能有着至关重要的作用。
本文将详细介绍PID控制器参数整定方法及应用。
一、PID控制器概述PID控制器是由比例控制器、积分控制器和微分控制器三部分组成的,利用反馈信号进行控制。
其中比例控制器通过测量误差的大小,对被控制对象进行控制,积分控制器通过测量误差的积分,对被控制对象进行控制,微分控制器通过测量误差的微分,对被控制对象进行控制。
PID控制器通过组合三个控制方式,可以对被控制对象进行更加精确的控制。
二、PID控制器参数整定方法1. 经验法PID控制器参数整定的第一步是通过经验法确定参数初值。
经验法是根据实际经验和实验数据得出的整定参数,是参数初值的基础。
经验法的参数初值如下:比例系数Kp取值为被控对象动态响应曲线的最大斜率处的斜率倒数;积分时间Ti取值为被控对象动态响应曲线从起点到终点的时间长度;微分时间Td取值为被控对象动态响应曲线的最大曲率处的时间。
2. Ziegler-Nichols法Ziegler-Nichols法是广泛应用的PID控制器参数整定方法之一,其步骤如下:a.将比例系数Kp调至临界增益Kcr处,此时系统开始振荡;b.测量振荡周期Tu;c.根据系统类型选择合适的参数整定公式,计算出参数初值:系统类型 Kp Ti TdP型系统 0.5Kcr ——PI型系统 0.45Kcr Tu/1.2 —PD型系统 0.8Kcr — Tu/8PID型系统 0.6Kcr 0.5Tu Tu/83. Chien-Hrones-Reswick法Chien-Hrones-Reswick法是另一种常用的PID控制器参数整定方法,其步骤如下:a.测量被控对象的动态响应曲线,并计算出其惯性时间常数L、时延时间T和时间常数K;b.根据系统类型选择合适的参数整定公式,计算出参数初值:系统类型 Kp Ti TdP型系统 0.5K ——PI型系统 0.45K L —PD型系统 0.8K — TPID型系统 0.6K 0.5L 0.125T三、PID控制器应用PID控制器广泛应用于工业自动化中,例如温度控制、压力控制、流量控制等。
PID控制及其应用
1. 简介PID控制指的是一种闭环控制方式,将输入输出偏差的比例〔P〕、积分〔I〕和微分〔D〕通过线性组合构成控制量,对被控制对象进行控制。
2.PID控制原理在模拟控制系统中,控制器最常用的控制规律是PID控制。
模拟PID控制系统原理框图如图1-1所示。
系统由模拟PID控制器和被控对象组成。
PID控制器是一种线性控制器,它根据给定值rin(t)与实际输出值yout(t)构成控制偏差PID的控制规律为或写成传递函数的形式式中,Kp---比例系数;Ti--积分时间常数;Td---微分时间常数。
简单说来,PID控制器各校正环节的作用如下:(1)比例环节:成比例地反映控制系统的偏差信号error(t),偏差一旦产生,控制器立即产生控制作用,以减少偏差。
(2)积分环节:主要用于消除静差,提高系统的无差度。
积分作用的强弱取决于积分时间常数TI,TI越大,积分作用越弱,反之那么越强。
(3)微分环节:反映偏差信号的变化趋势〔变化速率〕,并能在偏差信号变得太大之前,在系统中引入一个有效的早期修正信号,从而加快系统的动作速度,减少调节时间。
3.数字PID算法原理在计算控制系统中,使用的是数字PID控制器,数字PID控制算法通常又分为位置式PID 控制算法和增量式PID控制算法。
位置式算法输出的是执行机构的实际位置,如有干扰的话,会导致大幅度变化。
而增量式PID是指数字控制器的输出只是控制量的增量,所以电机控制一般都采用增量式PID算法。
增量式PID算法公式:----△u( k ) = K p△e(k)+Kie(k)+Kd[△e(k)-△e(k-1)]----△e(k) = e(k) – e(k-1)-----△e(k-1) = e(k-1) – e(k-2)-----e(k) = r(k) – c(k) (因在速度控制导通角上开始是从大变小,所以该公式须变成c(k)-r(k))参数说明:k--------------采样序号, k = 0, 1, 2----;r(t)-----------速度给定值;c(t)-----------速度实际输出值;△u( k )------第K次采样时刻的电脑输出增量值;e(k)----------第K次采样时刻输入的偏差值;e(k-1)--------第(k-1)次采样时刻输入的偏差值;K I-------------积分系数,K I = K P*T/T I;K D------------微分系数,K D = K P*T D/T;T--------------采样调期;Kp------------比例系数;T I-------------积分时间常数T D------------微分时间常数4.PID控制参数整定方法PID控制参数的自动整定分两步进行,第一步是初始确定PID控制参数;第二步是在初定的PID控制参数根底上,根据直线电机控制系统的响应过程和控制目标期望值,修正初定的PID参数,直至电机系统的控制指标符合所需求为止.在数字控制系统中,采样周期T是一个比较重要的因素,采样周期的选取,应与PID参数的整定综合考虑,选取采样周期时,一般应考虑以下几个因素:(1)采样周期应远小于对象的扰动信号的周期。
PID控制器参数整定与应用
PID控制器参数整定与应用PID控制器是一种常用的自动控制器,在工业自动化领域应用广泛。
它的主要作用是通过测量的偏差来调节执行器的控制量,从而使被控制对象的输出值与设定值之间达到最优的控制效果。
在实际中,PID控制器的参数整定是一个重要的环节,它直接影响控制系统的性能。
PID控制器由比例(P)、积分(I)和微分(D)三个控制部分组成,其中比例部分根据偏差的大小直接产生控制量,积分部分对偏差的积分产生控制量,微分部分对偏差的变化率产生控制量。
三个部分的输出量经过加权求和后作为最终的控制量。
整定PID控制器的参数需要根据被控制对象的特性进行调整,以达到快速、稳定、精确的控制效果。
常用的参数整定方法包括经验法、试验法和理论法。
经验法是根据工程师的经验和实际情况来调整PID控制器的参数。
比如,比例系数Kp的大小与偏差的关系可以通过试验来确定,当偏差增大时,可以逐渐增大Kp的值,直至产生足够的控制量来抵消偏差。
积分时间Ti和微分时间Td可以根据被控对象的时间常数和惯性大小来估计,通常由实验确定。
试验法是通过对控制系统进行一系列实验来获得最佳的参数值。
常见的试验方法有阶跃响应法、频率响应法和脉冲响应法。
阶跃响应法是将控制系统给定值变为一个阶跃信号,观察系统的响应情况,从而调整PID参数以使系统的超调量、稳定时间和上升时间等指标满足要求。
频率响应法是通过对控制系统施加不同频率的输入信号,测量系统的频率响应曲线来获得系统的增益和相位裕度,并根据理论模型进行参数整定。
脉冲响应法是通过给控制系统施加一系列脉冲信号,观察系统的响应特性,并在实验中逐步调整PID参数,直至达到最佳控制效果。
理论法是通过数学模型来推导PID控制器的参数,通常适用于被控对象的数学模型已知的情况。
这种方法可以根据被控对象的稳定裕度、相位裕度、动态响应等指标来推导PID参数的理论值,以实现最佳控制效果。
应用方面,PID控制器被广泛应用于各个领域,如工业过程控制、机械控制、电力系统控制等。
PID控制原理与参数的整定方法
PID控制原理与参数的整定方法1.比例控制有经验的操作人员手动控制电加热炉的炉温,可以获得非常好的控制品质,PID控制与人工控制的控制策略有很多相似的地方。
下面介绍操作人员怎样用比例控制的思想来手动控制电加热炉的炉温。
假设用热电偶检测炉温,用数字仪表显示温度值。
在控制过程中,操作人员用眼睛读取炉温,并与炉温给定值比较,得到温度的误差值。
然后用手操作电位器,调节加热的电流,使炉温保持在给定值附近。
操作人员知道炉温稳定在给定值时电位器的大致位置(我们将它称为位置L),并根据当时的温度误差值调整控制加热电流的电位器的转角。
炉温小于给定值时,误差为正,在位置L的基础上顺时针增大电位器的转角,以增大加热的电流。
炉温大于给定值时,误差为负,在位置L的基础上反时针减小电位器的转角,并令转角与位置L的差值与误差成正比。
上述控制策略就是比例控制,即PID 控制器输出中的比例部分与误差成正比。
闭环中存在着各种各样的延迟作用。
例如调节电位器转角后,到温度上升到新的转角对应的稳态值时有较大的时间延迟。
由于延迟因素的存在,调节电位器转角后不能马上看到调节的效果,因此闭环控制系统调节困难的主要原因是系统中的延迟作用。
比例控制的比例系数如果太小,即调节后的电位器转角与位置L的差值太小,调节的力度不够,使系统输出量变化缓慢,调节所需的总时间过长。
比例系数如果过大,即调节后电位器转角与位置L的差值过大,调节力度太强,将造成调节过头,甚至使温度忽高忽低,来回震荡。
增大比例系数使系统反应灵敏,调节速度加快,并且可以减小稳态误差。
但是比例系数过大会使超调量增大,振荡次数增加,调节时间加长,动态性能变坏,比例系数太大甚至会使闭环系统不稳定。
单纯的比例控制很难保证调节得恰到好处,完全消除误差。
2.积分控制PID控制器中的积分对应于图1中误差曲线与坐标轴包围的面积(图中的灰色部分)。
PID控制程序是周期性执行的,执行的周期称为采样周期。
计算机的程序用图1中各矩形面积之和来近似精确的积分,图中的TS就是采样周期。
离散PID、PID参数整定
02
PID参数整定方法
试凑法
总结词
通过尝试不同的PID参数组合,观察系统响应,逐步调整参数以达到满意的性能指标。
详细描述
试凑法是一种直观的PID参数整定方法,通过反复试验和观察系统响应,逐步调整比例、积分和微分 系数,以达到满意的性能指标。这种方法需要经验丰富的工程师进行操作,且调整过程较为繁琐。
在温度控制系统中,PID控制器被广泛应用于 加热炉、空调系统等场景。通过调整PID参数 ,可以实现对温度的快速、稳定和精确控制 ,提高系统的稳定性和效率。
详细描述
通常采用临界比例法、试凑法和ZieglerNichols法等整定方法,根据系统的具体要求
和特性选择合适的整定方法。
实例分析
以加热炉温度控制系统为例,通过调整PID参 数,可以实现对温度的快速响应和精确控制 ,提高生产效率和产品质量。
离散PID控制器的工作原理
离散PID控制器根据系统当前状态和设定值的差值,通过比例、积分和微分三个环节的计算,产生控制 信号。
比例环节根据差值的大小调整输出信号的幅度,积分环节根据差值的持续时间进行调整,微分环节则根 据差值的变化率进行调整。
通过调整这三个参数,离散PID控制器可以实现对系统的精确控制。
Nichols法等整定方法。
以水库水位控制系统为例, 通过调整PID参数,可以实现 对水位的快速响应和精确控 制,保证水库的正常运行和
水资源的合理利用。
PID参数整定在电机控制系统中的应用
总结词
通过调整PID参数,实现对电机速度的精确控制。
参数整定方法
电机控制系统中的PID参数整定方法与温度控制系 统和液位控制系统类似,可以采用临界比例法、 试凑法和Ziegler-Nichols法等整定方法。