
5-1设单位反馈系统的开环传递函数为
控制工程技术课后习题答案
1习题1-1 试列举几个日常生活中的开环和闭环控制系统的例子,并说明其工作原理。
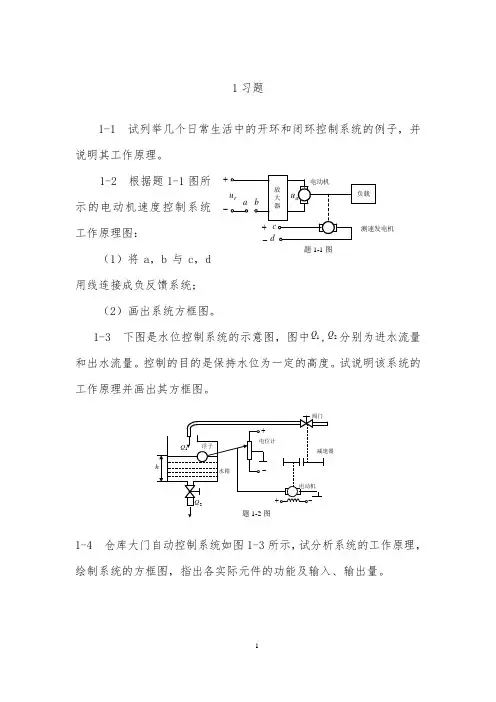
1-2 根据题1-1图所示的电动机速度控制系统工作原理图:(1)将a ,b 与c ,d 用线连接成负反馈系统;(2)画出系统方框图。
1-3 下图是水位控制系统的示意图,图中1Q ,2Q 分别为进水流量和出水流量。
控制的目的是保持水位为一定的高度。
试说明该系统的工作原理并画出其方框图。
1-4 仓库大门自动控制系统如图1-3所示,试分析系统的工作原理,绘制系统的方框图,指出各实际元件的功能及输入、输出量。
2习题2-1 求下列函数的拉氏变换。
(1)t t t f 4cos 4sin )(+= (2)t e t t f 43)(+= (3)t te t f --=1)( (4)()cos3t f t e t -=2-2求下列函数的拉氏反变换。
(1))3)(2(1)(+++=s s s s F(2)()()()2114F s s s =++(3)()225sF s s s =-+(4)()221225s F s s s +=++(5) )3()1(2)(2=++=s s s s s G (6) ))()(()()(c s b s a s d s s G ++++=(7) 152122)(2+++=s s s s G2-3 解微分方程()()()22681d y t dy t y t dt dt++=,初始条件:(0)1y =,'(0)0y = 。
2-4 试证明图2-75所示电气系统与机械系统具有相同的传递函数。
图2-75 题2-4 图2-5 试分别写出图2-76中各有源网络的传递函数。
(1) (2)图2-76 题2-5图2-6系统的方框图如图2-77所示,试求该系统的输入输出传递函数。
图2-77 题2-6图2-7 系统的方框图如图2-78所示,试用梅逊公式求传递函数。
图2-78 题2-7图2-8 已知系统结构如图2-79所示。
自控试题练习题集
第一章习题1-1日常生活中有许多开环和闭环控制系统,试举几个具体例子,并说明它们的工作原理。
1-2说明负反馈的工作原理及其在自动控制系统中的应用。
自动驾驶器用控制系统将汽车的速度限制在允许范围内。
画出方块图说明此反馈系统。
1-3双输入控制系统的一个常见例子是由冷热两个阀门的家用沐浴器。
目标是同时控制水温和流量,画出此闭环系统的方块图,你愿意让别人给你开环控制的沐浴器吗?1-4开环控制系统和闭环控制系统各有什么优缺点?1-5反馈控制系统的动态特性有哪几种类型?生产过程希望的动态过程特性是什么?1-6对自动控制系统基本的性能要求是什么?最主要的要求是什么?1-7下图表示一个水位自动控制系统,试说明其作用原理.1-8下图是恒温箱的温度自动控制系统.要求:(1) 画出系统的原理方框图;(2) 当恒温箱的温度发生变化时,试述系统的调解过程;(3) 指出系统属于哪一类型?1-9 下图为位置随动系统,输入量为转角r θ,输出量为转角c θ,p R 为圆盘式滑动电位器,s K 为功率放大器SM 为伺服电动机.要求: (1)说明系统由哪几部分组成,各起什么作用? (2)画出系统原理方框图;(3)说明当r θ 变化时, c θ的跟随过程.1-10 位置随动系统如下图所示,回答以下问题 1.说明该系统的以下(1)-(10)各是什么:(1)被控制对象 (2)被控制量 (3)给定元件 (4)给定量 (5)主反馈元件 (6)主反馈量 (7)误差量 (8)负载 (9)积分元件 (10)执行元件. 2.画出系统作用方框图,表出个环节的输入输出量。
3.判断(在括号内对的上面打"对号")(1)该系统是(按偏差;按扰动)原则的控制系统; (2)该系统是(有差;无差)系统; (3)该系统是(0型,1型,2型)系统; (4)该系统的输入量是(rr U Q 、);(5)该系统的输出量是(c c U Q 、)。
1-11下图为温度自动控制系统,改变a 点位置可以改变恒温温度.试说明该系统的工作原理和性能,并指出它属何种类型?1-12如题图(a )、(b )所示两水位控制系统,要求∙ 画出方块图(包括给定输入量和扰动输入量); ∙ 分析工作原理,讨论误差和扰动的关系。
自动控制原理模拟题及答案

学习中心 姓 名 学 号西安电子科技大学网络和继续教育学院《自动控制原理》模拟试题一一、简答题(共25分)1、简述闭环系统的特点,并绘制闭环系统的结构框图。
( 8分)2、简要画出二阶系统特征根的位置和响应曲线之间的关系。
( 10分)3、串联校正的特点及其分类?( 7分)二、已知某单位负反馈系统的开环传递函数为)42()(2++=s s s Ks G K ,试确定使系统产生持续振荡的K 值,并求振荡频率ω。
( 15分)三、设某系统的结构及其单位阶跃响应如图所示。
试确定系统参数,1K 2K 和a 。
( 15分)四、某最小相角系统的开环对数幅频特性如图示。
要求(20分)1)写出系统开环传递函数;2)利用相角裕度判断系统的稳定性;3)将其对数幅频特性向右平移十倍频程,试讨论对系统性能的影响。
五、设单位反馈系统的开环传递函数为)1()(+=s s Ks G试设计一串联超前校正装置,使系统满足如下指标:(25分) (1)在单位斜坡输入下的稳态误差151<ss e ; (2)截止频率ωc ≥7.5(rad/s);(3)相角裕度γ≥45°。
模拟试题一参考答案:一、简答题1、简述闭环系统的特点,并绘制闭环系统的结构框图。
解: 闭环系统的结构框图如图:闭环系统的特点:闭环控制系统的最大特点是检测偏差、 纠正偏差。
1) 由于增加了反馈通道, 系统的控制精度得到了提高。
2) 由于存在系统的反馈, 可以较好地抑制系统各环节中可能存在的扰动和由于器件的老化而引起的结构和参数的不确定性。
3) 反馈环节的存在可以较好地改善系统的动态性能。
2、简要画出二阶系统特征根的位置和响应曲线之间的关系。
解:113、串联校正的特点及其分类?答:串联校正简单, 较易实现。
设于前向通道中能量低的位置,减少功耗。
主要形式有相位超前校正、相位滞后校正、相位滞后-超前校正。
二、已知某单位负反馈系统的开环传递函数为)42()(2++=s s s Ks G K ,试确定使系统产生持续振荡的K 值,并求振荡频率ω。
自动控制原理_王万良(课后答案5

第5章习题5.1 已知系统的单位阶跃响应为t te et c 10602.12.01)(−−−+=,试求:(1) 系统的传递函数;(2) 系统的阻尼比ξ和自然振荡频率n ω。
*答案:(1))10)(60(600)(++=s s s s G(2)43.1=ξ 5.24=n ω5.2 设单位反馈系统的开环传递函数为)1(1)(+=s s s G试求系统的上升时间r t 、超调时间p t 、超调量%p σ和调节时间s t 。
*答案:42.2=r t 625.3=p t%3.16=σ ⎩⎨⎧=∆=∆=2856s t5.3 要求图题5.3所示系统具有性能指标:%20%=p σ,s t p 1=。
试确定系统参数K 和A ,并计算r t ,s t 。
图题5.3*答案:5.60=K 135.0=A5.4图题5.4所示控制系统,为使闭环极点为s j1=−±,试确定K 和α的值,并确定这时系统阶跃响应的超调量。
*答案: 2=K1=α 35.0=r t ⎩⎨=∆=5654.0s t5.5 设典型二阶线性定常系统的单位阶跃响应曲线如图题5.5所示 (1)求阻尼比ς和自然振荡频率n ω;(2)画出等效的单位反馈系统; (3)写出相应的开环传递函数。
)10(100)(+=S S s G 图题5.5*答案(1)4.0=ζ 4.11=n ω(3)9.12)s(s 129.96)(+=s G5.6图题5.6所示采样控制系统,已知图中线性网络部分的单位阶跃响应为1−−e t,采样周期为T ,求系统在输入单位阶跃信号时的输出响应y nT ()。
零阶保持器线性网络uy T图题5.6*答案:nTenT y −=1)(5.7 试求下列状态方程的解,设初始状态为)0(x 。
x x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡−−−=300020001& 答案:)0()(32x e e e t x t tt⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=−−−5.8 求下列状态方程在单位阶跃输入作用下的响应。
自动控制原理及其应用课后习题第五章答案

ω
20 0 -20
10 ωc
1
2 -20dB/dec
ω
-60dB/dec
10 ≈1 ω2 0.5 c
ω c=4.5
5 ≈1 ω c=7.9 ω 0.01 c3
第五章习题课 (5-17)
-20
低频段曲线: 低频段曲线: 20lgK=20dB φ (ω ) 0 ω1=5 ω2=15 -90 相频特性曲线: 相频特性曲线: -180 -270 φ ( )= -90o ω ω=0 φ ( )= -270o ω ω=∞
-60dB/dec
ω
第五章习题课 (5-2)
10(s+0.2) 1.33(5s+1) (5) G(s)= s2(s+0.1)(s+15)=s2(10s+1)(0.67s+1) 解: 低频段曲线: 低频段曲线: 20lgK=2.5dB
第五章习题课 (5-7)
5-7 已知奈氏曲线,p为不稳定极点个数, 已知奈氏曲线, 为不稳定极点个数 为不稳定极点个数, υ为积分环节个数,试判别系统稳定性。 为积分环节个数,试判别系统稳定性。 Im υ=2 (b) p=0 (a) p=0 Im υ=0
ω=0 Re -1 0 ω=0+ -1 0 ω=0 Re
第五章习题课 (5-1)
5-1(1) 已知单位负反馈系统开环传递函数, 已知单位负反馈系统开环传递函数, 当输入信号r(t)=sin(t+30o),试求系统的稳态 当输入信号 , 输出。 输出。 10 G(s)=(s+1) 10 解: φ(s)= (s+11) 10 = 10 = 10 ω A( )= 2 2 112+1√ 122 =0.905 √ 11 +( ) √ ω φ ( )=-tg-1ω =-tg-1 1 =-5.2o ω 11 11 cs(t)=0.9sin(t+24.8o)
频域性能指标和时域性能指标的关系
5.7 频域性能指标和时域性能指标的关系频率响应法是通过系统的开环频率特性和闭环频率特性的一些特征量间接地表征系统的瞬(暂)态响应的性能,因而这些特征量又被称为频域性能指标。
常用的频域性能指标有幅值裕度、相位裕度、谐振峰值、谐振频率和频带宽度等。
虽然这些指标没有时域性能指标那样直观,但在二阶系统中,它们与时域性能指标有着确定的对应关系,对于高阶系统,也有近似的关系。
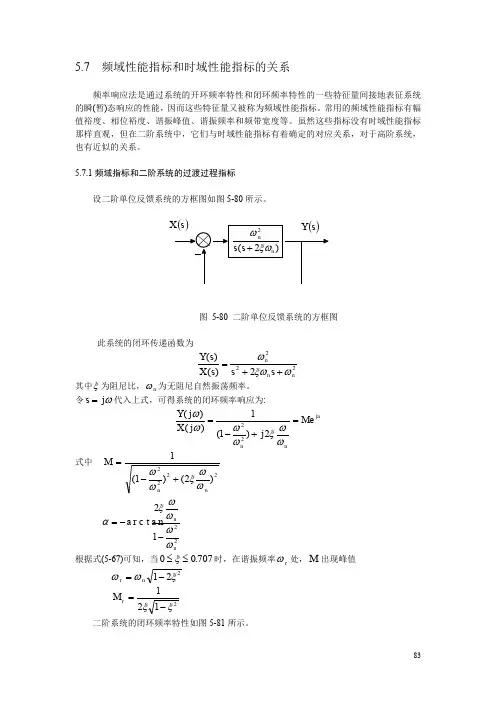
5.7.1频域指标和二阶系统的过渡过程指标设二阶单位反馈系统的方框图如图5-80所示。
图 5-80 二阶单位反馈系统的方框图此系统的闭环传递函数为2222)()(nn n s s s X s Y ωξωω++= 其中ξ为阻尼比,n ω为无阻尼自然振荡频率。
令s j =ω代入上式,可得系统的闭环频率响应为:ja n nM j j X j Y e 2)1(1)()(22=+-=ωωξωωωω式中 M nn =-+1122222()()ωωξωω2212a r c t a n nn ωωωωξα--= 根据式(5-67)可知,当00707≤≤ξ.时,在谐振频率ωr 处,M 出现峰值ωωξr n =-122M r =-1212ξξ二阶系统的闭环频率特性如图5-81所示。
图 5-81 图5-80所示系统的闭环频率特性对于二阶系统,在012≤<ξ时,频率特性的谐振峰值M r 可以反映系统的阻尼系数ξ,而其谐振频率ωr 可以反映给定ξ对应的自然频率ωn ,从而也能反映响应速度。
这样就可把二阶系统闭环频率特性的M r 和ωr 当作性能指标用。
系统的频带宽度(带宽)由图5-81可见,当ωω>r 时,闭环频率特性的幅值M 单调下降。
当闭环频率特性的幅值下降到707.021==M 时,或者说,当闭环频率特性的分贝值下降到零频率时分贝值以下3分贝时,对应的频率ωb 称为截止频率,又称带宽频率。
此时有b j M j M ωωω>-<3)0(lg 20)(lg 20对于0)0(lg 20=j M ,有b j M ωωω>-<3)(lg 20系统对频率高于ωb 的输入衰减很大,只允许频率低于ωb 的输入通过。
课后习题5
习 题5-1 某系统的传递函数为234+s ,当输入为)4532(sin )(0︒+=t A t r 时,试求其稳态输出。
5-2 设系统结构图如题5-2图所示,试确定输入信号)452cos()30sin()(︒--︒+=t t t r 作用下,系统的稳态误差)(ss t e 。
5-3 典型二阶系统的开环传递函数为)2()(2n n s s s G ζωω+= 当t t r sin 2)(=时,系统的稳态输出为)45sin(2)(ss ︒-=t t c ,试确定系统参数n ω、ζ。
5-4 已知系统开环传递函数为 )1()1()(2++=Ts s s K s G k τ (K 、τ、T >0) 试分析并绘制τ>T 和T >τ情况下的概略开环幅相特性曲线。
5-5 已知系统开环传递函数为)15.0)(12(10)(2+++=s s s s s G k 试概略绘制开环幅相特性曲线。
5-6 绘制下列传递函数对应的对数幅频渐近特性曲线: (1) )18)(12(2)(++=s s s G (2) )12)(1()11.0(8)(2++++=s s s s s s G (3) )110)(1(200)(2++=s s s s G (4) )16)(1(100)(2+++=s s s s s G 5-7 已知下列系统开环传递函数(参数K 、T 、i T >0,i =1,2,…,6) (1) )1)(1)(1()(321+++=s T s T s T K s G题5-2图 控制系统结构图(2) )1)(1()(21++=s T s T s K s G (3) )1()(2+=Ts s K s G (4) )1()1()(221++=s T s s T K s G (5) 3)(s K s G =(6) 321)1)(1()(s s T s T K s G ++= (7) )1)(1)(1)(1()1)(1()(432165++++++=s T s T s T s T s s T s T K s G (8) 1)(-=Ts K s G (9) 1)(+--=Ts K s G (10))1()(-=Ts s K s G 其系统开环幅相曲线分别如题5-7图(1)~(10)所示。
自动控制工程基础复习题与答案
《自动控制工程基础》一、单项选择题 :1. 线性系统和非线性系统的根本区别在于 ( C )A . 线性系统有外加输入,非线性系统无外加输入。
B . 线性系统无外加输入,非线性系统有外加输入。
C . 线性系统满足迭加原理,非线性系统不满足迭加原理。
D . 线性系统不满足迭加原理,非线性系统满足迭加原理。
2.令线性定常系统传递函数的分母多项式为零,则可得到系统的( B )A .代数方程B .特征方程C .差分方程D .状态方程3. 时域分析法研究自动控制系统时最常用的典型输入信号是( D )A .脉冲函数B .斜坡函数C .抛物线函数D .阶跃函数4.设控制系统的开环传递函数为G(s)=10,该系统为 ( B)s(s 1)(s 2)A .0 型系统B .I 型系统C .II 型系统D .III 型系统5.二阶振荡环节的相频特性( ),当时,其相位移 ( ) 为( B)A .-270°B . -180°C .-90°D .0°6. 根据输入量变化的规律分类,控制系统可分为( A )A. 恒值控制系统、随动控制系统和程序控制系统B. 反馈控制系统、前馈控制系统前馈—反馈复合控制系统C.最优控制系统和模糊控制系统D. 连续控制系统和离散控制系统7.采用负反馈连接时,如前向通道的传递函数为 G(s),反馈通道的传递函数为 H(s) ,则其等效传递函数为( C )A .G(s)1G(s)B .1 1 G(s)H(s)C .G(s)G(s)G(s)H (s)D .1 1 G( s) H(s)K 的时间常数 T 越大,则系统的输出响应达到稳态值的时间8. 一阶系统 G(s)=Ts + 1( A)A .越长B .越短C .不变D .不定9.拉氏变换将时间函数变换成( D)C.单位脉冲函数 D .复变函数10.线性定常系统的传递函数,是在零初始条件下(D)A.系统输出信号与输入信号之比B.系统输入信号与输出信号之比C.系统输入信号的拉氏变换与输出信号的拉氏变换之比D.系统输出信号的拉氏变换与输入信号的拉氏变换之比11.若某系统的传递函数为G(s)=K,则其频率特性的实部R(ω )是( A)Ts1A .KB . -K12T 2 2 T 21C.K D . -K1T T112.微分环节的频率特性相位移θ (ω )=(A)A. 90°B. -90 °C. 0°D. -180 °13.积分环节的频率特性相位移θ (ω )=(B)A. 90°B. -90 °C. 0°D. -180 °14.传递函数反映了系统的动态性能,它与下列哪项因素有关?(C)A. 输入信号B.初始条件C.系统的结构参数D.输入信号和初始条件15.系统特征方程式的所有根均在根平面的左半部分是系统稳定的(C)A. 充分条件B. 必要条件C.充分必要条件D. 以上都不是16.有一线性系统,其输入分别为u1(t) 和 u2 (t) 时,输出分别为y1(t) 和 y2 (t) 。
《自动控制原理》答案 李红星 第五章
0<K <
3 2
b 、 K = 10 时,对于开环幅相曲线与实轴的交点有
Kω (T ω 2 − 1) 10ω (T ω 2 − 1) = =0 (T + 1)2 ω 4 + ω 2 (T ω 2 − 1)2 (T + 1)2 ω 4 + ω 2 (T ω 2 − 1)2
由上式可得 ω =
1 ,则交点的实轴坐标为 T
− K (τ j∞ + 1) = 0, ϕ (∞) = −180o ∞ 2 (Tj∞ + 1)
又由于 G ( jω ) H ( jω ) =
− K (τ jω + 1) − K (τ T ω 2 + 1) + jK ω (T − τ ) = ,所以有 ω 2 (Tjω + 1) ω 2 (T 2ω 2 + 1)
要求画出以下 4 种情况下的奈奎斯特曲线,并判断闭环系统的稳定性: a. T2 = 0 ;
141
b. 0 < T2 < T1 ; c. 0 < T2 = T1 ; d. 0 < T1 < T2 。 解: a. 当 T2 = 0 时, Q ( s ) =
K , s (T1 s + 1)
2
其开环幅相曲线如题 5-5 解图 a 所示, P = 0 ,N=2 则 Z=P+N=2,故在 s 平面右半平面有 2 个闭环极点,闭环系统不稳定; b.当 0 < T2 < T1 时, Q( jω ) =
a 、 T = 2 时,对于开环幅相曲线与实轴的交点有
K ω (T ω 2 − 1) K ω (2ω 2 − 1) = =0 (T + 1) 2 ω 4 + ω 2 (T ω 2 − 1)2 9ω 4 + ω 2 (2ω 2 − 1) 2
控制习题
1-1 试比较开环控制系统和闭环控制系统的优缺点。
1-2 试列举几个日常生活中的开环和闭环控制系统的例子,并说明其工作原理。
1-3 图1-8是水位控制系统的示意图,图中1Q ,2Q 分别为进水流量和出水流量。
控制的目的是保持水位为一定的高度。
试说明该系统的工作原理并画出其方框图。
1-4 仓库大门自动控制系统如图1-9所示,试分析系统的工作原理,绘制系统的方框图,指出各实际元件的功能及输入、输出量。
1-5 瓦特发明的蒸汽机机械式离心调速器,被认为是近代早期典型的自动调节装置,系统示意图如图1-10所示,试说明该系统的工作原理并画出其方框图。
1-6 图1-11所示为角位置随动系统工作原理图,简述其工作原理并画出系统方框图。
习题33-1 某一系统的数学模型为y=x 2。
试求其线性化方程。
求当x 在10附近时的线性化方程,并求将此线性化方程用于x=11时y 的误差。
3-2 图3-40是一旋转运动的惯量-阻尼-弹簧系统物理模型。
若输入量为转矩T ,输出量为转子转角θ,求传递函数,并写成式(3-28)的形式,求无阻尼固有频率ωn 及阻尼比ζ。
3-3 求图3-41所示二系统的传递函数。
3-4 证明图3-42中机械系统与电气系统是相似系统,即证明两者传递函数具有相同的形式。
3-5 试分析当反馈环节H(s)=1时,前向通道传递函数G(s)分别为惯性环节、微分环节、积分环节时,系统闭环传递函数为什么?3-6 化简图3-43的方框图,并求系统传递函数。
3-7 化简图3-44的方框图,并求系MθJck图3-40 题3-2图x i (t)x 0(t)mc ku i (t)u o (t)CR L(a )(b )图3-41 题3-3图(a )(b )x i (t)x 0(t)c 1k 2c 2k 1u i (t)u o (t)C 1R 1C 2R 2图3-42 题3-4图统传递函数。
3-8 化简图3-45的方框图,并求系统传递函数。