
控制工程基础第5章习题解答
5.7 系统的传递函数方框图如图所示,已知25.0,1.021==T T ,
试求:
(1)系统稳定时K 值的取值范围; 解:
由题意可以写出系统的闭环传递函数为:
()()()()
K s s T T s T T K s T s T s K s T s T s K
s G B ++++=+++
++=2213212121)(11111)( 系统的特征方程为:0)(221321=++++K s s T T s T T
即:04040141)(232
121221213=+++=++++K s s s T T K
s T T s T T T T s
由特征方程写出
根据Routh 判据,系统闭环稳定的充要条件为:
⎩
⎨⎧>>-040040560K K 即:
014>>K
5.9试根据下面开环频率特性,使用Nyquist 判据分析相应的闭环系统的稳定性
()()110110
)(++=ωωωωj j j j G K
解:使用Nyquist 判据要求画出开环频率特性)(ωj G K 的Nyquist 轨迹
)(ωj G K 的幅频特性函数与虚频特性函数分别为:
)
1100()1(10
)(2
2++=
ωωωωj G K
1
10arctan
1
arctan
2
0)(ω
ω
π
ω---
=∠j G K
将)(ωj G K 表示成下式:
)
1100)(1()
10100(110)
1100)(1(10
)101)(1()(2
222
2++-+-=
++⋅--⋅-=
ωωωωωωωωωωωj j j j j G K
可得其实频特性函数与虚频特性函数分别为:
)
1100)(1(110)}(Re{22++-=
ωωωω
ωj G K
)
1100)(1()
10100()}(Im{2
22++-=
ωωωωωj G K
考虑ω的几个特殊值 当0=ω:
∞=)(ωj G 2)(π
ω-
=∠j G 当∞=ω: 0)(=ωj G πω23
)(-=∠j G
由于当ω从0变化至∞,)(ωj G ∠从2π-
变化至2
3π-,因此该系统的Nyquist 轨迹必然从复平面的第三象限移动至第二象限,也即轨迹必然与负实轴相交。
令0)
1100)(1()
10100()}(Im{2
22=++-=ωωωωωj G K ,即10
1=
ω
此时:
9)
110)(11.0(110
)
1100)(1(110)}(Re{22-≈++-=
++-=
ωωωω
ωj G K
即Nyquist 轨迹与负实轴相交点为(-9,j0)
由此可以做出)(ωj G K 的Nyquist 轨迹图,如下:
由此可见,系统的开环频率特性)(ωj G K 的Nyquist 轨迹对(-1,j0)点顺时针包围两圈,即N=2,
又因为开环系统的传递函数()()
110110
)(++=s s s s G K ,极点为1.0,1,0--=s ,全部位于s
平面的左半平面,即开环系统为最小相位系统,P=0。
所以,开环系统位于右半平面的零点个数Z=N+P=2,也即闭环系统具有位于右半平面的两个极点。
所以该闭环系统不稳定。
5.11 设系统的开环传递函数为:
()()
12.01)(++=s s s K
s G K
求K=10时的相位裕度γ和幅值裕度g K (
帮助公式:100)86.2()86.2(04.1)86.2(04.0246=++
48.4)
123.204.0()123.2(23.210
log
202
2
-=+⋅+-
)
解:系统的开环频率特性)(ωj G K 为:()()
12.01)(++=
ωωωωj j j K
j G K
)(ωj G K 的幅频特性函数与虚频特性函数分别为:
)
104.0()1()(2
2++=
ωωωωK
j G K
1
2.0arctan
1
arctan
2
0)(ω
ω
π
ω---
=∠j G K 将)(ωj G K 表示成下式:
)
104.0)(1()12.0(2.1)
104.0)(1()2.01)(1()(2
222
2++-+-=
++⋅--⋅-=
ωωωωωωωωωωωK
j K K
j j j j G K
)
104.0)(1(2.1)}(Re{2
2
++-=
ωωωK j G K
)
104.0)(1()12.0()}(Im{2
22++-=
ωωωωωK
j G K
令c ω为剪切频率,即:
1)
104.0()1()
(2
2=++=
=c c c c
K K
j G ωωωωωω
相位裕度γ为:
1
2.0arctan
1
arctan
2
0)(c
c
c K j G ωωπ
πωπγ---
+=∠+= 令g ω为相位交界频率,即:
0)
104.0)(1()12.0()}(Im{2
22=++-=
ωωωωωK
j G K
也即:012.02=-ω 解得:23.2=g ω 幅值裕度g K 为:
)
104.0()1(log
20)
(log 202
2++-=-==g g g g
K g K
j G K ωωωωωω
当K=10情况下
1)
104.0()1(10
2
2=++c c c ωωω
即:24622204.104.0)104.0)(1(100c c c c c c ωωωωωω++=++= 由帮助公式,得86.2=c ω。
由此得相位裕度为:
0.1832- 86.22.0arctan 86.2arctan 2
012.0arctan 1arctan 20=⋅---+=---
+=π
πωωπ
πγc c 幅值裕度g K 为:
)
123.204.0()123.2(23.210
log
202
2
+⋅+-=g K
由帮助公式,得)(48.4dB K g -=
-------------------------------------------------------------------------------------------------------------
● 如果已经得到系统的波特图,可以根据波特图直接判断系统的幅值裕度、相位裕度 ● 幅值裕度、相位裕度工程实际要求是多少?
~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~
作业:
5.4 5.19(1)(3) 5.10 5.12。
控制工程基础:第五章 控制系统稳定性分析

时,系统闭环后稳定。
2
Nyquist 稳定性判据2
1、若开环传递函数在s右半平面无极点时,当从0变化
时,如果Nyquist曲线不包围临界点(-1, j0),则系统稳定。
如果Nyquist曲线包围临界点(-1, j0),则系统不稳定。
❖ 系统稳定性定义:
❖
控制系统处于某一平衡状态下受到扰动作用而偏离了 原来的平衡状态,在干扰消失后系统又能够回到原来的平衡 状态或者回到原平衡点附近,则称该系统是稳定的,否则, 该系统就是不稳定的。
❖
稳定性是系统的一种固有特性,它只取决于系统本身的 结构和参数,而与初始状态和外作用无关。
m
F
F
单摆系统稳定
p(s)
p(s) DK (s)
系统稳定的充要条件:特征方程的根全部具有负实部
(闭环极点均在s平面的左半平面)。
即系统稳定的充要条件为:F(s)的零点都位于s平面 的左半平面。
GB(s)
F(s)
Gk(s)
零点
极点
零点
极点
极点
零点
1、若开环极点均在s平面左半面,则根据米哈伊洛夫定理推论:
arg[
DK
两种特殊情况
1、劳斯阵列表某一行中的第一列元素等于零,但其余各项不 等于零或不全为零 处理方法:
用一个很小的正数 代替该行第一列的零,并据此计算出
阵列中的其余各项。然后令 0 ,按第一列系数进行
判别。
如果零上下两项的符号相同,则系统存在一对虚根,处于临 界稳定状态:如果零上下两项的符号不同,则表明有一个符 号变化,系统不稳定。
0
1
c1
1
b1
a1 b1
a3 110 (7)5 6.43
机械控制工程基础习题集
《机械控制工程基础》习题及解答目录第1章绪论第2章控制系统的数学模型第3章控制系统的时域分析第4章控制系统的频域分析第5章控制系统的性能分析第6章控制系统的综合校正第7章模拟考试题型及分值分布第1章绪论一、选择填空题1.开环控制系统在其控制器和被控对象间只有(正向作用)。
P2A。
反馈作用B。
前馈作用 C.正向作用 D.反向作用2。
闭环控制系统的主反馈取自(被控对象输出端).P3A。
给定输入端B。
干扰输入端 C.控制器输出端D。
系统输出端3。
闭环系统在其控制器和被控对象之间有(反向作用).P3A.反馈作用B。
前馈作用 C.正向作用 D.反向作用A。
输入量 B.输出量 C.反馈量D。
干扰量4.自动控制系统的控制调节过程是以偏差消除(偏差的过程).P2—3A。
偏差的过程B。
输入量的过程 C.干扰量的过程 D.稳态量的过程5.一般情况下开环控制系统是(稳定系统)。
P2A。
不稳定系统 B.稳定系统C。
时域系统D。
频域系统6。
闭环控制系统除具有开环控制系统所有的环节外,还必须有(B)。
p5A.给定环节B.比较环节C.放大环节D。
执行环节7。
闭环控制系统必须通过(C)。
p3A.输入量前馈参与控制B.干扰量前馈参与控制C.输出量反馈到输入端参与控制D。
输出量局部反馈参与控制8。
随动系统要求系统的输出信号能跟随(C的变化)。
P6A。
反馈信号 B.干扰信号C。
输入信号 D.模拟信号9。
若反馈信号与原系统输入信号的方向相反则为(负反馈)。
P3A.局部反馈B。
主反馈C。
正反馈 D.负反馈10.输出量对系统的控制作用没有影响的控制系统是(开环控制系统)。
P2A。
开环控制系统 B.闭环控制系统 C.反馈控制系统D。
非线性控制系统11.自动控制系统的反馈环节中一般具有(B )。
p5A.。
给定元件B.检测元件C.放大元件D.执行元件12. 控制系统的稳态误差反映了系统的〔 B 〕p8A. 快速性B。
准确性 C. 稳定性 D.动态性13.输出量对系统的控制作用有直接影响的系统是(B )p3A.开环控制系统B.闭环控制系统C.线性控制系统D。
1习题集第五章系统稳定性

【解】 由特征方程列劳斯表如下:
S4
1
T 100
S3
2
10
S 2 T 5 100
S1 10(T 5) 200
S0
100
T 50 由劳斯判据,系统稳定,则
10(T 5) 200 0 解得: T 25
5-8 已知系统特征方程如下,试求系统在 s 右平面的根数及虚根值. (1) s5 3s4 12s3 24s2 32s 48 0
1.5K 0
解得: 0 K 5 3 5
5-12 试确定如下图所示系统的稳定性.
【解】 由系统方框图可得系统的闭环传递函数为:
10(10s 1)
(s)
特征方程为: s(s 1) 10(10s 1) 0
s(s 1) 10(10s 1)
即: s2 101s 10 0
5-3 设单位反馈系统的开环传递函数分别为
K (s 1) G(s)
s (s 1) (s 5)
1 K * (s 1) 【解】 G(s) 5
1 s(s 1)( s 1)
5
所以开环增益 K 1 K * 5
由开环传递函数可得系统的闭环传递函数为:
K (s 1) (s)
1 s(s 1)( s 1) K (s 1)
,试用对数频率特性判别系统的稳定性。
【解】画出开环频率特性,并依系统中有两个积分环节做出辅助线如图所示:
在 L() 0范围内,N N 0 ,故 P 2N ,则系统闭环稳定。
10
0.1K A 0
0.1K A (0.09 0.2K A ) 0.1K A 0
控制工程基础(王积伟、吴振顺)课后答案

xo
K1
ui
C
R2 uo
K2
B
c)
d)
xi
xo
R1 ui
R2 uo
C
K1
K2 B
e)
f)
9
121班 刘辉 整理
第二章 习题解答
解:
C
ui
iR
a)
xi fB(t)
xo fK(t)
1
ui(t) =
i(t)dt i(t)R C
uo uo(t) =i(t)R
RC
d dt
uo(t)uo(t)
=
RC
d dt ui(t)
fB(t)
=
d B
[xi(t)
xo(t)]
dt
f ( t ) = f ( t ) = Kx ( t )
B
b)
10
121班 刘辉 整理
xo
xi(t)
第二章 习题解答
1
i u o = iR 2 C idt
R1
ui
i
R2 uo
e)
C
1 u2=iCR iR 1 idt
d
d
(R1 R2)C dt uo(t)uo(t) = R2C dt ui(t)ui(t)
当水箱液位处于给定高度时,水箱流入水量与流 出水量相等,液位处于平衡状态。一旦流入水量 或流出水量发生变化,导致液位升高(或降 低),浮球位置也相应升高(或降低),并通过 杠杆作用于进水阀门,减小(或增大)阀门开 度,使流入水量减少(或增加),液位下降(或 升高),浮球位置相应改变,通过杠杆调节进水 阀门开度,直至液位恢复给定高度,重新达到平衡 状态。
FK1(s) = K1Xo(s)
《控制工程基础》课程作业习题(含解答)
第一章概论本章要求学生了解控制系统的基本概念、研究对象及任务,了解系统的信息传递、反馈和反馈控制的概念及控制系统的分类,开环控制与闭环控制的区别;闭环控制系统的基本原理和组成环节。
学会将简单系统原理图抽象成职能方块图。
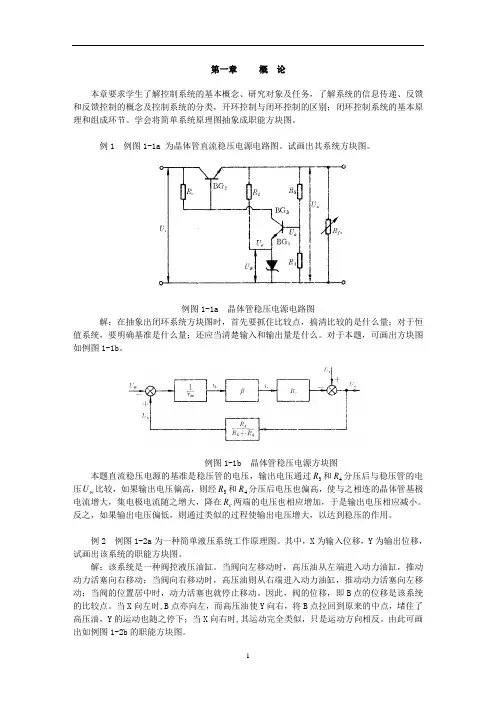
例1 例图1-1a 为晶体管直流稳压电源电路图。
试画出其系统方块图。
例图1-1a 晶体管稳压电源电路图解:在抽象出闭环系统方块图时,首先要抓住比较点,搞清比较的是什么量;对于恒值系统,要明确基准是什么量;还应当清楚输入和输出量是什么。
对于本题,可画出方块图如例图1-1b。
例图1-1b 晶体管稳压电源方块图本题直流稳压电源的基准是稳压管的电压,输出电压通过R和4R分压后与稳压管的电3压U比较,如果输出电压偏高,则经3R和4R分压后电压也偏高,使与之相连的晶体管基极w电流增大,集电极电流随之增大,降在R两端的电压也相应增加,于是输出电压相应减小。
c反之,如果输出电压偏低,则通过类似的过程使输出电压增大,以达到稳压的作用。
例2 例图1-2a为一种简单液压系统工作原理图。
其中,X为输入位移,Y为输出位移,试画出该系统的职能方块图。
解:该系统是一种阀控液压油缸。
当阀向左移动时,高压油从左端进入动力油缸,推动动力活塞向右移动;当阀向右移动时,高压油则从右端进入动力油缸,推动动力活塞向左移动;当阀的位置居中时,动力活塞也就停止移动。
因此,阀的位移,即B点的位移是该系统的比较点。
当X向左时,B点亦向左,而高压油使Y向右,将B点拉回到原来的中点,堵住了高压油,Y的运动也随之停下;当X向右时,其运动完全类似,只是运动方向相反。
由此可画出如例图1-2b的职能方块图。
例图1-2a 简单液压系统例图1-2b 职能方块图1.在给出的几种答案里,选择出正确的答案。
(1)以同等精度元件组成的开环系统和闭环系统,其精度比较为_______ (A )开环高; (B )闭环高; (C )相差不多; (D )一样高。
(2)系统的输出信号对控制作用的影响 (A )开环有; (B )闭环有; (C )都没有; (D )都有。
控制工程基础- 第5章 控制系统的稳定误差
控制系统的稳态误差
静态误差系数法—— r(t) 作用时 ess 的计算规律
G(s)
G (s)H(s) 1
K (1s 1) (ms 1)
sv (T1s 1) (T nv s 1)
K sv
G
0(s
)
K:开环增益 v:类别(类型)
G (s) (1s 1) (m s 1)
0
(T1s 1) (T nv s 1)
lim
s0
G 0(
s
)
1
R(s)
e(s)
E(s) R(s)
1 1 G1(s)H (s)
1
1
K
v
G0(s)
s
E(s)
G1 ( s )
C(s)
H(s)
ess
lim
s0
se (s)R(s)
lim
s0
s
R(s)
1
1
K sv
G0(s)
稳态误差 ess 与输入r(t)的形式、系统的结构参数(K,v)有关。
Kn
en (s)
E(s) N(s)
1
Tns 1 K
(Tn s
Kn s(Ts 1)
1)s(Ts 1)
K
s(Ts 1)
essn
lim
s0
sen (s)N (s)
lim
s0
s
(Tn s
Kn s(Ts 1) 1) s(Ts 1)
K
1 s2
Kn K
e ess
essr
essn
1 Kn K
控制系统的稳态误差
ess
lim
s0
控制工程基础:第五章系统稳定性
∆2 = a1 a0 a3 a2 = a 1a 2 − a 0 a 3 > 0
∆n
L L L 0 0 0 M 0 an
a5 L
a4 L a3 L M O M 0
a1 ∆3 = a 0 0
a3 a2 a1
0 2 2 a 4 = a 1a 2 a 3 − a 4 a 1 − a 0 a 3 > 0 a3
− c2 =
劳斯表的列法
前两行为特征方程的系数,右移一位降两阶; 前两行为特征方程的系数,右移一位降两阶; 第三行起元素的计算为: 第三行起元素的计算为:分母为上一行第一 个元素; 个元素; 分子为一行列式,第一列为上两行的第一列, 分子为一行列式,第一列为上两行的第一列, 第二列为所计算元素右肩上元素。 第二列为所计算元素右肩上元素。次对角线 减主对角线元素。 减主对角线元素。 一行可同乘以或同除以某正数
c( t ) = ∑ c i e
i =1
k
pi t
+ ∑ e (A j cos ω j t + B j in ω j t )
j=1
r
σ jt
由上式知: 如果p 均为负值, 如果 i 和 σ i 均为负值 , 当 t
∞ 时 , c(t)
0。 。
自动控制系统稳定的充分必要条件: 系统特征方程的根全部具有负实部, 系统特征方程的根全部具有负实部, 闭环系统的极点全部在S平面左半部。 即:闭环系统的极点全部在S平面左半部。 系统特征方程
a4 a5 b3 c3 …
a6 a7 b4 c4 …
… … … …
a1 a5 a1a4 − a0 a5 = a1 a1 a1 a3 b1 b2 b1a3 − a1b2 = b1 b1 a1 a5 b1 b3 b1a5 − a1b3 = b1 b1
控制工程基础:第五章 系统校正
PD控制的作用(特点)
L()
1. 某系统的开环频率特 性——Bode图如图所示。
2. 加相位超前校正。
系统的频率特性发生变化。
60
[20]
40
20
0
( ) 900
[20] [40]
c
[40]
c
[60]
3. 对系统性能的影响
00
(1)改善了系统的动态性能(幅 900
值穿越频率ωc 增大,过渡过程1800
X
i
(s)
(
s)
Gc (s)
U(s)
G(s)
B(s)
H (s)
X 0 (s)
若按控制器与系统 的组成关系,此控制 方式为串联校正。
xi (t)
比例
积分
微分
测量变送
被控对象
x0 (t)
PID控制器是一种线 性控制器。它将偏差的比
例、积分和微分通过线性
组合构成控制量,对被控
对象进行控制。
一、PID控制规律
TD s)
40 20
(1
1 Ti s
TDs)
Ti
s
1 TiTDs2 Ti s
0
1
( )
Ti
1 TD
k(1s 1)( 2s 1) 900
Ti s
00
iD
即:由比例、积分、一阶微 900
分 (2个)环节组成。
由此可见:在低频段,PID控制器主要起积分控制作用, 改善系统的稳态性能;在高频段主要起微分控制作用,提高 系统的动态性能。
§5.1 概述
例如:在车削螺纹时,要求主轴与刀架有严格的运动关系。
主轴转1转→刀架移动一定距离
机械控制工程基础第五章 练习习题及 解答
机械控制工程基础第五章练习习题及解答习题一题型:选择题题目:关于系统稳定的说法错误的是【】A.线性系统稳定性与输入无关B.线性系统稳定性与系统初始状态无关C.非线性系统稳定性与系统初始状态无关D.非线性系统稳定性与系统初始状态有关分析与提示:线性系统稳定性与输入无关;非线性系统稳定性与系统初始状态有关。
答案:C习题二题型:填空题题目:判别系统稳定性的出发点是系统特征方程的根必须为或为具有负实部的复数,即系统的特征根必须全部在是系统稳定的充要条件。
分析与提示:判别系统稳定性的出发点是系统特征方程的根必须为负实数或为具有负实部的复数,即系统的特征根必须全部在复平面的左半平面是系统稳定的充要条件。
答案:负实数、复平面的左半平面习题三题型:选择题题目:一个线性系统稳定与否取决于【】A.系统的结构和参数B.系统的输入C.系统的干扰D.系统的初始状态分析与提示:线性系统稳定与否取决于系统本身的结构和参数。
答案:A习题四题型:填空题题目:若系统在的影响下,响应随着时间的推移,逐渐衰减并回到平衡位置,则称该系统是稳定的分析与提示:若系统在初始状态的影响下(零输入),响应随着时间的推移,逐渐衰减并趋向于零(回到平衡位置),则称该系统是稳定的;反之,若系统的零输入响应发散,则系统是不稳定的。
答案:初始状态习题五题型:填空题题目:系统的稳定决定于的解。
分析与提示:系统的稳定决定于特征方程的解。
答案:特征方程习题一题型:填空题题目:胡尔维兹(Hurwitz)判据、劳斯(Routh)判据又称为判据。
分析与提示:胡尔维兹(Hurwitz)判据、劳斯(Routh)判据,又称为代数稳定性判据。
答案:代数稳定性习题二题型:填空题题目:利用胡尔维兹判据,则系统稳定的充要条件为:特征方程的各项系数均为;各阶子行列式都。
分析与提示:胡尔维兹判据系统稳定的充要条件为:特征方程的各项系数均为正;各阶子行列式都大于零。
答案:正、大于零习题三题型:计算题题目:系统的特征方程为2s4?s3?3s2?5s?10?0用胡尔维兹判据判别系统的稳定性。
控制工程基础习题解答
第二章习题解
2-13:证明题图2-13中(a)与(b)表示的系统是相似系统。 (a )解:
1 u t R i ( t ) R i ( t ) i t dt 11 2 i C2 1 u t R i ( t ) it dt 2 0 C2 ui t u0 t R1i1 t 1 ui t u0 t i2 t dt C1 i (t ) i t i t 1 2
1 I 2 s C1s
联立上述方程可求得 : 1 R1C1s 1 R2C2 s U s G s 0 U i s R1C2 s 1 R1C1s 1 R2C2 s
R1 R2C1C2 s 2 R1C1 R2C2 s 1 R1 R2C1C2 s 2 R1C1 R2C2 R1C2 s 1
第二章习题解
(c)解:关键是确定 i1 t 和ic t 的方向 U i s u A t U A s ui t R R R1 R2 1 2 1 1 U A s I c s u A t ic t dt C Cs u0 t u A t R2i1 t U 0 s U A s U A s I c s R2 R2 U 0 s 2 R2Cs U A s
+
E
-
G1
Y +
+
G2
X0
B
H
X 0 ( s) G1G 2 X i ( s) 1 G1G 2 H X 0 ( s) H B( s ) G1G 2 H X i ( s) 1 G1G 2 H X i ( s)
2 0 t Dy 0 t 3ky0 0y0 t Fi t M y