
5--典型环节传递函数-延时环节
④ 各种传送带(或传送装置)因传送造成的时间上的延迟。
延迟环节(又称纯滞后环节) (Pure Time DelayElement)
3.举例 一钢板轧机如图,若轧机轧辊中心线到厚度测量仪的距 离为d (这段距离无法避免),设轧钢的线速度为v,则测 得实际厚度的时刻要比轧制的时刻延迟 ( )。
延迟环节(又称纯滞后环节) (Pure Time DelayEleme
1.微分方程
式中 — (Delay Time)。
延迟环节(又称纯滞后环节) (Pure Time DelayElement) 2.传递函数与功能框
由拉氏变换延迟定理可得 若将 按泰勒(Tayor)
3.举例
① 液压油从液压泵到阀控油缸间的管道传输产生的时间上
② 热量通过传导因传输速率低而造成的时间上的延迟。
③ 晶闸管整流电路,当控制电压改变时,由于晶闸管导通
后即失控,要等到下一个周期开始后才能响应,这意味 着,在时间上也会造成延迟(对单相全波电路,平均延
迟时间
⑤
=5ms;对三相桥式,
=1.7ms)
由于
很小,所以可只取前两项,
上式表明,在延迟时间很小的情况下,延迟环节可用 一个小惯性环节来代替。
延迟环节(又称纯滞后环节) (Pure Time DelayElement) 2.传递函数与功能框
延时环节的
功能框图
阶跃响应
延迟环节(又称纯滞后环节) (Pure Time DelayElement)
自动控制原理结构图
x5 = a25 x2 + a45 x4
a32
a43
a44
x1
a12 x2
a23
a34
x3
a45 x4
x5
a24
a25
41
自动控制原理结构图
2.信号流图的基本元素 (1) 节点:用来表示变量,用符号“ O ”表示,并在
近旁标出所代表的变量。
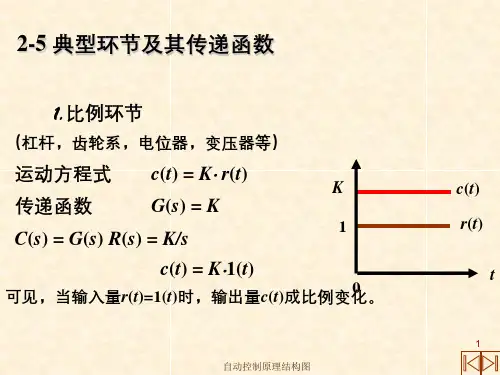
2-5 典型环节及其传递函数
1.比例环节
(杠杆,齿轮系,电位器,变压器等)
运动方程式 c(t) = K r(t)
K
传递函数
G(s) = K
1
C(s) = G(s) R(s) = K/s
c(t) = K1(t)
可见,当输入量r(t)=1(t)时,输出量c(t)成比例变化0 。
自动控制原理结构图
c(t) r(t)
-
+
流入量Q 水箱
h
7
自动控制原理结构图
A
4.微分环节 微分方程式为:c(t) T dr(t)
dt
传递函数为: G(s)=Ts
1 r(t)
单位阶跃响应:C(s)Ts 1 T
s
0
t
c(t) = T(t)
c(t)
由于阶跃信号在时刻t = 0有一跃变,
T
其他时刻均不变化,所以微分环节对
阶跃输入的响应只在t = 0时刻产生一
12
nt s
i ndt()
式中,β=cos-1 。响应曲线是按指数衰减振荡的,故称
振荡环节。
j
s1
jd
n
c(t) 1
n
0
t 0 s2
11
自动控制原理结构图
机械工程控制基础-----填空简答题知识点
1、反馈:输出信号被测量环节引回到输入端参与控制的作用。
2、开环控制系统与闭环控制系统的根本区别:有无反馈。
3、线性及非线性系统的定义及根本区别:当系统的数学模型能用线性微分方程描述时,该系统的称为线性系统。
非线性系统:一个系统,如果其输出不与其输入成正比,则它是非线性的。
根本区别:线性系统遵从叠加原理,而非线性系统不然。
4、传递函数的定义及特点:零初始条件下,系统输出量的拉斯变换与输入量的拉斯变换的比值。
用G〔s〕表示。
特点:1〕、传递函数是否有量纲取决于输入与输出的性质,同性质无量纲。
2〕、传递函数分母中S的阶数必n不小于分子中的S的阶数m,既n=>m ,因为系统具有惯性。
3〕、假设输入已给定,则系统的输出完全取决于其传递函数。
4〕、物理量性质不同的系统,环节和元件可以具有相同类型的传递函数。
5〕、传递函数的分母与分子分别反映系统本身与外界无关的固有特性和系统同外界的关系。
5、开环函数的定义:前向通道传递函数G〔s〕与反馈回路传递函数H(s)之积。
6、时间响应的定义和组成:系统在激励信号作用下,输出随时间的变化关系。
按振动来源分为:零状态响应和零输入响应。
按振动性质:自由响应和强迫响应。
7、瞬态性能指标以及反映系统什么特性:性能指标:上升时间tr、峰值时间tp、最大超调量Mp、调整时间ts、振荡次数N。
这些性能指标主要反映系统对输入的响应的快速性。
8、稳态误差的定义及计算公式:系统进入稳态后的误差。
稳态误差反映稳态响应偏离系统希望值的程度。
衡量控制精度的程度。
稳态误差不仅取决于系统自身结构参数,而且与输入信号有关。
系统误差:输入信号与反馈信号之差。
9、减少输入引起稳态误差的措施:增大干扰作用点之前的回路的放大倍数K1,以及增加这一段回路中积分环节的数目。
10、频率响应的概念:线性定常系统对谐波输入的稳态响应称为频率响应。
11、频率特性的组成:幅频特性和相频特性。
12、稳定性的概念:系统在扰动作用下,输出偏离原平衡状态,待扰动消除后,系统能回到原平衡状态〔无静差系统〕或到达新的平衡状态〔有静差系统〕。
典型环节传递函数及伯德图

1 T
10 T
L( )(dB)
0 0.01
( ) G( j ) 90
0.1 1 10
20
20dB / dec
j
40
( )()
0 90 60 30 0 0.01 0.1 1 10
4.惯性环节 (一阶积分环节,是一个相位滞后环节)
惯性环节的特点:当输入量突变时,输出量不会突变,只能按指数 规律逐渐变化,即具有惯性。 惯性环节的微分方程:
比例环节功能框图
1.比例环节(放大环节)
G( j ) K , L( ) 20lg G( j ) 20lg K G( s) K G( j ) K G( j ) K 0 ( ) G( j ) 0
L( )(dB)
20lgK j 0 K 0 0.1 1 10
1
转折频率
1 T
渐近线 1
10 T
0
0 -20
实际幅相曲线
( )()
0 .1 1 T
20dB / dec
0.707
1 T
0 -45
1 T
10
1 T
5 一阶微分环节
特点:此环节的输出量不仅与输入量本身有关,而且与输 入量的变化率有关。
方块图为:
R( s )
τs + 1
C (s)
6.振荡环节
G jω 1 2 2 L ω 20lg 1 T ω 2 2 T jω 2ζ T jω 1
2ζ Tω
2
2
ω t g1
2ζ Tω 2 2 1 T ω
系统结构图
并联结构的等效变换
R(s)
G1(s)
G2(s)
C1(s)
C2(s)
C(s)
并联结构的等效变换图
R(s)
C1(s)
G1(s)
C(s)
G2(s)
C2(s)
R(s) G1(s) G2(s)
两个并联的 方框可以合并 为一个方框, 合并后方框的 传递函数等于 两个方框传递 函数的代数和
串联结构的等效变换
两个串联的方框可以合并为一个方框,合 并后方框的传递函数等于两个方框传递函 数的乘积。
R(s)
U(s)
C(s)
G1(s)
G2(s)
R(s)
C(s)
G1(s) • G2(s)
(2)并联结构的等效变换
等效变换证明推导(1)
R(s)
G1(s) G2(s)
C1(s)
C2(s)
C(s)
2
(3) 综合点
+
省略时也表示+
综合点亦称加减点,表示几个信号相加、 减,叉圈符号的输出量即为诸信号的代数和, 负信号需在信号线的箭头附近标以负号。
3
(4)分支点
表示同一信号传输到几个地方。从一个分 支点引出的多个信号是同一个变量 。
4
二、闭环控制系统的结构图
1.常用术语:
.前向通道: .反馈通道: .开环传递函数:
C(s)
(3) 反馈结构的等效变换
C(s) = ?
R(s)
E(s) G(s)
C(s)
B(s)
H(s)
R(s)
G(s)
C(s)
1 H (s)G(s)
前向通道传递函数 反馈结构传递函数=
典型环节的传递函数

P18 P28
2.4 典型环节的数学模型P22
思考题:
如何从该框图求得输出 与输入 之间的关系?
2.4 典型环节的数学模型P22
系统是由典型环节组成 常见的几种典型环节 比例、微分、积分、惯性、振荡、滞后 讨论内容
时域特征:微分方程,阶跃响应 复域(s域)特征:传递函数,零极点分布
实例:
测速发电机输出电压与输入角度间的传递函数即
为微分环节。P28 图2-4-9
[实例]
①
R1
理想微分环节
ui
①
C
+
uo
U o ( s) R1Cs Ts U i ( s)
R1
比例微分环节
ui
C R0
+
uo
Uo (s) R1 (1 R0Cs) K(Ts 1) Ui (s) R0
P28
3.阶跃响应及零极点分布
n2 C (s) 2 G(s) 2 R ( s ) s 2n s n
五、 振荡环节(Oscillating Element)
0
c(t)
P28
0 1 1
n
Im jn 1 2
0
单位阶跃响应曲线 [分析]:
p28图222244449999四微分环节derivativeelementp26实例tscsrsusuio????111001????????????tskrcsrrsusuior1iuour0cccc理想微分环节r1iuoucccc比例微分环节带有惯性的微分环节rtuituocrcsrcssusuio????1csrrrzrzszszsxsy112122121???????????111212112?????????????????ktstskcsrrrrcsrrsxsysgcrtrrrk1212??????式中
第三节 系统的传递函数

i(t) C uo (t)
• 在机械移动系统中,两种储能元件是储存
动能的质量m和储存势能的弹簧k。在RLC电
路中,两种储能元件储存电场能的电容c和
磁场能的电感L。
7. 延迟环节
延迟环节又称时滞环节、滞后环节等。
其运动方程式为:x0 t xi t
t
其传递函数为: G s e s
式中
─延迟时间
延迟环节与惯性环节的区别在于:惯性环节从输 入开始时刻起就有输出,只是由于惯性,输出要滞 后一段才接近于所要要求的输出值;延迟环节从输 入开始之初并无输出,但t= 之后,输出就完全 等于输入,如图2-17所示。
7、传递函数可以写成零极点表达式
G s X0 s K s z1 s z2 s zm
Xi s
s p1 s p2 s pn
式中
zi
─传递函数分子多项式为零的点, 称为传递函数的零点,i 1, 2, , m。
p j ─传递函数分母多项式为零的点,
称为传递函数的极点,j 1, 2, , n。
零点和极点的数值完全取决于系统的参数 构a0、参a数1、。、an和b0、b1、 、,即取决于系统的结
检测器检测的钢板厚度偏差处的厚度偏差之间有如下关系其传递函数为gsegststsgststs比例环节延时环节积分环节微分环节惯性环节一阶微分环节振荡环节二阶微分环节几点说明几点说明典型环节不是具体的元件而是表示元件或系统运动特性的数学模型
第三节 传递函数
一、传递函数的定义
1.定义
传递函数是线性定常系统在零初始条件下,输 出量的拉氏变换与输入量的拉氏变换之比。
1 Ts 1
例如图2-11 所示为机械转动系统,它由惯性负载 和粘性摩檫阻尼器构成,以转矩Ti为输入量,以角 速度 为输出量。
典型环节的传递函数
1、比例环节 凡输出量与输入量成正比,输出不失真也不延迟 而按比例地反映输入的环节,称为比例环节又叫 放大环节、无惯性环节、零阶环节
•动力学方程为:
xotKxit
•传递函数为:
Gs
Xo s Xi s
K
典型环节的传递函数
2、积分环节(纯积分环节) 凡输出量与输入量的积分成正比,称为积分环节, 又称为理想积分环节
•动力学方程为:
Tdxdottxotxit
•传递函数为:
GsXXoi ss
1 Ts1
典型环节的传递函数
5、导前环节(一阶微分环节) 又称为一阶微分环节,是一个相位超前环节。
•传递函数为:
GsXXoi ssTs1
典型环节的传递函数
6、振荡环节(二பைடு நூலகம்积分环节) 振荡环节是二阶环节,又称二阶振荡环节
•传递函数为:
•动力学方程为:
xotT1xi tdt
•传递函数为:
Gs
Xo s Xi s
1 Ts
典型环节的传递函数
3、微分环节(纯微分环节) 凡输出量与输入量的微分成正比,称为微分环节, 又称为理想微分环节
•动力学方程为:
xo
t
T
dxi t
dt
•传递函数为:
Gs
Xo s Xi s
Ts
典型环节的传递函数
4、惯性环节(一阶积分环节) 又称一阶惯性环节,是一个相位滞后环节。
G sX Xo isss22 n 2 nsn 2
GsX Xo issT2s22 1Ts1
典型环节的传递函数
7、二阶微分环节
•传递函数为:
G sX Xo isss22 n 2 nsn 2 GsX Xo issT2s22Ts1
典型环节的传递函数
21
一、典型输入信号
1. 阶跃函数:
r(t)
a t 0
a
r(t) 0 t 0
t
单位阶跃函数:
1 t 0 r(t) 1(t) 0 t 0
单位阶跃函数的拉氏变换
R(s) L[1(t)] 1 s
22
2. 速度函数(斜坡函数):
r(t)
at t 0
r(t)
0
t0
at
t
单位速度函数(斜坡函数):
传递函数为: G(s)
1
s
积分环节原理图为:
U2(s) 1/ Cf s 1 1 U1(s) R1 R1C f s Tis
4
空载油缸
流量:
Q
f
(t)
A
dx(t) dt
X (s) 1/ A K Q f (s) s s
小惯性电动机
m(s) Km
Ua(s) s
三、理想微分环节 微分方程为:c(t) dr(t)
4. 调节时间ts:整个过渡过程所经历的时间,有时也叫过渡过 程时间。
30
5. 超调量σ%: 响应过程中,输出量
超出稳态值的最大偏差值, 一般用它与稳态值的比值 的百分数表示,即
% h(t p ) h() 100%
h()
6. 振荡次数N:单位阶跃响应曲线在0→ts时间内,穿越稳态 值次数的一半称为振荡次数。
31
7.稳态误差ess:对单位 负反馈系统,当时间t 趋于无穷时,系统单 位阶跃响应的期望值 [即输入量1(t)] 与实际值 (即稳态值)之差,定义为 稳态误差:
ess =1 - h(∞)
当h(∞) =1时,系统的稳态误差为零。
32
注意: σ%
5--典型环节传递函数-延时环节课件
其输出量与输入量变化形式相同,但要延迟一段时间
1.微分方程
式中 —
(Delay Time)。
1
延迟环节(又称纯滞后环节) (Pure Time DelayElement)
2.传递函数与功能框
由拉氏变换延迟定理可得
若将
按泰勒(Tayor)
4
延迟环节(又称纯滞后环节) (Pure Time DelayElement)
3.举例
一钢板轧机如图,若轧机轧辊中心线到厚度测量仪的距
离为d (这段距离无法避免),设轧钢的线速度为v,则测
得实际厚度的时刻要比轧制的时刻延迟 (
)。
5
由于 很小,所以可只取前两项,
上式表明,在延迟时间很小的情况下,延迟环节可用 一个小惯性环节来代替。
2
延迟环节(又称纯滞后环节) (Pure Time D时环节的 功能框图
3
阶跃响应
延迟环节(又称纯滞后环节) (Pure Time DelayElement)
3.举例 ① 液压油从液压泵到阀控油缸间的管道传输产生的时间上
② 热量通过传导因传输速率低而造成的时间上的延迟。 ③ 晶闸管整流电路,当控制电压改变时,由于晶闸管导通
后即失控,要等到下一个周期开始后才能响应,这意味 着,在时间上也会造成延迟(对单相全波电路,平均延 迟时间 =5ms;对三相桥式, =1.7ms) ④ 各种传送带(或传送装置)因传送造成的时间上的延迟。 ⑤
机械工程控制基础复习
机械工程控制基础复习 第一章 绪论1.控制理论在工程技术领域中体现为工程控制论,在机械工程领域则体现为机械工程控制论。
2.工程控制论实质上是研究工程技术中广义系统的动力学问题。
具体地说,它研究的是工程技术中的广义系统在一定的外界条件(即输入或激励,包括外加控制与外加干扰)作用下,从系统的一定的初始状态出发,所经历的由其内部的固有特性(即由系统的结构与参数所决定的特性)所决定的整个动态历程;研究这一系统及其输入、输出三者之间的动态关系。
3.y(t)称为系统的输出,显然,y(t)(它就是微分方程的解)是由系统的初始状态、系统的固有特性、系统与输入之间的关系以及输入所决定的。
4.工程控制论(包括机械工程控制论)的内容大致可归纳为如下五个方面: ⑴当系统已定、输入(或激励)已知时,求出系统的输出(或响应),并通过输出来研究系统本身的有关问题,此即系统分析问题;⑵当系统已定,确定输入,且所确定的输入应使得输出尽可能符合给定的最佳要求,此即最优控制问题;⑶当输入已知时,确定系统,且所确定的系统应使得输出尽可能符合给定的最佳要求,此即最优设计问题;⑷当输出已知时,确定系统,以识别输入或输入中的有关信息,此即滤波与预测问题; ⑸当输入与输出均已知时,求出系统的结构与参数,即建立系统的数学模型,此即系统识别或系统辨识问题。
5.反馈:系统的输出不断地、直接或间接地、全部或部分地返回,并作用于系统。
负反馈:输出(被控量)偏离设定值(目标值)时,反馈作用使输出偏离程度减小,并力图达到设定值。
反馈的作用:消除偏离正反馈: 输出偏离初始值(或稳定值)时,反馈作用使输出偏离程度加剧。
反馈的作用:加剧偏离。
6.开环控制:只有输入量对输出量产生控制作用,输出量不参与对系统的控制。
特点是 结构简单、维护容易、成本低、不存在稳定性问题;输入控制输出;输出不参与控制; 系统没有抗干扰能力。
适用范围:输入量已知、控制精度要求不高、扰动作用不大。