
弹性力学整体刚度矩阵的特点与存储方法
元计算秉承中国科学院数学与系统科学研究院有限元自动生成核心技术(曾获中科院科技进 步二等奖、国家科技进步二等奖),通过自身不懈的努力与完善,形成一系列具有高度前瞻性和 创造性的产品。
元计算产品适用范围广泛,目前有国内外专业客户300余家,涉及美、加、日、韩、澳、德、 新等国,遍布石油化工、土木建筑、电磁电子、国防军工、装备制造、航空航天……等多个领域。
弹性力学整体刚度矩阵的特点 与存储方法
用有限元方法分析复杂工程问题时,结点的数目比较多,整体刚度矩阵的阶数通常也是很高的。那么, 是否在进行计算时要保存整体刚度矩阵的全部元素?能否根据整体刚度矩阵的特点提高计算效率。 整体刚度矩阵具有以下几个显著的特点:对称性,稀疏性,非零系数带形分布。 1)对称性 由单元刚度矩阵的对称性和整体刚度矩阵的集成规则,可知整体刚度矩阵必为对称矩阵。利用对称性, 只保存整体矩阵上三角部分的系数即可。 2)稀疏性 单元刚度矩阵的多数元素为零,非零元素的个数只占较小的部分。如图3-26 所示的结构,结点2 只和 通过单元联接的1、3、4、5 结点相关,结点5 只和通过单元联接的2、3、4、6、8、9 结点相关。由单元 刚度矩阵的物理意义和整体刚度矩阵的形成方式可知,相关结点2、3、4、6、8、9 及结点5 本身产生位移 时,才使结点5 产生结点力,其余结点产生位移时不在该结点处引起结点力。在用分块形式表示的整体矩 阵中,与相关结点对应的分块 矩阵具有非零的元素,其它位置上的分块矩阵的元素为零,如图3-27 所示。
二维等带宽存储 设整体刚度矩阵[K]为一个n n的矩阵,最大半带宽为d。利用带形矩阵的特点和对称性, 只需要保存以d 为固定带宽的上半带的元素,称为二维等带宽存储。进行存储时,把整体刚度 矩阵[K]每行中的上半带元素取出,保存在另一个矩阵[K*]的对应行中,得到一个n x d 矩阵[K*]。 把元素在[K]矩阵中的行、列编码记为r、s,在矩阵[K*]中的行、列编码记为r*、s*,对应关 系如下: r*=r,s*=s-r+1
如图3-28(a)所示的最大半带宽为d 的整体刚度矩阵[K],采用二维等带宽存储后得到如图3-28(b) 所示的矩阵[K*]。用新的方法存储后,[K]矩阵中的对角线元素保存在新矩阵中的第1 列中,[K]矩阵 中的r 行元素仍然保存在新矩阵的r 行中,[K]矩阵中的s 列元素则按照新的列编码保存在新矩阵的不 同列中。 采用二维等带宽存储,需要保存的元素数量与[K]矩阵中的总元素数量之比为n/d。所存储的元 素数量取决于最大半带宽d 的值,d 的值则由单元结点的编码方式决定。在采用二维等带宽存储时, 仍然会保存一些零元素,但是采用这种方法时元素寻址很方便。
Thank you
3)非零元素带形分布 在图3-27 中,明显可以看出,整体刚度矩阵的非零元素分布在以对角线为中心的带形 区域内,这种矩阵称为带形矩阵。在包括对角线元素的半个带形区域内,每行具有的元素 个数叫做半带宽,用hbd 表示。 d = (相邻结点的编码的最大差值+1) x 2 图3-26 所示结构的相邻结点编码的最大差值为4,所以半带宽为10。
பைடு நூலகம்
对于同样的有限元单元网格,按照图3-29(a)的结点编码,最大的半带宽为14;按照图3-29(b)的结 点编码,最大的半带宽为18;按照图3-26 的结点编码,最大的半带宽为10。
元计算科技发展有限公司是一家既年青又悠久的科技型企业。年青是因为她正处在战略重组 后的初创期,悠久是因为她秉承了中国科学院数学研究所在有限元和数值计算方面所开创的光荣 传统。元计算的目标是做强中国人自己的计算技术,做出中国人自己的CAE软件。
有限元语言及编译器(Finite Element Language And it’s Compiler,以下简称FELAC) 是中国科学院数学与系统科学研究院梁国平研究院于1983年开始研发的通用有限元软件平 台,是具有国际独创性的有限元计算软件,是PFEPG系列软件三十年成果(1983年—2013 年)的总结与提升,有限元语言语法比PFEPG更加简练,更加灵活,功能更加强大。目前 已发展到2.0版本。其核心采用元件化思想来实现有限元计算的基本工序,采用有限元语 言来书写程序的代码,为各领域,各类型的有限元问题求解提供了一个极其有力的工具。 FELAC可以在数天甚至数小时内完成通常需要一个月甚至数月才能完成的编程劳动。
有限元法刚度矩阵
有限元法刚度矩阵在工程和科学领域,有限元法是一种强大而广泛应用的数值分析方法。
其中,刚度矩阵是有限元法中的一个核心概念,它对于准确描述结构的力学行为和求解问题起着至关重要的作用。
让我们从最基础的层面来理解刚度矩阵。
想象一下,我们有一个简单的弹簧系统。
弹簧的刚度表示它抵抗变形的能力,也就是施加一定的力会产生多大的位移。
在更复杂的结构中,比如桥梁、飞机机翼或者机械零件,每个部分都有自己的抵抗变形的特性,这些特性综合起来就可以用刚度矩阵来表示。
刚度矩阵的元素反映了结构中各个节点之间的相互作用关系。
例如,如果一个结构有多个节点,每个节点在不同方向上的位移都会受到其他节点位移的影响。
刚度矩阵中的元素就定量地描述了这种影响的大小。
从数学的角度来看,刚度矩阵通常是一个对称矩阵。
这意味着矩阵的上三角和下三角部分是对称的。
这种对称性是由于物理问题的本质所决定的,它反映了结构的力学性质在不同方向上的一致性。
那么,刚度矩阵是如何构建的呢?这需要我们对结构进行离散化处理。
将复杂的结构划分成许多小的单元,每个单元都有自己的特性方程。
通过对这些单元的特性进行组合和叠加,就可以得到整个结构的刚度矩阵。
在实际应用中,有限元软件会根据用户输入的结构几何形状、材料属性和边界条件等信息,自动生成刚度矩阵。
例如,在分析一个钢梁的弯曲问题时,软件会首先将钢梁划分为一系列的小单元,然后根据钢梁的材料弹性模量、横截面形状等计算每个单元的刚度,最终组合成整个钢梁的刚度矩阵。
刚度矩阵的大小取决于结构的自由度数量。
自由度是指结构能够独立运动的方向和方式。
例如,一个平面上的节点可能有两个平移自由度(x 和 y 方向),如果考虑转动,则还会增加自由度。
结构的自由度越多,刚度矩阵的规模就越大,计算的复杂度也会相应增加。
为了更直观地理解刚度矩阵,我们可以通过一个简单的例子来说明。
假设有一个由两个弹簧连接的两个质量块组成的系统。
每个质量块可以在水平方向上移动,那么这个系统就有两个自由度。
平面分析整体刚度矩阵

F (4) 4
0
0 0
0 0 0
0 K (4)
33
K (4) 43
0 K (4)
34
K (4) 44
0 K (4)
35
K (4) 45
2 3
4
K
(4)
F (4) 5
0
0
K (4) 53
K (4) 54
K
(4) 55
5
式中:
Fi ( 4 )——④号单元中第i(i=3,4,5)节点所受力; K (—4)—④号单元的扩大刚度矩阵。
0
E t ,求整体刚度矩阵。
y
1
a
a
2①
3
③
②
④
x
4 a
5
6
a
7
5.1 整体刚度矩阵
2021/11/24
解:该模型中共有6个节点,4个单元,各单元的信息如表所示。
单元编号
各单元信息
①
②
a
y
1
2①
3
③
②
④
x
4 a
5
6
a
a
③
④
整体编码 局部编码
1、2、3 i、j、m
2、4、5 i、j、m
5、3、2 i、j、m
4
5.1 整体刚度矩阵
2021/11/24
不失一般性,仅考虑计算模型中有4个单元,如图所示。四个单元的整体节点位移列阵为
1T
T 2
T 3
T 4
T T 5
式中:
T i
, ui
vi
(i 1, 2,
, 5)
y
4
④
5
单元刚度矩阵及其元素的特点

单元刚度矩阵及其元素的特点
单元刚度矩阵是在有限元分析中使用的重要概念。
它是描述单
元内部应力和应变关系的工具,通常用于分析结构的强度和稳定性。
单元刚度矩阵的元素特点包括:
1. 对称性,单元刚度矩阵是对称的,即其(i, j)和(j, i)位置
的元素相等。
这是由于材料的弹性性质决定的,对称性简化了计算
过程。
2. 正定性,单元刚度矩阵是正定的,这意味着对于任意非零的
向量,其与单元刚度矩阵相乘后的结果仍为正数。
这一特性保证了
单元的稳定性和可靠性。
3. 局部坐标系,单元刚度矩阵的元素是相对于局部坐标系而言的,这意味着在全局坐标系下需要进行坐标变换才能得到全局刚度
矩阵。
4. 尺寸,单元刚度矩阵的尺寸取决于单元的自由度数量。
例如,对于二维单元而言,3节点三角形单元的单元刚度矩阵是6x6的,4
节点矩形单元的单元刚度矩阵是8x8的。
5. 形状函数的影响,单元刚度矩阵的元素受到所采用的形状函数的影响,不同的形状函数会导致不同的单元刚度矩阵。
总的来说,单元刚度矩阵的特点包括对称性、正定性、局部坐标系、尺寸和受形状函数影响。
这些特点对于理解和应用单元刚度矩阵在有限元分析中起着重要作用。
有限元考试复习资料(华东交通大学)
有限元考试复习资料(含习题答案)1试说明用有限元法解题的主要步骤。
(1)离散化:将一个受外力作用的连续弹性体离散成一定数量的有限小的单元集合体,单元之间只在结点上互相联系,即只有结点才能传递力。
(2)单元分析:根据弹性力学的基本方程和变分原理建立单元结点力和结点位移之间的关系。
(3)整体分析:根据结点力的平衡条件建立有限元方程,引入边界条件,解线性方程组以及计算单元应力。
(4)求解方程,得出结点位移(5)结果分析,计算单元的应变和应力。
2.单元分析中,假设的位移模式应满足哪些条件,为什么?要使有限元解收敛于真解,关键在于位移模式的选择,选择位移模式需满足准则:(1)完备性准则:(2)连续性要求。
P210面简单地说,当选取的单元既完备又协调时,有限元解是收敛的,即当单元尺寸趋于0时,有限元解趋于真正解,称此单元为协调单元;当单元选取的位移模式满足完备性准则但不完全满足单元之间的位移及其导数连续条件时,称为非协调单元。
3.什么样的问题可以用轴对称单元求解?在工程问题中经常会遇到一些实际结构,它们的几何形状、约束条件和外载荷均对称某一固定轴,我们把该固定轴称为对称轴。
则在载荷作用下产生的应力、应变和位移也都对称此轴。
这种问题就称为轴对称问题。
可以用轴对称单元求解。
4.什么是比例阻尼?它有什么特点?其本质反映了阻尼与什么有关?答:比例阻尼:由于多自由度体系主振型关于质量矩阵与刚度矩阵具有正交性关系,若主振型关于阻尼矩阵亦具有正交性,这样可对多自由度地震响应方程进行解耦分析。
比例阻尼的特点为具有正交性。
其本质上反应了阻尼与结构物理特性的关系。
5.何谓等参单元?等参单元具有哪些优越性?①等参数单元(简称等参元)就是对坐标变换和单元内的参变量函数(通常是位移函数)采用相同数目的节点参数和相同的插值函数进行变换而设计出的一种单元。
①优点:可以很方便地用来离散具有复杂形体的结构。
由于等参变换的采用使等参单元特性矩阵的计算仍在单元的规则域内进行,因此不管各个积分形式的矩阵表示的被积函数如何复杂,仍然可以方便地采用标准化的数值积分方法计算。
第2讲 矩阵分析及弹性力学基础PPT课件

北京航空航天大学
13
二次型的微商
n
f(x1,x2, ,xn)xTAx aijxixj i,j1
f x
f x1 f x2 f xn
2 2 2
n i1 n i1
n i1
a1i xi a2i xi
ani xi
a11 2a21
an1
北京航空航天大学
19
位移
位移就是位置的移动。物体内任意一点的 位移,用位移在x,y,z坐标轴上的投影u、 v、w表示。
北京航空航天大学
20
应 力—物体内某一点的内力
F3
应力S在其作用截面上的法向 分量为正应力σ,切向分量称 为剪应力,用τ表示。
F1
F2
lim Q S
A0 A
北京航空航天大学
21
N A
Nsin sin
A
Nsin cos
A
显然,点p在不同截面上的应力是不同的。为分析点p的应力状态,即 通过p点的各个截面上的应力的大小和方向,在p点取出的一个无穷小 平行六面体。用六面体表面的应力分量来表示p点的应力状态。
北京航空航天大学
22
一点的应力状态
无穷小正六面体, 六面体的各棱边 边平行于坐标轴
17
外力和内力
体力—分布在物体体积内的力,例如重力 和惯性力。
面力—分布在物体表面上的力,例如接触 压力、流体压力。
➢ 分布力:连续分布在表面某一范围内
➢ 集中力:分布力的作用面积很小时的简化
内力—外力作用下,物体内部相连各部分 之间产生的相互作用力。
北京航空航天大学
18
位移、应力、应变
对变形体受力和变形进行描述的基本变量 位移——物体变形后的形状 应力——物体的受力状态 应变——物体的变形程度
第三节刚度矩阵
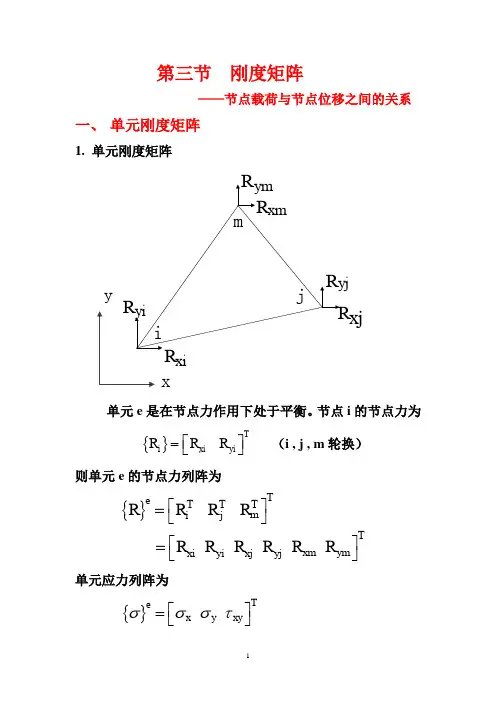
第三节 刚度矩阵——节点载荷与节点位移之间的关系一、 单元刚度矩阵1. 单元刚度矩阵xj单元e 是在节点力作用下处于平衡。
节点i 的节点力为{}Ti xiyi R R R ⎡⎤=⎣⎦ (i , j , m 轮换)则单元e 的节点力列阵为{}TeTT T mi jTxm ym xi yi xj yj R R R R R R R R R R ⎡⎤⎣⎦⎡⎤⎣⎦==单元应力列阵为{}Tex y xy σσστ⎡⎤⎣⎦=假定弹性体的所有节点都产生一虚位移,单元e 的三个节点的虚位移为{}*******eT mm i i j ju v u v u v δ⎡⎤⎣⎦= 单元虚应变列阵为{}****Tx y xy εεεγ⎡⎤⎢⎥⎣⎦=参照式(3-7),则单元虚应变为{}{}**eeB εδ⎡⎤⎣⎦=作用在弹性体上的外力在虚位移上所做的功为:{}{}*eTe R δ⎛⎫ ⎪⎝⎭单元内的应力在虚应变上所做的功为:{}{}*Te tdxdy εσ∆⎛⎫ ⎪⎝⎭⎰⎰根据虚位移原理,可得单元的虚功方程{}{}{}{}**eTTe e R tdxdy δεσ∆⎛⎫⎛⎫⎪ ⎪⎝⎭⎝⎭=⎰⎰或{}{}{}{}**eTTTe e B R tdxdy δδσ∆⎛⎫⎛⎫⎡⎤ ⎪ ⎪⎣⎦⎝⎭⎝⎭=⎰⎰故有{}{}eTB R tdxdy σ∆⎡⎤⎣⎦=⎰⎰将式(3-10)代入,的{}{}{}eeeTTD B D B R B B tdxdytdxdy δδ∆∆⎡⎤⎡⎤⎡⎤⎣⎦⎣⎦⎣⎦⎡⎤⎡⎤⎡⎤⎣⎦⎣⎦⎣⎦==⎰⎰⎰⎰(3-27)简记为{}{}ee ek R δ⎡⎤⎣⎦= (3-29)--------上式表征单元节点力与节点位移之间的关系,称为单元刚度方程(单元平衡方程) 其中TeD B B k tdxdy ∆⎡⎤⎡⎤⎡⎤⎡⎤⎣⎦⎣⎦⎣⎦⎣⎦=⎰⎰(3-28) ek ⎡⎤⎣⎦称之为单元刚度矩阵(简称为单刚),是66⨯矩阵。
如果单元的材料是均质的,矩阵D ⎡⎤⎣⎦中的元素也是常量,且在三角形常应变的情况下,矩阵B ⎡⎤⎣⎦中的元素也是常数,当单元的厚度也是常数时,注意到dxdy ∆=∆⎰⎰,于是单元刚度矩阵可简化为TeB D B t k ⎡⎤⎡⎤⎡⎤⎡⎤⎣⎦⎣⎦⎣⎦⎢⎥⎣⎦∆= (3-30) 将单元刚度矩阵按节点号写成分块矩阵形式:66eii ij imji jj jm mm mimj kk k k k k k k k k ⨯⎡⎤⎢⎥⎡⎤⎢⎥⎢⎥⎢⎥⎣⎦⎢⎥⎢⎥⎣⎦= (3-31)其中任一子块[]rs k (r ,s=i ,j ,m )是一个2×2子矩阵,为[][][][]Trsrs k B D B t =∆ (r ,s=i ,j ,m )(1)对于平面应力问题将[]B 和平面应力问题的弹性矩阵[]D 代入,得Trs r s k B D B t ⎡⎤⎡⎤⎡⎤⎡⎤⎣⎦⎣⎦⎣⎦⎣⎦=∆ ()21122114122r s r s r s r s r s r s r s r s b b c c b c c b Et c b b cc c b b μμμμμμμ--⎡⎤++⎢⎥=⎢⎥---∆⎢⎥++⎢⎥⎣⎦(r ,s=i ,j ,m ) (3-32)(2)对于平面应变问题将[]B 和平面应变问题的弹性矩阵[]D 代入,得()()()()()()()12122112114112121212121e rs k b b c c b c c b r s r s r s r s E t c b b c c c b b r s r s r s r sμμμμμμμμμμμμμμμ⎡⎤⎢⎥⎢⎥⎡⎤⎢⎥⎣⎦⎢⎥⎢⎥⎣⎦--++----=+-∆--++--- (r,s=i ,j ,m ) (3-33)(注:是将式(3-32)中的,E μ分别换成21E μ- 和1μμ-)2. 单元刚度矩阵的性质 (1)ek ⎡⎤⎣⎦的物理意义式(3-29)可完整写为131415161112212223242526333435363132434445464142555152535456616263646i i jjmmeU k k k k k k V k k k k k k k k k k U k k k k k k k k V k k k k k k U k k k k k V⎡⎤⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎡⎤⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦=⎧⎫⎪⎪⎪⎪⎪⎪⎨⎬⎪⎪⎪⎪⎪⎪⎩⎭566ii j j m m eu v u v u k v ⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎡⎤⎢⎥⎢⎥⎢⎢⎥⎥⎣⎣⎦⎦⎧⎫⎪⎪⎪⎪⎪⎪⎨⎬⎪⎪⎪⎪⎪⎪⎩⎭可见每个节点在x 和y 方向上有二个平衡方程,3个节点共有六个平衡方程。
刚度矩阵的性质和存储
! ! !
k ji ! kn1i
! ! !
k jj ! kn1 j
! ! !
k jn1 !
⎥ ⎥ ⎥
kn1n1 ⎥⎦
过虚功原理得到证明。
6
3、结构刚度矩阵主对角线上的元素恒为正值
由性质(1)可知,任一主对角线上元素kii是使 节点位移Δi为一单位位移,其它节点位移为零时必须 在第i号位移方向施加的力Pi。它的方向自然应与位移 方向相同,因而是正值。
⎢ ⎢
"
"
"
"
"
"
"
"
"
⎥ ⎥
⎢0 ! kii ! kij ! kim ! 0⎥ i
⎢ ⎢
"
"
"
"
"
"
"
"
"
⎥ ⎥
[k ]2n×2n = ⎢0 ! k ji ! k jj ! k jm ! 0⎥ j
⎢ ⎢
"
"
"
"
"
"
"
"
"
⎥ ⎥
⎢0
⎢ ⎢
"
! !
kmi "
! "
kmj "
! "
kmm "
! "
0⎥
"
个节点的节点数大得多,因而,结构刚度矩阵中很大
t
一部分元素是零,即所谓的稀疏矩阵。
9
5、结构刚度矩阵是一个奇异矩阵
从单元刚度矩阵的奇异性讨论中知,处于静力 平衡状态的无约束单元可以发生任意的刚体位移。 与单元刚度矩阵是奇异矩阵的理由一样,无约束结 构的结构刚度矩阵[K]也是奇异矩阵,即[K]的行列 式为零。
第二章 刚度矩阵法 ppt课件
平面板架
fz M x M yT
z
x
T y
§2.2 位移模式
位移模式是建立起单元内任一点位 移与节点之间的关系 •轴向变形 •扭转变形 •弯曲变形
•轴向变形
ux abx
I
J
ix a bx a jx a bL
L
ΔL
b jx ix
i
L
j L
ux
ix
jxix
L
x
•扭转变形
x abx
i
杆件的物理方程: D
依据虚功原理:
*T
*T
V dV f
*T
*T
V BTDBdV f
§2.4 坐标变换
Z Y’
Z’
Y X’ X
§2.5 基本步骤
•单元刚度矩阵的建立:
Kee f e f TF
KeTe TFe
TTKeTeFe ΚeTTKeT Κee Fe
总刚度方程的建立:
Κee Fe
ΚF
ΚΚe
j
L
ix a bx a
jx abL
b jx ix
L
x ixjxLix x
•弯曲变形
Ma xb
M
EI
d2y dx2
d2 y M dx2 EI
Mi
θi
i
F iy
iy
ya3xb2xcx d
(-)
F jy
Mj
θj
j
jy
M (+) Q
§2.3 刚度矩阵
杆件的位移模式: uN
杆件的几何方程: NB
• 自由度:每个节点可能产生的位移
结构类型
平面桁架 空间桁架 平面刚架 空间刚架 平面板架
整体及总体刚度矩阵的性质概述
整体及总体刚度矩阵的性质概述整体及总体刚度矩阵是一个方阵,其尺寸等于结构体系中自由度的个数。
整体刚度矩阵可以表示为K = [k11, k12, ..., k1n; k21,k22, ..., k2n; ..., kn1, kn2, ..., knn],其中ki,j表示结构体系中第i个自由度在受到第j个自由度作用时的刚度系数。
总体刚度矩阵是整体刚度矩阵的一种特殊形式,在结构的分析与计算中较为常见。
总体刚度矩阵一般通过将各个单元的刚度矩阵逐个组合得到。
总体刚度矩阵包含了结构的所有自由度,反应了整个结构在受力作用下的刚度特性。
1. 对称性:整体及总体刚度矩阵是对称矩阵,即kij = kji。
这是由于结构在平衡状态下受力成立的一个基本条件。
对称性使得计算和分析过程更加简化,可以减少计算量。
2.正定性:整体及总体刚度矩阵是正定矩阵,即对于任意非零的向量v,v^TKv>0。
正定性保证了整体及总体刚度矩阵的特征值均为正数,即不存在零特征值。
这意味着结构不会出现无穷大的位移和变形,具有稳定性和可靠性。
3.奇异性:整体及总体刚度矩阵是奇异矩阵的条件是存在零特征值。
如果结构体系有刚度为零的单元或自由度,则整体及总体刚度矩阵的秩将小于其自由度的个数,从而成为奇异矩阵。
奇异性代表结构的不稳定性,需要进行特殊处理或修正。
4.加法性:整体及总体刚度矩阵具有加法性,即当结构被分解成若干个结构单元(子结构)时,每个子结构的刚度矩阵加和得到整个结构体系的刚度矩阵。
这使得结构计算和分析可以被分解和简化,提高了效率。
5.可逆性:整体及总体刚度矩阵是可逆矩阵,即存在逆矩阵K^(-1),使得K·K^(-1)=K^(-1)·K=I。
逆矩阵的存在保证了结构计算的唯一性,可以通过刚度矩阵求解结构的位移和反力。
6.非线性性:整体及总体刚度矩阵的计算涉及到结构的几何非线性和材料非线性。
当结构存在较大的变形和应力非线性时,刚度矩阵的计算需要进行迭代,并考虑材料的非线性特性。
弹性力学 本构方程 刚度矩阵 柔度矩阵
弹性力学本构方程刚度矩阵柔度矩阵弹性力学本构方程刚度矩阵柔度矩阵中文名称:弹性力学英文名称:theory of elasticity其他名称:弹性理论定义:研究弹性体在荷载等外来因素作用下所产生的应力、应变、位移和稳定性的学科。
所属学科:水利科技(一级学科) ;工程力学、工程结构、建筑材料(二级学科) ;工程力学(水利)(三级学科)弹性力学也称弹性理论,主要研究弹性体在外力作用或温度变化等外界因素下所产生的应力、应变和位移,从而解决结构或机械设计中所提出的强度和刚度问题。
在研究对象上,弹性力学同材料力学和结构力学之间有一定的分工。
材料力学基本上只研究杆状构件;结构力学主要是在材料力学的基础上研究杆状构件所组成的结构,即所谓杆件系统;而弹性力学研究包括杆状构件在内的各种形状的弹性体。
弹性力学是固体力学的重要分支,它研究弹性物体在外力和其它外界因素作用下产生的变形和内力,也称为弹性理论。
它是材料力学、结构力学、塑性力学和某些交叉学科的基础,广泛应用于建筑、机械、化工、航天等工程领域。
弹性体是变形体的一种,它的特征为:在外力作用下物体变形,当外力不超过某一限度时,除去外力后物体即恢复原状。
绝对弹性体是不存在的。
物体在外力除去后的残余变形很小时,一般就把它当作弹性体处理。
弹性力学的发展大体分为四个时期。
人类从很早时就已经知道利用物体的弹性性质了,比如古代弓箭就是利用物体弹性的例子。
当时人们还是不自觉的运用弹性原理,而人们有系统、定量地研究弹性力学,是从17世纪开始的。
发展初期的工作是通过实践,探索弹性力学的基本规律。
这个时期的主要成就是R.胡克于1678年发表的弹性体的变形与外力成正比的定律,后来被称为胡克定律。
第二个时期是理论基础的建立时期。
这个时期的主要成就是,从1822,1828年间,在A.-L?柯西发表的一系列论文中明确地提出了应变、应变分量、应力和应力分量概念,建立了弹性力学的几何方程、平衡(运动)微分方程,各向同性和各向异性材料的广义胡克定律,从而为弹性力学奠定了理论基础。