
GY401锁尾陀螺仪中文使用说明书
GY401锁尾陀螺仪中文使用说明书 前言 GY401 采用 AVCS ( Angular Vector Control System ) 角度向量控制系统,具有高性能、体积小及重量轻的特点,专为直升机所设计。感测器与控制器结合为一体,安装容易。陀螺仪的性能表现与舵机息息相关,舵机的反应速度愈快,则陀螺仪的灵敏度及性能会愈佳。GY401 搭配数字舵机将可获致极佳的性能,S9253 高速型数字舵机是专为陀螺仪所设计,建议使用。
一、功能介绍 AVCS 系统 可自动消除因风力或其它天候因素,以及直升机的各种姿态所引起之尾舵偏移,使得尾舵操控容易,适合 3D 花式飞行。
SMM 陀螺仪传感器 采用最新型超低偏移 SMM ( Silicon Micro Machine ) 传感器,能有效减少飞行中尾舵偏移的机会。
相容数字舵机 ( DS 模式) 使用 DS 模式时可相容Futaba 数字舵机,能完全配合数字舵机的高速反应性能。
可由遥控器切换陀螺仪的灵敏度及操作模式 由遥控器可调整陀螺仪的灵敏度,以及切换陀螺仪的操作模式 ( 锁定模式或一般模式 )。
一体式、体积小、重量轻 采用高密度黏着技术,体积只有27×27×20mm,重量仅为 27g。 导电树脂外壳 采用导电树脂外壳,增强抗电磁干扰 ( EMC ) 的能力。
二、套件内的组件 打开 GY401 包装盒后,请先检查是否包括下列组件∶ GY401 规格资料 控制系统:数字式 PI ( proportional integration ) 比例式积分控制。 陀螺仪传感器:SMM 系统振动式陀螺仪。 操作电压:4~6V ( 直流电 ) 操作温度:-10 ~ +45°C 外型尺寸:27 × 27 × 20 mm 重量:27g 功能∶具备正逆转开关、DS 模式开关、控制延迟调整旋纽、舵机最大行程量调整旋纽。可由遥控器调整陀螺仪的灵敏度及切换锁定 ( AVCS ) 模式与一般模式。
AVCS 陀螺仪介绍 传统型的陀螺仪只有当直升机的尾舵移动时,才会送出控制讯号至舵机,当尾舵停止移动时,控制讯号也随之归零。相反地,即使直升机的尾舵停止移动时,AVCS 陀螺仪也会持续送出控制讯号。
三、传统型陀螺仪的运作 当直升机在停悬状态受到侧风的吹袭时,尾舵会产生偏移的现象,此时传统型陀螺仪会送出控制讯号至尾舵舵机,以相反的方向抵制尾舵的偏移,当尾舵停止偏移时,陀螺仪的控制讯号也随之消失。若侧风持续地吹袭直升机时,会造成尾舵不断地偏移,此时陀螺仪会一直抵制尾舵的偏移,直到尾舵移动至下风处,这就是风标效应。
AVCS 陀螺仪的运作 当尾舵受到侧风吹袭而产生偏移的现象时,陀螺仪会抵制尾舵的偏移,同时陀螺仪会计算出偏移的角度,并持续送出控制讯号以抵抗侧风,因此即使侧风不停地吹袭直升机时,尾舵依然不会产生偏移。换言之,陀螺仪会自动修正因侧风所引起的尾舵偏移。当直升机执行自转的动作时,尾舵舵机会依据机体旋转的角速度而摆动,当直升机停止自转时,尾舵舵机会判断应停止的位置,这就是自动偏移功能。 四 GY401 的功能 各部名称及功能说明 名 功能说明 反转开关:切换陀螺仪的控制方向。请依据直升机的主旋翼旋转方向及尾舵连杆的方向做正确的切换。
DS 模式开关:数字舵机模式开关。使用数字舵机时,请将 DS 模式开关切到 ON的位置;使用一般舵机时,请切到 OFF 的位置,若切到 ON 的位置时,将会导致舵机烧毁。
控制延迟调整旋纽:调整尾舵控制讯号的运作速度。若使用速度较慢的舵机,却发现直升机的尾舵会产生追踪现象时,可顺时针转动旋纽,增加延迟的时间,即可消除追踪现象。若尾舵使用高速舵机时,例如数字舵机,请将旋纽调整至 0 的位置。
舵机最大行程量调整旋纽:设定尾舵舵机的最大行程量。将尾舵摇杆向左及向右打满舵,调整旋纽使尾舵舵机的行程量不会超出尾螺距滑套的最大活动范围。顺时针转动旋纽为增加行程量。
灵敏度频道接头:接至接收机的灵敏度频道 ( 一般是 CH5 ),可同时做为切换陀螺仪的灵敏度及模式 ( 锁定模式或一般模式 ) 之用。因接头仅有单蕊的讯号线,请勿用力拉扯以免断线。
尾舵频道接头:接至接收机的尾舵频道 ( CH4 )。 尾舵舵机接头:接至尾舵舵机。
五、状态指示灯的显示 灯号显示 陀螺仪状态 快速闪烁 表示开启电源后,陀螺仪正在进行资料初始化的程序。 恒亮 表示陀螺仪位于锁定 ( AVCS ) 模式。 熄灭 表示电源已关闭或陀螺仪位于一般模式。 慢速闪烁 表示陀螺仪没有接收到由遥控器所送出的尾舵控制讯号,此时尾舵舵机无法操作。 间歇闪烁 表示在一般模式下开启电源,此时陀螺仪无法正确地执行资料初始化的程序。请将遥控器的陀螺仪灵敏度开关切至锁定模式,关闭接收机的电源再重新开启。
闪烁二次 表示在锁定模式时,目前接收到的尾舵控制讯号与储存在陀螺仪的中立点讯号不同。下列二种情况皆会出现此灯号∶
· 正在拨动尾舵摇杆。 · 尾舵的中立点已经偏移,必须重新设定中立点。 闪烁一次 表示重新设定尾舵的中立点。将遥控器的灵敏度开关在一般模式与锁定模式间快速切换至少3 次,最后须停于锁定模式。当灯号熄灭后,尾舵的中立点已经重新设定完成。
使用遥控器设定陀螺仪的灵敏度 遥控器灵敏度设定值与陀螺仪灵敏度的关系 若灵敏度频道送出中立点的讯号时,陀螺仪的灵敏度将为 0;若送出中立点以上的讯号时,陀螺仪为锁定模式;若送出中立点以下的讯号时,陀螺仪为一般模式。若遥控器具备设定陀螺仪灵敏度的功能 ( 例如 T9ZH WC 系列、FF9、FF8 ),则可由 GYRO功能项设定陀螺仪的灵敏度值。设定值若为 50%,则陀螺仪的灵敏度为 0。若设定值为 0 ~50%,则陀螺仪的灵敏度为 100 ~ 0% ( 一般模式 );若设定值为 50 ~ 100%,则陀螺仪的灵敏度为 0 ~ 100% ( 锁定模式 )。由遥控器的灵敏度开关可同时控制陀螺仪的灵敏度及操作模式,灵敏度开关的 ATV 设定值亦可控制陀螺仪的灵敏度,例如 ATV 为 90% 时,陀螺仪的灵敏度为 100%。
使用灵敏度开关设定陀螺仪的灵敏度 本范例使用 Futaba FF8 遥控器,进入陀螺仪混控 ( GYRO ) 的功能项,分别设定一般飞行模式 ( 锁定模式,灵敏度 80% ) 、Idle-up 1 飞行模式 ( 锁定模式,灵敏度 80% ) 及Idle-up 2 飞行模式 ( 一般模式,灵敏度 60% ),使用 SW-E 开关切换陀螺仪的灵敏度。
六、设定步骤∶ 1. 使用遥控器的进阶功能选单进入 GYRO 功能项。 2. 按压游标键 ( CURSOR ) 显示选择切换开开的画面,按压资料键 ( DATA ) 选择SW-E。
3. 按压游标键 ( CURSOR ) 显示一般飞行模式 ( NORM ) 灵敏度的画面,调整设定值为 90%。
4. 按压游标键 ( CURSOR ) 显示 Idle-up 1 飞行模式 ( IDL1 ) 灵敏度的画面,调整设定值为 80%。
5. 按压游标键 ( CURSOR ) 显示 Idle-up 2 飞行模式 ( IDL2 ) 灵敏度的画面,调整设定值为 20%。
注∶舵机逆转 ( REVERS ) 的功能项内,灵敏度频道 ( CH5 ) 须设为 NORM。 使用 ATV 设定陀螺仪的灵敏度 若遥控器没有设定陀螺仪灵敏度的功能时,则可选择一个具有切换开关的动作频道,利用调整行程量 ( ATV ) 的方式也可以控制陀螺仪的灵敏度。本范例使用 Futaba FF6 遥控器,进入行程量 ( ATV ) 的功能项,分别设定 CH5 的 ATV为一般飞行模式 ( 锁定模式,灵敏度 80%,CH5 开关扳向前 ) 及 Idle-up 飞行模式 ( 一般模式,灵敏度 60%,CH5 开关扳向后 ),使用 CH5 开关切换陀螺仪的灵敏度。
七、设定步骤∶ 1. 按压模式键 ( MODE ) 进入设定 CH5 ATV 的画面。 2. 将 CH5 开关扳向前,设定 ATV 为 72%。 3. 将 CH5 开关扳向后,设定 ATV 为 54%。 4. 简单的计算公式∶ATV = 90 × 灵敏度 / 100。 注∶使用 CH5 开关切换陀螺仪的灵敏度时,将无法设定一般飞行模式与 Idle-up 飞行模式皆为锁定模式,CH5 开关必定一侧为锁定模式,另一侧为一般模式。舵机逆转 ( REVERS ) 的功能项内,CH5 须设为 NORM。
使用方法 将陀螺仪安装至直升机上 操作 GY401 的切换开关及旋纽时,因开关及旋纽皆非常细小,请使用套件内附之小型螺丝起子以利操作。 安装陀螺仪 安装 GY401 时,请使用套件内附之双面胶,陀螺仪的底部平面必须与直升机的主轴成 90° 角,否则会影响左右侧滚及前后滚翻的方向。将 GY401 安装在电动直升机上时,必须距离马达至少 10cm 以上,以免有干扰的现象产生。
八、接线图 选择舵机 若使用数字舵机 ( 例如 S9253、S9250、s9450 ) 做为尾舵舵机时,请将DS 模式开关切至 ON 的位置。若使用一般的舵机,则将 DS 模式开关切至 OFF的位置。
注意∶若使用一般的舵机,却将 DS 模式开关切至 ON 的位置时,将会导致舵机烧毁。
检查尾舵连杆 将遥控器的灵敏度开关切至锁定模式,先开启遥控器的电源,再开启接收机的电源。此时请勿拨动尾舵摇杆或移动直升机,需等 3 秒钟后陀螺仪才会完成资料初始化的程序。请注意,资料初始化的程序必须在锁定模式下进行,如果状态指示灯的灯号恒亮,表示目前陀螺仪正位于锁定模式。如果在一般模式下开启接收机的电源时,状态指示灯的灯号会出现间歇性的闪烁,必须将遥控器的灵敏度开关切至锁定模式,然后重新开启接收机的电源。将遥控器的灵敏度开关切至一般模式,当尾舵舵机在中立点时,选择适合的舵片,使尾舵连杆与舵机摆臂尽可能成90° 角。请依据直升机的组装说明书,决定尾舵舵机的摆臂长度。左右移动尾舵摇杆,检查尾舵舵机的转动方向是否正确,若转动方向错误,则由遥控器的舵机逆转功能项目更改尾舵舵机的方向。
调整陀螺仪的灵敏度 陀螺仪的灵敏度大小会因尾舵舵机与直升机的不同而有所差异。一般而言,尾舵舵机的速度愈快,则陀螺仪的灵敏度可相对提升。直升机主旋翼的转速愈快,则尾舵的灵敏度会增加,因此必须降低陀螺仪的灵敏度,例如特技飞行模式 ( Idle-up ) 的灵敏度必须比停悬时的灵敏度小。先将停悬时的灵敏度设为 70 ~ 80%,上空飞行 ( Idle-up ) 时的灵敏度设为 60 ~70%,然后再依据实际的飞行状态调整灵敏度的大小。
GM700双感度陀螺仪设置

GM700 是专门为直升机设计的双感度锁尾陀螺仪采用AVCS(Angular Vector Control System) 角度向量控制系统,锁尾性能更加稳定。
可自动消除风力等天候因素,以及直升机的各种姿态所引起之尾舵偏移,使操控更容易,适合3D飞行。
--------------------------------------------------------------------------------------------------------------------------控制系统:数字PI(proportional integration)比例积分控制陀螺仪传感器:压电式角速度传感器工作电压:4V~6V(DC)工作温度:-10度~+45度外形尺寸:28X28X20mm重量:18克功能:具备DS模式开关(支持数码舵机和普通舵机)正逆切换开关、延时调整旋钮、尾舵机行程调节旋钮、可由遥控器调节陀螺仪的灵敏度(双感度)以及切换普通模式和锁定模式(AVCS)-----------------------------------------------------------------------------------------------------------------------------指示灯说明:快速闪烁:表示开启电源后,陀螺仪正在初始化。
恒亮:表示陀螺仪处于锁定(AVCS)模式。
熄灭:表示电源关闭,或陀螺仪处一般模式。
慢速闪烁:表示陀螺仪没有收到遥控器送出的尾舵控制讯号,此时尾舵舵机无法操作。
间歇闪烁:1.表示一般模式下开启电源,陀螺仪无法正确执行初始化程序。
(请切换到锁定模式,关闭电源再重新开启)2.表示在锁定模式时,目前接收到的尾舵控制讯号与陀螺仪的中立点讯号不同。
闪烁二次:(二种情况会出现此灯号)1.正在拨动尾舵摇杆2.尾舵的中立点已经偏移,必须重新调整设定中立点。
GA510尾锁陀螺仪说明书
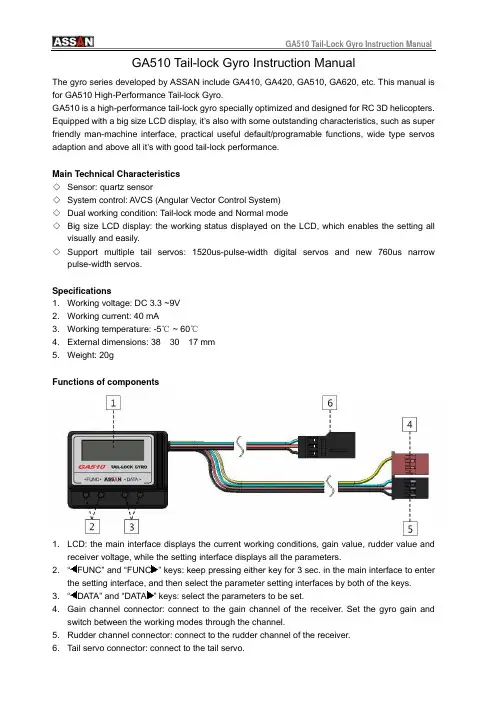
GA510 Tail-lock Gyro Instruction ManualThe gyro series developed by ASSAN include GA410, GA420, GA510, GA620, etc. This manual is for GA510 High-Performance Tail-lock Gyro.GA510 is a high-performance tail-lock gyro specially optimized and designed for RC 3D helicopters. Equipped with a big size LCD display, it’s also with some outstanding characteristics, such as super friendly man-machine interface, practical useful default/programable functions, wide type servos adaption and above all it’s with good tail-lock performance.Main Technical Characteristics◇ Sensor: quartz sensor◇ System control: AVCS (Angular Vector Control System) ◇ Dual working condition: Tail-lock mode and Normal mode◇ Big size LCD display: the working status displayed on the LCD, which enables the setting allvisually and easily. ◇ Support multiple tail servos: 1520us-pulse-width digital servos and new 760us narrowpulse-width servos.Specifications1.Working voltage: DC 3.3 ~9V 2. Working current: 40 mA3. Working temperature: -5℃ ~ 60℃4. External dimensions: 38× 30 × 17 mm 5. Weight: 20gFunctions of componentsdisplays the current working conditions, gain value, rudder value and2. 1.LCD: the main interface receiver voltage, while the setting interface displays all the parameters.“FUNC” and “FUNC ” keys: keep pressing either key for 3 sec. in the main interface to enter3. the setting interface, and then select the parameter setting interfaces by both of the keys. “DATA” and “DATA ” keys: select the parameters to be set.4. Gain channel connector: connect to the gain channel of the receiver. Set the gyro gain and5. of the receiver. switch between the working modes through the channel.Rudder channel connector: connect to the rudder channel 6. Tail servo connector: connect to the tail servo.Installationng GA510 Tail-lock Gyro, please stick the gyro to the stable place of the helicopter with isplay and setting st powered on first), GA510 will display thet move When installi the double-sided tape inside the packing box. The bottom of the gyro shall be perpendicular to the main axis of the helicopter (see the figure below). The G510 Tail-lock Gyro used on the RC electric helicopter shall be at least 10cm away from the motor. Do not install the gyro at the exhaust outlet or any places of heat to avoid the possible disturbance.D 1. Power onWhen the gyro’s powered on (the transmitter mu following interfaces in sequence. Pay attention that before the main interface appeared, don’the stickers, the gyro and the helicopter anyway.2. Error promptIf there is any failure during the power-on process, the following error prompt will appear:The rudder channel is not connected properly or transmitter power wasn’t turnedon. Please check the connection of the signal wire between the gyro and the rudder channel of the receiver or turn on transmitter power.The gain channel is not connected properly. Please check the connection of thesignal wire between the gyro and the gain channel in the receiver.Internal error in gyro. If the problem cannot be fixed after turn off the power andrestart, please return the gyro to the manufacturer for repair.3. Main interfaceGain valueRudder valueReceiver battery voltageWorking ModeTwo working mode as the follows:Tail-lock mode Normal mode4. FunctionPress “FUNC” or “FUNC” for 3 sec. to enter the setting interface, then selected by the two keys. GA510 gyro’s functions include:Gyro control directionsServo typesServo center trimTwo-direction servo limit adjustmentAdjustment of rudder stick response smoothnessStatic drift correction5. Setting1) Gyro control directionsThe gyro has two movement directions, namely NOR and REV. Lift the helicopter and turn the head of the helicopter left. If the sway of the tail servo is in the same direction when turning right the rudder controller on the transmitter, the control direction of the gyro is corrected set. If the direction is not correct, press “DATA” or “DATA” key to change the setting value of the control directions. The step above is most important. If the control direction of the gyro is wrong , the helicopter may have the danger of rotating at high speed when taking off, therefore please check it again whether the control direction of the gyro is in correctly set.2) Selection of servo typesThe typical marketed tail servos can be classified into 3 different types according to the frame rate / pulse width, see the table below. If you used is not included in the table, please select the type according to the applicable frame rate / pulse width provided by the manufacturer. Be careful that the incorrect selection may cause the damage or decrease the performance or life of the servo.1520us / 250Hz 1520us / 333Hz 760us / 333HzJR 810G Airtionics 94758 Futaba BLS251JR 2700G Airtionics 94761 Futaba S9251JR 8700G Futaba S3153 Futaba S9256Sky HDS-577 Futaba S3154 LogicTech 6100GSky HDS-877 Futaba S9253 MKS DS8910Futaba S9254Futaba S9257Futaba S9650JR 3400GJR 8900GHitec HS-5925MGHitec HS-6965HBLogicTech 2100GRobbe FS61BBSanwa ERG-WRX3) Servo center trimPress “DATA” or “DATA” key to adjust the center value of the servo between -100 and 100. It is recommended to adjust the rocker arm position of the servo at first. After the center position is basically appropriate, trim the center position with this function. Try to avoid the large-scale adjustment on the center of the servo.4) Two-direction servo limit adjustmentTurn the rudder stick full rudder to one direction, then press “DATA” or “DATA” to adjust the limit to make the servo reach the maximum movement limit of the tail pitch sliding sleeve in this direction, and ensure that no over limit occurs in the process. Set the other direction with the same method. The adjustable range of the two-direction limits is 30% - 160%.5) Adjustment of rudder stick response smoothnessPress “DATA” or “DATA” to adjust the response smoothness of the rudder stick within the range of 0% - 25%. This function adjusts the “hard” and “soft” feel in the response of the gyro to the rudder stick. The user may adjust the smoothness according to his own control feeling.6) Static drift correctionIn Tail-lock mode, if the tail is slowly drifting when the helicopter in hovering, make correction with this function. Adjust with the small setting value for several times to reach the satisfactory hovering static state.Have fun!!ASSAN ELECTRONIC CONTROL TECHNIC CO., LTD。
陀螺仪讲义

图 1-5 摆式陀螺仪受重力作用的情况
由图 1-5 中知道,当陀螺主轴 x 水平时,重力 P 的方向既通过重心 O′,也通过陀 螺仪的支点 O,重力矩为零,对陀螺仪不发生作用,因此陀螺不产生进动。但是当地球 自转了β角之后,陀螺主轴相对地平面 AB,升高了β角,即图中 x 轴方向与 A′B′之 间的夹角(A′B′//AB)。这时陀螺仪的重力 P 的方向不再通过陀螺仪的支点 O,而 产生了力臂为 1sinβ的重力矩(摆力矩)MP,即
1
图 1-4 自由陀螺仪特性实验仪
如果将衡重 A 向左移动一小段距离,在陀螺不转动的情况下,杠杆将在竖直面内产 生逆时针方向的转动,即左端下降、右端上升。但是当陀螺转动时,杠杆不作上下倾斜 运动,而是仍然保持水平,且在水平面内作逆时针方向的转动(从上向下看) ,这种现 象就是所谓的“进动”。如果将衡重 A 向右边移动一小段距离,在陀螺转动的情况下,也 将产生“进动”, 不过进动方向和上述方向相反, 即杠杆在水平面内作顺时针方向的转动 。 1.4 摆式陀螺仪寻北原理 1.4.1 摆式陀螺仪寻北规律 陀螺经纬仪上的陀螺仪,其支点不在三轴的交点上,而是将陀螺仪用弹性悬带悬挂 着,支点在弹性悬带上端的着力点 O 上,如图 1-5 所示,O 点对整个陀螺仪来讲是个不 动点。
1 陀螺及其特性 1.1 陀螺 凡是绕定点高速旋转的物体,或绕自身轴高速旋转的任意刚体,都称为陀螺。如图 1-1 所示,设刚体上有一等效的方向支点 O。以 O 为原点,作固定在刚体上的动坐标系 O-XYZ。刚体绕此支点转动的角速度在动坐标轴上的分量分别为ωx、ωy、ωz,若能 满足以下条件: ωz>>ωx ωz>>ωy ωz≈Const (1-1) 这种类型的刚体统称为陀螺。OZ 轴是高速旋转轴,也称陀螺转子轴。刚体一面绕 OZ 轴作等速旋转,另一方面还可以绕 OX 及 OY 轴作较慢的转动。前者称为自转运动, 后者称为进动运动。
MB调参教程

大家好,现在为大家介绍一下野兽陀螺仪接线方式和基本调参流程共模友参考,野兽陀螺仪(信号线为靠近通道注释的方向也就是上方)上的1234通道为舵机信号输出通道,分别连接机身四颗舵机,十字盘上的三颗舵机分别是后面的俯仰舵机为1号,以主轴为中心顺时针看另两颗为2和3,分别插在陀螺仪上相应的通道口,尾舵机插4号通道(因为不同品牌的尾舵机频宽不同,分宽频1520和窄频760,如果选错有可能会损坏舵机,希望大家注意,调参前请不要插),接收机与陀螺仪的连线方式我们可以依照陀螺仪说明书上的接线图进行连接,下面我们以FUTUBA接收机的SBUS单线连接为列做相应介绍,信号线一端边接接收机的SBUS口,另一端连接陀螺仪上标有ELE的通道口,现在我们的接线以完成下面为大家介绍基本的调参流程,打开遥控器,然后给陀螺仪上电,共电电池用2S锂电或者小与7.4V的其他电源,如果自检不通过,需检查接收机与陀螺仪接线是否正确,遥控器是否以打开,以及接线模式是否选择正确(可参阅接线方式选择教程),等陀螺仪自检完成之后,按住设定键不放,直到选单A灯长亮放开设定键,这样我们就进入了陀螺仪的调参模式,我们可以依照陀螺仪说明书里的参数设定卡来依次进行操作,下面给大家介绍基本操作步骤,打方向舵改变选择参数,短按一下设定键进入下一选项
A 陀螺儀擺放方向
B CCPM伺服機工作頻率
C 尾伺服機工作頻寬
D 尾伺服機工作頻率
E 尾舵最大行程
F 尾舵修正向
G 十字盤中立點(十字盤0度)
H 十字盤模式
I CCPM伺服機正反向
J 設定循環螺距
K 設定集體螺距
L 設定十字盤最大行程
M 設定十字盤修正方向
N 定时方式的选择。
南方陀螺仪使用说明书

仪器常数测试方法同精度测试操作方法相似,只是在 4.5 条数据Байду номын сангаас处理上有所区别,按 4.1~4.4 进行寻北测试后,测试结果记为 αgi 则:
Ki= a gi a N …………………………………………
(4)
式中: αN—基准边方位角; Ki—第 i 次测量得到的仪器常数。 仪器常数K为:
南方陀螺仪使用说明书
———————————————————————————————— 作者: ———————————————————————————————— 日期:
ﻩ
ASG-15 陀螺全站仪使用说明书
目次
1概述
1.1 功能和用途 1.2 主要性能参数
2 仪器组成 3工作原理 4使用方法
4.1 三脚架架设 4.2 陀螺全站仪主机架设 4.3 纬度输入 4.4 测量程序 4.5 数据处理 4.6 仪器撤收
勿大角度倾斜或倒置),然后将其平稳置于三脚架上。 b.取出全站仪主机。将全站仪对照定位孔放置于陀螺仪主机上并
锁紧。 c.陀螺全站仪粗对北。取出包装箱内的磁罗盘,按照其使用说明
书规定的方法,确定当地大致北向;将陀螺寻北仪主机粗对北标记置 于大致北向(北向可以借助磁罗盘确定,其使用方法见磁罗盘使用说 明书);然后顺时针方向旋转锁紧三脚架上的三个对心手轮。
和矿山贯通测量等领域。
1.2 主要性能参数
仪器主要技术指标见表 1。
表 1 陀螺全站仪主要技术指标表
寻北精度
≤15 (1)
寻北时间
≤10min
工作方式
全自动
工作电源
24V DC
(完整)70型光纤陀螺仪使用说明书

FOG—70型光纤陀螺仪使用维护说明书FOG —70型光纤陀螺仪使用维护说明书1.产品名称FOG-70型光纤陀螺仪. 2。
基本工作原理简述光纤陀螺是一种敏感角速率的光纤传感器,其基本工作原理是利用Sagnac 效应:在一个环形干涉仪中,由光源发出的光波被分束器一分为二,两束光将分别沿顺、逆时针方向运动,并回到分束器处。
当干涉仪以一定角速度相对于惯性参考系作旋转运动时,则顺逆时针光束存在相位差:Ω⋅=cRLS λπφ4 式中:L 为光纤长度;R 为光纤环的半径;λ为光波长;c 为真空中的光速.光纤环形干涉仪的优势是可以采用多匝光路来增强萨格奈克相移,此时上式中的光纤长度NR L π2=,N 是光纤线圈的匝数。
检测到萨格奈克相移即可解算出旋转角速率Ω。
根据上述原理,光纤陀螺仪由光学表头和调制/解调电路两部分组成,前者包括光源、探测器、耦合器、Y 型多功能集成光路和光纤线圈,如图1所示.3。
产品结构及特点陀螺结构上采用了典型的光纤环圈为圆环形的结构设计方案,并从小型化一体化设计、结构稳定(抗冲击振动)、抗谐振、结构对称性、安装方便性以及热设计(温图1 闭环保偏光纤陀螺原理框度特性)等方面统筹考虑,优化设计出了陀螺现有结构。
4.质量等级及执行标准GJB2426-20045。
产品用途FOG-70型光纤陀螺仪具有寿命长、抗冲击振动能力强、测量范围大、带宽高、瞬时启动、无加速度引起的漂移、精度覆盖面广等特点,可广泛应用于战术导弹、舰船、巡航导弹和军、民用飞机、无人机以及车辆和机器人的导航、制导、定位定向、稳定控制等领域。
6.1 陀螺零偏系列指标零偏稳定性(º/h):≤0.5零偏重复性(º/h):≤0。
56。
2 随机游走系数(º/h):≤0。
056.3 陀螺标度因数系列指标标度因数(LSB/º/s):实测标度因数非线性度(ppm):≤300标度因数不对称度(ppm):≤3006.4 最大输入角速率(º/s):±4006.5 阈值(º/h):≤0。
固定翼专用3轴陀螺仪使用说明
固定翼专用3轴陀螺仪使用说明3AXIS GYRO User ManualTL-3AXIS-A固定翼专业3轴陀螺仪适用于固定翼模型飞机增加稳定性,使得新手能够快速体验到驾驭航模的乐趣。
TL-3AXIS-A Plane gyro is designed to improve plane stability when fly,enable fresh model lovers learn and fell model flying joy quickly.功能特点:●专为固定翼模型飞机设计,三轴陀螺增加飞行稳定性。
●支持普通固定翼;三角翼;V型尾翼3种机型。
●改善算法使得飞行稳定与控制灵活得以实现。
●可遥控关断3轴陀螺增稳系统,方便熟手全手动操作飞机。
●体积小,重量轻。
Function Feature:Specially designed for RC planes,3AXIS gyro improves fly stabilitySupport common plane;delta wing;V tail3kinds RC modelsImprove stability&flexibilityRemote control can shut down3AXIS gyro system,convenient for skillful players to operate planes manually技术参数:●电源电压:4-6v直接使用电调的BEC供电。
●输出信号:普通模拟舵机信号输出。
●外形尺寸:●重量:Technical Parameters:Power voltage:4-6V BEC of ESC supply the power directly.Size:Weight:注意事项:Attention Items:●安装3轴陀螺仪之前需要先确认您的飞机已经正确安装。
Assemble your planes completely before assemble the3AXIS gyro.●关闭遥控器上的V尾混控功能及三角翼混控功能。
A3 Super 4 中文使用说明书
4中文使用说明书修订:2023-06-14感谢您购买和使用我们的产品。
A3 Super 4是一款专门为遥控固定翼模型飞机设计的高性能、功能强大的六轴陀螺仪和平衡仪产品。
为了让您更好地了解和使用本产品和安全飞行,请认真阅读本说明书并按说明书的要求进行相关设置。
注意事项遥控飞机模型不是玩具!螺旋桨高速旋转带来的潜在风险相当高,它们可能会导致严重的伤害,一切的使用要符合并遵守共同的安全规则和相关法规。
我们建议您在第一次使用我们的陀螺仪进行飞行时,寻求具有丰富飞行经验的玩家的指导和帮助!陀螺仪在通电后需要进行精确的陀螺仪校准,所以,在接通飞机电源后,请保持飞机静止,等待蓝灯闪烁若干秒完成校准后,才能开始飞行,如果在这个阶段陀螺仪检测到有轻微的移动,蓝灯会一直保持常亮,直至飞机不再移动才重新开始校准过程,尽管如此,开机初始化阶段只需要保持静止即可,并不需要将飞机水平放置;陀螺仪在通电后还需要进行摇杆中位校准,所以,通电前,先把发射机的所有摇杆放在中间位置,油门摇杆放在最低,打开发射机电源,然后再接通飞机电源,在初始化过程中不要移动任何摇杆直至初始化完成。
摇杆校准只针对副翼(副翼2)、升降(升降2)和方向通道;安装完成后请务必逐一检查副翼、升降、方向三个通道的陀螺仪修正方向是否正确!并且养成在每次起飞前都检查确认陀螺仪方向的习惯,错误的陀螺仪方向将会导致失控甚至坠机!安装陀螺仪后,由于舵机的修正动作明显增加,将导致工作电流增大,请务必确保UBEC或电调内置BEC能够提供足够的输出电流,否则可能造成电压不稳定,对飞行带来安全隐患。
为了获得更加稳定的电压,建议将配送的大电容插在陀螺仪或接收机的任意一个空闲的接口上。
安装方法注意事项• 切记不要用热熔胶或尼龙扎带等方式将陀螺仪硬性地安装在机身上!• 一次安装使用1块双面胶即可,太厚或太软的双面胶都有可能影响陀螺仪的性能;•陀螺仪是敏感部件,安装时应尽量在陀螺仪周围预留足够的空间,与其他电子设备或连接线保持足够的距离,避免挤压。
GYRO-89型陀螺连续测井仪操作手册
GYRO-89型陀螺连续测井仪操作手册一:陀螺仪的相关介绍1、陀螺仪的应用领域陀螺仪可在有磁环境下进行井斜角、方位角、工具面角等参数的测量。
尤其在丛式井、老井、开窗定向井的测量中,它是必需的仪器。
2、GYRO-89型陀螺连续测井仪的性能指标(1)测量范围和精度:1)倾斜角:0~90°,误差:±0.4°;2)方位角:0°~360°,误差:井斜<1°时,数据可信,井斜>1°时,误差±2.5°(2)测量方式:1)定点测量和连斜测量2)点测测量时间≤1.5分钟;(3)井下仪器供电:未启动陀螺DC110V-120V/85mA陀螺启动后DC110V-120V/95mA(4)测速限定:陀螺启动时:小于1800米/小时陀螺未启动:小于2500米/小时(5)井下仪器耐温:175℃(6)地面主机工作温°:-20℃~70℃(7)井下仪器工作压力:100MPa(8)井下仪器尺寸:外径:Φ89mm;长度:3100mm;(9)适应电缆:Φ8mm铠装单芯电缆,长度小于7000m,适应电缆阻值≦200欧姆。
二:GYRO-89型陀螺连续测井仪的配接步骤(一)地面配接步骤(主要用于刻度和仪器调试)图1:地面仪器的前面板图2:地面仪器的后面板如图2所示,把图中打框的“交流输入”、“USB”、“CH1”、“CH2”分别连接完毕。
其中,“交流输入”为220V民用交流电;“USB”为用USB线分别连接地面仪器和计算机;“CH1”、“CH2”分别连接地面仪器于示波器的“CH1”、“CH2”通道。
(二)实际测井配接步骤图3:地面仪器的前面板图4:地面仪器的后面板如图4所示,在实际测井过程中,对比地面配接仪器,只增加了“缆芯”和“井口信号”,其中,前面板的缆芯插孔:“1”、“2”、“3”、“4”,对应后面板缆芯输入航插1、2、3、4。
平衡仪使用指南
平衡仪使用指南准备工作:该平衡仪不支持的电脑系统:除VISTA 64 位以外,其余系统均可兼容。
在安装平衡仪之前,可以先将遥控器和接收机进行对频,步骤如下第一次对频必须严格按照以下步骤:1:按住发射机对频按钮开机2:接收机插上对频线上电,接收机指示灯闪烁两次熄灭3:关发射机,拔掉接收机电源和对频线4:接收机上电(不能插对频线)5:打开发射机(不要按对频按钮),约三秒接收机指示灯闪烁转为恒量。
以后开机没有顺序。
备注:如果接收机指示灯不闪烁的话,把接收机重新上电,但是上电之前要把发射机关掉。
对频完成后,方便接下来的调试以及初期舵机检测。
初次使用平衡仪时,先将USB 连接线连接电脑,按照电脑提示的步骤安装好驱动程序。
平衡仪使用步骤:1.安装平衡仪2.连接插线3.遥控器设置4.飞机机械设置5.试飞调试一.安装平衡仪安装平衡仪时,传感器和CCD镜头必须按照本身小箭头的指向保持一致,否则平衡仪无法正常工作。
CCD的镜头应朝向地面安装,一定要保障镜头前方空旷无阻碍,以免影响CCD采集地面图像。
这里我们按照KDS 出厂的标准配置进行示范,二.连接插线安装好平衡仪以后需要开始连接插线。
KDS K-7X 遥控器配带的接收机,与FUTABA 的接收机插线方法一样PS:关于平衡仪感度线和陀螺仪感度线,这两根线都可插可不插,其区别在于:当在接收机第五通道插上平衡仪(蓝色插头)的感度线时,电脑设置的平衡仪感度不起作用了,这时平衡仪的感度直接由遥控器的第五通道控制。
如果将平衡仪感度线拔掉,平衡仪的感度又恢复到电脑里设置的感度值。
陀螺仪感度同上。
平衡仪连接接收机的完成示意图:450SV:450C:连接好平衡仪和接收机以后,需要将舵机和平衡仪的中央控制盒连接起来。
副翼通道连接中央控制盒的第一插口,升降通道连接第三插口(这是固定的),螺距通道插第二插口,尾舵机插第五插口(这是固定的)。
中央控制盒可以根据各自飞机的情况选择固定的位置,建议调机结束后再固定中央控制盒。