
减速直流电机角度控制
//2014年课设 1100850221 欧宇
//直流减速电机角度控制
//芯片89c52
//驱动芯片L298orL293
//仅供参考,勿ctrl+a and ctrl+c
#include //c51,c52头文件均可
#include
#define NOP _nop_()
#define uchar unsigned char
#define uint unsigned int
#define ulong unsigned long
#define LCD_COM 0
#define LCD_DAT 1
sbit LcdRS=P2^7;//1602用IO口衣初始化而定
sbit LcdRW=P2^6;
sbit LcdEN=P2^5;
sbit CA = P3^2;//控制程序用IO口
sbit CB = P2^1;
sbit IN1=P2^2;
sbit IN2=P2^3;
sbit ENA=P3^7;
sbit mark=P3^6;//电机停止标志 占空比可调 精度过高 否者难以判断电机真正停止
uint tjd,a,c=6000;//c=可为1500以上100000以下任意数值
int post=0,s,real=0,tpd;
void FreqA() interrupt 0
{
if(CB) {post--;real--;}//post可用于参加计算,r
else {post++;real++;}//real禁止用于别处,
} //real直接显示,防止角度产生错误 ?
void timer0() interrupt 1 using 1
{
ENA=~ENA; //周期为100000um 25khz更好,本人用c52实现会出现时序问题所以将就着点 ?
a=10000-c;//10000个单位占空比, ?
if(!ENA){TH0=(65536-c)/256;//精度超高
TL0=(65536-c)%256;}
else {TH0=(65536-a)/256;
TL0=(65536-a)%256;}
}
void timer1() interrupt 3 using 2 //校正方法为线性差值减缩小法 得到结果是tpd=post*0.18
{
s=(tpd-post*0.18)*60;//设置角度-实际角度 60为MALAB计算得出较优比例
if(s>3000) s=3000;//限制最大速?否者电机输出脉冲过快引起误差
if(s<-3000) s=-3000;//负号表翻转
if(s>0) {IN1=0; IN2=1;TR0=1;TR1=1;mark=0;}//正反转
if(s<0) {IN1=1; IN2=0;TR0=1;TR1=1;mark=0;}
if(s>-10.8&&s<10.8){IN1=1; IN2=1;TR0=0;TR1=0;mark=1;}//10.8=0.18*60
if(s>-10.8&&s<10.8){IN1=1;IN2=1;TR0=0;mark=1;}不关T1,可监控扰动
if(s<0) s=-s;
if (s<2000) s=1500;//限制最小速度 否者电机不转
c=10000-s; //PWM周期为10UM //s值越大,速度越快
//测试推荐 1500
}
///////1602初始化 ///
void time(unsigned int t)//模块化1602 初始,百度很多
{
uint i;
for(i=0;i
}
void LCD_WRITE(unsigned char x,bit WS)
{
P1=x;
LcdRW=0; LcdRS=WS;
LcdEN=1; time(50); LcdEN=0;
}
void LCD_Initial()
{
LCD_WRITE(0x38,LCD_COM); time(600);
LCD_WRITE(0x38,LCD_COM); time(600);
LCD_WRITE(0x01,LCD_COM); time(600);
LCD_WRITE(0x06,LCD_COM); time(600);
LCD_WRITE(0x0c,LCD_COM); time(600);
}
void GotoXY(unsigned char x,unsigned char y)
{
unsigned char code table[4]={0x00,0x40,0x10,0x50};
LCD_WRITE(0x80+table[x]+y, LCD_COM);
}
void PutCh(uchar m)
{
LCD_WRITE(m,LCD_DAT);
}
void Print(unsigned char *str)
{
while(*str!='\0')
{
PutCh(*str);
str++;
}
}
/////////1602初始化 ///
void Delay1ms(uint count)
{
uint i,j;
for(i=0;i
for(j=0;j<120;j++);
}
//////键盘扫描///////
uchar getbit(uchar x)
{
if(x==0x0e) return 0;
if(x==0x0d) return 1;
if(x==0x0b) return 2;
if(x==0x07) return 3;
return 0;
}
unsigned char Getkey()
{
uchar m,k,n;
P0=0x0f; m=P0;
P0=0xf0; k=P0>>4;
P0=0xff; //此处使用了翻转扫描法
n=getbit(k)+(3-getbit(m))*4;//此处如果用case语句更明了
if(k==0x0f) n=16;
return n;
}
//////键盘扫描///////
void main()
{
int p;
uchar i=0,key,k[4];
IE=0x8f;//1000 0111
IT0=1;
TMOD=0X11;
mark=0;
LCD_Initial();
GotoXY(0,0); Print("set:");
GotoXY(1,0); Print("real:");
Delay1ms(100);
while(1) //由于时序问题,此处使用定时器键盘互换工作原理
{
if(TR0==0&&TR1==0)//if(TR0==0)表示电机无扰动已经停止才开始扫描键盘
{
key=Getkey();
if(key!=16)
{
Delay1ms(100);
k[i]=key;
Delay1ms(100);
if(i<3)
{
GotoXY(0,5+i);
PutCh(k[i]+'0');//显示按键按了什么
}
i++;
}
if(i==4)
{
i=0; //xxx=0
tjd=k[0]*100+k[1]*10+k[2];//tjd=xxx*10+key,能省很多空间哦
GotoXY(0,9);
PutCh((tjd/100)%10+'0');//显示真正录入角度
PutCh((tjd/10)%10+'0');
PutCh(tjd%10+'0');
TH1=(65536-500)/256;
TL1=(65536-500)%256;
TH0=(65536-20)/256;//快速进入中断调速否者电机失控
TL0=(65536-20)%256;
if(k[3]==10)tpd=tjd;post=0;//加度数
if(k[3]==11)tpd=post*0.18-tjd;//减度数
TR0=1; TR1=1;
IN1=0;//开启电机
}
}
GotoXY(1,7);
p=real*18;
LCD_WRITE((p/10000)%10+0x30,LCD_DAT); //显示绝对脉冲角度,
LCD_WRITE((p/1000)%10+0x30,LCD_DAT);
PutCh((p/100)%10+'0');
PutCh('.');
PutCh((p/10)%10+'0');
PutCh(p%10+'0');
}
}
直流电机控制器设计说明书
1 直流电机控制器设计说明书
1.1 设计思想
直流电机PWM控制系统主要功能包括:直流电机的加速、减速以及电机的正转和反转,并且可以调整电机的转速,还可以方便读出电机转速的大小,能够很方便的实现电机的智能控制。其间,还包括直流电机的直接清零、启动、暂停、连续功能。该直流电机系统由以下电路模块组成:振荡器和时钟电路:这部分电路主要由89C51单片机和一些电容、晶振组成。设计输入部分:这一模块主要是利用带中断的独立式键盘来实现。设计控制部分:主要由89C51单片机的外部中断扩展电路组成。设计显示部分:包括液晶显示部分和LED数码显示部分。LED数码显示部分由七段数码显示管组成。直流电机PWM控制实现部分:主要由一些二极管、电机和L298直流电机驱动模块组成。
1.2 系统总体设计框图
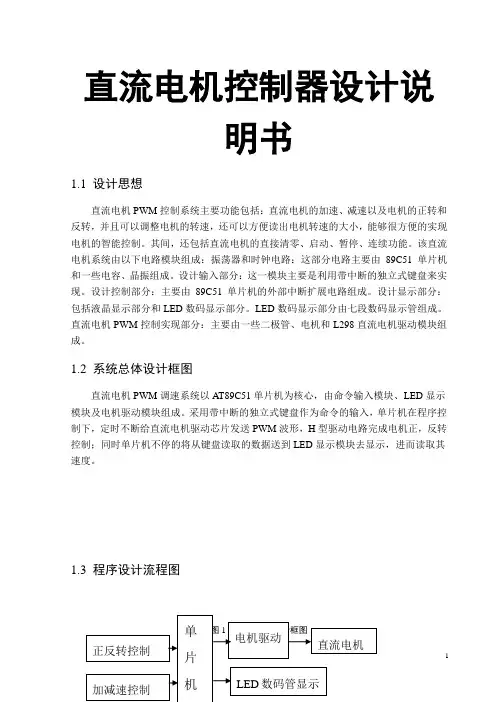
直流电机PWM调速系统以AT89C51单片机为核心,由命令输入模块、LED显示模块及电机驱动模块组成。采用带中断的独立式键盘作为命令的输入,单片机在程序控制下,定时不断给直流电机驱动芯片发送PWM波形,H型驱动电路完成电机正,反转控制;同时单片机不停的将从键盘读取的数据送到LED显示模块去显示,进而读取其速度。
1.3 程序设计流程图
图1-1 系统总体设计框图
单
片
机 电机驱动
LED数码管显示 直流电机 正反转控制
加减速控制
2
图1-2中断服务流程图
2 总体硬件电路设计
2.1 芯片介绍
2.1.1 89C51单片机
结构特点:
8位CPU;
片内振荡器和时钟电路;
32根I/O线;
外部存贮器寻址范围ROM、RAM64K;
2个16位的定时器/计数器;
5个中断源,两个中断优先级;
全双工串行口; 外部中断0
记录脉冲数 定时器1
重装初值
计时一秒计算转速
算出数码管显示
图1.2 定时中断服务流程图
3 布尔处理器。
XTAL218XTAL119ALE30EA31PSEN29RST9P0.0/AD039P0.1/AD138P0.2/AD237P0.3/AD336P0.4/AD435P0.5/AD534P0.6/AD633P0.7/AD732P1.01P1.12P1.23P1.34P1.45P1.56P1.67P1.78P3.0/RXD10P3.1/TXD11P3.2/INT012P3.3/INT113P3.4/T014P3.7/RD17P3.6/WR16P3.5/T115P2.7/A1528P2.0/A821P2.1/A922P2.2/A1023P2.3/A1124P2.4/A1225P2.5/A1326P2.6/A1427U1AT89C51
直流减速电机工作原理
直流减速电机工作原理
直流减速电机是一种将直流电能转化为机械能的设备。它通过直流电源提供的电能,产生磁场并将电能转化为转动的机械能。其主要工作原理如下:
1. 电动机内部有一个轴心,通过轴心将电机的输入轴与输出轴相连。
2. 在电机内部,有一个由磁定子和磁极组成的转子。磁定子是由一组绕线制成的线圈,线圈中流过直流电流,产生磁场。而磁极则是由磁性材料制成,能够吸引或排斥磁场。
3. 当电流通过磁定子的线圈时,会在磁定子周围产生磁场。这个磁场与磁极相互作用,使得磁极受到磁力的作用,产生转矩。
4. 由于电机的输出轴与转子相连,因此转矩作用在转子上,使转子开始旋转。
5. 当转子转动时,输出轴也会随之转动,并将机械能传递给其他设备或机械装置。
6. 为了控制电机的转速和方向,通常会在电机内部安装一个可调速控制装置,如变阻器或电子控制单元。通过调整这些装置,可以改变电机的转速和转向。
通过上述工作原理,直流减速电机能够实现将直流电能转化为机械能的过程。它广泛应用于各种工业设备、家用电器、医疗设备等领域,为人们提供了便利和效率。
直流无刷电机驱动器ATE33035(MC33035)使用说明

丹东奥拓电子有限公司
201505 ATE/QJ 01.08-2015
共23页 第1页 技术交流
介绍
ATE33035(替代MC33035)是一种单片的直流无刷电机控制器,它包含了开环控制的三、四
相电机控制系统所需的全部功能。此外,也可以用于控制直流有刷电机。采用双极性模拟技术,其
全功能和高耐用性非常适合与恶劣的工业环境。
功能包括:1、准确转动位置测序的转子译码器;2、参考与电源电压传感器的温度补偿;3、可
预设频率的锯齿波振荡器;4、全接近误差放大器;5、脉宽调制比较器;6、上部的三个集电极开路
驱动器;7、下部的三个用于驱动功率场效应管MOSFET的大电流图腾柱电路。
保护功能包括:1、欠压锁定;2、可预设关断延迟时间的逐周期电流限制模式;3、内部热关断;
4、可以连接到微处理器控制系统的故障输出端口。
电机控制功能包括:1、开环时间控制;2、正、反向运行控制;3、可控的启用和制动。4、可
以通过60°/ 120°选择引脚设置转子位置解码器,用于60°或120°的电机相位传感器输入。
方框图功能说明
典型应用方框图见图19,其它各种应用方框图见图36,38,39,43,45和46。下面各种方框
图中关于内部功能和特性的说明,都要参照图19和图36。
转子位置译码器
内部转子位置译码器监控三个传感器输入(管脚4,5,6)为上部和下部驱动提供适当的输出
顺序。传感器输入端口设计为可以直接连接到集电极开路型霍尔效应开关或光电耦合器(通过旋转
开槽孔)。内部上拉电阻可以保证外部器件的小信号输入有效。兼容典型门限为
2.2 V 的TTL电平
输入。ATE33035设计用于常用的三、四相位传感器的电动机控制。通过管脚22(60°/120°选择输
入)可以便利的完成ATE33035内部设置,能够控制60°、120°、240°和300°电相位传感器的
电动机。三个传感器输入能够组合成八组可能的输入代码,其中的六组用于有效转子位置。剩下的
直流减速电机有什么作用?具体应用在哪些方面?

直流减速电机有什么作用?具体应用在哪些方面?
直流减速电机是一种将电能转化为机械能的装置,它具有减速、调速、转向、变转矩等功能。直流减速电机被广泛应用于工业自动化控制系统、机器人、精密加工设备等领域,具有很大的市场需求。本文将详细介绍直流减速电机的作用及其应用,希望能够帮助大家更好地了解和使用直流减速电机。
一、直流减速电机的作用
1. 减速功能:直流减速电机通过减速装置将电机的高速旋转转化为较低的输出转速,使得电机具有更广泛的应用场景。
2. 调速功能:直流减速电机可以通过调节电机的电压和电流来实现调速,在各种工况下实现输出转速的可变性。
3. 转向功能:由于直流减速电机可以反转,因此可以实现驱动运动轴的正反转。
4. 变转矩功能: 由于直流减速电机的转矩特性与负载不同,所以可以通过改变电机负载来实现输出转矩的变化,从而满足不同的工作需求。
二、直流减速电机的应用
1. 工业自动化:直流减速电机被广泛应用于工业自动化控制系统中,其中主要包括用于驱动输送带、风扇、泵、搅拌器等工业设备,以及用于机械手臂等机器人驱动装置。
2. 精密加工设备:由于直流减速电机具有减速、调速等功能,因此被广泛应用于精密加工设备,如激光切割机、光纤放大器、高精度数控机床等。
3. 汽车工业:直流减速电机在马达控制器、方向盘传动、汽车里减速器等领域中发挥着重要作用,尤其在电动车辆中应用十分广泛。
4. 家电领域:在家电领域中,直流减速电机被应用于洗衣机、空气净化器、烤箱、豆浆机等家用电器中,其具有高效、安全、可靠的特点,得到了广泛应用。
三、直流减速电机的优势
1. 能够实现较大的输出转矩,能够满足较大负载输出时的需求。
2. 电机转速可通过调整电压、电流等参数实现调速,方便应用。
3. 直流减速电机的控制系统简单,容易实现自动化控制。
4. 直流减速电机抗过载能力强,可以适应各种工作环境。 四、总结
直流减速电机作为一种高效、安全、可靠的机械设备,其在工业自动化、机器人、精密加工设备等领域中具有广泛的应用,广受用户好评。随着科技的不断发展,直流减速电机的应用范围将越来越广,对于推动机器人技术、工业技术的发展具有重要的作用。
简单舵机驱动模块

简单舵机驱动模块
舵机驱动模块是一种重要的电子设备,广泛应用于各种需要精确控制角度的场合。它由直流电机、减速齿轮组、传感器和控制电路组成,通过发送信号,可以指定输出轴旋转至特定的角度。
与普通的直流电机相比,舵机的最大特点在于它只能在一定的角度范围内转动,不能像直流电机那样无限制地旋转。此外,舵机还具有反馈功能,可以实时反馈当前的角度信息,使得控制系统可以精确地知道舵机的位置,从而进行更精确的控制。
在驱动舵机时,我们需要使用到舵机驱动模块。这个模块接收来自控制器的信号,将其转换为适合舵机的驱动信号,从而驱动舵机转动至指定的角度。一般来说,舵机驱动模块需要接收一个PWM(脉宽调制)信号,这个信号的脉冲宽度决定了舵机转动的角度。例如,对于一款180度的舵机,当PWM信号的脉冲宽度为1.5ms时,舵机会转动至90度的位置。
除了PWM信号外,舵机驱动模块还需要提供电源和地线。一般来说,舵机的电源线为红色,接5V电源;地线为棕色或黑色,接GND。而信号线则通常为黄色或白色,连接到控制器的GPIO口。
总的来说,舵机驱动模块是一种非常重要的设备,它使得我们可以精确地控制舵机的角度,从而实现各种复杂的控制任务。在使用舵机驱动模块时,我们需要注意提供正确的电源和信号,以及正确地设置PWM信号的脉冲宽度,以确保舵机能够准确地转动至指定的角度。
直流无刷电机控制方式

直流无刷电机控制方式
01 什么是直流无刷电机?
无刷直流电机是在有刷直流电动机的基础上发展来的,具有无极调速、调速范围广、过载能力强、线性度好、寿命长、体积小、重量轻、出力大等优点,解决了有刷电机存在的一系列问题。由于无刷电机没有电刷进行自动换向,因此需要使用电子换向器进行换向。无刷直流电机驱动器实现的就是这个电子换向器的功能。
02 无刷电机的控制方式
目前直流无刷电机的控制主要分两大类:方波控制(梯形波控制)与弦波控制,这两类控制方式的原理分别是什么呢?
(1)方波控制:通过霍尔传感器获得电机转子的位置,然后根据转子的位置在360°的电气周期内,进行6次换向(每60°换向一次)。每个换向位置电机输出特定方向的力,因此可以说方波控制的位置精度是电气60°。由于在这种方式控制下,电机的相电流波形接近方波,所以称为方波控制。
(2)弦波控制:使用的是SVPWM波,输出的是3相正弦波电压,电机相电流为正弦波电流。可以认为在一个电气周期内进行了多次的连续变化换向,无换相电流突变。显然,正弦波控制相比方波控制,其转矩波动较小,电流谐波少,控制起来感觉比较“细腻”。 03 方波与弦波特点方波控制特点
(1)价格便宜。驱动器算法简单,开发难度低,开发成本较低,且本身硬件成本比弦波控制成本低;
(2)加减速简单粗暴,类似于轰油门,但也容易过冲;
(3)匹配电机简单,对电机霍尔相位、相电感、相电阻要求低;
弦波控制特点
(1)运行平稳,转矩波动小。类似伺服的控制,运行效果顺畅,不易受负载变动而波动;
(2)更加稳定可靠,使用寿命高。弦波控制避免产生尖峰电流的冲击,而方波控制易产生尖峰电流,对mos管及电机进行冲击,容易影响使用寿命;
(3)安静,噪声小。电机运行时方波控制可明显听到“吱吱吱”的电流声,弦波控制电流声极小;
(4)效率高,节能减排。弦波控制比方波控制电机的使用效果更高,输出同等功率所需电流更低;
PWM控制直流电机实验报告
PWM 控制直流电机实验报告
PWM 控制直流电机实验
一、实验目的
1、熟悉 PWM 调制的原理和运用。
2、熟悉直流电机的工作原理。
3、能够读懂和编写直流电机的控制程序。
二、实验原理:
运动控制系统是以机械运动的驱动设备──电机为控制对象,以控制器为
核心,以电力电子器件及功率变换装置为执行机构,在自动控制理论的指导下
组成的电气传动自动控制系统。这类系统控制电机的转矩、转速和转角,将电
能转换为机械能,实现运动控制的运动要求。可以看出,控制技术的发展是通
过电机实现系统的要求,电机的进步带来了对驱动和控制的要求。电机的发展
和控制、驱动技术的不断成熟,使运动控制经历了不同的发展阶段。
1、直流电机的工作原理:
直流电机的原理图
图中,固定部分有磁铁,这里称作主磁极;固定部分还有电刷。转动部
分有环形铁心和绕在环形铁心上的绕组。(其中 2 个小圆圈是为了方便表示
该位置上的导体电势或电流的方向而设置的)。
上图表示一台最简单的两极直流电机模型,它的固定部分(定子)上,
装设了一对直流励磁的静止的主磁极 N 和 S,在旋转部分(转子)上装设电
枢铁心。定子与转子之间有一气隙。在电枢铁心上放置了由 A 和 X 两根导体
连成的电枢线圈,线圈的首端和末端分别连到两个圆弧形的铜片上,此铜片
称为换向片。换向片之间互相绝缘,由换向片构成的整体称为换向器。换向
器固定在转轴上,换向片与转轴之间亦互相绝缘。在换向片上放置着一对固
定不动的电刷 B1 和 B2,当电枢旋转时,电枢线圈通过换向片和电刷与外电
路接通。
当给电刷加一直流电压,绕组线圈中就有电流流过,由电磁力定律可知
1 单片机资源分配如下表:
导体会受到电磁力作用。导体处于 N 极下与电刷 A 接触电流向里流,产生电
磁力矩为逆时针;导体处于 S 极下与电刷 B 接触电流向外流,产生电磁力矩
仍为逆时针。转子在该电磁力矩作用下开始旋转。
简易旋转倒立摆及控制系统的设计与实现 简易旋转倒立摆及控制装置——直流电机
简易旋转倒立摆及控制系统的设计与实现
摘 要
系统主要由倒立摆系统的机械结构、数据采集系统、单片机控制系统、电机及其驱动系统和电源系统等五大部分组成。系统的软硬件设计都采用模块化设计思想。构建了系统的机械结构部分,包括旋臂、摆杆和步进电机。详细介绍了传感器电路、单片机最小系统、电机驱动电路、控制电路和外围电路的设计,采用角度传感器 SCA60C和模数转换器MCP3221构成了采样及ADC模块电路。主控芯片采用Silicon公司的 C8051F340,根据接收的传感器信号计算控制律,并通过单片机产生控制输出,采用直流电机驱动芯片L298N将控制信号施加于执行电机以控制电机及驱动模块。在对系统数学模型进行分析的基础上,利用PID控制方法,结合ADC数据采集模块,实现了位置型PID控制算法。设计中采用软硬件结合的抗干扰技术,提高了系统的可靠性。最后对系统进行了整体测试,测试结果表明,系统性能能达到题目规定的相关要求,并提出了优化和改进措施。
关键词:旋转倒立摆;PID控制算法;控制系统;单片机
1
1. 系统方案
旋转倒立摆的结构如图1所示。根据题目的设计要求,电动机A固定在支架B上,通过转轴F驱动旋转臂C旋转。摆杆E通过转轴D固定在旋转臂C的一端,当旋转臂C在电动机A驱动下作往复旋转运动时,带动摆杆E在垂直于旋转臂C的平面作自由旋转。
图1 旋转倒立摆结构示意图
旋转式倒立摆的机械结构主要包括旋臂、摆杆、直流电机以及角度传感器部分。其中直流电机为执行机构,可由专门的电机驱动芯片L298N驱动。旋臂和摆杆之间由角度传感器连接,摆杆可绕旋臂在垂直平面内转动。旋臂和摆杆的角位移信号由角度传感器测量得到,作为系统的输入量送入到控制器中,根据一定的算法计算得到控制律并转化为电压信号提供给驱动芯片,来驱动直流电机转动,从而带动旋臂在水平面内旋转,最终实现控制摆杆直立的效果。
旋转倒立摆控制系统结构如图2所示。在系统中,可通过倾角传感器的反馈获得自由摆末端被控对象的位移,控制驱动模块实时读取传感器反馈的数据,确定控制决策(包括电机的转动方向、转动速度、转动角度等),同时控制模块通过处理器内部的控制算法实现该控制决策,产生相应控制量。使电机转动,从而带动被控对象运动,达到目标运动状态。
直流电机正反转及调速控制
直流电机正反转及调速控制
#include#define uint unsigned int#define uchar unsigned charsbit rl=P3;//正反
转按键sbit add=P3;//增速按键sbit sub=P3 ;//减速按键sbit stop=P3;//电机停
止按键sbit pwmh=P1;//PWMH输出sbit pwml=P1;//1正/0反转uchar num1,num2,flag1,flag2,flag3;uint aa,bb,n;void delay(uint z);void monitor();void
intc();void keyscan();//======================void
main(){intc();while(1){keyscan(); if(flag3==0) {if(flag1==0) pwml=1; else
pwml=0;}if(flag3==1) {pwmh=1;pwml=1;}}}
//===================void delay(uint z){ uint x; uchar
y;for(x=0;x//=========================void intc(){n=50;//设定电机初始转
速10MS方波;TMOD=0x01; TH0=(65536-10000)/256; TL0=(65536-10000)%256;ET0=1;EA=1;TR0=1;}//========================void
keyscan(){if(rl==0) delay(10);if(rl==0) {while(!rl); flag1++; if(flag1>1)flag1=0; }
if(add==0) delay(10); if(add==0) {while(!add); n++;if(n>100)n=100; }if(sub==0)
直流电机能耗制动原理
直流电机能耗制动原理
引言:
直流电机是一种常用的电动机,其工作原理基于电流通过导线产生的磁场与磁场相互作用。在一些特定的应用中,需要对直流电机进行制动,以确保它能停止或减速。本文将介绍直流电机能耗制动的原理和实现方式。
一、直流电机的基本原理
直流电机是由电枢和永磁体组成的。当电流通过电枢时,电枢产生的磁场与永磁体的磁场相互作用,产生转矩,从而使电机转动。当电流停止或减小时,电机的转动速度会逐渐减小,直到停止。但在某些情况下,需要更快地停止或减速电机,这时就需要使用能耗制动。
二、能耗制动的原理
能耗制动是利用电机本身的特性实现的。当直流电机继续旋转时,电枢产生的电动势会形成一个回路,使电流从电源中返回电机。由于直流电机的电阻存在,电流在回路中会产生能量损耗,从而将旋转能量转化为热能,实现制动效果。
三、能耗制动的实现方式
能耗制动有两种常见的实现方式:电阻制动和逆变器制动。
1. 电阻制动: 电阻制动是最简单和常见的能耗制动方式之一。在电阻制动中,通过在电机电枢回路中串联一个电阻,使电流产生额外的能量损耗。这样,电机的转动能量转化为热能,实现制动效果。电阻的大小可以通过调节电阻值来控制制动力度。
2. 逆变器制动:
逆变器制动是利用逆变器来改变电机的工作方式,实现能耗制动。逆变器是一种能够将直流电转换为交流电的装置。在逆变器制动中,逆变器将直流电机的电枢回路中的电流方向反转,使电机的转动能量转化为电能,然后返回电源,实现制动效果。逆变器制动具有制动力矩大、响应速度快的优点。
四、直流电机能耗制动的应用
直流电机能耗制动广泛应用于各种需要快速停止或减速的场合。例如,电梯、起重机、制动系统等。在这些应用中,直流电机能耗制动可以快速减速或停止电机的旋转,保证安全和精确控制。
总结:
直流电机能耗制动是利用电机本身的特性实现的一种制动方式。通过电阻制动或逆变器制动,将直流电机的旋转能量转化为热能或电能,以实现制动效果。直流电机能耗制动在各种需要快速停止或减速的场合得到广泛应用。通过合理选择制动方式和控制参数,可以实现精确的制动效果,保证设备的安全和可靠性。