
双目立体成像原理
双目立体成像原理
双目立体成像原理
双目立体成像是一种通过两个视角来获取三维信息的技术,它模拟了
人类的视觉系统,可以在计算机图形学、计算机视觉、虚拟现实等领
域得到广泛应用。
本文将从以下几个方面来介绍双目立体成像的原理。
一、基本概念
1. 双目视差
双目视差是指两个眼睛看到同一物体时,由于它们之间的距离不同而
产生的物体位置差异。
这种差异可以用一个参数来表示,即视差值。
2. 视平面
视平面是指眼睛所在位置与物体之间的平面。
在双目立体成像中,我
们通常将视平面作为参考平面,用来计算双目视差。
3. 基线距离
基线距离是指两个摄像头之间的距离,它决定了双目立体成像的精度和范围。
基线距离越大,可测量的深度范围就越广;基线距离越小,精度就越高。
二、原理分析
1. 左右图像采集
在进行双目立体成像之前,首先需要采集左右两个视角的图像。
这可以通过两个摄像头来实现,将它们分别放置在左右两侧,并保证它们的位置和朝向相同。
2. 图像校正
由于左右两个摄像头之间存在一定的距离和角度差异,所以采集到的图像可能存在畸变。
为了消除这种畸变,需要进行图像校正。
这可以通过标定摄像头的内部参数和外部参数来实现。
3. 视差计算
在进行双目立体成像时,我们通常将左侧图像作为参考图像,右侧图像作为待匹配图像。
通过比较左右两幅图像中对应点的亮度或颜色值等特征来计算它们之间的视差值。
4. 深度计算
通过视差值和基线距离可以计算出物体到相机的距离。
具体公式如下:深度 = 基线距离× 焦距 / 视差值
其中,焦距是指相机镜头的焦距。
5. 三维重建
在获取了物体到相机的深度信息后,就可以进行三维重建了。
这可以
通过将深度信息转换成点云数据,并使用三维建模软件来实现。
三、应用领域
1. 计算机图形学
双目立体成像可以用来生成逼真的三维图像和动画,为计算机图形学
提供了重要的技术支持。
2. 计算机视觉
双目立体成像可以用来进行物体识别、目标跟踪、姿态估计等任务,为计算机视觉提供了一种重要的手段。
3. 虚拟现实
双目立体成像可以用来创建逼真的虚拟环境,为虚拟现实技术提供了核心支持。
4. 机器人视觉
双目立体成像可以用来为机器人赋予三维感知能力,帮助它们在复杂环境下进行导航和操作。
四、总结
双目立体成像是一种基于两个视角获取三维信息的技术,它模拟了人类的视觉系统,并在计算机图形学、计算机视觉、虚拟现实等领域得到广泛应用。
通过采集左右两个摄像头的图像,并通过视差计算和深度计算来获取物体到相机的距离信息,就可以进行三维重建和其他相关任务。
双目视觉简介

双目立体视觉,在百度百科里的解释是这样解释的:双目立体视觉(Bin ocular Stereo Visio n )是机器视觉的一种重要形式,它是基于视差原理并利用成像设备从不同的位置获取被测物体的两幅图像,通过计算图像对应点间的位置偏差,来获取物体三维几何信息的方法。
我相信未来的世界一定是三维感知的世界,毕竟二维世界很多情况下不能满足要求的。
一视差Dis parity 与深度图那么提到双目视觉就不得不提视差图:双目立体视觉融合两只眼睛获得的图像并观察它们之间的差别,使我们可以获得明显的深度感,建立特征间的对应关系,将同一空间物理点在不同图像中的映像点对应起来,这个差别,我们称作视差(Disparity) 图像。
对于视差的理解自己可以体验一下:将手指头放在离眼睛不同距离的位置,并轮换睁、闭左右眼,可以发现手指在不同距离的位置,视觉差也不同,且距离越近,视差越大。
那么提到视差图,就有深度图,深度图像也叫距离影像,是指将从图像采集器到场景中各点的距离(深度)值作为像素值的图像。
获取方法有:激光雷达深度成像法、计算机立体视觉成像、坐标测量机法、莫尔条纹法、结构光法。
那么这里引申一下深度图与点云的区别,点云:当一束激光照射到物体表面时,所反射的激光会携带方位、距离等信息。
若将激光束按照某种轨迹进行扫描,便会边扫描边记录到反射的激光点信息,由于扫描极为精细,则能够得到大量的激光点,因而就可形成激光点云。
深度图像经过坐标转换可以计算为点云数据;有规则及必要信息的点云数据可以反算为深度图像。
两者在一定条件下是可以相互转化的,之前的博客里,有使用PCL库实现过点云提取深度图,当然给出相机参数也是可以由深度图转为点云的。
截图一个深度图:h 也JrruK"■arru举所以深度与视差的关系如下比如绝对差值法D=| L-R|式中,L、R和D分别代表左视图、右视图和对应的绝对差值图的亮度值。
绝对差值图并不是严格意义上的视差图,但是它的计算方法最为简单,速度快,它给出的结果可以作为参考。
双目立体视觉系统

全局算法 (Global algorithms):
能量方程: E(d ) Edata (d ) Esmooth (d ) 模拟退火(Simulated annealing), 动态规划 (Dynamic
动机:在哪寻找匹配点
P
?
Pl
Pr
极平面
极平面
极线
极点
极线约束
极线
pl
pr
匹配点必须在极线上
Ol
el
er
Or
极点
34
极线方程
左右两幅图像相对应的点之间的关系可以通过 Essential 矩阵来表明。
Essential 矩阵是摄像机标定情况下用的。
公式: ( pr )T Epl 0
Programming), 图像分割(graph-cut), etc.
42
图像匹配方法
图像匹配方法
图像匹配方法
图像匹配方法
图像匹配方法
特征匹配 VS 区域匹配
特征匹配 (Feature match):
速度快,匹配效率高; 特征的提取可以到亚像素级别,精度较高; 匹配元素为物体的几何特征,对照明变化不敏感; 重建需要拟合。
双目立体视觉系统
2
背景
立体视觉通过设计和模仿人类视觉来获得物体 深度信息。
它在逆向工程、测试测量、文化产业、公共安 全、视觉导航、地图生成、航空勘测等领域都有很 好的应用价值。
二维信息与三维信息的结合,也为一些具体的 工程问题提供了方法,如目标识别的图像分割。
双目立体视觉系统
3
主要内容
1:双目视觉系统模型
双目摄像头的工作原理
双目摄像头的工作原理双目摄像头是一种常见的计算机视觉设备,其工作原理是通过两个摄像头捕捉场景中的图像,并通过计算两个摄像头之间的距离和角度信息,以模拟人眼的视觉功能。
下面我们将详细介绍双目摄像头的工作原理。
一、双目摄像头的构成双目摄像头由两个摄像头、一个图像处理器和一个计算单元组成,其中摄像头是负责采集场景的两个映像的装置,一个图像处理器负责将二维图像转换成深度三维图像。
计算单元则是负责在得到三维图像后进行数据处理和分析。
二、双目摄像头的工作原理在实际使用中,双目摄像头通常会将两个摄像头间距离设为一定的值,这个值也叫做摄像头的基线,并且每个摄像头都会拍摄场景中的一个不同角度的图像。
在图像处理之前,需要对相机进行标定,即找出两个摄像头对应图像中相同的或有规律的点的位置关系,并通过这些点来确定两个摄像头之间的距离和角度信息。
1. 视差原理在单个摄像头图像中,物体距离摄像头越远,则其在图像中所占像素大小就越小,而在双目摄像头中,由于两个摄像头的位置不同,因此拍摄到的同一物体在两个图像上所占像素大小也是不同的。
这个大小差异就叫做视差。
视差原理就是利用这个视差信息计算出物体的距离。
2. 立体成像原理双目摄像头同时拍摄到的两个图像就像人的两只眼睛一样。
通过对两个图像的处理,可以得到一个“立体图片”,也就是一张三维深度图像。
立体成像原理就是通过对两个图像的匹配来确定物体在场景中的位置。
3. 三角测量原理通过视差和立体成像原理,可以计算出物体在相机坐标系下的位置,但是由于不同相机的坐标系不同,所以需要将相机坐标系转换成世界坐标系。
这一步需要用到三角测量原理,即通过一组已知的平面三角形来确定各个相机坐标系之间的关系。
三、双目摄像头的应用双目摄像头在工业、医疗、安防、教育等领域都有广泛的应用,比如:1. 工业机器人和自动化生产线的视觉引导和定位。
2. 医疗图像拍摄,如体表和内窥镜的检测。
3. 安防监控系统的三维视觉分析,如人脸识别、行为识别等。
《双目系统报告》课件

目录
CONTENTS
• 双目系统的概述 • 双目系统的原理 • 双目系统的硬件结构 • 双目系统的软件算法 • 双目系统的应用案例 • 双目系统的未来展望
01 双目系统的概述
双目系统的定义
01
定义
双目系统是一种基于双目立体视觉原理,通过模拟人眼视觉系统,获取
三维空间信息并实现三维重建的技术系统。
其他参数
如动态范围、信噪比等,也是传感器选择的 重要因素。
双目系统的摄像头
摄像头类型
可以选择不同类型的摄像头,如定焦 或变焦摄像头,以满足不同的应用需 求。
焦距
摄像头的焦距决定了拍摄距离和拍摄 范围,应根据应用需求选择合适的焦 距。
光圈
摄像头光圈的大小决定了图像的亮度 和景深,应根据应用需求选择合适的 光圈。
双目系统通过识别物体的形状、大小、位置等信 息,帮助机器人实现精准抓取和操作物体。
双目系统在安防监控领域的应用
01
02
03
目标检测与跟踪
双目系统能够实时检测和 跟踪监控区域内的目标, 对异常行为进行预警和报 警,提高安全防范能力。
场景三维重建ቤተ መጻሕፍቲ ባይዱ
双目系统可以获取场景的 三维信息,实现场景的三 维重建,为后续的智能分 析提供基础数据。
实时处理能力
双目系统的实时处理能力将得到显著提升,满足 更多实时应用场景的需求。
双目系统的应用前景展望
增强现实
机器人视觉
双目系统在增强现实领域具有广阔的应用 前景,如虚拟试衣、导航辅助等。
双目系统可以为机器人提供深度信息和空 间定位能力,促进机器人在智能制造、服 务等领域的应用。
医疗影像分析
娱乐产业
双目立体视觉原理大揭秘(一)

双⽬⽴体视觉原理⼤揭秘(⼀)双⽬⽴体视觉原理⼤揭秘(⼀)2013/10/18 9:49:07中国建材⽹新闻摘要:双⽬⽴体视觉原理⼤揭秘(⼀)双⽬⽴体视觉原理⼤揭秘(⼀)——双⽬视觉导航、定位;双⽬⽴体视觉是⼀门有着⼴阔应⽤前景的学科,随着光学、电⼦学以及计算机技术的发展,将不断进步,逐渐实⽤化,不仅将成为⼯业检测、⽣物医学、虚拟现实等领域的关键技术,还有可能应⽤于航天遥测、军事侦察等领域。
⽬前在国外,双⽬体视技术已⼴泛应⽤于⽣产、⽣活中。
双⽬⽴体视觉是计算机视觉的⼀个重要分⽀,单从双⽬视觉的应⽤来说,主要分为四⼤部分:⼀、双⽬视觉导航、定位。
⼆、三维重构。
三、双⽬⽴体测量。
四、空间三维⽴体跟踪。
很多科研项⽬或⼯业现场需要⽤双⽬视觉来解决问题时,很多⼈都不知道该从哪⾥着⼿。
其实只要理解了双⽬视觉的基本原理,以上应⽤都是⼤同⼩异的事情。
本⽂仅从“基于双⽬视觉的导航、定位”⽅⾯讲述其基本原理及实现过程。
双⽬视觉的基本原理就是模拟⼈眼并利⽤空间⼏何模型推导出相应的算法来解决实际问题。
再说⽩⼀点,双⽬视觉最基本的⽬的就是从复杂的客观世界中提取出我们感兴趣的“点”、“线”、“⾯”,再⽤数字来描述,从⽽精确的理解并控制它们。
这个原理⾥⾯包含三⼤部分内容:下⾯以机器⼈导航应⽤为例进⾏说明,在这个应⽤中需要做的事情就是告诉机器⼈:在它的前⽅有障碍物、还要告诉它该障碍物在机器⼈的导航坐标系中的位置信息。
这样机器⼈才能做出判断并进⾏规避。
实现这个功能的时候,就包含了以下三部分内容。
第⼀、提取感兴趣的点(特征检测)。
就是把我们感兴趣的物体分割出来,针对导航、定位来说就是把机器⼈前⾯的障碍物找到。
这种应⽤在特征点提取这部分的特点是:需要提取的特征点较少、提取速度要求⾼。
具体速度需要根据机器⼈的总体精度来衡量。
⼀般来说⼀秒钟⾄少要给机器⼈5个以上的信号,也就是说每秒⾄少采集5帧以上的图像并分别处理。
在这个过程中,⾸先必须得提取到障碍物的信息,我们很容易想到可以给机器⼈上⾯安装⼀个摄像头来对前⽅的道路情况进⾏拍摄。
双目视觉基本原理
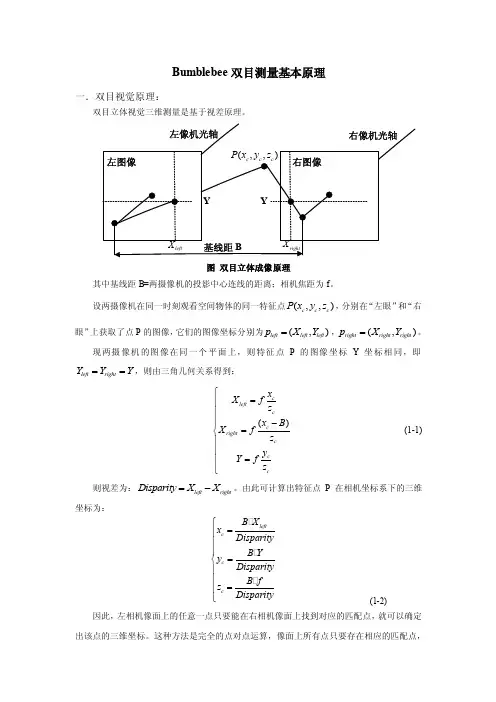
Bumblebee 双目测量基本原理一.双目视觉原理:双目立体视觉三维测量是基于视差原理。
图 双目立体成像原理其中基线距B=两摄像机的投影中心连线的距离;相机焦距为f 。
设两摄像机在同一时刻观看空间物体的同一特征点(,,)c c c P x y z ,分别在“左眼”和“右眼”上获取了点P 的图像,它们的图像坐标分别为(,)left left left p X Y =,(,)right right right p X Y =。
现两摄像机的图像在同一个平面上,则特征点P 的图像坐标Y 坐标相同,即left right Y Y Y ==,则由三角几何关系得到:()c left c c right c c c x X f z x B X f z y Y f z ⎧=⎪⎪⎪-=⎨⎪⎪=⎪⎩ (1-1)则视差为:left right Disparity X X =-。
由此可计算出特征点P 在相机坐标系下的三维坐标为:left c c c B X x Disparity B Y y Disparity B f z Disparity ⎧=⎪⎪⎪=⎨⎪⎪=⎪⎩ (1-2)因此,左相机像面上的任意一点只要能在右相机像面上找到对应的匹配点,就可以确定出该点的三维坐标。
这种方法是完全的点对点运算,像面上所有点只要存在相应的匹配点,就可以参与上述运算,从而获取其对应的三维坐标。
二.立体视觉测量过程1.图像获取(1) 单台相机移动获取(2) 双台相机获取:可有不同位置关系(一直线上、一平面上、立体分布)2.相机标定:确定空间坐标系中物体点同它在图像平面上像点之间的对应关系。
(1)内部参数:相机内部几何、光学参数(2)外部参数:相机坐标系与世界坐标系的转换3.图像预处理和特征提取预处理:主要包括图像对比度的增强、随机噪声的去除、滤波和图像的增强、伪彩色处理等;特征提取:常用的匹配特征主要有点状特征、线状特征和区域特征等4.立体匹配:根据对所选特征的计算,建立特征之间的对应关系,将同一个空间物理点在不同图像中的映像点对应起来。
基于双目线结构光的三维重建及其关键技术研究
基于双目线结构光的三维重建及其关键技术研究基于双目线结构光的三维重建是一种常见的三维重建方法,在计算机视觉和图像处理领域有广泛应用。
本文将探讨双目线结构光三维重建的基本原理和关键技术。
一、基本原理双目线结构光的三维重建基于以下原理:通过投射具有特定空间编码的光线,利用摄像机捕捉图像,并对图像进行处理和分析,可以推断出场景中物体的三维形状和深度信息。
二、关键技术1. 双目成像双目成像是双目线结构光重建的基础。
通过使用两个物理上分开的相机,可以获取场景的不同视角,从而获得更多的信息,提高重建的精度和稳定性。
2. 线结构光投影线结构光投影是双目线结构光重建的核心技术。
通过投射特定编码的结构光,可以在场景中形成一系列光条或光带,从而在摄像机中产生对应的图像。
这样,可以通过分析图像中结构光的失真或形状变化,来推断物体表面的深度信息。
3. 结构光编码结构光编码是双目线结构光重建的重要组成部分。
通过在结构光中引入编码,可以增加光条或光带的区分度,从而提高重建的精度。
常见的编码方法包括灰度编码、正弦编码、校正编码等。
4. 影像获取与处理双目线结构光重建需要获取并处理图像数据。
影像获取涉及到摄像机的标定、同步和触发等技术,以确保双目系统的准确性和稳定性。
影像处理包括去噪、校准、纹理映射等步骤,以提取出有效的结构光信息,并进行后续的三维重建处理。
5. 三维重建算法三维重建算法是双目线结构光重建的核心内容。
常见的算法包括三角测量、立体匹配、点云拼接等。
这些算法通过分析不同视角的结构光图像,通过匹配和计算来推断物体的三维形状和深度信息。
6. 点云处理与可视化三维重建通常最终呈现为点云模型。
点云处理涉及到点云滤波、配准、分割等技术,以去除噪声、合并重叠点云、提取物体表面等。
点云可视化则将点云数据以直观的形式呈现,便于人们观察和理解。
综上所述,基于双目线结构光的三维重建是一种常见的三维重建方法。
它利用投射特定编码的结构光,结合双目成像和影像处理技术,通过分析图像中的结构光信息,推断物体的三维形状和深度信息。
双目相机原理
双目相机原理双目相机原理是采用两个摄像头组成的立体视觉系统,它能够以三维的方式感知物体的几何结构和表面灰度值,并将其转换为数字信号。
这种情况下,摄像头之间的距离就是一个重要参数,它决定了每个图像中物体的深度信息。
1、工作原理双目相机系统包含两个摄像头,分别放置在两个独立的位置上,形成一个立体视觉系统。
两个摄像头分别拍摄不同的视角,所以它们的画面中的物体的位置是不同的,这样就可以获得物体的三维信息。
由于两个摄像头的位置和视角确定,所以可以通过计算两个摄像头的图像来获得物体的三维信息,即深度信息。
此外,双目相机系统还可以使用光学测距法来计算物体的深度信息。
该方法利用两个摄像头之间的距离来估计物体的深度信息,如果两个摄像头之间的距离越大,估计的深度信息越准确。
2、应用双目相机系统的应用非常广泛,可以应用于计算机视觉、机器人导航、自动驾驶、智能家居等领域。
(1)计算机视觉:双目相机可以用来进行物体检测、跟踪和识别,并获得物体的几何结构信息。
(2)机器人导航:双目相机可以用来进行三维重建和环境感知,帮助机器人快速、准确地进行导航,使机器人可以准确地定位并避开障碍物。
(3)自动驾驶:双目相机可以用来进行道路检测、车辆检测和危险性分析,从而使车辆能够自动驾驶,避免发生事故。
(4)智能家居:双目相机可以用来进行房间内物体的检测和识别,从而实现智能家居的功能,例如识别家庭成员、智能控制家电等。
3、优缺点双目相机系统有很多优点:(1)双目相机系统可以实现三维重建,从而获得物体的几何结构和表面灰度值;(2)双目相机系统可以获得物体的深度信息,从而实现精确定位和跟踪;(3)双目相机系统可以快速、准确地实现物体的检测、跟踪和识别;(4)双目相机系统可以应用于多种机器视觉的应用。
但是双目相机也有一些缺点:(1)双目相机系统的安装和调试比较复杂,需要花费大量时间和精力;(2)双目相机系统需要一定的采集系统,计算机资源也比较昂贵;(3)双目相机系统受光线影响比较大,易受到外界光线的干扰;(4)双目相机系统价格比较高,不太经济实惠。
双目镜显微镜的构造原理
双目镜显微镜的构造原理双目镜显微镜是一种透射光学仪器,广泛用于生物学、医学、材料科学等领域的观测和研究。
它由两个物镜和两个目镜组成,能够提供立体视野,使观察者能够同时利用两只眼睛观察样品,获得更立体的图像。
双目镜显微镜的构造原理主要包括透视、放大和聚焦三个方面:1. 透视原理:双目镜显微镜利用两个物镜分别观察同一样本,通过两只眼睛同时观察到的图像叠加起来,形成立体视野。
双目镜采用共轴型设计,即两个光路重叠,样品与两个物镜之间的距离相等,使得图像的视差尽可能小,提供更真实的观察体验。
2. 放大原理:双目镜显微镜通过多组透镜的组合,将样品的像放大到观察者可见的大小,并提供清晰的图像。
典型的双目镜系统采用了两个色差修正物镜,分别位于物镜和目镜之间的成像位置,以保证成像清晰度。
3. 聚焦原理:双目镜显微镜通过调节物镜和目镜的距离,使得样品成像在目镜内。
目镜通过调节焦距,使样品的像始终落在人眼的近点处,从而观察者可以方便地观察到图像。
调节聚焦通常需要通过对物镜或目镜的移动或旋转进行微调。
双目镜显微镜的光学路径包括以下几个重要部件:1. 调节机构:双目镜显微镜通常配备了粗调节和细调节两个调节机构。
粗调节机构用于粗调整样品与物镜之间的距离,以使物镜的焦点落在样品上;细调节机构用于微调样品与物镜之间的距离,以获取清晰的图像。
2. 目镜:目镜是用于观察样品图像的光学组件。
它通常由凸透镜组成,具有较小的放大倍数和较长的焦距。
目镜的焦距决定了样品像始终落在观察者的近点处,以便观察者可以方便地观察到图像。
3. 物镜:物镜是装在转盘上的可旋转的镜筒,用于放大样品的图像。
它通常由多组透镜构成,其中最常见的是由目镜和目物镜组合而成的复合物镜。
物镜的放大倍数决定了显微镜观察的细节清晰度和放大倍数。
4. 反射镜组件:显微镜通常需要使用反射镜组件来提供适当的照明。
反射镜通常位于光源和样品之间,可以反射光线到样品上。
它通常具有可调节的倾斜角度,以调整照明的亮度和方向。
双目深度相机原理
双目深度相机原理
双目深度相机是一种利用双目立体视觉技术来获取物体深度信息的设备。
其原理是通过两个相机的视差来计算物体在三维空间中的位置和深度信息。
双目深度相机的两个相机分别从不同的角度拍摄同一物体,形成两幅不同的图像。
由于两个相机之间的距离和角度不同,因此它们拍摄的图像中对应物体的位置也会有所不同,这种现象被称为视差。
通过计算这种视差,我们可以得到物体在三维空间中的位置和深度信息。
具体来说,双目深度相机的原理可以分为以下几个步骤:
1. 获取图像:双目深度相机的两个相机分别获取物体的两幅不同角度的图像。
2. 图像校正:由于两个相机之间的位置和角度差异,拍摄的图像可能会出现畸变或错位。
因此需要对获取的图像进行校正,使其对齐并形成一致的视角。
3. 特征点匹配:在两幅图像中寻找对应特征点的位置,这些特征点可以是边缘、角点等明显的特征。
4. 计算视差:根据特征点在两幅图像中的位置差异,计算出物体的视差。
视差的大小反映了物体在三维空间中的深度信息。
5. 生成深度图:根据计算出的视差,生成物体的深度图。
深度图是一个表示物体表面各点距离相机远近的图像,其中每个像素点的值表示该点在三维空间中的深度信息。
6. 三维重建:结合深度图和校正后的图像,利用三角测量原理,重建出物体的三维模型。
双目深度相机具有结构简单、成本低、精度高等优点,因此在机器人视觉、自动驾驶、虚拟现实等领域得到了广泛应用。