
超空泡航行体闭环控制动力学特性研究
t o i f t a c o mp l e x n o n l i n e a r s l i d i n g f o r c e f u n c t i o n,a c l o s e d — l o o p c o n t r o l d y n a mi c mo d e l f o r a s u p e r c a v i t a t i n g v e h i c l e wa s
Cl o s e d- l o o p c o nt r o l d y na mi c c ha r a c t e r i s t i c s f o r s u pe r c a v i t a t i ng v e h i c l e s XI ONG T i a n — h o n g ,BAO Be — c h e n g
( 1 .S t a t e K e y L a b o r a t o r y o f T r a n s i e n t P h y s i c s , N a n j i n g U n i v e r s i t y o f S c i e n c e a n d T e c h n o l o g y ,N a n j i n g 2 1 0 0 9 4, C h i n a ;
2 .C o l l e g e o f I n f o r ma t i o n S c i e n c e a n d E n g i n e e r i n g , C h a n g z h o u U n i v e r s i t y ,C h ng a z h o u 2 1 3 1 6 4, C h i n a )
Байду номын сангаас
d y n a mi c b e h a v i o r s o f t h e s y s t e m wi t h v a r i a t i o n o f d i f f e r e n t f e e d b a c k c o n t r o l g a i n s w e r e a n ly a z e d .T h e r e s u l t s i n d i c a t e d t h a t
摘 要 :通过对超空泡航行体的动力学描述, 采用分段线性滑行力函数拟合复杂非线性滑行力函数, 构建了超空
泡航行体 闭环控 制动力 学模 型 , 获 得 以反馈 控制增 益 为可变参 数 的四维混沌 系统 . 利用 相轨 图 、 庞 加莱 映射 、 分岔 图和 L y a p u n o v指数等动力学分析工具 , 分析不 同反馈控制增益变化 时系统复 杂的动力学 行为 。结果 表明 , 超 空泡航 行体 闭环 控制动力学行为依赖于各个 闭环控制增 益 , 随着这些参数 的变化 , 系统存在分岔 、 混沌 、 周期 窗、 共存吸 引子 和不完全 费根
鲍 姆树等奇异 的非线性物理现象 ; 合理选择反馈增益 , 能够实现超 空泡航行 体 的稳定 航行 。研究 结果将对 超空泡航 行体
反馈控制器 的设计具有重要 的指导 意义。
关键词 :分岔 ; 混沌; 闭环控制 ; 超空泡航行体 中图分类号 :0 3 2 2 文献标 志码 :A D O I : 1 0 . 1 3 4 6 5 / j . c n k i . i V 8 . 2 0 1 5 . 1 7 . 0 2 8
c o n s t r u c t e d,a f o ur — d i me n s i o n a l c h a o t i c s y s t e m wi t h f e e db a c k c o n t r o l g a i n s a s v a r i a b l e p a r a me t e r s wa s o b t a i ne d.By u s i ng d y na mi c a n a l y s i s t o o l s ,s uc h a s ,ph a s e p o r t r a i t ,P o i nc a r 6 ma p,b i f u r c a t i o n d i a g r a m a n d Ly a p u n o v e x p o n e n t ,t h e c o mp l e x
振
动
与
冲
击
第3 4 卷第 1 7期
J 0URNAL OF VI BRA r 1 0N AND SH0CK
超 空 泡 航 行 体 闭环 控 制 动 力学 特 性 研 究
熊天 红 ,包伯成
( 1 . 南京 理工大学 瞬态物理 国家 重点 实验室 , 南京 2 1 0 0 9 4 ; 2 . 常州大学 信息科学与工程学 院,江苏 常州 2 1 3 1 6 4 )
t he c l o s e d— l o o p c o nt r o l d y n a mi c b e h a v i o r s o f s u p e r c a v i t a t i n g v e h i c l e s d e p e n d o n e a c h c l o s e d — l o o p c o n t r o l g a i n;wi t h t h e s e pa r a me t e s’v r a r y i n g,t h e n o v e l n o n l i n e a r p h e n o me na,s u c h a s ,b i f u r c a t i o n,c h a o s ,p e io r d i c wi n d o w,C O — e x i s t i n g a t t r a c t o r,
Abs t r a c t : By d e s c ib r i n g d y na mi c s o f s u p e r c a v i t a t i n g v e h i c l e s a n d u t i l i z i n g a p i e c e wi s e - l i ne a r s l i d i n g f o r c e f u n c t i o n
超空泡航行体操纵过程流体动力特性数值模拟研究
第5期
周景军等院 超空泡航行体操升力袁航行体尾部与空泡壁面发生相互作用进入滑水状态袁航行体重力由前端空化器提 供的升力袁尾部滑行力以及尾舵提供的升力平衡袁前端的空化器以及尾部的十字舵成为其主要控制部 件[1-3]遥 空泡的存在使航行体的流体动力与常规水下航行体相比有了明显区别遥 从公开发表的文章看袁 目前有关流体动力的研究工作主要针对攻角尧舵角固定条件下的定常及非定常水动力遥 其中袁文献[3] 利用水洞试验对不同的超空泡形态下航行体尾部阻力系数尧升力系数及俯仰力矩系数的变化规律进 行了研究袁并对航行体有无攻角情况下的尾部流体特性进行了比较袁获得了攻角对尾部流体动力特性 的影响规律遥 文献[4]在重力直流式水洞中对模型进行了一系列的试验袁研究了轴对称体在通气空化下 从局部空泡发展到超空泡状态过程中对水动力的影响遥 文献[5-6]在空化水洞中研究了不同攻角下袁不 同空化数和雷诺数条件下的空泡流特性袁并对模型表面压力进行了测量袁记录了空泡形态特性袁最终 获得了不同攻角下的航行体升尧阻力系数曲线遥 文献[7]采用数值模拟方法研究了不同外形空化器在不 同偏转角条件下的升力尧阻力特性遥 另外袁在超空泡航行体动力学建模方面袁有关尾部滑行力的计算袁 主要采用经验公式进行计算[8-10]袁这种方法要求明确给出空泡外形和沾湿区域空泡边界与模型间的夹 角袁其计算精度目前还未有定论遥 有关超空泡航行体操舵过程及姿态变化过程中的瞬态流体动力特性 目前还未见有研究成果报道遥
ZHOU Jing-jun, ZHA O Jing-li, XIA NG Qing-rui
(705 Research Institute, China Shipbuilding Industry Corporation, Xi爷an 710075, China)
基于分叉理论的水下超空泡航行体运动特性研究
基于分叉理论的水下超空泡航行体运动特性研究分叉理论,也称为连续系统理论,是一种应用于力学研究中的数学理论。
它以微分方程为基础,通过对系统的运动方程进行连续分析,来描述系统的运动特性。
在水下航行体运动研究领域,分叉理论可以应用于分析水下超空泡航行体的运动特性。
水下超空泡航行体是一种利用超空泡技术实现水下航行的航行体。
其主要特点是在水下高速运动时,船体周围形成了一个超空泡区域,使得船体能够在水中行驶时减小水阻力,从而可以更加高效地航行。
在超空泡航行体运动过程中,由于液-气相变和激波等因素的影响,其运动特性较为复杂,需要借助分叉理论进行研究。
根据分叉理论,超空泡航行体的运动特性可以被描述为一组非线性微分方程。
其中,船体的运动状态可以用一组广义坐标表示,例如位置、速度、姿态等;超空泡区域的状态可以用一组控制参数表示,例如气泡半径、气体压力等。
通过将这些参数代入系统的运动方程,就可以得到超空泡航行体的运动模型。
在超空泡航行体运动模型的基础上,可以利用分叉理论分析其稳定性和运动特性。
例如,可以分析在不同航速下船体的运动状态、超空泡区域的形态和尺寸、船体与水面的接触状态等。
通过对这些参数的分析,可以得到超空泡航行体的优化设计方案,从而提高其航行稳定性和效率。
需要注意的是,在运用分叉理论进行超空泡航行体运动特性研究时,需要考虑到多种因素的综合影响。
例如,超空泡区域的形成和维持需要依靠复杂的水动力和气动力机制;另外,船体与水面的接触状态也可能会对超空泡航行体的运动产生重要影响。
因此,在进行研究时需要综合考虑多种因素,从而得到准确的结果。
总之,分叉理论是一种广泛应用于力学研究中的数学理论,可以用于描述超空泡航行体的运动特性。
通过利用分叉理论分析水下超空泡航行体的运动模型,可以得到优化设计方案,提高其航行效率和稳定性。
然而,在进行研究时需要综合考虑多种因素,才能得到准确的结果。
对于水下超空泡航行体运动特性的研究,需要对相关数据进行分析,以了解其基本特征和规律。
超空泡航行器流体动力CFD计算

超空泡航行器流体动力CFD计算李雨田【摘要】超空泡航行器运动在超空化流动模式下,流场内涉及固、液、气3种介质,空泡与航行器相互耦合作用极为复杂.文中给出了超空泡航行器减阻特性、非线性、非定常与不确定性、流体惯性力较小4种典型流体动力特性,揭示了超空泡航行状态下航行器的流体力学本质.通过仿真计算,得到了空泡外形随空化数、攻角、舵角的变化趋势,利用计算流体力学(CFD)方法计算给定外形航行器在超空泡流型下的受力情况,分析了航行器流体动力特性变化,并给出了影响其变化的相关因素.该研究可为超空泡航行器动力学建模和弹道计算提供参考.【期刊名称】《鱼雷技术》【年(卷),期】2015(023)004【总页数】7页(P262-268)【关键词】超空泡航行器;空泡外形;流体动力特性;计算流体力学(CFD)【作者】李雨田【作者单位】中国船舶重工集团公司第710研究所,湖北宜昌,443003【正文语种】中文【中图分类】TJ630.1;O353长期以来,水下航行器的航速都比较低,制约水下航行器速度提高存在2个障碍:首先是航行阻力大,航行器的航行阻力与流体介质密度成正比,水下航行器与空中飞行器相比,由于水的密度是空气的800倍,同样条件下,水下航行器的航行阻力是空中飞行器飞行阻力的800倍,所以,水下航行器的航行速度比空中飞行器的飞行速度低2~3个量级。
其次,水下航行器随着航行速度的提高,其表面局部的压力就会降至水的饱和蒸汽压力,发生汽化,形成气泡与局部空泡。
这种空泡的起始、发展及溃灭受环境等多种因素影响,十分复杂,难以预计与控制,并且伴随产生振动、噪声与剥蚀等一系列不良后果。
这种空化现象是水下高速航行器的一种客观物理现象,当航速超过60 kn以上时难以避免。
俄罗斯科学家经过长期的研究,提出了“超空泡航行器”的新概念[1],把水下航行器基本包围在空泡之中,如图1所示,使航行器壁面附近的介质由水变为气体,水下航行器表面与水隔绝,从而大大降低航行阻力,解决了水下航行器阻力大的难题。
基于LPV的超空泡航行体H∞抗饱和控制
基于LPV的超空泡航行体H∞抗饱和控制韩云涛;强宝琛;孙尧;白涛【期刊名称】《系统工程与电子技术》【年(卷),期】2016(38)2【摘要】针对超空泡航行体在运动过程中面临的执行器饱和问题,提出一种基于线性变参数(linear parame-ter varing ,LPV)的抗饱和控制方法。
首先在航行体动力学模型基础上考虑执行器饱和非线性因素,将滑行力和执行器分别建模为时变参数的仿射函数,最终得到系统矩阵仿射依赖于时变参数的 LPV 模型,同时,该模型也考虑了噪声干扰条件下控制器的鲁棒性。
基于该 LPV 模型,运用多面体理论和 Lyapunov 方法设计了不依赖于时变参数的静态状态反馈控制器。
仿真结果表明,所设计的控制器可以保证航行体在执行器发生饱和时仍能渐近跟踪给定深度指令,且在零初始条件下具有对噪声的H ∞抑制性能。
%In order to solve the actuator saturation problem that occurs in the dynamic process of the high speed supercavitating vehicle,an anti-windup controller based on the linear parameter varing (LPV)method is proposed.First,the dynamic model is expanded into a model which takes the actuator saturation nonlinearity in-to consideration.By modeling the planing force and the actuators as affine functions of time-varying parameters, the resulting system matrixes of the LPV model depend affinely on the time-varying parameters.Also the noise disturb-ance is included to make the controller robust.Based on this model,the polyhedron method and the Lyapunov theory are applied to design a static state feedback controller that has no dependence on thetime-varying parameters.Simula-tion results show that the designed controller can guarantee the tracking performance of the closed-loop system in face of the actu ator saturation,and achieve the given H ∞ performance under zero initial conditions.【总页数】5页(P357-361)【作者】韩云涛;强宝琛;孙尧;白涛【作者单位】哈尔滨工程大学自动化学院,黑龙江哈尔滨 150001;哈尔滨工程大学自动化学院,黑龙江哈尔滨 150001;哈尔滨工程大学自动化学院,黑龙江哈尔滨 150001;哈尔滨工程大学自动化学院,黑龙江哈尔滨 150001【正文语种】中文【中图分类】TP273【相关文献】1.超空泡航行体LPV控制设计 [J], 张乐2.基于反演设计的超空泡航行体滑模控制 [J], 宋佳;陈升泽;李惠峰3.基于自抗扰技术的超空泡航行体优化研究 [J], 赵景波;唐勇伟;赵晓杰;薛琨4.基于无迹卡尔曼滤波的超空泡航行体最优控制研究 [J], 张成举;王聪;曹伟;王金强5.基于自适应RBF神经网络的超空泡航行体反演控制 [J], 李洋; 刘明雍; 张小件因版权原因,仅展示原文概要,查看原文内容请购买。
航行器垂直入水空泡特性与流体动力研究
2 数学模型
2. 1 控制方程
1)体积分数方程
q
t
+
vq. Ñ
q=
1 n (mpq - mqp )
q p= 1
( 1)
式中: q 为第 q 相 的体 积分 数; mpq是 p 相到 q 相 的 质量 输 送, mqp 是 q 相到 p 相的 质量 输送。该 方程 不是为 主相 求解 的, 主相体积分数的计算基于如下约束:
q q; t 为湍 流粘 性系
q= 1
数; g 为重力加速度。
3)湍流模型
本文采用标准 k- 两方程湍流模型进行计算:
dk = dt
[( + xi
t)
k
k] xi
+ Gk + Gb -
- YM
( 4)
d = [( + d t xi
t)
] xi
+ C1
k (Gk + C3 Gb ) - C2
2
( 5) k
第 28 卷 第 6期 文章编号: 1006 - 9348( 2011) 06 - 0005- 04
计算机仿真
2011年 6月
航行器垂直入水空泡特性与流体动力研究
胡平超, 张宇文, 袁绪龙
(西北工业大学航海学院, 陕西 西安 710072)
摘要: 研究超空泡航行器垂直入水空泡形态与流体动力特性, 针对空泡出现流体 动力特性改变, 为了确定入水 参数, 根据标 准 k- 模型, 采用三维动网格技术, 对超空泡航行器入 水过程重力 场下非定 常空泡特 性以及流 体动力参 数进行了 数值仿 真。得出结果, 攻角越大, 空泡形态不对称性越明显, 迎流面空泡越短越薄, 背流面空泡越长越厚, 迎流面与背流面的空泡闭 合时差越大, 且流体动力系数越大。证明对同一入水深度时, 从曲线上分析, 阻 力系数的斜率基 本一致, 升力系 数与俯仰力 矩系数的斜率随攻角的增大而增大。研究结果可为入水弹道的研究提供了流体动力参数。 关键词: 空泡形态; 流体动力; 非定常; 数值仿真; 动网格 中图分类号: TN 911 文献标识码: B
超高速水下航行体结构静动力特性分析
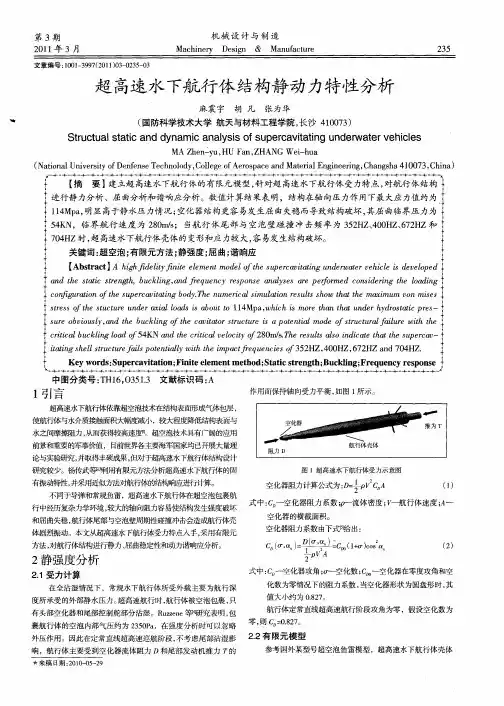
式中: 一空化器攻角 ;一 空化数 ; 。 空化器在零度攻角和空 口 D 一 化数为零 晴况下 的阻力系数 , 当空化器形状 为圆盘形时 , 其 值大小约为 08 7 . 。 2
航行体定常直线超高速航行阶段攻角为零 , 假设空化数为
零, 则 : . 7 08 。 2
中图分 类号 :H1 ,3 1 文 献标 识码 : T 60 5. 3 A
1 引言
超高速水下航行体依靠超空泡技术在结构表面形成气体包层 , 使航,涔与 亍 水介质接触面积大幅度减小, 较大程度降低结构表面与
水之间摩擦阻力, 从而获得较高速度m 。超空泡技术具有广阔的应用 前景和重要的军事价值,目前世界各主要海军国家均已开展大量理 论与实验研究 , 并取得丰硕成果, 但对于超高速水下航行体结构设计 研究较少。杨传武等啄 用有限元方法分析超高速水下航行体的固 有振动特胜, 并采用近似方法对航行体的结构响应进行计算。 不同于导弹和常规鱼雷 ,超高速水下航行体在超空泡包裹航
_ 外压作用 。因此在定常直线超高速巡航阶段 , 不考虑尾部沾湿影 22有限元模 型
参 考国外某型号超空泡鱼雷模型 , 超高速水下航行体壳体
26 3
麻震宇等 : 超高速水下航行体结构静动力特性分析
第3 期
采用环 向肋骨加强的薄壳结构 , 由前锥段和 圆柱段组成 , 锥段长 进水管路连接处 , 应力值大小分别为 9 M a 14 p 。 1 p 和 1M a
麻震宇 胡 凡 张 为华 ( 国防科学 技术大 学 航天 与材料 工程 学院 , 长沙 4 07 ) 10 3 Stu t a t t n y a i a ay i f u e c vtt g u d r t r e ils rc u l a i a dd n m c n lsso p ra i i n ewae hce s c s an v
超空泡航行体尾部流体动力特性试验模型支撑方式的选择研究
2007年第26卷12月第12期机械科学与技术M e c h a n i c a l S c i e n c e a n dT e c h n o l o g y f o r A e r o sp a c e E n g i n e e r i n gD e c e m b e rV o l.262007N o.12收稿日期:2006-10-20作者简介:蒋增辉(1980-),男(汉),内蒙古,博士研究生,j z h h i t@163.c o m超空泡航行体尾部流体动力特性试验模型支撑方式的选择研究蒋增辉,于开平,张嘉钟,黄文虎,王 聪(哈尔滨工业大学航天学院,哈尔滨 150001)摘 要:在水洞中进行了尾支撑、腹支撑和头支撑3种支撑方式的模型试验,以探索对于超空泡航行体尾部流体动力特性研究比较好的支撑方式。
试验发现,尾支撑模型的尾部支撑杆对空泡形态有引导作用,因此改变了空泡尾部形态。
腹支撑模型的支撑键会阻碍空泡越过,对空泡形态破坏较大。
而头支撑模型则避免了上述问题,试验得到的空泡形态以及与之相对应的流体动力曲线较为合理,因此比较适合超空泡尾部流体动力特性的研究。
关 键 词:超空泡航行体;空泡形态;支撑方式;水洞试验中图分类号:T V131.3 文献标识码:A 文章编号:1003-8728(2007)12-1648-04S e l e c t i n g t h e S t r u t t i n g P o s i t i o nf o r Mo d e l s o f E x p e r i m e n t s o nH y d r o d y n a m i c C h a r a c t e r i s t i c s o f t h e A f t S e c t i o n o f a nU n d e r w a t e r S u p e r c a v i t a t i n g V e h i c l eJ i a n g Z e n g h u i,Y u K a i p i n g,Z h a n g J i a z h o n g,H u a n g W e n h u,W a n g C o n g(S c h o o l o f A s t r o n a u t i c s,H a r b i n I n s t i t u t e o f T e c h n o l o g y,H a r b i n150001)A b s t r a c t:I n a h y d r o d y n a m i c t u n n e l,t o s e l e c t t h e b e s t s t r u t t i n g p o s i t i o n s w e c a r r y o u t t h e e x p e r i m e n t s o n t h e t h r e es t r u t t i n g p o s i t i o n s o f a n u n d e r w a t e r s u p e r c a v i t a t i n g v e h i c l e:s t e r n,m i d d l e s e c t i o n a n d n o s e s e c t i o n a n ds t u d y t h eh y d r o d y n a m i c c h a r a c t e r i s t i c s o f i t s a f t s e c t i o n.T h e e x p e r i m e n t a l r e s u l t s s h o wt h a t w h e n t h e s t r u t i s m o u n t e d a t t h em i d d l e s e c t i o n,i t b l o c k s t h e c a v i t y f r o mc r o s s i n g o v e r,d a m a g i n g t h e c a v i t y s h a p e s e v e r e l y.W h e n t h e s t r u t i s m o u n t-e d a t t h e n o s e s e c t i o n,t h e a b o v e p r o b l e m s a r e s o l v e d,a n d t h e c a v i t y s h a p e o b t a i n e df r o mt h e s t r u t t i ng p o s i t i o n p r o-d u ce s a r e a s o n a b l e c u r v e t h a t c o r r e s p o n d s t o h y d r o d y n a m i c s c u r v e.T h e r ef o r e t h e s t r u t t i ng a t th e n o s e s e c ti o n i s s u i t-a b l e f o r t h e s t u d y o f h y d r o d y n a m i c c h a r a c t e r i s t i c s o f t h e a f t s e c t i o n o f a n u n d e r w a t e r s u p e r c a v i t a t i n g v e h i c l e.K e y w o r d s:u n d e r w a t e r s u p e r c a v i t a t i n g v e h i c l e;c a v i t y s h a p e;s t r u t t i n g p o s i t i o n;h y d r o d y n a m i c c h a r a c t e r i s t i c;h y-d r o d y n a m i c t u n ne l e x p e r i m e n t 超空泡是航行体在水下高速运动时产生的自然现象,当水下航行体被一个稳定的超空泡所包裹时,由于超空泡现象造成的高水平的减阻效果,使得航行体可以获得极高的速度。
轴向载荷下超空泡航行体动力稳定性的数值研究
T e x a it r a c o h e d f s p r a i t n v h ce s c n i e e h a il d su b n e t t e h a o u e c v t i e il s wa o sd rd, a d t e o e n n ao n h g v r ig
超空泡航行体的反馈控制设计
超空泡航行体的反馈控制设计何朕;庞爱平【摘要】Because of the coupling effect and lightly damped dynamics of the high-speed supercavitating vehicle(HSSV),a decoupling inner-outer loop design is proposed.The pitch angle can be considered as a feedback signal of the inner loop which is used to stabilize the lightly damped mode and to decouple the vehicle dynamics from the kinematic movement.The depth signal was then used as an output for the main loop which was dominated by the kinematic equations of the vehicle.The resulting design was theoretically verified by the Nyquist theory.It is noticed that the determination of system gain by using the concepts of loops and bandwidth is proved to be useful.Simulation result for HSSV under external disturbances was presented.It is noticed that there are explicit physical meanings in each of the design steps,so the proposed method may be further used as an alternative approach for state feedback design.%针对超空泡航行体的弱阻尼和耦合特性,提出采用内外回路的设计思想.用俯仰角反馈来对弱阻尼的动态特性进行镇定,并与运动学进行解耦.再根据深度信号作为输出,对以运动学方程为主的主回路进行设计.对所设计的系统用Nyquist法进行了理论分析,结论是这种用回路和带宽来确定反馈增益的做法是很有效的,既能满足深度控制的良好性能要求,又能保证姿态回路的稳定性.通过在扰动作用下的仿真对这个结论进行了验证.所提出的这种设计的每一步都有明确的物理解释,为状态反馈设计提供了一种新的思路,具有推广价值.【期刊名称】《电机与控制学报》【年(卷),期】2017(021)008【总页数】8页(P101-108)【关键词】超空泡;超空泡航行体;反馈控制;频域解耦;滑行力;深度控制【作者】何朕;庞爱平【作者单位】哈尔滨工业大学控制科学与工程系,黑龙江哈尔滨 150001;哈尔滨工业大学控制科学与工程系,黑龙江哈尔滨 150001【正文语种】中文【中图分类】TP273超空泡航行体作为一种自行式的水下攻击性武器,使其快速准确的射中目标是战争取得胜利的关键。
《超空泡航行体流体动力学》电子版_第四章
第四章超空泡航行体流体动力设计4.1概述常规水下航行体的流体介质完全是水,航行体的表面是全沾湿的,流体介质作用于整个航行体表面。
超空泡航行体的表面大部分为空泡所包围,航行体大部分表面直接接触的流体介质由水变成了汽/气体。
一方面汽/气体的密度比水的的密度小两个量级,另一方面根据空泡生成机理,空泡内的压力为常数,航行体表面受到的汽/气体压力处处相等。
因此空泡内航行体表面受到的流体动力常可以忽略不计。
超空泡航行体的这个力学特征使得超空泡航行体的流体动力设计原理与方法完全不同于常规的水下航行体。
常规水下航行体的流体动力依赖于航行体的外形,流体动力设计主要是航行体外形设计。
超空泡航行体的流体动力则决定于空泡生成后航行体的沾湿表面,外形设计主要是航行体的沾湿表面设计。
沾湿表面不仅决定于航行体外形,更决定于空泡外形。
航行体空泡外形不仅与通气系统相关(通气空泡),还与航行体的外形、运动状态、运动环境等具有复杂的耦合关系,同时空泡还有其自身的一些固有特性,使得超空泡航行体的流体动力设计变得非常复杂。
此外,超空泡航行体流体动力设计面临许多其它新的问题,概括起来主要有以下几个方面:(1)失去了常规全沾湿航行体所具有浮力作用,超空泡航行体的重力平衡成为一个突出问题;(2)超空泡航行体头部空化器总是处于沾湿状态,流体动力作用中心远离航行体质心,且位于质心之前,违背了常规航行体运动稳定性基本准则;(3)在超空泡状态下航行体运动控制力的产生遇到了困难,如何实现对航行体的运动控制成为一个需要解决的新课题;(4)空泡本身可能还存在较大的脉动与稳定性问题,从而造成航行体流体动力的非定常性;(5)减阻不再完全依赖于航行体的外形,主要取决于航行体的空泡形态。
为了理顺复杂的关系,解决出现的新问题,这里我们提出“超空泡航行体空泡流型”(Cavity Pattern of Supercavitating Vehicle)的概念,把超空泡航行体流体动力涉及的三个核心方面:航行体外形、空泡外形、航行体外形和空泡外形的几何匹配关系统一为一体,用超空泡航行体空泡流型来描,以航行体空泡流型为主导来进行超空泡航行体的流体动力设计。