
第四章 船舶稳性
2016/2/17
第一节 稳性的基本概念
三、船舶的三种平衡状态(equilibrium) 1.稳定平衡:重心G在稳心M之下,MR为正值。 2.不稳定平衡:重心G在稳心M之上, MR为负值。 3.随遇平衡:重心G与稳心M重合, MR为零。
2016/2/17
第一节 稳性的基本概念
2016/2/17
第二节 船舶稳性的计算
②船内载荷垂向移动对初稳性高度的影响
设GM的调整值:δGM= 要求的GM2 - 调整前GM1
PZ GM
式中:Z —— P重心垂向移动距离(m),下移取“+‖,上移取“-‖。
当满载满舱时,可采用轻 重货物等体积互换方法调整: P = PH - PL SFHPH = SFLPL
2016/2/17
第二节 船舶稳性的 GM f
式中:——液体密度(g/cm3); ix——自由液面对其横倾轴的面积惯性距(m4) ix值可查取“液舱自由液面惯性矩ix表”或用下式近似计算:
2 ix klb1 b2 (b12 b2 )
式中:KN —— 形状稳性力臂(m),KN = f(,), 可从“稳性横交曲线”中查取; KH —— 重量稳性力臂(m),KH = KGsin, GZ —— 复原力臂(m)
GZ = KN - KH = KN - KGsin
2016/2/17
第二节 船舶稳性的计算
―稳性横交曲线”(基点法)
2016/2/17
第一节 稳性的基本概念
重量移动原理 合重心的移动方向平行于局部重心的移动方向,即: G1G2 || g1g1’,而且,PG1G2 = P1 g1g1’ 。
2016/2/17
第二节 船舶稳性的计算
一、初稳性 1.初稳性公式: MR = GZ 初稳性假定条件: (1)船舶微倾前后水线面的交线过原水线面的 漂心F; (2)浮心移动轨迹为圆弧段,圆心为定点M(稳 心),半径为BM(稳心半径)。 满足假定条件时:MR = GMsin
2016/2/17
第二节 船舶稳性的计算
KG0计算
Pi Z i KG0
式中:Pi—— 组成船舶总重的第i项载荷重量。 Zi—— Pi载荷的重心距基线的高度(m)。
油水载荷Zi确定方法: (i)满舱时取舱容中心 (ii)未满舱时取载荷重心 货物载荷Zi确定方法:
(i)估算法 (ii)舱容曲线图法 (iii)舱内货物合重心法
第一节 稳性的基本概念
3.按外力性质 静稳性:在静态力矩作用下,不计及倾斜角加速度 和惯性矩的稳性。 动稳性;在动态力矩作用下,计及倾斜角加速度和 惯性矩的稳性。
2016/2/17
第一节 稳性的基本概念
4.按船舱是否进水分 完整稳性:船体在完整状态时的稳性。 破舱稳性;船体破舱进水后所具有的稳性。
2016/2/17
第二节 船舶稳性的计算
(2)假定重心点法 GZ=GAZA-GGAsinθ
式中: GAZA—— 形状稳性力臂(m), GAZA=f(,)
GGAsinθ —— 重量稳性力臂(m)。
GZ GAZ A (KG KGA )sin
(m)
2016/2/17
2016/2/17
(5)自由液面
对稳性的影响,自由液面的存在 相当于增加了船舶的重心高度
(6)初始横倾
静稳性曲线下降,GZmax和稳性范围减小
2016/2/17
第二节 船舶稳性的计算
三、动稳性
动稳性:船舶在动态外力矩的作用下计及横倾角加速度和 惯性矩的稳性 外力矩逐渐作用在船上:不考虑横倾过程中的角加速度和 惯性矩(静稳性) 外力矩突然作用在船上:要考虑横倾过程中的角加速度和 惯性矩,如阵风突然袭击、海浪的猛烈冲击、拖轮急拖 或急顶等(动稳性) 思考:在动态外力矩的作用下,什么时候船舶第一次达 到横倾角速度为零?
上述方法对载荷少量增减同样适用,只是为了计算方便而用④中的简便算法
2016/2/17
第二节 船舶稳性的计算
二、大倾角稳性: 1.大倾角稳性与初稳性的区别
① 两者对应的船舶倾斜角不同 ②大倾角横倾时相邻的浮力作用线的交点不再为定点M (小倾角横倾时忽略) ③大倾角横倾时,倾斜轴不再过初始水线面漂心 ④大倾角稳性不能用GM作为衡量标志(M点不固定)
注:重心之下加载,GM变大;重心之上加载,GM变小
2016/2/17
第二节 船舶稳性的计算
⑤大量载荷(Pi﹥10%)变动
这时不能忽略载荷变动对KM的影响 ①根据新的排水量Δ1=Δ + Pi查静水力资料,得到重量增 减后新的KM1 ②计算重量增减后新的船舶重心高度KG1 KG Pi Z i KG1 Pi ③新的GM1=KM1-KG1
5.1静稳性曲线的特征
(1) 曲线在原点处的斜率等于初稳性高度GM
(小倾角时GZ=GMsinθ ,为正弦曲线。相比较可知,在 横倾角较小时,两条曲线重合,但随着横倾角的增大两 条曲线逐渐分离。说明大倾角横倾时GZ不能用GMsin θ 表示) 求取GM:过原点作GZ曲线的切线,然后在θ=57.3度量取该 切线的纵坐标即为GM
2016/2/17
第二节 船舶稳性的计算
③悬挂载荷对GM的影响
设悬挂物重P吨,其初始重心至悬挂点的垂 直距离l,则悬挂载荷对GM影响值为:
lP GM
因GM值等于将载荷P垂向移至悬挂 点所产生对GM影响,所以称悬挂点为 悬挂载荷的虚重心。 GM与悬挂索的 长度无关
2016/2/17
2016/2/17
第二节 船舶稳性的计算
5.2影响静稳性曲线的因素 对不同船舶:
(1)不同船宽(吃水、重心高度相同):
B ,KN ,GZmax ,i , s.max ,v
(2)不同干舷(船宽、吃水、重心高度相同):
F ,GM , GZmax ,i , s.max ,v
2016/2/17
第二节 船舶稳性的计算
(2)静稳性曲线上的反曲点
反曲点处曲线斜率最大,这是因为船舶横倾至甲板浸水 角前后浮心位置改变最大
反曲点:反曲点对应的角度即为甲板浸水角θim (3)静稳性曲线上的极值点 是曲线最高点的位置,反映出船舶横倾中所具有的最大 静稳性力矩(力臂)MRm(GZmax) 极限静倾角θsmax:指极值点对应的横倾角
第四章 船舶稳性
第一节 稳性的基本概念
一、稳性(Stability) 船舶受外力作用而不致倾覆,当外力消失后 仍能回复到原平衡位置的能力。
2016/2/17
第一节 稳性的基本概念
二、几个基本概念 1.复原力矩MR(Righting moment) MR = GZ 式中:GZ —复原力臂(重力和浮力作用线之间的距离)。
2016/2/17
第二节 船舶稳性的计算
2.大倾角稳性的衡量标志 MR = GZ
排水量一定的条件下,大倾角下的稳性力矩MR取决于 船舶重心G到倾斜后浮力作用线的垂直距离,即静稳性 力臂GZ
衡量大倾角稳性的标志:静稳性力臂GZ
2016/2/17
第二节 船舶稳性的计算
3.静稳性力臂GZ的计算 (1)基点法 GZ=KN - KH
2016/2/17
第二节 船舶稳性的计算
(i) Zi确定方法:估算法
2016/2/17
第二节 船舶稳性的计算
(ii) Zi确定方法:舱容曲线图
2016/2/17
(iii) Zi确定方法:舱内货物合重心法
以舱内所装货物的合体积中心作为该舱货物的合重心 (如果货舱已满仓,则取舱容中心作为货物的合重心)—— 合体积中心计算方法同上述方法(i) 配货的一般原则是重货在下、轻货在上,因此将货物合 体积重心作为该舱货物的合重心是一种偏安全的做法。
2016/2/17
第二节 船舶稳性的计算
对于同一船舶:
(3)重心高度不同:
KG ,GZmax , s.max ,v ,i
(4)排水量(吃水)不同:与“干舷不同”类似
,GZmax ,i , s.max ,v
2016/2/17
第二节 船舶稳性的计算
2016/2/17
第二节 船舶稳性的计算
2)查取“液舱自由液面倾侧力矩表”
GZ
M f .si
GZ1 GZ GZ
2016/2/17
第二节 船舶稳性的计算
5.静稳性曲线
某一装载状态,即,KG一定,则MR = f()或GZ = f()
2016/2/17
第二节 船舶稳性的计算
4.自由液面对GZ的修正 1)重心高度修正法
将自由液面对初稳性高度的减少视为船舶重心高度的增大
GZ = KN – KG1sin ix KG1 KG ix GZ1 KN ( KG ) sin 这是一个近似的方法,在大倾角的情况下ix随横倾角而变化
2016/2/17
第一节 稳性的基本概念
二、几个基本概念 2. (横)稳心(Metacenter)M: 船舶微倾前后浮力作用线的交点。其距基线的 高度KM = f(dm)可从船舶资料中查取。
2016/2/17
第一节 稳性的基本概念
二、几个基本概念 3.(横)稳心半径(Metacentric radius)BM: IT BM 浮心B点到稳心M点之间的距离。 式中:IT —— 水线面面积横向惯性矩(m4);
其中:l — 舱长(m); b1、b2 — 前、后边宽(m)。 k — 系数,液面对称的舱柜取1/48,液面不对称的 舱柜取1/36
2016/2/17
减少自由液面影响的措施:
1)减少液舱柜的宽度 矩形液面的液舱内,设置一道纵向舱壁将其宽度二等分,ix 减少至原来的1/4;设置两道纵向舱壁将其宽度三等分, ix减 少至原来的1/9。对于等腰梯形或等腰三角型液面,设置设 置一道纵向舱壁将其宽度二等分,ix减少至原来的1/3。 设置横向舱壁则不会减少自由液面对稳性的影响 2)液舱柜应尽可能装满或空舱 3)保持甲板排水孔畅通,减小甲板上浪而形成的自由液面的影响 4)注意纵向水密分隔是否有漏水连通现象及是否有不必要的积水 5)在排水量较小时,更应重视自由液面对稳性的影响
船舶原理

§4-4稳心半径及其与船形的关系
3、垂柱体船
水线面为菱形的垂柱体船
据各正浮d 时的r值绘成r=fr(d)曲线(见图3-12)。 计及zm=zb+r,可绘出zm=fm(d)曲线(见图3-9)。 由上曲线可见,zb近似为过原点斜率约为0.535直线; 而r在低吃水时为大值,在高吃水时为小值。 zm曲线在d临=7m附近有极值,说明当7m> d > 7m时均 将增大。
广义结论:船舶
等容微倾的稳心 半径等于任意初 始水线面积对其 过漂心倾斜轴的 面积惯矩与排水 体积之商。END
稳心的几何意义:浮心移动轨迹的曲率中ห้องสมุดไป่ตู้;
稳心的物理意义:两相邻浮力作用线的交点。
稳心半径表达式的使用范围:θ <10°~15°
四、稳性半径表达式
稳性半径表达式推导:
由于横倾后出水三角体体积v2的浮心k2移至入水三角 体体积v1的浮心k1位置。根据平行力移动原理和等容条件, 则有: v1·k2k1 =V·BB1 设横倾角为无穷小dθ,有: k2k1=k2o+ok1 计及上式和等容条件,则有: BB1=(v· k 2o + v · ok1)/V 入水: v· ok1 = dθ∫( 1/3)Y3dx= dθ·i1 出水: v2·k2o = dθ∫ ( 1/3)Y3dx= dθ·i2 BB1=dx(i1+i2)/V=dx· Ixf,由图可见:r= BB1 l /dθ 将BB1式代入即得稳性半径公式 2 3
§4—2水面船舶的平衡状态
•由此可见,水面船舶的平衡状态与其重心G与稳心 M的相对位置有关,而水面船舶满足稳定平衡状态 的条件是:重心低于稳心,即 GM>0 。 •假设船舶倾斜前后船内重量无相对位移,故G为定 点,D为船舶排水量;B为船舶初始位置的浮心; B1为船舶倾斜位置的浮心。由于倾斜前后水线下排 水体积几何形状改变,故B为变点。
船舶原理教案2(稳性和吃水差)

G G1 =
D
GG1 tgθ = DGM
3.横倾
W G1(P q2 ) W1L1 D B1
4.表达式
tg θ =
Ply DGM
第四章 稳性---初稳性方程的应用(1)
(2)力矩平衡法 -P
M
θ
I
+P
ly
W W1
L1 L
θ
MS
第四章 稳性---初稳性方程的应用(1)
(2)力矩平衡法
根据D对应的平均吃水查对应静水力曲 线图得到 zm
GM = z m − z g
第四章 稳性---初稳性方程的应用(1)
船内重 物垂移
W ~ G ( P ~ q ) 1.初始状态 WL D~B
M S = D g G M sin θ
如图示,根据平行力移动原理有:
要调整船舶稳性需考虑重 2.垂移 物垂移,或因重物垂移需 考虑对稳性的影响。
重物横向偏于一侧装卸
第四章 稳性---初稳性方程的应用(2)
液体重物装卸
第四章 稳性---初稳性方程的应用(2)
大量 装卸 问题
第四章 稳性---静稳性图、横倾力矩
静稳性图
初稳性方 程的用途 局限性 静稳性图 静稳性图 资料 稳性交叉 曲线
稳性方程: 用途:
局限性: 局限性1: 局限性2:
第四章 稳性---静稳性图、横倾力矩
船舶原理
船舶原理
湛江海洋大学航海学院
船舶原理----第四章 稳性
§4-1 §4-2 §4-3 §4-4 §4-5 §4-6 §4-7 §4-8 稳性及其分类和初稳性方程 稳心半径及其与船型的关系 初稳性方程的应用---船内问题 初稳性方程的应用---少量、大量装卸问题 静稳性图、横倾力矩 动稳性图 稳性衡准 船长的责任
第四章 船舶稳性
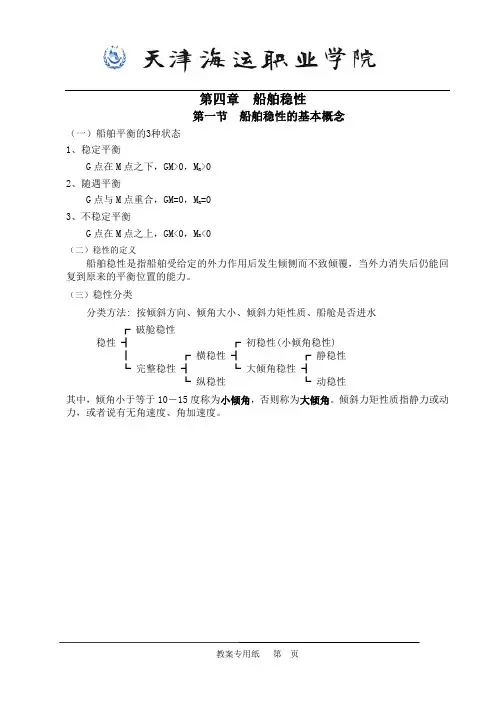
第四章船舶稳性第一节船舶稳性的基本概念(一)船舶平衡的3种状态1、稳定平衡>0G点在M点之下,GM>0,MR2、随遇平衡G点与M点重合,GM=0,M=0R3、不稳定平衡<0G点在M点之上,GM<0,MR(二)稳性的定义船舶稳性是指船舶受给定的外力作用后发生倾侧而不致倾覆,当外力消失后仍能回复到原来的平衡位置的能力。
(三)稳性分类分类方法: 按倾斜方向、倾角大小、倾斜力矩性质、船舱是否进水┏破舱稳性稳性┫┏初稳性(小倾角稳性)┃┏横稳性┫┏静稳性┗完整稳性┫┗大倾角稳性┫┗纵稳性┗动稳性其中,倾角小于等于10-15度称为小倾角,否则称为大倾角。
倾斜力矩性质指静力或动力,或者说有无角速度、角加速度。
第二节船舶初稳性(1)(一)船舶初稳性的基本标志1.稳心M 与稳心距基线高度KM船舶小倾角横倾前、后其浮力作用线交点称为横稳心,简称稳心。
稳心M距基线的垂向坐标称为稳心距基线高度。
2.初稳性的衡准指标稳心M至重心G的垂距称为初稳性高度GM。
初稳性高度GM是衡准船舶是否具有初稳性的指标。
初稳性高度大于零,即船舶重心在稳心之下,船舶就有初稳性。
3.初稳性中的假设(对于任一给定的吃水或排水量)(1)小倾角横倾(微倾);(2)在微倾过程中稳心M和重心G的位置固定不变;(3)在微倾过程中浮心B的移动轨迹是一段以稳心为圆心的圆弧;(4)在微倾过程中倾斜轴过漂心。
(二)初稳性高度GM的表达式GM=KB+BM-KG=KM-KG第二节 船舶初稳性(2)(三) 初稳性高度的求取1、 KM 可在静水力曲线图、静水力参数表或载重表中查取。
2、 KG 的计算式中,P i —— 组成船舶总重量(含空船重量等)的第i 项载荷,tZ i —— 载荷P i 的重心距基线高度,m3、Z i 确定(1)舱容曲线图表查取法船舶资料中通常有各个货舱和液舱的舱容曲线图或数据表,利用舱容曲线图表,可方便确定舱内散货或液货的重心高度Z i ,方法如下:i )对于匀质散货或液货,已知货堆表面距基线高度,在图中左纵轴上对应点做水平线交舱容中心距基线高度曲线得B 点,过B 点做垂线交上横轴得C 点,对应值即为该舱货物重心距基线高度Z i 。
船舶静力学第4章 大倾角稳性(2)

3、增大船舶的横摇阻尼,减小横摇角。 可通过设置减摇装置,如舭龙骨来实现。 4、舷墙上开排水孔。使甲板上浪使甲板 上浪能迅速排水,减小附加横倾力矩。 5、采取措施防止载荷移动,减小附加横 倾力矩。
28
本次课小结
• 1、极限重心高度曲线的意义及相关 基本概念; • 2、绘制极限重心高度曲线的方法; • 3、船体几何要素、船舶重心位置等 对船舶稳性的影响; • 4、提高船舶稳性的主要措施。
6
实际极限重心高度曲线的简便形式
7
五、极限重心高度曲线的计算方法
国内航行海船(普通货船)的稳性要求 (1)初稳性高不小于0.15m。
(2)横倾角为30度处的复原力臂应不小于 0.2m。若进水角小于30度,则进水角处的 复原力臂应不小于0.2m。
(3)船舶最大复原力臂所对应的横倾角应 不小于30度。
24
三、提高船舶稳性的措施
(一)提高最小倾覆力矩 1、降低船舶重心。如:在船舶底部加 压载物;取轻型结构;简化机舱设备; 设备尽量往下布置等。 2、增加干舷高度。这是提高船舶稳性 的有效措施之一 ,某些稳性不足的老 船可将载重线降低以增加干舷高度。
25
3、增加船宽。这是提高船舶稳性的有效 措施之一 ,某些老船稳性不足时,常在 船的两舷水线附近加装相当厚的护木和 浮箱等,或可在舷侧加装一个凸出体。
20
一般地增加船宽能有效的改善船舶稳性
问题六:对船舶整体性能而言,初稳性 高越大越好吗?为什么?
21
3、横剖面形状对稳性的影响
一般地V型剖面船的稳性比U型剖面船好
22
二、重心位置对稳性的影响
问题七:重量的垂向移动对船舶初稳性有什 么影响?
23
结论:重心位置对船舶稳性有 重大影响。提高重心将使初稳 性复原力臂和稳矩都相应减小 ;降低重心,则作用相反。
船舶完整稳性

第2章完整稳性衡准第1节一般规定2.1.1当船上设置除毗龙骨以外的防摇装置时,应确保该装置工作时上述衡准仍能保持,且供电系统的失效或装置的故障不会导致船舶无法满足本篇的有关要求。
2.1.2应在必要的范围内考虑一些不利于稳性的影响因素,诸如顶部和舷部结冰、甲板上浪O2.1.3考虑到类似由于吸水和结冰引起的重量增加,及由于燃料和备品的消耗引起的重量减少等因素,应为航程的各阶段的稳性安全界限做出规定。
2.1.4每船均应备有1份由验船部门批准的稳性手册,该手册应含有足够的资料以使船长能够按本篇规定的使用要求操纵船舶。
2.1.5如果最小营运初重稳距(GM)曲线(或表)或者最大重心坐标(KG)曲线(或表)用于表示符合完整稳性衡准,这些限制曲线应包含整个营运纵倾范围,但验船部门认为纵倾影响不大时除外。
当上述曲线或表格无法囊括营运纵倾,船长应当核实作业情况没有偏离经设计的装载工况,或通过计算证实考虑到纵倾影响后该装载工况满足稳性衡准。
应为气象衡准数,这是稳性衡准数之一!图 2.2.2.12.2.2.2动稳性曲线因进水角为影响而中断时,除了用经过动稳性曲线中断处的割线代替上 述切线外,其余均同上述2.221所述(如图2.222)。
图 2.2222.2.3风压倾侧力臂。
按下式计算:Z P∖Zl v = -------- m v9810Δ式中:p —单位计算风压,p a ;按225要求计算;4——船舶装载水线以上受风面积,(包括甲板上装载物),m 2,按226要求计算;Z ——计算风力作用力臂,m ;按224计算;」——所核算装载情况下船舶排水量,32.2.4 计算风力作用力臂Z 为在所核算装载情况下船舶正浮时受风面积中心至水线的垂向距离。
受风面积中心应用通常确定图形形心的方法求得。
2.2.5 单位计算风压P 应按计算风力作用力臂Z 及不同航区由表2.2.5线性插值查得:单位计算风压P (Pa)表2.2.5本来2000规则已经回归成了光顺曲线的数据,应作为一个鱼腥味的亮点,现在又抄回去了,真佩服这复旧的能力!其航区之间有L83和2.00倍的关系。
船舶稳性计算及调整—船舶稳性调整

A.在船舶原重心之上加装货物 B.考虑加装甲板货 C.排放双层底压载水舱等压载水
2.稳性过小时
A.在双层底注入压载水 B.改变燃润料、淡水的补给计划 C.注入压载水和改变油水的补给方案,应考虑船舶的总体营运效益问题
三、保证船舶具有适度稳性的经验方法 货物如何安排才能保证船舶稳性?
A 对具有二层舱的普通货船
B 如装甲板货,分配比例为
5 20整
如何调整船舶稳性?
一、船舶稳性的调整
调整船舶重心是改善稳性的根本措施。
1.垂向移动载荷 2.增加或减少载荷
A.稳性过大时,可以在船舶原重心之上增加载荷或在船舶原重心之下减 少载荷;
B.稳性过小时,可以在船舶原重心之上减少载荷或在船舶原重心之下增 加载荷。
二、具 体 措 施
第四章船舶稳性教案
第四章船舶稳性教学课题稳性的基本概念教学目的教学重点教学难点教学方法计划课时实际课时授课内容见表后内容板书设计作业布置课后小结(一)课程导入(二)新授课第一节、稳性的基本概念船舶平衡的3种状态: 1.船舶的平衡状态船舶漂浮于水面上,其重力为W,浮力为△,G为船舶重心,B为船舶初始位置的浮心。
在某一性质的外力矩作用下船舶发生倾斜,由于倾斜后水线下排水体积的几何形状改变,浮心由B移至B1点,当外力矩消失后船舶能否恢复到初始平衡位置,取决于它处在何种平衡状态(下图)。
(1)稳定平衡。
如图(a)所示,船舶倾斜后在重力W和浮力△作用下产生一稳性力矩,在此力矩作用下,船舶将会恢复到初始平衡位置,称该种船舶初始平衡状态为稳定平衡状态。
(2)随遇平衡。
如图2-1所示,船舶倾斜后重力W和浮力△仍然作用在同一垂线上而不产生力矩,因而船舶不能恢复到初始平衡位置,则称该种船舶初始平衡状态为随遇平衡状态。
(3)不稳定平衡。
如图2-1(c)所示,船舶倾斜后重力W和浮力△作用下产生一倾覆力矩,在此力矩作用下船舶将继续倾斜,称称该种船舶初始平衡状态为不稳定平衡状态。
2.船舶平衡状态的判别为对船舶的平衡状态进行判别,将船舶正浮时浮力作用线和倾斜后浮力作用线的交点定义为稳心,以M表示。
由于船舶倾斜后的浮心位置或浮力作用线与船舶吃水(或排水量)、船舶倾角有关,稳心位置也随船舶吃水(或排水量)、船舶倾角不同而变化。
进一步分析表明,船舶处于何种平衡状态与重心G和稳心M的相对位置有关。
船舶稳定平衡时,重心G位于稳心M之下;船舶不稳定平衡时,重心G位于稳心M之上;船舶随遇平衡时,重心G 和稳心M 重合。
因此,为了使船舶在受到一外力矩作用下具有一定的复原能力从而保证船舶安全,船舶重心必须在相应倾角时的稳心之下。
处于稳定平衡状态的船舶,其复原能力的大小取决于倾斜后产生的稳性力矩或复原力矩s M 的大小。
由图(a )可见,该稳性力矩大小为s M GZ =∆⋅式中:GZ ──静稳性力臂 (m ),是船舶重心G 至倾斜后浮力作用线的垂直距离,通常简称作稳性力臂或复原力臂。
4章 船舶稳性解析
计算KG2
根据合力矩定理:
KG1 Pi Z i KG2 Pi
GM2 KM2 KG2
三、 大倾角静稳性
(一)船舶大倾角稳性的表示
1、大倾角稳性和初稳性的区别 横倾角的范围不同 船舶在大倾角横倾时,横稳心点M不再是定点。 M点变为浮心B的渐近线,随横倾角的变化而变 化。 船舶大倾角横倾时倾斜轴 M 不再过初始水线面漂心F。 W L 大倾角稳性不能用GM作 B 衡量标志。
Pi ( KG Z i ) GM KM Pi
因为是少量载荷变动,所以通常装载状 态下载荷变化前后KM变化较小,则可以忽略 不计,即载荷变化前后假定KM不变,公式变 为: Pi ( KG Z i ) GM Pi
GM2 GM1 GM
②大量载荷重量变动对初稳性的影响 计算KM2
①少量载荷变动对初稳性的影响
Pi 10%
GM GM2 GM1 ( KM2 KM1 ) ( KG2 KG1 )
KG1 P Z GM KM KG KM ( KG1 ) P
P ( KG1 Z ) GM KM P
M R GZ GM sin
初稳性的衡量标志 GM:初稳性高度(Initial metacentric height)
3、 GM的计算
GM KM KG
(1)、KM
根据平均吃水或排水量查取静水力图表 KM=KB+BM
(2)、船舶重心高度KG
式中: Pi--构成排水量的各项重量,包括 空船重量、船舶常数、货物重量、油水 装载量、固定航次储备量。 Zi--Pi的重心距基线高度
船舶稳性计算及调整—船舶稳性计算
②未满舱时,如该舱有液舱容积曲线资料,可根据实际测得并经修正后的空档值查曲线 加以确定。如船上没有资料、图表,则可对各液体舱中的液体载荷重心距基线高度进行近似 估算确定,近似估算方法同货物载荷。
3.货物载荷重心距基线高度的确定
①近似估算法 ②舱内货物合重心法 ③利用货舱舱容曲线图
4.船员、行李、粮食、供应品及船舶常数等载荷重心距基线高度的确定
船舶初稳性的计算
船舶初稳性的计算
一、船舶初稳性高度的计算
初稳性高度GM可以由下式求得:
GM = KM - KG
二、各载荷重心距基线高度确定方法
1.空船重量及空船重心距基线高度
空船重量及空船重心距基线高度可以在船舶资料中查得。
2.液体载荷重心距基线高度的确定
①满舱时,以该液舱舱容中心距基线高度作为舱内液体载荷重心距基线高度。各液舱舱 容中心距基线高度可查液舱容积表。
一般取“船舶稳性报告书”或“船舶装载手册”中的典型装载数据。
三、初稳性高度的计算步骤
1.列表计算船舶排水量△和总的垂向载荷力矩∑Pi·Zi。 2.求取船舶重心距基线高度。
3.根据 △ = 20522 t,查取船舶静水力资料得 KM = 8.74 m
4.计算初稳性高度 GM = KM – KG = 8.74 - 7.39 = 1.35 m
船舶原理
稳心半径表达式的使用范围:θ<10°~15°
四、稳性半径表达式
稳性半径表达式推导:
由于横倾后出水三角体体积v2的浮心k2移至入水三角 体体积v1的浮心k1位置。根据平行力移动原理和等容条件, 则有: v1·k2k1 =V·BB1 设横倾角为无穷小dθ,有: k2k1=k2o+ok1 计及上式和等容条件,则有:
动稳性——指船在计及及角速度和角加速度的稳性。 4、按其船舱状态分 完整稳性——船舱为完整状态的稳性;
破舱稳性——船舱为破舱进水状态的稳性。
§4-2水面船舶的平衡状态
M
稳定平衡状态——微倾后W和D组成稳性力矩,其特点
为G点位于M点之下,GM取正值,船舶具有稳性, 即船舶具有抵御倾斜的复原力矩。
§4-2水面船舶的平衡状态
M
随遇平衡状态——微倾后W和D作用于同一铅垂线上,其特
征为G点和M点重合,GM = 0,船舶处于中性平衡,既 无稳性力矩又无横倾力矩,船舶同样不具有稳性。
§4-2水面船舶的平衡状态
不稳定平衡状态——微倾后W和D组成横倾力矩,其特
征为G点位于M点之上, GM取负值,船舶不具有稳 性,即船舶具有横倾力矩。
BB1=(v·k2o +v·ok1)/V
入水: v·ok1 = dθ∫( 1/3)Y3dx= dθ·i1
出水: v2·k2o = dθ∫ ( 1/3)Y3dx= dθ·i2
BB1=dx(i1+i2)/V=dx·Ixf,由图可见:r= BB1
/dθ 将BB1式代入即得稳性半径公式
r I xf
lF 2 y3dx
船舶原理
船舶原理
第四章 稳性
§4-1 稳性及其分类 §4-2水面船舶的平衡状态 §4-3 初稳性方程式 §4-4 稳心半径及其与船形的关系 §4-5 初稳性方程的应用---船内问题 §4-6 初稳性方程的应用---少量、大量装卸问题 §4-7 静稳性图、横倾力矩 §4-8 静平衡和动平衡 §4-7动稳性图 §4-8 稳性衡准