
基于FPGA的永磁同步直线电机矢量控制与仿真分析
学位论文版权使用授权书
本学位论文作者完全了解学校有关保留、使用学位论文的规定,即:学校有权保留 并向国家有关部门或机构送交论文的复印件和电子版,允许论文被查阅和借阅。本人授 权华中科技大学可以将本学位论文的全部或部分内容编入有关数据库进行检索,可以采 用影印、缩印或扫描等复制手段保存和汇编本学位论文。
I
华 中 科 技 大 学 硕 士 学 位 论 文
Abstract
Linear motors are provided with simple structures, and capable of realizing linear motion without transmission processes. They have wide velocity range and high acceleration as well. All these characteristics bring more and more applications of linear motors in all kinds of linear driving occasions. Along with the rapid ly developing of the micro-electronics technology, the computer science and the electric power and electron semiconductor technology, alternating current servo systems have come to a whole numeric stage. And as the EDA technology and FPGA components develop and make progress, a single FPGA chip can now realize complicated control algorithms with the advantages of flexibility, recomposing, quick running and high reliability. Consequently, researches on FPGA-based high performance AC servo systems can be expected a great foreground. In this paper, the structure and theory of permanent magnetic linear synchronous motor (PMLSM) are analyzed, based on which the vector control equations are deduced firstly. Besides, the 0 q-axis-current vector control strategy is analyzed here, as well as the closely related SYPWM technology and the CORDIC algorithm used in FPGA. What’ s more, an overall vector control scheme for PMLSM is presented, and its Matlab model is given as well. Further on account of requirements of vector control strategy, the hardware constitution are researched, based on which, the detailed software realizations of vector control strategy in FPGA are researched also, and the software modules are generated and analyzed. Lastly, the software modules are debugged in this research, and simulation of the circuit loop, the velocity loop and the position loop of the motor are made, while the evaluation test curves are generated and analyzed. Keywords: PMLSM, Vector Control, FPGA, SVPWM, CORDIC
1Leabharlann 华 中 科 技 大 学 硕 士 学 位 论 文
所以研究开发全数字、高性能、网络化的直线电机伺服驱动控制系统对于提升我国直线 电机产业乃至整个制造业实力都具有重要的意义。
1.3 国内外研究现状
随着微电子、计算机与电力电子功率半导体技术的飞跃发展,现代交流伺服系统经 历了模拟到数字化的转变,数字控制已是无处不在,并且近年来交流伺服系统进入了全 数字化阶段[23]。交流伺服系统的控制方式也由硬件伺服转向软件伺服,从伺服系统的外 环向内环、进而更接近电动机环路的更深层发展[24] 。高性能 DSP(数字信号处理器)具 有高处理速度、强大的计算能力、大存储、丰富外设资源、高效编译环境、等众多优点, 从而使得以 DSP 为核心处理器的交流伺服系统电路更简单、更容易实现复杂的控制算 法[25] [26] ,是目前交流伺服系统采用的主流处理器。随着电子设计自动化( EDA)技术 和现场可编程门阵列(FPGA)器件的不断发展和进步,使用单片 FPGA 已经可以完全 实现复杂的控制算法[27][28], 并且具有灵活、 可重构、 运行速度快、 可靠性高等优点。 FPGA 经配置后以硬件方式工作,比 DSP 软件运行方式具有更高的可靠性。所以,基于 FPGA 的高性能交流伺服驱动系统具有很好的发展前景。使用 Verilog HDL 硬件描述语言开发 具有自主知识产权的电机控制 IP (Intellectual Property)软核,实现 SOC( System on a Chip)高性能交流伺服系统,不仅具有理论意义,而且具有重要的经济意义和战略意义, 在军事、民用等领域都会有广阔的用途[29],国内外已经有许多学者开始研究 FPGA 在交 流伺服系统中的应用[30]-[33]。 永磁同步直线电机采用“ 零传动 ” 的方式直接驱动负载,因此外部的扰动、负载的变 化、电机参数的摄动、直线电机固有的齿槽效应和端部效应所产生的磁阻力等不确定性 因素,都未经中间环节的缓冲和衰减,直接作用于电机本身,从而影响伺服控制系统的 性能。因此,在控制算法中必须针对这些因素予以抑制或者补偿。目前,针对永磁直线 电机的伺服控制策略的研究很多,主要包括矢量控制和直接转矩控制。传统控制方法主 要是 PID 控制,目前 PID 控制器仍然是控制系统中技术比较成熟,而且应用最广泛的一 种控制器[34]-[36]。现代控制策略对于时变与非线性系统有着令人满意的效果,在直线电 机伺服控制的研究引起了很大的重视,目前应用较多的是自适应控制[37][38] 、滑模变结构 控制[39]、鲁棒控制[40]-[42]和预见控制[43]-[45]。智能控制突破了经典控制理论中必须基于 数学模型的框架,研究的目标是数学解析和知识系统相结合的广义模型; 智能控制继承了 人脑思维的非线性,具有非线性特性,所以智能控制主要应用解决那些用传统方法难以 解决的复杂系统的控制问题。在交流伺服系统领域中目前主要应用的智能控制方法包括
保密□,在 年解密后适用本授权书。
本论文属于
不保密□。 (请在以上方框内打“√” )
学位论文作者签名: 日期: 年 月 日
指导教师签名: 日期: 年 月
华 中 科 技 大 学 硕 士 学 位 论 文
1 绪
1.1 课题的来源
论
本研究课题来源于国家自然科学基金项目《基于分级模糊递阶理论的直线驱动机电 系统控制策略的研究》 (项目编号:60474021 )和“数字制造装备与技术”国家重点实 验室项目《基于高响应直线驱动的多维机器视觉及处理系统》 。
华中科技大学 硕士学位论文 基于FPGA的永磁同步直线电机矢量控制与仿真分析 姓名:李晨光 申请学位级别:硕士 专业:机械电子工程 指导教师:艾武;陈幼平 20090520
华 中 科 技 大 学 硕 士 学 位 论 文 摘 要
直线电机结构简单,不用经过中间传动环节就能直接实现直线运动,并且具有很宽 的速度范围和高加速度,高的系统刚度和定位精度,响应速度快,这些特点使得直线电 机在各种需要直线驱动的场合中得到了越来越广泛的应用。 随着微电子、计算机与电力电子功率半导体技术的飞跃发展,交流伺服系统已进入 了全数字化阶段。并且随着电子设计自动化( EDA)技术和现场可编程门阵列( FPGA) 器件的不断发展和进步,使用单片 FPGA 已经可以完全实现复杂的控制算法,并且具有 灵活、可重构、运行速度快、可靠性高等优点。 FPGA 经配置后以硬件方式工作, 比 DSP 软件运行方式具有更高的可靠性。因此,对基于 FPGA 的高性能交流伺服驱动系统的研 究具有很好的发展前景。 本文首先分析了永磁同步直线电机的结构和工作原理,并根据其内部的电磁关系, 推导了永磁同步直线电机的矢量控制方程。在此基础上,分析了按励磁轴线(直轴)定 向的矢量控制策略,并给出了永磁同步直线电机矢量控制的总体方案及其在 Matlab 中 建立的仿真模型,同时对与矢量控制密切相关的 SVPWM 技术也作了详细的阐述,并对 一种适合于 FPGA 实现的 CORDIC 算法进行了详细论述。 根据矢量控制技术的要求,本文研究了永磁同步直线电机伺服控制器的硬件组成, 包括控制电路、检测电路、保护电路等。 在所设计的硬件系统的基础上,本文进一步研究了矢量控制策略在 FPGA 中具体的 软件实现,分析并设计了 SVPWM、CORDIC 、PID 控制器等软件模块。 最后,本文对各软件模块进行了调试,对电机的电流环、速度环和位置环分别进行 了仿真,绘制了相应的仿真试验曲线,并对仿真试验结果进行了分析。 关键词 :永磁同步直线电机 矢量控制 FPGA SVPWM 技术 CORDIC 算法
永磁同步电机的矢量控制系统

永磁同步电机的矢量控制系统一、本文概述随着科技的不断进步和工业的快速发展,电机作为核心动力设备,在各种机械设备和工业自动化系统中扮演着至关重要的角色。
其中,永磁同步电机(Permanent Magnet Synchronous Motor,简称PMSM)因其高效率、高功率密度和优良的控制性能等优点,被广泛应用于电动汽车、风力发电、机床设备等领域。
为了实现永磁同步电机的精确控制,提高其运行效率和稳定性,矢量控制(Vector Control)技术被引入到永磁同步电机的控制系统中。
本文将对永磁同步电机的矢量控制系统进行深入探讨。
文章将简要介绍永磁同步电机的基本结构和运行原理,为后续的矢量控制理论奠定基础。
接着,文章将重点阐述矢量控制的基本原理和实现方法,包括坐标变换、空间矢量脉宽调制(SVPWM)等关键技术。
文章还将分析矢量控制系统中的传感器选择、参数辨识以及控制策略优化等问题,以提高系统的控制精度和鲁棒性。
通过本文的研究,读者可以对永磁同步电机的矢量控制系统有一个全面而深入的了解,为实际应用中提高永磁同步电机的控制性能提供理论支持和指导。
本文还将探讨未来永磁同步电机矢量控制系统的发展趋势和挑战,为相关领域的研究者和工程师提供有价值的参考信息。
二、永磁同步电机的基本原理永磁同步电机(Permanent Magnet Synchronous Motor, PMSM)是一种高效、高性能的电机类型,其工作原理基于电磁感应和磁场相互作用。
PMSM的核心组成部分包括定子、转子和永磁体。
定子通常由三相绕组构成,负责产生旋转磁场;转子则装有永磁体,这些永磁体在定子产生的旋转磁场作用下,产生转矩从而驱动电机旋转。
PMSM的工作原理可以简要概括为:当定子三相绕组通入三相交流电时,会在定子内部形成旋转磁场。
由于转子上的永磁体具有固定的磁极,它们在旋转磁场的作用下会受到力矩的作用,从而使转子跟随定子磁场的旋转而旋转。
通过控制定子电流的相位和幅值,可以精确控制旋转磁场的转速和转向,从而实现对PMSM的精确控制。
《2024年永磁同步电机矢量控制系统的研究与设计》范文
《永磁同步电机矢量控制系统的研究与设计》篇一摘要:随着科技的发展和工业自动化水平的不断提高,永磁同步电机因其高效率、高精度和良好的控制性能被广泛应用于工业领域。
本文详细探讨了永磁同步电机矢量控制系统的基本原理,深入研究了其系统设计、实现过程及其在实际应用中的表现。
通过分析永磁同步电机的工作特性,我们提出了一种先进的矢量控制策略,以优化电机控制系统的性能。
一、引言永磁同步电机(PMSM)作为现代电机技术的代表,因其结构简单、高效和可靠性高等特点,在电动汽车、工业机器人等领域得到广泛应用。
为了满足高性能应用需求,开发高效的控制系统是关键。
本文研究的重点在于矢量控制系统的设计与优化,通过这种控制系统能够更精确地控制电机的工作状态和输出。
二、永磁同步电机的工作原理与特性永磁同步电机由定子和转子两部分组成,其工作原理基于电磁感应定律和安培环路定律。
转子上的永磁体产生恒定磁场,而通过调节定子电流产生的磁场与转子磁场同步,从而驱动电机转动。
PMSM具有高效率、高转矩/质量比和高速度等特点,且能在宽广的调速范围内运行。
三、矢量控制系统的基本原理与优势矢量控制技术是现代电机控制的核心技术之一。
它通过精确控制电机的电流和电压,实现对电机转矩的精确控制。
与传统的标量控制相比,矢量控制具有更高的控制精度和更好的动态响应性能。
在永磁同步电机中应用矢量控制技术可以大大提高电机的效率和输出转矩性能。
四、永磁同步电机矢量控制系统的设计与实现本节将详细描述矢量控制系统设计的各个环节,包括硬件设计、软件算法以及整体系统架构的设计。
在硬件设计部分,包括电机的选择、驱动器的设计以及传感器配置等;在软件算法部分,将详细介绍矢量控制的算法原理和实现过程;在整体系统架构设计部分,将讨论如何将硬件与软件相结合,形成一个高效稳定的控制系统。
五、系统性能分析与优化本节将通过实验数据和仿真结果来分析系统的性能表现,并针对可能存在的问题进行优化。
我们将通过对比优化前后的系统性能指标(如响应速度、稳态误差等),来验证优化措施的有效性。
直线电机位置控制算法及仿真
直线电机位置控制算法及仿真1 绪论1.1 研究背景及意义随着工业机械自动化程度的不断升级,有力的带动了上游直线电机在中国的快速成长,国外品牌纷纷加大对中国市场的投入力度,永磁同步直线电机是一种将电能直接转化是动能的转化装置,省去了中间的转换机构,消除了机械转动链的影响,具有速度快,推力大,精度高等诸多优点,因此,广泛应用于精密和高速运行等领域。
但是永磁同步直线电机是一个典型的非线性多变量系统,许多非线性因素的存在都会影响到永磁同步直线电机系统的控制性能,如没有知的负载和摩擦等。
传统的PID控制方法已经不能满足于永磁机电动机的高精度场合,因此如何设计高性能的直线电机位置控制算法一直以来都是控制领域的热点问题之一。
因此,在传统PID控制方式下,针对多变量、非线性、强耦合的永磁同步直线电机系统设计了一种滑模位置控制器,弥补了常规PID控制跟踪精度不高的缺点。
滑模控制具有控制精度高、抗干扰能力强、适用范围广的等优点,因此滑模控制方法已经成是永磁同步直线电机领域重点关注问题,相关研究人员对此进行了深入研究。
1.2 国内外研究现状直线电机的研究现状1840年Wheatsone开始提出与制作了略具雏形的直线电机。
从那时至今,在160多年的历史记载中,直线电机经历了三个时期。
1840-1955年是探索实验时期:从1840年到1955年的116年期间,直线电机从设想到实验到部分实验性应用,经历了一个不断探索,屡遭失败的过程。
自从Wheatsone提出和试制了直线电机以后,最早明确的提到直线电机文章的是1890年美国匹兹堡市的市长,在他写的一篇文章中,首先明确的提到了直线电机以及它的专利。
然而,由于当时的制造技术、工程材料以及控制技术的水平,在经过断断续续20多年的顽强努力后,最终却没有能获得成功。
至1905年,曾有两人分别建议将直线电动机作为火车的推进机构,一种建议是将初级放在轨道上,另一种建议是将初级放在车辆底部。
永磁同步电机矢量控制分析
永磁同步电机矢量控制分析一、本文概述永磁同步电机(PMSM)作为一种高性能的电机类型,在现代工业、交通以及新能源等领域的应用日益广泛。
其矢量控制技术,即通过对电机电流的精确控制,实现对电机转矩和磁场的独立调节,从而实现电机的高效、稳定运行。
本文旨在全面分析永磁同步电机的矢量控制技术,包括其基本原理、控制策略、实现方法以及在实际应用中的优缺点,为相关领域的研究者和工程师提供有益的参考。
本文将对永磁同步电机的基本结构和工作原理进行简要介绍,为后续的分析奠定理论基础。
然后,将重点讨论矢量控制技术的理论基础和实现方法,包括空间矢量脉宽调制(SVPWM)技术、电流环和速度环的设计与控制策略等。
在此基础上,本文将深入分析矢量控制技术在永磁同步电机中的应用,包括其在提高电机效率、优化动态性能以及提升系统稳定性等方面的作用。
本文还将对矢量控制技术在永磁同步电机应用中的挑战和前景进行探讨。
一方面,将分析当前矢量控制技术在实际应用中面临的主要问题,如参数敏感性、控制复杂度以及成本等;另一方面,将展望未来的发展趋势,如智能化、集成化以及优化算法的应用等。
本文将对永磁同步电机矢量控制技术的未来发展提出展望,以期为该领域的进一步研究和应用提供参考。
二、永磁同步电机基本原理永磁同步电机(Permanent Magnet Synchronous Motor,PMSM)是一种高效、高功率密度的电机,广泛应用于电动汽车、风力发电、工业自动化等领域。
其基本原理主要基于电磁感应和磁场相互作用。
PMSM的核心部件是永磁体,这些永磁体通常嵌入在电机的转子中,形成固定的磁场。
当电机通电时,定子中的电流会产生一个旋转磁场。
这个旋转磁场与转子中的永磁体磁场相互作用,使得转子开始旋转。
通过精确控制定子中的电流,可以实现对转子旋转速度、方向和扭矩的精确控制。
在PMSM中,矢量控制是一种重要的控制策略。
矢量控制通过独立控制电机的磁通和扭矩分量,实现了对电机的高效、高性能控制。
基于模糊控制的永磁同步直线电机矢量控制系统
基于模糊控制的永磁同步直线电机矢量控制系统【摘要】通过分析永磁同步直线电机工作原理,建立了以电流空间矢量为基础的数学模型,进而针对该永磁同步直线电机提出将自调整模糊控制策略应用到直线电机矢量控制系统中。
仿真结果表明,采用矢量坐标变换理论结合模糊控制器的控制策略,能够对电机的全行程进行跟踪控制,速度曲线能够较快的达到稳定,取得了较为理想的控制效果。
【关键词】永磁同步直线电机;矢量控制;模糊控制;电磁推力Permanent Magnet Linear Synchronous Motor Vector Control System Based on Fuzzy ControlQI Xiao-yu NIU Run-xun CAO Jian-ying LU Zhong-da(1.Qiqihar University,Qiqihar Heilongjiang,161006,China;2.Qiqihar electric power bureau,Qiqihar Heilongjiang,161006,China)【Abstract】This paper analyzes the working principle of the permanent magnet linear synchronous motor,builds mathematical model based on the current space vector. A self-tuning fuzzy control strategy is put forward and applied to vector control system for the permanent magnet linear synchronous motor. The simulation results show that the vector coordinate transformation theory combined with the control strategy of fuzzy controller can realize motor tracking control in the whole trip,speed curve can faster achieve stability,control effect is more ideal.【Key words】Permanent magnet synchronous linear motor;Vector control;Fuzzy control;Electromagnetic thrust0 引言永磁同步直线电机是一种将电能直接转换成直线运动机械能而不需要任何中间转换机构的传动装置。
永磁同步电机矢量控制系统仿真
理 论与设 计
咖
永磁 同步 电机 矢量控 制 系统 仿真
陈永 超 李汉 强
武汉理工大学 (3 0 3 406 )
Ve t rC n r l f e m a e t a n tS n h o o sM o o P S ) c o o to r n n g e y c r n u t r( M M o P M
P M。 MS 为建立其数学模型 , 设: 假
( ) 略 电机铁 心 的磁 饱 和 ; 1忽 ( ) 计 电机 中 的涡 流 损耗 与 磁滞 损 耗 : 2不
・1 6・ 2 0 0 6年 第 1期 《 机 技 术》 电
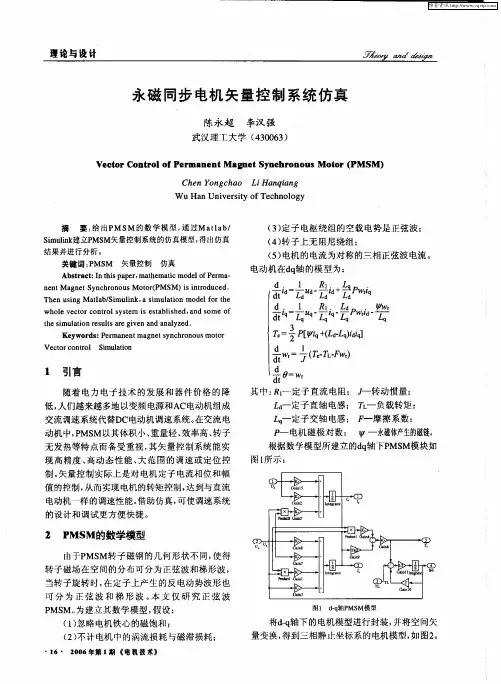
图 1 dq MS 模 犁 -轴P M
将dq —轴下 的电机 模型 进行 封装 , 将 空间矢 并
3 电流可 控
逆变器
逆 变器 选用 全 控型 电力 电子器 件 I B 它必 G T,
电动机在d 轴 的模型为: q
l= d 。 i+LdP r d V d Wi 啪 q
’
n n g e y c rn u tr MS ) snrd c d et Ma n t n ho o s S Moo( P M i it u e . o
Th nu ig M alb S m uik。 i lto o e o h e sn t / i ln asmu ai nm d lf rt e a
=
P  ̄q [r i =了 1(
.
.q d] L) f iq
d
T - W) L r F
l 引言
随着 电力 电子技术的发展和器件价格 的降 低, 人们越来越多地 以变频 电源和A C电动机组成 交流调速系统代替D 电动机调速系统。 C 在交流 电 动机中,MS P M以其体积小、 重量轻、 效率高、 转子
永磁同步电机矢量控制matlab仿真
永磁同步电机矢量控制matlab仿真永磁同步电机(Permanent Magnet Synchronous Motor, PMSM)的矢量控制(也称为场向量控制或FOC)是一种先进的控制策略,用于优化电机的性能。
这种控制方法通过独立控制电机的磁通和转矩分量,实现了对电机的高性能控制。
在MATLAB中,你可以使用Simulink和SimPowerSystems库来模拟永磁同步电机的矢量控制。
以下是一个基本的步骤指南:1.建立电机模型:使用SimPowerSystems库中的Permanent Magnet SynchronousMachine模型。
你需要为电机提供适当的参数,如额定功率、额定电压、额定电流、极对数、转子惯量等。
2.建立控制器模型:矢量控制的核心是Park变换和反Park变换,用于将电机的定子电流从abc坐标系变换到dq旋转坐标系,以及从dq坐标系变换回abc坐标系。
你需要建立这些变换的模型,并设计一个适当的控制器(如PI控制器)来控制dq轴电流。
3.建立逆变器模型:使用SimPowerSystems库中的PWM Inverter模型。
这个模型将控制器的输出(dq轴电压参考值)转换为逆变器的开关信号。
4.连接模型:将电机、控制器和逆变器连接起来,形成一个闭环控制系统。
你还需要添加一个适当的负载模型来模拟电机的实际工作环境。
5.设置仿真参数并运行仿真:在Simulink的仿真设置中,你需要设置仿真时间、步长等参数。
然后,你可以运行仿真并观察结果。
6.分析结果:你可以使用Scope或其他分析工具来查看电机的转速、定子电流、电磁转矩等性能指标。
这些指标可以帮助你评估控制算法的有效性。
请注意,这只是一个基本的指南,具体的实现细节可能会因你的应用需求和电机参数而有所不同。
在进行仿真之前,建议你仔细阅读相关的文献和教程,以便更好地理解永磁同步电机的矢量控制原理。
基于DSP的永磁同步电机矢量控制系统的研究与设计共3篇
基于DSP的永磁同步电机矢量控制系统的研究与设计共3篇基于DSP的永磁同步电机矢量控制系统的研究与设计1基于DSP的永磁同步电机矢量控制系统的研究与设计随着现代电子技术的发展,控制技术逐渐成为重要的研究领域。
永磁同步电机作为一种高效、稳定的电机,已经得到广泛应用。
而矢量控制技术,则可实现对永磁同步电机的精确控制,提高其效率和稳定性。
本文,我们将介绍基于DSP的永磁同步电机矢量控制系统的研究和设计。
从系统架构、控制算法、硬件设计以及实验测试等方面,详细探究其原理和实现方法。
一、系统架构永磁同步电机矢量控制系统主要由两部分组成:控制器和电机。
其中,控制器采用DSP作为核心,运行矢量控制算法,将电机转速、位置等信息输入进行控制。
电机由永磁同步电机、驱动器和传感器组成。
二、矢量控制算法矢量控制算法主要包括两种:基于空间矢量分解的矢量控制和基于旋转矢量的矢量控制。
其中,基于空间矢量分解的矢量控制是通过将电机的空间矢量分解为定子和转子磁链矢量,控制其大小和相位差来实现永磁同步电机的转矩和转速控制;基于旋转矢量的矢量控制则是通过构建一个旋转矢量,并控制其与电机运动的相对位置来实现对电机的精确控制。
三、硬件设计在硬件设计方面,我们采用了一种小型化的设计方案,将DSP 与其他电路集成在一起,便于控制和维护。
电机驱动器采用了3相全桥逆变器,可实现对电机的相位和大小控制。
传感器为霍尔传感器,并通过反馈控制将电机转速等信息输入到控制器中。
四、实验测试为了验证所设计的永磁同步电机矢量控制系统的有效性,我们进行了实验测试。
通过转速和转矩测试,得到了电机在加速、减速、负载改变等情况下的运行特性。
实验结果表明,所设计的永磁同步电机矢量控制系统具有较高的控制精度和稳定性。
五、结论综上所述,基于DSP的永磁同步电机矢量控制系统的研究和设计可实现对永磁同步电机的精确控制,提高其效率和稳定性。
对于电机控制领域的研究和应用具有一定的参考和借鉴价值本文介绍了基于DSP的永磁同步电机矢量控制系统的研究和设计。
现代永磁同步电机控制原理及matlab仿真
现代永磁同步电机控制原理及matlab仿真1.控制原理位置控制:通过测量电机转子位置,采用位置传感器的信息反馈,使得电机的转子角度与目标角度保持一致。
位置控制主要包括两个环节:定子电流控制和电流矢量控制。
定子电流控制根据给定的目标角度计算出合适的电机定子电流矢量,以产生所需的电磁磁势,从而实现转子位置的控制。
转速控制:转速控制是为了使得电机的转速与给定的目标转速保持一致。
转速控制主要包括两个环节:PI调节器和电流矢量控制。
PI调节器根据转速误差计算出合适的电机定子电流矢量值,然后通过电流矢量控制将该矢量投射到静止转子坐标系中,从而实现转速的控制。
控制方法有三种:电流注入法、无转子定位法和定子电流控制法。
其中,定子电流控制法是最常用的控制方法。
该方法通过测量电机的电流和电机转子位置,计算出所需的定子电流矢量,并将其转换为电压值施加到电机的定子绕组上,实现对电机的控制。
2.MATLAB仿真MATLAB是一款常用的工程软件,其仿真功能强大且易于使用,适合用于现代永磁同步电机的控制仿真。
首先,在MATLAB中建立永磁同步电机的模型,包括电机的电路模型和机械模型。
然后,根据需要选择仿真方法,比如欧拉法或龙格库塔法,以及仿真的时间步长。
设置好参数后,就可以进行仿真实验了。
对于位置控制的仿真,可以设置一个给定的目标角度,并根据电机模型和控制原理计算出相应的定子电流,将其作用于电机的定子绕组中,并观察电机转子角度是否能够与给定的角度保持一致。
对于转速控制的仿真,可以设置一个给定的目标转速,并根据电机模型和控制原理计算出相应的定子电流,将其作用于电机的定子绕组中,并观察电机转速是否能够与给定的转速保持一致。
通过进行多次仿真实验,可以调整控制参数,优化控制算法,以获得更好的控制效果。
总结现代永磁同步电机的控制原理主要包括位置控制和转速控制两个方面,其中定子电流控制是最常用的控制方法。
使用MATLAB进行仿真可以有效地验证控制算法的性能,并进行参数调整和优化。
永磁同步电动机矢量控制模型的设计与仿真
永磁同步电动机矢量控制模型的设计与仿真交流调速理论包括矢量控制和直接转矩控制。
1971年,由F.Blaschke 提出的矢量控制理论第一次使交流电机控制理论获得了质的飞跃。
矢量控制采用了矢量变换的方法,通过把交流电机的磁通与转矩的控制解耦使交流电机的控制类似于直流电动机。
矢量控制方法在实现过程中需要复杂的坐标变换,而且对电机的参数依赖性较大。
直接转矩控制是1985年Depenbrock教授在研究异步电机控制方法时提出的。
该方法是在定子坐标系下分析交流电机的数学模型,强调对电机的转矩进行直接控制,对转矩进行砰一砰控制,无需解耦,省掉了矢量旋转变换计算。
控制定子磁链而不是转子磁链,不受转子参数变化的影响,但不可避免地产生转矩脉动,低速性能较差,调速范围受到限制。
而且由于它对实时性要求高、计算量大,对控制系统微处理器的性能要求也较高。
矢量控制的基本思想是在普通的三相交流电动机上设法模拟直流电动机转矩控制的规律,在磁场定向坐标上,将电流矢量分解成为产生磁通的励磁电流分量和产生转矩的转矩电流分量,并使得两个分量互相垂直,彼此独立,然后分别进行调节。
这样交流电动机的转矩控制,从原理和特性上就和直流电动机相似了。
控制策略的选择上是PID控制,传统的数字PID控制是一种技术成熟、应用最为广泛的控制算法,其结构简单,调节方便。
1 永磁同步电机的数学模型1.1 永磁同步电机系统的结构永磁同步电机的基本组成:定子绕组、转子、机体。
定子绕组通过三相交流电,产生与电源频率同步的旋转磁场。
转子是用永磁材料做成的永磁体,它在定子绕组产生的旋转磁场的作用下,开始旋转。
1.2 坐标变换坐标变换,从数学角度看,就是将方程中原来的一组变量,用一组新的变量来代替。
线性变换是指这种新旧变量之间存在线性关系。
电动机中用到的坐标变换都是线性变换。
在永磁同步电机中存在两种坐标系,一种是固定在定子上的它相对我们是静止的,即:α,β 坐标系,它的方向和定子三相绕组的位置相对固定,它的方向定位于定子绕组 A 相的产生磁势的方向,另一种是固定在转子上的旋转坐标系,我们通常称之为 d,q 坐标,其中 d 轴跟单磁极的 N 极方向相同,即和磁力线的方向相同,q 轴超前 d 轴 90 度下图所示。