
《现代控制理论》(刘豹_唐万生)
第1章 控制系统的状态空间表达式1-1试求图1-27系统的模拟结构图,并建立其状态空间表达式图1-27系统方块结构图解:系统的模拟结构图如下:图1-30双输入--双输出系统模拟结构图系统的状态方程如下:u K K x K K x K K x X K x K x x x x J K x J x J K x J K x x J K x x x pp p p n pb1611166131534615141313322211+--=+-==++--===••••••令θ(s)=y ,则y =x 1所以,系统的状态空间表达式及输出方程表达式为[ x 1•x 2•x 3•x 4•x 5•x 6•]=[ 01000000K b J 200000−K p J 1−K n J 11J K p J 100100000−K 100K 1−K 1p−K 1p ][ x 1x 2x 3x4x 5x 6]+[ 00000K 1K p ]uy =[100000][ x 1x 2x 3x 4x 5x 6]1-2有电路如图1-28所示。
以电压u(t)为输入量,求以电感中的电流和电容上的电压作为状态变量的状态方程,和以电阻R 2上的电压作为输出量的输出方程。
L1L2U图1-28 电路图解:由图,令i 1=x 1,i 2=x 2,u c =x 3,输出量y =R 2x 2 有电路原理可知:R 1x 1+L 1x 1•+x 3=uL 2x •2+R 2x 2=x 3x 1=x 2+Cx 3•既得 x 1•=−R1L 1x 1−1L 1x 3+1L 1ux •2=−R 2L 2x 2+1L 2x 3 x 3•=−1C x 1+1C x 2y =R 2x 2写成矢量矩阵形式为:[ x 1。
x 2。
x 3。
] =[−R 1L 10−1L 10−R 2L 21L 21C−1C 0][x 1x 2x 3]+[1L 100]u y =[0R 20][x 1x 2x 3] 1-3有机械系统如图1.29所示,M1和M2分别受外力f1和f2的作用.求以M1和M2的运动速度为输出的状态空间表达式.解:以弹簧的伸长度y 1,y 2 质量块M 1, M 2的速率c 1,c 2作为状态变量 即 x 1=y 1,x 2=y 2,x 3=c 1,x 4=c 2根据牛顿定律,对M 1有:M 1dc1dt =f 1-k 1(y 1-y 2)-B 1(c 1-c 2) 对M 2有:M 2dc2dt =f 2+k 1(y 1-y 2)+B 1(c 1-c 2)-k 2y 2-B 2c 2将x 1,x 2,x 3,x 4代入上面两个式子,得 M 1ẋ3=f 1-k 1(x 1-x 2)-B 1(x 3-x 4) M 2ẋ4=f 2+k 1(x 1-x 2)+B 1(x 3-x 4)-k 2x 2-B 2x 4B 1\y 2 c 2 y 1 c 1f 2(t)M 2M 1f 1(t) B 2 K 2K 1整理得 ẋ1=x 3ẋ2=x 4ẋ3=1M 1f 1-k 1M 1x 1+k 1M 1x 2-B 1M 1x 3+B1M 1x 4ẋ4=1M 2f 2+k1M 2x 1-k 1+k 2M 2x 2+B1M 2x 3-B 1+B 2M 2x 4输出状态空间表达式为 y 1=c 1=x 3 y 2=c 2=x 4 1-4两输入u 1,u 2,两输出y 1,y 2的系统,其模拟结构图如图1-30所示,试求其状态空间表达式和传递函数阵。
1u 2u 图1-30双输入--双输出系统模拟结构图解:系统的状态空间表达式如下所示:[ẋ1ẋ2ẋ3ẋ4]=[0100−a 2−a 10−a 610010−a 5−a 4−a 3][x 1x 2x 3x 4]+[00b10000b 2]u y =[10000010][x 1x 2x 3x 4](sI −A)=[s −100a 2s +a 10a 6−10s −10a 5a 4s +a 3]W ux (s)=(sI −A)−1B =[s −100a 2s +a 10a 6−10s −10a 5a 4s +a 3]−1[00b10000b 2] W uy(s)=C(sI −A)−1B =[10000010][s −100a 2s +a 10a 6−10s −10a 5a 4s +a 3]−1[00b10000b 2]2161216345431000[]1010sa s a a X X I s X X a a s a -⎡⎤⎢⎥+⎢⎥=⎢⎥--⎢⎥+⎣⎦[000a 6][X 21X 22X 23X 24]=I 4 1-5系统的动态特性由下列微分方程描述(1)y …+5y ..+7y .+3y =u .+2u (2)y …+5y ..+7y .+3y =u ..+3u .+2u列写其相应的状态空间表达式,并画出相应的的模拟结构图。
(1) 解:由微分方程得:系统的传递函数为W (s )=3s 752s s s23++++则状态空间表达式为:[x 1.x 2.x 3.]=[010001−3−7−5][x 1x 2x 3]+[001]u y =[210][x 1x 2x 3]相应的模拟结构图如下:(2) 解:由微分方程得:系统的传递函数为W (s )=3s 752s 3s ss232+++++则状态空间表达式为:[x 1.x 2.x 3.]=[010001−3−7−5][x 1x 2x 3]+[001]u y =[231][x 1x 2x 3]相应的模拟结构图如下:1-6已知系统传递函数(1)W(S)=10(S−1)S(S+1)(S+3) (2)W(s)=6(s+1)s(s+2)(s+3)2 ,试求出系统的约旦标准型的实现,并画出相应的模拟结构图(本题答案方法不对,正确思路:使用教材P41方法,专门用来把传递函数转化为约旦标准型)解:(1)由W(S)=10(S−1)S(S+1)(S+3)可得到系统表达式为[x1x2x3]=[0100010−3−4][x1x2x3]+[1]uy=[−10100][x1x2x3]求得A的特征矢量p1=[1−11],p2=[1−39],p3=[]则可构成变换矩阵TT=[p1p2p3]=[110−1−30190]求得T的逆矩阵MM=[0−3213161341]计算得到变换都各矩阵分别为J=[11000100−3]M×B=[−121613]C×T=[−20−400](2)W(s)=6(s+1)s(s+2)(s+3)2=−4(s+3)2+−103s+3+3s+2+13s[ẋ1ẋ2 ẋ3 ẋ4]=[−31000−30000−200000][x1x2x3x4]+[111]uy=[−4−103313][x1x2x3x4]1-7给定下列状态空间表达式[ẋ1ẋ2ẋ3]=[010−2−30−11−3][x1x2x3]+[12]uy=[001][x1 x2 x3 ](1)画出其模拟结构图X3X2X1u X4X3X2X1y(2) 求系统的传递函数 解:(2) W(s)=(sI −A)=[s −102s +301−1s +3]|sI −A |=s(s +3)2+2(s +3)=(s +3)(s +2)(s +1) (sI −A)−1=1(s+3)(s+2)(s+1)[(s +3)2s +30−2(s +3)s(s +3)0−s −5s −1(s +1)(s +2)]()⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+++++++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++---++-+++++=-=-)3)(12()3()3()1)(2)(3(1210)2)(1(150)3()3(2033)1)(2)(3(1)()(21s s s s s s s s s s s s s s s s s s s s B A sI s W ux[])1)(2()12()1)(2)(3(1)3)(12()3()3(100)()(1+++=+++⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++=-=-s s s s s s s s s s s B A sI C s W uy 1-8求下列矩阵的特征矢量:(1)A=[−21−1−2] 解:A 的特征方程:|λI −A |=[λ+2−11λ+2]=λ2+4λ+5=0解之得:λ1=-2+j ,λ2=-2-j;当λ1=-2+j 时,⎥⎦⎤⎢⎣⎡---2112[p 11p 21]=(-2+j)[p 11p 21] 解得:p 11=-j p 21,令p 11=1,得P 1=[1j ];当λ2=-2-j 时,⎥⎦⎤⎢⎣⎡---2112[p 12p 22]=(-2-j)[p 12p 22] 解得:p 22=-j p 12,令p 12=1,得P 2=[1-j ](2)A=[1−6−5] 解:A 的特征方程:|λI −A |=[λ−16λ+5]=λ2+5λ+6=0解之得:λ1=-2,λ2=-3;当λ1=-2时,⎥⎦⎤⎢⎣⎡--5610[p 11p 21]=-2[p 11p 21] 解得:p 21=-2p 11,令p 11=1,得P 1=[1-2];当λ2=-3时,⎥⎦⎤⎢⎣⎡--5610[p 12p 22]=-3[p 12p 22] 解得:p 22=-3p 12,令p 12=1,得P 2=[1-3](3)A =[010302−12−7−6] 解:A 的特征方程 |λI −A |=[λ−10−3λ−2127λ+6]=λ3+6λ2+11λ+6=0解之得:λ1=−1,λ2=−2,λ3=−3当λ1=−1时,[010302−12−7−6][p11p21p31]=−[p11p21p31]解得:p21=p31=−p11令p11=1得P1=[p11p21p31]=[1−1−1](或令p11=−1,得P1=[p11p21p31]=[−111])当λ1=−2时,[010302−12−7−6][p12p22p32]=−2[p12p22p32]解得:p22=−2p12,p32=12p12令p12=2得P2=[p12p22p32]=[2−41](或令p12=1,得P2=[p12p22p32]=[1−212])当λ1=−3时,[010302−12−7−6][p13p23p33]=−3[p13p23p33]解得:p23=−3p13,p33=3p13令p13=1得P3=[p13p23p33]=[1−3 3](4)A=[12−1−10−1 445]解:A的特征方程|λI−A|=[λ−1−211λ1−4−4λ−5]=λ3−6λ2+15λ−10=0解之得:λ1=1,λ2=5+√15j2,λ3=5−√15j2(1)当λ1=1时,[12−1−10−1445][p11p21p31]=[p11p21p31]解得: 令p 11=3 得 P 1=[p 11p 21p 31]=[3−1−2](2)当λ2=5+√15j 2时, [12−1−10−1445][p 12p 22p 32]=5+√15j2[p 12p 22p 32]解得: 令p 22=1 得 P 2=[p 12p 22p 32]=[3−3√15j 21−4]?(3)当λ3=5−√15j 2时,[12−1−10−1445][p 13p 23p 33]=5−√15j2[p 13p 23p 33]1-9试将下列状态空间表达式化成约旦标准型。
现代控制理论浙大
用矢量矩阵表示的状态空间表达式为:
n 1 维列向量
n n 状态矩阵
系统矩阵
系数矩阵
x Ax bu
n 1 控制矩阵
输入矩阵
d, y,u 为标量
y Cx du
1 n 观测矩阵 输出矩阵
x x1 x2 xn T
a11 a12 a1n
A a21 a22
• 系统的外部描述 • 系统的内部描述
传递函数 状态空间描述
1.1 状态变量及状态空间表达式
•状态:是完全地描述动态系统运动状况的信息,系 统在某一时刻的运动状况可以用该时刻系统运动的 一组信息表征,定义系统运动信息的集合为状态。
•状态变量:是指足以完全描述系统运动状态的最小 个数的一组变量。
完全描述:如果给定了t t0时刻这组变量值
⑶用箭头将这些元件连接起来。
例 画出一阶微分方程的系统结构图。
微分方程: x ax bu
状态结构图
例 画出三阶微分方程的系统结构图。 微分方程:
x a2x a1x a0 x b0u
例 画出下述状态空间表达式的系统结构图。
0 1 0 0
x
0
0
1
x
0u
6 3 2 1
y 1 1 0x
x1 x2
0 1 L
1
C R
x1 x2
0 1
u
L
L
y
1
0
x1 x2
状态变量选择不同,状态方程也不同。 若按照如下所示的微分方程:
duc(t) 1 i(t) dt C
di(t) 1
R1
dt L uc (t) L i(t) L u(t)
课件-现代控制理论-刘豹第三版-0绪论

1.1 控制理论的发展历程
经典控制理论 现代控制理论 新发展——大系统理论 智能控制
发表了《Cybernetics》- -控制学科诞生
经典控制理论(1935-1950)
存在的问题
1、简单对象 单输入单输出、线性、时不变系统
2、缺乏系统化方法 图形化方法,依赖于设计人员的经验
3、达到的性能要求较低,不能处理多目标性能。
面临的挑战
对象日益复杂化、控制性能要求不断提高。
3、解决的方法2---现代控制理论
1.1.3 现代控制理论的发展
70年代中期,自动化的应用开始面向大规模、复杂的系统, 如大型电力系统、交通运输系统、国民经济系统等,运用现 代控制理论方法已不能取得应有的成效,于是出现了:
——大系统理论
是指规模庞大、结构复杂、变量众多的信息与控制系统,如 生产过程、交通运输、生物工程、社会பைடு நூலகம்济和空间技术等复 杂系统。 研究对象:着重解决生物系统、社会系统这样一些众多变量 的大系统的综合自动化问题。 研究方法:时域法为主 重点:大系统多级递阶控制 核心装置:网络化的电子计算机
引言
面对未知及不断变化的世界,人 类发明了无数理论和工具,控制 论就是其中之一。
控制论是一种思想、一种方法、 一种工具、一门学科。
人类在20世纪所取得的巨大技术 成就,控制科学与技术的作用非 常显著。
引言
钱学森曾经从生产力,特别是技术革 命的进程分析了控制论的产生和发展。
现代控制理论(刘豹)第一章
状态变量
状态向量
状态空间
状态方程
状态:表征 系统运动的信 息和行为 状态变量: 能完全表示系 统运动状态的 最小个数的一 组变量
由状态变量 构成的向量 x1(t) x2(t) : xn(t)
以各状态变量 x1(t),x2(t),…… xn(t)为坐标轴 组成的几维空 间。
S nY ( s ) + an −1S n −1Y ( s ) + ... + a0Y ( s ) = bm S mu ( s ) + ... + b0Y ( s )
(bm S m + bm −1S m −1 + ... + b0 ) Y ( s ) Z ( s ) G ( s) = Y ( s) / U ( s) = = ⋅ n n −1 ( S + an −1S + ... + a0 ) Z ( s) U ( s)
& x3 x3
x2 x1
机电工程系
∫
∫
∫
习题2 习题
已知离散系统的差分方程为
y (k + 2) + 3 y (k + 1) + 2 y (k ) = 2u (k + 1) + 3u (k )
试求系统的状态空间表达式,并画出其模拟结构图。
解:假设初始条件为零,系统微分方程的 Z 变换为:
z 2Y ( z ) + 3 zY ( z ) + 2Y ( z ) = 2sU ( z ) + 3U ( z )
S n Z ( s ) + an −1S n −1Z ( s ) + ... + a0 Z ( s ) = U ( s ) Y ( s ) = bn −1S
现代控制理论.pptx

第0章 引论
1892年,前沙俄数学家李雅普诺夫(A.M. Lyapunov)在其 博士论文“运动稳定的一般问题”中提出Lyapunov稳定性判别 方法,包括第一法和第二法,系统地建立了动力学系统稳定性 的一般理论。
第0章 引论
3.2 经典控制理论阶段
第一次工业革命时期,瓦特(J.Watt)使用的自动调节进气 阀门以控制蒸汽机转速的离心式(飞球式)调速器,是闭环自动 控制系统应用的第一项重大成果。
物理学家麦克斯韦(J.C. Maxwell)与1868年在“论调节器” 论文首次提出反馈控制的概念,对瓦特调速器系统中的不稳定现 象进行研究,开辟了自动控制作为一门科学发展的开端。
参加本课程的同学必须人手1册教材、出勤听课、听 课并记笔记和完成作业。
(缺课达到1/3,缺作业达1/4者取消正常考试资格)
第0章 引论
教材选用: 【1】刘豹, 唐万生. 现代控制理论: 第3版. 北京:机械工业出版社, 2006 主要参考书: 【1】郑大钟. 线性系统理论: 第2版. 北京:清华大学出版社, 2002 【2】 (美)J.J.Dazzo, (美) R.H.Houpis. Linear Control System Analysis and Design: Fourth Edition. 英文影印版. 北京:清华大 学出版社,2000 【3】 (美) R. C. Dorf, (美)R. H. Bishop. Modern Control System: Eleventh Edition. 英文影印版. 北京:电子工业出版社,2009
现代控制理论(刘豹版)第三章部分习题及解答
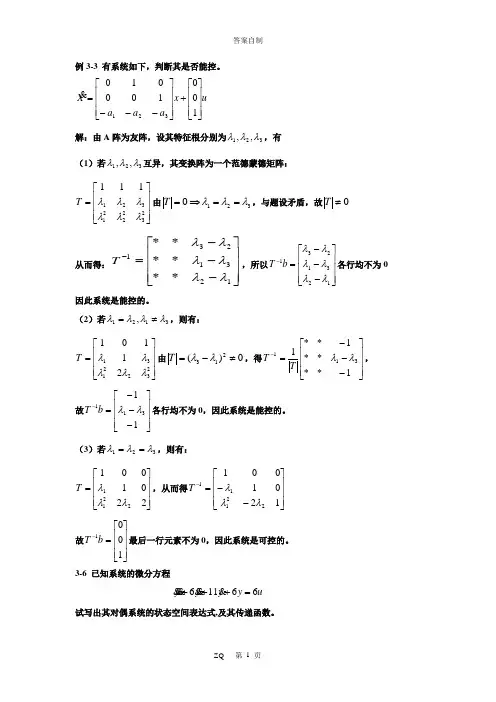
例3-3 有系统如下,判断其是否能控。
u x a a a X ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=100100010321解:由A 阵为友阵,设其特征根分别为321,,λλλ,有 (1)若321,,λλλ互异,其变换阵为一个范德蒙德矩阵:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=232221321111λλλλλλT 由3210λλλ==⇒=T ,与题设矛盾,故0≠T 从而得:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=-1231231******λλλλλλT ,所以⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=-1231231λλλλλλb T 各行均不为0因此系统是能控的。
(2)若3121,λλλλ≠=,则有:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=232213121101λλλλλT 由0)(213≠-=λλT ,得⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=-1****1**1311λλT T , 故⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=-11311λλb T 各行均不为0,因此系统是能控的。
(3)若321λλλ==,则有:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=22010012211λλλT ,从而得⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=-120100122111λλλT 故⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=-1001b T 最后一行元素不为0,因此系统是可控的。
3-6 已知系统的微分方程试写出其对偶系统的状态空间表达式,及其传递函数。
u y y yy 66116=+++解:系统的传递函数为状态空间表达式为∑1其对偶系统的状态空间表达式为∑2由系统∑2中,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+++=--**6******61161)(2312S s s A sI故其传递函数为=-=-21222)()(b A sI c s W 6116623+++S s s3-7 【习题3-7 】已知能控系统的状态方程A ,b 为试将该状态空间表达式化为能控标准型 解:,所以系统是能控的。
特征多项式: 即:系统能控Ⅰ型:从而得 []x y u x x 0061006116100010=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---= 61166)()()(23+++==s s s s U s Y s W []xy ux x 1000066101101600=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---= ⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡-=113421b A []n rankM Ab b M==⎥⎦⎤⎢⎣⎡-==2711110543212+-=---=-λλλλλA I []⎥⎦⎤⎢⎣⎡-=⎥⎦⎤⎢⎣⎡-⎥⎦⎤⎢⎣⎡-=⎥⎦⎤⎢⎣⎡=12161501171110111a b Ab T c ⎥⎦⎤⎢⎣⎡----=⎥⎦⎤⎢⎣⎡-=--6211811216111c T 10,501=-=a a系统能控Ⅱ型:3-8 已知能观系统的A ,b ,c 为试将该状态空间表达式化为能观标准型 解:,所以系统是能观的。
现代控制理论第3版(刘豹_唐万生)课后答案资料
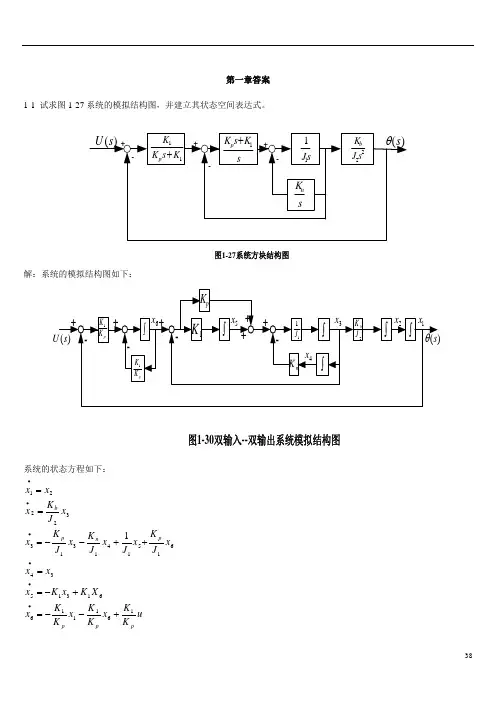
第一章答案1-1 试求图1-27系统的模拟结构图,并建立其状态空间表达式。
图1-27系统方块结构图解:系统的模拟结构图如下:图1-30双输入--双输出系统模拟结构图系统的状态方程如下:u K K x K K x K K x X K x K x x x x J K x J x J K x J K x x J K x x x pp p p n p b1611166131534615141313322211+--=+-==++--===••••••令y s =)(θ,则1x y =所以,系统的状态空间表达式及输出方程表达式为[]⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡-----=⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡••••••654321165432111111112654321000001000000000000010010000000000010x x x x x x y uK K x x x x x x K K K K K K J K J J K J K J K x x x x x x p p pp npb1-2有电路如图1-28所示。
以电压)(t u 为输入量,求以电感中的电流和电容上的电压作为状态变量的状态方程,和以电阻2R 上的电压作为输出量的输出方程。
U图1-28 电路图解:由图,令32211,,x u x i x i c ===,输出量22x R y =有电路原理可知:•••+==+=++3213222231111x C x x x x R x L ux x L x R 既得22213322222131111111111x R y x C x C x x L x L R x u L x L x L R x =+-=+-=+--=•••写成矢量矩阵形式为:[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎣⎡----=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡32121321222111321000*********x x x R y u L x x x CCL L R L L R x x x 。
《现代控制理论(第3版)》刘豹 唐万生课件 第4章
的。李雅普诺夫根据系统自由响应是否有界把系统的稳定性定义为四种情况。
1.李雅普诺夫意义下稳定 2.渐近稳定 3.大范围渐近稳定 4.不稳定
4.2 李雅普诺夫第一法
4.2.1 线性系统的稳定判据 线性定常系统
(1) 平衡状态 实部。 以上讨论的都是指系统的状态稳定性,或称内部稳定性。但从工程意义 渐近稳定的充要条件是矩阵A的所有特征值均具有负
是从
开始观察的时间变量。 式(2)实际上描述了系统式(1)在n 维状态空间中从初始条件 发的一条状态运动的轨迹,简称系统的运动或状态轨线。 若系统式(1)存在状态矢量 ,对所有 ,都使: (3) 成立,则称 为系统的平衡状态。 出
对于一个任意系统,不一定都存在平衡状态,有时即使存在也未必是唯
一的,例如对线性定常系统:
1.标量函数的符号性质 设 为由 维矢量 所定义的标量函数, ,如果: ,且在 处恒
有
所有在域
。
中的任何非零矢量
2.二次型标量函数 二次型函数在李雅普诺夫第二方法分析系统的稳定性中起着很重要的作 用。 设 为n个变量,定义二次型标量函数为:
(8)
矩阵 P 的符号性质定义如下: 设P 为 实对称方阵, 为由P 所决定的二次型函数。
称稳定判据。 ②若 来说,除去 为负定;或者虽然 外,对 为半负定.但对任意初始状态 不恒为零。那么原点平衡状态是渐近稳 ,则系统是大范围渐近稳定
定的。如果进一步还 的。此称渐近稳定判据。
③若 4.3.3
1)
为正定,那么平衡状态 对李雅普诺夫函数的讨论
是不稳定的。此称不稳定判据。
是满足稳定性判据条件的一个正定的标量函数,且对x应具
由稳定性判据可知,当
为正定对称矩阵时,若
现代控制理论刘豹课后习题答案
现代控制理论刘豹课后习题答案现代控制理论刘豹课后习题答案现代控制理论是控制工程中的重要学科,它研究了如何通过数学模型和控制算法来实现对系统的稳定性、响应速度和鲁棒性等性能指标的优化。
刘豹是现代控制理论领域的著名学者,他的课后习题是学习该学科的重要组成部分。
本文将为大家提供一些现代控制理论刘豹课后习题的答案,希望能帮助读者更好地理解和掌握这门学科。
1. 请简述现代控制理论的基本概念和主要内容。
现代控制理论是在传统控制理论的基础上发展起来的,它采用了更加先进的数学模型和控制算法,旨在提高系统的控制性能。
其基本概念包括状态空间模型、传递函数和控制器设计等。
主要内容包括系统建模、系统分析和系统设计等方面。
2. 什么是状态空间模型?请简要介绍其基本形式和特点。
状态空间模型是现代控制理论中常用的一种数学模型,它通过描述系统的状态变量和输入输出关系来表示系统的动态行为。
其基本形式为:x(t+1) = Ax(t) + Bu(t)y(t) = Cx(t) + Du(t)其中,x(t)为系统的状态向量,u(t)为系统的输入向量,y(t)为系统的输出向量,A、B、C和D为系统的参数矩阵。
状态空间模型具有直观、灵活和适用于复杂系统的特点。
3. 请简述传递函数的定义和性质。
传递函数是描述系统输入输出关系的一种数学表达式,它是输出变量与输入变量的比值。
传递函数的定义为:G(s) = Y(s) / U(s)其中,G(s)为传递函数,Y(s)为系统的输出变量的拉普拉斯变换,U(s)为系统的输入变量的拉普拉斯变换。
传递函数具有线性、时不变和因果性等性质。
4. 请简述控制器设计的基本原则和方法。
控制器设计的基本原则是通过调节系统的输入信号来实现对系统的稳定性和性能的优化。
常用的控制器设计方法包括比例控制、积分控制和微分控制等。
其中,比例控制通过调节输入信号与误差之间的比例关系来实现对系统的稳定性和响应速度的调节;积分控制通过调节输入信号与误差的积分关系来消除系统的稳态误差;微分控制通过调节输入信号与误差的微分关系来提高系统的响应速度和鲁棒性。
现代控制理论课后习题答案
精心整理绪论为了帮助大家在期末复习中能更全面地掌握书中知识点,并且在以后参加考研考博考试直到工作中,为大家提供一个理论参考依据,我们11级自动化二班的同学们在王整风教授的带领下合力编写了这本《现代控制分写清家的思维,做到举一反三!这本书是由11级自动化二班《现代控制理论》授课老师王整风教授全程监管,魏琳琳同学负责分组和发布任务书,由五个小组组组长李卓钰、程俊辉、林玉松、王亚楠、张宝峰负责自己章节的初步审核,然后汇总到胡玉皓同学那里,并由他做最后的总审核工作,绪论是段培龙同学和付博同学共同编写的。
本书耗时两周,在同学的共同努力下完成,是二班大家庭里又一份智慧和努力的结晶,望大家能够合理使用,如发现错误请及时通知,欢迎大家的批评指正!1-1 令(θ1-2既得22213322222131111111111x R y x C x C x x L x L R x u L x L x L R x =+-=+-=+--=•••写成矢量矩阵形式为:1-3 有机械系统如图1.29所示,M 1和M 2分别受外力f 1和f 2的作用.求以M 1和M 2的运动速度为输出的状态空间表达式.解:即 对M 将x 1M 24x & 42M 221M 1221M 221M 3221M 4 输出状态空间表达式为 y 1=c 1=x 3 y 2=c 2=x 41-4 两输入1u ,2u ,两输出1y ,2y 的系统,其模拟结构图如图1-30所示,试求其状态空间表达式和传递函数阵。
解:系统的状态空间表达式如下所示: 1-5系统的动态特性由下列微分方程描述列写其相应的状态空间表达式,并画出相应的的模拟结构图。
(1) 解:由微分方程得:系统的传递函数为W (s )=3s 752s s s23++++则状态空间表达式为: 相应的模拟结构图如下:(2) 解:由微分方程得:系统的传递函数为W (s )=3s 752s 3s ss232+++++则状态空间表达式为:相应的模拟结构图如下:1-6 已知系统传递函数(1))3)(1()1(10)(++-=S S S S S W(2)2)3)(2()1(6)(+++=s s s s s W ,试求出系统的约旦标准型的实现,并画出相应的模拟结构图解:(1)由 )3)(1()1(10)(++-=S S S S S W 可得到系统表达式为1527 3UX2x1yX 3X 2X 1(2)ss s s s s s s s W 31233310)3(4)3)(2()1(6)(22++++-++-=+++=1-7 给定下列状态空间表达式 (1) 画出其模拟结构图 (2) 求系统的传递函数 解:1-8 求下列矩阵的特征矢量: (1)A=⎥⎦⎤⎢⎣⎡---2112 解:A 的特征方程:A I -λ=⎥⎦⎤⎢⎣⎡+-+2112λλ=542++λλ=0 解之得:1λ=-2+j ,2λ=-2-j;当1λ=-2+j 时,⎥⎦⎤⎢⎣⎡---2112⎥⎦⎤⎢⎣⎡2111p p =(-2+j)⎥⎦⎤⎢⎣⎡2111p p 解得:11p =-j 21p ,令11p =1,得1P =⎥⎦⎤⎢⎣⎡j 1; 当2λ=-2-j 时,⎥⎦⎤⎢⎣⎡---2112⎥⎦⎤⎢⎣⎡2212p p =(-2-j)⎥⎦⎤⎢⎣⎡2212p p u X 4X 3X 2X 1y当11-=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---3121113121116712203010p p p p p p 解得: 113121p p p -== 令111=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=1113121111p p p P(或令111-=p ,得⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=1113121111p p p P ) 当21-=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---32221232221226712203010p p p p p p 解得: 1232122221,2p p p p =-= 令212=p 得⎥⎥⎤⎢⎢⎡-=⎥⎥⎤⎢⎢⎡=4222122p p P 当11=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡3121113121115441-01-1-21p p p p p p 解得: 令311=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=2133121111p p p P当2j 1552+=λ时, ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡3222123222122j 1555441-01-1-21p p p p p p 解得: 令122=p 得 ⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=412j 153-33222122p p p P当λ=-3时⎥⎦⎤⎢⎣⎡2-112-⎥⎦⎤⎢⎣⎡2221P P =-3⎥⎦⎤⎢⎣⎡2221P P解之得P 21=-P 22,令P 21=1,得P 2=⎥⎦⎤⎢⎣⎡1-1故T=⎥⎦⎤⎢⎣⎡-1111,1-T =⎥⎥⎦⎤⎢⎢⎢⎣⎡-21212121,则AT T 1-=⎥⎦⎤⎢⎣⎡--3001,B T 1-=⎥⎥⎦⎤⎢⎢⎢⎣⎡-2121,CT=[]11, 故约旦标准型为.Z =⎥⎦⎤⎢⎣⎡3-001-Z , y=[]11Z (2)110021⎥⎥⎥⎤⎢⎢⎢⎡•••3x 2x 1x =⎥⎥⎥⎤⎢⎢⎢⎡31-12012-14⎥⎥⎥⎤⎢⎢⎢⎡3x 2x 1x +⎥⎥⎥⎤⎢⎢⎢⎡357213u ⎥⎦⎤⎢⎣⎡2y 1y 解:解得当1λ当λ2当3λ=1时 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡31-12012-14⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡332313P P P =⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡332313P P P 解之得P 13=0,P 23=2P 33, 令P 33=1,的P 3=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡120故T=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡101201011, 1-T =⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---1221110101-T AT=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡100030013 1-T B=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--1539472CT=⎥⎦⎤⎢⎣⎡302413 故约旦标准型为.Z =⎥⎥⎤⎢⎢⎡030013X+⎥⎥⎤⎢⎢⎡9472u Y=⎢⎣⎡231— s (2W W(s)=⎥⎥⎥⎦⎢⎢⎢⎣++++21021s s s s +⎥⎥⎥⎦⎢⎢⎢⎣+++01s 143s s =⎥⎥⎥⎥⎦⎢⎢⎢⎢⎣+++++++2111)4)(2()3)(1(s s s s s s s 串联联接时,由于前一环节的输出为后一环节的输入,串联后等效非线性环节特性与两环节的先后次序有关,故改变向后次序等效特性会发生改变。
《现代控制理论》课程教学大纲
1-3课程教学大纲《现代控制理论》教学大纲一、课程中文名称现代控制理论二、课程英文名称morden control theory三、课程类别专业基础课四、学时与学分学时:48 学分:3五、授课对象自动化、电气自动化专业大三学生六、先修课程高等数学、线性代数、复变函数、自动控制原理等七、后续课程计算机控制八、教学目的《现代控制原理》是自动化专业最基本的专业理论课程,此大纲是根据本专业的教学计划,考虑到本专业的教学特点以及学生进一步学习过程控制系统、计算机控制等课程的需要而编写的,其主要目的是通过本课程的学习,使学生较好的掌握分析和设计控制系统的基本思想和基本方法,提高学生分析问题和解决问题的能力,为以后的课程的学习奠定一定的理论基础。
九、课程讲授内容第一章:绪论,了解控制理论的发展概况,以及现代控制理论的主要特点,内容和研究方法,复习、补充有关《线性代数》的内容。
重点内容:逆矩阵、线性无关与线性相关定义、非齐次方程求解、哈密顿定理、定号性理论等。
第二章 , 控制系统的状态空间表达式: 正确理解线性系统的数学描述,状态空间的基本概念,熟练掌握状态空间的表达式,线性变换。
重点内容:状态空间表达式的建立,状态转移矩阵和状态方程的求解,线性变换的基本性质,传递函数矩阵的定义。
要求熟练掌握通过传递函数、微分方程和结构图建立电路、机电系统的状态空间表达式,并画出状态变量图,以及能控、能观、对角和约当标准型。
难点:状态变量选取的非唯一性,多输入多输出状态空间表达式的建立。
第三章 , 控制系统状态空间表达式的解:本章重点讨论状态转移矩阵的定义、性质和计算方法,从而导出状态方程的求解公式。
正确理解线性定常系统状态方程的求解方法,了解线性离散系统状态方程的求解方法。
第四章 , 线性系统的能控性和能观性: 正确理解定常和离散系统能控性与能观性的基本概念与判据,熟练掌握能控标准型与能观标准型,对偶原理,规范分解,理解传递函数的实现问题。