
广义坐标和约束体系
广义坐标和约束体系
在物理学和工程学中,广义坐标和约束体系是描述多体系统运动的重要工具。
广义坐标是一组描述系统状态的独立变量,而约束体系则是一组将系统中各个部分联系在一起的条件。
本文将介绍广义坐标的概念和应用,并探讨约束体系在多体系统动力学中的作用。
一、广义坐标的概念和应用
在传统的牛顿力学中,我们常常使用笛卡尔坐标系来描述物体的位置和运动。
然而,在复杂的多体系统中,使用笛卡尔坐标系来描述每个质点的运动往往变得非常复杂。
为了简化问题,引入广义坐标的概念就显得尤为重要。
广义坐标是一组相互独立的变量,它们可以用来描述系统的状态。
与笛卡尔坐标不同的是,广义坐标可以是质点的位置坐标、质点的广义速度、质点的质心位置、刚体的欧拉角等等。
通过引入广义坐标,我们可以用更简洁的方式描述系统的状态,简化求解的过程。
广义坐标的应用十分广泛。
在理论物理中,广义坐标常常用于构建拉格朗日力学和哈密顿力学的数学框架。
在工程学中,广义坐标常常用于描述机械系统中各个零件的运动和变形。
例如,通过引入关节的旋转角度作为广义坐标,可以简化机械臂的运动学分析。
二、约束体系在多体系统动力学中的作用
在多体系统中,各个质点之间通常存在一定的约束关系。
这些约束条件可以是几何约束(如刚度约束、长度约束等)或非几何约束(如
速度约束、加速度约束等)。
约束体系是将约束条件用方程形式表示的系统。
约束体系在多体系统动力学中发挥着重要作用。
它可以用来限制系统的自由度,从而简化问题的求解。
通过引入拉格朗日乘子的方法,我们可以将约束条件与系统的动力学方程相结合,得到描述系统运动的广义拉格朗日方程。
在这个过程中,广义坐标发挥了重要的作用,它将系统状态映射到一个更简洁的空间中。
约束体系还可以用来分析系统的稳定性和振动特性。
通过线性化约束方程,我们可以得到系统的模态分析,从而了解系统的固有振动频率和模式形态。
这对于设计和优化振动系统非常重要。
三、结论
广义坐标和约束体系在多体系统的描述和分析中起到了至关重要的作用。
通过引入广义坐标,我们可以简化问题的求解,用更简洁的方式描述系统的状态。
约束体系则可以用来限制系统的自由度,帮助我们分析系统的动力学特性。
在实际应用中,我们需要根据具体问题选择合适的广义坐标和约束体系的描述方式,以便更好地理解系统的运动规律和特性。
分析动力学-约束理论
Page 2
运动的多维空间描述
1.1 位形空间
对于物体运动的客观空间,引入笛卡儿坐标系Oxyz。为 描述一个质点的运动,需考虑在每一时刻t的向径r(t):
u(t ) x(t ) y(t ) z(t )
对于由N个质点所构成的系统,则需要3N个数来表示质 点系统的位置和形状(位形):
c(t ) u1 (t ) u2 (t )
C轨迹的一般性质:
1. C轨迹是连续的; 2. C轨迹可以有重点; 3. C轨迹的拐点仅发生在如下情况; a. 静止点处; b. 在有打击作用的时刻;
2018年8月20日
Page 4
约束
1.2 约束
约束:非自由质点系在空间中的位置及其在运动中受到的限制
在由两个或更多质点构成的系统中,不受约束的运动是不存在的。 绝大多数的运动都是约束运动。 约束方程:用数学方程表达各质点所受的限制条件
y g ( z) x C( z)
则有:
g ( z) C( z) dy g ( z)dx ( x )dz z z
加在无穷小位移上的约束不一定会限制有限位移的运动。 速度约束不一定对位移有限制。
2018年8月20日 Page 16
非完整约束 1.5 非完整约束
不可化为完整约束形式的约束为非完整约束。 大多数实际遇到的非完整约束问题,其约束方程为 质点速度的一次代数方程:
o
2 A
r
2 A
C
O
A
x
x y r , yB 0
xB x A
2
y l
2 A
2
vA 0 x r 0
是否有其它形式?
x
2018年8月20日
约束的概念与分类
1. 约束的概念与分类 1)约束与约束方程质点系中限制质点运动(位置、速度)的条件称为约束,表为:f x y z xy z t (,,; , , ;)=02)稳定与不稳定约束稳定约束与时间无关:f x y z (,,)=0 不稳定约束与时间相关:f x y z t (,,,)=03)几何与运动约束几何约束亦称位置约束:f x y z t (,,,)=0运动约束又称微分约束:f x y z xy z t (,,; , , ;)=04)可解与不可解约束可解约束:f x y z t (,,,)≤0 不可解约束:f x y z t (,,,)=05)完整系与不完整系完整系:几何、不可解约束系2.广义坐标 对n 个质点组成的质点系,约束为:f x y z t i k i (,,,)(,,...,)==012则独立坐标减少为s=3n-k 个,设独立变量为q q q s 12,,...,称为Lagrange 广义坐标。
独立坐标的个数s=3n-k 为系统的自由度。
不独立变量与广义坐标的关系可表为:x x q q q t y y q q q t z z q q q t i n i i s i i s ii s ===⎧⎨⎪⎩⎪=(,,...,,)(,,...,,)(,,...,,)(,,...,)12121212,此s 个广义坐标确定系统位置。
3.虚位移受约束系在运动过程中各质点的位置既要满足运动微分方程,也要满足约束方程。
同时满足两个方程的运动为真实运动,此时在dt 时间间隔内发生的位移称为实位移,记为d r。
只满足约束方程而与时间无关(δt =0)的位移称为虚位移,记为δr ,它并未实际发生,只是想象中可能发生的位移。
显然,实位移d r 是许多虚位移δr 中的一个。
4.理想约束虚功:作用在质点上的力在任意虚位移δr 上所做的功。
理想约束:约束反力在任意虚位移δr 上所做的虚功之和为零,即,R r i i ⋅=∑δ0。
分析动力学之约束理论

分析动力学之约束理论引言在物理学与工程学中,动力学是解释物体如何随时间变化的理论。
而约束理论则是研究系统内物体之间的限制关系。
本文将讨论动力学中的约束理论,包括什么是约束、约束的类型、以及约束对于动力学系统的影响。
我们将深入探讨这些概念,以帮助读者更好地理解动力学中的约束理论。
什么是约束约束是动力学中的一个重要概念,它表示系统内物体之间的相互关系,即物体在运动过程中需要满足的条件。
这些条件可以是几何约束、运动约束或力学约束。
几何约束是指系统内物体之间的空间关系。
例如,考虑一个由绳子连接的摆钟系统,在这种情况下,约束条件是摆钟必须保持在特定的平面内,并且绳子的长度保持不变。
运动约束是指系统内物体之间的运动关系。
例如,考虑一个双摆系统,其中一个摆的运动受到另一个摆的约束,两个摆必须以特定的方式协调运动。
力学约束是指系统内物体之间的力学关系。
例如,考虑一个刚体系统,其中物体之间存在刚性约束,即物体之间的相对位置和相对角度保持不变。
约束的类型约束可以分为两类:完整约束和非完整约束。
完整约束是指系统中约束的自由度等于约束的数量。
换句话说,完整约束可以完全限制系统的运动。
例如,考虑一个由两个铰链连接的刚体,铰链的数量等于刚体的自由度,因此这是一个完整约束。
非完整约束是指系统中约束的自由度小于约束的数量。
非完整约束不能完全限制系统的运动。
例如,考虑一个由两个滚子连接的刚体,滚子只能限制刚体在一个平面内的运动,但不能限制刚体的旋转自由度,因此这是一个非完整约束。
约束对于动力学系统的影响约束对于动力学系统具有重要的影响。
约束可以限制物体的位置、速度和加速度。
它们可以改变物体的运动轨迹、减少系统的自由度,以及影响物体之间的相互作用。
在动力学分析中,约束可以通过引入广义坐标来描述。
广义坐标是系统中描述物体位置和运动状态的数学变量。
通过使用广义坐标,可以将约束条件转化为运动方程,以进一步分析系统的运动行为。
另一个重要的影响是约束反力。
3-8刚体体系的虚位移原理

虚位移 — 非定常约束情况
f x1 ,, x3 N , t 0
微分
f r1 ,, rN , t 0
实位移或可能位移 d f x1 ,, x3 N , t 0
f f f dx1 dx3 N dt 0 (非齐次) x1 x3 N t
由虚功原理得
YB
P rG YB rB P rH 0 5 YB P 4 P
H
D
P
A
P
E
G
B
rG
F
rB
rH
rC
b
虚位移原理
例 惰钳机构由六根长杆和两根 短杆组成,长杆长2a,短杆 长 a,各杆之间用铰链相连 。它在顶部受力 P 的作用, 问下部力 Q 的大小为多少才 能使系统处于平衡状态。图 中 为已知角。
x
A
rB 2 rD l2
y
rD rB
D
B
例4
广义坐标表示的虚位移
O
再取
0, 0
rC
rA
x
C
A
rB rD 2 rC l1
y
rD
rB
D
B
例5刚体平面运动的虚位移
rA= { rA1 , rB1} rB = { rA2 , rB2} (1)虚位移投影定理 刚体上两点的虚位移在 它们连线上的投影相等
n w fi ri fixxi fiyyi fizz
n i 1 i 1
元功:力在微小位移上的功。
某一约束的约束力在在质点系的任何虚位移上所做 的功之和等于零,则该约束称为理想约束。
四川大学物理学院理论力学第五章课件 4
x
x
l
lM
M
y
y
y
xA A xA = sint
x
l
M
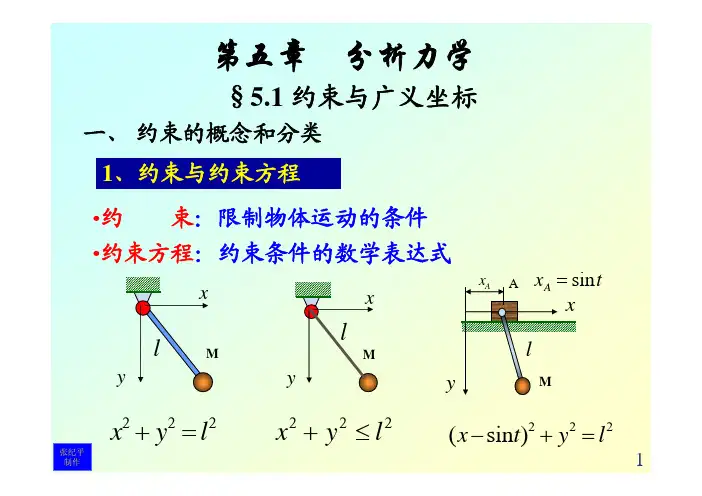
x2 + y2 = l2
张纪平 制作
x2 + y2 ≤ l2
(x − sint)2 + y2 = l2
1
2、约束的分类
x 刚性杆
x
l
l
M
M
y
y
x2 + y2 = l2
x2 + y2 ≤ l2
xA A xA = sint
x
y
M
(x −sint)2 + y2 = l2
O
解: 解析法 2个自由度
α
取α、β 为广义坐标
系统所受约束符合虚功原理的适用条件
系统的主动力有 P1, P2 和 F
根据虚功原理,
P1iδ rC + P2 iδ rD + F iδ rB = 0
建立坐标系
P1δ xC + P2δ xD + Fδ yB = 0
张纪平 制作
A
β
F
O
B
α
y
C
l1 β
P1 A l2
F
x
D P2 B
18
P1δ xC + P2δ xD + Fδ yB = 0
yB = l1 cosα + l2 cos β
xC
=
1 2
l1 sin α
O
α
y
C
l1 β
xD
=
l1 sin α
+
1 2
l2
sin
β
1-1&2约束及约束方程、自由度和广义坐标
§1-2 自由度和广义坐标
确定具有完整约束质点系的位置的独立参数的个数称为 质点系的自由度数。 质点系的自由度数。 例如,图1 例如,图1-5两刚性杆连接两小球组成的双摆,确定两小 球位置的直角坐标为 它们必须满足下面两个约束方程
可见有两个独立坐标,即质点系有两个自由度。 确定一个质点系位置的独立参数选取一般不是唯一的 ,如上述双摆,可以选中的任意两个作为独立参数,也 可以选取角作为独立参数。我们把这些能完全确定质点系位置的独 可以选取角作为独立参数。我们把这些能完全确定质点系位置的独 立参数称为质点系的广义坐标。显然,广义坐标数目等于确定质点 立参数称为质点系的广义坐标。显然,广义坐标数目等于确定质点 系位置的独立参数数目。在完整约束的情况下 系位置的独立参数数目。在完整约束的情况下,质点系的广义坐标 在完整约束的情况下, 的数目等于自由度数。 的数目等于自由度数。 如果以 表示一非自由质点系的广义坐标,则各质 点的直角坐标都可以写成这些广义坐标的函数。对于完整、双面和 定常约束,可以写成如下的函数形式
第一章 虚位移定理
§1-1 约束及约束方程
在几何静力学中,我们将限制某物体位移的周围物体 称为该物体的约束。现在从运动学角度来看约束的作用 称为该物体的约束。现在从运动学角度来看约束的作用, 现在从运动学角度来看约束的作用, 一非自由质点系的位置或速度受到某些条件的限制, 一非自由质点系的位置或速度受到某些条件的限制,这种 限制条件称为该质点系的约束。 限制条件称为该质点系的约束。 例如,圆球被限制在水平面上做纯滚动,这是约束 表现为限制圆球中心到水平面的距离保持不变;圆球与水 平面接触点的速度在每瞬时都为零。在一般情况下,约束 对质点系运动的限制可以通过质点系各质点的坐标或速度 的数学方程式来表达,这种表达式称为约束方程 的数学方程式来表达,这种表达式称为约束方程。 约束方程。
约束的概念与分类
1. 约束的概念与分类 1)约束与约束方程质点系中限制质点运动(位置、速度)的条件称为约束,表为:f x y z xy z t (,,; , , ;)=02)稳定与不稳定约束稳定约束与时间无关:f x y z (,,)=0 不稳定约束与时间相关:f x y z t (,,,)=03)几何与运动约束几何约束亦称位置约束:f x y z t (,,,)=0运动约束又称微分约束:f x y z xy z t (,,; , , ;)=04)可解与不可解约束可解约束:f x y z t (,,,)≤0 不可解约束:f x y z t (,,,)=05)完整系与不完整系完整系:几何、不可解约束系2.广义坐标 对n 个质点组成的质点系,约束为:f x y z t i k i (,,,)(,,...,)==012则独立坐标减少为s=3n-k 个,设独立变量为q q q s 12,,...,称为Lagrange 广义坐标。
独立坐标的个数s=3n-k 为系统的自由度。
不独立变量与广义坐标的关系可表为:x x q q q t y y q q q t z z q q q t i n i i s i i s ii s ===⎧⎨⎪⎩⎪=(,,...,,)(,,...,,)(,,...,,)(,,...,)12121212,此s 个广义坐标确定系统位置。
3.虚位移受约束系在运动过程中各质点的位置既要满足运动微分方程,也要满足约束方程。
同时满足两个方程的运动为真实运动,此时在dt 时间间隔内发生的位移称为实位移,记为d r。
只满足约束方程而与时间无关(δt =0)的位移称为虚位移,记为δr ,它并未实际发生,只是想象中可能发生的位移。
显然,实位移d r 是许多虚位移δr 中的一个。
4.理想约束虚功:作用在质点上的力在任意虚位移δr 上所做的功。
理想约束:约束反力在任意虚位移δr 上所做的虚功之和为零,即,R r i i ⋅=∑δ0。
理论力学-分析力学
约束、自由度和广义坐标(4/9)
约束的种类 几何约束,微分约束 几何约束(完整约束):限制质点的几何位置 例:Oxy 平面的曲柄连杆的约束
约束方程的一般形式
只存在完整约束的力学系称为完整系
√
约束、自由度和广义坐标(5/9)
微分约束(不完整约束,运动约束):约束方程中含 有时间的一次微分变量(如速度),并且不可解为坐 标之间的关系 例:大环和小盘
不稳定约束情况:摆长随时间变化的单摆
实位移
虚位移
实位移不是虚位移中的一种 虚位移通过约束曲面的切面上
√
虚功原理(3/13)
例:非自由质点组的虚位移
求点 A,B,C 的虚位移
推广:n 个质点组,有 k 个约束
自由度:s = 3n - k 个参量 广义坐标:q1, q2, …, qs 独立变分:dq1, dq2, …, dqs
√
拉格朗日方程(1/8)
达朗贝尔原理
达朗贝尔原理 :体系在任何瞬间的主动力、约束力和逆 效力的和等于零
动力学方程→静力学方程
称为逆效力
逆效力 惯性力
惯性力:在非惯性系,与非惯性系的加速度有关
逆效力:在惯性系,与质点的加速度有关
达朗贝尔-拉格朗日方程
√
拉格朗日方程(2/8)
例:离心调速器由套筒(A, B和C,mA = mB = m)、两拉杆(长l)及两弹簧(系数k) 组成长;已知弹簧无拉伸时,拉杆倾斜
约束力与虚位移垂直:光滑曲面 约束力的虚功之和为零:光滑铰链,绳,杆 虚位移为零:固定点,纯滚动的接触点
非理想约束:分解为理想约束和主动力 粗糙斜面 = 光滑斜面(理想约束) + 摩擦力(主动力)
√
虚功原理(5/13)
第五章分析力学
2P cos
Q cos
Q cos
sin sin
0
是独立的
P Q ctgtg 1
2
四、广义力
1、广义力
主动力的虚功
W
Fi
ri
而其中ri
i
一般不是独立的。
下面将用广义坐标来描述主动力的虚功,来表示
虚功原理。
则:
ri
ri (q1,
q2
qs ,t)
(i 1,2,n)
第五章 分析力学
理论力学牛 分顿 析力矢学量力学
一、分析力学的产生和发展
1. 产生背景 十八、九世纪工业革命,手工业生产发展为机器生产,
在工程技术上,从大机器(连杆机构、轮系联动机构等)中 提出了许多迫切要求解决的实际问题,很多是属于质点系
(或刚体系)的约束运动问题。机构越复杂 设质点数为 n , 约束越多设受k个约束,方程数目越多方程数为3n k,用牛顿
Q 0
α=1、2、……s
上式即为受理想完整约束的力学体系在广义坐标中 的平衡方程
3、广义力的物理意义
Q
n i 1
Fi
ri q
n i 1
Fix
xi q
Fiy
yi q
Fiz
zi q
是力学体系诸主动力在广义坐标轴qα上的投影之和。
举例:质点作直线运动
y
取x、y为一般坐标,r为广义坐标。
Fc Qj rC yC j
Q
由,W
n
Fi
ri
0,得
y
i1
Pi (xBi yB j ) Qj yC j
x
A
W Fi ri Px B QyC 0
约束、自由度与广义坐标
n≥4 s 3n 6 每一根刚杆相当于一个约束,所以约束数为: n≥4
3.自由刚体的广义坐标 刚体的定点运动的描述方法1—欧拉坐标 z3 z2 z1 z0
q
O
绕z0轴转过y角— —进动角 y3
y j
x0
y
j q
y0
ቤተ መጻሕፍቲ ባይዱ
y2
y1
绕x1轴转过q角— —章动角
绕z2轴转过j角— —自转角
x1 x2
x3
xA , y A ,j xB , y B ,q
A B j
xA OAcos b
y A OAsin b
C
q r
D
y
xB OAcosb AB cosj
yB OAsin b ABsin j
xC rq
yC=yD-r
式中: yD OAsin b AB sin j r (1 cosq ) c2
2.自由刚体的自由度 最简单的刚体由4个质点用6根刚杆组成几何不变体 (形如四面体),则自由刚体的自由度为:
k 3 4(质点数) (刚杆数) 6 6
设节点数为n,约束数为s。则写成
k 3n s 6
n=4 此后每增加一个质点就增加3根刚杆。 则一般地:
k 3n s
x y z l0 vt
2 2 2
2
v(匀速)
A
f r ( x1, y1, z1 xn , yn , zn ; t ) 0
(3)完整约束与非完整约束 约束方程中不包含坐标对时间的导数(即质点系中各 质点速度的投影)的约束,称为完整约束。 〈1〉位移约束----全部几何约束 〈2〉运动约束可积分----如纯滚动的圆轮;