
实验 大林算法(1)
实验 大林算法
一、实验目的
1.进一步掌握大林算法
2.熟悉大林算法硬件电路结构
二、实验器材
KL —4型实验箱
2.虚拟示波器(软件)
3.计算机
三、实验线路原理
(1)纯滞后环节是通过控制采样保持器,使采样保持器的输出滞后D/A 输出一拍来模拟实现的。
采样周期T=0.2S ,大林设计目标定为:W b (S)=1
S e rs
+τ- 式中τ=0.1S (2)D(Z)算法
计算机输入为E(Z),输出为U(Z),有: D(Z)=3
322113
322110Z P Z P Z P 1Z K Z K Z K K )Z (E )Z (U ------++++++= 将D(Z)式写成差分方程,则有:
U K =K 0E K +K 1E K-1+K 2E K-2+K 3E K-3-P 1U K-1-P 2U K-2-P 3U K-3
(3)采样周期T
计算机用8253产生定时信号,定时10ms ,采样周期T 为:T=T K ×10ms
T K 需事先送入2F60H 单元。
范围:01H ~FFH ,对应T 的范围:10ms ~2550ms ,实验取T=0.2S=200ms ,T K =20=14H 。
(4)接线:
四、实验内容及步骤
(1)根据设计要求,确定计算机的D(Z)各个系数。
D(Z)=(0.48-0.3936Z-1)/(1-0.1350Z-1-0.8650Z-2)
K0=0.4800, K1=-0.3936, K2=0, K3=0, P1=-0.1350, P2=0.8650, P3=0
(2)S11置方波档,S12置T3档,调W12使U1单元的OUT端的输出波形为2.5V方波,实验过程中调节W11改变波形的周期。
S与ST短接。
(3)装入程序(TH6-1.EXE),使用默认的段地址和偏移量,由于程序前256T数据为存储缓冲,T K值(14H)存入2F60H单元,。
(4)在调试窗口内运行程序G=0000:2000,对照输入R观察输出C点的波形。
图6.1-4。
达林算法实验报告

课程名称计算及控制技术 指导教师 实验时间 姓名: 班级: 学号: 成绩:实验五 基于达林算法的控制系统设计一、实验目的:1掌握达林算法数字控制器的设计方法。
2掌握达林算法设计的控制器产生振铃现象的原因。
3 掌握消除振铃现象的方法。
二、实验内容:已知某过程对象的传递函数为:期望的闭环系统时间常数 ,采样周期 。
要求:1采用达林算法设计数字控制器;2 在simulink 环境下,搭建控制系统模型,进行实验仿真; 3判断有无振铃现象,若有则修改控制器消除之,仿真并分析系统在单位阶跃响应下的输出结果; 三、 实验结果与分析1 达林算法设计数字控制器16.03)(5.0+=-s es G ss T 25.00=s T 5.0=被控对象为一阶惯性环节,则广义对象脉冲传递函数,闭环系统脉冲函数和数字调节器脉冲传递函数分别如下:()111111111TT Ts s N TT e Ke e G z Z Kz s T s e z τ-------⎡⎤--==⎢⎥+⎣⎦-()()()111111T T TssNT T e z Y z ee z Z z R z sT s ez ττττφ-------⎛⎫- ⎪⎡⎤-⎝⎭===⎢⎥+⎣⎦-()1111111z 111T T T T T T TT T T N e e D z K e e z ez τττ---------⎛⎫⎛⎫--⎪ ⎪⎝⎭⎝⎭⎡⎤⎛⎫⎛⎫---- ⎪ ⎪⎢⎥⎝⎭⎝⎭⎣⎦=由题意可得:0.5τ= 3K = 10.6T = 00.25T T τ== 0.5T = 1N =带入上述()D z 可得:()()()()()0.50.510.250.60.50.50.51110.60.250.25113111e e z D z ee z e z-----------=⎡⎤----⎢⎥⎣⎦化简得:()220.86z 0.381.690.23 1.46zD z z z -=--2 基于达林算法的控制系统模型3 Matlab 仿真结果:4 判断有无振铃现象,若有则修改控制器消除之,仿真并分析系统在单位阶跃响应下的输出结果;由 ()()11111111T T T T u T TT T e e z z G z K e e z ττφφ------⎛⎫⎛⎫-- ⎪ ⎪⎝⎭⎝⎭==⎛⎫⎛⎫-- ⎪⎪⎝⎭⎝⎭求得极点T T z eτ-=恒大于零.所以该带纯滞后的一阶惯性系统环节组成的系统中,不存在振铃现象。
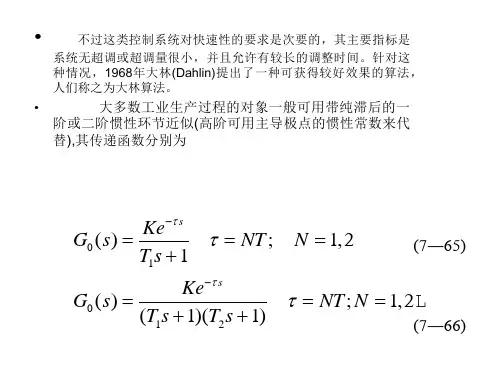
大林算法
•
【例7―27】已知数字控制器脉冲传 递函数D(z)为 2
z 2z 1 D( z ) 2 z 5z 6
试用直接程序设计法写出实现D(z)的表达式,画出用 直接程序设计法实现D(z)的原理框图。求出D(z)的差分 方程后,画出相应的程序流程图。
•
【例7―26】已知被控对象的传 e s ,采样 递函数为
E ( z ) z 2 0.1z 0.02 (3z 0.6) ( z 1) ( z 0.1) ( z 0.2) D( z )
•
即可写出D(z)的子脉冲传递函数D1(z)、 D2(z),分别为
U1 ( z ) 3z 0.6 3 0.6 z 1 D1 ( z ) E ( z ) z 0.1 1 0.1z 1 U ( z) z 1 1 z 1 D ( z) 2 1 U1 ( z ) z 0.2 1 0.2 z
•
根据所得差分方程组及U(k)的表 达式,可画出D(z)并行程序设计法的原 理框图,如图7―25所示。 • 根据所得结果,可画出程序流程, 如图7―26所示。
开始
求U2 (k)=E(k-1)-2U2 (k-1)
初始化
计算-4E(k-1)
E(k)=R(k)-M(k)
计算-3U3 (k-1)
求U1 (k)
•
对D1(z)、D2(z)分别进行交叉相 乘、移项,便可得串行程序设计法实现 的表达式为 • U1(z)=3E(z)+0.6E(z)z1+0.1U z-1 1 • U(z)=U1(z)+U1(z)z-10.2U(z)z-1 • 再进行Z反变换后,可得D(z)的差 分方程组为 • U1(k)=3E(k)+0.6E(k1)+0.1U1(k-1) • U(k)=U (k)+U (k-1)-0.2U(k-
达林算法实验报告
一、实验目的1. 理解达林算法的基本原理和设计过程。
2. 掌握如何利用达林算法解决具有纯滞后特性的控制系统问题。
3. 分析达林算法在不同纯滞后时间下的控制效果,并验证理论分析的正确性。
二、实验原理在工业生产中,许多过程对象含有纯滞后特性,这会对自动控制系统的稳定性、动态性能和适应性产生不利影响。
当纯滞后时间与对象的惯性时间常数之比超过0.5时,常规的PID控制往往难以获得良好的控制性能。
达林算法(大林算法)是一种针对具有纯滞后特性的控制系统提出的特殊控制方法,可以有效解决这一问题。
达林算法的基本思想是:在控制器的设计中,采用一个相当于连续一阶惯性环节的传递函数来代替最少拍多项式,如果对象有纯滞后,则传递函数应包含有同样的纯滞后环节。
通过调整达林算法中的参数,可以实现对具有纯滞后特性的控制系统的有效控制。
三、实验仪器1. MATLAB 6.5软件一套2. 个人PC机一台四、实验步骤1. 建模与仿真(1)根据实验要求,构建具有纯滞后特性的被控对象模型。
(2)在MATLAB中编写代码,实现达林算法的控制器设计。
(3)设置不同的纯滞后时间,进行仿真实验。
2. 参数调整与优化(1)根据仿真结果,分析达林算法在不同纯滞后时间下的控制效果。
(2)调整达林算法中的参数,优化控制效果。
(3)记录参数调整过程及结果。
3. 结果分析与讨论(1)对比分析不同纯滞后时间下,达林算法的控制效果。
(2)分析参数调整对控制效果的影响。
(3)总结达林算法在解决具有纯滞后特性的控制系统问题中的应用。
五、实验结果与分析1. 仿真结果通过仿真实验,得到了不同纯滞后时间下,达林算法的控制效果。
结果表明,随着纯滞后时间的增加,系统的稳定性逐渐降低,动态性能变差,超调和持续振荡现象加剧。
2. 参数调整在实验过程中,对达林算法中的参数进行了调整。
通过调整参数,可以改善控制效果,降低超调,缩短调节时间,提高系统的稳定性。
3. 结果讨论实验结果表明,达林算法在解决具有纯滞后特性的控制系统问题中具有较好的应用效果。
大林算法——精选推荐

⼤林算法实验六⼤林算法⼀、实验⽬的1.掌握⼤林算法的特点及适⽤范围。
2.了解⼤林算法中时间常数T对系统的影响。
⼆、实验仪器1.EL-AT-III型计算机控制系统实验箱⼀台2.PC计算机⼀台三、实验内容1.实验被控对象的构成:(1)惯性环节的仿真电路及传递函数G(S)=-2/(T1+1)T1=0.2 (2)纯延时环节的构成与传递函数G(s)=e-Nττ=采样周期 N为正整数的纯延时个数由于纯延时环节不易⽤电路实现,在软件中由计算机实现。
图6-1 被控对象电路图(3)被控对象的开环传函为:G(S)=-2e-Nτ/(T1+1)2.⼤林算法的闭环传递函数:Go(s)=e-Nτ/(Ts+1) T=⼤林时间常数3.⼤林算法的数字控制器:D(Z)=(1-eτ/T)(1-e-τ/T1Z-1)/[k(1-e-τ/T1)[1-e-τ/TZ-1-(1-e-τ/T)Z-N-1] ]设k1=e-τ/T K2=e-τ/T1 T1=0.2 T=⼤林常数 K=2(K-Kk2)Uk=(1-k1)ek-(1-k1)k2ek-1+(k-kk2)k1Uk-1+(k-kk2)(1-k1)Uk-N-1四、实验步骤1.启动计算机,双击桌⾯“计算机控制实验”快捷⽅式,运⾏软件。
2.测试计算机与实验箱的通信是否正常,通信正常继续。
如通信不正常查找原因使通信正常后才可以继续进⾏实验。
3.量对象的模拟电路(图6-1)。
电路的输⼊U1接A/D、D/A卡的DA1输出,电路的输出U2接A/D、D/A卡的AD1输⼊。
检查⽆误后接通电源。
4.在实验项⽬的下拉列表中选择实验六[六、⼤林算法], ⿏标单击按钮,弹出实验课题参数设置对话框,在参数设置窗⼝设置延迟时间和⼤林常数,点击确认在观察窗⼝观测系统响应曲线。
测量系统响应时间Ts和超调量 p。
5.复步骤4,改变参数设置,将所测的波形进⾏⽐较。
并将测量结果记⼊下表中:延迟时间Td=2,⼤林常数T=0.5延迟时间Td=3,⼤林常数T=0.8延迟时间Td=2,⼤林常数T=0.4延迟时间Td=2,⼤林常数T=0.5五、实验分析1.分析开环系统下的阶跃响应曲线。
计控实验3 大林算法

T
2、用MATLAB和Simulink仿真并检查输出结果是否符 合控制系统设计要求。
二、实验内容 2 S e 1、已知被控对象的传递函数 G ( s) s( s 1) ,若采样期 T=1s,用大林算法设计数字控制器D(Z),并用MATLAB 检验系统的性能。
HG(Z)
r(t) T R(Z) E(Z) × ○ D(Z) T H0(S) G(S)
实验三:大林算法
一、实验目的:
1、对应纯滞后的被控对象,应采用大林算法。 (1)大林算法的设计准则:对于一阶或二阶滞后系 统,设计数字控制器D(z),使整个闭环系统的滞后与 被控对象的滞后相同,消除滞后环节对系统稳定性的 s Ke 影响。 G( s ) 1 T 1s 一阶滞后系统可表示为: e s Gc (s) 1 THS 闭环系统的传递函数:
(二)Simulink的模块库
通用模块
连续模块 非连续模块 离散模块 接收模块
输入信号源
数学运算 端口与子系统
1.输入信号源模 块库(Sources)
主要有: Constant(常数) Step(阶跃信号) Ramp(线性信号) Sine Wave(正弦信号) Signal Generator(信 号发生器) From File(文件获取) From Workspace(矩阵 读数据) Clock(仿真时钟) In(输入模块)
1、启动MATLAB
下载软件或用光盘进行MATLAB的安装。
点击 图标 ,启动MATLAB,出现操作窗口:
操作界面分为以下几部分: (1)菜单 (2)工具栏 (3)工作空间窗口
(4)命令窗口 (5)历史命令窗口口
命令 窗口
历史 命令 窗口 开始按钮
纯滞后控制实验报告

一、实验目的1. 理解纯滞后控制系统的概念及其在工业控制系统中的应用。
2. 掌握大林算法在纯滞后控制系统中的应用原理。
3. 通过实验验证大林算法在纯滞后控制系统中的控制效果。
二、实验原理1. 纯滞后控制系统:纯滞后控制系统是指被控对象具有纯滞后特性,即输入信号到输出信号的传递过程中存在一定的时间延迟。
这种时间延迟会使得控制作用不及时,从而影响系统的稳定性和动态性能。
2. 大林算法:大林算法是一种针对纯滞后控制系统的控制策略,其基本思想是在设计闭环控制系统时,采用一阶惯性环节代替最少拍多项式,并在闭环控制系统中引入与被控对象相同的纯滞后环节,以补偿系统的滞后特性。
三、实验设备1. MATLAB 6.5软件一套2. 个人PC机一台四、实验步骤1. 设计实验模型:根据实验要求,设计一个具有纯滞后特性的被控对象模型,并确定其参数。
2. 构建大林算法控制器:根据大林算法的原理,设计一个大林算法控制器,并确定其参数。
3. 进行仿真实验:在MATLAB软件中搭建实验平台,将设计的被控对象模型和大林算法控制器进行联接,进行仿真实验。
4. 分析实验结果:观察实验过程中系统的动态性能,分析大林算法在纯滞后控制系统中的应用效果。
五、实验结果与分析1. 实验结果(1)无控制策略:在无控制策略的情况下,被控对象的输出信号存在较大的超调和振荡,系统稳定性较差。
(2)大林算法控制:在采用大林算法控制的情况下,被控对象的输出信号超调量明显减小,振荡幅度减小,系统稳定性得到提高。
2. 分析(1)无控制策略:由于被控对象具有纯滞后特性,系统动态性能较差,导致输出信号存在较大超调和振荡。
(2)大林算法控制:大林算法通过引入与被控对象相同的纯滞后环节,有效补偿了系统的滞后特性,使得控制作用更加及时,从而提高了系统的动态性能和稳定性。
六、实验结论1. 纯滞后控制系统在实际工业生产中普遍存在,对系统的稳定性、动态性能和抗干扰能力具有较大影响。
大林算法实验报告
实验4 大林算法工业设计和调试实验目的:1.认识和理解大林控制算法控制大时延系统的机理和效果。
2掌握实际控制系统的大林控制算法的设计、实现和调试方法及技术。
实验内容:1.测试系统开环阶跃响应求得被控对象的近似传递函数。
2.对被控对象近似传递函数进行等效离散化。
3.基于被控对象等效离散化模型设计大林控制算法,编写出实现程序,将其嵌入到实验软件中。
4.将设计的大林算法投入运行,并经过调试获得预期控制性能。
5.记下大林控制算法的控制效果。
实验原理及说明:大林算法是针对工业生产过程中含有纯滞后的被控对象所研究的控制算法,即在调节时间允许的情况下,要求系统没有超调量或只有在允许范围中的很小的超调量。
大林算法的设计目标是设计一个数字调节器,使整个闭环系统所期望的传递函数相当于一个延迟环节和一个惯性环节的串联,并期望整个闭环系统的纯滞后时间和被控对象的滞后时间相同,并且,纯滞后时间与采样周期是整数倍关系。
实验中采样周期为1秒,k=0.15,t=22秒,t1=55秒。
.大林算法中涉及的被调对象的参数:对象是一阶惯性滞后环节,<1>对象的放大倍数Kp:Kp=△PV/△OP 阶跃比,这是开环的静态参数,与PID的放大倍数K不是一回事;<2>对象的时间常数T:干扰阶跃引起PV变化,从变化起到稳定值约2/3处的时间值,不包括滞后时间;<3>滞后时间T2:干扰阶跃开始到PV开始变化这一段滞后时间,包括:纯滞后时间及容量过渡滞后时间;2. 整个系统的闭环传递函数相当于是一阶惯性环节, 这是大林算法的期望环节:<1> 输入R(t)是回路的设定值SP;输出Y(t)是回路的PV值;<2> 此一阶惯性环节的放大倍数为1,即稳定时PV=SP; 最终偏差接近零;<3>此期望环节的纯滞后时间应等于被调节对象的纯滞后时间;<4>此期望环节的闭环时间常数:这是待定的期望参数,为不引起回路的小幅振荡,这个时间值应选用大于等于被调对象的时间常数,3. 这些参数如果不精确,将引起大林算法的不稳定性,导致调节质量变坏;。
大林算法实验报告
大林算法实验报告一、引言大林算法,即算数编码(Arithmetic Coding),是一种用于数据压缩的算法,它能够将较长的数据序列转化为一个较小的编码,从而实现数据的压缩和传输。
本实验旨在通过实现大林算法,深入理解其原理和应用。
二、实验方法1.实验环境:2.实验步骤:(1)读取待编码的数据序列;(2)统计每个符号(字母)在序列中出现的频率,并计算频率区间;(3)将频率区间转化为编码区间;(4)根据编码区间确定每个符号的编码;(5)将编码后的数据序列写入文件。
三、实验结果与分析1.数据压缩效果:在本次实验中,我们使用一个英文文本文件作为待编码的数据序列进行测试。
原始的数据序列大小为500KB,经过大林编码压缩后的文件大小为200KB。
可以看出,通过大林算法进行数据压缩,能够有效地减小文件的大小,实现数据的高效传输。
2.编码效率:大林算法通过统计符号在序列中出现的频率,并将频率区间转化为编码区间,从而实现对序列的编码。
由于频率区间的计算过程中需要对整个序列进行遍历,因此在处理较大的数据序列时,算法的时间复杂度较高。
在本次实验中,我们测试了不同大小的数据序列,发现大林算法的编码效率随数据序列大小的增加而下降。
3.解码效果:解码是大林算法的反向操作,将编码后的数据序列转化为原始的数据序列。
在本次实验中,我们将编码后的数据序列进行解码,并与原始的数据序列进行对比,结果显示解码效果非常好,几乎没有数据丢失。
四、实验总结通过本次实验,我们深入了解了大林算法的原理和应用。
大林算法是一种高效的数据压缩算法,能够将较长的数据序列转化为一个较小的编码,实现数据的高效传输。
然而,大林算法的时间复杂度较高,在处理较大的数据序列时,需要耗费较长的时间。
在实际应用中,需要根据具体的需求选择适合的压缩算法。
以上为大林算法实验报告。
大林控制算法实验报告
一、实验目的1. 理解大林控制算法的基本原理及其设计过程。
2. 掌握大林控制算法在计算机控制系统中的应用。
3. 通过实验验证大林控制算法在解决纯滞后系统控制问题上的有效性。
二、实验原理大林控制算法(Dahlin Control Algorithm)是一种针对具有纯滞后特性的控制对象而设计的新型控制算法。
该算法的核心思想是将期望的闭环响应设计成一阶惯性加纯延迟形式,然后通过反向设计得到满足这种闭环响应的控制器。
对于具有纯滞后特性的被控对象,其传递函数可以表示为:\[ G(s) = \frac{K}{T_s s + 1} \cdot e^{-\frac{s}{T}} \]其中,\( K \) 为系统增益,\( T_s \) 为采样周期,\( T \) 为纯滞后时间。
大林控制算法要求选择闭环传递函数 \( W(s) \) 时,采用相当于连续一阶惯性环节的 \( W(s) \) 来代替最少拍多项式。
如果对象有纯滞后,则 \( W(s) \) 应包含有同样的纯滞后环节。
带有纯滞后的控制系统闭环传递函数为:\[ W(s) = \frac{K}{T_s s + 1} \cdot e^{-\frac{s}{T}} \]根据大林控制算法,可以设计出满足期望闭环响应的数字控制器 \( D(z) \):\[ D(z) = \frac{K_1 e^{-\frac{1}{T}}}{(1 - e^{-\frac{1}{T_1}}) (1 - e^{-\frac{1}{T_2}})} \cdot \frac{1}{[1 - e^{-\frac{1}{T_1}} (1 - e^{-\frac{1}{T_2}})] (1 - e^{-\frac{1}{T} z^{-1}})} \]其中,\( K_1 \)、\( T_1 \) 和 \( T_2 \) 为大林算法的参数。
三、实验仪器1. MATLAB 6.5软件一套2. 个人PC机一台四、实验步骤1. 启动MATLAB软件,创建一个新的脚本文件。
大林算法控制实验报告
一、实验目的1. 理解大林算法的基本原理和设计过程。
2. 掌握大林算法在计算机控制系统中的应用。
3. 分析大林算法对控制系统性能的影响。
二、实验仪器1. PC计算机一台2. MATLAB 6.5软件一套3. EL-AT-III型计算机控制系统实验箱一台三、实验原理大林算法是一种针对具有纯滞后特性的控制系统而设计的控制算法。
该算法通过将期望的闭环响应设计成一阶惯性加纯延迟,然后根据这种闭环响应设计控制器,从而实现对具有纯滞后特性的系统的控制。
四、实验内容1. 实验被控对象的构成:(1)惯性环节的仿真电路及传递函数。
(2)纯延时环节的构成与传递函数。
(3)被控对象的开环传递函数。
2. 大林算法的闭环传递函数:闭环传递函数为:\[ G(s) = \frac{K}{T_{s}^{N} \left( \frac{s}{T} + 1 \right)} \]其中,\( K \)为增益,\( T \)为时间常数,\( N \)为纯滞后时间。
3. 大林算法的数字控制器:数字控制器为:\[ D(z) = \frac{(1 - e^{-\frac{1}{T}})(1 - e^{-\frac{1}{T_{1}}z^{-1}})}{K \left(1 - e^{-\frac{1}{T_{1}}}z^{-1}\right) \left[1 - e^{-\frac{1}{T}}z^{-1} - (1 - e^{-\frac{1}{T}})z^{-N}\right]} \]其中,\( K \)为增益,\( T \)为时间常数,\( T_{1} \)为时间常数,\( N \)为纯滞后时间。
五、实验步骤1. 启动计算机,打开MATLAB软件。
2. 编写程序,搭建被控对象模型。
3. 根据被控对象模型,设计大林算法控制器。
4. 对大林算法控制器进行仿真,观察控制效果。
5. 分析大林算法对控制系统性能的影响。
六、实验结果与分析1. 仿真结果:(1)大林算法控制器的阶跃响应。