
自适应控制习题(系统辨识)(2020年整理).pdf
自适应控制习题
(徐湘元,自适应控制理论与应用,电子工业出版社,2007)
【2-1】 设某物理量Y 与X1、X2、X3的关系如下:Y=θ1X 1+θ2X 2+θ3X 3
由试验获得的数据如下表。
试用最小二乘法确定模型参数θ1、θ2和θ3
X1: 0.62 0.4 0.42 0.82 0.66 0.72 0.38 0.52 0.45 0.69 0.55 0.36 X2: 12.0 14.2 14.6 12.1 10.8 8.20 13.0 10.5 8.80 17.0 14.2 12.8 X3: 5.20 6.10 0.32 8.30 5.10 7.90 4.20 8.00 3.90 5.50 3.80 6.20 Y: 51.6 49.9 48.5 50.6 49.7 48.8 42.6 45.9 37.8 64.8 53.4 45.3
【2-3】 考虑如下模型
)()(3.03.115.0)(212
1t w t u z
z z z t y ++−+=−−−−
其中w(t)为零均值、方差为1的白噪声。
根据模型生成的输入/输出数据u(k)和y(k),分别采用批处理最小二乘法、具有遗忘因子的最小二乘法(λ=0.95)和递推最小二乘法估计模型参数(限定数据长度N 为某一数值,如N=150或其它数值),并将结果加以比较。
【2-4】 对于如下模型
)()1.065.01()()5.0()()15.08.01(213221k w z z k u z z k y z z −−−−−−+−++=+−
其中w(k)为零均值、方差为1的白噪声。
根据模型生成的输入/输出数据u(k)和y(k),分别采用增广最小二乘法和随机逼近法进行模型参数估计,并比较结果。
(提示:w(t)可以用MATLAB 中的函数“randn ”产生)。
【3-1】 设有不稳定系统:
)()9.01()()1(111k u z z k y z −−−+=−
期望传递函数的分母多项式为)5.01()(11−−−=z z Am ,期望输出m y 跟踪参考输入r y ,且无稳态误差。
试按照极点配置方法设计控制系统,并写出控制表达式。
【3-2】 设有被控过程:
)()2.11()()6.07.11(1221k u z z k y z z −−−−+=+−
给定期望传递函数的分母多项式为)08.06.01()(211−−−+−=z z z A m ,试按照极点配置方法设计控制系统,使期望输出无稳态误差,并写出控制表达式u(k)。
【4-1】 设有一受控对象
)(4.03.111.065.01)(4.03.11)5.01()(212
12112t w z
z z z t u z z z z t y −−−−−−−−+−+−++−−= 其中w(t)为零均值、方差为0.1的白噪声。
试按照最小方差控制方案设计控制器,并计算其输出方差。
【4-2】 设有一受控对象的ARMAX 模型为:
)()95.01()()8.05.0()()35.02.11(11221k w z k u z z k y z z −−−−−−+−=+−
性能指标函数为:)}()]()2({[22k u k y k y E J r λ+−+=
试确定使系统稳定的加权系数λ的范围,并设计最小方差控制器。
【4-3】 对于受控对象
)()()()()()(111t w z C k u z B z k y z A d −−−−+=
若采用变形后的最小方差控制器)()()()()()(111k y z G k y z C z k u z F r d −−−−=,试画出最小方差控制系统方框图。
并推导出y(k)的表达式。
【4-5】设受控对象的模型为:
)()2.09.01()()2.11()()35.03.11(211221k w z z k u z z k y z z −−−−−−+−++=+−
其中w(t)为零均值、方差为0.1的白噪声。
试设计一个广义最小方差自校正控制器,并进行数字仿真,观察参数收敛及输出变化过程。
自动控制原理 课后习题答案(2020年7月整理).pdf
第1章控制系统概述【课后自测】1-1 试列举几个日常生活中的开环控制和闭环控制系统,说明它们的工作原理并比较开环控制和闭环控制的优缺点。
解:开环控制——半自动、全自动洗衣机的洗衣过程。
工作原理:被控制量为衣服的干净度。
洗衣人先观察衣服的脏污程度,根据自己的经验,设定洗涤、漂洗时间,洗衣机按照设定程序完成洗涤漂洗任务。
系统输出量(即衣服的干净度)的信息没有通过任何装置反馈到输入端,对系统的控制不起作用,因此为开环控制。
闭环控制——卫生间蓄水箱的蓄水量控制系统和空调、冰箱的温度控制系统。
工作原理:以卫生间蓄水箱蓄水量控制为例,系统的被控制量(输出量)为蓄水箱水位(反应蓄水量)。
水位由浮子测量,并通过杠杆作用于供水阀门(即反馈至输入端),控制供水量,形成闭环控制。
当水位达到蓄水量上限高度时,阀门全关(按要求事先设计好杠杆比例),系统处于平衡状态。
一旦用水,水位降低,浮子随之下沉,通过杠杆打开供水阀门,下沉越深,阀门开度越大,供水量越大,直到水位升至蓄水量上限高度,阀门全关,系统再次处于平衡状态。
开环控制和闭环控制的优缺点如下表1-2 自动控制系统通常有哪些环节组成?各个环节分别的作用是什么?解:自动控制系统包括被控对象、给定元件、检测反馈元件、比较元件、放大元件和执行元件。
各个基本单元的功能如下:(1)被控对象—又称受控对象或对象,指在控制过程中受到操纵控制的机器设备或过程。
(2)给定元件—可以设置系统控制指令的装置,可用于给出与期望输出量相对应的系统输入量。
(3)检测反馈元件—测量被控量的实际值并将其转换为与输入信号同类的物理量,再反馈到系统输入端作比较,一般为各类传感器。
(4)比较元件—把测量元件检测的被控量实际值与给定元件给出的给定值进行比较,分析计算并产生反应两者差值的偏差信号。
常用的比较元件有差动放大器、机械差动装置和电桥等。
(5)放大元件—当比较元件产生的偏差信号比较微弱不足以驱动执行元件动作时,可通过放大元件将微弱信号作线性放大。
系统辩识与自适应控制 教材(电子版)

系统辩识与自适应控制教材(电子版)第一章系统辩识引论§1—1系统辨识的基本概念(要求:掌握什么是系统系统辨识、定义、主要步骤,对系统辨识有比较全面的初步了解)一、什么是系统辨识System Identification系统辩识,又译为“系统识别”和“系统同定”,目前尚无公认的统一定义。
《中国大百科全书》中记述为:系统辩识是根据系统的输入/输出时间函数,确定系统行为的数学模型,是现代控制理论的一个分支(中国大百科自动控制卷486-488页)。
通俗地说,系统辩识是研究怎样利用对未知系统的试验数据或在线运行数据(输入/输出数据)建立描述系统的数学模型的科学。
钱学森把系统广义概括为“依一定顺序相互联系着的一组事物”。
“系统辩识”是“系统分析”和“控制系统设计”的逆问题。
基于实际系统的复杂性,描述其特性的数学模型具有“近似性”和“非唯一性”;辩识方法亦有多样性。
没有绝对好的数学模型和绝对好的辩识方法。
什么是较好的模型?依据辩识的不同目的,有不同答案。
一般说,能够满足目的要求的,比较简单的模型,是较好的模型。
二、系统辩识的目的通常有四类:1.为了估计具有特定物理意义的参数(如:时间常数;转动惯量;经济、生物、生态系统的参数);2.为了预测(如:气象、大气污染、市场、故障等);3.为了仿真(“性能仿真”与“过程仿真”对模型的要求不同);4.为了控制(如设计控制系统的需要)。
三、统辩识的基本步骤系统辩识包括结构辩识和参数估计两个主要内容。
辩识的内容和一般步骤如下:(1)明确目的和获取先验知识首先要尽可能多的获取关于辨识对象的先验知识和明确辩识的目的。
明确目的和掌握尽可能多的先验知识往往是辨识结果好坏的重要先决条件。
(2)实验设计(§3—3)实验设计主要包括以下六个方面内容:a)选择观测点;b)输入信号的形状和幅度(可持续激励条件);c)采样间隔T0;d)开环和闭环辩识(§3—2闭环可辩识条件);e)在线和离线辩识;f) 测量数据的存储和预处理。
(优选)自适应控制理论与系统辨识
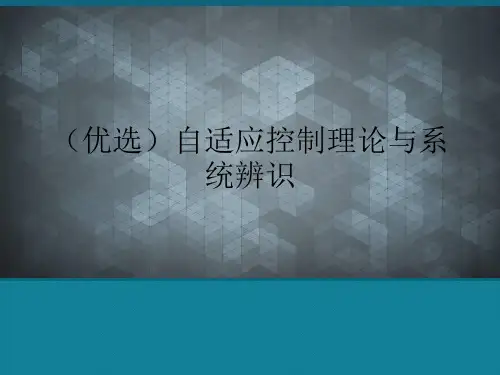
上式的物理意义是:随机变量X (k1) 和 X (k2 )同时在区间 [x(k1), x(k1) x(k1)] , [x(k2 ), x(k2 ) x(k2 )] 之中取值的概
均值 E[x(k)] x(k)P[x(k), k] k
2.均方值: E[x2 (k)] x2 (k)P[x(k), k] k
3.方差: E[{x(k) E[x(k)]}2 ]
4.相关系数(coefficient of correlation)
(k1, k2 ) E[x(k1)x(k2 )]
表明二阶联合概率密度只和 k2 k1 n 有关。
(n) E[x(k1)x(k2)]
x(k1)x(k2 )P[x(k1),k1; x(k2 ),k2 ]
k1 k2
x(k1 n)x(k2 n)P[x(k1 n),k1 n; x(k2 n),k2 n]
k1 k2
相关系数只是n的函数
(优选)自适应控制理论与系 统辨识
统计特性 1.某一时刻 k ,随机变量 x(k)的概率用一阶概率密度函数表
示 P[x(k),k] (它只给出了任一时刻 k, x(k) 出现的概率, 但它没有给出不同时刻随机变量之间的依赖关系) 2. 不同时刻, x( k1 ),x( k2 ) 随机变量之间的依赖关系,应当用 二阶联合概率密度表示 P[ x( k1 ),k1; x( k2 ),k2 ]
由上式可知:独立随机过程的一阶概率密度函数包含着过 程的全部统计信息。
独立随机过程在物理上是存在的,例如在数字控制系统 种,只要采样周期足够长,各时刻的采样值不互相关, 因此可以看成是一个独立随机过程。
液压系统的自适应控制考核试卷

C.增加系统开环增益
D.采用智能控制算法
4.液压系统中的常见负载类型包括:()
A.阻性负载
B.惯性负载
C.摩擦负载
D.瞬态负载
5.自适应控制策略在液压系统中的应用主要包括:()
A.压力控制
B.流量控制
C.位置控制
D.温度控制
6.以下哪些是液压系统中可能出现的非线性现象?()
A.系统建模
B.控制器设计
C.系):
二、多选题(20题,每题1.5分,共30分)
1. __________
2. __________
3. __________
4. __________
5. __________
6. __________
7. __________
B.精度不够
C.磨损导致性能下降
D.与控制系统不匹配
16.以下哪些因素会影响液压系统的动态性能?()
A.液压泵的流量脉动
B.液压缸的泄漏
C.控制阀的响应速度
D.系统的压力损失
17.自适应控制与传统的PID控制相比,以下哪些是自适应控制的优点?()
A.对参数变化的适应性
B.对系统不确定性的鲁棒性
C.控制效果更好
8. __________
9. __________
10. __________
11. __________
12. __________
13. __________
14. __________
15. __________
16. __________
17. __________
18. __________
2.液压系统的自适应控制不需要对系统进行建模。()
中南大学系统辨识及自适应控制试卷3份及答案

2009级本科生 系统辨识及自适应控制 考试题一、 概述系统辨识与自适应控制的关系,以及自适应控制的研究对象和系统辨识的定义?(10分)关系:PPT 1.4图及说明。
自适应控制的研究对象:是具有一定程度不确定性的系统。
系统辨识:就是按规定准则在一类模型中选择一个与数据拟合得最好的模型。
二、描述随机过程统计特性的确定性时间函数有哪些?什么是白噪声,它有哪些特性,有何用途?在系统参数辨识实验中为什么常用M 序列或逆M 序列作为被辨识对象的输入信号?(20分)确定性时间函数有:均值函数、方差函数、均方值函数、相关函数等白噪声:一种均值为零,谱密度为非零常数的平衡随机过程白噪声特性:(1)是一种随机过程信号(2)没有记忆性,任意两时刻之间的值不相关(3)均值为零,方差为常数(4)功率谱密度函数为常数用途:(1)作为系统输入时,为系统的单位脉冲响应(2)作为被辨识系统输入时,可以激发系统的所有模态,可对系统充分激励(3)作为被辨识系统输入时,可防止数据病态,保证辨识精度(4)产生有色噪声原因:白噪声是一种理想的随机过程,若做为系统辨识的输入信号,则过程的辨识精度将大大提高,但是白噪声在工程上难以实现,因为工业设备无法按白噪声的变化特性运行。
M 序列与白噪声性质相近,保留了其优点,工业上可以接受。
但是M 序列含有直流成分,将造成对辨识系统的“净扰动”,而逆M 序列将克服这一缺点,是一种比M 序列更为理想的伪随机码序列。
三、简述在下列参数辨识公式中:111111ˆˆˆ[(1)()]()[()()]1[()]T N N N N T N N N T N N N K y N N K P N N P N P I K N P θθϕθϕλϕϕϕλ++-+++⎧⎪=++-⎪=+⎨⎪⎪=-⎩(1)系数λ的作用(10分);(2)初始值P0如何设定?说明理由(10分)。
(1)加权系数,削弱旧数据产生的误差,对新数据的误差乘以大的加权,其值愈小,跟随时变参数的能力就愈强,但参数估计精度愈低。
自适应控制习题(系统辨识)
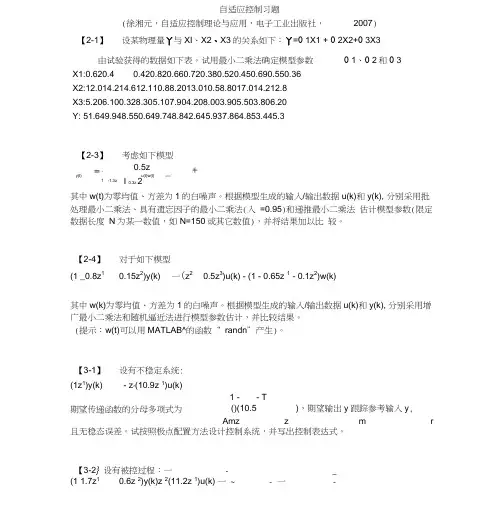
自适应控制习题(徐湘元,自适应控制理论与应用,电子工业出版社,2007)【2-1】设某物理量丫与XI 、X2、X3的关系如下:丫=0 1X1 + 0 2X2+0 3X3由试验获得的数据如下表。
试用最小二乘法确定模型参数 0 1、0 2和0 3X1:0.620.40.420.820.660.720.380.520.450.690.550.36X2:12.014.214.612.110.88.2013.010.58.8017.014.212.8 X3:5.206.100.328.305.107.904.208.003.905.503.806.20 Y: 51.649.948.550.649.748.842.645.937.864.853.445.3【2-3】考虑如下模型其中w(t)为零均值、方差为1的白噪声。
根据模型生成的输入/输出数据u(k)和y(k), 分别采用批处理最小二乘法、具有遗忘因子的最小二乘法(入 =0.95)和递推最小二乘法 估计模型参数(限定数据长度 N 为某一数值,如N=150或其它数值),并将结果加以比 较。
【2-4】 对于如下模型(1 _0.8z 10.15z 2)y(k) 一(z 20.5z 3)u(k) - (1 - 0.65z 1- 0.1z 2)w(k)其中w(k)为零均值、方差为1的白噪声。
根据模型生成的输入/输出数据u(k)和y(k), 分别采用增广最小二乘法和随机逼近法进行模型参数估计,并比较结果。
(提示:w(t)可以用MATLAB^的函数“ randn ”产生)。
【3-1】 设有不稳定系统: (1z 1)y(k)- z ^(10.9z 1)u(k)期望传递函数的分母多项式为Amz z mr且无稳态误差。
试按照极点配置方法设计控制系统,并写出控制表达式。
【3-2} 设有被控过程:一 -_(1 1.7z 1 0.6z 2)y(k)z 2(11.2z 1)u(k) 一 ~- 一--1.3z0.5z u(t)w(t)I 0.3z 21 - - T ()(10.5),期望输出y 跟踪参考输入y ,y(t)给定期望传递函数的分母多项式为(1)(1 0.61 0.08 2),试按照极点配置方 A m zzz法设计控制系统,使期望输出无稳态误差,并写出控制表达式 u(k)。
自适应作业1--系统辨识
Adaptive ControlAssignment 1System Identification姓名: ****学号: *************班级: ***********Answers :1. a) Obtain the system model equation and write it in linear regression form.The system model equation:1111()*()*()10.810.8q y k u k e k q q ---=+--It ’s auto regressive form:()0.8(1)(1)()y k y k u k e k =-+-+b) Simulate the system by generating 1000 data points. Plot u(t) and y(t).Th e in pu t s u (k )时刻-k输入信号-u (k )时刻-k输出信号-y (k )c) Obtain the least squares estimator for this system.The least squares estimator for the parameter vector is:The estimated value of system parameters are:2.a) Generate any input and get the response. Plot u(t) and y(t). Ignore the system noiseThe ARX models :11()()()()(k A q y k B q u k e --=+)It ’s auto regressive form:() 1.5363(1)0.8607(2)0.0416(1)0.0395(2)()y k y k y k u k u k e k =---+-+-+When input is a step function, the output is:t h e mo d el r es po n s e t o a s t ep in pu t时刻-k输出响应-y (k )When input is a sin wave, the output is:t h e mo d el r es po n s e t o s in wav e时刻-k输入信号-s i n (k *0.0628) 输出响应-y (k )b) Write a recursive least squares program to identify this model and test your program.The least squares estimatecan be obtained from :The estimated value of system parameters are:Test my recursive least squares program :时刻-k模型输出z (k ) 系统输出-y (k )Clearly, the response with the least squares estimate is almost as same as the original system response.c) Test the response and the recursive least squares program if a white noise is added.时刻-k模型输出z (k ) 系统输出-y (k )Obviously, the response with the least squares estimate is almost as same as the original system response. So I think it is predicting the correct system parameters.d) Comment on how different types of inputs, initial LN, and length of dataaffect the final estimation.Conclusion:1)The error of parameter estimation will be smaller with bigger initial LN. So the system identification will be more accurate.2) Different types of inputs can affect the final estimation, in this case, a Step function signal is better then A sin wave signal.Case two: recursive least squares with a forgetting factorConclusion:1)when c is smaller, the estimated values are more precise, but the smaller c could make System Identification instability. For sinusoidal signals, when c <0 .5, the estimated values become the divergence. Therefore, the general range of c is 0.95 to 0.98.2)For this system,RLS- with a forgetting factor is more accurate then recursive least squares. 3)The error of parameter estimation will be smaller with bigger initial LN. So the system identification will be more accurate.e) Show how the system parameters in the θ track towards the true values A and B as each new iteration occurs.Case one: RLS,without interruptt h e t r ac k o f t h e a1-s t ep f u c t io n时刻-k系统参数-a 1t h e t r ac k o f t h e a1-s in wav e时刻-k系统参数-A 1t h e t r ac k o f t h e a1-r an d m时刻-k系统参数-a 1Case two:RLS- withinterruptt h e t r ac k o f t h e a1-s t ep f u c t io n时刻-k系统参数-a1t h e t r ac k o f t h e a1-s in wav e时刻-k系统参数-a1t h e t r ac k o f t h e a1-r an d m时刻-k系统参数-a 1Conclusion :1. when the input is the random signal, the speed of identification is the fastest.2.The speed of identification is faster and more accurate when there isn ’t interrupt.3. Find the order of the following input signals:• To obtain estimates of a parametric model, the input signal has to be “rich” enough to excite all modes of the system.• An input signal is said to be persistently exciting (P.E.) of order n if the following limit exists:11()lim ()()tt i c k u i u i k t →∞==-∑and the matrix is positive semi-definite (non-singular).(0)(1)...(1)(1)(0)...(2).1lim ..(1)(2)...(0)TN t c c c n c c c n C t c n c n c φφ→∞-⎡⎤⎢⎥-⎢⎥⎢⎥==⎢⎥⎢⎥⎢⎥⎢⎥--⎣⎦• The signal u with the property c(k) is persistently exciting of order n if and only if()211lim ()()0tt k U A q u k t →∞==>∑a) A step function signal;Let u(t)=1 for t>0 and zero otherwise. It follows that10(1)()00t q u t t =⎧-=⎨≠⎩A step can be thus at most be PE of order 1. Since11(k)lim ()()tt i c u i u i k t →∞==-∑1l i m ()()1l i m 1*1l i m 1tt i k tt i kt u i u i k t t t k t →∞=→∞=→∞=-=-==∑∑So:123[(0)]1(0)(1)110(1)(0)11(0)(1)(2)111(1)(0)(1)1110(2)(1)(0)111...C c c c C c c c c c C c c c c c c ==⎡⎤⎡⎤===⎢⎥⎢⎥⎣⎦⎣⎦⎡⎤⎡⎤⎢⎥⎢⎥===⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦(0)(1)...(1)(1)(0)...(2)...(1(2)...(0)n c c c n c c c n C c n c n c -⎡⎤⎢⎥-⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥⎢⎥--⎣⎦) 11...111...1.0..11...1⎡⎤⎢⎥⎢⎥⎢⎥==⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦It follows that it is PE of order 1.b) A pulse function signal;It follows from Eq()211lim ()()0tt k U A q u k t →∞==>∑that Cn →0 for all n if u is a pulse. A pulse thus is not PE for any n.c) A sinusoid function signal;Let u(t)=sin wt. It follows that2(2cos 1)()0q q w u t -+=A sinusoid can thus at most be PE of order 2. Since 21cos 1cos 12w C w⎛⎫= ⎪⎝⎭ it follows that a sinusoid is actually PE of order 2.d) A random signal.Consider the stochastic processU(t)=H(q)e(t)Where e(t) is white noise and H(q) is a pulse transfer function. It follows from the definition of white noise that Eq()211lim ()()0t t k U A q u k t →∞==>∑ is satisfied for the signal e for any nonzero polynomial A(q). This property also holds for the signal u. So the signal u is thus PE of any order.Appendix:。
工业自动化中的自适应控制系统考核试卷
C.优化控制器设计
D.监测系统性能
4.自校正自适应控制方法的优势有哪些?()
A.不需要精确的数学模型
B.能够在线调整控制器参数
C.适用于非线性系统
D.适用于时变系统
5.以下哪些因素可能导致工业自动化系统的不确定性?()
A.环境变化
B.设备老化
C.参数变化
D.外部干扰
6.自适应控制器设计时,需要考虑哪些要素?()
A.线性系统
B.非线性系统
C.稳定系统
D.确定性系统
13.在自适应控制系统中,哪个环节负责调整控制器参数?()
A.控制器
B.参数估计器
C.传感器
D.状态观测器
14.以下哪种方法主要用于解决非线性系统的自适应控制问题?()
A.模型参考自适应控制
B.自校正自适应控制
C.最优自适应控制
D.反馈线性化
15.在自适应控制系统中,以下哪个参数对系统性能影响较大?()
A.控制器
B.参数估计器
C.传感器
D.执行器
18.以下哪些自适应控制方法适用于时变系统?()
A.模型参考自适应控制
B.自校正自适应控制
C.最优自适应控制
D.预测控制
19.自适应控制系统的设计过程中,以下哪些步骤是必要的?()
A.确定控制目标
B.建立数学模型
C.设计控制器
D.实施和测试
20.以下哪些技术可以用于自适应控制系统的故障检测和诊断?()
4.在自适应控制系统中,哪个环节负责对系统参数进行实时调整?()
A.控制器
B.被控对象
C.传感器
D.参考模型
5.以下哪个概念不属于自适应控制?()
系统辨识与自适应控制
《系统辨识与自适应控制》课程论文自动控制理论发展到了很高的水平,经典控制论被更有前途的现代控制理论所超越,控制技术的水平越来越高。
现代控制理论的应用是建立在已知受控对象的数学模型这一前提下的,而在当时对受控对象数学模型的研究相对较为滞后。
现代控制理论的应用遇到了确定受控对象合适的数学模型的各种困难。
因此,建立系统数学模型的方法一一系统辨识,就成为应用现代控制理论的重要前提。
在另一方面,随着计算机科学的飞速发展,计算机为辨识系统所需要进行的离线计算和在线计算提供了高效的工具。
在这样的背景下,系统辨识问题便愈来愈受到人们的重视,成为发展系统理论,开展实际应用工作中必不可少的组成部分。
系统辨识是根据系统的输入输出时间函数来确定描述系统行为的数学模型。
现代控制理论中的一个分支。
通过辨识建立数学模型的目的是估计表征系统行为的重要参数,建立一个能模仿真实系统行为的模型,用当前可测量的系统的输入和输出预测系统输出的未来演变,以及设计控制器。
对系统进行分析的主要问题是根据输入时间函数和系统的特性来确定输出信号。
对系统进行控制的主要问题是根据系统的特性设计控制输入,使输出满足预先规定的要求。
而系统辨识所研究的问题恰好是这些问题的逆问题。
通常,预先给定一个模型类卩={M} (即给定一类已知结构的模型),一类输入信号u和等价准则J=L(y , yM)( 一般情况下,J是误差函数,是过程输出 y和模型输出yM的一个泛函);然后选择使误差函数 J达到最小的模型,作为辨识所要求的结果。
系统辨识包括两个方面:结构辨识和参数估计。
在实际的辨识过程中,随着使用的方法不同,结构辨识和参数估计这两个方面并不是截然分开的,而是可以交织在一起进行的。
经典方法经典的系统辨识方法的发展已经比较成熟和完善,他包括阶跃响应法、脉冲响应法、频率响应法、相关分析法、谱分析法、最小二乘法和极大似然法等。
其中最小二乘法(LS)是一种经典的和最基本的,也是应用最广泛的方法。
系统辨识与自适应控制作业
一、系统辨识部分1、SISO 系统作为仿真对象)()2(5.0)1()2(7.0)1(5.1)(k e k U k U k Z k Z k Z +-+-=-+--二阶的离散的,其中{e(k)}为服从N(0,1)分布的白噪声序列;输入信号)(k U 采用四阶逆重复m 序列,其中幅值为1,数据信噪比β=14.3% 选择的辨识模型为:)()2(5.0)1()2()1()(2121k k U b k U b k Z a k Z a k Z ε+-+-=-+--用最小二乘估计的一次性完成算法和LS 递推算法分别估计参数,选取数据长度480=l ,选取的初始值⎩⎨⎧==⨯226010p 001.0Q I (遗忘因子μ=0.995)。
解:最小二乘估计的一次性完成算法程序代码:clear clc%-----产生M 序列输入信号--------------------- l=480;y1=1;y2=1;y3=1;y4=0; for i=1:l;x1=xor(y3,y4);x2=y1;x3=y2;x4=y3;y(i)=y4; if y(i)>0.143,u(i)=-1; else u(i)=1; endy1=x1;y2=x2;y3=x3;y4=x4; endfigure(1);stem(u) grid ontitle('输入信号')%-----产生白噪声信号------- A=19;x0=12;M=500; for k=1:l x=A*x0;x1=mod(x,M); v(k)=x1/512; x0=x1; endfigure(2);stem(v) title('白噪声信号')z=zeros(479,1);z(2)=0;z(1)=0;w=0.995;l=477;for k=3:479;z(k)=1.5*z(k-1)-0.7*z(k-2)+u(k-1)+0.5*u(k-2)+v(k);zstar(k)=z(k)*w^(l-k+2);endH=zeros(477,4);for k=1:477H(k,1)=-z(k+1)*w^(l-k);H(k,2)=-z(k)*w^(l-k);H(k,3)=-u(k+1)*w^(l-k);H(k,4)=-u(k)*w^(l-k);endestimate=inv(H'*H)*H'*(zstar(3:479))'辨识结果:estimate =-1.53760.6938-0.9780-0.4565最小二乘估计的递推算法的程序元代码:clearclc%-----产生M序列输入信号---------------------l=480;y1=1;y2=1;y3=1;y4=0;for i=1:l;x1=xor(y3,y4);x2=y1;x3=y2;x4=y3;y(i)=y4;if y(i)>0.143,u(i)=-1;else u(i)=1;endy1=x1;y2=x2;y3=x3;y4=x4;endfigure(1);stem(u)grid ontitle('输入信号')%-----产生白噪声信号-------A=19;x0=12;M=500;for k=1:lx1=mod(x,M);v(k)=x1/512;x0=x1;endfigure(2);stem(v)title('白噪声信号')z=zeros(479,1);z(2)=0;z(1)=0;for k=3:479;z(k)=1.5*z(k-1)-0.7*z(k-2)+u(k-1)+0.5*u(k-2)+v(k); endP=10^6*eye(4,4);e=zeros(4,478);e(:,1)=[P(1,1),P(2,2),P(3,3),P(4,4)];c=zeros(4,478);c(:,1)=[0.001 0.001 0.001 0.001]';K=[10;10;10;10];w=0.995;for k=3:479;h=[-z(k-1),-z(k-2),u(k-1),u(k-2)]';K=P*h*inv(h'*P*h+w);c(:,k-1)=c(:,k-2)+K*(z(k)-h'*c(:,k-2));P=(eye(4)-K*h')*P/w;e(:,k-1)=[P(1,1),P(2,2),P(3,3),P(4,4)];enda1=c(1,:);a2=c(2,:);b1=c(3,:);b2=c(4,:);ea1=e(1,:);ea2=e(2,:);eb1=e(3,:);eb2=e(4,:);figure(3);i=1:478;plot(i,a1,'r',i,a2,'y:',i,b1,'g',i,b2,':')title('最小二乘递推算法辨识曲线')axis([0,500,-2,2])figure(4);i=1:478;plot(i,ea1,'r',i,ea2,':',i,eb1,'g',i,eb2,':')title('最小二乘递推算法辨识误差曲线')axis([0,500,0,10])-2-1.5-1-0.500.511.52最小二乘递推算法辨识曲线012345678910二、自适应控制部分1、设有二阶系统,1)(122++=s a s a s D ,1)(=s N 。