
第五章CAN收发器
CANH和CANL理想配合,降低电磁辐射。
网络中有不上电节点时,性能有所改进。 完全符合ISO11898标准。 速率高达1Mbit/s。 电磁抗干扰EMI性极高。
不上电的节点不会对总线造成扰动。
TxD引脚有防止箝位在显性总线电平的超时检测功能。 静音模式中提供了只听模式和Babbling Idiot保护。
2. 静音模式:将S引脚连接到VCC可以进入静音模式。在 静音模式中,发送器是禁止的。但芯片的其他功能可以继 续使用。静音模式可以防止在CAN控制器不受控制时对 网络通讯造成堵塞。
微控制器
电子控制单元
CAN控制器
收发器
CAN高速收发器的典型应用
总线长度及节点确定
功能框图
保护电路
斜率/等待
驱动器
接收器
基准电压
引脚信息 符号 TXD GND 管脚 1 2 地 功能描述 发送数据输入
VCC
RXD Vref CANL
PCA82C250引脚图
3
4 5 6 7
电源电压
接收数据输出 参考电压输出 低电平CAN电压输入 或输出 高电平CAN电压输入 或输出
CANH
Rs
增加)。
TJA1050有一个温度保护电路,当与发送器的连接点的温 度超过大约165℃时,会断开与发送器的连接。芯片工作时,
发送器消耗了大部分的功率,断开发送器使电路的功率消耗和
温度会变低。此时芯片的其他功能仍继续工作。当引脚TXD变 高(电平),发送器由关闭状态复位。当总线短路时,温度保 护电路尤其重要。
8
斜率电阻输入
器件参考数据 标记 Vcc Icc
1/tbit
参数 提供电压 提供电流
最大发送速度
条件
待机 模式 非归 零码
最小 最大 4.5 5.5 170
1
单位 V uA
Mbaud
Vcan
Vdiff
tpd
T
CANL、CANH输入/ 输出电压 差动总线电压 传输延迟时间
工作环境温度
-8
1.5
+18
保护总线引脚,防止汽车环境中的瞬态干扰。 输入级兼容3.3V和5V器件。 输出驱动器具有温度保护。
防止电池对地的短路。
至少可以连接110个节点。
功能框图
过热保护 TXD显性 位超时 定时器
驱动器
接收器
参考电压
TJA1050设计有一个电流限制电路,保护发送器的输出级, 当电源意外短路时不会对TJA1050造成损坏(此时的功率消耗
正常工作状态(通过管脚8),以对此信号作出响应。由于处
在待机方式下,接收器是慢速的,因此,第一个报文将被丢失。
应用举例
CAN控制器
基 本 收 发 电 路
CAN收发器
CAN控制器
有 电 气 隔 离 的 C A N 收 发 电 路
CAN收发器
CAN总线
在CAN控制器和收发器之间使用光耦,通常会增加 总线节点的循环延迟。信号要从每个节点发送和接收电
1. 高速模式 :管脚8接地。发送器延时是影响发送速度的一个 重要因素,高速工作模式下,发送器输出级晶体管最大限度 的快速打开和关闭。在这种模式下,没有任何措施用于限制 上升斜率和下降斜率。使用屏蔽电缆以避免射频干扰RFI问 题。
2. 斜率模式:管脚8和地之间串入电阻。对于较低速度或较短
总线长度的应用场合,可使用非屏蔽双绞线或平行线作为总线。
第五章 常用CAN总线收发器 CAN总线驱动器提供了CAN控制器与物理总线之间的接 口,对总线提供差动发送能力并对CAN控制器提供差动 接收能力,是影响CAN网络通信的一个重要因素。
CAN总线收发器PCA82C250 PCA82C250是Philips公司生产的CAN收发器。汽车 中高速领域。它是目前世界使用最广泛的CAN收发器。 特性: 符合和“ISO11898”标准 高速率(最高达1Mbps) 总线保护能力,具有抗汽车环境中的瞬间干扰 斜率控制,降低射频干扰(RFI) 差分接收器,抗宽范围的共模干扰,抗电磁干扰(EMI) 热保护 防止电池和地之间的发生短路 低电流待机模式 未上电节点对总线无影响 可连接110个节点
3.0
V
V
高速 模式
-40
50
+125
ns
℃
RS选择的三种不同工作模式
在Rs管脚上强制条件 VRS>0.75Vcc -10uA<IRS<-200uA VRS<0.3Vcc
在Rs管脚上电压和电流 模式 IRS<|10uA| 待机 斜率控制 0.3Vcc< VRS <0.6 Vcc IRS<-500uA 高速
此时,为降低射频干扰RFI,应限制发送器晶体管的上升斜率 和下降斜率。上升斜率和下降斜率可通过由管脚8接至地的连
接电阻进行控制,斜率正比于管脚8的电流输出。
3.待机模式:管脚8接至高电平。在此模式下,关闭发送器, 接收器转至低电流。若在总线上检测到显性位(差动总线电压 >0.9V),RXD将变为低电平。微控制器应将收发器转回至
路上通过两次,这将降低位速率,或者说减少位速率一
定时可使用的最大的总线长度。这在计算由于CAN网络 中的传播延迟而造成限制可以使用的最大总线长度时要 考虑。如果位速率很高,例如高于500kbit/s则应考虑使 用延迟小于40ns的高速光耦,比如HCPL-7101、
TLP113等。
CAN总线收发器TJA1050 主要特性:
TJA1050引脚信息
助记符
引脚
描述
TXD
GND Vcc
1
2 3
发送数据输入
接地 电源
RXD
Vref CANL
4
5 6
Байду номын сангаас
接收数据输入
参考电压输出 低电平CAN总线
CANH
S
7
8
高电平CAN总线
选择进入高速模式还 是静音模式
工作模式:
1. 高速模式:高速模式就是普通的工作模式,将引脚S接 地可以进入这种模式。如果引脚S没有连接,则默认为高 速模式。 总线输出信号有固定的斜率,并且以尽量快的速度切 换。这种模式适合用于最大的位速率和/或最大的总线长 度,而且此时它的收发器循环延迟最小。
CAN控制器和CAN收发器区别

CAN控制器和CAN收发器区别
CAN控制器⽤于实现CAN总线的协议底层以及数据链路层,⽤于⽣成CAN帧并以⼆进制码流的⽅式发送,在此过程中进⾏位填充、添加CRC校验、应答检测等操作;将接收到的⼆进制码流进⾏解析并接收,在此过程中进⾏收发⽐对、去位填充、执⾏CRC校验等操作。
此外还需要进⾏冲突判断、错误处理等诸多任务。
CAN收发器(有时也称为驱动器)是CAN总线的物理层,⽤于将⼆进制码流转换为差分信号发送,将差分信号转换为⼆进制码流接收。
在CAN总线中⼆者都是必须的。
1.CAN协议只有两层:物理层和数据链路层。
CAN收发器(也就是协议控制器)的作⽤就是完成数据链路层组帧和⽣成物理层⽐特流,驱动器的作⽤是吧控制器输出的⾼低逻辑电平编程CAN总线的差分式电平。
协议相关的内容基本都由协议控制器完成,单⽚机软件上只要配置需要的通信速率、帧ID以及发送的数据内容,然后告知收发器,让它发送就OK。
不需要从软件上编写协议。
2.单⽚机内部的CAN控制器和外接CAN控制器功能相同,省去了再加外围硬件。
单⽚机对帧格式不⽤特别关⼼,但是发送之前⾄少需要告诉协议控制器你所要发送的数据内容以及帧的ID。
can收发器保护措施

can收发器保护措施收发器是一种广泛应用于通信领域的电子设备,其作用是将发送方的信号转换为合适的形式以便能够在传输介质上进行传输,并将接收到的信号转换为能够被接收方处理的形式。
为了保护收发器的正常运行和延长其使用寿命,需要采取一系列的保护措施。
本文将介绍一些常见的收发器保护措施。
首先,针对静电放电问题,应采取静电保护措施。
静电会对收发器产生电压冲击,从而造成设备损坏。
为了避免这种情况的发生,收发器应使用静电保护装置,如静电保护电路、静电保护二极管等。
这些装置能够将静电放电引到地线上,保护设备免受静电损害。
其次,针对过热问题,应采取散热措施。
过热会导致收发器内部元件的损坏或短路,进而影响设备的正常工作。
为了确保收发器的正常温度,应采取散热措施,如在收发器周围设置散热片或散热风扇,增加散热效果,保持设备的温度在正常范围内。
此外,针对电源干扰问题,应采取抗干扰措施。
电源产生干扰信号,会对收发器的工作产生干扰,影响通信质量。
为了降低电源干扰,可在电源线路上添加滤波器或采用隔离电源,以减少干扰信号的传播和影响。
还有,针对电磁干扰问题,应采取屏蔽措施。
电磁干扰会对收发器的性能产生负面影响。
为了减少电磁干扰对收发器的影响,可在收发器周围设置金属屏蔽罩,将干扰信号隔离在外部,保护设备内部的正常工作。
此外,还应注意地线和信号线的连接质量。
地线和信号线的连接质量直接影响到设备的工作效果。
为了保证良好的连接,应采取可靠的连接措施,如使用金属接头或焊接连接,避免接触不良或松动引起的问题。
最后,定期进行设备维护和检修也是重要的保护措施之一。
设备长时间运行后,可能会出现磨损、老化等情况,导致设备性能下降或出现故障。
定期对设备进行维护和检修,清洁设备内部的灰尘、更换老化的部件等,可以及时发现并解决问题,保护设备的正常运行。
综上所述,对于收发器的保护,需要采取一系列的措施,包括静电保护、散热措施、抗干扰措施、屏蔽措施、连接质量的保证以及定期维护和检修等。
can通信电路原理

can通信电路原理
CAN通信电路原理是基于CAN控制器和CAN收发器来实现数据传输的。
CAN控制器主要负责数据的打包和解包,而CAN收发器则负责数据的传输。
1.CAN控制器:CAN控制器是CAN通信电路的核心部件,它负责将数据打包成CAN数据帧,然后将数据帧传输到CAN收发器。
同时,CAN控制器还负责接收来自CAN收发器的数据帧,解包数据并处理数据。
2.CAN收发器:CAN收发器是CAN通信电路的另一个重要部件,它负责将CAN控制器打包的数据帧转换成电信号,并将其传输到CAN 总线中。
同时,CAN收发器还负责接收来自CAN总线的电信号,将其转换成数据帧,并将其传输到CAN控制器中。
在CAN通信电路中,数据的传输是通过CAN总线实现的。
CAN总线由两根线组成:一根是CAN-H线,另一根是CAN-L线。
当CAN控制器将数据打包成数据帧并传输到CAN收发器时,数据帧的电平会发生变化,从而在CAN总线上产生脉冲信号。
当另一个节点接收到这个脉冲信号时,它可以通过读取数据帧来判断发送节点的地址和数据信息,并将数据发送回发送节点。
这样,就可以实现数据的双向传输。
总的来说,CAN通信电路的原理是利用CAN控制器和CAN收发器来实现数据的打包、解包和传输。
通过CAN总线来实现数据的双向传输,从而实现各个节点之间的通信。
CAN收发器解析讲课教案
8
输出
功能
共模稳压 输出
低电平CA N电压输 入/输出
高电平CA N电压输 入/输出
待机模式 控制输入
授人以鱼不如授人以渔
2. CAN收发器TJA1040
(1)正常模式 收发器通过总线CAN-H和CAN-L 发送和接收数据。 (2)待机模式 发送器和接收器都关闭,只用低 功耗的差动收发器监控总线。 (3)分解网络 分解网络为0.5VCC的直流稳压源, 只在正常模式中接通。 (4)唤醒 在待机模式中,总线由低功耗的差动 比较器监控。
— —
CAN⁃H、CAN ⁃L端子直流电压 ()/V
差动总线电压 (ΔV)/V
差动输入电压 (隐性值)()/ V
待机模式 0<<5.5V
V1=1V 非待机模式
— -8
1.5 -1.0
0.1 —
— —
授人以鱼不如授人以渔
最大值 5.5 70 14 0.17 18
3.0 0.4
(2)PCA82C250的结构
授人以鱼不如授人以渔
2. CAN收发器TJA1040
图3-53 TJA1040功能框图
授人以鱼不如授人以渔
符号 TXD
GND
2. CAN收发器TJA1040
表3-68 TJA1040端子功能
端子 1
2
功能
发送数据 输入
搭铁
符号 SPLIT
CAN⁃L
端子 5
6
3
电源电压 CΒιβλιοθήκη N⁃H 7RXD4
接收数据 STB
表3-64 PCA82C250基本性能参数
差动输入 非待机模式 1.0
—
电压(显性
值)()/V
传播延迟 高速模式
第五章can总线系统检修方法
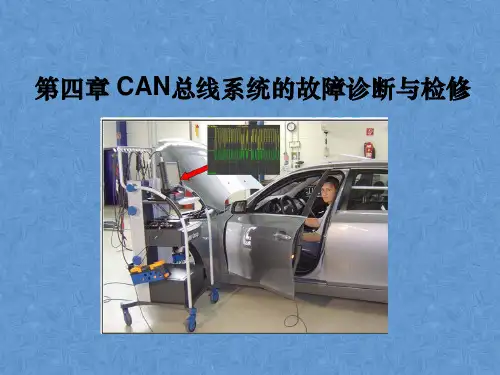
对CAN进行测量时,例如:利用测试盒连接中央舒适电器控制单元,使用双通 道工作模式下进行检测。
两条CAN-BUS总线每一条线都通过一个通道进行测量。通过波形的分析可以很 容易地发现故障。由于需要单一的电压测量值,CAN的测量采用双通道测量是 必要的。CAN测量采用这形式的连接可以简单地判定“单线工作“ 故障。
当在车辆中存在电源电压过低状态时,同样也可能 (错误地) 记录为总线故障。 因此在分析总线故障之前应检查电源电压过低故障是否存储在超过两个控制单 元中。如果回答是肯定的就不用进行其他的总线故障分析了,而只在供电范围 内查询故障原因。
5).故障原因: CAN 总线上通信故障可能是下列原因: - .CAN Low 或 CAN High 通信线断路或者短路。 - .插头连接损坏 (触头损坏、污垢、锈蚀)。 - .车用电源系统中的故障电压 (例如由损坏的点火线圈或接地连接引起)。 - .某个控制单元中的通信部件故障。 - .某个控制单元的供电故障 (当蓄电池电量快耗尽时蓄电池电压缓慢下降可能 导致故障记录存储,因为不是所有的控制单元由于电压下降而同时关闭)。
3). 动力系统CAN-high对正极短路 CAN-high线的电压电位被置于12V.,CAN-Low线的隐性电压被置于大约12V.。 这是由于在控制单元的收发器内的CAN-high 和CAN-Low 的内部错接引起的。需 要将CAN线组(CAN-High 和 CAN-Low)从线节点处依次拔取,同时注意总线 的波形。当故障线组被取下后,的波形要恢复正常。
4.故障查询过程 一般性的查询前提: 1).对故障缺陷的检查。 2).查询故障存储。 3)检查车辆正确控制单元编码。 4)检查车辆正确电器元件匹配。 5).保险丝检查。
5.检查过程 1).用故障查询指南读取所有故障存储。 2)故障查询指南的结果(如果存在)。 3)用读取测量数据块确定故障存储记录(如果存在)。 4)用执行元件自诊断确定故障存储记录(如果存在)。 5)用检测仪确定故障存储记录。 6)用万用表进行电器检测,例如:线路通断。
can收发器保护措施

CAN(Controller Area Network)收发器是用于在CAN总线上发送和接收数据的关键组件。
为了确保CAN收发器的正常运行和保护它们免受电气和环境因素的影响,可以采取以下保护措施:1. **电源保护**:- 提供稳定的电源供应,确保电压在规定范围内,以防止电压浪涌或过压损坏收发器。
- 使用适当的电源滤波器和电源抑制器,以降低电源中的噪声和干扰。
2. **过电流保护**:- 使用适当的保险丝或电流限制器来保护CAN收发器免受过电流损害。
3. **静电放电保护**:- 防止静电放电对CAN收发器的影响,使用静电放电保护电路或设备。
4. **温度保护**:- 在极端温度条件下,确保CAN收发器能够正常工作。
可以使用温度传感器来监测温度,并在需要时采取散热措施。
5. **电磁干扰(EMI)保护**:- 使用屏蔽的CAN电缆,以减少电磁辐射和敏感性,降低EMI对CAN总线的干扰。
6. **防水和防尘保护**:- 如果CAN收发器安装在恶劣的环境中,确保它们具有防水和防尘特性,以保护内部电路免受湿度和颗粒的影响。
7. **短路保护**:- 使用CAN总线短路保护电路,以防止总线上的短路损坏CAN收发器。
8. **EMC(电磁兼容性)保护**:- 符合EMC标准,以确保CAN收发器不会产生或受到电磁干扰。
9. **过压保护**:- 使用过压保护电路,以防止总线上的过电压对CAN收发器的损害。
10. **地线保护**:- 确保地线连接良好,以减小接地问题可能对CAN收发器的影响。
这些保护措施有助于确保CAN收发器在各种环境和操作条件下可靠运行,并且不容易受到电气和环境因素的损害。
根据具体的应用和环境,可能需要采取额外的保护措施来确保CAN总线系统的稳定性和可靠性。
can收发器工作原理
can收发器工作原理
CAN (Controller Area Network) 收发器是一种用于CAN总线通信的设备,其工作原理如下:
1. 传输介质:CAN收发器将CAN总线信号转换为适合传输的
电信号,并通过物理层传输介质(如双绞线、光纤等)进行传输。
2. 收发线路:CAN收发器通常包含一对收发线路。
当CAN控制器发送数据时,收发器将CAN总线上的数据解码并转换为
数字信号,然后将其发送给CAN控制器。
当CAN控制器需
要接收数据时,收发器将CAN总线上的数据转换为模拟信号,并将其传递给CAN控制器。
3. 信号调节:CAN收发器通常具有电平转换和抗干扰功能,
以确保信号传输的可靠性。
它可以调整信号的幅度、电平和波特率,以便与其他CAN节点进行通信。
4. 差分信号:CAN总线通信使用差分信号传输,即通过比较CAN高线和CAN低线之间的电压差异来表示数据。
CAN收
发器通过差分放大和差分比较技术,确保在传输过程中对差分信号进行增益和恢复。
5. 控制逻辑:CAN收发器通常还包含一些逻辑电路,用于控
制收发过程。
其中包括接收数据的同步、错误检测、电平判断、数据过滤和错误报告等功能。
总之,CAN收发器通过信号调节和差分放大恢复等技术,实现CAN总线上的数据转换和传输,为CAN控制器提供可靠的通信接口。
can收发器工作原理
can收发器工作原理
CAN 收发器是一种可以与 CAN 总线进行连接的器件,并负责信号存储和转换,它使本地CAN控制器能够发送和接收CAN总线中的数据。
CAN 收发器主要由放大器、真空管、调试单元和通讯模块组成,它可以实现较低的电压放大,以满足CAN总线的工作要求。
它的增益变化在50-130 dB之间,可以根据收发数据的要求来进行调节。
CAN 收发器可以将CAN总线信号通过放大器进行放大和调整,以适应较低的电压工作要求。
它有一个可伺服或诊断的调试单元,可以实现故障诊断功能,能够快速定位和确定问题发生的原因。
CAN 收发器还可以收发CAN总线上的数据,保护CAN环路以及CAN总线收发器之间的数据传输。
它同时具有多原子时钟同步功能,以准确地检测和传输数据。
另外,它还设计有安全性非常强的数据锁定器功能,可以将数据安全地发送到CAN总线上,即使是在极弱的电压环境下也不会出现数据损坏的情况。
CAN收发器能够有效过滤噪声,保证设备发送和接收数据的精准度,保证CAN系统的完整性。
它多用于车载通讯、远程数据采集、汽车故障识别和设备控制等应用。
第五章CAN收发器讲解学习
2. 斜率模式:管脚8和地之间串入电阻。对于较低速度或较短 总线长度的应用场合,可使用非屏蔽双绞线或平行线作为总线。 此时,为降低射频干扰RFI,应限制发送器晶体管的上升斜率 和下降斜率。上升斜率和下降斜率可通过由管脚8接至地的连 接电阻进行控制,斜率正比于管脚8的电流输出。
3.待机模式:管脚8接至高电平。在此模式下,关闭发送器, 接收器转至低电流。若在总线上检测到显性位(差动总线电压 >0.9V),RXD将变为低电平。微控制器应将收发器转回至 正常工作状态(通过管脚8),以对此信号作出响应。由于处 在待机方式下,接收器是慢速的,因此,第一个报文将被丢失。
CAN总线收发器TJA1050
主要特性: CANH和CANL理想配合,降低电磁辐射。 网络中有不上电节点时,性能有所改进。 完全符合ISO11898标准。 速率高达1Mbit/s。 电磁抗干扰EMI性极高。 不上电的节点不会对总线造成扰动。 TxD引脚有防止箝位在显性总线电平的超时检测功能。 静音模式中提供了只听模式和Babbling Idiot保护。
微控制器 CAN控制器
收发器
电子控制单元
CAN高速收发器的典型应用
总线长度及节点确定
此课件下载可自行编辑修改,仅供参考! 感谢您的支持,我们努力做得更好!谢谢
总线输出信号有固定的斜率,并且以尽量快的速度切 换。这种模式适合用于最大的位速率和/或最大的总线长 度,而且此时它的收发器循环延迟最小。
2. 静音模式:将S引脚连接到VCC可以进入静音模式。在 静音模式中,发送器是禁止的。但芯片的其他功能可以继 续使用。静音模式可以防止在CAN控制器不受控制时对 网络通讯造成堵塞。
高速 - 50
ns
模式
-40 +125 ℃
can总线收发器原理 -回复
can总线收发器原理-回复CAN总线收发器原理解析CAN总线(Controller Area Network)是一种常用于汽车、工业控制和其他应用领域的串行通信协议。
CAN总线收发器是CAN总线系统中的关键组件,负责实现节点间的数据传输。
本文将深入探讨CAN总线收发器的工作原理,分步介绍其关键概念和功能。
# 第一步:CAN总线概述在深入讨论CAN总线收发器之前,让我们首先了解一下CAN总线的基本概念。
CAN总线是一种多主机、分布式控制系统中的实时通信协议。
它具有高可靠性、抗干扰能力强的特点,因此广泛应用于汽车领域和工业自动化等领域。
# 第二步:CAN总线通信原理CAN总线采用了非常特殊的通信方式,即基于事件驱动的通信。
这种通信方式允许多个节点在同一总线上进行并行通信,而不会发生冲突。
CAN总线使用帧(Frame)的形式传输数据,分为数据帧和远程帧。
这些帧包含了发送节点的标识符、数据和控制信息。
# 第三步:CAN总线收发器的基本功能CAN总线收发器是CAN系统中的关键组成部分,它负责将控制器产生的数字信号转换为总线上的电信号,并将总线上的电信号转换为控制器可以理解的数字信号。
其基本功能包括:1. 信号电平转换CAN总线使用差分信号进行通信,CAN收发器负责将控制器的单端数字信号转换为差分信号,以及将差分信号转换为单端数字信号。
2. 帧的生成和解析CAN总线收发器能够生成符合CAN协议的数据帧,同时能够解析从总线上接收到的数据帧,提取标识符和数据信息。
3. 差分信号驱动CAN总线的抗干扰能力得益于差分信号的使用。
CAN收发器通过差分信号的驱动,有效地抵抗了电磁干扰,确保了数据的可靠传输。
# 第四步:CAN总线收发器的工作流程CAN总线收发器的工作流程可以分为发送和接收两个主要部分。
1. 发送过程- 控制器生成数据帧,并将其传递给CAN收发器。
- CAN收发器将数字信号转换为差分信号。
- 差分信号通过CAN总线传输到其他节点。