
第五章CAN控制器
t 16 t SCL
f
16 4 10 6 6 4 10
1 250 kH Z t
3.时钟分频寄存器(CDR)
CAN 模式= 0:基本模式, 1:扩展模式 RXINTEN =1 允许 TX1 专用做接收中断输出. CLOCK OFF =1 关闭CLKOUT 时钟输出
操作模式 (标准)
复位模式
寄存器
验 收 代 码 寄 存 器 验 收 屏 蔽 码 寄 存 器
D0=1 复位模式 D0=0 正常模式
(a).在复位模式(D0=1) 对ACR和AMR操作 (b) 在正常模式 对发送TX缓冲器和接收 RX缓冲器进行操作
16 17 18 19 20 21 22 23
帧信息 标识码1
第五章 CAN控制器与驱动器
§1 CAN控制器作用
1. CAN控制器
(1).对CPU a. 写发送数据,置发送请求标志 CAN控制器 发送数据 b.读接收状态标志,读接收数据
微控制器 CAN控制器 CAN收发器
应用层
链路层
(2). 对 CAN 总线
a. 将发送数据封装成CAN帧发送 b. 将收到CAN帧拆封
t SJW t SCL (2 SJW.1 SJW.0 1)
2.总线时序寄存1 (BTR1)
t SYNCSEG 1 t SCL
tTSEG1 t SCL (8TSEG 1.3 4TSEG 1.2 2TSEG 1.1 TSEG 1.0 1)
tTSEG 2 t SCL (4TSEG2.2 2TSEG2.1 TSEG2.0 1)
TX缓冲器
109 多用途寄存器 112 未用 127
接收FIFO
§3 SJA1000寄存器 1. 模式寄存器 ( CAN 地址0) D7 D6 D5 D4 D3 D2 D1 D0
1:复位( 初始化)
保留
复位模式
0:正常(操作模式)
只听模式
1:只听(不发应答信号) 0:正常
1:睡眠 0:唤醒
睡眠模式
5. 接收状态指示 当SJA1000接收到完整报文,状态寄存器 SR.0 =1表示、FIFO有 完整报文,CPU可以从报文缓冲区读取报文,读完报文后执行释放接收缓 冲区命令,报文接收缓冲区指向下一个报文.
§6 验收滤波器结构与使用
1.验收滤波器组成
标准格式 11位标识符 ACR0 AMR0 ACR1
● 16MHz
8000-80FFH
C5 ● XTAL2
●
(3). ALE 使 D0-D7 数 据线与地址线复用 。
C4
XTAL1
P1.1
RST
TX0 RX0 R1 RX1
自检模式
1:自检(自发应答信 号)
1:单滤波(32位) 0:双滤波(每个16位)
0:正常
滤波方式
2. 命令寄存器( CAN 地址1) D7 D6 D5
保留
D4
D3
D2
D1
D0
1:报文发送
报文写进发送缓冲区并不发送, 执行报文发送命令后才发送
1:自接收请求
1:终止发送 1:释放接收缓冲区 接收到报文后要释放接收 缓冲区,使接收窗口指向下 一个报文
XTAL1 9 XTAL2 10 VDD1 22 VSS18
振荡器
17 RST
4. SJA1000地址分配
CAN地址
00 寄存器 32 接收 FIFO 96
00 13 14 15 16-28 29 30 96 寄存器 RX错误计数器 TX错误计数器 RX,TX缓冲器 RX报文计数器
RX缓冲区起始地址
WR 6 RD 5 ALE 3 INT 16 CS 4 MODE 11
接口管理逻辑
内部总线
12 VDD3 15 VSS3
报文缓冲器 发送 缓 冲器 接收 缓冲器 FIFO
AD0 | AD7
23 24 25 26 27 28 1 2
位处 理器 接受 过滤
位时序 逻辑 Vcc 错误管 理逻辑 复位
●
13 TX0 14 TX1 19 RX0 20 RX1 21 VSS2 18 VDD2
总线定时器 1 (BTR1 ) = 0x1C =0001 1100B
4 1 16 10 6 4 10 6
0x1C
t SYNCSEG 1 t SCL总线定时器 1 (BTR1 ) =
t SEG1 t SCL (8 4 1)
f 16MH Z
t SEG2 t SCL (1 1)
AMR1
验收代码寄存器 验收屏蔽寄存器
FIFO
滤波
11位标识符RTR
DATA1
DATA2
DATA3
(a)验收代码寄存器 ACRn (CAN地址 16,17,18,19)
存储要接收的标识符
(b)验收屏蔽寄存器 AMRn (CAN地址20,21,22,23) 确定验收标识符的相关位
0: 相关
1:无关
2 滤波器配置
(1). 波特率预置位域 CAN 系统时钟周期
波特率预置器(BRP )
t SCL 2tCLK (32BRP.5 16BRP.4 8BRP.3 4BRP.2 2BRP.1 BRP.0 1)
tCLK 1/ f XTAL
在复位模式下可以访问
(2) 同步跳转宽度位域 CAN 规范定义两种类型的同步 A. 硬同步 在帧起始开始同步当前周期 B. 重同步 在随后的剩余报文中每接收到一个隐性到显性 的跳变就执行一次. 同步跳转宽度Tsjw 定义了一位周期可以被一 次重新同步缩短或延长的时钟周期的最大数目
10. RX缓冲器起始地址寄存器RBSA (CAN地址 30 )
(1)作用: 接收报文的起始RAM地址
CAN 地址32 报文 11 报文 窗口CAN地址16 (2) FIFO RAM 地址与 CAN地址的关系 CAN地址=(RBSA)+32 (3) 置释放接收缓冲器命令 RBSA 字指向下一条报文 的起始地址. CAN 地址96 报文3 报文3 报文2 报文2 64字节FIFO RAM 地址 0
(b). 置命令寄存器
CMR.0 =1 ,启动发送请求。
§5 接收报文
1.报文接收缓冲区
(接收缓冲器与发送相同CAN地址 16-28)
标准格式接 收缓冲器
地址 16 17 18
CAN地址 32
CAN16
RAM地址 0
描述区 标识码1 标识码2
报 文 缓 冲 区
19 数据字节1
20
21 22
数据字节2
物理层
2. CAN驱动器
完成逻辑电平与”显性” 、”隐 性”的转换
CAN 总线
§2 CAN控制器SJA1000
1.基本特性 Basic CAN 基本模式 CAN2.0A (标准格式,11位标识符)
Peli CAN 扩展模式 CAN 2.0B (标准格式,扩展格式) (通讯速率达1Mbps)
2.寄存器寻址
BIT2 = RTR
4. 数据区
(a). 8个字节,TX帧信息DL3-DL0确定报文长度 (b). CAN地址19-26(标准格式) CAN地址21-28(扩展格式)
发送数据过程
(a). 将
TX帧信息
TX标识码 TX数据
数据长度 帧类型(数据帧还是远程帧) 帧格式(标准还是扩展格式)
标识符
写入发送缓冲器
§8 CAN 驱动器 82C250
1.特性
(1) 高速率,可达1MHz (2) 具有抗瞬间干扰和保护能力
与RS485驱动 器作用相同
(3) 斜率控制,降低射频干扰(RFI)
(4)低电流待机 (5)未上电节点对总线没有影响
2.功能
(6)可接110个节点
3. 真值表
4. 工作模式(8 脚)
(a). 高速模式: RS 接地 (b). 斜率模式: RS接电阻 (c). 待机模式: RS 接高电平 (低功耗100uA)
CLKOUT 分频系数 CD.2
0 0 0 0 1 1 1 1 0 0 1 1 0 0 1 1
CD1 CD.0 :
0 1 0 1 0 1 0 1 fosc/2 fosc/4 fosc/6 fosc/8 fosc/10 fosc/12 fosc/14 fosc
4.输出控制寄存器
配置输出引脚上拉,下拉,推挽等配置
CAN 位时间
t t SYNCSEG tTSEG1 tTSEG 2
, 波特率 = 1/t
波特率计算举例
CAN 控制器 SJA1000 晶振
16MHz
总线时序寄存器 0 (BTR0 ) = 0x01, BRP.0 = 1
t SCL 2t CLK (32 0 16 0 8 0 4 0 2 0 1 1 1)
3. 标识码 (A)标准格式: 标识码 11位 ID28 –ID18 TX标识码1 (CAN 地址17)
ID28 ID27 ID26 ID25 ID24 ID23 ID22 ID21
TX标识码2(CAN地址18)
ID20 ID19 ID18
RTR
(B)扩展格式: 标识码 29位 ID28 –ID0
5. 输出参考电压(5脚) 为CAN控制器输入提供参考 电压,作为RX电平门线,确定 RX电平是逻辑”1”还是”0” .
6.网络接线
§9 CPU 与CAN接口设计
说明: (1).片选地址
(2). MODE = “1”,选 用Intel 模式,=0 Motorola 模式。
1.CPU 与SJA1000接口设计
can总线控制器的接口ip核设计与实现
发送,最高七位不能全为“隐性”。
图2.3仲裁场结构(3)控制场控制场是由保留位和数据长度代码构成。
其中保留位必须是“显性",作为扩展时使用,数据长度代码是待发送数据的字节数量,接收器认可“显性’’与“隐性”的全部组合m】。
仲裁场-●控制场■『效据场陪或CRCⅨaa&D“:1DLcOr'm场保留位数据长度代码图2.4控制场结构数据长度代码是四位,其中d代表显性,r代表隐性。
对其数据字节进行编码后的真值表如图2.5所示。
一…...数据字节的r费眨据长度·代码个数DLC3D●Q亡HC1Dl∞odddd1ddd2ddd3dd4drdd5dd6da7dr8ddd图2.5数据长度代码真值表(4)数据场数据场由数据帧里的发送字节构成,最多可以发送八个字节,字节从最高位开始发送。
(5)CRC场CRC场由CRC序列和CRC界定符构成。
其中CRC序列有15位,是由循环冗余效验模块生成,紧跟其后是隐性的CRC界定符。
10图2.8远程帧结构2.3.3错误帧错误帧是由错误标志和错误界定符两个场构成。
错误标志有两种不同的表现形式:主动错误标志(Activeerrorflag)和被动错误标志(Passiveerrorflag),其中主动错误标志由六个“显性’’位组成,被动错误标志由六个“隐性"位组成嘲【18】【40】。
图2.9错误帧结构错误界定符由八个“隐性”位组成。
当开始传送错误标志后,每个节点都会发送“隐性"位,并监视总线,直到检测到“隐性"位为止,然后发送剩余的“隐性’’位【习。
2.3.4过载帧过载帧是由过载标志和过载定界符构成。
过载帧只能在帧间间隙才产生,因此可以通过这种方式来区分过载帧和错误帧。
图2.10过载帧结构其中过载界定符与错误界定符的工作过程一致,这里就不做介绍。
122.3.5帧间空间帧间空间是由间隙场和总线空闲场构成。
无论是数据帧还是远程帧,要想与其他帧分开,是通过帧间空间来实现的。
当被动错误的节点使用于之前的报文发生器时,帧间空间包括间隙、挂起传送(SUSPENDTRANSMISSIoN)、总线空闲。
第5章 控制器局域网总线CAN

第5章控制器局域网总线CAN 第5章控制器局域网总线CAN5.1 CAN总线概述5.1.1 CAN总线的定义5.1.2 CAN总线的特性5.1.3 CAN总线在工业控制中的应用5.1.4 CAN总线的优势和劣势5.2 CAN物理层5.2.1 CAN物理层的基本原理5.2.2 CAN物理层的标准5.2.3 CAN物理层的连接方式5.2.4 CAN物理层的常见问题及解决方法5.3 CAN数据链路层5.3.1 CAN数据链路层的基本原理5.3.2 CAN数据帧结构5.3.3 CAN数据链路层的工作模式5.3.4 CAN数据链路层的错误处理机制5.4 CAN控制器5.4.1 CAN控制器的功能5.4.2 CAN控制器的工作流程5.4.3 CAN控制器的常见问题及解决方法5.4.4 CAN控制器的选型和使用5.5 CAN网络拓扑结构5.5.1 点对点拓扑结构5.5.2 总线拓扑结构5.5.3 环形拓扑结构5.5.4 树状拓扑结构5.5.5 混合拓扑结构5.6 CAN网络管理5.6.1 CAN网络的地质分配5.6.2 CAN网络的初始化和配置5.6.3 CAN网络的监控和故障诊断5.6.4 CAN网络的通信参数设置5.7 CAN应用实例5.7.1 汽车电子控制系统中的CAN总线应用5.7.2 工业自动化中的CAN总线应用5.7.3 航天航空中的CAN总线应用5.7.4 其他领域中的CAN总线应用5.8 本章小结附件:本文档涉及的附件详见附件列表。
法律名词及注释:1.CAN总线:控制器局域网总线的缩写,是一种串行总线通信协议,用于实时控制应用中的数据传输。
2.物理层:CAN总线的底层接口,处理物理信号电平和传输距离等。
3.数据链路层:CAN总线的中间层,负责数据的分组和错误检测等。
4.控制器:CAN总线的硬件设备,负责实现CAN通信的功能。
5.网络拓扑结构:指多个CAN节点之间连接的方式,包括点对点、总线、环形、树状和混合等结构。
控制器局域网络(CAN)控制器
控制器局域网络(CAN)控制器英飞凌XC800系列单片机写在前面本篇内容为英飞凌科技有限公司(Infineon Technologies CO., LTD.)的XC800系列单片机的基础篇之一。
本篇所述内容为XC800系列单片机中的XC886/888和XC878子系列提供CAN外设。
如无特别说明,所指的产品为上述XC800子系列单片机中的XC886CLM 单片机。
由于后续芯片会有更多的改进/增加措施,如需要关注其它产品,需要再结合相应的产品数据手册(Data Sheet)和用户手册(User Manual)!由于版本更新等原因,可能会出现各版本间的资料说法有略微差异,请以英飞凌网站公布的最新英文版本的产品数据手册(Data Sheet)和用户手册(User Manual)为准!本篇内容CAN总线原理Infineon MultiCANMultiCAN的组成MultiCAN的运用实战练习:LED灯控实验(报文的发送/接收)CAN总线原理BOSCH CANCAN(Controller Area Network)为局域网控制总线,符合国际标准ISO11898。
CAN总线最初是由德国的BOSCH公司为汽车的监测、控制系统设计的,属于总线式通讯网络。
CAN总线规范了任意两个CAN节点之间的兼容性,包括电气特性及数据解释协议。
CAN协议分为两层:物理层和数据链路层。
物理层用于决定实际位传送过程中的电气特性。
在同一网络中,所有节点的物理层必须保持一致,但可以采用不同方式的物理层。
CAN的数据链路层功能则包括帧组织形式、总线仲裁和检错、错误报告及处理、对要发送信息的确认以及确认接收信息并为应用层提供接口等。
其主要特点是:能够以多主方式工作,网络上的任意节点均可成为主节点,并可向其它节点传送信息。
非破坏性总线仲裁和错误界定,总线冲突的解决和出错界定可由控制器自动完成,且能区分暂时和永久性故障并自动关闭故障节点。
CAN节点可被设定为不同的发送优先级。
can控制器原理

can控制器原理
CAN控制器原理
CAN(Controller Area Network)是一种高速串行通信协议,主要用于汽车、工业控制、医疗设备等领域。
CAN控制器是CAN总线的核心组件,它负责实现CAN协议的各种功能,如帧的发送、接收、错误检测和纠正等。
CAN控制器的工作原理可以分为三个部分:物理层、数据链路层和应用层。
物理层:CAN总线采用双绞线传输,传输速率可达到1Mbps。
CAN 控制器通过收发器将CAN总线与主机连接起来,收发器负责将CAN 控制器的数字信号转换成CAN总线上的模拟信号,以及将CAN总线上的模拟信号转换成CAN控制器的数字信号。
数据链路层:CAN协议采用帧的形式进行数据传输,每个帧包含了标识符、数据、控制位和CRC校验码等信息。
CAN控制器负责将数据转换成CAN帧,并将其发送到CAN总线上。
同时,CAN控制器还负责接收CAN总线上的帧,并将其转换成数据,供主机使用。
应用层:CAN协议的应用层是由用户定义的,用户可以根据自己的需求定义CAN帧的格式和内容。
CAN控制器只负责将CAN帧转换成数据,并将数据转换成CAN帧发送到总线上,具体的数据处理和应用层协议由主机完成。
总之,CAN控制器是CAN总线的核心组件,它负责实现CAN协议的各种功能,如帧的发送、接收、错误检测和纠正等。
CAN控制器的工作原理主要包括物理层、数据链路层和应用层三个部分,通过这三个部分的协同工作,实现了CAN总线的高效、可靠和安全的数据传输。
汽车单片机与车载网络技术(第二版)第5章CAN总线传输系统

第5章 CAN总线传输系统
图5-1 电话会议
第5章 CAN总线传输系统
数据传输总线是车内电子装置中的一个独立系统,用于 在连接的控制单元之间进行信息交换。由于自身的布置和结 构特点,数据传输总线工作时的可靠性很高。
如果数据传输总线系统出现故障,故障就会存入相应的 控制单元的故障存储器内,然后可以用诊断仪读出这些故障。 控制单元拥有自诊断功能,通过自诊断功能,人们可识别出 与数据传输总线相关的故障。用诊断仪读出数据传输总线的 故障记录后,可按这些信息准确地查寻故障。控制单元内的 故障记录不仅可用于初步确定故障,还可用于读出排除故障 后的无故障说明。
第5章 CAN总线传输系统
(2) 为了尽可能降低对供电网产生的负荷,在点火开关 关闭后,若系统不再需要低速数据总线,那么低速数据总线 就进入所谓的“休眠模式”。
(3) 低速CAN数据总线在某条数据线短路,或某条CAN 线断路时,可以用另一条线继续工作,这时会自动切换到 “单线工作模式”。
(4) 高速CAN数据总线的电信号与低速CAN数据总线的 电信号不同。
第5章 CAN总线传输系统
(3) 每个发射器将TX线和RX线的状态一位一位地进行 比较。
(4) 数据传输总线的调整规则:用标识符中位于前部的 “0”的个数代表信息的重要程度,从而就可保证按重要程度 的顺序来发送信息。
越早出现“1”的控制单元,越早退出发送状态,而转至 接收状态,如图5-15所示,这种方法称为仲裁。仲裁规则是 标识符中的号码越小,该信息越重要。
第5章 CAN总线传输系统
(2) 数据传输总线构件。数据传输总线构件用于数据交 换,它分为两个区,一个是接收区,一个是发送区,如图56所示。
数据传输总线构件通过接收邮箱(接收信息存储器)或发 送邮箱(发送信息存储器)与控制单元相连。该构件一般集成 在控制单元的微控制器芯片内。
第五章can总线系统检修方法
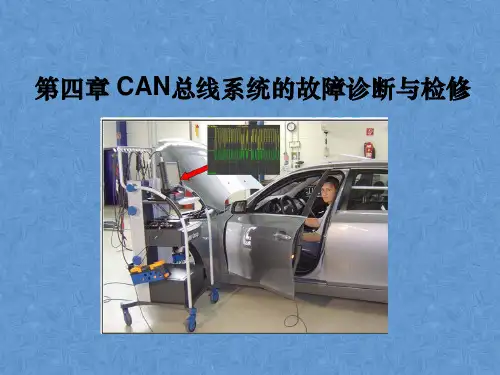
对CAN进行测量时,例如:利用测试盒连接中央舒适电器控制单元,使用双通 道工作模式下进行检测。
两条CAN-BUS总线每一条线都通过一个通道进行测量。通过波形的分析可以很 容易地发现故障。由于需要单一的电压测量值,CAN的测量采用双通道测量是 必要的。CAN测量采用这形式的连接可以简单地判定“单线工作“ 故障。
当在车辆中存在电源电压过低状态时,同样也可能 (错误地) 记录为总线故障。 因此在分析总线故障之前应检查电源电压过低故障是否存储在超过两个控制单 元中。如果回答是肯定的就不用进行其他的总线故障分析了,而只在供电范围 内查询故障原因。
5).故障原因: CAN 总线上通信故障可能是下列原因: - .CAN Low 或 CAN High 通信线断路或者短路。 - .插头连接损坏 (触头损坏、污垢、锈蚀)。 - .车用电源系统中的故障电压 (例如由损坏的点火线圈或接地连接引起)。 - .某个控制单元中的通信部件故障。 - .某个控制单元的供电故障 (当蓄电池电量快耗尽时蓄电池电压缓慢下降可能 导致故障记录存储,因为不是所有的控制单元由于电压下降而同时关闭)。
3). 动力系统CAN-high对正极短路 CAN-high线的电压电位被置于12V.,CAN-Low线的隐性电压被置于大约12V.。 这是由于在控制单元的收发器内的CAN-high 和CAN-Low 的内部错接引起的。需 要将CAN线组(CAN-High 和 CAN-Low)从线节点处依次拔取,同时注意总线 的波形。当故障线组被取下后,的波形要恢复正常。
4.故障查询过程 一般性的查询前提: 1).对故障缺陷的检查。 2).查询故障存储。 3)检查车辆正确控制单元编码。 4)检查车辆正确电器元件匹配。 5).保险丝检查。
5.检查过程 1).用故障查询指南读取所有故障存储。 2)故障查询指南的结果(如果存在)。 3)用读取测量数据块确定故障存储记录(如果存在)。 4)用执行元件自诊断确定故障存储记录(如果存在)。 5)用检测仪确定故障存储记录。 6)用万用表进行电器检测,例如:线路通断。
CAN控制器芯片介绍 PPT
CAN总线收发器 PCA82C250/PCA82C251
PCA82C250/251是CAN协议控制器和物理总线的接口。 此器件对总线提供差动发送能力,对CAN控制器提供差 动接收能力。又称为总线驱动器。
PCA82C251有更高的击穿电压,而且在隐性状态小拉电 流更小,在掉电情况小总线的输出特性有一定改善
TSEG1=tSCL×(8×TSEG1.3+4×TSEG1.2+2×TSEG1.1+T SEG1.0+1)
TSEG2=tSCL×(4×TSEG2.2+2×TSEG2.1+TSEG2.0+1)
CAN总线通讯程序
CAN总线通讯程序由三大部分组 成:SJA1000初始化、接收和发送 , 右图为初始化流程
波特率设定
总线定时寄存器1(BTR1)
总线定时寄存器1定义了每个位周期的长度、采样 点的位置和在每个采样点的采样数目。在复位模式 中,这个寄存器可以被读/写访问,在PeliCAN模式 的工作模式中,这个寄存器是只读的,在BasicCAN 模式中总是FFH。
波特率设定
时间段1(TSEG1)和时间段(TSEG2)
工作模式
准备模式
管脚8如果接至高电平,则电路进入低电流 待机模式。在这种模式下,发送器被关闭, 而接收器转至低电流。
大家应该也有点累了,稍作休息
大家有疑问的,可以询问和交
管脚RS选择的三种不同工作模式
在RS管脚上强制条件
VRS>0.75VCC
-10μA<IRS<-200μA
VRS<0.3VCC
?工作模式?是通过置位控制寄存器的复位请求位激活的段can地址寄存器名称符号控制00控制寄存器11命令寄存器22状态寄存器33中断寄存器44验收代码寄存器55验收屏蔽寄存器66总线定时寄存器0077总线定时寄存器188输出控制寄存器99测试寄存器发送缓冲器10识别码id10311识别码id20rtr和dlc1219数据字11节88接收缓冲器20识别码id103321识别码id20rtr和dlc2229数据字节11883031时钟分频器basiccan地址表波特率设定?总线定时寄存器00?定义了波特率预设值brp和同步跳转宽度sjw的值
10 第六课 第五章 开发CAN模块的单片机及C51编程语言基础
简述can控制器工作原理
简述can控制器工作原理
CAN(Controller Area Network,控制器局域网)是一种在电
子设备中用于通信的高级总线系统。
CAN控制器是实现CAN
通信的核心部分,它负责CAN网络中信息的发送和接收。
CAN控制器工作原理如下:
1. 发送数据:当CAN控制器要发送数据时,它首先检查总线
上的状态。
如果总线空闲,控制器将发送帧信息(包括标识符、数据和其他控制信息)到总线上。
发送完成后,控制器会等待确认信号,如果收到来自其他节点的确认信号,说明数据已成功发送。
2. 接收数据:当总线上有其他节点发送数据时,CAN控制器
会监听总线状态。
如果控制器检测到总线上有数据帧,它会读取并解析该帧的信息,包括标识符、数据和其他控制信息。
然后,控制器将数据帧传递给接收缓冲区,供主机或其他应用程序处理。
3. 错误处理:CAN控制器还负责处理错误。
当控制器检测到
错误时(如总线冲突、位错误或校验错误),它会发送错误信号,并根据错误类型执行相应的错误处理机制,如重传数据或转发错误信息给其他节点。
总之,CAN控制器是CAN通信的关键组件,负责数据的发送、接收和错误处理。
它通过监听总线上的状态,并根据协议规定的规则执行相应的操作,实现可靠的高效通信。
CAN控制器SJA1000
5.1.2 CAN的性能特点
短帧结构,传输时间短,受干扰概率低,适于工 业环境 每帧信息都采用CRC校验及其他检错措施,数据 出错率极低。 通信介质选择灵活(双绞线、同轴电缆或光纤) 错误严重情况下自动关闭输出,保证不影响总线 上其他节点通信。 性价比高,器件容易购臵,节点价格低。 开发技术容易掌握,能充分利用现有的单片机开 发工具。
5.2.3.4 错误帧
数据帧
错误标志 错误标志的重叠
错误帧
帧间空间 或过载帧
错误界 定符
Байду номын сангаас
错误帧由两个不同的场组成,第一个场是不同站 提供的错误标志的叠加,第二个场是错误界定符。 错误标志分两种,主动(激活)错误标志(6个显 性位)和被动(认可)错误标志(6个隐性位) 检测到错误条件的“错误主动”站发送主动错误 标志,这样一来所有其他站都会检测到错误条件 并开始发送错误标志。叠加在一起最多12个显性 位
5.2.3.2 数据帧
帧间空间 数据帧 帧间空间
仲裁场 帧起始
控制场
数据场
CRC场
帧结束 ACK场
由7个不同的场组成。数据场长度可为0 CAN2.0B存在标准和扩展两种帧格式 为了设计简单,可以对标准格式执行部分扩展, 不一定要完全扩展 可以用整个标识符进行报文滤波,也可以把标识 符屏蔽一部分进行报文滤波
数据帧的标准格式和扩展格式
应答场为2位,包括应答间隙和应答界定符,不进 行位填充。 在应答间隙时间,发送器发隐位;所有正确接收 到有效报文的接收器发一个显位。 应答界定符为隐位(1)。 帧结束:由7个隐位组成,不进行位填充。 7.2.3.3 远程帧 需要数据的节点可以发送远程帧请求另一节点发 送相应数据帧 远程帧的RTR位是隐性的,它没有数据场,所以 数据长度码没有意义。