
第2章 感应电动机的数学模型
1 . 电压方程
u . , = R d a l + P y V a ,
u p , =R t i p , +P V i p t u a 2 =R 2 i a 2 + P W a 2 + C l ) V p 2
u p 2 = R 2 i p 2 + P P p 2 + 口 V . 2
一s i n g ,
‘ U
2
n}
子 ‘
弓 . 1
、. . ,
一 一
( 2 . 1 1 )
V f p , = L s i p , + L m i , 6 2
V 1 a 2 = L m i a , + L , i a 2
( 2 . 1 2 )
V f p 2 = L m i p , + L r i , 6 2
T , . = 一 n p L m 1 W A i n + i s i b + i s i , ) s i n 0 + ( i A i b + i B i c + i C i a ) s i n ( 0 + 1 2 0 0 ) +
( 1 A i c + i e i s + i s i 6 ) s i n ( 0 一 1 2 0 0 ) l
经过如上的坐标变换就可以将 电机的数学模型从三相坐标系统转到二相坐标
系系统下,从而大大简化了电机的模型,使得对其的分析不再复杂。
2 . 3 a , / 3 系统中的感应电机数学模型
利用式 ( 2 . 7 ) , ( 2 . 8 ) , ( 2 . 9 ) 对进行变换就可以 得到。、刀 系统感应电 机数
一 仪 朽
C
C 2 / 3
在实际电机中没有零轴电流,因此实际的电流变换式为:
一1 一1
- 一
( 2 . 8 )
- -
卜 ! 一 , 1 - I ‘ 工万 _ L i p ] v 3 1 0业 一 , / 3
W A 'W B >w e ,w n >w b ,w 。 表示各相绕组的全磁链;
R 1 , R , 表示定子和转子绕组电阻。 上述各量都己折算到定子侧。 2 .磁链方程
每个绕组的磁链是它本身的自 感磁链和其他绕组对它的互感磁链之和, 因此,
六个绕组的磁链可表达为
瓜 瓜 隔 瓜 陌 氏
引 引 列划
2 . 磁链方程
V i a l = L S i a i + L m i a 2
C C
1
a
一 -
S - 夕 一
2
:
r ......L
c g , “ ‘ s i n乡 I c o s g ,
( 2 . 1 4 b ) W A = f ( U p , 一 i p , r , ) d t
I / V r a ] 一 、 [ L w ' 叨」 L m L
门 leseseeesesJ
厂lesesllesesL
d一 dt
d- dt
u s a
I s a
u s / 6
u a =R 2 i a +P尹 。
u a = R 2 i b + P W h
“ 。 =R 2 i . + Py r ,
( 2 . 2 )
式中 。 , ,。 , ,u c , u a , u b ,。 。 表示定子和转子 相电 压的 瞬时 值
i A , i s , i s , i s , i s , i 。 表示定子和转子相电流的瞬时值;
I S Q
( 2 . 1 5 )
R
L
b
其中口_i 一
2 . 4本章小结:
本章建立了三相感应电机在三相系统中的数学模型,通过所介绍的变换矩阵
得到了感应电机在二相静止坐标系下的数学模型。并经由数学推导得出感应电机
性方程显然是十分困难的,即使要画出很清晰的结构图也并非易事。通常须采用
坐标变换的方法加以改造,使坐标变换后的数学模型容易处理一些。 以产生同样的旋转磁动势为准则, 图2 . 2 a 的三相交流绕组、图 2 . 2 b的两相交
流绕组和图2 . 2 c 中整体旋转的直流绕组彼此等效。 或者说, 在三相坐标系下的i A r
的电磁转矩与电机定、转子磁链及其交角的关系。最后本章建立了鼠笼型感应电
机在a , 尽。 系统中的状态方程。 它们是后续理论分析和实验的基础。 在以 后的分 析中如不加说明都是在。 、 / 3 " 。 静止坐标系下进行的。
( a )三相交流绕组 ( b )两相交流绕组 ( c ) 旋转的直流绕组
1 .三相/ 二相变换
在三相静止坐标系A , B , C和二相静止坐标系。、刀之间的变换,简称3 / 2
变换。令该变换服从于功率不变约束条件。得到变换阵为:
1 0 1 一 扼 厂 1 | 卜 日! 匡 囚」 厄物
2 . 1感应电机的数学模型
1 .电压方程 三相定子绕组的电压平衡方程为
u A =R J A + P树 ,
u B =R i i B +P样 B u c =R , i c +P俨 ‘
( 2 . 1 )
硕士学位论文
其中p = d / d t ;相应的,三相转子绕组折算到定子侧后的电压方程为
3 . 电磁转矩方程
( 2 . 1 3 ) T , = n p L m ( i p , i a 2 一 i . 1 i , 6 2 )
4 . a / i 系统中定子磁链模型
V / . = J ( U , 一 ‘r s ) d t ( 2 . 1 4 a ) 5 . a , Q系统中转子磁链模型
基于模糊神经白 适应的感应电动机直接转矩控制研究
对于恒转矩负载,D = O , K = 0 ,则
T =T , 十一 一 二 一
J d u o
( 2 . 5)
n p d t
4 .转矩方程
根据载流导体在磁场中受力的基本公式可 以得到电机 电磁转矩 的公式为:
{『 网 回 回 囚 囚 困
疏肠及及寿 寿 扬扬岛几岛 几
几瓜几几几几 几瓜几几几几
哟叽 姚 试 汽 叭
( 2 . 3)
或写成 :
俨= L i ( 2 . 3 a )
式中L 是6 * 6 电 感矩阵,其中对角线元素L A , L . , L m , L , . , L . . , L 二 是各有
i e > i s 和 在两 相 坐 标 系 下i s " i p 和 在 旋 转 两 相 坐 标系 下 的 直 流电 流i m , i ‘ 是 等 效
的,它们能产生相同的旋转磁动势。对图 2 . 2 。 的 M, T两个绕组而言,当观察者
站在地面看上去,它们是与三相交流绕组等效的旋转直流绕组;如果跳到旋转着 的铁心上看,它们其实就是一个直流电机的物理模型了。这样,通过坐标系的变
换, 可以找到与交流三相绕组等效的直流电机模型。 现在的问题是, 如何求出i A r i n , i s 和i M , i t 之间准确的等效关系,这就是坐标变换的任务。
-一 ̄ 一一 一- 一一 一- -- R f f l l i t 3 C , 一
曰 , 一
. 一
图2 . 2等效的交流电机绕组和直流电机绕组物理模型
标系 d轴和静止坐标系。轴之间的电角度。并令静止的二相系统与旋转的二相系
统绕组匝数相同,磁势相等。可以得到二相/ 二相旋转变换 ( 也即 P a r k变换)关 系式如下:
厂 ‘leseseslL
c o s 9 , s i n 0 l 一s i n B ,c o s B ,
,‘
n}
一 .1
、. .J
基于 模糊神经自 适应的感应电动机直接转矩控制研究
第2 章 感应电动机的数学模型
感 应 电 动 机( 又 称 为 异 步 电 动 机 ) 的 数 学 模 型 [ 3 4 1 [ 3 5 1 是 一 个 高 阶 、 非 线 性 、
强祸合的多变量系统。 在研究异步电动机的多变量数学模型时, 常作如下的假设:
。 . . . . r.
2
ll es. we J
‘ . ‘
A
( 2 . 9 )
B C
2 2
2 .二相/ 二相旋转变换
基于模糊神经自 适应的感应电动机直接转矩控制研究
在图2 . 2 b ( 虚线) 中, 定 义同步旋转的 两相坐标系d , q , 其中0 1 角是旋转坐
reses. l l
卫 2 兰 2 1 一扼
--1 - 2 万一 2 1 一 扼
反之,如果要从二相坐标系变换得到三相坐标系,可求其反变换阵,得
%
--l 3/
C
- -
( 2 . 7 )
。 立 2 少 2
1 --l 一 2刁 - 2
关绕组的 自 感 ,其余各项则是绕组间的互感。 实际上, 与电机绕组交链的磁通主要有两类: 一类是只与某一相绕组交链而 不穿过气隙的漏磁通 。 另一类是穿过气隙的相间互感磁通, 后者是主要的。定子
各相漏磁通所对应的电感称作定子漏感L n ,由于各相的对称性,各相漏感值均 相等;同样,转子各相漏磁通则对应于转子漏感L 1 2 。与定子一相绕组交链的最 大互感磁通对应于定子互感L m , ,与转子一相绕组交链的最大互感磁通对应于转 户互感L m 2 ,由于折算后定、 转于绕组匝数相等, 且各绕组间互感磁通都通过气 隙,磁阻相同,故可认为L m 1 = L . 2 e
轴,转子绕组轴线 a , b , c 随转子旋转,转子 a 轴和定子 A轴间的电角度B 为空
间角位移变量。并规定各绕组电压、电流、磁链的正方向符合 电动机惯例和右手
螺旋定则 。这样,异步电动机的数学模型 由电压方程 、磁链方程、转矩方程和运
动方程组成 。
图2 . 1三相感应 电机的物理模型
( 1 )忽略空间谐波;( 2 )忽略磁路饱和,各绕组的自 感和互感都是恒定的;( 3 ) 忽略铁芯损耗;( 4 )不考虑频率和温度变化对绕组电阻的影响。无论电机转子是 绕线式还式 鼠笼式的,都将它等效成绕线转子,并折算到定子侧,折算后的每相
第二讲 三相感应交流电机的数学模型
第二讲三相交流感应发电机的数学模型三相交流异步发电机是一种通过定、转子绕组间的电磁耦合来实现机械能-电能的能量转换装置。
研究三相交流异步发电机的电磁关系是了解三相交流发电机运行问题的理论基础,为风电机组联网运行分析奠定理论基础,对解决风电机组联网运行问题具有重要的意义。
2.1 abc坐标下的有名值方程2.1.1理想电机为了便于定量分析三相交流电机的能量转换过程,本节基于理想电机假设,建立了三相交流异步电机的数学模型,即假设:1)电机铁心的导磁系数为常数,即忽略铁心磁饱和、磁滞的影响,也不计涡流及集肤作用等的影响;2)对纵轴及横轴而言,电机转子在结构上是完全对称的,即电机磁路在空间上完全对称;3)定(转)子三个绕组的位置在空间上互相相差120°电角度,三个绕组在结构上完全相同;4)定子绕组和转子绕组均在气隙空间中产生正弦分布的磁动势;5)只考虑气隙基波磁场的作用;6)电机定、转子表面光滑。
在此基础上,对定、转子绕组回路电压电流正方向、定、转子电流与磁链正方向等做如下规定:1)定子绕组电压、电流正方向遵循发电机惯例;2)转子绕组电压、电流正方向遵循电动机惯例;3)定子负值电流产生正值磁链;转子正值电流产生正值磁链。
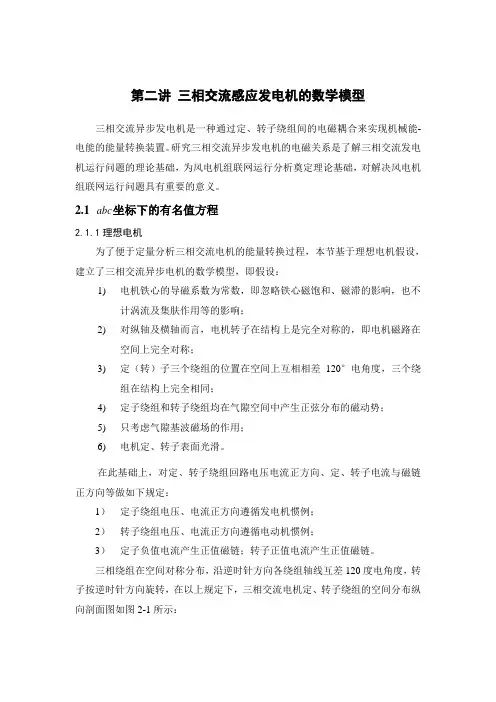
三相绕组在空间对称分布,沿逆时针方向各绕组轴线互差120度电角度,转子按逆时针方向旋转,在以上规定下,三相交流电机定、转子绕组的空间分布纵向剖面图如图2-1所示:sQsCsB 'sAsBsA 'sC 'sDra 'rb 'rc 'rarbrcβr αr θr······rω1ω图2-1 三相交流电机定、转子绕组空间分布纵向剖面示意图图中:sA 和sA ’、sB 和sB ’、sC 和sC’分别表示A 、B 、C 三相定子绕组;ra 和ra ’、rb 和rb ’、rc 和rc ’分别表示a 、b 、c 三相转子绕组;定子A 相绕组轴线正方向为空间位置参考方向即sD 轴,转子绕组a 相轴线即r α轴超前sD 轴θr 电角度。
感应电机数学模型2
/djx/TMP/现代交流调速技术课件.rar感应电动机变频调速系统⏹VVVF开环调速系统⏹sf闭环变频调速系统⏹矢量控制变频调速系统⏹直接力矩控制调速系统平均力矩控制瞬态力矩控制感应电动机变频调速(induction motor)⏹VVVF开环调速系统⏹sf闭环变频调速系统⏹矢量控制变频调速系统⏹直接力矩控制调速系统平均力矩控制瞬态力矩控制vector control§4-2矢量控制变频调速系统一,背景知识电机统一理论机电能量变换--坐标变换感应电机数学模型(第二章)1.电机的磁场能量单绕组磁能am W id ψψ=⎰磁共能'0aI mW diψ=⎰Liψ='212m maLI W W ==1.电机的磁场能量双绕组121122a a m W i d i d ψψψψ+=⎰⎰111222i L M L i M ψψ⎡⎤⎡⎤⎡⎤=⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦[]11'122212m m i L M i i L i M W W ⎡⎤⎡⎤==⎢⎥⎢⎥⎣⎦⎣⎦1222121122a a L I L I =+12a a MI I +一般化(n 绕组)1111211221222212nn n n n n n n L L L i L L L i L L L i ψψψ∙∙∙⎡⎤⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥∙∙∙⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥∙∙∙∙∙∙∙∙=⎢⎥⎢⎥⎢⎥∙∙∙∙∙∙∙∙⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥∙∙∙∙∙∙∙∙⎢⎥⎢⎥⎢⎥∙∙∙⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦Li=ψ12t m W W =i Li 'm=1.电机的磁场能量2.电机的电磁转矩memCW T ψα=∂=-∂'memi CW T α=∂=∂12tW =i Li'm12t t em 1T =p 2αθ∂∂=∂∂L L i i i i p θα=3,感应电机数学模型(§2-4)22cos ψI K T m T em Φ=⎥⎦⎤⎢⎣⎡=rr rs sr ss L L L L L ⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡+---+---+=σσσs m m mm s m mm m s m ss L L L LL L L L L L L L L 111111111212121212121⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡+---+---+=σσσR m m m m R m mm m R m rr L L L LL L L L L L L L L 222222222212121212121⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+--++-==θθθθθθθθθcos )cos()cos()cos(cos )cos()cos()cos(cos 12012012012012012012L L L T sr rs •电磁转矩:•电感矩阵:6×6的电感矩阵!4, 电机等效模型fF ˆa Fˆ1F ˆ2F ˆ坐标变换入手简化电机的数学模型!交流电机的旋转磁场1. 旋转磁场的形成条件:三相对称的交流绕组通入三相对称的交流电流原因:产生圆形旋转磁势扩展:m相对称的交流绕组通入m相对称的交流电流坐标变换入手简化IM电机的数学模型!5,综合矢量和坐标变换ABi Ai •电流综合矢量Ii i i i I AC B A 122232-=++=cos)(ξBCξIˆCi ⎪⎩⎪⎨⎧-=-==)240si n()120si n(si n O CO B A t I i t I i t I i ωωωt j j IeIe I ωξ==ˆ综合矢量(空间量)•三相-二相(Clark 变换)1I ˆ1I ˆ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡---=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡C BA i i i i i i 2121212323021211320βα3/2变换矩阵⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡---=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡01232112321101i i i i i i C B A βα3/2逆变换矩阵物理概念?Clark 变换Clark 反变换•2S/2r 变换(Park 变换)ξβi qi ⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡-=⎥⎦⎤⎢⎣⎡βαθθθθi i i i q d cos sin sin cos ⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡-=⎥⎦⎤⎢⎣⎡q d i i i i θθθθβαcos sin sin cos 2S/2r 变换矩阵2r/2S 变换逆矩阵αβdqθIˆαi di 旋转磁场Park 变换Park 反变换6,d -q 旋转坐标系的IM 数学模型⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡221122110000000q d q d r r s s q d q d i i i i L ML M M L M L ψψψψ)(212123q d d q n e i i i i M p T -=•磁链方程•电压方程⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+----+--+--+=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡221122211122111111111112211q d q d R R R R q d q d i i i i pL R L pMMM pL R MpM pMMpL R L MpML pL R u u u u )()()()(ωωωωωωωωωωωω•电磁转矩1,M 、T 坐标系的数学模型--转子磁场定向2ψˆ∑ψˆ2ψˆ1ˆψ二,矢量控制的思路2,IM 电机磁场定向方法⏹转子磁链定向⏹气隙磁链定向⏹定子磁链定向⎪⎪⎩⎪⎪⎨⎧====000222222θψψψψψp p T T T M 2ψˆ∑ψˆ1ˆψ⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡221122110000000q d q d r r s sq d q d i i i i L ML M M L M L ψψψψ⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡2211221121100000000T M T M M T M i i i i L ML M M L M L ψψψ2ψˆ3,M -T 坐标系的IM 电机数学模型⎪⎪⎩⎪⎪⎨⎧====000222222θψψψψψp p T T T M 21223ψT n e i L M p T =)(212123q d d q n e i i i i M p T -=•电压方程⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+----+--+--+=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡221122211122111111111112211q d q d R R R R q d q d i i i i pL R L pM MM pL R M pM pM M pL R L M pM L pL R u u u u )()()()(ωωωωωωωωωωωω•电磁转矩⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+--++--+=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡2211222112211111111112211000T M T M R R T M T M i i i i pL R L MpL R pM pM MpL R LM pML pL R u u u u )()(ωωωωωωωω三,感应电机的等效直流电动机模型21223ψT n e i L Mp T =1221M i p T M+=ψ1212123M T n e i p T M i L M p T +=2ˆψ1I 实现感应电机定子电流的解耦控制,等效为直流电动机的模型!1M i 1T i三,感应电机的等效直流电动机模型1212123MTneipTMiLMpT+=1,矢量控制系统的构想1212123M T n e i p T M i L M p T +=2,矢量控制及其解耦⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+--++--+=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡2211222112211111111111100000T M T M R R T M i i i i pL R L MpL R pM pM M pL R L M pM L pL R u u )()(ωωωωωωωωdtd J p T T n Le ω+=1212123M T n e i p T M i L M p T += 异步电机坐标变换等效直流电机磁场定向3,IM 矢量变换与解耦数学模型21223ψT n e i L M p T =1221M i p T M +=ψdtd J p T T n Le ω+=1212123M T n e i p T M i L M p T +=四,IM的矢量控制系统的结构GΦF五,转子磁链观测器*电压模型法(根据定于电流和定子电压的检测值估算) *电流模型法(根据定子电流和转速检测值估算)*组合模型法(电压、电流模型相结合的方法)*改进电压模型法(加补偿器)*旋转坐标系下转子磁链观测模型*基于误差反馈的转子磁链观测器*基于龙贝格全阶状态观测器*基于遗传算法的转子磁链观测器*基于神经网络自适应的转子磁链观测器1,电压模型观测器⎰⎰--=--=])([])([11111221111122ββββαααασψσψi L dt i R u M L i L dt i R u M L 其中2121L L M -=σ⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+--+++=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡2211222222111111000000βαβαβαωωωωi i i i pL R L Mp M L pL R M Mp Mp pL R Mp pL R u u1,电压模型观测器优点①算法简单②算法中不含转子电阻,因此受电机参数变化影响小③不需转速信息,这对于无速度传感器系统颇具吸引力缺点:①低速时,随着定子电阻压降作用明显,测量误差淹没了反电动势,使得观测精度较低②纯积分环节的误差积累和漂移问题严重,可能导致系统失稳2,电流模型观测器)(11)(112212222122ωψψωψψαβββααT Mi pT T Mi p T -+=-+=T 2为转子时间常数⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+--+++=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡2211222222111111000000βαβαβαωωωωi i i i pL R L Mp M L pL R M Mp Mp pL R Mp pL R u u2,电流模型观测器:优点不含纯积分项,其观测值是渐近收敛缺点:使用了角速度作为其输入信息转子时间常数T2综合考虑各种方法的优缺点,结合电压模型和电流模型各自的优点,在设计中采用电压电流模型结合的方法:)(11)(1)(11)(1212112212112电流模型电压模型电流模型电压模型βββαααψψψψψψ+++=+++=T T T T T T 即在高速时让电压模型起作用,通过低通滤波器将电流模型的观测值滤掉;在低速时让电流模型起作用.通过高通滤波器将电压模型观测值滤掉3,组合模型法⏹综合矢量。
感应电机双滑模面变结构MRAS转速辨识

第14卷 第10期2010年10月电 机 与 控 制 学 报ELE CTR IC M ACH I NE S AND CONTROLVo l 14No 10Oc.t 2010感应电机双滑模面变结构MRAS 转速辨识王庆龙1, 张兴2(1.合肥学院电子信息与电气工程系,安徽合肥230601;2.合肥工业大学电气与自动化工程学院,安徽合肥230009)摘 要:为了研究感应电机无速度传感器磁场定向控制系统,基于变结构控制和自适应控制理论,提出一种双滑模面变结构模型参考自适应观测器,用于感应电机的转速辨识。
该方法将变结构和模型参考自适应系统进行有机的整合,选择转子磁链电压模型和电流模型分别作为参考模型和可调模型,采用两模型输出的偏差构造了两个滑模面,利用代数计算方法获得转子估计速度。
理论分析和仿真结果表明:所提出的感应电机转速辨识方法具有较高的转子磁链观测准确度,改善了转速估计的动静态性能;对于参数变化具有很强的自适应能力,同时算法简单,适用于实时应用。
关键词:感应电机;无速度传感器;矢量控制;模型参考自适应;双滑模面;变结构;辨识中图分类号:TM 346+.2文献标志码:A文章编号:1007-449X (2010)10-0032-05Double m anifol d variable structureMRAS s peedi dentification for i nduction motorWANG Q ing long 1, Z HANG X ing2(1.Depart m ent of E l ec tron i cs and E l ectrical Eng i nee ri ng ,H efe iU n i versity ,H efe i 230601,Ch i na ;2.Co llege of E l ectrical and Au t om atic Eng i neering ,H e fei Un i v ers it y o f T echno logy ,H e fe i 230009,Ch i na)Abst ract :A novel strategy of doub le m anifold variab le structure m ode l reference adapti v e syste m (VSMRAS)observers for the speed identificati o n o f a senso rless field oriented vector contro lled i n duction m o to r dri v es w as presented.Th is observers co m bined MRAS w ith variable str ucture contro,l selected the vo ltage mode l o f rotor fluxes as the reference m ode l and the currentm ode l of rotor fluxes as the adj u stable m ode,l and for m ulated doub le m anifold accor d i n g the ou t p ut errors o f t w o m odels .In the presented ob ser vers ,t h e speed w as esti m a ted by algebraic .Theoretical ana l y sis and si m ulation resu lts show that the presented observers possesses t h e verac ity of fl u xes observers and i m proves the dyna m ic and static per fo r m ance of t h e speed esti m ation .It see m s very robust to variab le para m eters and less co m putational co m p lex ity ,and is suitab l e for rea l ti m e app lication .K ey w ords :i n duction m otors ;speed sensorless ;vector contro;l m odel re ference adapti v e syste m;doub le m an if o ld ;variable structure ;identification收稿日期:2010-03-21基金项目:安徽省高等学校省级自然科学基金(KJ2008B121)作者简介:王庆龙(1968 ),男,博士,副教授,研究方向为电力电子与电力传动、风力发电等;张 兴(1963 ),男,博士,教授,博士生导师,研究方向为电力电子与电力传动、风力发电、太阳能发电等。
交流拖动自动控制系统3.8感应电动机在正交坐标系上的动态数学模型
6.6 感应电动机按转子磁 链定向的矢量控制系统
将磁链方程第1.2行和转子电流两行代入电压方程的第1行
usd
Rsisd
Ls pisd
Lm Lr
p rd
L2m Lr
pisd
Ls1isq
Lm Lr
1
rq
L2m Lr
1isq
将②代入上式整理,其中 1 L2m
Lm
Ls LrTr
rd
Lm
Ls Lr
rq
Rs L2r Rr L2m
Ls L2r
isd
1isq
usd
Ls
⑤ 6.7 感应电动机按定子磁
链控制的直接转矩控制系 统
6.8 直接转矩控制系统与
disq dt
Lm
Ls LrTr
rd
Lm
Ls Lr
rd
Rs L2r Rr L2m
Ls L2r
isq
1isd
对于同步旋转坐标系,dqs 1 dqr 1 s
又考虑到笼型转子内部是短接的,则 urd urq 0
代入电压方程则:
6.7 感应电动机按定子磁 链控制的直接转矩控制系 统
6.8 直接转矩控制系统与 矢量控制系统的比较
usd Rsisd p sd 1 sq usq Rsisq p sq 1 sd 0 Rrird p rd (1 ) rq 0 Rrirq p rq (1 ) rd
6.3 坐标变换
状态变量。
6.4 感应电动机在正交坐 可选的状态变量共有9个,这9个变量分为5组: 标系上的动态数学模型 ①转速;②定子电流;③转子电流;④定子磁链;⑤转子磁链。
6.5 感应电动机在正交坐 标系上的状态方程
第2章 感应电动机的数学模型

1 .三相/ 二相变换
在三相静止坐标系A , B , C和二相静止坐标系。、刀之间的变换,简称3 / 2
变换。令该变换服从于功率不变约束条件。得到变换阵为:
1 0 1 一 扼 厂 1 | 卜 日! 匡 囚」 厄物
关绕组的 自 感 ,其余各项则是绕组间的互感。 实际上, 与电机绕组交链的磁通主要有两类: 一类是只与某一相绕组交链而 不穿过气隙的漏磁通 。 另一类是穿过气隙的相间互感磁通, 后者是主要的。定子
各相漏磁通所对应的电感称作定子漏感L n ,由于各相的对称性,各相漏感值均 相等;同样,转子各相漏磁通则对应于转子漏感L 1 2 。与定子一相绕组交链的最 大互感磁通对应于定子互感L m , ,与转子一相绕组交链的最大互感磁通对应于转 户互感L m 2 ,由于折算后定、 转于绕组匝数相等, 且各绕组间互感磁通都通过气 隙,磁阻相同,故可认为L m 1 = L . 2 e
。 . . . . r.
2
ll es. we J
‘ . ‘
A
( 2 . 9 )
B C
2 2
2 .二相/ 二相旋转变换
基于模糊神经自 适应的感应电动机直接转矩控制研究
在图2 . 2 b ( 虚线) 中, 定 义同步旋转的 两相坐标系d , q , 其中0 1 角是旋转坐
reses. l l
卫 2 兰 2 1 一扼
--1 - 2 万一 2 1 一 扼
反之,如果要从二相坐标系变换得到三相坐标系,可求其反变换阵,得
%
--l 3/
C
- -
( 2 . 7 )
。 立 2 少 2
1 --l 一 2刁 - 2
感应电机数学模型

+
1 Tr p+1
ψrβ
图6-56 在两相静止坐标系上计算转子磁链的电流模型
• 按转子磁链定向两相旋转坐标系上的转子磁链模型
Sin Cos
iA iB iC 3/2
isα VR isβ
ist
÷
Tr Lm Lm Tr p+1
ωs
+
ω1
+
1 p
ϕ
ism
ψr
ω
图6-57 在按转子磁链定向两相旋转坐标系上计算转子磁链的电流模型
ψ 2 = ψ M 2 ψ T 2 = 0 pψ T 2 = 0 ψ T 2 pθ 2
uM 1 R1 + pL1 u ω L 1 1 T1 = u M 2 pM uT 2 (ω1 − ωR ) M
•电磁转矩
− ω1L1 pM ω1M R1 + pL1 0 R2 + pL2 0 (ω1 − ωR ) L2
0
i2 dψ 2
1 1 2 = L1 I a1 + L2 I a22 + MI a1 I a2 2 2
ψ 1 L1 M i1 = L ψ 2 M 2 i2
1 Wm = [i1 2 L1 M i1 i2 ] = Wm' i M L2 2
ω
异步电动机
图6-52 异步电动机的坐标变换结构图 3/2——三相/两相变换; VR——同步旋转变换; ϕ ——M轴与α轴(A轴)的夹角
• 矢量控制系统原理结构图
ϕ
给定 信号
~
i*α1 i*A i*B 2/3 * iC iA 电流控制 iB 变频器 iC iα1
电机数学模型(完整版)
电机数学模型以二相导通星形三相六状态为例,分析BLDC的数学模型及电磁转矩等特性。
为了便于分析,假定:a)三相绕组完全对称,气隙磁场为方波,定子电流、转子磁场分布皆对称;b)忽略齿槽、换相过程和电枢反应等的影响;c)电枢绕组在定子内表面均匀连续分布;d)磁路不饱和,不计涡流和磁滞损耗。
则三相绕组的电压平衡方程可表示为:(1)式中:为定子相绕组电压(V);为定子相绕组电流(A);为定子相绕组电动势(V);L为每相绕组的自感(H);M为每相绕组间的互感(H);p为微分算子p=d/dt。
三相绕组为星形连接,且没有中线,则有(2)(3)得到最终电压方程:(4)图.无刷直流电机的等效电路无刷直流电机的电磁转矩方程与普通直流电动机相似,其电磁转矩大小与磁通和电流幅值成正比(5)所以控制逆变器输出方波电流的幅值即可以控制BLDC电机的转矩。
为产生恒定的电磁转矩,要求定子电流为方波,反电动势为梯形波,且在每半个周期内,方波电流的持续时间为120°电角度,梯形波反电动势的平顶部分也为120°电角度,两者应严格同步。
由于在任何时刻,定子只有两相导通,则:电磁功率可表示为:(6)电磁转矩又可表示为:(7)无刷直流电机的运动方程为:(8)其中为电磁转矩;为负载转矩;B为阻尼系数;为电机机械转速;J为电机的转动惯量。
传递函数:无刷直流电机的运行特性和传统直流电机基本相同,其动态结构图可以采用直流电机通用的动态结构图,如图所示:图2.无刷直流电机动态结构图由无刷直流电机动态结构图可求得其传递函数为:式中:K1为电动势传递系数,,Ce为电动势系数;K2为转矩传递函数,,R为电动机内阻,Ct为转矩系数;T m为电机时间常数,,G为转子重量,D为转子直径。
基于MATLAB的BLDC系统模型的建立在Matlab中进行BLDC建模仿真方法的研究已受到广泛关注,已有提出采用节点电流法对电机控制系统进行分析,通过列写m文件,建立BLDC仿真模型,这种方法实质上是一种整体分析法,因而这一模型基础上修改控制算法或添加、删除闭环就显得很不方便;为了克服这一不足,提出在Matlab/Simulink中构造独立的功能模块,通过模块组合进行BLDC建模,这一方法可观性好,在原有建模的基础上添加、删除闭环或改变控制策略都十分便捷,但该方法采用快速傅立叶变换(FFT)方法求取反电动势,使得仿真速度受限制。
感应电机~2(感应电机—运行原理)
2010-12-3
第四篇 感应电机
19
三、绕组折算 异步电机频率折算后的方程式组与变压器的完全 相对应,因此可以再通过绕组折算,得到转子旋转时 异步电机的等效电路。 1. 折算的目的、方法和条件 目的:为了简化计算,便于导出一体化的等效电路。 方法:把转子绕组折算到定子侧。用一个相数为m1、 匝数为N1、绕组系数为kN1(与定子相同的)的等效转子 绕组来替代实际的转子绕组。 条件:①折算前后磁动势F2不变;②折算前后转子的 各种功率不变。
2010-12-3 第四篇 感应电机 10
2. 磁动势平衡方程式与电流变比
m 2 N1kN1 ɺ m2 2 N2kN2 ɺ 1 I1L + I2 = 0 π p π p
I1L称为定子电流的负载分量。在负载运行时,异步电 称为定子电流的负载分量。在负载运行时, 动机定子电流I 分成I 两个分量: 动机定子电流 1分成 0和I1L两个分量:I0是励磁电流用于建 立电机铁心中的主磁通Φm,I1L是负载分量用于建立磁动 立电机铁心中的主磁通 去抵消二次侧磁势F 势F1L去抵消二次侧磁势 2。
第四篇 感应电机
5
一、定转子基波磁动势空间相对静止
定子三相对称绕组中,流过频率为f1的三相对称电流I1,产 生圆形旋转基波磁动势F1,相对于定子绕组的转速为同步 转速n1,n1=60f1/p,转向为从超前电流相绕组轴线转向滞 后电流相绕组轴线。 定子旋转磁场→切割转子绕组,产生频率为f2 ( f2 =pn1 /60= f1 )的三相对称感应电动势→在闭合的转子绕组中产 生三相对称电流I2→产生圆形旋转基波磁动势F2 ,相对于 转子绕组的转速为n2,n2=60f2/p=n1,转向为从超前电流 相绕组轴线转向滞后电流相绕组轴线,即与定子旋转磁动 势F1同转向。 F2与F1同转速、同转向,故空间保持相对静止:n2 =n1
感应电动机负荷模型参数辨识
研究现状和发展趋势
现有的负荷模型辨识方法主要包括直接测量法、传递函数法和神经网络法等。
直接测量法虽然简单但精度较低,传递函数法对模型参数的准确性要求较高,神经 网络法能够自适应地辨识模型参数但训练时间较长。
随着人工智能和机器学习技术的发展,新型的辨识方法如深度学习、强化学习等逐 渐应用于感应电动机负荷模型的辨识。
4. 根据比较结果运用优化算法对模型 参数进行进一步调整;
3. 根据初步估计的参数对模型进行仿 真,并将仿真结果与实验数据进行比 较;
5. 重复步骤3和4,直到模型预测值与 实际测量值之间的误差满足要求。
03
基于遗传算法的负荷模型参数辨 识
遗传算法的基本原理和实现过程
遗传算法是一种基于生物进化 原理的优化算法,通过模拟生 物进化的过程,在解空间内搜 索最优解。
4. 模型训练完成后,使用训练好的模型对感应电动机的负荷 模型参数进行辨识;
2. 利用支持向量机回归算法构建模型,将负荷数据分为训练集和 测试集;
5. 最后,对辨识结果进行实验验证与分析。
实验验证与分析
ห้องสมุดไป่ตู้
为了验证基于支持向量机回 归的负荷模型参数辨识算法 的有效性和优越性,我们进 行了一系列实验。
实验中,我们收集了多组感 应电动机的负荷数据,包括 电流、电压、转速等,并对 数据进行了预处理。
然后,我们使用支持向量机 回归算法构建了负荷模型, 并使用训练集对模型进行了 训练和测试。
最后,我们对辨识结果进行 了分析和比较,发现基于支 持向量机回归的负荷模型参 数辨识算法具有较高的准确 率和泛化能力。
06
总结与展望
感应电动机在A、B、C三相坐标下的动态数学模型、建模方法、参数定义、性质
根据磁链方程式导出三相定子磁链代数和
因此,三相异步电机数学模型中存在一定的约束条件:
同理转子绕组也存在相应的约束条件:
以上分析表明,三相变量中只有两相是独立的,因此三相原始数 学模型并丌是其物理对象最简洁的描述,完全可以且完全有必要用两 相模型代替。
THANK YOU
B
uB ub uc
uC
1
ua a
b
uA A
C
c
B
uB ub uc
uC
1
ua a
b
uA A
C
c
三相异步电动机的物理模型
动态数学模型
(一)磁链方程 每个绕组的磁链是它本身的自感磁链和其他绕组对它的互感磁链 之和,因此,6个绕组的磁链可表达为:
戒写成
ψ Li
式中,L是6*6电感矩阵, 其中对角线元素 则是相应绕组间的互感。 是各绕组的自感,其余各项
当定、转子两相绕组轴线重合时,两者之间的互感值最大,就是 每相最大互感 。
由以上方程综合可以得出完整的磁链方程用分块矩阵表示的形式:
和 两个互感矩阵互为转置,且均不转子位置有关,它们的元素 都是变参数,这是系统非线性的一个根源。
二、电压方程 三相定子绕组的电压平衡方程为
uA uB uC
10 绝缘等级: 它是按电动机绕组所用的绝缘材料在使用时容许的极限温度来 分级的。 所谓极限温度,是指电动机绝缘结构中最热点的最高容许温度。 其技术数据见下表:
11 工作方式: 反映异步电动机的运行情况,可分为三种基本方式:连续运行、 短时运行和断续运行。
三相异步电动机模型的性质
(1)三相异步电动机模型的非独立性。 假定异步电动机三相绕组为Y无中线连接,若为△连接,可等效为Y连 接,则定子和转子三相电流代数和