
连续控制器离散化方法
Cd ( z) 的极点为
1 aT 1
稳定
(3)Tustin法
aT aT a z 1 2 Cd ( z ) 2 2 z 1 aT aT aT aT a (1 )z ( 1) 1 1 T z 1 2 2 2 z 2 aT 1 2 ( z 1)
1 z 1 sT z 1 s zT Cd ( z ) C ( s ) C ( z 1 ) zT
3、塔斯廷(Tustin)近似法 Tustin法也称为双线性近似法 考虑一个积分器
y( s) 1 u (s) s y[( k 1)T ] y ( kT ) y[( k 1)T ] y ( kT ) y ( kT )
例:
1 C ( s) ( s 1)( s 2 s 1)
取采样周期T=0.1,经过零阶采样保持后得到
10 (1.585 z 6.029 z 1.434) Cd ( z ) 3 2 z 0.8 z 2.62 z 0.8187
2
4
具有两个零点:-0.3549,-0.255
( s b1 )( s b2 ) ( s bm ) C (s) k ( s a1 )( s a2 ) ( s an ) ( z 1)d 1 ( z eb1T )( z eb2T ) ( z ebmT ) Cd ( z ) kd ( z e a1T )( z e a2T ) ( z e anT )
模拟(连续)控制器系统
计算机(离散)控制器系统
离散控制器等效控制系统
采用连续与离散控制器的系统系阶越响应的区别
例:已知某系统被控对象的传递函数为 要求设计控制器,使满足性能指标: ①闭环稳定 ②过渡过程时间Ts≤3s ③阶跃响应超调量δ≤5% 设计满足上述要求的数字控制器D(Z)(取采样周期 T=0.2秒,采用双线性近似法) 解: 模拟控制器设计过程略,得到的模拟控制器为:
D( s ) 16 s 2.1 s 8
阶跃不变性方法实际上就是零阶采样保持,即对C(s)进行零阶 采样保持。 存在的问题: C(s)的极点 影射为Cd(z)的极点 z eiT s i
,没有一个简单的从C(s)的零点映射到Cd(z)零点的关系。 1. C(s)中不稳定的零点可能经过零阶采样保持后变为Cd(z) 稳定的零点。 2. C(s)中无零点,可能经过零阶采样保持后变为Cd(z)不 稳定的零点。
连续控制器离散化方法 前提条件:连续系统中已经设计好了模拟控制器,具有满意 的控制性能。 目标:得到一个具有相近控制性能的离散化数字控制器。 方法:
1使
和
具有相同的响应特征。 脉冲不变性方法:脉冲响应相同 阶跃不变性方法:阶跃响应相同 2 直接对C(s)中的S变量进行近似,得到Cd(z)
1.阶跃不变性方法
SYSD = C2D(SYSC,Ts,METHOD) converts the continuous-time LTI model SYSC to a discrete-time model SYSD with sample time Ts. The string METHOD selects the discretization method among the following: 'zoh' Zero-order hold on the inputs 'foh' Linear interpolation of inputs (triangle appx.) 'imp' Impulse-invariant discretization 'tustin' Bilinear (Tustin) approximation 'prewarp' Tustin approximation with frequency prewarping. The critical frequency Wc (in rad/sec) is specified as fourth input by SYSD = C2D(SYSC,Ts,'prewarp',Wc) 'matched' Matched pole-zero method (for SISO systems only). The default is 'zoh' when METHOD is omitted.
双线性近似法把左半S平面映射到Z平面的单位圆内;不改变模 拟控制器的稳定性 后向差分法把左半S平面映射到Z平面的单位圆内的一个区域内, 稳定的模拟控制器总能映射成稳定的离散控制器,但有可能把 不稳定的模拟控制器影射成稳定的离散控制器 前向差分法把左半S平面映射到Z平面的Z=1的左平面中,一个 稳定的模拟控制器可能影射不稳定的离散控制器。 实际使用时常常使用双线性法和后向差分法。
10
P( s)
1 s( s 2)
双线性近似法得到数字控制器为:
z 1 2.1 z 0.65 D( z ) 16 z 1 10.76 z 1 z 0.11 10 8 差分方程为: z 1
u (k ) 0.11u(k 1) 10.76e(k in法对 进行离散化 (1)前向差分
a aT z 1 a z 1 aT T Cd ( z) 的极点为 1 aT Cd ( z )
C (s)
a , (a 0) sa
稳定条件为 T
2 a
(2)后向差分
aT z a aTz Cd ( z ) aT 1 z 1 1 a z 1 aTz z zT aT 1
Cd ( z) 的极点为
aT 2 , (T : 0 , 1 1) aT 1 2 1
稳定
4、零极点匹配法
z e aiT (1)C(s)的所有极点 s ai 映射为Cd(z)的极点 (2)C(s)的所有有限零点 s bi 映射为Cd(z)的零点 z eb T
i
(3)若C(s)的极点数与零点数之差 d 1 即C(s)有d个无限零点 s 映射为Cd(z)的d-1重零点z=-1,另一个映射成 z (4)确定Cd(z)的增益,使满足Cd(1)=C(0),即静态增益相等
( k 1)T kT
u ( ) d
T [u (( k 1)T ) u ( kT )] 2
T z 1 u ( kT ) 2 z 1 1 T z 1 2 z 1 , s s 2 z 1 T z 1 2 z 1 ) C ( Cd ( z ) C ( s ) T z 1
注:d=n-m,当 d 1 ,才有 ( z 1)d 1 项
上例中,
C ( s) a sa
1 z e aT kd Cd (1) C (0) 1 kd 1 e aT 1 e aT 1 e aT Cd ( z ) z e aT Cd ( z ) kd
2、微分近似法
(1)前向差分法
dx(t ) x((k 1)T ) x(kT ) z 1 x(kT ) dt t kT T T z 1 T
s:
z 1 sT s
z 1 Cd ( z ) C ( s ) C ( ) T
(2)后向差分法
s:
dx(t ) x(kT ) x((k 1)T ) z 1 x(kT ) dt t kT T zT
第五章数字控制器的离散化设计方法

第五章数字控制器的离散化设计⽅法第五章数字控制器的离散化设计⽅法数字控制器的连续化设计是按照连续控制系统的理论在S 域内设计模拟调节器,然后再⽤计算机进⾏数字模拟,通过软件编程实现的。
这种⽅法要求采样周期⾜够⼩才能得到满意的设计结果,因此只能实现⽐较简单的控制算法。
当控制回路⽐较多或者控制规律⽐较复杂时,系统的采样周期不可能太⼩,数字控制器的连续化设计⽅法往往得不到满意的控制效果。
这时要考虑信号采样的影响,从被控对象的实际特性出发,直接根据采样控制理论进⾏分析和综合,在Z 平⾯设计数字控制器,最后通过软件编程实现,这种⽅法称为数字控制器的离散化设计⽅法,也称为数字控制器的直接设计法。
数字控制器的离散化设计完全根据采样系统的特点进⾏分析和设计,不论采样周期的⼤⼩,这种⽅法都适合,因此它更具有⼀般的意义,⽽且它可以实现⽐较复杂的控制规律。
5.1 数字控制器的离散化设计步骤数字控制器的连续化设计是把计算机控制系统近似看作连续系统,所⽤的数学⼯具是微分⽅程和拉⽒变换;⽽离散化设计是把计算机控制系统近似看作离散系统,所⽤的数学⼯具是差分⽅程和Z 变换,完全采⽤离散控制系统理论进⾏分析,直接设计数字控制器。
计算机采样控制系统基本结构如图5.1所⽰。
图中G 0(s)是被控对象的传递函数,H(s)是零阶保持器的传递函数,G(z)是⼴义被控对象的脉冲传递函数,D(z)是数字控制器的脉冲传递函数, R(z)是系统的给定输⼊,C(z)是闭环系统的输出,φ(z)是闭环系统的脉冲传递函数。
零阶保持器的传递函数为:se s H Ts--=1)( (5-1)⼴义被控对象的脉冲传递函数为:[])()()(0s G s H Z z G = (5-2)由图可以求出开环系统的脉冲传递函数为:图5.1 计算机采样控制系统基本结构图)()()()()(z G z D z E z C z W == (5-3)闭环系统的脉冲传递函数为:()()()()()1()()C zD z G z z R z D z G z Φ==+ (5-4)误差的脉冲传递函数为:()1()()1()()e E z z R z D z G z Φ==+ (5-5)显然 )(1)(z z e Φ-=Φ(5-6)由式(5-4)可以求出数字控制器的脉冲传递函数为:)](1)[()()(z z G z z D Φ-Φ= (5-7)如果已知被控对象的传递函数G 0(s),并且可以根据控制系统的性能指标确定闭环系统的脉冲传递函数φ(z),由上式可以得到离散化⽅法设计数字控制器的步骤:(1)根据式(5-2)求出⼴义被控对象的脉冲传递函数G(z)。
离散化 Pid 模糊控制算法

论文标题: 设计PID ,离散化,模糊化控制器PID 控制器设计一 PID 控制的基本原理和常用形式及数学模型具有比例-积分-微分控制规律的控制器,称PID 控制器。
这种组合具有三种基本规律各自的特点,其运动方程为:dt t de dt t e t e t m K K K K K dp ti p p )()()()(0++=⎰相应的传递函数为:⎪⎪⎭⎫ ⎝⎛++=S S s K K K d i p c 1)(D S S S K K K d ip 12++∙=二 数字控制器的连续化设计步骤假想的连续控制系统的框图1 设计假想的连续控制器D(s)由于人们对连续系统的设计方法比较熟悉,对由上图的假想连续控制系统进行设计,如利用连续系统的频率的特性法,根轨迹法等设计出假想的连续控制器D(S)。
2 选择采样周期T香农采样定理给出了从采样信号到恢复连续信号的最低采样频率。
在计算机控制系统中,完成信号恢复功能一般有零阶保持器H(s)来实现。
零阶保持器的传递函数为3将D(S)离散化为D(Z)将连续控制器D(S)离散化为数字控制器D(Z)的方法很多,如双线性变换法,后向差分法,前向差分法,冲击响应不变法,零极点匹配法,零阶保持法。
双线性变换法然后D(S)就可以转化离散的D(Z)三Matlab仿真实验直接试探法求PID根据这个框图,求出该传递函数的P=0.35 I=0 D=0根据⎪⎪⎭⎫ ⎝⎛++=S S s K K K d i p c 1)(D D (Z )=0.35 T=0.01数字连续话PID 控制器设计MA TLAB 仿真框图实验结果 没有经过调节的结果为结果分析一阶阶跃信号的幅值选择为5经过数字连续化PID控制器后,对比图形发现,结果变得非常稳定,没有发现超调量,而没有经过PID控制的图形发生了超调变化达到稳定的时间变得更长。
二离散化控制器的设计离散系统设计是指在给定系统性能指标的条件下,设计出控制器的控制规律和相应的数字控制算法。
连续传递函数离散化的方法与原理

连续传递函数离散化的方法与原理目录第一章模拟化设计基础数字控制系统的设计有两条道路,一是模拟化设计,一是直接数字设计。
如果已经有成熟的模拟控制器,可以节省很多时间和部分试验费用,只要将模拟控制器离散化即可投入应用。
如果模拟控制器还不存在,可以利用已有的模拟系统的设计经验,先设计出模拟控制器,再进行离散化。
将模拟控制器离散化,如果用手工进行,计算量比较大。
借助数学软件MATLAB 控制工具箱,可以轻松地完成所需要的全部计算步骤。
如果需要的话,还可以使用MATLAB 的SIMULINK 工具箱,进行模拟仿真。
第一节步骤步骤1 模拟控制器的处理在数字控制系统中,总是有传输特性为零阶保持器的数模转换器(DAC ),因此,如果模拟控制器尚未设计,则应以下图的方式设计模拟控制器,即在对象前面加上一个零阶保持器,形成一个新对象Ts1e G s s ()--,然后针对这个新对象求模拟控制器D(s)。
事实上,模拟控制器一般是已经设计好的,无法或不方便更改了,离散化后的系统只好作为近似设计了。
然而,按照上述思路,可否将已有的控制器除以一个零阶保持器再离散化呢?还没有这方面的实际经验。
以下假设选定的G(s),D(s)如下图,而且不对G(s)作添加保持器的预处理。
步骤2 离散化模拟控制器离散化模拟控制器之前,先要确定离散化算法和采样时间。
离散化算法有好几种,第二章中有详细的论述,现假定采用双线性变换法。
确定采样时间,需要考虑被控对象的特性,计算机的性能,以及干扰信号的影响等,初步可按采样时间T<,Tp 为被控对象时间常数,或T=~τ,为被控对象的纯滞后,初步确定后再综合平衡其它因素,当然这需要一定的经验,现在假定取秒。
假设模拟控制器为s 2D s 8s 15+=?+(),在MATLAB 中,用c2d 函数进行离散化,过程为:转换结果为:步骤3 检验数字控制器的性能数字控制器的性能项目比较多,我们仅以直流增益,频率特性,零极点分布说明。
3p3z数字算法

3p3z数字算法3p3z数字算法是一种常用的控制算法,广泛应用于工业控制系统中。
它是一种离散时间控制算法,适用于对连续时间系统进行离散化控制的情况。
在3p3z数字算法中,3p表示采用三个比例项进行控制,而3z表示采用三个零点进行控制。
这种算法的主要目的是通过调节控制器的参数来实现对系统的稳定性、响应速度和鲁棒性的优化。
下面将对3p3z数字算法的原理和应用进行详细介绍。
3p3z数字算法的原理是基于离散时间控制器的离散化模型。
它通过测量系统的反馈信号和设定值,计算出控制器的输出信号,然后通过执行器对系统进行调节,使系统的输出信号逐渐趋近于设定值。
具体而言,3p3z数字算法将系统的输出信号与设定值之间的误差作为输入,通过计算得到控制器的输出信号,并通过执行器对系统进行调节。
其中,3p表示采用比例项进行控制,这是根据误差的大小来调节输出信号的比例关系;而3z表示采用零点进行控制,这是为了进一步优化系统的稳定性和响应速度。
3p3z数字算法的应用非常广泛。
它适用于各种工业控制系统,如温度控制、压力控制、流量控制等。
在这些系统中,控制器需要根据系统的实时反馈信号和设定值,对执行器进行精确的控制,以实现系统的稳定运行和优化性能。
而3p3z数字算法正是为了满足这些要求而设计的,它可以根据系统的特点和要求,通过调节比例项和零点,来实现对系统的精确控制。
3p3z数字算法还具有一些优势和特点。
首先,它可以快速响应系统的变化,保证系统的稳定性和性能。
其次,它具有较高的鲁棒性,可以适应各种复杂的工况和环境。
最后,它的参数调节相对简单,易于实现和调试。
因此,3p3z数字算法在工业控制系统中得到了广泛的应用。
3p3z数字算法是一种常用的离散时间控制算法,适用于各种工业控制系统。
它通过调节控制器的参数,实现对系统的稳定性、响应速度和鲁棒性的优化。
在实际应用中,我们可以根据系统的特点和要求,采用3p3z数字算法来设计和调节控制器,以满足系统的性能需求。
计算机控制系统经典设计方法——模拟控制器的离散化方法
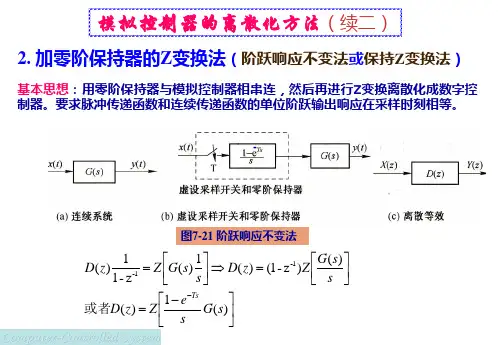
模拟控制器的离散化方法(续三)
例7.6 已知模拟控制器D(s)=a/(s+a),用保持Z变换法求 数字控制器D(z)。
【答案】
z-1 1 e aT) ( D( z ) aT 1 1 e z
u (k ) ?
D(s)稳定,D(z)稳定;
保持Z变换法特点
D(z)不能保持D(s)的脉冲响应和频率响应。
模拟控制器的离散化方法(续五)
一阶后向差分:
D( z ) D( s )
1 z 1 s T
U ( s) 1 D( s ) E ( s) s
u (kT ) u[(k 1)T ] Te(k )
一阶向后差分的s与z替换关系是 z变量与s变量关系的一种近似
图7-22 后向差分矩形积分法
模拟控制器的离散化方法(续八)
D(s)稳定,D(z)不一定稳定;若D(s)有离虚 轴较远的点,只有缩小采样周期T才有可能 稳定; D(z)不能保持D(s)的脉冲响应和频率响应。
前向差分变换法特点
图7-25 前向差分法的映射关系
模拟控制器的离散化方法(续九)
例7.7 已知模拟控制器D(s)=a/(s+a),用后向差分求数字控制器D(z)。
z e sT
K z ( z e z1T )(z e z2T )( z e zmT ) D( z )= ( z 1) nm ( z e p1T )(z e p2T )( z e pnT )
模拟控制器的离散化方法(续十三)
例7.9 已知模拟控制器D(s)=a/(s+a),用双线性变化法求数字控制器D(z)。 【答案】
【答案】
aT D( z ) 1 1 aT z
连续系统离散化方法

其中 y ( kT ) 为到 kT 时刻的阴影总面积。对式(5.15)进行 Z 变换,并整理得到
Y ( z ) T 1 + z −1 = X ( z ) 2 1 − z −1
(5.16)
图 5-5 梯形面积近似积分
D( z ) = D( s )
由式 (5.16) , 也可得双线性变换:
s=
2 1− z −1 T 1+ z −1
3、双线性变换法
双线性变换法又称突斯汀(Tustin)法,是一种基于梯形积分规则的数字积分变换方法。 由 Z 变换定义 z = e ,将 e 改写为如下形式:
Ts Ts
第 2 章 计算机控制系统的信号转换
Ts
21
eTs =
e2 e
− Ts 2
(5.12)
然后将分子和分母同时展成泰勒级数,取前两项,得:
Ts 2 z= Ts 1− 2 1+
由上式计算出 s ,得双线性变换公式。
(5.13)
s=
2 1 − z −1 T 1 + z −1
T [ x[(k − 1)T ] + x( kT )] 2
(5.14)
另外,由图 5-5 所示的梯形面积近似积分可得
y (kT ) = y[(k − 1)T ] +
(5.15)
s=Biblioteka z −1 T(5.11)
另外还可将 z 级数展开 :
z = eTs = 1 + Ts +
T 2s2 + ... 2
20
第 2 章 计算机控制系统的信号转换
取一阶近似 z ≈ 1 + Ts ,也可得到:
s=
z −1 T
数字控制器的离散化设计
1 T0s 1
被采样后的差分方程:
(T T0 ) u2 (k) T0u2 (k 1) Tu1(k)
5.2.2 数字控制器离散化设计步骤
(z)
G(z) Y(z)
E(z)
U(z)
r(t)
T
D(z) T
H0(s)
Gp(s)
y(t)
1、根据控制系统的性能指标要求和其它约束条件,确定所需 的闭环脉冲传递函数Ф(z)
如果某一极点 zj 在单位圆上,则系统临界稳定,对于 有界的输入,系统的输出持续地等幅振荡;
如果 G(z) 的极点至少有一个在单位圆外,则采样系统 是不稳定的,对于有界的输入,系统的输出发散
4 差分方程
采样系统的数学模型用差分方程描述。
差分方程表示出系统离散输入与离散输出之间 的函数关系。
差分方程由输出序列y(k),及其移位序列y(k-1)、 y(k-2)、y(k-3)、……,以及输入序列u(k),及 其移位序列 u(k-1)、u(k-2)、u(k-3)、……,所 构成。( k = 0, 1, 2, …… )
式中N是可能情况下的最小正整数。这一形式表明闭环系统的 脉冲响应在N个采样周期后变为零,输出保持不变,从而意味 着系统在N拍之内达到稳态。
R(
z)
1
1 z
1
(3)单位速度函数 r(t) t
R(z)
Tz 1 (1 z 1)2
(4)单位加速度函数
r(t) 1 t 2 2
R(z)
T
2 z 1(1 z 1) 2(1 z 1)3
(5)典型输入函数
r(t) 1 t q1 (q 1)!
Hale Waihona Puke R(z) B(z) (1 z1)q
简述数字控制器的离散化设计的步骤
简述数字控制器的离散化设计的步骤数字控制器(Digital Controller)是一种用数字信号来控制机械或电气系统的设备。
数字控制器的核心是控制算法,因此离散化设计是数字控制器设计的重要环节之一。
本文将介绍数字控制器的离散化设计步骤。
一、系统建模系统建模是数字控制器设计的第一步。
系统建模的目的是将被控制系统的动态行为以数学模型的形式描述出来。
常用的系统建模方法有传递函数法、状态空间法等。
二、控制算法设计控制算法设计是数字控制器的核心环节。
控制算法的目的是将系统的控制目标转化为数字控制器可执行的指令。
常用的控制算法有比例控制、积分控制、微分控制、PID控制等。
三、采样周期选择采样周期是数字控制器离散化设计中的重要参数。
采样周期的选择应根据被控制系统的动态特性、控制算法的要求以及数字控制器的性能指标等因素进行综合考虑。
一般来说,采样周期越小,数字控制器的响应速度越快,但是也会增加系统的计算负担。
四、离散化方法选择离散化方法是将连续时间系统转化为离散时间系统的过程。
常用的离散化方法有零阶保持法、一阶保持法、Tustin变换法等。
离散化方法的选择应根据被控制系统的动态特性、控制算法的要求以及数字控制器的性能指标等因素进行综合考虑。
五、数字控制器实现数字控制器实现是数字控制器离散化设计的最后一步。
数字控制器的实现可以采用FPGA、DSP、单片机等硬件平台,也可以采用C、C++等编程语言进行软件实现。
数字控制器实现的目的是将离散化后的控制算法实现为数字控制器可执行的指令。
数字控制器的离散化设计包括系统建模、控制算法设计、采样周期选择、离散化方法选择和数字控制器实现等步骤。
离散化设计的目的是将连续时间系统转化为数字控制器可执行的指令,从而实现对被控制系统的精确控制。
计算机仿真技术基础第4章连续系统模型的离散化处理方法
1 S2
Z 1 TZ
Z • Z 12
T Y(Z) Z 1 U(Z)
Z反变换得差分方程:
y(n 1) y(n) Tu(n)
2)选用一阶保持器
Gh ( S )
T 1 TS 1
e TS S
2
离散化传递函数 G(Z ) Gh(S )G(S )
T
1
TS
1
e TS S
2
1
S
Y CX DU
t
状态方程的解 X (t) (t)X (0) (t )Bu( )d
采用零阶保持器对状态空间表达0式进行离散化处
理
u(t )
u(k )
零阶 保持器
u~(k )
x Ax Bu
x
~x
对e A于T X连(K续T解)
eX A( t()K1)T( tX) X(0(0))
t
根据Z变换理论,S域到Z域的最基本的
映射关系是:
Z
eTs
或
s 1 ln Z T
其中T是采样周期
若直接将这个映射关系代入G(S)得到G(Z)将 会很复杂,不便于计算,实际应用中是利用Z变 换理论的基本映射关系进行简化处理,得到近似 的离散模型。
4.1.1 简单替换法
由幂级数展开式:
eTx 1 Tx (Tx)2 (Tx)n
y(n 1) y(n) T [u(n 1) u(n)] 2
4.2 离散相似法
4.2.1 离散相似法的概念
离散相似法将连续系统模型处理成与之等效 的离散模型的一种方法。设计一个离散系统模型, 使其中的信息流与给定的连续系统中的信息流相 似。或者是根据给定的连续系统数学模型,通过 具体的离散化方法,构造一个离散化模型,使之 与连续系统等效。
连续离散化方法
1
点比较敏感[9]。为了克服无监督的离散化方法 的这些缺陷,使用类信息来进行离散化的有监 督的离散化方法逐渐发展起来。
离散化方法也常以动态或静态的分类方法 来区分。动态的离散化方法就是在建立分类模 型的同时对连续特征进行离散化,如有名的 C4.5[10]。静态的离散化方法就是在进行分类之 前完成离散化处理。在Doughertyet al. [5]文中有 动态和静态离散化方法的详细对比。
2.3 离散化处理的一般过程 对连续特征进行离散化处理,一般经过以
下步骤: (1)对此特征进行排序。特别是对于大数
据集,排序算法的选择要有助于节省时间,提 高效率,减少离散化的整个过程的时间的具体的离散化方法的尺度进行衡量此候选断 点是否满足要求。
对于等宽法对异常点敏感的问题, 其中一 种可用的方法是离散化前首先设定某个阈值将 异常数据移除。针对等频法易将具有相同类标 签相同特征值的实例分入不同箱中的问题,可 用的解决方法是先用等频法将特征值进行分 箱,然后对各个相邻分箱的边界值进行调整, 使得相同的值可以被分入同一个箱中[6]。
3.1.2 根据直观划分离散化 对于实际数据的离散化,用户希望离散后 得到的区间是相对一致,易于阅读,看上去直 观或者自然的区间[7]。如对于年薪的划分,用 户更希望看到的结果是[150000,60000],而不 是由下文将提到的基于熵或者聚类算法得到的 [15235.9,60872.43]这样的区间。根据直观划分 的离散化方法使用 3-4-5 规则可以将特征的数 值区间划分为相对一致和自然的区间。 一般地,3-4-5 规则根据最高有效位的取值 范围,递归逐层地将给定的数据区域划分为 3、 4 或者 5 个相对等宽的区间。使用此规则进行 离 散 化 的 具 体 过 程 可 参 见 Han Jiawei and