
第四章 连续时间系统的频域分析
H ( j)
R( j) E( j)
E0 ( j)m E1( j)m-1 C0 ( j)n C1( j)n-1
Em-1( j) Em 1( j) Cn
系统的频响H(j)仅由系统本身的特性决定
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
[例] 图示RC电路系统,激励电压源为e(t),输出电压
4.2 利用频响函数H(j)求零状态响应
二、连续周期信号通过系统响应的频域分析(1)
1. 正弦信号通过系统的响应(1)
H ( j) | H ( j) | e j()
幅频响应
相频响应
✓ H(j)的物理意义: H(j)反映了系统对输入信号不同频
率分量的传输特性。
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
三、频响函数H(j)的定义与物理意义(2)
也可以由系统的微分方程引出H(j)的定义
C dnr(t) (t) C dn-1r(t) C dr(t) C r(t)
2π
2π
T{ 1 2π
-
E( j)ejtd}
1 2π
-
E( j)H ( j)ejtd
即
r(t) T[e(t)] 1 E( j)H ( j) ejtd 2π -
R(j)
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
三、频响函数H(j)的定义与物理意义(1)
e(t)
h(t)
一、虚指数信号ejt(-<t<)通过连续系统的 零状态响应
e(t)=ejt h(t)
r(t)
r(t) e jt h(t) - e j(t- )h( )d
e jt - e- j h( )d e jt H ( j)
其中 H ( j) e-jh( )d F[h(t)] - 可见,ejt通过线性系统后响应随时间变化服从
由系统的线性时不变特性,可推出信号e(t)作用于系 统的零状态响应r(t)。
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
二、任意非周期信号通过连续系统的零状态响应(2)
T[e jt ] H ( j)e jt
由均匀性 由积分特性
T{ 1 E( j)ejt} 1 E( j)H ( j)ejt
r(t) F-1[R( j)]
✓ 系统的功能就是对激励信号的各频率分量进行加权:某些
频率分量被增强,而另一些频率分量则相对被削弱或不变。
✓激励信号的每个频率分量在通过系统时都产生各自的相移。
中国民航大学 CAUC
4.2 利用频响函数H(j)求零状态响应
一、连续非周期信号通过系统响应的频域分析(2) ➢ 优点:求解系统的零状态响应时,可以直观地体现
ejt , H(j)为加权函数。
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
二、任意非周期信号通过连续系统的零状态响应(1)
e(t)
h(t)
r(t)
若信号e(t)的傅里叶变换E(j)存在,则可由虚指数信号
ejt(-<t<)的线性组合表示,即
e(t) 1 E( j)ejtd 2π -
RC
H(j)的波形见下,只画出了正频率部分。
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
j
低通滤波器
0
0
1/RC
2/RC
3/RC
4/RC
随着频率的增加,系统的幅频响应|H(j)|不断减小,说明
信号的频率越高,信号通过该系统的损耗也就越大。
由于|H(j(1/RC))|=0.707,所以把c=1/RC称为该系统的3dB截
频。
中国民航大学 CAUC
4.1 连续时间系统的频响函数H(j)
四、系统频响的类型—滤波器
滤波器是指能使信号的一部分频率通过,而使另一部 分频率不通过或很少通过的系统。
|HLP(j)|
➢ 理想低通
|HHP(j)|
➢ 理想高通
-c
c
-c
c
|HBP(j)|
➢ 理想带通
➢ 理想带阻
|HBS(j)|
r(t) r(t)=e(t)h(t),R(j)= H(j) E(j)
系统把频谱为E(j) 的输入改变成频谱为H(j) E(j) 的响 应,改变的规律完全由H(j) 决定。
✓ H(j)称为系统的频率响应,定义为
H ( j) e-jh( )d F[h(t)] 或 H ( j) R( j)
-
E( j)
为电容两端的电压vc(t),电路的起始状态为零。求
系统的频率响应H(j)和冲激响应h(t)。
解: e(t)与vc(t)之间的微分方程为
R
d dt
vc (t)
1 RC
vc (t)
1 RC
e(t)
+ e (t)
-
H
(
j)
V c
(
j)
1/ RC
E( j) j 1/ RC
+ C vc(t)
-
h(t) F-1[H ( j)] 1 e-(1/ RC)tu(t)
Signals and Systems
信号与系统
倪育德
中国民航大学
Signals and Systems
第4章 连续时间系统的频域分析
4.1 连续时间系统的频响函数H(j) 4.2 利用频响函数H(j) 求零状态响应
4.3 无失真传输 4.4 理想低通滤波器 4.5 调幅信号作用于带通系统
4.1 连续时间系统的频响函数H(j)
-2 -1 1
2
-2 -1 1
2
中国民航大学 CAUC
4.2 利用频响函数H(j)求零状态响应
一、连续非周期信号通过系统响应的频域分析(1)
e(t)
h(t)
r(t) R(j)= H(j) E(j)
H ( j) | H ( j) | e j()
E( j) | E( j) | e j ()
R( j) E( j) H( j) ej[() ()]
0 dt n
dt 1
n-1
dt n-1
n
d me(t)
d m-1e(t)
de(t)
E
E
E
E e(t)
0 dt m
dt 1
m-1
dt m-1
m
[C0 ( j)n C1( j)n-1 Cn-1( j) Cn ] R( j)
[E0 ( j)m E1( j)m-1 Em-1( j) Em ] E( j)
信号通过系统后信号频谱的改变,解释激励与响应时 域波形的差异,物理概念清楚。
➢ 不足:
✓ 只能求解系统的零状态响应,系统的零输入响应 仍按时域方法求解。
✓ 若激励信号不存在傅里叶变换,则无法利用频域 分析法。
✓ 频域分析法中,傅立叶反变换常较复杂。
➢ 解决方法:采用拉普拉斯变换
中国民航大学 CAUC
信号与系统自测题(第4章 连续时间信号与系统的复频域分析)含答案
) 。
D
、6
−t
18
( s) s 、线性系统的系统函数 H (s) = Y = ,若其零状态响应 y(t ) = (1 − e F ( s) s + 1
D B
−t
)u (t )
,则系
统的输入信号 f (t ) = (
A
) 。
−t
、 δ (t )
、e
u (t )
C
、e
−2 t
u (t )
D
、 tu(t )
C
2
、s
ω e −2 s + ω2
12
、原函数 e
1 − t a
t f( ) a
的象函数是(
B
B
) 。
C
s 1 F( + ) 、1 a a a 注:原书答案为 D
A
、 aF (as + 1)
、 aF (as + a)
D
、 aF (as + 1 ) a
t f ( ) ↔ aF (as ) a e f (t ) ↔ F ( s + 1)
A
−s s −s s
A
s 、1 F ( )e a a
−s
b a
B
s 、1 F ( )e a a
− sb
C
s 、1 F ( )e a a
t 0
s
b a
D
s 、1 F ( )e a a
sb
、 已知信号 x(t ) 的拉普拉斯变换为 X (s) ,则信号 f (t ) = ∫ λ x(t − λ )d λ 的拉普拉斯变换 为( B ) 。 1 1 1 1 A、 X ( s ) B、 X (s) C、 X ( s) D、 X (s) s s s s 注:原书答案为 C。 f (t ) = ∫ λ x(t − λ )d λ = tu(t ) ∗ x(t )u(t ) tu(t ) ∗ x(t )u(t ) ↔ s1 X (s) 9、函数 f (t ) = ∫ δ ( x)dx 的单边拉普拉斯变换 F ( s ) 等于( D ) 。 1 1 A、 1 B、 C、 e D、 e s s
04四章 连续时间信号与系统的S域分析
相应的傅里叶逆变换为
• Fb(s)称为f(t)的双边拉氏变换(或象函数),f(t)称为 Fb(s) 的双边拉氏逆变换(或原函数)。
二、双边拉氏变换的收敛域
能使
收敛的S值的范围。
若f(t)绝对可积,则 F(jω)=F(s)|σ=0 或F(jω)= F(s)|s= jω
S平面与零点、极点
N (s) F ( s) D( s )
例5.1-5求复指数函数(式中s0为复常数)f(t)=es0t(t)的 象函数
• 解: L[e (t )] 0 e e dt 0 e
s0 t s0t st
( s s0 ) t
dt
1 , Re[ s] Re[ s0 ] s s0 1 t , Re[ s ] 若s0为实数,令s0=,则有 e (t ) s
三、 S域平移(Shifting in the s-Domain): 若 x(t ) X (s), ROC: R 则
x(t )e X ( s s0 ), ROC : R Re[s0 ]
s0t
表明 X (s s0 ) 的ROC是将 X ( s)的ROC平移了 一个Re[ s0 ] 。
1 s2 X 1 ( s) 1 , s 1 s 1
1 X 2 ( s) , s 1
ROC: 1
ROC: 1
而 x1 (t ) x2 (t ) t 1 ROC为整个S平面 • 当R1 与R2 无交集时,表明 X ( s) 不存在。
二、 时移性质(Time Shifting):
ROC : 包括 R1 R2
x1 (t ) x2 (t ) X1 (s) X 2 ( s)
通信原理第四章word版

第四章.连续时间信号与系统频域分析一.周期信号的频谱分析1. 简谐振荡信号是线性时不变系统的本征信号:()()()()()j tj t j tj y t eh t eh d ee h d ωωτωωτττττ∞∞---∞-∞=*==⋅⎰⎰简谐振荡信号傅里叶变换:()()j H j e h d ωτωττ∞--∞=⎰点 测 法: ()()j t y t e H j ωω=⋅ 2.傅里叶级数和傅里叶变换3.荻里赫勒(Dirichlet )条件(只要满足这个条件信号就可以用傅里叶级数展开)○1()f t 绝对可积,即00()t T t f t dt +<∞⎰○2()f t 的极大值和极小值的数目应有限 ○3()f t 如有间断点,间断点的数目应有限4.周期信号的傅里叶级数5.波形对称性与谐波特性的关系6.周期矩形脉冲信号7.线性时不变系统对周期信号的响应一般周期信号:()jn tnn F ef t ∞Ω=-∞=∑系统的输出 :()()jn tnn F H jn t e y t ∞Ω=-∞Ω=∑ 二.非周期信号的傅里叶变换(备注)二.非周期信号的傅里叶变换1.连续傅里叶变换性质2.常用傅里叶变换对四.无失真传输1.输入信号()f t 与输出信号()f y t 的关系 时域: ()()f d y t kf t t =-频域:()()dj t f Y ke F ωωω-=2.无失真传输系统函数()H ω ()()()d f j t Y H ke F ωωωω-==无失真传输满足的两个条件:○1幅频特性:()H k ω= (k 为非零常数) 在整个频率范围内为非零常数 ○2相频特性:ϕ()d t ωω=- ( 0d t > )在整个频率范围内是过坐标原点的一条斜率为负的直线3. 信号的滤波:通过系统后 ○1产生“预定”失真○2改变一个信号所含频率分量大小 ○3全部滤除某些频率分量 4.理想低通滤波器不存在理由:单位冲击响应信号()t δ是在0t =时刻加入滤波器 的,而输出在0t <时刻就有了,违反了因果律5.连续时间系统实现的准则时 域 特 性 : ()()()h t h t u t =(因果条件) 频 域 特 性 : 2()H d ωω∞-∞<∞⎰佩利-维纳准则(必要条件):22()1H d ωωω∞-∞<∞+⎰五.滤波。
连续时间系统的频域分析-资料

傅里叶变换形式的系统函数
et ht rt
设
E H R
若e(t) E(), 或E(j)
第
7
页
二维傅里叶变换的模
模相同,相位为零
模为1,相位相同
第
8
页
相位相同,模为(g)图的
(g)图
4.2 LTI系统频率响应的模和相位表示
The Magnitude-Phase Representation of the Frequency Response of LTI Systems
• LTI系统对输入信号所起的作用包括两个方面: 1.
求 稳 v2 (t)态 响 应
解:
V 1 ( j) j π ( 0 ) ( 奇函0 ) 数
V 2 (j) H (j)V 1 (j)
偶函数
H () j e j ( ) j π ( 0 ) ( 0 )
所 V 2 ( j ) H ( j 0 ) 以 j π ( 0 ) e j ( 0 ) ( 0 ) e j ( 0 )
这说明:一个信号所携带的全部信息分别包含在 其频谱的模和相位中。
因此,导致信号失真的原因有两种: 1.幅度失真:由于频谱的模改变而引起的失真。 2.相位失真:由于频谱的相位改变引起的失真。
在工程实际中,不同的应用场合,对幅度失真 和相位失真有不同的敏感程度,也会有不同的 技术指标要求。
原图像 傅里叶变换的相位
第四章 连续时间系统频域分析 齐开悦
第4章 连续信号与系统的复频域分析

式( 4.1-5 )和( 4.1-6 )称为双边拉普 拉斯变换对,可以用双箭头表示f ( t )与F(s) 之间这种变换与反变换的关系
记F (s) L [ f (t )], f (t ) L [ F (s)]
-1
f (t ) F ( s)
从上述由傅氏变换导出双边拉普拉 斯变换的过程中可以看出,f (t) 的双边 拉普拉斯变换F(s)=F( j )是把f (t)乘 以e - t之后再进行的傅里叶变换,或者 说F(s)是f ( t ) 的广义傅里叶变换。
j
1
j
st
ds
t > 0
(4.1-9)
记为£ -1[ F(s)]。即
F(s) =£ [ f (t) ]
–1 [ F (s) ] 和 f (t) = £
式(4.1-8)中积分下限用0-而不用0+, 目的是可把t = 0-时出现的冲激考虑到变换中 去,当利用单边拉普拉斯变换解微分方程时, 可以直接引用已知的起始状态f (0-)而求得全 部结果,无需专门计算0-到0+的跳变。
经过 0 的垂直线是收敛边界,或称为 收敛轴。
由于单边拉普拉斯变换的收敛域是由 Re[s] = > 0的半平面组成,因此其收敛 域都位于收敛轴的右边。
凡满足式(4.1-10)的函数f ( t )称为“指 数阶函数”,意思是可借助于指数函数的 衰减作用将函数f(t) 可能存在的发散性压下 去,使之成为收敛函数。
在收敛域内,函数的拉普拉斯变换存 在,在收敛域外,函数的拉普拉斯变换不 存在。
双边拉普拉斯变换对并不一一对应, 即便是同一个双边拉普拉斯变换表达式, 由于收敛域不同,可能会对应两个完全不 同的时间函数。
因此,双边拉普拉斯变换必须标明收 敛域。
连续时间信号与系统的频域分析报告
连续时间信号与系统的频域分析报告1. 引言连续时间信号与系统的频域分析是信号与系统理论中的重要分支,通过将信号和系统转换到频域,可以更好地理解和分析信号的频谱特性。
本报告将对连续时间信号与系统的频域分析进行详细介绍,并通过实例进行说明。
2. 连续时间信号的频域表示连续时间信号可以通过傅里叶变换将其转换到频域。
傅里叶变换将信号分解成一系列不同频率的正弦和余弦波的和。
具体来说,对于连续时间信号x(t),其傅里叶变换表示为X(ω),其中ω表示频率。
3. 连续时间系统的频域表示连续时间系统可以通过频域中的频率响应来描述。
频率响应是系统对不同频率输入信号的响应情况。
通过系统函数H(ω)可以计算系统的频率响应。
系统函数是频域中系统输出与输入之比的函数,也可以通过傅里叶变换来表示。
4. 连续时间信号的频域分析频域分析可以帮助我们更好地理解信号的频谱特性。
通过频域分析,我们可以获取信号的频率成分、频谱特性以及信号与系统之间的关系。
常用的频域分析方法包括功率谱密度估计、谱线估计等。
5. 连续时间系统的频域分析频域分析也可以用于系统的性能评估和系统设计。
通过分析系统的频响特性,我们可以了解系统在不同频率下的增益和相位变化情况,进而可以对系统进行优化和设计。
6. 实例分析以音频信号的频域分析为例,我们可以通过对音频信号进行傅里叶变换,将其转换到频域。
通过频域分析,我们可以获取音频信号的频谱图,从而了解音频信号的频率成分和频率能量分布情况。
进一步,我们可以对音频信号进行系统设计和处理,比如对音乐进行均衡、滤波等操作。
7. 结论连续时间信号与系统的频域分析是信号与系统理论中重要的内容,通过对信号和系统进行频域分析,可以更好地理解和分析信号的频谱特性。
频域分析也可以用于系统的性能评估和系统设计,对于音频信号的处理和优化具有重要意义。
总结:通过本报告,我们了解了连续时间信号与系统的频域分析的基本原理和方法。
频域分析可以帮助我们更好地理解信号的频谱特性和系统的频响特性,对系统设计和信号处理具有重要意义。
拉氏变换
本章重点
• • • • 1、Laplace 变换的定义和基本性质; 变换的定义和基本性质; 2、Laplace 变换应用于线性系统分析; 变换应用于线性系统分析; 3、系统函数 (S)的概念; 系统函数H( )的概念; 系统函数 4、H(S)的零极点与频率特性以及系统的 ( ) 稳定性之关系。 稳定性之关系。
∞ 1 f (t) ↔∫ F(x)dx s t
例: 1 f (t) = sin t ,求 (s) ω ) 1 F 。 sin(ωot ) ⇔ 1
t
ω0 2 s2 +ω0
解:
1 sin t ⇔ 2 s +1
∞ sin t 1 1 ⇔∫ 2 dx = arctg s x +1 t s
2 f2 (t) = ∫ )
− sT
f s(t) = ∑ f(nT)δ(t − nT)
0
∞
F (s) = F1 (s) + F1 (s)e
= F1 ( s )(1 + e
+ F1 (s)e
− 2 sT
−2 sT
ห้องสมุดไป่ตู้+ ⋅⋅⋅
F (s) = ∑ f (nT)e−nsT s
n=0
∞
− sT
+e
+ ⋅⋅⋅ )
4、频移性:f(t) ↔ F(s),则 、频移性若 : , 证明: 证明:
有初值, 若f(t) 有初值,且f(t) ↔ F(s),则 ,
f (0+ ) = lim sF(s)
s→ ∞
含有冲激A 等时, 当f(t)含有冲激 oδ(t)、Boδ’(t) 等时,有 含有冲激 、
f (0+ ) = lim s[F(s) − A − B ] 0 0
信号与系统自测题(第4章连续时间信号与系统的复频域分析)含答案
《信号与系统信号与系统》》自测题第4章 连续时间连续时间信号与信号与信号与系统的的系统的的系统的的复复频域分析一、填空题1、由系统函数零、极点分布可以决定时域特性,对于稳定系统,在s 平面其极点位于 左半开平面(不含虚轴) 。
2、线性时不变连续时间系统是稳定系统的充分必要条件是()H s 的极点位于s 平面的 左半开平面(不含虚轴) 。
3、()H s 的零点和极点中仅 极点 决定了()h t 的函数形式。
4、()H s 是不 随系统的输入信号的变化而变换。
5、已知某系统的系统函数为()H s ,唯一决定该系统单位冲激响应()h t 函数形式的是()H s 的 极点 。
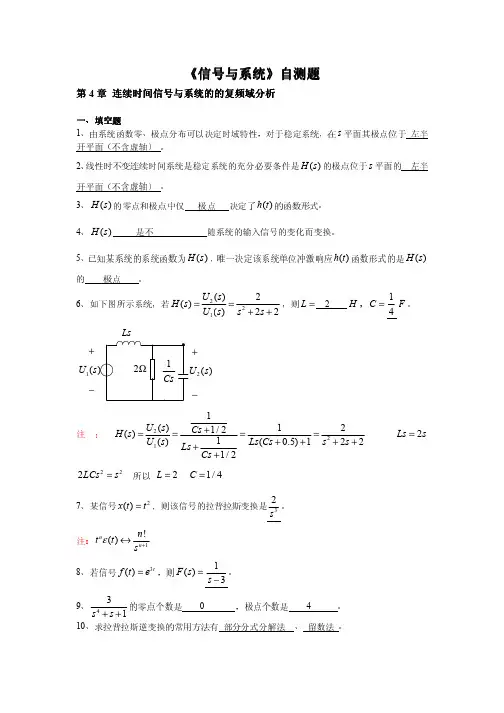
6、如下图所示系统,若221()2()()22U s H s U s s s ==++,则L = 2 H ,C =14F 。
注:2211()121/2()1()(0.5)1221/2U s Cs H s U s Ls Cs s s Ls Cs +====++++++2Ls s =222LCs s = 所以 2L = 1/4C =7、某信号2()x t t =,则该信号的拉普拉斯变换是32s。
注:1!()nn n t t sε+↔8、若信号3()t f t e =,则()F s =13s −。
9、431s s ++的零点个数是 0 ,极点个数是 4 。
10、求拉普拉斯逆变换的常用方法有 部分分式分解法 、 留数法 。
1(U s Ls+−+−2()s11、若信号的单边拉普拉斯变换为32s +,则()f t =23()t e u t −。
12、已知6()(2)(5)s F s s s +=++,则原函数()f t 的初值为 1 ,终值为 0 。
注:6(0)lim 1(2)(5)s s f s s s →∞+=×=++ 06()lim 0(2)(5)s s f s s s →+∞=×=++13、已知2()(2)(5)sF s s s =++,则原函数()f t 的初值为 2 ,终值为 0 。
实验四连续时间系统的复频域分析
根据实验原理和系统设计,计算出理论上的关键数据,并与实验数据进行对比,以验证实验结果的正确性。
结果对比分析பைடு நூலகம்
1 2
波形图对比
将实验波形图与理论波形图进行对比,观察两者 在幅度、频率和相位等方面的差异,并分析产生 差异的原因。
数据对比
将实验数据与理论数据进行对比,计算误差并分 析误差来源,以评估实验结果的准确性和可靠性。
系统函数与传递函数
系统函数
描述系统动态特性的数学表达式,通 常表示为微分方程或差分方程的形式。 系统函数反映了系统对输入信号的响 应特性。
传递函数
在复频域中,传递函数表示系统输入 与输出之间的关系。它是系统函数在 复频域的表示形式,便于分析系统的 频率响应和稳定性。
稳定性分析
稳定性定义
稳定性是指系统在受到扰动后,能够恢复到原来平衡状态的 能力。对于连续时间系统,稳定性通常指系统的输出在有限 时间内有界。
稳定性判据
根据实验结果,可以总结出连续时间系统稳定的充分必要条件是系统函数H(s)的极点全部 位于s平面的左半平面。
收获与体会
理论与实践结合
通过实验操作,加深了对连续时间系统复频 域分析理论的理解,实现了理论与实践的有 机结合。
实验技能提升
在实验过程中,熟练掌握了信号发生器、示波器、 频谱分析仪等实验仪器的使用,提高了实验技能。
系统函数
连续时间系统的系统函数是复频域中 的传递函数,描述了系统的频率响应 特性。
03 复频域分析方法
CHAPTER
傅里叶变换与拉普拉斯变换
傅里叶变换
将时间域信号转换为频域信号,便于 分析信号的频率特性。通过正弦和余 弦函数的叠加来表示信号,实现信号 的时频转换。
第三、四章连续时间信号与系统的频域分析内容总结
第
连续时间信号与系统的频域分析总结
8 页
例15、试求信号f(t)=cos(4t+ )的频谱 。 3
解:
X
第
连续时间信号与系统的频域分析总结
9 页
例16、一因果LTI系统的输入和输出,由下列微分方程表示:(采用傅里叶变
换计算)。 (1)求系统的单位冲激响应 h( t ) ;
d 2 y( t ) dy( t )
X
第
连续时间信号与系统的频域分析内容总结
2 页
第四章是傅里叶变换在LTI系统分析中的应用。 在第三章信号频域分解、分析基础上,研究不同激励信号 通过系统的响应、信号通过系统无失真条件、理想低通滤波器 模型以及物理可实现条件、希尔伯特变换、抽样定理等主要内 容。
X
第
连续时间信号与系统的频域分析总结
3) (j
5)
1ห้องสมุดไป่ตู้
j
3
1
j 5
2
j
4
y z s(t ) e 3t (t ) e 5t (t ) 2e 4t (t )
X
第
连续时间信号与系统的频域分析总结
10 页
例17、如图所示系统,其乘法器的两个输入端分别为:f (t) sin(2t) , s(t) cos(6t)
系统的频率响应为
8
15y( t ) 2 f ( t )
dt 2
dt
(2)若 f ( t ) e4t( t ) ,求该系统的零状态响应 yzs (t) 。
解: (1)
H ( j)
2
11
j2 8 j 15 j 3 j 5
h(t) e 3t(t) e 5t(t)
(2)