
上银伺服电机调试说明书
CN3,USB 线联接电脑
调试
控制线接 口CN6
编码器线接 CN7
IO設定介紹
按F6主畫面 點選圖示
Input設定
狀態顯示 -作動時亮綠燈
邏輯反向(Invert) 設定方式請參考前面
Input接線方式
設定Input功能
Input功能介紹
※已被指定的Input功 能要改到其它腳位請 先設為Not Configured
※有些驅動器設定為10V=XX A與 D1驅動器不同設定時請特別注意
接线CN6 腳位功能說明
接线CN6 腳位功能說明
外部接线說明
市电单相 220V电 压,对应 接L1,L2 以及地线
L1C与L1并联 L2C与L2并联
CN2接口,用于带刹车电 机,接线规范:
1. 24V正极联入+24V
孔,负极联RTN. 2. 动力线之B+,B-对应 B+,B-孔。
性能測試-測試運轉
Step 5 到負極限附近 按Zero設定為0座標
Step 6 吋動到正 極限附近
Step 7可從位置 顯示 得知接近正極限處座 標,可將P2設為此值, 待作全行程P2P測試
性能測試-測試運轉
Step 10 確認按P1或P2都不會有碰撞 問題,可將速度與加速度提高測試性能
Step 8 選擇點對點 移動
Step 1 點選Mode
电子齿轮比及操作方式选择 及设定,可参阅第二十八页
三項參數 完成設定
參數計算與儲存
皆設定完成後記得點選OK 完成後點選Send to RAM
1 2
二步曲相位初始化
STEP1,按 EXECUTE
STEP2,按proceed几秒,成功 后此灯会变亮
Hale Waihona Puke 参数保存1STEP 2完 成后按F6回 到主界面,
执行保存
2 1.执行完以上步骤,如通过上位机控制,驱动器已设置完全。 2.如需通过驱动器本身控制,运行伺服看机台效果,可进行第三步曲。
Step 1按F6 从主畫面
點選圖示
設定目前位 置為零點
三步曲之性能測試-功能介紹
Servo on
Servo off (緊急時可按
鍵盤F12)
單位選擇
運動參數設定 (由控制器送命令 時此值為極限值)
Output設定
Output 功能設定 邏輯狀態 輸出電壓狀態
電壓狀態 與邏輯反相
Output功能介紹
※已被指定的Output要 重新指定功能建議 先按Not Configured, 再選擇功能
Thank You!
Step 1 點選參數設定 中心
模式設定
Step 2 點選操作模式 Step 3 設定需求模式
Step 4 若要透過Input 切換模式才選 否則預設None
模式設定-位置模式
Step 1
Step 2
選擇Position Mode 電子齒輪比
(Electronic Gear
)
Step 2 設定訊號 差動或是單端
繁體中文 簡體中文
日語
主要功能說明
使用Lightening設定 伺服馬達
馬達運轉三步曲
1.參數設定中心
2.相位初始設定
3.性能測試
1.馬達型號與 附載參數設定
2.編碼器設定 3.模式設定
1.方向確認 2.Auto Tune 3.相位初始
1.運動測試 2.剛性調整 3.性能檢測
Step 1 從主畫面
伺服剛性 調整
狀態 監控
性能測試-運動功能介紹
停止運動
點對點 運動 相對移動
吋動 回原點
選擇方向觸發 相對移動或吋動
性能測試-測試運轉
Step 1選擇單位 ,
建議先選mm
Step 3 寸動測試 選擇Jog
Step 2 運動參數設定, 一開始請使用較慢速度
可如下設定
Step 4 慢慢吋動到負極限,看運動 是否平順,若有抖動或異音 降低Primary CG,
Step 1 解壓縮Lightening .zip
Step 5 完成安裝
Step 2 點選setup.exe,在路徑:
\Lightening 0.167\mega_fabs_install
Step 3 按Start開始安裝 Lightening並等待安裝 完成
Step 4 安裝USB驅動程式(D2驅動器用)
Step3 設定脈波格式
操作模式-速度模式
設定1V為多少mm/s, 以本圖為例
100mm/s=1V 故 10V=1000mm/s
※有些驅動器設定為10V=XXmm/s與 D1驅動器不同設定時請特別注意
操作模式-轉矩/電流模式
設定1V為多少A, 以本圖為例 0.848=1V 故 10V=8.48A
如何開啟Lightening
開啟
在桌面双击點選
打开后,出现 以下界面
D2驅動器連線設定
Step1
Step 2 通訊阜選擇
Step 3
軟體與韌體版次確認與更新
Step 4 選擇要不要 參數檔案備份
Step 1
Step 3
Step 5
Step 2 選擇到最底 最新要更換 的韌體版次
Step 6 完成更新
一步曲参数设定 之马达类型选择
點選圖示
FRLS1020506A, 第九位是5,对应 FRLS10XX5.MOT
輸入數值後文字 框會顯示黃色,請 再按鍵盤Enter 確認,变为白色 才算录入成功
Step 1 點選Encoder
一步曲参数设定之 編碼器設定
一步曲参数设定 之操作方式设定
Step 1 調機時先選 单机作业方式
D2驱动器设定及驱动伺服马达
D2驱动器,以色列MegaFABS军工驱动器
大綱
1.Lightening的基本操作 2.使用Lightening設定與驅動馬達 3.驱动器外部接線及CN6脚位定义 4.I/O設定介紹 5.參數的保存
LIGHTENING的基本操作
D2驅動器軟體Lightening安裝
Lightening主要介面
將驅動器參 從檔案讀參 將參數存入
主要功能圖示 數存入檔案 數到驅動器
Flash
驅動器重置
韧体版本
狀態 呈現目前錯誤 或是警告訊息
快速監控 呈現馬達或是 驅動器的狀況
Lightening語言切換
Step 1 點選Language
Step 2
選擇適合您的語言
※Lightening支援依序 英文
Step 9 點選Go P1可移 動到負極限,點選Go P2 可移動到正極限
Step 11 設定整定 框範圍與反彈跳 時間
性能測試-剛性調整
Step 11 確認Settling Time是 否在要求範圍,若剛性不夠請 加大CG,最大盡量不超過1,會 抖動則降低CG,值不得為0
Step 12 調整剛性完成後,請將速度與 加減速度提高大於控制器最大命令值, 避免控制器命令被此設定值限制
伺服电机的调试步骤

伺服电机的调试步骤伺服电机是一种能够根据反馈信号控制位置和速度的电动机。
调试伺服电机主要涉及到参数设置、回路调节以及系统性能测试等方面。
下面是关于伺服电机调试步骤的详细说明。
步骤一:安装布置1.确保伺服电机正确安装到目标设备上,并连接好电源和控制器。
2.检查电机和控制器的接口是否正确连接,并确认连接线松紧适宜。
步骤二:设置控制器参数1.根据伺服电机的技术参数和要求,进行控制器参数的设置,如编码器分辨率、调度频率等。
2.设置控制器的电流限制以及过压、过流等保护参数,以确保电机的安全运行。
步骤三:调节电流环1.首先,先将速度环和位置环的比例增益设置为0,即断开速度反馈和位置反馈,只进行电流环的调节。
2.根据电机的静态工作电流和最大运行电流,逐步增加电流环的比例增益,观察电机运行是否正常,避免产生振荡或过流等异常现象。
3.测量和检查电机的静态电流和冷启动电流,调整电流环的积分增益,尽量减小静态偏差,并提高电机的动态响应性能。
步骤四:调节速度环1.首先,将位置环的比例增益设置为0,仅保持电流环的闭环控制,在此基础上进行速度环的调节。
2.将速度环的比例增益设置为一个较小的初始值,然后逐步增大,以避免过冲和超调。
观察电机的速度响应是否稳定且迅速。
3.根据速度环的实测速度和设定速度,调整速度环的积分增益,以改善电机的速度跟踪和稳定性能。
步骤五:调节位置环1.将位置环的比例增益设置为一个适当的初始值,然后逐步增大。
观察电机的位置跟踪和稳定性能。
2.根据位置环的实测位置和设定位置,调整位置环的积分增益,以改善电机的位置跟踪和稳定性能。
3.根据电机的运行要求,调整位置环的微分增益,以提高系统的稳定性和动态性能。
步骤六:系统性能测试1.进行伺服电机的系统性能测试,如频率响应测试、阶跃响应测试、脉冲响应测试等。
2.根据测试结果,调整和优化伺服电机的各个环节参数,以提高系统的控制精度和动态性能。
步骤七:系统稳定性验证1.在不同工作负荷和工作条件下,对伺服电机进行稳定性验证,观察和记录其动态响应和稳定性能。
上银伺服电机调试步骤幻灯片课件
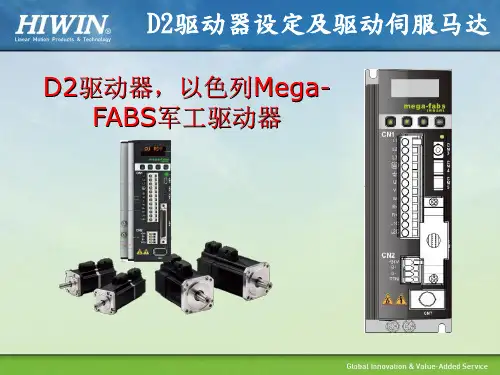
D2驱动器,以色列MegaFABS军工驱动器
大綱
1.Lightening的基本操作 2.使用Lightening設定與驅動馬達 3.驱动器外部接線及CN6脚位定义 4.I/O設定介紹 5.參數的保存
D2驅動器軟體Lightening安裝
Step 1 解壓縮Lightening .zip
打开后,出现 以下界面
D2驅動器連線設定
Step1
Step 2 通訊阜選擇
Step 3
軟體與韌體版次確認與更新
Step 4 選擇要不要 參數檔案備份
Step 1
Step 3
Step 5
Step 2 選擇到最底 最新要更換 的韌體版次
Step 6 完成更新
Lightening主要介面
將驅動器參 從檔案讀參 將參數存入
輸入數值後文字 框會顯示黃色,請 再按鍵盤Enter 確認,变为白色 才算录入成功
Step 1 點選Encoder
一步曲参数设定之 編碼器設定
一步曲参数设定 之操作方式设定
Step 1 調機時先選 单机作业方式
Step 1 點選Mode
电子齿轮比及操作方式选择 及设定,可参阅第二十八页
三項參數 完成設定
Step 1按F6 从主畫面
點選圖示
設定目前位 置為零點
三步曲之性能測試-功能介紹
Servo on
Servo off (緊急時可按
鍵盤F12)
單位選擇
運動參數設定 (由控制器送命令 時此值為極限值)
伺服剛性 調整
狀態 監控
性能測試-運動功能介紹
停止運動
點對點 運動 相對移動
吋動 回原點
選擇方向觸發 相對移動或吋動
伺服电机 说明书

第六章............................................................................................... 61
错误报警及处理 ................................................................................................ 61 6.1 报警一览表 .............................................................................................. 61 6.2 报警处理方法 .......................................................................................... 62
第七章............................................................................................... 65
通电运行 ............................................................................................................ 65 7.1 电源连接 .................................................................................................. 65 7.2 试运行 ...................................................................................................... 67 7.3 调整 .......................................................................................................... 69
伺服电机调试步骤【详细】

伺服电机的调试方法:1、初始化参数在接线之前,先初始化参数。
在控制卡上:选好控制方式;将PID参数清零;让控制卡上电时默认使能信号关闭;将此状态保存,确保控制卡再次上电时即为此状态。
在伺服电机上:设置控制方式;设置使能由外部控制;编码器信号输出的齿轮比;设置控制信号与电机转速的比例关系。
一般来说,建议使伺服工作中的最大设计转速对应9V的控制电压。
比如,山洋是设置1V电压对应的转速,出厂值为500,如果你只准备让电机在1000转以下工作,那么,将这个参数设置为111。
2、接线将控制卡断电,连接控制卡与伺服之间的信号线。
以下的线是必须要接的:控制卡的模拟量输出线、使能信号线、伺服输出的编码器信号线。
复查接线没有错误后,电机和控制卡(以及PC)上电。
此时电机应该不动,而且可以用外力轻松转动,如果不是这样,检查使能信号的设置与接线。
用外力转动电机,检查控制卡是否可以正确检测到电机位置的变化,否则检查编码器信号的接线和设置3、试方向对于一个闭环控制系统,如果反馈信号的方向不正确,后果肯定是灾难性的。
通过控制卡打开伺服的使能信号。
这是伺服应该以一个较低的速度转动,这就是传说中的“零漂”。
一般控制卡上都会有抑制零漂的指令或参数。
使用这个指令或参数,看电机的转速和方向是否可以通过这个指令(参数)控制。
如果不能控制,检查模拟量接线及控制方式的参数设置。
确认给出正数,电机正转,编码器计数增加;给出负数,电机反转转,编码器计数减小。
如果电机带有负载,行程有限,不要采用这种方式。
测试不要给过大的电压,建议在1V以下。
如果方向不一致,可以修改控制卡或电机上的参数,使其一致。
4、抑制零漂在闭环控制过程中,零漂的存在会对控制效果有一定的影响,最好将其抑制住。
使用控制卡或伺服上抑制零飘的参数,仔细调整,使电机的转速趋近于零。
由于零漂本身也有一定的随机性,所以,不必要求电机转速绝对为零。
5、建立闭环控制再次通过控制卡将伺服使能信号放开,在控制卡上输入一个较小的比例增益,至于多大算较小,这只能凭感觉了,如果实在不放心,就输入控制卡能允许的最小值。
伺服电机使用手册

不要接触电机、驱动器、制动电阻, 因为它们是发热部件
否则可能导致灼伤
不要接触运转中电机的转动部分 否则可能导致人身伤害
不要更改、拆卸或自行修理电机或 驱动器
否则可能导致触电事故,导致人身伤害
搬运电机时,不要提拉电缆或电机 轴部
否则可能导致器件损坏
在电源故障排除后,设备有可能突 然重新启动,所以不要靠近设备
备注:请勿按照电机端电源出线的线径选择电机电源电缆的线径,因为该线属于高温导线,尽管线径小,但
可以通过要求的电流。
4.2
运动随心,控制所欲
8
4.3 4.4 驱动器技术参数
伺服电机使用手册
运动随心,控制所欲
9
4.5 电机电源线接线定义
伺服电机使用手册
电机
电机型号
插头类型
40 型电机 57 型电机 76 型电机 92 型电机 123 型电机
3 4
控制线 编码器线
双绞屏蔽线
控制器至驱动器的控制线长度<3 米 驱动器至电机的编码器线长度<20 米
5
接地线
尽量使用粗导 线
接地电阻<100Ω 的一点接地方式
如电机与机床之间是 处于绝缘状态,请将 电机接地
6
模拟信号 屏蔽线
请注意终端联接
7
制动电阻
良好连接,良好通风
8
保持制动器
需要配浪涌吸收电路
4.1.2 驱动器安装注意事项
安装位置:室内,无水、无粉尘、无腐蚀气体、良好通风; 如何安装:垂直安装,通风良好; 安装到金属的底板上 如可能,请在控制箱内另外安装通风风扇 驱动器与电焊机、放电加工设备等使用同一路电源,或驱动器附近高频干扰设备,请采用隔离变压器 和有源滤波器 请将驱动器安装在干燥且通风良好的场所; 请尽量避免受到振动或撞击; 尽一切可能防止金属粉尘及铁屑进入驱动器内; 安装时请确认驱动器固定,不易松动脱落; 接线端子必须使用带有绝缘保护; 在断开驱动器电源后,必须间隔 10 秒钟后方能再次给驱动器通电,否则频繁的通断电会导致驱动器 损坏; 在断开驱动器电源后 1 分钟内,禁止用手直接接触驱动器的接线端子,否则将会有触电的危险! 当在一个机箱内安装多个驱动器时,为了驱动器的良好散热,避免相互间电磁干扰,建议在机箱内采 用强制风冷,请采用如下示意图进行安装
山洋伺服电机RS2快速入门手册
Positioning Operation - 6
电机运行多少次(0表示无限次,需要点停止按钮来 停止运动) 动作和动作之间的停留时间
例: PJOG位置命令= 1000 [脉冲] 停止时间= 1000 [ms] 连续次数= 2 起始位置:0 [脉冲] 按“正方向”按钮
0 [pulse] 等待 1000 [ms] 1000 停止
如何更改限位输入设定 - 1
参数 参数设定 Group 9 [功能]
“00 F-OT Positive Over Travel Function” : 正向一侧限位开关设定 “01 R-OT Negative Over Travel Function” : 反向一侧限位开关设定
如何更改限位输入设定 - 2
重新建立通信需要在驱动器电源打开后。 1 2 已建立
电源打开后,查看驱动器前面的 7段 LED 数码管。 控制电源已连接并供电,无报警,打开主电源
控制电源和主电源都已经连接并供电,无报警。驱动器准备 servo-on(伺服使能)。
故障排除: 故障排除: 当驱动器仍显示 “AL.###”...
“AL.###” (#:16进制数) 表示报警代码。 例:
点击 “Servo On”,电机准 备运行 7段数码管的动作像在写 “8” 字。
点击一次此按钮, 电机正向运行, 并且在到达设定距离后停止。
点击一次此按钮, 电机反向运行, 并且在到达设定距离后停止。
定位操作 - 5
运行2次,3次或3次以上的一次点击... 1. 点击这里
2.多出两个参数出现在这 里
1. 初始设置
• • • • • • 建立通信 系统参数设定 如何改参数 电机参数设定 初始参数设定后 故障排除
上银伺服电机调试步骤
操作模式-轉矩/電流模式
設定1V為多少A, 以本圖為例 0.848=1V 故 10V=8.48A
※有些驅動器設定為10V=XX A與 D1驅動器不同設定時請特別注意
接线CN6 腳位功能說明
接线CN6 腳位功能說明
外部接线說明
市电单相 220V电 压,对应 接L1,L2 以及地线
L1C与L1并联 L2C与L2并联
CN2接口,用于带刹车电 机,接线规范:
1. 24V正极联入+24V
孔,负极联RTN. 2. 动力线之B+,B-对应 B+,B-孔。
CN3,USB 线联接电脑
调试
控制线接 口CN6
编码器线接 CN7
IO設定介紹
按F6主畫面 點選圖示
Input設定
狀態顯示 -作動時亮綠燈
邏輯反向(Invert) 設定方式請參考前面
Not Configured Brake Servo Ready Axis Disable In-Position Moving Homed Emulated Index Zero Speed Detect Set all errors
功能說明
沒有功能 內建煞車邏輯輸出,預設在O4 當驅動器Servo ON且無任何錯誤時輸出 與Servo Ready呈反向 當命令接收完畢且追隨誤差低於Target radius時輸出 當電機在移動時輸出 內建歸原點程序完成 AC伺服馬達串列編碼器index輸出 當速度低於vel_stop輸出 當有錯誤產生時輸出,相當於Alarm
Clear Error
清除錯誤(Alarm)
Zero Speed Clamp
在速度模式下,速度低於vel_stop,觸發此輸入時電機 直接急減速到停止
伺服电机调试手册
伺服电机调试手册伺服电机这玩意儿,在现代工业里那可是相当重要!就好像是机器的“动力心脏”,要是调试不好,这机器运转起来可就容易出岔子。
我记得有一次,我去一家工厂帮忙调试伺服电机。
那是一个炎热的夏天,车间里的温度高得吓人,汗水不停地从额头往下淌。
这台机器是新引进的,厂家的技术人员还没来得及培训,工人们就着急要开工。
我到了现场,看到那一堆错综复杂的线路和陌生的控制面板,心里也有点打鼓。
但是没办法,硬着头皮也得上啊!我先仔细地研究了一下说明书和相关资料,然后开始动手调试。
第一步,当然是要检查电机的连接线路,确保没有松动或者接错的地方。
这就像是给人做体检,先得把外在的情况搞清楚。
我拿着万用表,一根线一根线地测,眼睛紧紧盯着表盘上的数字,生怕错过了任何一个小细节。
接着,就是设置参数了。
这可真是个技术活,要根据机器的具体需求来调整转速、扭矩等等。
我一边对照着机器的规格书,一边在控制面板上小心翼翼地输入着数字,每按一次确认键,心里都祈祷着千万别出错。
在调试的过程中,还遇到了一个小插曲。
电机突然发出了一阵异常的响声,吓得旁边的工人都往后退了几步。
我赶紧停下手中的操作,仔细听着声音的来源。
原来是一个螺丝松了,导致电机运转不平衡。
我迅速找到那个螺丝,用扳手拧紧,这才让电机恢复了正常。
调试完之后,还不能马上就说大功告成了。
得进行试运行,观察一段时间,看看电机在各种工况下的表现是否稳定。
这时候,我的心还是悬着的,就怕在试运行的时候又出什么问题。
好在,经过几个小时的努力,这台伺服电机终于调试好了,机器也顺利地运转起来。
看着工人们脸上露出的笑容,我心里那叫一个满足。
下面咱就正式来说说伺服电机调试的那些事儿。
首先,在调试之前,一定要做好充分的准备工作。
把需要用到的工具都准备齐全,像万用表、螺丝刀、扳手这些,可别等到要用的时候才发现没带,那可就抓瞎了。
然后,要对电机的型号、参数、工作环境等有一个清晰的了解。
接下来就是具体的调试步骤啦。
上银伺服电机调试步骤解读
Step3 設定脈波格式操作 Nhomakorabea式-速度模式
設定1V為多少mm/s, 以本圖為例 100mm/s=1V 故 10V=1000mm/s
※有些驅動器設定為10V=XXmm/s與 D1驅動器不同設定時請特別注意
操作模式-轉矩/電流模式
設定1V為多少A, 以本圖為例 0.848=1V 故 10V=8.48A
使用Lightening設定 伺服馬達
馬達運轉三步曲
1.參數設定中心
2.相位初始設定
3.性能測試
1.馬達型號與 附載參數設定 2.編碼器設定 3.模式設定
1.方向確認 2.Auto Tune 3.相位初始
1.運動測試 2.剛性調整 3.性能檢測
一步曲参数设定 之马达类型选择
Step 1 從主畫面
2 1.执行完以上步骤,如通过上位机控制,驱动器已设置完全。 2.如需通过驱动器本身控制,运行伺服看机台效果,可进行第三步曲。
三步曲之性能測試-功能介紹
Step 1按F6 从主畫面
Servo on
點選圖示
Servo off (緊急時可按 鍵盤F12)
伺服剛性 調整
設定目前位 置為零點 單位選擇
運動參數設定 (由控制器送命令 時此值為極限值)
點選圖示
FRLS1020506A, 第九位是5,对应 FRLS10XX5.MOT
輸入數值後文字 框會顯示黃色,請 再按鍵盤Enter 確認,变为白色 才算录入成功
一步曲参数设定之 編碼器設定
Step 1 點選Encoder
一步曲参数设定 之操作方式设定
Step 1 調機時先選 单机作业方式
Step 1 點選Mode
D2驅動器連線設定
Step1 Step 2 通訊阜選擇
上银AC伺服屏显调试及接线说明
按图中所示接线
5
1
上银 AC 伺服屏显调试及接线说明
1.马达设定初始化设置流程:
打开一台全新尚未初始化的驱动器时,依照下列操作流程可以透过 LCD 面板进行 初始化步骤。
调试完成后,可以先把 I3(243)取反,使电机使能,然后切换到动作界 面进行 JOG,若发现增益过小或者过大,可以直接到参数变更界面,改变 340 之 LV 值,再做测试。
4 E04ENCOD 编码器错误
5 E05SWHOT 软体侦测过温
6 E06UVWCN 马达动力线未接妥
7 E07D.HOT 驱动器过温
8 未使用
9 E09UND.V 驱动器过低电压
10 E10V5ERR 编码器 5V 异常
11 E11PHINI 相位初始化失败
12 E12SER.E 串列编码器无法通信
软体中依然有 autotune 之功能,也可以用此功能 软件基本参数,具体可以参照附表三。
表三 常用参数表
2
上银 AC 伺服屏显调试及接线说明
上位控制器端为差动信号(differential)配线示例
按图中所示接线
安
3
上银 AC 伺服屏显调试及接线说明
上位控制器端为单端信号(NPN)配线示例
4
上银 AC 伺服屏显调试及接线说明
:上下翻页及更改参数。
4 MOTRSE MS40ZX1
静态游标 (闪烁底线)
参数可进行编辑
4 MOTRSE MS40ZX1
动态游标 (实心闪烁方便)
参数编辑中 连续运动中
表一 错误码
NO. 显示符号
说明
1 E01SHORT 马达短路