
晶闸管整流直流电动机调速系统
晶闸管整流直流电动机调速系统设计
概述:许多机械要求在一定的范围内进行速度的平滑调节,并且要求有良好的稳态、动态性能。
而直流调速系统调速范围广、静差率小、稳定性好以及具有良好的动态性能,在高性能的拖动技术领域中,相当长时期内几乎都采用直流电力拖动系统。
双闭环直流调速系统是直流调速控制系统中发展得最为成熟,应用最广泛的电力传动系统。
它具有动态响应快、抗干扰能力强等优点。
本此设计主要:就是针对直流调速装置,利用晶闸管相控整流技术,结合集成触发器芯片和调节器,组成晶闸管相控整流直流电动机调速系统,主要应用的芯片是TCA785集成移相触发控制芯片,实现调速系统。
同时设计出完整的电气原理图,将分别介绍各个模块的构成原理和使用方法。
关键词:双闭环直流调速晶闸管相控
1 设计意义及要求
1.1 设计意义
电力电子装置是以满足用电要求为目标,以电半导器件为核心,通过合理的电路拓扑和控制方式,采用相关的应用技术对电能实现变换和控制装置。
通过此次课程设计要求学会电力电子装置的设计,能够利用相控整流装置对直流电动机进行调速系统的设计。
1.2 设计要求
本次课程设计的题目是晶闸管相控整流直流电动机调速系统设计。
已知直流电动机参数:N P =3KW ,N U =220V ,N I =17.5A ,N n =1500min r 。
要求采用集成触发器及调节器构成转速电流闭环的直流调速系统。
设计绘制该系统的原理图,并计算晶闸管的额定电压和额定电流。
2 系统电路设计
根据设计的要求,可将设计分为两大部分,一是主电路及系统原理图,二是控制电路,系统原理图部分我们采用的是三相全控整流装置,在这里我们使用三个TCA785芯片以便满足设计的要求,同时要加入转速电流双闭环系统,更好的实现调速的要求,达到稳定的速度效果。
电路原理总图见附录。
2.1 系统主电路 晶闸管相控整流电路有单相、三相、全控、半控等,调速系统一般采用三相桥式全控整流电路,如图1所示。
在变压器二次侧并联电阻和电容构成交流侧瞬态过电压及滤波,晶闸管并联电阻和电容构成关断缓冲;快速熔断器直接与晶闸管串联,对晶闸管起过流保护作用。
图1 三相桥式全控整流主电路图
系统采用转速、电流双闭环的控制结构,原理框图如图2所示。
两个调节器分别调节转速和电流,二者之间实行串级连接,转速调节器的输出作为电流调节器的输入,再用电流调节器的输出去控制晶闸管的触发电路。
从闭环反馈的结构上看,电流调节环是内环。
为了获得良好的静、动态性能,双闭环调速系统的两个调节器都采用PI调节器。
这样组成的双闭环系统,在给定突加的过程中表现为一个恒值电流调节系统,在稳态中又表现为无静差调速系统,可获得良好的动态及静态性能。
图2 转速电流双闭环的系统原理框图
2.2 控制电路
控制电路主要包括触发器、速度调节器、电流调节器、检测电路等组成。
2.2.1 触发电路设计
设计触发电路,在这里我们采用TCA785芯片(图3)。
TCA785是德国西门子(Siemens)公司于1988年前后开发的第三代晶闸管单片移相触发集成电路,与原有的KJ系列或KC系列晶闸管移相触发电路相比,它对零点的识别更加可靠,输出脉冲的齐整度更好,而移相范围更宽,且由于它输出脉冲的宽度可人为自由调节,所以适用范围较广。
由于TCA785芯片具有更好的特性,对过零点的识别更加可靠,输出脉冲的整齐度更好,移相范围更宽,在现在要求调速系统特性越来越高的环境
下,本次设计采用的就是TCA785芯片。
图3 TCA785芯片
其中5脚为外接同步信号端,用于检测交流电压过零点。
10脚为片内产生的同步锯齿波,其斜坡最大及最小值由9、10两脚的外接电阻与电容决定。
通过与11脚的控制电压相比较,在15和14脚可输出同步的脉冲信号,因此,改变11脚的控制电压,就可以实现移相控制,脉冲的宽度则由12脚外接电容值决定[1],当选择双窄脉冲的驱动方式时,12脚应接150pF电容。
实际
上,有几十个微秒的脉冲宽度即可使晶闸管正常导通。
利用TCA785芯片实现三相桥式相控整流的一般方法是利用三相同步变压器从电源进线端引入三路同步信号,这样,将同步信号整形后分别输到三片TCA785(编号为A,B.C)的5脚,能控制6只晶闸管,然后通过引脚复用即可实现双窄脉冲方式驱动。
双窄脉冲方式由于驱动脉宽窄,因而可以有效地减小驱动用脉冲变压器的体积,防止磁芯饱和[2]。
该方法的主电路及同步变压器如图2所示,三片TCA785片的引脚与所控制的晶闸管的对应关系如图4所示。
晶闸管通过一个Y
型同步变压器为TCA785提供同步信号,当进线相序为正序A、B、C时,同步变压器的三个输出端所对应的中性点的实际电压向量为AC、BA、CB,将AC接至TCA785(A),BA接至TCA785(B),CB接至TCA785(C)。
即可实现正序输入时晶闸管的同步驱动。
Array图4 三片TCA785引脚及其对应的晶闸管
2.2.2 调节器的设计
电流调节器对其输入信号(给定量和反馈量)进行加减、比例、积分、
微分、延时等运算。
它由以下几部分组成:运算放大器、二极管限幅电路、
互补输出的电流调节器、输入阻抗网络和反馈阻抗网络等。
速度调节器电路与电流调节器结构形式完全相同。
图5为转速电流双闭环调速系统的原理图,图中两个调节器ASR和ACR 分别转速调节器和电流调节器,二者串级联接,即把转速调节器的输出作为电流调节器的输入,再用电流调节器的输出去控制晶闸管整流器的触发装置,电流环在内,称之为内环,转速环在外,称之为外环。
为了获得良好的静、动态性能,转速和电流两个调节器一般都采用PI调节器。
这样构成的双闭环直流调速系统的电路原理图示于下图。
图中标出了两个调节器输入输出电压的实际极性,它们是按照电力电子变换器的控制电压
U为正电压的情况标出的,并考虑到运算放大器的倒相作用。
两个调节器c
输出都带有限幅,转速调节器ASR的输出限幅电压
U决定了电流给定电压的
im
最大值,电流调节器ACR的输出限幅电压
U限制了电力电子变换器的最大输
cm
出电压
U。
dm
图5 双闭环直流调速系统
2.2.3 检测电路
图6 电流检测电路
电流反馈焊接由霍尔元件及运算放大器组成,用以检测可控硅直流侧的电流信号,以获得与电流成正比的电流电压信号和过流信号。
速度反馈环节把测速发电机输出电压变换成适合控制系统的电压信号。
电流检测电路和速度检测电路如图6和图7所示。
图7 速度检测电路
3 晶闸管参数计算
已知直流电动机参数:N P =3KW ,N U =220V ,N I =17.5A ,
N n =1500min r 。
可以求得晶闸管通态电流平均值为:
)(AV T I =(1.5~2)K dB I
=(1.5~2)×0.367×1.2N I
=(1.5~2)×0.367×1.2×17.5
=11.4975~15.33 (A )
晶闸管额定电压为:
TV U =(2~3)m U
=(2~3)×62U
=(2~3)×6×220
=1077.8~1616.7 (V )
总结与体会
这次的论文设计应用了电力电子技术、电机拖动技术以、电力拖动技术等学科的知识。
做完此次论文设计后,对这些学科都有了进一步的熟悉和掌握,并且能够将所学的知识结合起来应用,这是本次论文设计的最大收获。
本次论文设计是设计晶闸管相控整流直流电动机调速系统。
为了完成这个论文设计,我通过大量的查找资料,对电动机的调速有了比较系统的认识。
同时还对TCA785芯片更加的熟悉,掌握了该芯片的应用方法。
为了画出该系统的电路原理图,还用到了Protel软件,熟悉了该软件的应用。
经过这次的论文设计,不仅在书上学到的知识得到了巩固,而且还在设计过程中拓展了其他没有学过的知识。
这次的论文设计从查找资料,到确定方案,通过自己查找资料,了解情况,让我对所学的知识有了更好的了解,并且让我知道了所学的知识与现实工业生产之间的联系,使得我们对知识深刻的了解和巩固。
参考文献
[1] 陈伯时.电力拖动自动控制系统(第3版).北京:机械工业出版社,2003.7
[2] 胡寿松.自动控制原理简明教程.北京:科学出版社,2002.4
[3] 陈坚.电力电子学(第二版).北京:高等教育出版社,2004.6
[4] 杨荫福.电力电子装置及系统.北京:清华大学出版社,2006.9
[5] 王兆安,张明勋.电力电子设备设计和应用手册.北京: 机械工业出版社,2002
[6] 黄俊.电力电子变流技术.北京:机械工业出版社,2001.8
电路原理总图
电力电子论文设计
题目:晶闸管整流直流电动机调速系统
姓名:宋红娜
班级:电子(2)班
学号:100102213
辅导老师:郎文飞
日期:2012-10-28。
实验一 晶闸管直流调速系统主要单元的调试
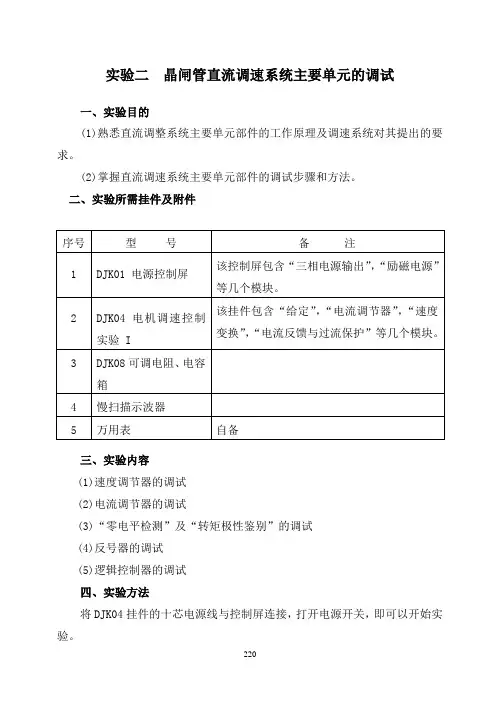
实验二晶闸管直流调速系统主要单元的调试一、实验目的(1)熟悉直流调整系统主要单元部件的工作原理及调速系统对其提出的要求。
(2)掌握直流调速系统主要单元部件的调试步骤和方法。
二、实验所需挂件及附件三、实验内容(1)速度调节器的调试(2)电流调节器的调试(3)“零电平检测”及“转矩极性鉴别”的调试(4)反号器的调试(5)逻辑控制器的调试四、实验方法将DJK04挂件的十芯电源线与控制屏连接,打开电源开关,即可以开始实验。
220(1)速度调节器的调试①调节器调零将DJK04中“速度调节器”所有输入端接地,再将DJK08中的可调电阻120K接到“速度调节器”的“4”、“5”两端,用导线将“5”、“6”短接,使“电流调节器”成为P (比例)调节器。
调节面板上的调零电位器RP3,用万用表的毫伏档测量电流调节器“7”端的输出,使调节器的输出电压尽可能接近于零。
②调整输出正、负限幅值把“5”、“6”短接线去掉,将DJK08中的可调电容0.47uF接入“5”、“6”两端,使调节器成为PI (比例积分)调节器,然后将DJK04的给定输出端接到转速调节器的“3”端,当加一定的正给定时,调整负限幅电位器RP2,观察输出负电压的变化,当调节器输入端加负给定时,调整正限幅电位器RP1,观察调节器输出正电压的变化。
③测定输入输出特性再将反馈网络中的电容短接(将“5”、“6”端短接),使速度调节器为P (比例)调节器,在调节器的输入端分别逐渐加入正负电压,测出相应的输出电压,直至输出限幅,并画出曲线。
④观察PI特性拆除“5”、“6”短接线,突加给定电压,用慢扫描示波器观察输出电压的变化规律。
改变调节器的放大倍数及反馈电容,观察输出电压的变化。
(2)电流调节器的调试①调节器的调零将DJK04中“电流调节器”所有输入端接地,再将DJK08中的可调电阻13K接“速度调节器”的“8”、“9”两端,用导线将“9”、“10”短接,使“电流调节器”成为P(比例)调节器。
实验一晶闸管直流调速系统主要单元调试

uT
uu
uv
uw
uu
1# 2# 3# 4# 5# 6#
如何调准90°?
二、单闭环系统的调试步骤
1、各单元的调试
(2)转速调节器ASR的调试
R0 RP1
R0
R1 C1
+ +
ASR
Rbal
+15V
RP1
Uct
RP2
-15V
限幅值和参数
二、单闭环系统的调试步骤
1、各单元的调试 (3)主电路的调试
直流电流表 B1 A
(3)按测得数据,画出两个电平检测器的 回环。
4.反号器(AR)的调试
测定输入输出比例,输入端加+5V电压, 调节RP,使输出端为-5V
5.逻辑控制器(DLC)的调试
测试逻辑功能,列出真值表,真值表应符合下表:
UM 输入
UI
1 1 0 0 01 1 0 0 1 00
Uz(Ublf) 0 0 0 1 1 1 输出
2 测取静特性时,须注意主电路电流不许超过电机的 额定值(1.1A).
3 双踪示波器的两个探头地线通过示波器外壳短接, 故在使用时,必须使两探头的地线同电位(只用一根 地线即可),以免造成短路事故。
四、思考题
1.闭环系统的调试原则是什么? 2.如何整定系统的零位? 3.如何整定反馈系数α? 4 . 如果发现闭环后,转速很高且不可控,
3、系统的闭环调试
(2)系统闭环运行;(3)闭环静特性测试 +
R1
C1
~
G
-
-15V
RP1
U
* g
R0
R0
++ +
ASR
实验一 单闭环晶闸管直流调速系统实验

c.调节给定电压 ,使直流电机空载转速 转/分,再调节测功机加载旋钮,在直流电机空载至额定负载 范围内,测取6点,读取电机转速 ,电机电枢电流 ,即可测出系统的开环特性 。
1200
1257
1305
1358
1412
1472
1
0.84
0.68
4.如何确定转速反馈的极性与把转速反馈正确地接入系统中?又如何调节转速反馈的强度,在线路中调节什么元件能实现?
答:测量反馈电压。调节FBS中的RP。
3.测取调速系统在带转速负反馈时的有静差闭环工作的静特性
4.测取调速系统在带转速负反馈时的无静差闭环工作的静特性
三.实验线路及原理
为了提高直流调速系统的动静态性能指标,通常采用闭环控制系统(包括单闭环系统和多闭环系统)。对调速指标要求不高的场合,采用单闭环系统,而对调速指标较高的则采用多闭环系统。按反馈的方式不同可分为转速反馈、电流反馈、电压反馈等。在单闭环系统中,转速单闭环使用较多。
1487
1493
1497
1500
1500150010.840.68
0.52
0.36
0.2
图1-2系统机械特性曲线
由此可见,有转速负反馈时,电机转速相比无转速负反馈的开环工作模式几乎没有下落,前者转速降落至1378转每分钟,后者为1200转每分钟;而带负反馈无静差的系统比负反馈有静差的系统有更佳的控制效果。
给定为零。
9.双踪示波器的两个探头地线通过示波器外壳短接,故在使用时,必须使两探头的地
线同电位(只用一根地线即可),以免造成短路事故。
六.实验内容
1.移相触发电路的调试(主电路未通电)
直流调速系统实验指导书

直流调速系统实验指导书江西理工大学应用科学学院机电工程系2007年10月目录实验一晶闸管直流调速系统参数和环节特性的测定 (1)实验二晶闸管直流调速系统主要单元调试 (6)实验三不可逆单闭环直流调速系统静特性的研究 (9)实验四双闭环晶闸管不可逆直流调速系统 (13)实验五逻辑无环流可逆直流调速系统 (18)实验六双闭环可逆直流脉宽调速系统 (22)实验一晶闸管直流调速系统参数和环节特性的测定一.实验目的1.了解电力电子及电气传动教学实验台的结构及布线情况。
2.熟悉晶闸管直流调速系统的组成及其基本结构。
3.掌握晶闸管直流调速系统参数及反馈环节测定方法。
二.实验内容1.测定晶闸管直流调速系统主电路电阻R2.测定晶闸管直流调速系统主电路电感L3.测定直流电动机的飞轮惯量GD24.测定晶闸管直流调速系统主电路电磁时间常数T d5.测定直流电动机电势常数C e和转矩常数C M6.测定晶闸管直流调速系统机电时间常数T M三.实验系统组成和工作原理晶闸管直流调速系统由三相调压器,晶闸管整流调速装置,平波电抗器,电动机——发电机组等组成。
本实验中,整流装置的主电路为三相桥式电路,控制回路可直接由给定电压Ug作为触发器的移相控制电压,改变U g的大小即可改变控制角,从而获得可调的直流电压和转速,以满足实验要求。
四.实验设备及仪器1.教学实验台主控制屏。
2.NMCL—33组件3.NMEL—03组件4.电机导轨及测速发电机(或光电编码器)5.直流电动机M036.双踪示波器7.万用表五.注意事项1.由于实验时装置处于开环状态,电流和电压可能有波动,可取平均读数。
2.为防止电枢过大电流冲击,每次增加U g须缓慢,且每次起动电动机前给定电位器应调回零位,以防过流。
3.电机堵转时,大电流测量的时间要短,以防电机过热。
六.实验方法1.电枢回路电阻R的测定电枢回路的总电阻R包括电机的电枢电阻R a,平波电抗器的直流电阻R L和整流装置的内阻R n,即R=R a+R L+R n为测出晶闸管整流装置的电源内阻,可采用伏安比较法来测定电阻,其实验线路如图1-1所示。
转速负反馈晶闸管-直流电动机调速系统原理图
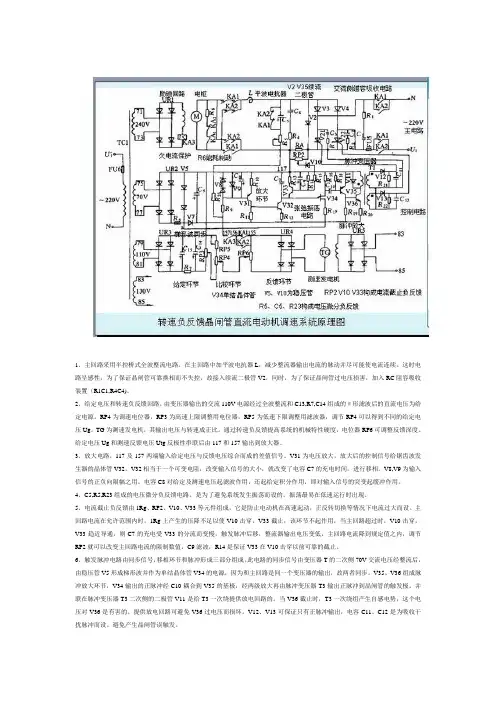
1、主回路采用半控桥式全波整流电路。
在主回路中加平波电抗器L,减少整流器输出电流的脉动并尽可能使电流连续。
这时电路呈感性,为了保证晶闸管可靠换相而不失控,故接入续流二极管V2,同时,为了保证晶闸管过电压损害,加入RC阻容吸收装置(R1C1,R4C4)。
2、给定电压和转速负反馈回路,由变压器输出的交流110V电源经过全波整流和C13,R7,C14组成的π形滤波后的直流电压为给定电源。
RP4为调速电位器,RP3为高速上限调整用电位器,RP5为低速下限调整用滤波器,调节RP4可以得到不同的给定电压Ug。
TG为测速发电机,其输出电压与转速成正比。
通过转速负反馈提高系统的机械特性硬度,电位器RP6可调整反馈深度。
给定电压Ug和测速反馈电压Utg反极性串联后由117和157输出到放大器。
3、放大电路,117及157两端输入给定电压与反馈电压综合而成的差值信号。
V31为电压放大,放大后的控制信号给锯齿波发生器的晶体管V32,V32相当于一个可变电阻,改变输入信号的大小,就改变了电容C7的充电时间,进行移相。
V8,V9为输入信号的正负向限幅之用。
电容C8对给定及测速电压起滤波作用,还起给定积分作用,即对输入信号的突变起缓冲作用。
4、C5,R5,R23组成的电压微分负反馈电路。
是为了避免系统发生振荡而设的。
振荡最易在低速运行时出现。
5、电流截止负反馈由1Rg、RP2、V10、V33等元件组成,它是防止电动机在高速起动,正反转切换等情况下电流过大而设。
主回路电流在允许范围内时,1Rg上产生的压降不足以使V10击穿,V33截止,该环节不起作用,当主回路超过时,V10击穿,V33趋近导通,则C7的充电受V33的分流而变慢,触发脉冲后移,整流器输出电压变低,主回路电流降到规定值之内,调节RP2就可以改变主回路电流的限制数值,C9滤波,R14是保证V33在V10击穿以前可靠的截止。
6、触发脉冲电路由同步信号,移相环节和脉冲形成三部分组成。
小容量晶闸管直流调速系统的分析与排故

课题:小容量晶闸管直流调速系统1原理简介该调速系统适用于4千瓦以下的直流电动机的无级调速. 1)控制电路a 给定电压Ug由稳压电源通过电位器R21、R23和R22供给。
其中R21整定最高给定电压(对应最高转速),R22整定最低给定电压(对应最低转速)。
R23为手动调整电位器。
b 电压负反馈信号UFV电压负反馈信号UFV由电阻R13,R14和电位器R20分压后取出,UFV与他励直流电动机的电枢两端并联,因而UFV 电压与电枢电压UA成正比,调节R20即可调节电压负反馈量的大小,从图中可以看出由于电压信号为负反馈所以UFV 与UG的极性是相反的,电阻R13是限制UFV上限电阻,电阻R14是限制UFV下限电阻。
c 电流正反馈电路由电位器R18取出。
电枢电流IA主要流过取样电阻R8。
R18取出的电压Ufi与IaR8成正比,亦即Ufi与电枢电流Ia 成正比。
调节R18即可调节电流反馈量的大小。
2)主电路主电路由Va、Vb、V1、V2、组成单相半控桥式整流电路,C8、R10及C7、R12是交,直流过电压保护电路,L为平波电抗器,能限制电流脉动,改善换向条件,减少电枢损耗,并使电流连续,L两端的电阻R11能保证可靠触发,并且在主电路突然断路时,为电抗器提供放电回路,减少电抗器产生的过程.工作过程中只要给VSA、VSB加入尖顶脉冲信号晶闸管就能导通,电动机就能启动运行,因为采用桥式整流电路,故工作时VSA、VSB是轮流导通的的,改变晶闸管门极的脉冲相位,就可以实现对电动机的调速控制。
为了加快制动和停车,采用了能耗制动,R9为能耗制动电阻.电动机励磁由单独的整流电流VC3供电.为了防止失磁而引起的飞车事故,在励磁电路中串入电流继电器KA,只有当励磁电流大于某数值时,KA才动作.在主电路的接触器KM的控制回路中,串接KA常开触头.KA的动作电流可通过分流电位器R17来调整.钮子开关SB是调速系统的启动开关。
3)触发电路由单结晶体管VS为核心组成张弛振荡器,R15为输出电阻,R2为温度补偿电阻。
电力电子技术及自动控制系统实验指导书:晶闸管直流调速系统的调试
实验三 晶闸管直流调速系统的调试一、实验目的1.分析晶闸管半控桥式整流电路电机负载(反电动势负载)时的电压、电流波形。
2.熟悉典型小功率晶闸管直流调速系统的工作原理,掌握直流调速系统的整定与调试。
3.测定直流调速系统的机械特性。
二、实验设备高自EAD —I 型电力电子与自控系统实验装置 万用表 双踪示波器 滑动变阻器直流电机机组,带涡流制动和机械制动负载,并有光电数字测速计及转速反馈模拟量输出。
机组的直流电机为SZD01型稀土高性能永磁直流电动机,电机的额定值为P nom =100W ,U nom =90V ,I nom =1.5A ,n nom =1000,T nom =1Nm ,Ω=11a R 。
三、实验电路实验电路具体接线如图3-1所示 四、实验原理此调速系统是小容量晶闸管直流调速装置,适用于4kW 以下直流电动机无级调速。
装置的主回路采用单相半控桥式晶闸管可控整流电路,触发电路采用电压控制的单结晶体管移相触发电路。
具有电压负反馈和电流正反馈及电流截止负反馈环节,电路均为分离元件,用于要求不太高的小功率传动调速场合。
1.晶闸管直流调速系统的基本工作原理虽然采用转速负反馈可以有效地保持转速的近似恒定,但安装测速发电机比较麻烦,费用也多。
所以在要求不太高的场合,往往以电压负反馈加电流正反馈来代替转速负反馈。
这是由于当负载转矩变化(设转矩增加)而使转速降低时,电动机的电枢电流将增加,而电流的增加,整流装置的内阻和平波电抗器上的电压降落也成正比地增加,这样,电动机电枢两端的电压将减小,转速也因此要下降,因而可考虑引入电压负反馈,使电压保持不变。
另一方面,电枢电流(d I )的大小也间接地反映了负载转矩l T (扰动量)的大小(d T m l I K T T Φ=≈),因此可考虑采用扰动顺馈补偿,引入电流正反馈,以补偿因负载转矩l T (扰动)增加而形成的转速降。
电压负反馈不能弥补电枢压降所造成的转速降落,调速性能不太理想。
直流调速控制系统的分析及仿真
当电流负反馈环节起主导作用时的自动调节过程如图7-1-8所示。
7.1.4系统的性能分析
代入图7-1-5中,由图可见,它是一个二阶系统,已知 二阶系统总是稳定的。但若考虑到晶闸管有延迟,晶 闸管整流装置的传递函数便为
相反。
5.电流截止负反馈环节
当 时,(亦即 ),则二极管VD截止,电流截止负反馈不起作用。当 时,(亦即 ),则二极管VD导通, [此处略去二极管的死区电压],电流截止负反馈环节起作用,它将使整流输出电压 下降,使整流电流下降到允许最大电流。 的数值称为截止电流,以 表示。调节电位器RP3即可整定 ,亦即整定 的数值。一般取 〔 为额定电流〕。 由于电流截止负反馈环节在正常工作状况下不起作用,所以系统框图上可以省去。
在图7-1-1中,主电路中串联了一个阻值很小的取样电阻
(零点几欧)。电阻
上的电压
与
成正比。比 较阈值电压
是由一个辅助电源经电位器RP3提供的。电 流反馈信号(
图7-1-7调速系统的“挖土机”机械特性
当电流负反馈环节起主导作用时的自动调节过程如图7-1-8所示。 机械特性很陡下垂还意味着,堵转时(或起动时)电流不是很大。 这是因为在堵转时,虽然转速n=0,反电动势E=0,但由于电流 截止负反馈的作用,使
大大下降,从而
不致过大。此时 电流称为堵转电流
⑥ 晶闸管整流电路的调节特性为输出的 平均电压
与触发电路的控制电压
之间的关系,即
图7-1-4为晶闸管整流装置的调节特性。
由图可见,它既有死区,又会饱和。 (当全导通以后,
再增加, 也不会再 上升了),且低压段还有弯曲段。面对 这非线性特性,常用的办法是讲它“看 作”一条直线,即处理成
为
V-M双闭环直流调速系统
V-M双闭环直流调速系统前⾔直流调速系统,特别是双闭环直流调速系统是⼯业⽣产过程中应⽤最⼴的电⽓传动装置之⼀。
⼴泛地应⽤于轧钢机、冶⾦、印刷、⾦属切削机床等许多领域的⾃动控制系统中。
它通常采⽤三相全控桥式整流电路对电动机进⾏供电,从⽽控制电动机的转速,传统的控制系统采⽤模拟元件,如晶体管、各种线性运算电路等,在⼀定程度上满⾜了⽣产要求。
V-M双闭环直流调速系统是晶闸管-电动机调速系统(简称V-M系统),系统通过调节器触发装置GT的控制电压Uc来移动出发脉冲的相位,即控制晶闸管可控整流器的输出改变平均整流电压Ud,从⽽实现平滑调速。
本次课设⽤实际电动机和整流装置数据对V-M双闭环直流调速系统进⾏设计,建模与仿真。
V-M双闭环直流调速系统建模与仿真1设计任务初始条件及要求1.1初始条件(1)技术数据:直流电动机:P N=27KW, U N=220V , I N=136A , n N=1500r/min ,最⼤允许电流I dbl=1.5I N ,三相全控整流装置:K s=40电枢回路总电阻R=0. 5Ω,电动势系数:C e= 0.132V.min/r系统主电路:T m=0.18s ,T l=0.03s滤波时间常数:T oi=0.002s , T on=0.01s,其他参数:U nm*=10V , U im*=10V , U cm=10V(2)技术指标稳态指标:⽆静差动态指标:电流超调量:δi≤5%,起动到额定转速时的超调量:δn≤10%,动态速降Δn≤10%,调速系统的过渡过程时间(调节时间)t s≤1s1.2要求完成的任务1.技术要求:(1) 该调速系统能进⾏平滑的速度调节,负载电机不可逆运⾏,具有较宽的调速范围(D≥10),系统在⼯作范围内能稳定⼯作(2) 系统在5%负载以上变化的运⾏范围内电流连续2.设计内容:(1) 根据题⽬的技术要求,分析论证并确定主电路的结构型式和闭环调速系统的组成,画出系统组成的原理框图(2) 根据双闭环直流调速系统原理图, 分析转速调节器和电流调节器的作⽤,(3) 通过对调节器参数设计, 得到转速和电流的仿真波形,并由仿真波形通过MATLAB来进⾏调节器的参数调节。
晶闸管整流直流电动机调速系统
晶闸管整流直流电动机调速系统设计概述:许多机械要求在一定的范围内进行速度的平滑调节,并且要求有良好的稳态、动态性能。
而直流调速系统调速范围广、静差率小、稳定性好以及具有良好的动态性能,在高性能的拖动技术领域中,相当长时期内几乎都采用直流电力拖动系统。
双闭环直流调速系统是直流调速控制系统中发展得最为成熟,应用最广泛的电力传动系统。
它具有动态响应快、抗干扰能力强等优点。
本此设计主要:就是针对直流调速装置,利用晶闸管相控整流技术,结合集成触发器芯片和调节器,组成晶闸管相控整流直流电动机调速系统,主要应用的芯片是TCA785集成移相触发控制芯片,实现调速系统。
同时设计出完整的电气原理图,将分别介绍各个模块的构成原理和使用方法。
关键词:双闭环直流调速晶闸管相控1 设计意义及要求1.1 设计意义电力电子装置是以满足用电要求为目标,以电半导器件为核心,通过合理的电路拓扑和控制方式,采用相关的应用技术对电能实现变换和控制装置。
通过此次课程设计要求学会电力电子装置的设计,能够利用相控整流装置对直流电动机进行调速系统的设计。
1.2 设计要求本次课程设计的题目是晶闸管相控整流直流电动机调速系统设计。
已知直流电动机参数:N P =3KW ,N U =220V ,N I =17.5A ,N n =1500min r 。
要求采用集成触发器及调节器构成转速电流闭环的直流调速系统。
设计绘制该系统的原理图,并计算晶闸管的额定电压和额定电流。
2 系统电路设计根据设计的要求,可将设计分为两大部分,一是主电路及系统原理图,二是控制电路,系统原理图部分我们采用的是三相全控整流装置,在这里我们使用三个TCA785芯片以便满足设计的要求,同时要加入转速电流双闭环系统,更好的实现调速的要求,达到稳定的速度效果。
电路原理总图见附录。
2.1 系统主电路 晶闸管相控整流电路有单相、三相、全控、半控等,调速系统一般采用三相桥式全控整流电路,如图1所示。