
(优选)控制工程基础课件第四章频域分析
频率特性的物理意义:频率特性表征了系 统或元件对不同频率正弦输入的响应特性;
()大于零时称为相角超前,小于零时称
为相角滞后。
x(t), y1(t), y2(t)
x(t)
y2(t)
y1(t)
0
t
1() 2()
第四章 频域分析法
频率特性图
➢ 奈奎斯特(Nyquist)图(极坐标图、幅相频 率特性图)
tk j e pj t (k j 0, 1, 2, , rj 1)
的这样一些项。对稳定的系统而言,这些项随 t 趋于无穷大都趋近于零。
第四章 频域分析法
因此,系统的稳态响应为:
xo(t) Ae jt Ae jt
其中:
A
G(s)
X s2 2
(s
j)
s
j
XG( 2j
j)
A
G(s)
X s2 2
(s
➢ 示例 求一阶系统 G(s) K 的频率特性及在
Ts 1
正弦输入xi(t)=Xsint 作用下的频率响应。
解:
G( j) G(s) s j
K
jT 1
第四章 频域分析法
A() G( j) K 1 T 2 2
() G( j) arctgT
对于正弦输入xi(t)=Xsint,根据频率特性的
示出来,横坐标上表示的最低频率由所感 兴趣的频率范围确定; 此外,横坐标一般
G( j) Re[G( j)] j Im[G( j)] P() jQ() G( j) e jG( j) A()e j()
其中,P()、Q()分别称为系统的实频特
性和虚频特性。显然:
A() P()2 Q()2
() arctg Q() P( )
第四章 频域分析法
在复平面上,随(0 ~ )的变化,向量 G(j)端点的变化曲线(轨迹),称为系统
Y sin[ t ()]
Y X G( j)
上式表明,稳定的线性定常系统在正弦激励下 的稳态输出仍然为同频率的正弦信号,且输出
与输入的幅值比为|G(j)|,相位差为G(j)。
显然输出信号的幅值和相角是频率的函数,随 频率而变化。
第四章 频域分析法
频率响应:系统对正弦输入信号的稳态响应。
频率特性:系统在不同频率的正弦信号输入
s
A2 p2
s
An pn
其中 A, A 为一对待定共轭复常数
Ai(i = 1, 2, …, n)为待定常数。
第四章 频域分析法
从而:
xo (t) Ae jt Ae jt A1e p1t A2e p2t Ane pnt (t 0)
如果系统包含有rj个重极点pj,则xo(t)将包含有 类似:
第四章 频域分析法
应用频率特性分析系统性能的基本思路: 实际施加于控制系统的周期或非周期信号 都可表示成由许多谐波分量组成的傅立叶 级数或用傅立叶积分表示的连续频谱函数, 因此根据控制系统对于正弦谐波函数这类 典型信号的响应可以推算出它在任意周期 信号或非周期信号作用下的运动情况。
第四章 频域分析法
的幅相频率特性曲线。得到的图形称为系 统的奈奎斯特图或极坐标图。
易 知 , 向 量 G(j) 的 长 度 等 于 A(j) (|G(j)|);由正实轴方向沿逆时针方向 绕原点转至向量G(j)方向的角度等于() (G(j))。
第四章 频域分析法
➢ 波德(Bode)图(对数频率特性图)
对数幅频特性图 横坐标:以10为底的对数分度表示的角频率
时,其稳态输出随频率而变化(
由0变到)的特性。
幅频特性:当由0到变化时,|G(j)|的变 化特性,记为A()。
相频特性:当由0到变化时,G(j)的变 化特性称为相频特性,记为()。
幅频特性与相频特性一起构成系统的频率特性。
第四章 频域分析法
➢ 频率特性与传递函数的关系
G( j) G(s) s j
j)
s j
XG( j)
2j
由于:
G( j) G( j) e j()
()
G(
j)
arctg
Im[G( Re[G(
j)] j)]
G( j) G( j) e j() G( j) e j()
第四章 频域分析法
因此:
xo (t)
X
G(
j)
e
j[ t ()]
e 2j
j[ t ()]
X G( j) sin[ t ()]
迟环节的系统); ➢ 可方便设计出能有效抑制噪声的系统。
第四章 频域分析法
一、频率特性的基本概念
频率响应与频率特性
➢ 频率响应与频率特性的概念
考虑线性定常系统:
G(s)
M(s) N(s)
(s
p1)(s
M(s) p2 )(s
pn )
当正弦输入 xi(t)=Xsint 时,相应的输出为:
Xo (s)
(优选)控制工程基础课件第 四章频域分析
析的目的 频域分析:以输入信号的频率为变量,在频 率域,研究系统的结构参数与性能的关系。 优点: ➢ 无需求解微分方程,图解(频率特性图)法
间接揭示系统性能并指明改进性能的方向; ➢ 易于实验分析; ➢ 可推广应用于某些非线性系统(如含有延
定义:
xo (t)
XK sin( t arctg T ) 1 T 2 2
由上式可见,当T<<1时,
A() 1
() 0
当T>>1时,
A() 1/T () -90
第四章 频域分析法
➢ 几点说明 频率特性是传递函数的特例,是定义在复
平面虚轴上的传递函数,因此频率特性与 系统的微分方程、传递函数一样反映了系 统的固有特性。 尽管频率特性是一种稳态响应,但系统的 频率特性与传递函数一样包含了系统或元 部件的全部动态结构参数,因此,系统动 态过程的规律性也全寓于其中。
单位 — rad/s或Hz
纵坐标:线性分度,表示幅值A()对数的20
倍,即:
L()=20logA()
单位 — 分贝(dB)
第四章 频域分析法
对数相频特性图
横坐标:与对数幅频特性图相同。
纵坐标:线性分度,频率特性的相角()
单位 — 度() 几点说明 ✓ 在对数频率特性图中,由于横坐标采用了
对数分度,因此=0 不可能在横坐标上表
G(s)Xi (s)
M (s) N (s)
Xi (s)
M (s) N (s)
X s2 2
第四章 频域分析法
对于稳定的系统,其特征根-pi具有负实部,此 时其对正弦输入的稳态响应不因初始条件而改
变,因此,可认为系统处于零初始状态。
假设系统只具有不同的极点,则:
X o (s)
s
A
j
s
A
j
s
A1 p1
控制工程技术基础 第4章控制系统的频域分析

上一页
下一页
返回
4.3典型环节的频率特性
4.3.3惯性环节的频率特性
惯性环节的传递函数为 惯性环节的频率特性为 其幅频特性为 其相频特性为
上一页
下一页
返回
4.3典型环节的频率特性
4.3.4振荡环节的频率特性
振荡环节的传递函数为 频率特性为 幅频特性为 相频特性为 对数幅频特性为
上一页
下一页
返回
4.3典型环节的频率特性
上一页
返回
4.3典型环节的频率特性
4.3.1比例环节的频率特性
图4-8(a)所示为比例环节的奈魁斯特图,图4-8(b)为其对应 的伯德图。从伯德图可知,比例环节的对数幅频特性为一条幅值等于 20lgK(dB)的水平线。当K>1时,其分贝数为正;0<K<1时,其 分贝数为负。改变传递函数中的比例系数,将导致伯德图的幅值曲线 升高或降低20lgK(dB);比例环节的相频特性始终为0°,与频率 无关,因而对伯德图的相角曲线没有影响。
这就是说,只要求出系统的幅频特性和相频特性,根据频率响 应的特性,就可以直接求得系统在正弦输入下的稳态响应。
上一页 返回
4.2频率特性的图示法——奈魁斯特图和 伯德图
4.2.1奈魁斯特图
奈魁斯特(Nyquist)图也称极坐标图。在数学上,频率特性可 以用直角坐标式表示,如式(4-16);也可以用幅相式(指数式)表 示,即
上一页 下一页 返回
4.2频率特性的图示法——奈魁斯特图和 伯德图
4.2.2伯德图
伯德(Bode)图,亦称对数坐标图。对数坐标图由对数幅频特性 和对数相频特性两幅图组成。对数幅频特性是幅频特性A(ω)的对数值 L (ω)=20lgA(ω)和频率ω的关系曲线。为了作图方便,通常将它画在 半对数坐标纸上。图4-6所示为半对数坐标纸的坐标系。 在对数幅频特性图中,纵坐标标记为L(ω),称为增益,单位为 dB(分贝),采用线性刻度。幅频特性A(ω)每增大10倍,对数幅频 特性L(ω)就增加20 dB;横坐标为角频率ω,单位为rad/s,采用对数 刻度。也就是说,横坐标频率ω轴上标明的是ω值,但坐标轴上的实 际距离却是按对数lgω的大小刻度的。
第四章 频域分析法 控制工程基础课件

因此, 积分环节的幅相频率特性是一根与虚轴负段相重合的直
线,如图4.7所示。
积分环节的对数幅频特性可表示为
L()20 lg (4.34)
由式(4.34)不难看
出, 积分环节的对数
幅频特性是一条斜率
为-20dB/dec的直线,
且与零分贝线相交于
1 这一点,即
L()20lg10
积分环节的对数相
频特性为 90 的水平
G(j)G(j)ej()
(4.13)
取它的自然对数,得到
ln G (j)ln G (j)j() (4.14)
上式对数的实部 lnG(j) 是频率特性模的对数,虚部是频
率特性的幅角。用这种办法表示的频率特性包含两条曲线:
一是 lnG(j) 与之间关系曲线,称为对数幅频特性;一是
() 与 之间关系曲线,称为对数相频特性。而在实际应用
G (j) U ()jV ()
(4.7)
也可以表示为幅值和相位关系,
即
G(j)A()eej j( )
(4.8)
式中,U() ——G(j)的实部,称为实频特性;
V() ——G(j)的虚部,称为虚频特性。
A() —— G(j)的模,它等于稳态输出量与输入量的振幅
比,称为幅频特性;
() ——G(j) 的幅角,它等于稳态输出量与输入量的相
L()2l0gT221 (4.27)
图4.4 惯性环节的幅相频率特性
L(())0arctanT (4.28)
在低频段,即当T1时,2T 2 比起1来小得,可以忽略
不计。而在高频段,即当T1时,1比起2T 2 小得可以忽略
不计。因此,可得
1
T
1
T
L() 20 lg T 22 1 0
第四章 控制系统的频域分析
C ( jω ) ; R ( jω )
——相频特性
以上结论针对稳定系统而言成立。
把 A(ω ) 、 ϕ (ω ) 写在一起为指数表达式的形式有: (频率特性的一般定义)
G ( jω ) = A(ω )e jϕ (ω )
以上结论适用于稳定和不稳定系统而言成立
证明:
——系统的频率特性
实际上,如果系统零点和极点的分布已知,即使对于一般情况下的线性系统,我们 同样能够很方便的得到系统的频率响应。 对于一般系统:
本章前言:
第四章 控制系统的频域分析
� 定义: 控制系统对正弦输入信号的稳态响应,称为频率响应。 我们研究系统的频率响应 的过程就称为频域分析。研究时,我们在一定的频率范围内, 改变输入正弦信号的频率, 然后分析对应的输出响应。 � 频域分析的理论依据:
当线性系统受到正弦输入信号作用是, 其稳态响应仍然是正弦波, 这种特性是我们进行 频域分析的基础。 (后面分析时还会具体分析) � 分析的目的、内容:
第一, 系统对正弦输入的稳态响应也是同频正弦波; 第二, 稳态响应的输出幅值与输入信号幅值之比为和 ω 相关的函数,且 幅值比 A(ω ) = G ( s ) s = jw 的模 = G ( jω ) =
C ( jω ) ;——幅频特性 R ( jω )
第三, 稳态响应的输出波相对于输入正弦波滞后了角度 ϕ ,它是 ω 的函数,且 相位滞后 ϕ (ω ) = ∠G ( jω ) = ∠
我们来分析输出响应 c(t)在系统处于稳态时的情况: 首先,从电路模型来推导出系统的动态方程,即微分方程: 由基尔霍夫定律可以得到: T
dc(t ) + c(t ) = r (t ), T = RC 为时间常数。 dt C ( s) 1 = R( s ) Ts + 1
控制工程基础课件第4章

(t 0)
当 t 时,对稳定的系统而言,上式中的
于零。因此
css (t) c(t) ae jt ae jt
t
用部分分式法求得
es1t ,es2t ,∙∙∙,esnt 均趋近
a
G(s)
R0 s2 2
(s
j)
s j
R0G( j)
2j
a
G(s)
R0 s2 2
(s
j)
s j
R0G( j)
2j
位为rad,若化为º则为
G( j) 180 T 57.3T
π
延时环节频率特性的幅值为1,
相位57与.3T 成线性关系,故延时环节
的 Nyquist 曲线为一单位圆点。
延时环节频率特性
4.2 频率特性图形表示法
17
4.2.1 Nyquist图
例4-2 某系统的传递函数为 G(s) e s ,试绘制其 Nyquist 图。 1 Ts
4.2 频率特性图形表示法
9
前言
在相应的坐标系中将频率特性绘成曲线,可直观地看出幅值比与相位 差随频率变化的情况。
以图形来描述系统的频率特性,通常采用以下两种形式: 1) Nyquist图 2) Bode图 本节主要介绍基本环节频率特性、开环频率特性的绘制、最小相位系 统的概念及重要特性。
4.2 频率特性图形表示法
解
G( j) e j 1 jT
G( j) e j 1
1
1 jT 1 (T)2
G( j) e j 1 57.3 arctanT 1 jT
e j 1 57.3 arctanT 1 jT
0,G( j) 1,G( j) 0 ,G( j) 0,G( j)
教案--控制工程基础(第4,章)
第10讲·第4章控制系统的频域分析自动控制系统的时域分析是最基本的分析法,它能准确地分析控制系统的动态性能和稳态性能。
但是,求解高阶系统的响应很困难。
当研究系统参数变化的影响时,计算量大,难以找出规律。
所以在工程实践中,应用频率分析的方法来研究控制系统;频率特性分析法是一种图解法,不必之久求解系统的微分方程,用频率特性的方法将系统的特性展示在复平面上,能较方便地分析某参数或环节对系统性能的影响,为系统的校正提供理论依据。
控制系统的时域分法和频域分析法,作为经典控制理论的重要组成部分吗、,既相互渗透,又相互补充,在控制理论中占重要地位。
尤其是频率特性具有较强的直观性和明确的物理意义,可用实验方法测定系统的频率响应,因此,频率特性分析的方法在控制工程中广泛应用。
§4-1 频率特性的基本概念4.1.1频率特性的定义1)频率特性的概念:频率特性又称为频率响应,它是系统(或环节)对不同频率的正弦信号的稳态响应特性。
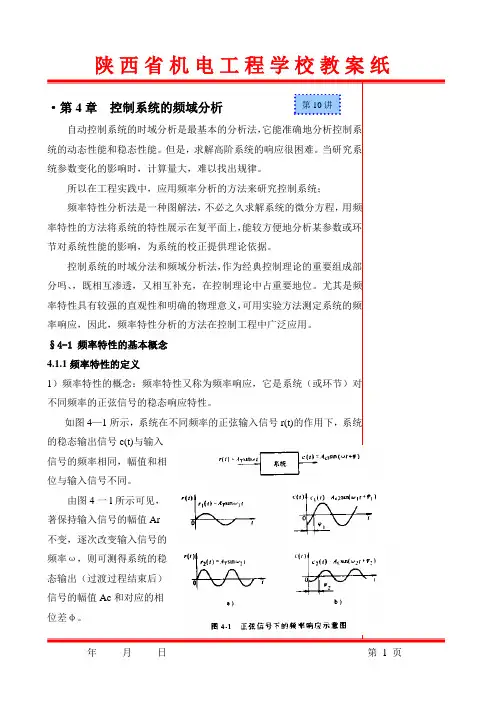
如图4—1所示,系统在不同频率的正弦输入信号r(t)的作用下,系统的稳态输出信号c(t)与输入信号的频率相同,幅值和相位与输入信号不同。
由图4一l所示可见,著保持输入信号的幅值Ar不变,逐次改变输入信号的频率ω,则可测得系统的稳态输出(过渡过程结束后)信号的幅值Ac和对应的相位差υ。
式中Ac——输出正弦量的振幅Ar——输人正弦量的振幅υc——输出正弦量的初相位υr——输入正弦量的初相位2)频率特性的数学本质:对于线性系统,其传递函数一般可以写为:式中:s i——系统的特征根a i(i=1,2,┄,n)、b、b(b的共轭复数)——待定系数,对式4-4进行拉式反变化,得系统输出量对于稳定系统,特征根s i应具有负实部,则c(t)的第一部分将随时间t→∞而逐向于零。
c(t)的第二部分为稳态分量,用c ss(t)表示其中b、b由待定系数法求得再将系数b、b代入式4-6,有:由欧拉公式,可得c ss(t)=A c sin[ωt+υ(ω)] 4-7式4-7表明,线性系统在正弦信号作用下,其输出量的稳态分量的频率与输入信号相同,其幅值A c=A(ω)A r,相位差为υ(ω)。
机械工程控制基础课件第四章-频域特性分析
频域特性分析是机械工程控制领域中非常重要的部分。在这个课件中,我们 将讨论傅里叶变换及其应用,以及如何使用频谱分析来研究最常见的机械工 程控制问题。
傅里叶级数及傅里叶变换
了解傅里叶
简要介绍了法国数学家傅里叶及 其在频域分析中的作用。
掌握傅里叶级数
解释傅里叶级数的定义,以及如 何使用级数来表示周期信号。
频谱分析
1
定义
讨论什么是频谱分析,以及为什么它对
窗口法
2பைடு நூலகம்
工程控制具有重要意义。
讨论如何使用窗口法来分析非平稳信号,
并讨论不同窗口的特点。
3
功率谱密度
定义功率谱密度及其物理意义,以及如
常见应用
4
何使用它来分析信号频率分布。
举例说明如何使用频谱分析来诊断和解 决机械控制系统中常见的问题。
频域特性表征
引入傅里叶变换概率
讨论如何使用傅里叶变换来处理 非周期信号,并解释其数学定义。
傅里叶变换的性质
线性性
讨论傅里叶变换对线性操作的不变性,并解释为什么这是一个有用的特性。
时移性和频移性
介绍如何通过傅里叶变换来推导相位移动,以及如何使用它来分析信号在时间和频率上的变 化。
调制及卷积定理
解释如何使用傅里叶变换来分析复杂的信号,以及如何使用调制和卷积定理来简化分析过程。
提供一些具体的 FFT 应用示例,例如图像处理 和信号分析。
应用实例
扬声器设计
使用频域分析来评估扬声器的频 率响应及其影响。
振动传感器
发动机故障诊断
讨论如何使用频谱分析来诊断机 械振动问题,并评估系统的性能。
介绍如何使用频谱分析来诊断和 解决发动机故障,以及如何优化 引擎性能。
4[1].机械工程控制基础(控制系统的频域分析法)PPT课件
q
Ak () Gk ( j) Gi ( j)
i 1
q
k () Gk ( j) Gi ( j)
i 1
开环系统的幅频值等于其各组成环节的幅频值之积, 相频值等于其各组成环节的相频值之和
机械工程控制基础
第 4 章 控制系统的频域分析法
例
Gk
(s)
10 2s 1
Gk
(
j
)
1
10
j2
Ak ( ) Gk ( j )
谐振峰值 jV
G
M r max A() A(r )
jV
谐振频率 r
1
2
0
1
ξ=0.8
U 0
dA() 0 d
0.8
r n 1 2 2
1
2A(Βιβλιοθήκη r)( 2 00 .707)
2 0 .4
ξ=0.2
发生谐振条件
0.2
ω=ω n n
Mr
A( r )
G( j r )
1
2
10
1 2
arctg
22 7
(3)稳定输出
y(t)
R Gx (
j4)
sin(4t
6
Gx (
j4))
10
1 sin(4t 5 arctan 2 2 )
57
6
7
机械工程控制基础
第 4 章 控制系统的频域分析法
4. 2频率特性几何表示法
4.2.1 幅相频率特性曲线图
Gx ( j) U x () jVx ()
V () Im[G( j)] 2
机械工程控制基础
第 4 章 控制系统的频域分析法
jV
控制工程基础 - 第4章__频域分析法1
2 2
e j arctanT
e - j arctanT ; ;
1 T 相频特性: ( ) arct anT
◈ 从这一简单实例的频率特性 , 看出频率特性的物 理意义: (1)频率特性反映系统的内在性质,与外界因素无关。 (2)频率特性随频率变化而变化。 (3)系统频率特性的幅值随着频率的升高而衰减,换 言之,频率特性表示了系统对不同频率的正弦信号的 “复现能力”、 "跟踪能力"。
0 e 据“符号法” ‘ (‘ 电路’ 中有介绍 ) : X im X 根据“符号法” ( 电路’ 中有介绍): X X e jim
0
j 00
im
im
xi (t ) X im sin t 出与输入信号的复数比 此时定义“系统稳态输 ”为: 此时定义“系统稳态输 出与输入信号的复数比 为 xo (t ) A( )X im sin[t ( )] j ( ) ( 电路’ 中有介绍): X im X om A( ).根据“符号法” X im e j ( ) ‘ j ( ) X A ( ). X e ( j ) om A ( ). e j ( ) im 0 X om j0 ( j ) A ( ). e 0 X im e j 0 X im 出与输入信号 X 此时定义“系统稳态输 e
(图)
频率特性的定义:
1.线性定常系统;
2.不同频率的正弦输入信号; 3.不同频率的正弦输入信号作用下的稳态输出; 4.该稳态输出与正弦输入信号的复数式之比。
S j
频率特性的求法: ( S ) ( j )
控制工程基础第四章频域响应法.pptx
sp
传递 函数
微分 方程
系统
j p
频率 特性
p d dt
s j
【例】某单位反馈控制系统得开环传递函数为 G(s)H(s)=1/(s+1),试求输入信号r(t)=2sin t时系统的稳态输出
解 首先求出系统的闭环传递函数(s) ,令s=j 得
如=2, 则 (j2)=0.35 -45o 则系统稳态输出为:c(t)=0.35*2sin(2t-45o)
() G( j)
幅相频率特性G(j) : G(j) 的幅值和相位均随输入正弦信
号角频率的变化而变化。 G( j ) A(w)e j ()
在系统闭环传递函数G(s)中,令s= j,即可得到系统的频率 特性。
G(s) 1 1 RCs
G( j) 1 1 1 RCj 1 Tj
频率特性与传递函数具有十分相的形式 G( j) G(s) s j
=0.7sin(2t-45o)
二、频率特性表示法
频率特性可用解析式或图形来表示。
(一)解析表示 系统开环频率特性可用以下解析式表示 幅频-相频形式 :
指数形式(极坐标) :
三角函数形式:
实频-虚频形式: (二)系统频率特性常用的图解形式
1. 极坐标图—奈奎斯特图 (Nyqusit) —幅相特性曲线
i1
稳态响应Css(t) 瞬态响应(t 趋向于零)
a
G(s) A s2 2
(s
j) s j
G( j)
(s
A j)(s
(s
j)
j) s j
G( j) A
2j
a
G(s)
A s2 2
(s
j ) s j
G( j)
控制工程基础 第4章 控制系统的频域特性
1
0.5
0
-0.5
-1
-1.5 y(t) u(t)
-20
1
2
3
4
5
6
数学本质 例:如图所示的RC电路
i (t) R ui(t)
C u0(t)
G(s) Uo (s) 1 1 1 / T Ui (s) RCs 1 Ts 1 S 1 / T
如:Ui (t) =
ASin t
, 即:Ui (s) =
第四章 控制系统的频率特性
频率特性及其表示法 极坐标图
对数坐标图 由频率特性曲线求传递函数 由单位脉冲响应求传递函数
对数幅相图 控制系统的闭环频率响应
系统常用的数学模型
常微分方程
线性定常系统 传递函数 频率特性
频率特性的特点
时域(分析方法) 复频域(分析方法) 频域(分析方法)
(1)频率特性具有明确的物理意义,它可以用实验的方 法来确定,这对于难以列写微分方程式的元部件或系统来 说,具有重要的实际意义。
1 T 2 2
一般线性定常系统,设输入信号为正弦函数,即:
x(t)=Xsint
式中: X—输入信号的振幅; X(s) —输入信号的角频率。
(4.1)
G(s) Y(s)
其拉氏变换为:
X
X
X ( s ) s2 2 ( s j )( s j )
(4.2)
一般情况下,传递函数可以写成如下形式:
出Ysin(t+),仍是一个正弦信号。其特点是:
①.频率与输入信号相同;
振幅Y和相移都
是输入信号频率的函
②.振幅Y为输入振幅X的 G( j) 倍;数,对于确定的值来
③.相移为 (ω)=∠G(j)。