
汽车总线系统
Tü rsteuergerä t, Beifahrerseite J387
Zusatzheizung J364 Verstä rker DSP J525 Radiomodul R Spracheingabe J507
Sitzbelegungserkennung J706
Airbag J234
Tü rsteuergerä t, hinten links J388
NOX Sensor J583
Motorelektronik 1 J623
Tü rsteuergerä t, Fahrerseite J386
Energiemanagement J644
CD-Wechsler R41
TV-Tuner R78
Geber fü r Drehrate G202
ABS mit EDS J104
LIN
LIN(local interconnect network) Local:局部 Interconnect:互联 Network:网络
车身系统控制用LAN协议 通信速度:10.4—41.6Kbit/s 低成本串行通信系统,单线连接
Byteflight
重视安全、按用途分类的控制用LAN协议 通信速度: 10Mbit/s
Sitzverstellung J136
Zugang- und Startberechtigung J518
Schalter fü r Zugang- und Startberechtigung E415
MOST
CAN Kombi
Leistungsmodul Scheinwerfer rechts J668
2 什么是数据总线
一辆汽车不管有多少块电控单元, 不管信息容量有多大,每台电控单 元都引出两条线共同接在两个节点
上,这两条导线就称作数据总线。 以前各电控单元之间好比有许多人 骑着自行车来来往往,现在是这些 人乘坐公共汽车,公共汽车可以运 输大量乘客,故数据总线亦称BUS 线
3 什么是CAN协议
Einparkhilfe J446
Automatisches Getriebe J217 Leistungsmodul Scheinwerfer links J667 Leuchtweitenregelung J431
Tü rsteuergerä t, hinten rechts J389
Bordnetz 2 J520 AntennenEinlese-Einheit fü r schlü ssellose Zugangsberechtigung J723
电子计算机网络用电子语言来说话,各电控
单元必须使用和解读相同的电子语言,这种 语言称“协议”,汽车电脑网络常见的传输 协议有数种。宝来车装用博世公司产品,数 据总线采用CAN协议,这个协议是由福特、 Internet、博世公司共同开发的高速汽车通信 协议。CAN是Controller Area Network(控 制单元区域网络)的缩写,意思是控制单元 通过网络交换数据。
21 个联网控制单元 3个总线系统 通过 K 线和 L 线诊断
C6
C6 联网
最多81个控制单元 18个总线系统6数据总线系统
Sende- und Empfangsgerä t fü r Telefon, R36 Anzeigeeinheit im Schalttafeleinsatz J285 Abstandsregelung J428 Anzeige- und Bedieneinheit fü r Information, vorn J523 Telefon / Telematik J526 Bedienhö rer fü r Telefon R37 Diagnoseanschluss T16 Diagnoseinterface fü r Datenbus J533 Navigation J401
CAN数据传输系统优点
数据总线与其它部件组合在一起就成为数据传输系统,CAN
数据传输系统的优点是: a、将传感器信号线减至最少,使更多的传感器信号进 行高速数据传递; b、电控单元和电控单元插脚最小化应用,节省电控单 元的有限空间; c 、如果系统需要增加新的功能,只需软件升级即可; d、各电控单元对所连接的 CAN总线进行实时监测,如 出现故障该电控单元会存储故障码; e、CAN数据总线符合国际标准,便于一辆车上不同厂 家生产的电控单元进
主要车载网络基本情况
CAN(Controller Area Network)
Controller:控制器 Area:区域
Network:网络
车身/动力传动系统控制用协议,最有可能成
为世界标准的车用协议 通信速度:1Mbit/s
VAN
VAN(Vehicle Area Network)
汽车总线系统
蓝海汽修学校
为什么采用数据总线
我们知道,汽车每个电脑之间有许多 信号需要传递,一个信号需要两条 导线构成回路,虽然所有信号的对 地端可以采用一条公共导线,但随 着传递信号的增多会使两块电脑之 间连接线的数量越来越多,这样会 带来电控单元针脚数增多、线路制 作复杂、故障率增加、维修困难。
BWM公司
FlexRay
重视安全、按用途分类的控制用LAN协议 通信速度:5Mbit/s
BMW公司 Daimler-Chrysler
总线系统构成
1.控制单元
2.数据总线 3.网络
4.架构
5.通信协议
6.网关
Audi C6数据总线系统
C5 网络
车用系统控制用LAN协议,以法国为中心 通信速度:1Mbit/s
开发单位:ISO
MOST
MOST(Media Oriented System Transport) Media:媒体 Oriented:导向 System:系统 Transport:传输 信息系统通信协议 以欧洲为中心,由克莱斯勒与BMW公司推动 通信速度:22.5Mbit/s
汽车总线系统

汽车总线系统 具有实时性、 可靠性、可扩
展性等特点
汽车总线系统 可以降低汽车 电子系统的成 本提高汽车的 安全性和舒适
性。
汽车总线系统的应 用
控制汽车电子设备:通过总线系统控制汽车上的各种电子设备如发动机、变速箱、刹车 系统等。
数据传输:总线系统可以快速、准确地传输数据提高汽车电子设备的工作效率。
1980年代:CN总 线技术诞生用于 汽车电子控制系 统
1990年代:LIN 总线技术出现用 于汽车电子控制 系统的低成本解 决方案
2000年代: FlexRy总线技术 出现用于汽车电 子控制系统的高 速通信
2010年代:以太 网技术应用于汽 车电子控制系统 实现高速、实时、 可靠的通信
总线技术的发展: 从传统的CN总线到 更先进的FlexRy总 线
网络化:构建车 辆与车辆、车辆 与基础设施之间 的网络连接实现 信息共享和协同 控制
标准化:制定统 一的总线协议和 接口标准降低开 发成本和维护难 度
安全性:加强数 据加密和身份认 证确保车辆通信 和数据传输的安 全性
智能网ห้องสมุดไป่ตู้汽车:汽车总线系统将实现车 辆与车辆、车辆与基础设施、车辆与云 端的互联互通提高驾驶安全性和舒适性。
网络架构的发展: 从传统的分布式网 络架构到更先进的 集中式网络架构
安全性能的发展: 从传统的被动安全 到更先进的主动安 全
智能化的发展:从 传统的手动操作到 更先进的自动驾驶 技术
智能化:汽车总线系统将更加智能化实现车辆与外界的实时交互 安全性:汽车总线系统将更加注重安全性提高车辆的安全系数 节能环保:汽车总线系统将更加注重节能环保降低车辆的能耗和排放 集成化:汽车总线系统将更加集成化实现车辆各个系统的高效协同工作
第2章 汽车总线概述
减少了装配步骤(比如:装配奥迪A6轿车时,方向盘模块减少
上一页 下一页 返回
2.1为什么要采用总线技术
5个,安装步骤减少2个)
5.增大开发余地 各控制器可以把整车功能相对随意地分担,新的功能和新技 术可以通过软件进行更新。
2. 1. 3总线技术的发展
1983年,丰田汽车公司在世纪牌汽车上最早采用了应用光 缆的车门控制系统,实现了多个节点的连接通信。 1986-1989年间,在车身系统上装配了铜线的网络。 GM公司的车灯控制系统已经处于批量生产的阶段。 1983年Robert Bosch公司开始开发汽车总线系统,德国 的Wolfhard Lawrenz教授给这种新总线命名为
上一页 下一页 返回
2.2总线系统信息传输及总体构成
位组成。因此,每秒钟所传输的字符数即字符速率,字符速 率和波特率是两种概Байду номын сангаас。 波特率和比特率的区别: ①波特率指信号每秒的变化次数;比特率指每秒可传输的二进 制位数。 ②在无调制的情况下,波特率精确等于比特率。采用调相技 术时,波特率不等于比特率。
上一页 下一页 返回
2.2总线系统信息传输及总体构成
(2)改变信息优先级 如车辆发生相撞事故,安全气囊控制单元会发出负加速度传 感器的信号,这个信号的优先级在动力系统总线中是非常高 的,但转到舒适系统车载网络后,网关调低了它的优先级, 因为它在舒适系统中其功能只是打开车门和灯。 (3)网关可作为诊断接口 根据车辆的不同,网关可能安装在组合仪表内、车上供电控 制单元内或在自己的网关控制单元内。由于通过CAN数据总 线的所有信息都供网关使用,所以网关也用作诊断接口。 网关相当于站台(Gateway ),见图2-7。 网关的主要任务是使两个速度不同系统之间能进行信息交换。
汽车电子技术中的CAN总线系统设计

汽车电子技术中的CAN总线系统设计随着现代汽车电子技术的不断发展,汽车中的电气元件不断增多,而各个元件之间的互联也变得越来越复杂,对汽车的电气系统的设计和优化提出了更高的要求。
CAN总线(CAN-bus)作为现代汽车电子系统中最常见的通信接口之一,被广泛应用于汽车制造、交通管理、工业自动化等多个领域。
一、CAN总线的基本原理CAN总线(Controller Area Network)是一种串行通信协议,它是由德国Bosch公司于1983年开发的。
相对于串行通信的其他标准,CAN总线在数据传输速率高、可靠性强、成本低等方面具有显著优势。
在CAN总线中,数据由控制器(Controller)和从设备(Node)之间传输。
控制器负责数据的发送和接收,从设备则负责数据的接收和处理。
在传输数据时,发送数据的设备先将数据放入共享总线上,所有的接收数据的设备都会收到这份数据。
这时,每个接收设备都会根据标识符(Identifier)来判断这份数据是否为自己需要接收的数据。
如果是,则会将数据取出并进行处理;如果不是,则会将数据丢弃。
二、CAN总线的应用CAN总线被广泛应用于汽车控制系统中,包括引擎管理系统、转向系统、制动系统、底盘控制系统等多个方面。
它可以实现车辆内部各个控制系统之间的通信,协调一些复杂的控制任务。
此外,CAN总线还可以在汽车安全系统中起到至关重要的作用,例如Airbag、防盗系统等。
在工业自动化控制领域,CAN总线也被广泛使用。
工业自动化控制系统中的传感器、执行器等控制设备可以通过CAN总线进行高效的通信和协作。
此外,CAN总线还可以实现多机通信,将几个单独的控制器连接到同一个总线上,实现高效灵活的系统控制。
三、CAN总线系统的设计1. 总线参数的设置CAN总线的参数设置需要根据具体的应用场景进行调整。
例如,对于汽车控制系统中的CAN总线,需要根据传输速率、数据传输长度、帧格式等参数进行设置。
不同的应用场景需要选择不同的参数配置,才能够实现最佳的系统性能。
原车CAN总线升级系统

某汽车改装企业为客户定制了一套改装方案,其中涉及到 CAN总线升级系统。通过升级系统,实现了对车辆灯光、 音响、安全等多个方面的个性化控制,提高了车辆的舒适 性和安全性。
05 CAN总线升级系统的未来 发展趋势和展望
CAN总线升级系统的技术发展趋势
更高传输速率
随着汽车电子系统的日益复杂,CAN总线需要更高的传输速率以满足数据传输需求。未来,CAN总线将向更高的传 输速率发展,以支持更多的节点和更快速的数据交换。
THANKS FOR WATCHING
感谢您的观看
案例分析
某汽车维修企业针对一款老旧车型的CAN总线进行了 升级,通过升级系统,实现了对车辆故障的快速诊断 和修复,提高了维修效率和客户满意度。
汽车改装企业中的应用场景和案例分析
要点一
应用场景
要点二
案例分析
汽车改装企业在为客户定制改装方案时,需要对原车CAN 总线进行升级,以实现更个性化的车辆控制和智能化功能 。
03 CAN总线升级系统介绍
CAN总线升级系统的原理和功能
原理
CAN总线升级系统基于CAN总线协议,通过在原车上加装CAN总线设备,实现对原车CAN总线的升级和扩展。
功能
CAN总线升级系统可以实现多种功能,如数据采集、远程控制、故障诊断等,提升原车的智能化和便利性。
CAN总线升级系统的优点和效益
VS
CAN总线由德国BOSCH公司开发, 最早在汽车行业中得到广泛应用,现 已成为国际标准ISO11898。
CAN总线的特点
分布式网络架构
可靠性高
CAN总线采用多主控制方式, 网络上任意节点均可主动向 网络上其他节点发送信息, 通信具有广播效应。
CAN总线采用差分信号传输 方式,抗干扰能力强,可靠 性高。
汽车can总线工作原理

汽车can总线工作原理汽车CAN总线工作原理。
汽车CAN总线是一种用于汽车电子系统之间进行通信的现代化技术。
CAN总线系统可以实现各种汽车电子控制单元之间的高速数据传输和通信,使得汽车各个系统可以实现协调工作,提高了汽车的整体性能和安全性。
CAN总线系统采用了一种串行通信的方式,它可以在一个总线上连接多个控制单元,通过总线上的数据帧进行通信。
CAN总线系统还具有较高的抗干扰能力,可以在汽车的恶劣环境下稳定可靠地工作。
CAN总线系统的工作原理主要包括以下几个方面:1. 数据帧格式,CAN总线系统的数据传输采用了数据帧的格式,每个数据帧包括了ID、数据、控制位等部分。
ID用于表示数据帧的优先级,数据部分用于传输实际的数据信息,控制位用于控制数据帧的发送和接收。
2. 帧的发送和接收,CAN总线系统采用了基于时间的帧发送和接收机制,通过在总线上发送和接收数据帧来实现控制单元之间的通信。
发送控制单元首先会检测总线上是否有其他数据帧正在发送,如果没有则发送自己的数据帧,如果有则等待一段时间后再次检测。
接收控制单元会在总线上接收到数据帧后进行解析和处理。
3. 网络拓扑结构,CAN总线系统可以采用总线型、星型、树型等不同的网络拓扑结构,使得多个控制单元之间可以进行灵活的连接和通信。
不同的拓扑结构对于汽车电子系统的布局和连接都有一定的影响。
4. 通信速率,CAN总线系统可以支持不同的通信速率,通常情况下可以分为低速CAN和高速CAN两种,分别用于不同的汽车电子系统之间的通信。
高速CAN通常用于发动机控制单元、变速器控制单元等需要高速数据传输的系统,而低速CAN则用于车身控制单元、娱乐系统等低速数据传输的系统。
总的来说,汽车CAN总线系统通过数据帧格式、帧的发送和接收、网络拓扑结构以及通信速率等多个方面的工作原理,实现了汽车各个电子控制单元之间的高效通信和协调工作。
这种先进的通信技术为汽车的性能、安全性和舒适性提供了强大的支持,是现代汽车电子系统中不可或缺的重要部分。
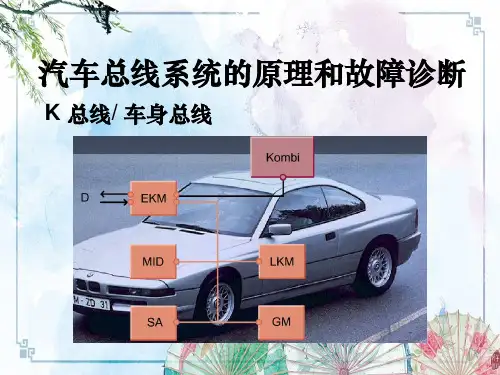
六. K 总线 车身总线【 汽车总线系统原理与检修】
可以协调发送和接收装置之间的奇偶校验检查,但无需强 制执行。如果具有偶数奇偶性,校验位就会增加“1”的数 量使其变成偶数。如果某位已具有偶数奇偶性,发送装置 就会将校验位设为逻辑“0”。反之,如果某位具有奇数奇 偶性,发送装置就会将校验位设为逻辑“1”。因此,传输 时“1”的总数又变为偶数。接收装置对所接收字符的奇偶 性进行分析。如果奇偶性与协调结果不符,就会发出传输 错误的信号。
1 接收装置 2 起始位 3 最低值数位 4 5 - 8 位数据 5 最高值数位
6 检查位 7 停止位 8 停止位 9 信号:自由总线
首先发送一个起始位,接收装置可通过该起始位与发送装置 的节拍保持同步。随后根据所用代码发送 5 至 8 个数据位, 并可能发送一个检验位。最后还有两个停止位。这些停止位 用于传输两个字符之间的最小停顿。它们为接收装置创造了 接收下面字符的准备时间。 在最高值数据位和停止位之间还可插入一个用于确保数据传 输的校验位。该校验位负责对所传数据进行简单检查。奇偶 性为一个二进制数据值中逻辑 1 电平的数量。如果该数据值 的 1 位数量为偶数(0,2,4,....),则该数据值具有偶数 奇偶性,数量为奇数时(1,3,5,....)具有奇数奇偶性。
汽车总线系统的原理和故障诊断
K 总线/ 车身总线
1.K 总线及其控制单元。
2.K 总线 K 总线用于将普通车辆电气系统、信息和通信系统及安全系 统的组件联网。 其它具有通信功能并相互交换数据的控制单元也连接到 K 总线上。K 总线是一个双向单线接口。
3.数据传输 由于 K 总线只用一根单独的导线朝两个方向传输数据, 因 而采用半双工模式传输数据。因此每次只能进行发送或接收 。由于发送装置并不发送系统节拍, 因此以异步形式传输 数据。为此, 发送和接收装置都使用各自的时钟脉冲发生 器。通过所传输字符的 总线的电压电平 利用 K 总线传输信息时, 电压电平为 0 V 至12 V。电压电 平由低变高时为逻辑 1。由高变低为逻辑 0。
第1章 汽车总线系统基础知识
• 比特率是指每秒传输的比特(bit)数。单位为bit/s,也可表示为bps (bit per second),比特率越高,单位时间传送的数据量越大。计 算机中的信息都用二进制的0和1来表示,其中每个0或1被称为一个 位,即bit(位)。大写B表示Byte即字节,1个字节= 8个位,即 1B=8bit。表示文件大小的单位,一般都使用千字节(KB)来表示文 件的大小。
• 接着,美国汽车工程师协会提出了J1850。
上一页 下一页 返回
1.1 汽车总线系统概述
• 此后,日本也提出了各种各样的总线系统方案,并且丰田、日产、三 菱、本田及马自达公司都已经处于批量生产阶段,但没有统一为以车 身系统为主的控制方式。
• 而在其他国家,特别是欧洲的厂家则采用CAN,同时发表文章介绍 采用大型CAN网络的车型。由于他们在控制系统上都可以采用CAN ,从而充分地证明了CAN在此领域内的先进性。
• 1. 链路(传输媒体)
• 链路指网络信息输出的媒体,分为有线和无线两种类型,目前汽车上 使用的大多数都是有线网络,通常用于局域网的传输媒体有双绞线、 同轴电缆和光纤。
• 1986 年2 月,Robert Bosch 公司在美国汽车工程师协会(SAE) 汽车工程协会大会上介绍了一种新型的串行总线——CAN 控制器局 域网,那是汽车总线系统CAN 诞生的时刻。CAN 全称为Controller Area Network,即控制器局域网,是国际上应用最广泛的现场总线 之一。
• 如图1-4(a)所示,在传统控制电路中,各种控制信号都属于平行关 系,相互之间并没有关联,每个信号都有专属的信号线。因此,如果 需要传输多个信号,就需要多根线进行传输。而在总线系统中采取基 于串行数据总线体系结构,能将各种信号按照内部程序转换为各种数 据后,通过一条线或两条线将信号一个一个通过串行通信方式进行传 输,在其通信线上传送的是“0”和“1”数字信号,如图1-4(b)所 示。A电脑读取4个开关信号状态,将其转换为“0110”的数据传送给 B电脑,B电脑收到后将其解读,即知现在1、4开关断开,2、3开关 接通。
汽车总线系统的原理和故障诊断 第2章 总线系统的原理
CAN数据总线由一个控制器,一个收发器,两个数据传输终
端以及两条数据传输线组成。
除了数据传输线,其他元件都置于控制单元内部。CAN收发器
数据传输终 端
数据传输线
数据传输终 端
2.CAN控制器 接受由控制单元中的微电脑传来的数据oCAN控制器对这些 数据进行处理并将其传往CAN收发器。同样,CAN控制器也 接受由CAN收发器传来的数据,对这些数据进行处理并将其 传往控制单元中的微电脑.
汽车总线系统的原理和故障诊断
二.总线系统的原理
1.概述
车辆中传统的电子技术是,为车辆中的每个电气部件至少 在电线束中敷设一根相应横断面的导线。例如控制尾灯时 ,就敷设一根从灯开关到灯泡的导线。
传统电子技术中通过单独的导线连接各个单个用电器 故障诊断可通过测量相应导线上的信号变化过程进行。 当电子装置进入车辆中时,一开始也保留了这种信号传输方 式。为每个必须在控制单元之间交换的信息在电线束中敷设 了一根附加导线。很多车辆包含大量电子控制系统。车辆中 电子装置的增长一方面由客户对更高行驶安全性和更高行驶 舒适性的要求决定,另一方面是为了满足立法部门对改进排 气状态和减小耗油量的要求。能够胜任这些要求的控制单元 已在发动机控制、变速箱控制和节气门控制以及防抱死系统 (ABS) 或加速防滑控制 (ASR) 中使用较长时间。
5.数据传递的原理
CAN数据总线中的数据传递就像一个电话会议。 讲:一个电话用户(控制单元)将数据“讲”入网络中, 其他用户通过网络“接听”这个数据,对这个数据感兴趣的 用户就会利用数据,而其他用户则选择忽略。
1. 对这个数据感兴趣的用户就会利用该数据,而其他用户 则选择忽略
1.CAN数据总线由哪些元件组成?
1.原理:
智能网联汽车概论教学课件4-1
什么是LIN、MOST、Flex Ray总线网络? 这些网络分别在汽车上有哪些应用?
2.MOST总线网络及应用 (2)MOST 总线的基本原理和信号传输方式
29
什么是LIN、MOST、Flex Ray总线网络? 这些网络分别在汽车上有哪些应用?
2.MOST总线网络及应用
MOST 总线在智能网联汽车上的应用和传统汽车基本一致,主要应用在导航、 影音的光纤通信系统上。
3.Flex Ray总线网络及应用 (2)FlexRay 基本原理和信号传输方式
FlexRay 总线的基本工作方式可以用索道做比喻:索道的站点就像总线用户, 即信息发送和接收器(控制单元)。索道的吊车就像数据帧,而乘客就是信息。
总线用户通过 FlexRay 总线发送信息的时间点 精准确定;发出信息到达接收器的时间也可以 精确识别。这就与索道既定不变的“时刻表” 相同。 即使总线用户不发送任何信息,也为它 预留一定的带宽,就像索道上,无论是否有乘 客,索道都在运行。所以 FlexRay 总线不需要 像在 CAN 总线上那样设定信息的优先级。
23
什么是LIN、MOST、Flex Ray总线网络? 这些网络分别在汽车上有哪些应用?
1.LIN总线网络及应用 (2)LIN 总线系统结构及特性
3)LIN 总线特性。LIN 网络的特点与 CAN 网络有较大的区别,例如,主从结 构、单线传输、偏压驱动、低速通信和低容错特性。
24
什么是LIN、MOST、Flex Ray总线网络? 这些网络分别在汽车上有哪些应用?
25
什么是LIN、MOST、Flex Ray总线网络? 这些网络分别在汽车上有哪些应用?
(4)LIN总线在汽车上的应用
LIN 总线在智能网联汽车上 的应用和传统汽车基本一致。 沃尔沃 S60 车型 LIN 总线 应用:中央电子模块(CEM) 与照明开关 模块(LSM)、 转向盘模块(SWM)组成 了一组 LIN 总线,其中 CEM 为主节点。
汽车CAN总线系统原理
汽车CAN总线系统原理汽车CAN总线系统是一种用于车辆内部通讯的网络结构,它是一种串行通讯协议,用于在车辆的各个电子控制单元(ECU)之间进行信息交换。
CAN总线系统的应用使得车辆的电子系统能够更加高效地进行通讯和协作,从而提高了车辆的性能和安全性。
首先,我们来了解一下CAN总线系统的基本原理。
CAN总线系统采用了一种差分信号传输方式,即在两根导线上传输相互互补的信号。
这种方式可以有效地抵抗电磁干扰,保证信号的可靠传输。
此外,CAN总线系统还采用了一种分布式控制的网络结构,每个节点都可以独立地发送和接收信息,从而实现了高效的并行通讯。
在CAN总线系统中,每个节点都有一个唯一的地址,用于在网络中进行识别和通讯。
当一个节点需要向其他节点发送信息时,它会将信息封装成数据帧,并通过总线发送出去。
其他节点在接收到这个数据帧后,会根据帧中的地址信息来判断是否需要处理这个信息。
这种分布式的通讯方式使得CAN总线系统具有了较高的抗干扰能力和稳定性。
此外,CAN总线系统还采用了一种优先级机制来保证通讯的顺序性。
在CAN 总线系统中,每个数据帧都有一个优先级标识,优先级高的数据帧将会在总线上占据更长的时间,从而确保了重要信息的及时传输。
这种机制使得CAN总线系统能够满足车辆电子系统中对实时性和可靠性的需求。
总的来说,汽车CAN总线系统的原理是基于差分信号传输、分布式控制和优先级机制的网络通讯系统。
它通过这些原理实现了车辆内部各个电子控制单元之间的高效通讯和协作,为车辆的性能和安全性提供了良好的支持。
随着汽车电子技术的不断发展,CAN总线系统也在不断地进行着创新和改进,为车辆的智能化和互联化提供了强大的支持。