
旋转工作台电机选型
旋转工作台步进电机选型算法流程
最大静力矩2相步进电机驱动器电源
T £ 0.07 Nm 35HS01 M415B PS405,SPS407
T £ 0.22 Nm 42HS02 M415B,ME432 PS405,SPS407
T £ 0.34 Nm 42HS03 M415B,ME432 PS405,SPS407
T £ 0.40 Nm 57HS04 M535,MD556,ME432 PS804,SPS487
T £ 0.60 Nm 57HS06 M535,MD556,ME432 PS405,SPS487
T £ 0.90 Nm 57HS09 M542,MD556,ME742 PS804,SPS705
T £ 1.30 Nm 57HS13 M542,MD556,ME742 PS804,SPS705
T £ 2.20 Nm 57HS22 M860,MD556,ME872 PS804, PS806
T £ 3.00 Nm 86HS35 M542,MD556,ME742 PS806
T £ 3.80 Nm 86HS38 M880,MD882,ME872 PS806
T £ 4.50 Nm 86HS45 M880,MD882,ME872 PS806
T £ 8.50 Nm 86HS85 M880,MD882,ME872 PS806
T £ 12.0 Nm 110HS12 MD2278 200V变压器
T £ 20.0 Nm 110HS20 MD2278 200V变压器
T £ 27.0 Nm 130HS27 MD2278 200V变压器
T £ 45.0 Nm 130HS45 MD2278 200V变压器
典型数据:
第一组:
转台最大转速n max=9转/秒
转台半径R0=100毫米
转台质量Mass=1公斤
转台定位精度Error=0.4度
工件处半径R=90毫米
工件个数n=2个
工件质量M=0.1公斤
转台外部阻力矩Tr=0.1牛顿米
计算结果:
转速较高,不能采用减速器。
步进电机转速=540 rpm
电机力矩=7.78 Nm
雷赛步进电机型号:86HS85
雷赛驱动器型号:M880,MD882,ME872
第二组:
转台最大转速n max=1转/秒
转台半径R0=200毫米
转台质量Mass=10公斤
转台定位精度Error=0.2度
工件处半径R=180毫米
工件个数n = 4个
工件质量M = 0.5公斤
转台外部阻力矩Tr = 10牛顿米
计算结果:
采用1级同步带减速即可。
减速比i = 8.3
电机转速= 500 rpm
电机力矩=7.62 Nm
雷赛步进电机型号:86HS85
雷赛驱动器型号:M880,MD882,ME872
雷赛电源型号:PS806
第三组:
转台最大转速n max=0.1转/秒
转台半径R0=200毫米
转台质量Mass=10公斤
转台定位精度Error=0.2度
工件处半径R=180毫米
工件个数n = 4个
工件质量M = 0.5公斤
转台外部阻力矩Tr = 10牛顿米
计算结果:
请采用2级同步带减速。
减速比i = 83.3
电机转速= 500 rpm
电机力矩=0.4 Nm
雷赛步进电机型号:57HS06
雷赛驱动器型号:M535,MD556,ME432
雷赛电源型号:PS405,SPS487
转台最大转速n max=0.5转/秒
转台半径R0=500毫米
转台质量Mass=30公斤
转台定位精度Error=0.02度
工件处半径R=480毫米
工件个数n = 4个
工件质量M = 3公斤
转台外部阻力矩Tr = 20牛顿米
计算结果:
选用齿轮减速器,减速比i =20
电机转速= 600 rpm
电机力矩=31.28 Nm
雷赛步进电机型号:130HS45
雷赛驱动器型号:MD2278
雷赛电源型号:200V变压器
第五组:
转台最大转速n max=0.005转/秒
转台半径R0=500毫米
转台质量Mass=30公斤
转台定位精度Error=0.02度
工件处半径R=480毫米
工件个数n = 4个
工件质量M = 3公斤
转台外部阻力矩Tr = 20牛顿米
计算结果:
选用齿轮减速器,减速比i =1000
电机转速= 300 rpm
电机力矩=0.09 Nm
雷赛步进电机型号:42HS02
雷赛驱动器型号:M415B,ME432
雷赛电源型号:PS405,SPS407。
设备设计中常用的电机有哪些?如何选型?有哪些常用品牌?
设备设计中常用的电机有哪些?如何选型?有哪些常用品牌?非标设计里,一般遇到的电机包括:伺服电机,步进电机,直线电机,普通电机。
使用电机中,基本上会遇到两个情况:(1)输出力(力矩):需要电动机输出一定力矩,说白了就是电动机给多大力可以带动设备。
(2)控制精度(位置模式):很多情况,需要电机带动设备,例如同步带,丝杆导轨到达特定位置,误差不能超过1mm,或者0.1mm等。
这就是需要用到精度控制,在使用中表现的就是电机需要能够精确控制位置模式。
普通马达我们常见的电动机,也叫马达。
使用的地点非常普遍,身边处处是电动机,没有电动机基本无法生活。
你的吹风机是电机驱动,空调,冰箱等等都是。
普通电机,一般主要考虑输出力,转速。
当然也还要考虑其他内容,例如发热,体积等等。
但主要还是考虑输出的力矩,让我们这些小老百姓看到的就是电机功率,转的速度。
常见的例如小家电,风扇,手电转,剃须刀,甚至工业设备场景的传送带的电机,抽水机等等。
这类普通电机,有一套计算方法,在设备设计中,你选型基本看电机的力矩,转速,法兰面,尺寸就可以。
力矩,转速两个要素,主要是否适合你的设备,一般电机过载能力都有一个标准例如1.5-3倍过载。
普通马达,应用场景非常多,甚至各类样式也非常丰富。
如电动自行车的车轮电机电动工具电机普通电机的马达,大多数会是设备商定制采购,根据自己的消费电机进行设计。
难点会在高转速及高力矩输出。
例如全球顶尖的普通马达生产商maxon,高转速马达可达到15000rpm。
国内做这类电机的厂商有不少,比较大的厂商电机主要应用在汽车市场。
步进电机步进电机算是人们在生产中,开始对电机精度及位置有要求的时候,开发电机。
步进电机主要是通过脉冲控制电机的转速,以及转的位置。
怎么控制转的位置?很简单,步进电机驱动器是将电机转一圈360°,进行了弧分,分成有的最低可以分到1.2°,有的可以分到7.5°,12°等等。
伺服电机选型指南
■选用重点
因 AC 小型标准电动机、步进电动机的特性各自不同,选用时需注 意下述几个重点(确认项目) 。
●AC 小型标准电动机
q 转速的负载变动 感应电动机、可逆电动机依据负载转矩不同,其转速会发生几个 百分比的变化。 必须在因负载产生的变动为前提下选用。 w 额定时间 即使是输出效率同样的电动机,因电动机规格不同,则连续额定 · 短时间额定也各不相同。应依据驱动时间(模式)来选用。 e 减速机的容许负载惯性惯量 使用减速机,执行瞬时停止(制动器等)或是频繁的断续运行、 瞬时正反运行等时,因负载的惯性惯量过大时,可能造成减速机 的损坏, 因此选用时必须选在减速机的容许负载惯性惯量以下。 (参 阅 A-9 页)
HD
◇中空圆柱体的惯性惯量
Jx =
1 L m (D12+D22) = [kg · m2] (D14-D24) 8 32 1 L2 D12+D22 Jy = m + [kg · m2] ( ) 4 3 4
D1 x D2
o
!0
选用计算
e
关于 使用寿命
y
FA m
L
AC 小型 标准电动机
◇不通过重心的轴的惯性惯量 ◇金属线 · 皮带驱动 齿条 · 齿轮驱动
D1 x
◇滚珠螺杆驱动
TL = (
0F0PB FPB 1 + ) × [N · m] i 2 2
u
i
q
w
F
F =FA+mg (sin + cos )[N]
直接耦合 FA m
FA
y
伺服旋转平台(第四版)
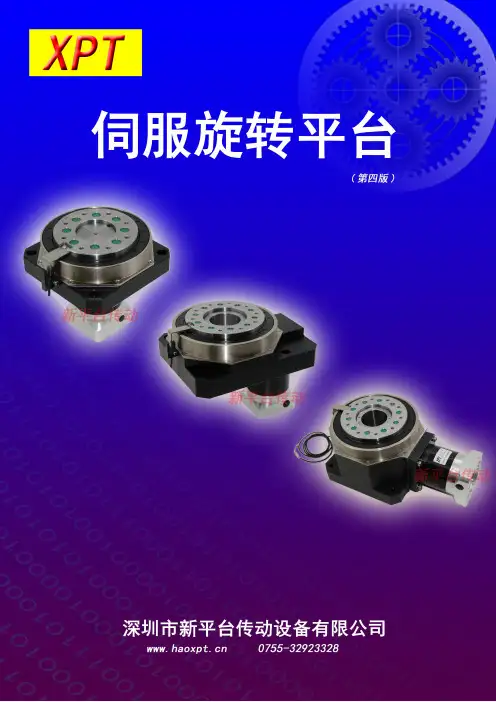
L1
底座厚度
22.3
26.3
30.3
40.3
45.3
L2
凸台厚度
17.7
19.7
24.7
29.7
31.7
L3 转盘凸出量
6.5
6.5
9
12.5
18.5
L4 转盘内圆深度
4
5
6
8
10
112
135
164.5
207
263.5
1级
L5 平台总长度
126.5
150
182
230.5
303
2级
141
164.5
199.5
回程间隙 (arcmin)
﹤3 弧分 ﹤5 弧分 ﹤8 弧分
﹤3 弧分 ﹤5 弧分 ﹤8 弧分
﹤3 弧分 ﹤5 弧分 ﹤8 弧分
﹤3 弧分 ﹤5 弧分 ﹤8 弧分
﹤3 弧分 ﹤5 弧分 ﹤8 弧分
1级 2级 3级
中心跳动
0.002
0.002
0.002
0.002
0.002
转盘跳动
端跳动
0.01
0.01
CR160
13.489 8.266 6.313 4.702 4.676 12.29 12.456 12.405 7.499 6.667 5.819 6.366 5.283 4.501 7.502 7.501 7.401 7.301
6.5 6.2 5.7 5.4 5.2
减速比
3 4 5 8 10 9 12 15 16 20 25 32 40 64 60 80 100 120 160 200 256 320 512
重量(单位:Kg)
CR60
试车台台位电机及驱动选型方案

试车台台位电机及驱动选型初步方案各试车台位可试机型及相关的技术数据分析(1)8M台位:目前我厂还没有8M产品,本试车台为今后压缩机发展趋势考虑。
根据技术部门提供的技术数据,8M产品试车时(工艺试车—空载机械运转按实际负载功率的10%计算)轴功率Pmax为650KW、转速300/333rev/min,转矩T=9550*650*1000/333=18641um,根据上面的数据选择直流电机。
直流电机必须保证在300-333rev/min时恒转矩并且轴功率大于或等于650KW,由电机制造商提供的样本型号Z560-4A、Z560-5A电机具体数据:Z560-4A以上两种型号电机基本能够满足要求,订货时提供给电机制造商的具体数据;型号;Z560-5A(或Z560-4A)。
功率;900KW。
额定电压;660V。
转速;380/1000r/min.励磁电压;220V。
冷却方式;IC06。
工作制;S1。
出轴数;单轴。
出线盒位置;标准。
测速方法;模拟测速发电机/光电编码器。
防护等级;IP23。
交流供电系统及直流驱动器选型订货的具体要求;直流驱动器拟定选型SIMOREG DC-MASTER 6RM70系列全数字直流调速柜,单象限运行。
交流供电系统由专用的整流变压器供电,容量2000KV A,10000/600V,变压器接线方式△/Y—11,中性点不接地供电IT系统。
交流供电系统和直流电机参数明确之后为订购直流驱动器提供相关的技术数据。
由于8M试车台采用独立的专用整流变压器供电,因此交流进线电抗器、无线电干扰抑制滤波器可以不装设。
但整流装置前端必须加断路器,其它辅助供电如励磁、控制电源、直流电机风机由低压配电柜供电。
高压配电柜具体数据: 容量P=1.73*1326*575=1319kw.断路器1500A/1000V,最大连接导线截面:交流4*240m㎡,直流8*185 m㎡.整流装置选型参考型号;整流装置型号;6RA7093-4G22-0,直流调速柜型号;6RA7093-3GS02,动力线的布局按规定执行EMC标准,确保系统稳定。
滚珠丝杆和伺服电机选型

滚珠丝杆和伺服电机的选型摘要:滚珠丝杆传动系统是以滚珠作为滚动体的滚动螺旋传动的一个整体,它的作用是将回转运动转化成直线运动或者相反。
随着伺服电机的发展,滚珠丝杆和伺服电机的结合将广泛应用与数控机床,加工中心,电子设备,仪表仪器等高精度行业中。
文章将通过例子来探讨滚珠丝杆和伺服电机的选型。
关键词:滚珠丝杆;伺服电机现以水平往返使用滚珠丝杆做高速搬运装置和已知条件如表1所示说明滚珠丝杆和伺服电机的选型。
表一:工作台质量m1 550kg工件质量max m2 150kg行程长度 l 1250mm最大速度 vmax 1500mm/s加速时间 t1 0.5s匀速时间 t2 0.36s减速时间 t3 0.5s每分钟行程次数 n无效行程0.1mm定位精度±0.1反复定位精度±0.03mm最小进给量s 0.02mm工作寿命时间t 25000h减速机减速比1导向面的摩擦系数0.01导向面的阻力140n(一)导程精度及轴向间隙的选择为了得出定位精度为±0.1/1300mm,导程精度必须在±0.1/1300mm以上,因此查看滚珠丝杆的精度等级,初选t5(±0.1/1300mm).(二)轴向间隙(预压)的选择因无效行程在0.1mm以下,而在水平运动,轴向负荷方向变化,所以轴向间隙精度要小于无效行程。
选用精密滚珠丝杆,轴向间隙选用0~0.05mm。
(三)滚珠丝杆轴的选择1.丝杆轴长度:假定螺母长100mm,丝杆末端长度75mm,根据行程1250mm,初选丝杆长度为1550mm。
2.导程选择:马达额定转速为3000min-1,而最高速度为1.5m/s。
所以丝杆的导程为:mm所以丝杆导程必须大于30mm。
初选导程为40mm为了满足最小进给量0.01mm,所以马达每转一圈的最小分辨率必须为:40/0.02=2000p/rev3.丝杆直径的选择:根据以上条件,选择精密滚珠丝杆直径为40mm,导程为40mm。
电机选型计算公式

附录1:根据负载条件选用电机电机轴上有两种负载,一种是转矩负载,另一种是惯量负载。
选用电机时,必须准确计算这些负载,以便确保满足如下条件:§(1). 当机床处于非切削工作状态时,在整个速度范围内负载转矩应小于电机的连续额定转矩。
如果在暂停或以非常低的速度运行时,由于摩擦系数增大,使得负载转矩增大并超过电机的额定转矩,电机有可能出现过热。
另一方面,在高速运行时,如果受粘滞性影响,而使转矩增大且超过额定转矩,由于不能获得足够的加速转矩,加速时间常数有可能大大增加。
§(2). 最大切削转矩所占时间(负载百分比即“ON ”时间)满足所期望的值。
§(3). 以希望的时间常数进行加速。
一般来说,负载转矩有助于减速,如果加速不成问题,以同一时间常数进行减速亦无问题。
加速检查按以下步骤进行。
(I)假设电机轴按照NC 或位控所确定的ACC/DEC 方式进行理想的运动来得到加速速率。
(II)用加速速率乘以总惯量(电机惯量+负载惯量)计算出加速转矩。
(III)将负载转矩(摩擦转矩)与加速转矩相加求得电机轴所需转矩。
(IV)需要确认,第(III)项中的转矩应小于电机的转矩(最大连续转矩),同时,小于伺服放大器电流限制回路所限制的转矩。
第(II)项中的加速转矩由下式来计算。
A.对于线性加速情况()()()T N t J J e N N t K e a m am l K t r M a s K t s as a =⨯⨯+-=-⋅-⎧⎨⎩⎫⎬⎭-⋅-⋅60211111π式中:T a : 加速转矩(Kg ·Cm )N M : 快速进给时的电机速度(rpm ) t a: 加速时间(sec ) J m: 电机惯量(Kg ·Cm ·S 2)J l : 负载惯量(Kg ·Cm ·S 2)N r: 加速转矩减小时的始点(不同于Nm)(rpm ) K s: 伺服位置环增益(Sec -1)B. 对于指数加减速情况图中:T N t J J m lm l 06021=⨯⨯+π()K K s ≠时,K t e e=1, a K K e s =T Na m =60()⨯⨯⨯+-211πa K J J a s m lN N a r m aa =-⎛⎝ ⎫⎭⎪-11K K s =时,()T N Ke J J a m e M l =⨯⨯+602π, 式中,e =2718. N N e N r m m =-⎛⎝ ⎫⎭⎪=110632.C.指令速度突加情况()T t J J a m s m l =⨯⨯+602π 式中,t K s s=1§(4). 快进频率:一般来讲,在正常切削加工中,此项不成问题,但对于特殊加工设备来说(如冲压、钻床、激光加工、包装机械等),要求频繁快速进给,此时,需要检查是否由于频繁加、减速而使电机过热。
电机选型手册(通用型最新版)
ϕD
=
2·i
[N·m]
③
FA m
◇金属线 · 皮带驱动、齿条 · 齿轮式驱动
TL
=
F 2π ·
η
·
π
· i
D
=
F 2·
η· D· i[N·m]
④
F = FA + m · g(sin θ + μ · cos θ )[N]
⑤
◇ 根据实测的方法
TL
=
FB · 2
D[N·m]
⑥
FA
m
F
ϕD
FA
m
F
ϕD
弹簧秤
■电动机选用计算公式
说明脉冲信号控制步进电动机及AC伺服电动机时必备的计算式。
●运行模式
作为脉冲速度的运行模式,步进电动机通常是选定左边的加减速运行模
式,运行速度低速、负载转动惯量小时,可以采取右图的自起动运行。
脉冲频率 f2
脉冲频率 f2
A f1
t1
t1
t0
加减速运行
A
t0 自起动运行
f1:起动脉冲频率[Hz] f2:运行脉冲频率[Hz] A:工作脉冲数 t0:定位时间[s] t1:加减速时间[s]
+
B2)[kg·m2]
⑫
Jy =
1 12
m(B2
+
C2)=
1 12
ρ · A · B · C(B2 + C2)[kg·m2]
⑬
◇ 直线运动物体的转动惯量
J=
m(
A 2π
)2[kg·m2]
⑭
A:单位移动量[m/rev]
由减速机介入传导时,电动机轴负载转动惯量的换算公式
伺服电机如何进行选型
伺服电机选型技术指南1、机电领域中伺服电机的选择原则现代机电行业中经常会碰到一些复杂的运动,这对电机的动力荷载有很大影响。
伺服驱 动装置是许多机电系统的核心,因此,伺服电机的选择就变得尤为重要。
首先要选出满足给 定负载要求的电动机,然后再从中按价格、重量、体积等技术经济指标选择最适合的电机。
述度自廿比 ioa% 各种电机的T-3曲线 (1)传统的选择方法这里只考虑电机的动力问题,对于直线运动用速度v(t),加速度a(t)和所需外力F(t)表 示,对于旋转运动用角速度3 (t),角加速度a (t)和所需扭矩T(t)表示,它们均可以表示为时 间的函数,与其他因素无关。
很显然。
电机的最大功被电机最大应大于工作负载所需的峰值 功率P 峰值,但仅仅如此是不够的,物理意义上的功率包含扭矩和速度两部分,但在实际的 传动机构中它们是受限制的。
用3峰值,T 峰值表示最大值或者峰值。
电机的最大速度决定了 减速器减速比的上限,n 上限二3峰值最大/3峰值,同样,电机的最大扭矩决定了减速比的下限, n 下P 「T 峰值/T 电机,最大,如果n 下限大于n 上限,选择的电机是不合适的。
反之,则可以通过对每 种电机的广泛类比来确定上下限之间可行的传动比范围。
只用峰值功率作为选择电机的原则 是不充分的,而且传动比的准确计算非常繁琐。
(2)新的选择方法一种新的选择原则是将电机特性与负载特性分离开,并用图解的形式表示,这种表示方 法使得驱动装置的可行性检查和不同系统间的比较更方便,另外,还提供了传动比的一个可 能范围。
这种方法的优点:适用于各种负载情况;将负载和电机的特性分离开;有关动力的 各个参数均可用图解的形式表示并且适用于各种电机。
因此,不再需要用大量的类比来检查 电机是否能够驱动某个特定的负载。
在电机和负载之间的传动比会改变电机提供的动力荷载参数。
比如,一个大的传动比会 减小外部扭矩对电机运转的影响,而且,为输出同样的运动,电机就得以较高的速度旋转, 产生较大的加速度,因此电机需要较大的惯量扭矩。
电机选型计算公式总结.doc
功率: P=FV(线性运动)T=9550P/N( 旋转运动 )P——功率—— WF——力—— NV——速度—— m/sT——转矩——速度: V=πD N/60X1000D——直径—— mmN——转速—— rad/min加速度: A=V/tA——加速度—— m/s2t ——时间—— s力矩: T=FL惯性矩: T=JaL——力臂—— mm(圆一般为节圆半径 R)J——惯量——a——角加速度—— rad/s21.圆柱体转动惯量 ( 齿轮、联轴节、丝杠、轴的转动惯量 )D LMD 2 D-圆柱体直径 (cm) ;J M8 L- 圆柱体长度或厚度 (cm) ;rD 4 L对于钢材: 3J 10r- 材料比重 (gf /cm 3) 。
32g0.78D 4 L 10 6 (kgf cm s2 )M-圆柱体质量 (kg) ;2.丝杠折算到马达轴上的转动惯量:Js 22 2 2 S (kgf · cm·s) ;JJ ) Z J2i i J1z2 i- 降速比,i1 z1ZJ s–丝杠转动惯量3.工作台折算到丝杠上的转动惯量2 Vv w WJn g v- 工作台移动速度 (cm/min) ;2s 2 n- 丝杠转速 (r/min) ;w 22 g (kgf · cm·s)w-工作台重量 (kgf) ;g- 重力加速度, g = 980cm/s 2;角加速度 a=2πn/60ts- 丝杠螺距 (cm)2.丝杠传动时传动系统折算到驱轴上的总转动惯量:1 w s 2J2- 齿轮 z2的转动惯量J t J1 J2 J S (kgf cm s2 )i 2 g 2 (kgf ·cm· s2 ) ;Z2 J2 W J s- 丝杠转动惯量 (kgf ·cm·s2) ;M i J1 J S s- 丝杠螺距, (cm) ;Z1w-工件及工作台重量 (kfg).J1- 齿轮 z1及其轴的转动惯量;5.齿轮齿条传动时折算到小齿轮轴上的转动惯量wR 2 2)J (kgf ·cm·sg R R-齿轮分度圆半径 (cm);w-工件及工作台重量 (kgf)6.齿轮齿条传动时传动系统折算到马达轴上的总转动惯量J t J1 1 J 2 w R2i 2 gJ2 ⅡWM J1 ZⅠZJ1,J2- 分别为Ⅰ轴,2 Ⅱ轴上齿轮的转动惯量 (kgf ·cm·s) ;R-齿轮 z 分度圆半径 (cm) ;w-工件及工作台重量 (kgf)。
伺服电机如何进行选型
伺服电机选型技术指南1、机电领域中伺服电机的选择原则现代机电行业中经常会碰到一些复杂的运动,这对电机的动力荷载有很大影响。
伺服驱动装置是许多机电系统的核心,因此,伺服电机的选择就变得尤为重要。
首先要选出满足给定负载要求的电动机,然后再从中按价格、重量、体积等技术经济指标选择最适合的电机。
各种电机的T-ω曲线(1)传统的选择方法这里只考虑电机的动力问题,对于直线运动用速度v(t),加速度a(t)和所需外力F(t)表示,对于旋转运动用角速度ω(t),角加速度α(t)和所需扭矩T(t)表示,它们均可以表示为时间的函数,与其他因素无关。
很显然。
电机的最大功率P电机,最大应大于工作负载所需的峰值功率P峰值,但仅仅如此是不够的,物理意义上的功率包含扭矩和速度两部分,但在实际的传动机构中它们是受限制的。
用ω峰值,T峰值表示最大值或者峰值。
电机的最大速度决定了减速器减速比的上限,n上限=ω峰值,最大/ω峰值,同样,电机的最大扭矩决定了减速比的下限,n下限=T峰值/T电机,最大,如果n下限大于n上限,选择的电机是不合适的。
反之,则可以通过对每种电机的广泛类比来确定上下限之间可行的传动比范围。
只用峰值功率作为选择电机的原则是不充分的,而且传动比的准确计算非常繁琐。
(2)新的选择方法一种新的选择原则是将电机特性与负载特性分离开,并用图解的形式表示,这种表示方法使得驱动装置的可行性检查和不同系统间的比较更方便,另外,还提供了传动比的一个可能范围。
这种方法的优点:适用于各种负载情况;将负载和电机的特性分离开;有关动力的各个参数均可用图解的形式表示并且适用于各种电机。
因此,不再需要用大量的类比来检查电机是否能够驱动某个特定的负载。
在电机和负载之间的传动比会改变电机提供的动力荷载参数。
比如,一个大的传动比会减小外部扭矩对电机运转的影响,而且,为输出同样的运动,电机就得以较高的速度旋转,产生较大的加速度,因此电机需要较大的惯量扭矩。