
伺服电机接线图
单伺服电机位置操纵接线图
、引言对单片机、工控机进行位置控制来说,采用可靠性高,程序编辑、修改和调试便捷的可编程逻辑控制器(PLC)以及定位模块集成进行位置控制,无须花太多的精力放在硬件处理上,采用积木式结构便可很快形成控制系统。
定位模块FX2N-1PG是三菱PLC功能模块之一,可单轴控制,脉冲输出最大可达100 KB/s。
针对定位控制的特点,该模块具有完善的控制参数设定,如定位目标跟踪、运行速度、爬行速度、加减速时间等。
这些参数都可通过PLC的FROM/TO指令设定。
除高速响应输出外,还有常用的输入控制,如正反限位开关、STOP、DOG(回参考点开关信号)、PG0(参考点信号)等。
此外,还内置了许多软控制位,如返回原点、向前、向后等。
对这些特定的功能,只要通过设置特定的缓冲单元已定义的位就可实现。
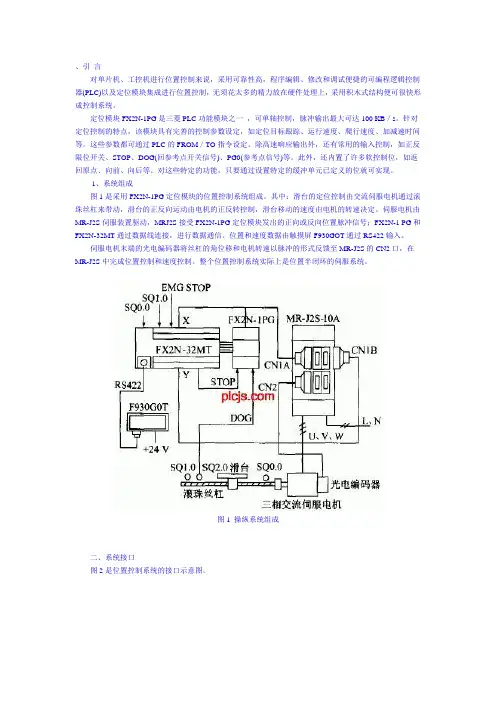
1、系统组成图1是采用FX2N-1PG定位模块的位置控制系统组成。
其中:滑台的定位控制由交流伺服电机通过滚珠丝杠来带动,滑台的正反向运动由电机的正反转控制,滑台移动的速度由电机的转速决定。
伺服电机由MR-J2S伺服装置驱动,MRJ2S接受FX2N-1PG定位模块发出的正向或反向位置脉冲信号;FX2N-1 PG和FX2N-32MT通过数据线连接,进行数据通信。
位置和速度数据由触摸屏F930GOT通过RS422输入。
伺服电机末端的光电编码器将丝杠的角位移和电机转速以脉冲的形式反馈至MR-J2S的CN2口,在MR-J2S中完成位置控制和速度控制。
整个位置控制系统实际上是位置半闭环的伺服系统。
图1 操纵系统组成二、系统接口图2是位置控制系统的接口示意图。
图2 系统接口端口概念如下:x0——正限位,接近开关输入;x1——负限位,接近开关输入;x2——伺服准备好输入信号,来自MR-J2S伺服驱动SV RDY输出;x3——伺服报警输入,来自MR-J2S伺服报警ALM输出;x4——紧停开关输入;X5——伺服结束信号输入,来自MR-J2S伺服驱动INP输出;Y0——紧停输出;Yl——伺服ON;Y2——复位输出;Y3——伺服正限位输出;Y4——伺服负限位输出;Y5——伺服停止输出。
电机接线图
CREATE TOGETHER
谢谢观看
THANK YOU FOR WATCHING
DOCS
• 符号标识检查:检查接线图中的符号标识是否规范,无错误
• 接线方式检查:检查接线图中的接线方式是否与实际接线一致,无误差
修改方法
• 修改错误:发现接线图中的错误后,及时进行修改
• 优化布局:对接线图进行布局优化,提高可读性
• 更新信息:根据实际接线情况,更新接线图中的信息
04
电机接线图的分析与解读
电机接线图的分析方法与技巧
分析方法
• 绕组接线分析:分析电机绕组的接线方式,了解电机的运行原理
• 外部接线分析:分析电机外部的接线方式,了解电机的控制方式
• 电路分析:根据接线图进行电机的电路分析,了解电机的性能特点
技巧
• 熟悉电气符号:熟悉常用的电气符号,便于分析和解读
• 理解接线图:理解接线图中的电气连接关系,便于分析
• 注意接线方式:注意接线图中的接线方式,防止误读和误解
电机接线图的解读实例
• 实例
• 直流电机接线图分析:分析直流电机的绕组接线和外部接线
• 交流电机接线图分析:分析交流电机的绕组接线和外部接线
• 伺服电机接线图分析:分析伺服电机的绕组接线和外部接线
• 步进电机接线图分析:分析步进电机的绕组接线和外部接线
技巧
电机接线图的绘制步骤与注意事项
绘制步骤
• 确定电机类型:根据电机类型选择相应的接线图模板
• 绘制绕组接线:按照电机绕组的实际接线方式绘制接线图
• 绘制外部接线:按照电机外部的实际接线方式绘制接线图
• 添加注释和标识:在接线图上添加必要的注释和标识
注意事项
台达B2 位置模式接线和参数设置
前言:笔者在做项目过程中,接触到台达B2系列伺服驱动器,将伺服的使用总结一下,控制部分为单片机,非PLC。
因为是第一次使用,个人能力有限,仅供参考,希望和大家一起交流,一起进步。
实验设备:台达伺服电机驱动器ASDA-B2-0721-B,伺服电机ECMA-C20802ES,单片机控制板。
实验目的:单片机电路板发出脉冲控制伺服电机驱动器(位置模式),使用伺服电机正反转,驱动器反馈脉冲给单片机控制电路,使其能精确控制机械位置。
ASDA-B2-0721-B驱动器位置模式(PT)特点:1、外部输入脉冲的频率确定转动速度的大小。
2、脉冲数来确定转动的角度。
实验内容:1、按ASDA-B2系列实用手册分别连接,控制回路电源L1c、L2c,主控制回路电源R、S,伺服电机输出U、V、W,地线,CN2电机编码器反馈接口。
注意:因为笔者使用的750W,主控制回路电源200~230VAC,驱动器上留有三相电接线,但个人感觉三相电线电压为380V,有可能损坏驱动器,所以建议直接两线,即220VAC 电源,笔者使用此方式,驱动正常。
2、按ASDA-B2系列实用手册调试电机JOG模式,确认驱动器和电机正常,具体参考手册,操作比较简单。
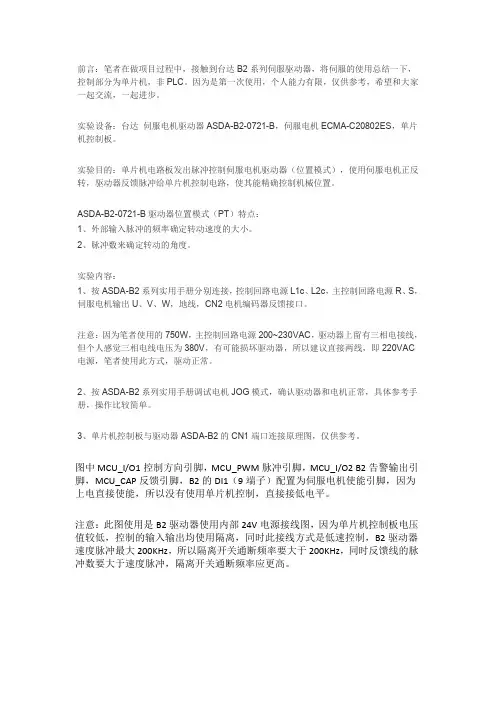
3、单片机控制板与驱动器ASDA-B2的CN1端口连接原理图,仅供参考。
图中MCU_I/O1控制方向引脚,MCU_PWM脉冲引脚,MCU_I/O2B2告警输出引脚,MCU_CAP反馈引脚,B2的DI1(9端子)配置为伺服电机使能引脚,因为上电直接使能,所以没有使用单片机控制,直接接低电平。
注意:此图使用是B2驱动器使用内部24V电源接线图,因为单片机控制板电压值较低,控制的输入输出均使用隔离,同时此接线方式是低速控制,B2驱动器速度脉冲最大200KHz,所以隔离开关通断频率要大于200KHz,同时反馈线的脉冲数要大于速度脉冲,隔离开关通断频率应更高。
图1控制板与伺服驱动器接线这里单单介绍的是I/O口的接线,具体电源接线,编码器,电机配线需要查阅相关的手册,这里不做过多介绍。
东能伺服基础技术手册
表示必须操作
表示禁止操作
·1·
·安全注意事项·
警告
·2·
目录
目录
第一章 功能和构成..................................................................................... 1 1.1 EPS系列驱动器技术规格.........................................................................1 1.2 EPS系列驱动器功能.................................................................................2 1.3 EPS系列驱动器命名规则.........................................................................3 1.4 EPS系列驱动器外形尺寸.........................................................................4 1.5 EPS系列驱动器适配电机.........................................................................8 1.6 各部分名称 ...............................................................................................9
山洋伺服电机RS快速入门手册

3.选择控制方式。一般选择:02。 page 08:00:转矩控制模式,03:速度控制-转矩控制切换 01:速度控制模式,04:位置控制-转矩控制切换 02:位置控制模式,05:位置控制-速度控制切换
4.再生电阻选择。一般选择:00。 page 0b:00:没有连接再生电阻,01:使用内置再生电阻, 02:使用外部再生电阻。
3.Page15: GER1电子齿轮1 。 说明:设定值为初始1:1时,马达转一圈的脉冲是131072个脉
冲。通常将该参数的分子设定为13107,分母设定乘以10即为马 达转一圈的脉冲数。
SMC Pneumatics (H.K.) Ltd.
四.通常参数,第8组参数(图例) 。
SMC Pneumatics (H.K.) Ltd.
二.选择伺服马达型号。
SMC Pneumatics (H.K.) Ltd.
二.选择伺服马达型号。
2.把选择好的型号保存到伺服驱动器里面。
1. 点击该处。
三.设置系统参数。
SMC Pneumatics (H.K.) Ltd.
1.选择伺服马达主电源电压。 page 00:00:表示三相200V电压,01:表示单相200V电压。
说明:当该设定值越大,马达定位的时间越长。对于负载较重, 反应速度不是太快的时候,可适当地增大该值,以满足要求。 4.Page15:JPAT1 负载惯量比1。
说明:当该设定值太小时,马达可能很容易转动,此时可以适当 地调大该值,直到马达不发生振动为止。
SMC Pneumatics (H.K.) Ltd.
四.通常参数,第9组参数。
1.Page00:正转超程功能。 说明:当伺服马达处于正超程状态时,改变设置则可。 0C:当通用输入CONT6为ON时启动该功能 0D:当通用输入CONT6为OFF时启动该功能
伺服驱动器接线原理图

伺服驱动器接线原理图伺服驱动器是一种能够控制伺服电机运动的装置,它通过接线连接来实现对电机的控制。
在进行伺服驱动器接线时,需要按照一定的原理图进行连接,以确保电路的正常运行和电机的正常工作。
下面将详细介绍伺服驱动器接线的原理图及其相关知识。
首先,我们需要了解伺服驱动器的基本结构。
伺服驱动器通常由电源模块、控制模块、功率放大模块、编码器反馈模块等部分组成。
在接线时,需要将这些模块按照原理图连接在一起,以实现对电机的控制和驱动。
在接线原理图中,通常会标明各个接线端子的功能和连接方式。
比如,电源模块的接线端子通常会标明输入电压范围、接地端子等信息;控制模块的接线端子通常会标明信号输入端子、报警端子等信息;功率放大模块的接线端子通常会标明电机输出端子、电源输入端子等信息;编码器反馈模块的接线端子通常会标明编码器信号输入端子、电源输入端子等信息。
通过这些标识,我们可以清晰地了解每个接线端子的作用和连接方式,从而正确进行接线。
在实际接线时,需要根据原理图逐一连接各个端子。
首先,我们需要根据电源模块的接线要求接入电源,并连接好接地端子;然后,根据控制模块的接线要求接入控制信号,并连接好报警端子;接着,根据功率放大模块的接线要求连接好电机输出端子和电源输入端子;最后,根据编码器反馈模块的接线要求接入编码器信号并连接好电源输入端子。
通过按照原理图逐一连接,我们可以确保接线的正确性和稳定性。
在进行接线时,还需要注意一些细节问题。
比如,接线时要注意接线端子的清洁和紧固,以确保良好的接触和连接;接线时要注意线路的布局和走向,以避免出现交叉和混乱;接线时要注意绝缘和防护,以确保安全可靠。
通过注意这些细节问题,可以有效地避免接线过程中出现的问题和故障。
总的来说,伺服驱动器接线原理图是进行接线连接的重要参考依据,通过按照原理图进行连接,可以确保接线的正确性和稳定性。
在接线时,需要严格按照原理图的要求进行连接,并注意一些细节问题,以确保电路的正常运行和电机的正常工作。
fanuc_βI系列伺服放大器连接
2008-7-22
TRAINING-LZW
22
βi放大器SVM 的*ESP连接
BEIJING-FANUC
2008-7-22
TRAINING-LZW
23
βi放大器SVM 跨接电缆连接
BEIJING-FANUC
2008-7-22池盒连接
BEIJING-FANUC
2008-7-22 TRAINING-LZW 16
βi放大器SVSP规格表
BEIJING-FANUC
2008-7-22
TRAINING-LZW
17
βi放大器SVM类型
SVM1-20i SVM1-80i
BEIJING-FANUC
2008-7-22
TRAINING-LZW
18
βi放大器SVM电源规格
BEIJING-FANUC
备注 状态LED:主轴 状态LED:伺服 主电源MCC 控制信号 急停信号(ESP) 24VDC电源输入 伺服FSSB I/F 绝对脉冲编码器电池 脉冲编码器:L轴 脉冲编码器:M轴 脉冲编码器:N轴 后备电源模块 负载表 速度表 模拟倍率 主轴接口 输入 主轴接口 输出 主轴传感器:Mi, Mzi α位置编码器,外部一转信 号 (未使用) DC Link 接口端子 DC link放电LED(危险) 主电源接线端子板 伺服电机动力线: L轴 伺服电机动力线: M轴 伺服电机动力线: N轴 主轴电机动力线 地线抽头 7
βi放大器SVM
BEIJING-FANUC
伺服放大器和伺服电机之间的连接与配置 电源规格 接口说明 接线 放大器和电机的配置表
2008-7-22
TRAINING-LZW
1
系统规格
0i Mate-C CNC 0i-C FS-30i,FS16i,18i,21i - B βi SVPM ( 一体化结构 ) αi 伺服放大器 βi SVM ( I/O Link )
安川五系列接线图与参数
安川五系列接线图与参数新代与安川接线图:ABCDEF 12341234FEDCBA[v]900M / [ ]900TApproved DrawnChecked DWG. NOTITLE NC. TYPE MT. TYPE SGDMAC SERVO Amplifier[ ]Mill / [ ]Lathe YASKAWA 2004/02/09VerDATEPAGE EDIT 09/111.00(Green)(Black)(White)(Red)Name A+A-B+B-Z+Z-CCW-CCW+S y n t e c S E R V O 4 15P i n53BATT+PCO 19YASKAWA SGDM AC SERVO Amplifier61413720CW /PCO BATT-4Pin 123436353433CN1/PBO PBO /PAO PAO L2CL1C WV UCN2PG0VPG5V DATA-DATA+2165T S G H D C IMV WU L2L1L3TE321CW-12CW+11SCOM 15SON 9ALM-8ALM+78/CW 11CCW 12/CCW 47+24V40SON 31ALM+32ALM-DC24VCR3161735W h i t eB l a c kJ0.33mm 以上2S CLR 10S CLR 44W V U Pin A B C D --FGEEarthSingal----LKPin BATT+BATT-----NRS PT --M----Pin A B --0V +5VDC --E G F D H JDATA+C DATA-Singal SingalBD C G A FE BC P DE FA N S G R L K J M T H Power supply connector signal arrangementEncoder connector signal arrangementBK BK --FG2526BK BKCN1DC 24VBK-RY BK-RYDC24VPn50E set 0000Pn50F set 0100Please set servo driver parameter:安川参数参数编号说明初始值设定值备注Pn000 控制模式0000 0010 0000→速度模式0010→位置模式Pn00b 电源设定默认三相0101 0100→单相电源0101→伺服选择单相电源,而且可显示所有参数。
伺服电机的原理图及接线方法
伺服电机的原理图及接线方法一、伺服电机的工作原理伺服电机是一种能够精确控制位置、速度和加速度的电动机,通常由电机、编码器、控制器和驱动器组成。
其工作原理是通过控制器不断监测编码器反馈的位置信息,然后与设定值进行对比,从而调整电机的输出来使得实际位置与设定位置相匹配。
二、伺服电机的原理图伺服电机的原理图主要包括电机、编码器、控制器和驱动器四个部分的连接。
其中,电机和编码器通过接线板连接,接线板通过信号线与控制器连接,控制器再通过信号线与驱动器相连。
2.1 电机连接电机通常有三个电源线,分别对应A、B、C相。
A相与编码器的A相连接,B相与编码器的B相连接,C相接地。
2.2 编码器连接编码器是用来反馈电机实际位置的装置,其A、B两相分别与控制器的A、B相连接,Z相连接控制器的Z相。
2.3 控制器连接控制器是伺服电机的“大脑”,接收编码器反馈的信号,并通过PID控制算法计算出控制电机转速的信号。
通常控制器有供电、地线,编码器A、B、Z相,驱动器A、B、C相等多条接线。
2.4 驱动器连接驱动器是将控制器输出的信号转化为电机可接受的电流信号,通过调节电流来控制电机的运动。
驱动器通常有三个相线与电机相对接,还有控制信号线与控制器连接。
三、伺服电机的接线方法1.首先,确定每个部分的接线方式,根据原理图正确连接电机、编码器、控制器和驱动器之间的信号线。
2.确保接线板的接口清晰,无损坏,连接稳固。
3.接线完成后,检查每个部分的接口是否牢固,信号线是否接错。
4.打开控制器电源,按照调试程序进行测试,观察电机的运动是否符合设定值。
四、总结伺服电机通过精确的控制算法实现了高精度的位置控制,其原理图及接线方法是确保电机正常运行的关键环节。
正确理解和掌握伺服电机的工作原理,能够帮助工程师更好地设计和维护伺服系统。
伺服驱动器接线原理图
伺服驱动器接线原理图伺服驱动器接线原理图是指将伺服电机与伺服驱动器之间的电线连接方式进行图示和说明的原理图。
伺服驱动器是将控制信号转换为适合驱动伺服电机的电流和电压的设备。
其接线原理图主要包括伺服电机、伺服驱动器、控制信号和电源等元件之间的相互连接方式。
伺服电机是一种能够根据进给指令和反馈信号进行闭环控制的电动机,其运动速度和位置精度较高。
为了使伺服电机能够准确地按照控制信号来运动,需要通过伺服驱动器来调节电流、电压等参数。
因此,伺服驱动器接线原理图中,首先需要连接伺服电机和伺服驱动器。
在伺服驱动器接线原理图中,通常使用不同颜色的电线来表示不同的信号线。
例如,红色代表电源线,黑色代表接地线,绿色代表控制信号线。
接线时应注意将信号线与电源线或接地线分开布置,以避免干扰和电磁波的干扰。
接线原理图中,伺服电机的连接通常是通过连接器进行的。
连接器有多种类型,例如圆形连接器、矩形连接器等。
在接线原理图中,连接器通常使用虚线表示,并在连接器旁边标注连接的引脚号。
伺服驱动器接线原理图中,除了连接伺服电机外,还需要连接控制信号。
其中,控制信号通常分为位置指令和反馈信号两部分。
位置指令是由控制器发出的信号,用于指定伺服电机的位置和速度。
反馈信号是由伺服电机产生的信号,用于实时反馈伺服电机的实际位置和速度。
在伺服驱动器接线原理图中,通常使用信号线连接位置指令信号和反馈信号。
这些信号线通常通过连接器或者终端块连接。
在接线时,需要根据具体的控制系统要求选择适当的信号线,以确保信号的传输和接收质量。
综上所述,伺服驱动器接线原理图是描述伺服电机、伺服驱动器、控制信号和电源等元件之间的连接方式的原理图。
通过合理布置和连接,可以确保伺服电机按照控制信号准确运动,实现对位置和速度的高精度控制。